 Documentación
WB-MAI6
Módulo de entradas analógicas universales de 6 canales
Referencias de pedido incluidas (1)
WB-MAI6
Esta página describe la revisión de hardware más reciente con el último firmware estable. Si su dispositivo utiliza un firmware anterior, actualícelo cuando sea posible (consulte Actualización del firmware).
Finalidad
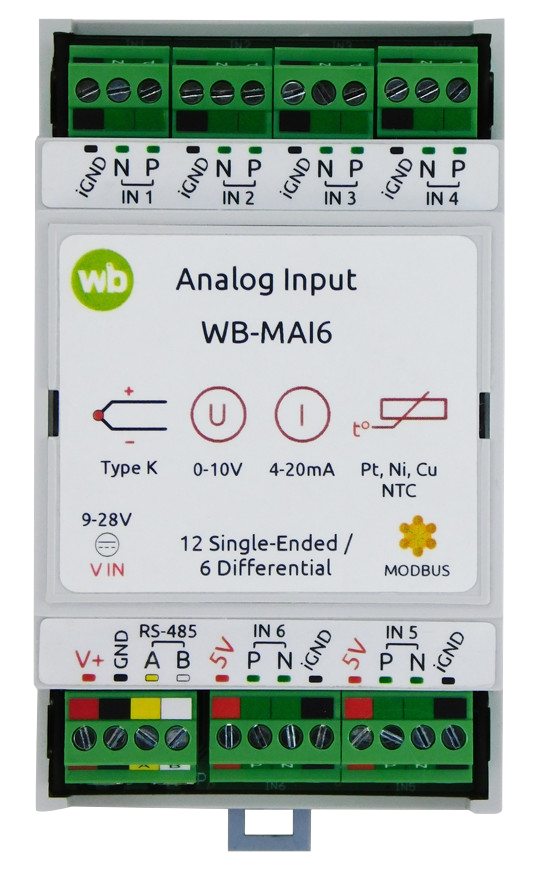
El módulo de entradas analógicas WB-MAI6 mide sensores de temperatura resistivos, convierte señales de corriente y tensión normalizadas de sensores, mide tensión y realiza otras mediciones relacionadas.
El modo de cada entrada se selecciona por software durante la configuración. No se requieren resistencias externas de carga ni de pull-up. Se pueden conectar simultáneamente hasta 12 sensores diferentes.
Controle el módulo desde un controlador o un PC por RS-485 mediante Modbus.
Registrado como instrumento de medición con el número de registro estatal 94860-25. Las especificaciones metrológicas y técnicas del WB-MAI6 se indican en descripción del tipo.
Sensores y señales compatibles
| Parámetro | Valor |
|---|---|
| Termopares | |
| Tipos |
|
| Detectores de temperatura resistivos (RTD) | |
| Esquemas de cableado | De dos hilos, de tres hilos |
| Tipos de RTD |
|
| Termistores | |
| Tipos |
|
| Sensores con señales normalizadas | |
| Corriente | 4–20 mA, 0–20 mA, 0–5 mA |
| Tensión | 0–1 V, 0–10 V (resistencia de la fuente de hasta 400 Ω), −50…+50 mV, −2…2 V |
| Otros sensores | |
| Corriente | Sensores de efecto Hall con salida de 2.5 V ±0.625 V (HSTS016L) |
| Digital | Contacto seco |
| Magnitudes medidas | |
| Tensión | −2 V a 30 V
De 0 V a 60 V o de −30 V a 30 V mediante WB-VDIV |
| Resistencia | hasta 2 MΩ |
| Corriente | hasta 20 mA |
Para los errores de medición, consulte tabla 2.
Diferencias respecto a otros módulos analógicos de Wiren Board.
Especificaciones técnicas
| Parámetro | Valor |
|---|---|
| Alimentación | |
| Tensión de alimentación | 9–28 VDC |
| Consumo de energía | 0.2 W |
| Corriente máxima de la salida de 5V | 150 mA |
| Canales de medición | |
| Número de canales | 6 diferenciales o 12 de extremo único |
| Sensores y señales compatibles | RTD, termistores NTC, termopares de tipo K, sensores de corriente/tensión con salidas normalizadas, sensores de efecto Hall, sensores de contacto seco y mediciones personalizadas de tensión, corriente y resistencia.
Para consultar la lista completa de modelos, consulte tabla 1 |
| Error de medición para sensores estándar |
RTD habituales:
Termopar tipo K: ±(0,8 °C + 0,2 % × Δt), donde Δt es la diferencia entre la temperatura medida y la temperatura del WB-MAI6. Esta precisión se especifica para montaje vertical en carril DIN, 15 minutos después del encendido y con la medición de corriente desactivada en los demás canales. En otros modos, la redistribución del calor dentro del dispositivo puede aumentar el error; dicho error no está especificado. Sensores con salidas normalizadas:
Sensor de corriente de efecto Hall: ±1%. Para conocer los errores de todos los sensores estándar compatibles, consulte tabla 4 Los errores indicados corresponden a la medición del propio WB-MAI6 y no incluyen los errores propios de los sensores conectados. |
| Error básico de medición de tensión | ±0.2% (< 2 V)
±1.0% (< 30 V) ±(0.2% + 20 mV) (mediante WB-VDIV) |
| Error básico de medición de corriente | ±0.2 % |
| Error básico de medición de resistencia | ±0.1% (0…1 kΩ)
±0.2% (1…100 kΩ) |
| Resistencia de entrada en modo de medición de tensión | > 1 MΩ (0…2 V)
4 kΩ (> 2 V) > 150 kΩ al utilizar WB-VDIV |
| Protección | |
| Simultáneamente en todos los canales, en cualquier modo | ±30 V |
| Borneros y secciones de los conductores | |
| Sección recomendada del conductor con punteras aisladas | 0.35–1 mm2 — puntera individual; 0.35–0.5 mm2 — puntera doble |
| Longitud estándar del manguito de la puntera | 8 mm |
| Par de apriete de los tornillos | 0.2 N·m |
| Control | |
| Interfaz de control | RS-485 |
| Aislamiento de la interfaz | Con aislamiento galvánico respecto a los circuitos de medición |
| Protocolo de comunicación | Modbus RTU; dirección configurable por software; los ajustes de fábrica figuran en la etiqueta |
| Parámetros de la interfaz RS-485 | Configurable por software; valores predeterminados:
velocidad en baudios — 9600 bit/s; datos — 8 bits; paridad — ninguna (N); bits de parada — 2 |
| Tiempo hasta estar listo tras el encendido | ~3 c |
| Condiciones de funcionamiento | |
| Temperatura del aire ambiente | −40 a +80 °C |
| Humedad relativa | Hasta el 98%, sin condensación |
| Garantía | 2 años |
| Vida útil | 8 años |
| Dimensiones | |
| Anchura, módulos DIN | 3 |
| Dimensiones totales (L × An × Al) | 53 × 90 × 58 mm |
| Peso (incluida la caja) | 110 g |
Principio de funcionamiento
El WB-MAI6 tiene seis entradas universales, cada una de las cuales se conecta por turnos al ADC para medir sus señales.
El ADC tiene una resolución de 16 bits. Cada canal dispone de un filtro paso bajo de primer orden contra interferencias de alta frecuencia. Para mejorar la precisión de las señales que cambian lentamente, se admite un sobremuestreo de hasta 50 y un filtro paso bajo digital adicional de primer orden. Configúrelos mediante la interfaz web del controlador Wiren Board o registros Modbus.
El ADC funciona en modo diferencial, por ejemplo para termopares y RTD de tres hilos, o en modo de entrada única, por ejemplo para señales de 4–20 mA o 0–1 V.
Las señales de 4–20 mA, 0–20 mA y 0–5 mA se miden mediante shunts internos de 100 Ω. Las mediciones de RTD de dos y tres hilos utilizan fuentes de corriente internas de precisión de 50–1000 µA.
El dispositivo incluye divisores de tensión conmutables para tensiones más altas, como 0–10 V o 30 V. Estos se conmutan automáticamente en función de la señal de entrada.
Las salidas 5V y las masas de señal de los seis canales están conectadas internamente. La salida 5V puede alimentar sensores externos, como sensores de corriente de efecto Hall.
RS-485 y la entrada de alimentación tienen aislamiento galvánico respecto a los canales de medición. Los canales no están aislados entre sí.
Para detectar correctamente un termopar de tipo K desconectado, los condensadores de filtrado de entrada se descargan con impulsos de microsegundos a través de resistencias internas de 100 Ω. Téngalo en cuenta al conectar otra fuente de tensión en lugar de un termopar. La descarga solo se produce en el modo Standard sensors con un termopar compatible seleccionado, no en los modos de medición básicos.
La medición de resistencia a dos hilos incluye la resistencia de los conductores, uniones, contactos y bornes. Siempre que sea posible, utilice la disposición de tres hilos, más precisa, para los sensores de baja resistencia. La resistencia se mide a partir de la tensión con una corriente fija de 250 µA.
Para las mediciones a tres hilos, utilice conductores idénticos hacia INxP e INxN. Con conductores iguales, la contribución absoluta de la resistencia de los conductores es de 0.003Rw, frente a 2Rw en la medición a dos hilos, donde Rw es la resistencia de un conductor. Una diferencia entre los conductores produce un error absoluto de |Rw1−Rw2|.
Indicadores
El módulo tiene un indicador que muestra su estado sin conectarlo a un controlador:
- S (verde) — estado de la comunicación Modbus: se ilumina al aplicar alimentación de baja tensión y parpadea durante las consultas por RS-485. En dispositivos con eventos habilitados en Fast Modbus ⚡ el indicador parpadea con mayor frecuencia que durante las consultas secuenciales normales porque las consultas de eventos son más rápidas. En el modo de cargador de arranque parpadea cada segundo; durante la carga del firmware parpadea rápidamente. Se encuentra debajo del bornero V+.
Instalación
Cableado
El WB-MAI6 se monta en un carril DIN estándar de 35 mm y ocupa tres módulos DIN.
El bornero V+ GND A B, con un paso de 3.5 mm, conecta la alimentación y el bus de comunicación RS-485. Un cableado correcto del bus es esencial para una comunicación fiable; consulte Cableado y conexión del bus RS-485.
Si los dispositivos del bus RS-485 utilizan distintas fuentes de alimentación, sus bornes GND deben interconectarse. Consulte Puesta a tierra de los dispositivos Wiren Board y conexión de GND e iGND.
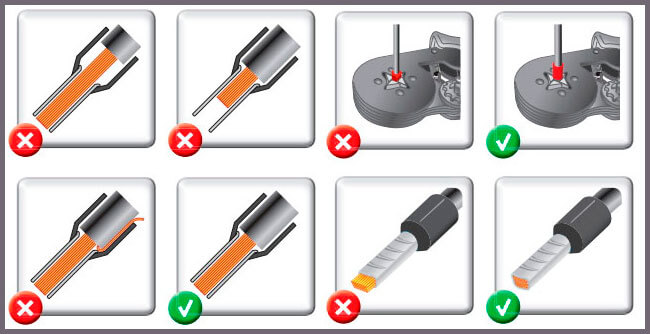
Utilice cable flexible multifilar con punteras aisladas (NSHVI).
Pele el aislamiento hasta la longitud del casquillo, o un poco más y recorte el conductor que sobresalga después del crimpado. Utilice una crimpadora para punteras. Una puntera crimpada protege los hilos de la abrazadera de tornillo y asegura la conexión.
No apriete excesivamente los tornillos de los bornes: una fuerza excesiva daña el borne de tornillo.
Esquemas de cableado
Los dos bornes de una entrada pueden utilizarse de forma independiente para señales diferentes, por ejemplo, 4–20 mA en INxP y 0–10 V en INxN.
Sin embargo, los modos de resistencia de tres hilos, tensión diferencial y termopar utilizan tanto INxP como INxN.
- Utilice un solo borne de entrada: INxP o INxN
-
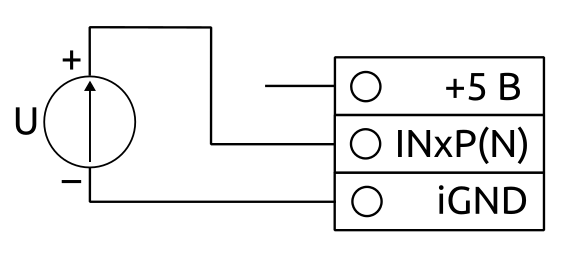 Figura 1. Medición de tensión con referencia común: sensores estándar de 0–1 V/0–10 V, señales de 0–30 V o un sensor de corriente de efecto Hall
-
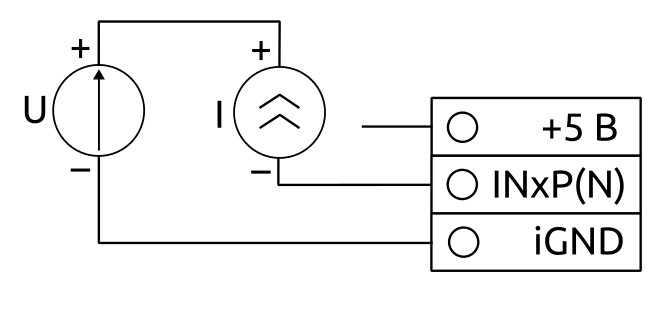 Figura 2. Medición de corriente continua: sensores estándar de 4–20 mA, 0–20 mA y 0–5 mA, o señales no estándar de hasta 20 mA. Se necesita una alimentación externa; conecte su masa a GND del canal de medición
-
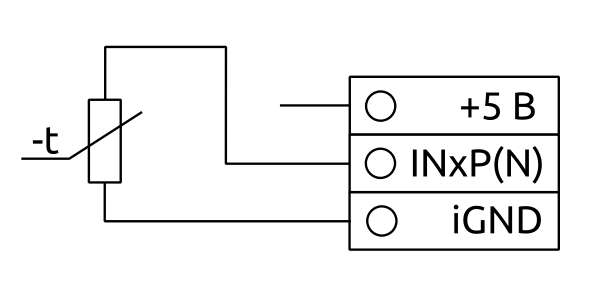 Figura 3. Medición de resistencia a dos hilos: RTD como Pt100/Pt1000 y NTC 10k u otros termistores. Utilice conductores idénticos con punteras. La resistencia de los conductores y los contactos se incluye en la lectura
-
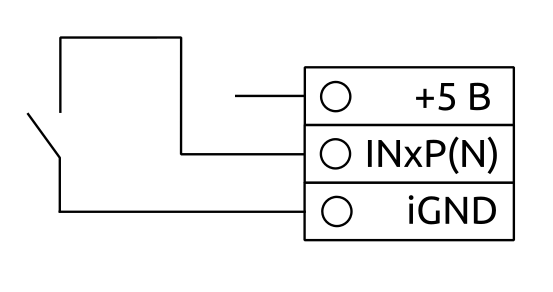 Figura 4. Conexión de un sensor de contacto seco
-
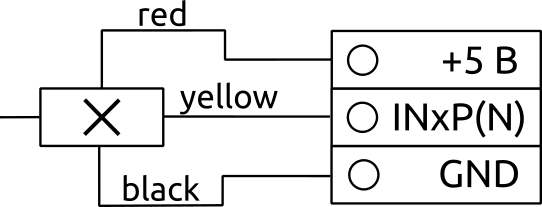 Figura 5. Conexión de un sensor de efecto Hall
- Utilice ambos bornes de una entrada: INxP e INxN
-
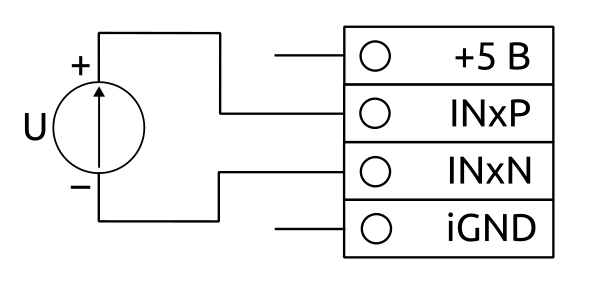 Figura 6. Medición diferencial de tensión: señales estándar de −50…50 mV y −2…2 V
-
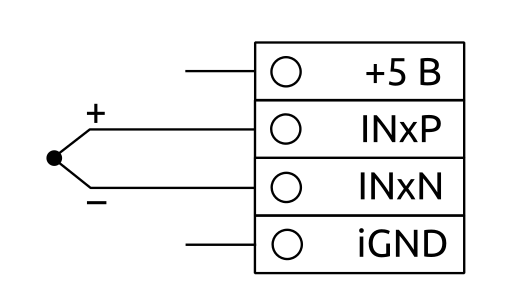 Figura 7. Conexión de un termopar de tipo K (TXA)
-
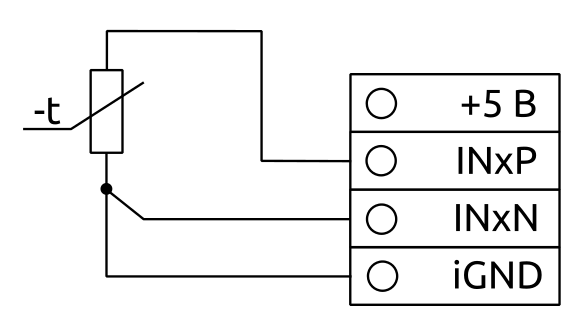 Figura 8. Medición de resistencia a tres hilos. Utilice conductores idénticos con punteras. Una conexión correcta compensa la resistencia de los conductores
Al utilizar WB-VDIV para tensiones más altas o una mayor impedancia de entrada, tenga en cuenta que P y N siguen siendo eléctricamente independientes, pero WB-VDIV ocupa físicamente ambos bornes. Por tanto, se pueden utilizar ambos:
- para medir tensiones positivas, con ajustes idénticos o con el canal no utilizado deshabilitado;
Disponible a partir del firmware 2.4.0
- para la medición diferencial de tensión entre P y N, teniendo en cuenta el divisor.
Conexión de sensores de 4–20 (0–20) mA
Pueden conectarse sensores pasivos y activos con salidas normalizadas de 4–20 mA o 0–20 mA.
Las entradas del módulo son pasivas y no suministran alimentación a los sensores. Utilice una fuente externa para los sensores pasivos.
Los sensores activos de tres hilos utilizan una alimentación externa cuya masa debe conectarse a iGND del canal de medición.
-
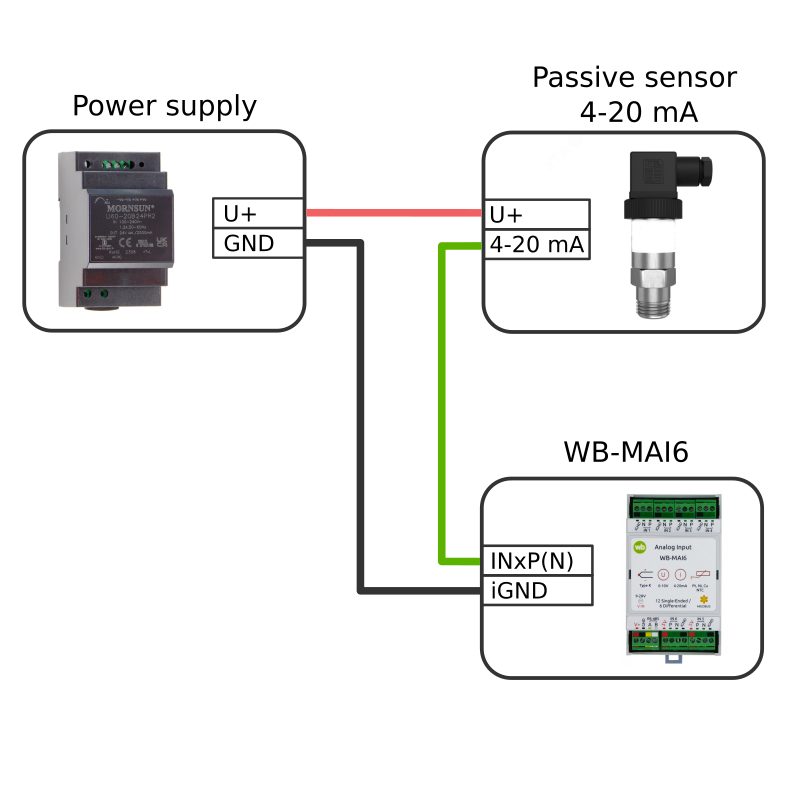 Conexión de un sensor pasivo de 4–20 mA / 0–20 mA
-
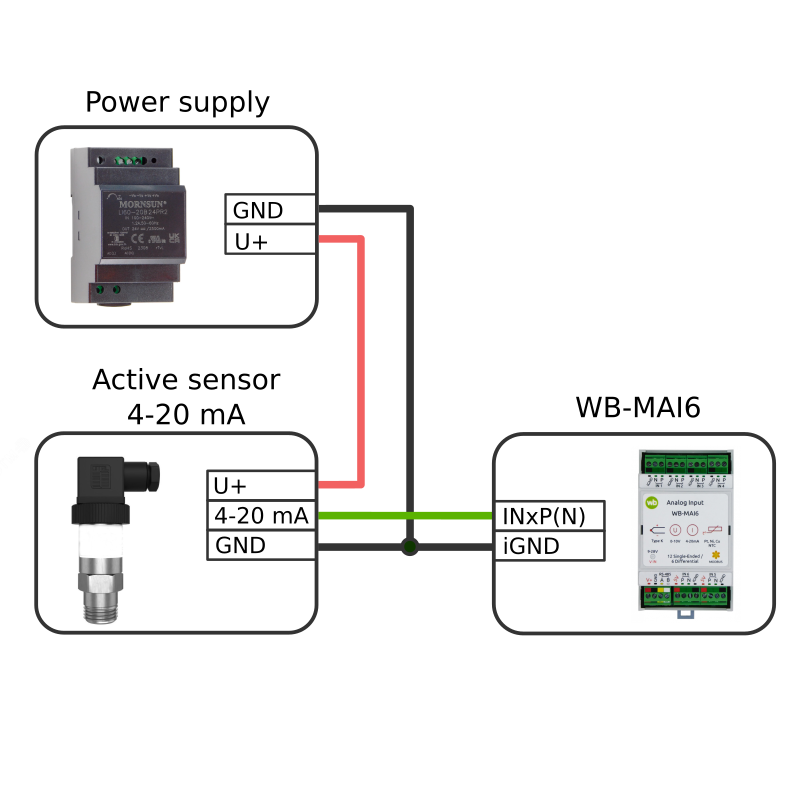 Conexión de un sensor activo de 4–20 mA / 0–20 mA
Interfaz web del controlador Wiren Board
Selección de una plantilla
Para mostrar el dispositivo en la pestaña Devices de la interfaz web del controlador Wiren Board, añádalo automáticamente mediante la búsqueda de dispositivos Wiren Board en RS-485 o manualmente, seleccionando la plantilla WB-MAI6.
Control del dispositivo y visualización de valores
La interfaz web permite controlar las salidas del dispositivo y consultar las lecturas. Para cambiar los canales mostrados, edite la configuración del dispositivo en ajustes del controlador wb-mqtt-serial.
Los controles disponibles dependen de los ajustes del canal de medición.
Configuración
Métodos de configuración
- Configure los parámetros en la interfaz web del controlador Wiren Board, en Settings → Configs → Serial devices driver configuration. Si estos elementos no están disponibles, compruebe su nivel de acceso.
- Escriba los ajustes en Registros Modbus del módulo desde la consola del controlador mediante la utilidad modbus-utils-rpc o modbus_client.
- Sin un controlador Wiren Board, utilice Configurador web de dispositivos Wiren Board o con otro software; consulte Uso de dispositivos Modbus de Wiren Board sin controlador. Necesitará un ordenador con un convertidor de interfaz: USB-RS485.
Nuestros dispositivos se mejoran continuamente. Si faltan ajustes descritos en este manual, actualice el firmware del dispositivo y el software del controlador.
Selección de un sensor o tipo de medición
Todos los canales de WB-MAI6 están deshabilitados de forma predeterminada. Seleccione el tipo de sensor conectado o la señal normalizada para cada canal. Los tipos de sensor convierten automáticamente las mediciones en magnitudes físicas; para señales normalizadas como 4–20 mA o 0–10 V, configure los parámetros de conversión en los ajustes del canal.
Los ejemplos siguientes muestran la conexión/configuración de un Pt100 y la medición de 0–30 V.
- Configuración de un Pt100 de tres hilos
-
Esquema de conexión, figura 8
-
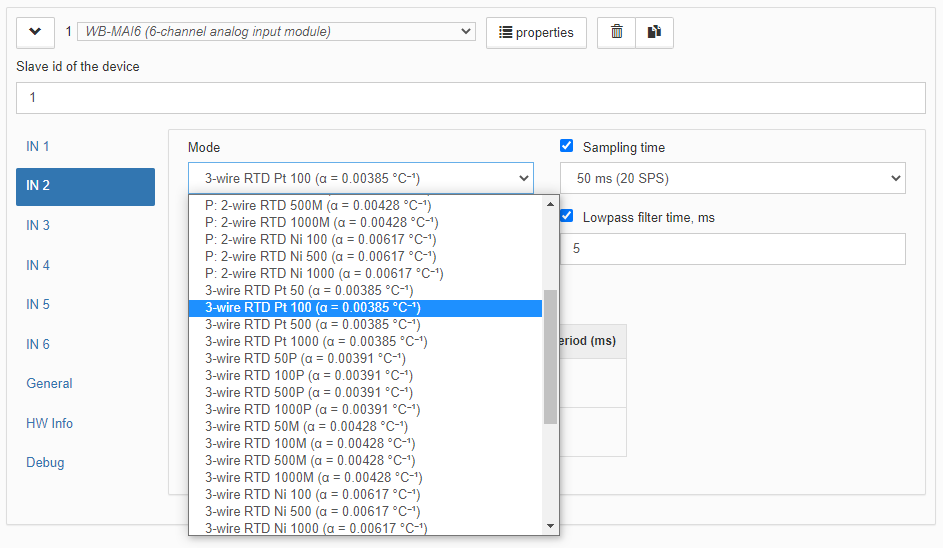 Selección del sensor
-
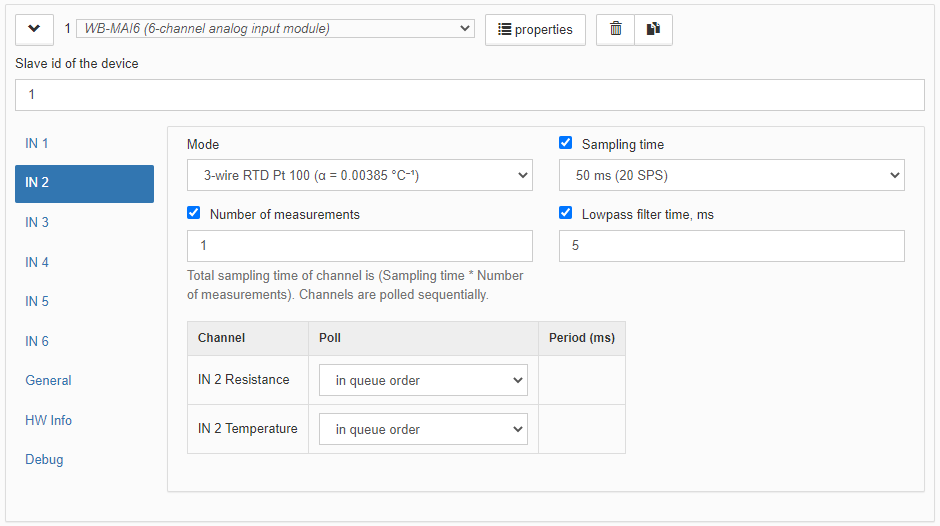 Parámetros del sensor
-
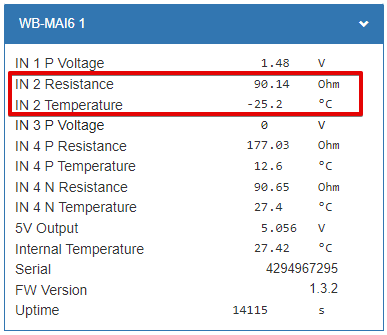 Lecturas de los sensores
- Medición de tensión de 0 a 30 V
-
Esquema de conexión, figura 1
-
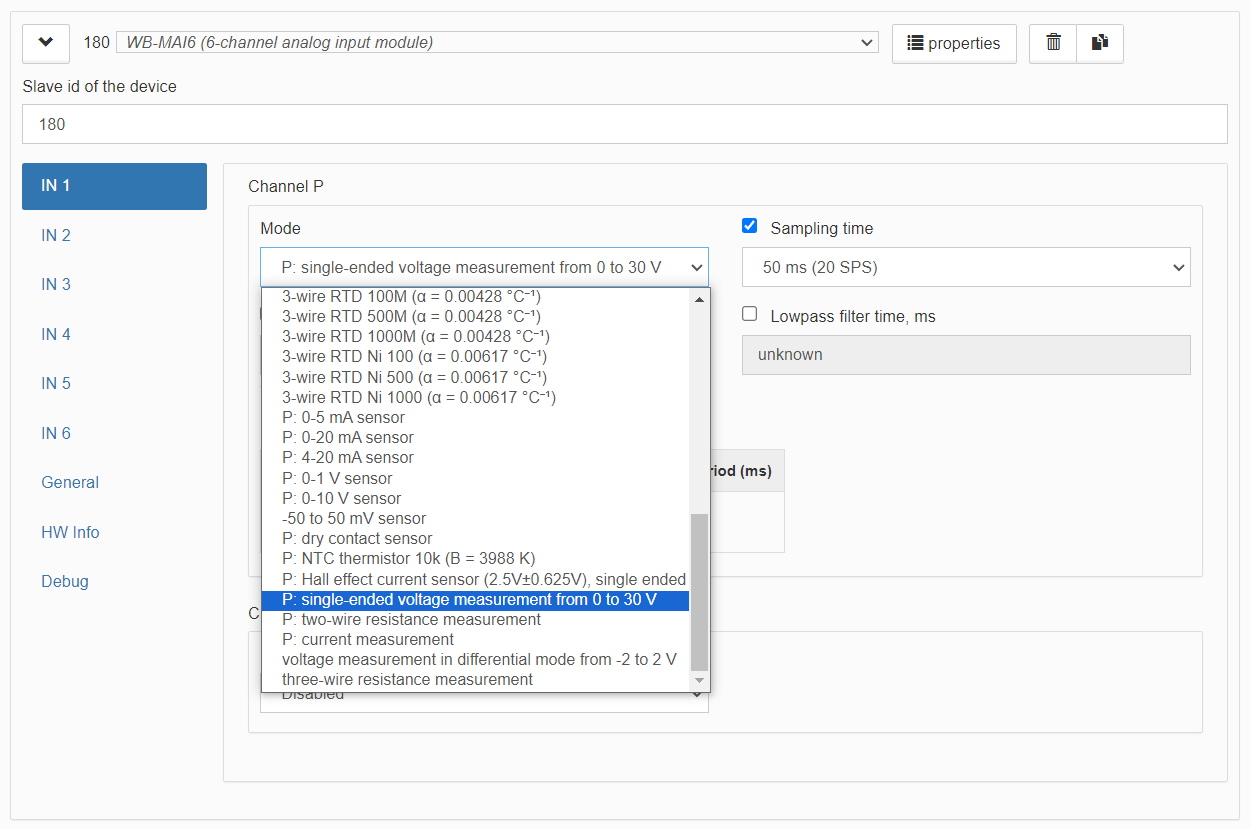 Selección del modo
-
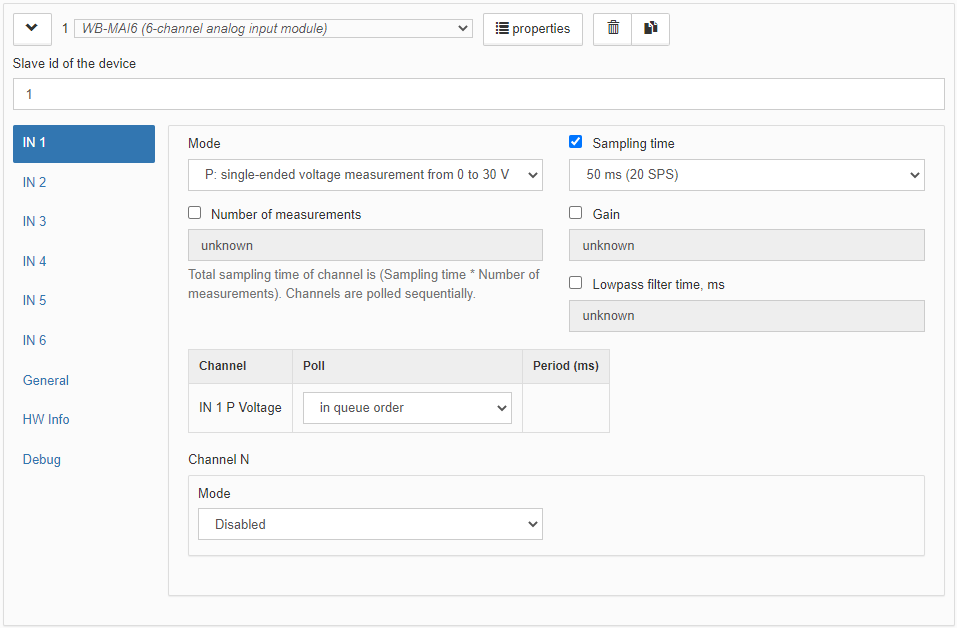 Parámetros
-
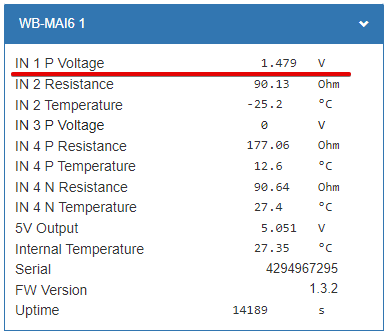 Tensión en el borne P del canal 1
Conexión de dos sensores a un canal
Según el cableado, pueden conectarse hasta dos sensores a un canal. Los modos de medición correspondientes comienzan por P — especifique el sensor conectado al terminal P del canal seleccionado.
Después de seleccionar un valor en Mode, aparece debajo un campo adicional: Channel N. Especifique el sensor conectado al borne N o desactive la consulta de ese terminal seleccionando Disabled.
En el ejemplo siguiente, el canal 4 tiene dos sensores:
- Terminal P — sensor de contacto seco.
- Borne N — sensor con salida resistiva.
- Conexión de dos sensores a un canal
-
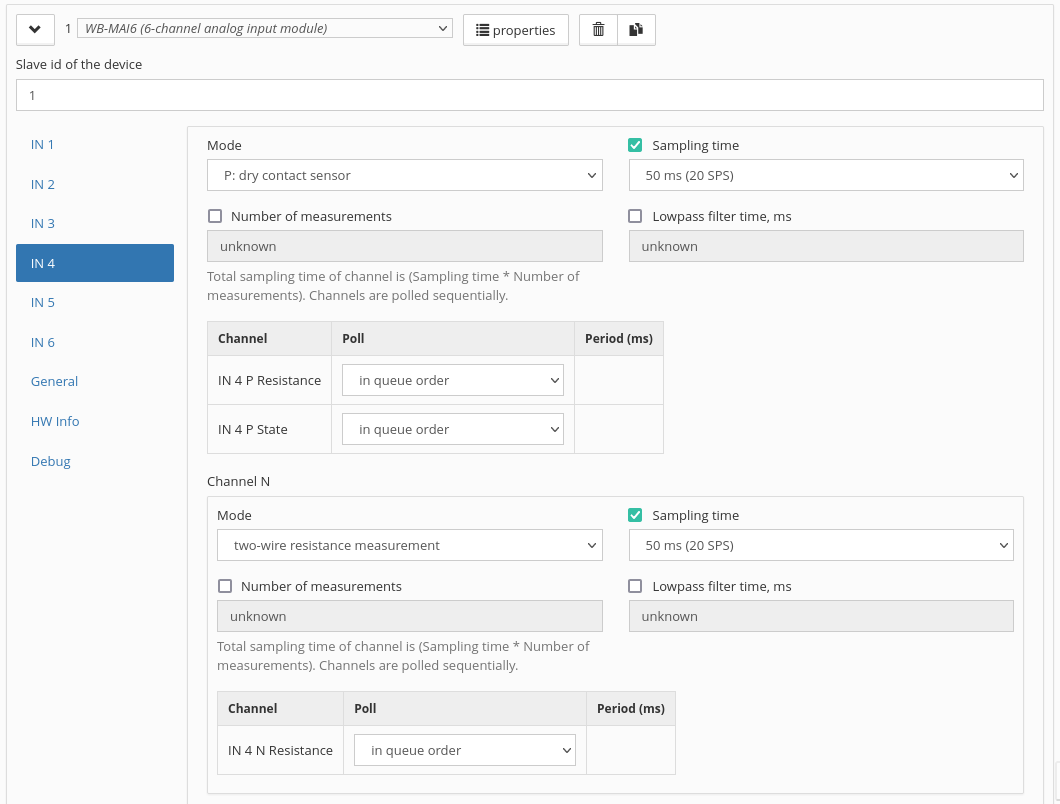 Un sensor de contacto seco en P y un sensor de salida resistiva en N
-
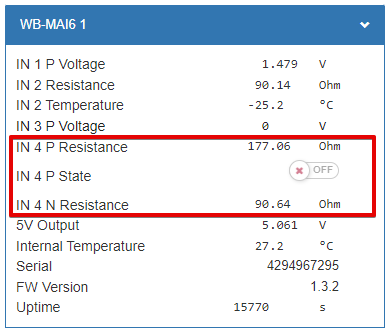 IN 4 P Resistance y State — valores del sensor de contacto seco; IN 4 N Resistance — valor del sensor resistivo
Conversión de las lecturas a unidades de ingeniería
El software WB-MAI6 puede convertir los valores medidos en magnitudes físicas.
Al seleccionar un tipo de sensor específico, como un RTD o un termopar, se activa la conversión automática. Para una señal normalizada, configure la conversión mediante los campos del canal Minimum converted value y Maximum converted value con los valores físicos correspondientes al mínimo y al máximo del rango de señal.
El siguiente ejemplo configura un sensor de corriente SCT-013-015 con salida de 0–1 V y rango de 0–15 A. Seleccione el rango de señal adecuado [-32.768; 32.766] y establezca los inferior y superior límites del rango en 0 y 15, respectivamente.
Dado que este sensor se conecta al borne P y el modo seleccionado tiene el prefijo P, puede conectarse otro sensor al terminal N; configúrelo en Channel N y elija un tipo de sensor disponible. En este ejemplo, Channel N no se utiliza y, por tanto, está deshabilitado.
Más información sobre fórmulas para convertir los valores medidos en magnitudes físicas.
- Configuración del SCT-013-015: señal de 0–1 V, rango de medición de 0–15 A
-
Esquema de conexión, figura 1
-
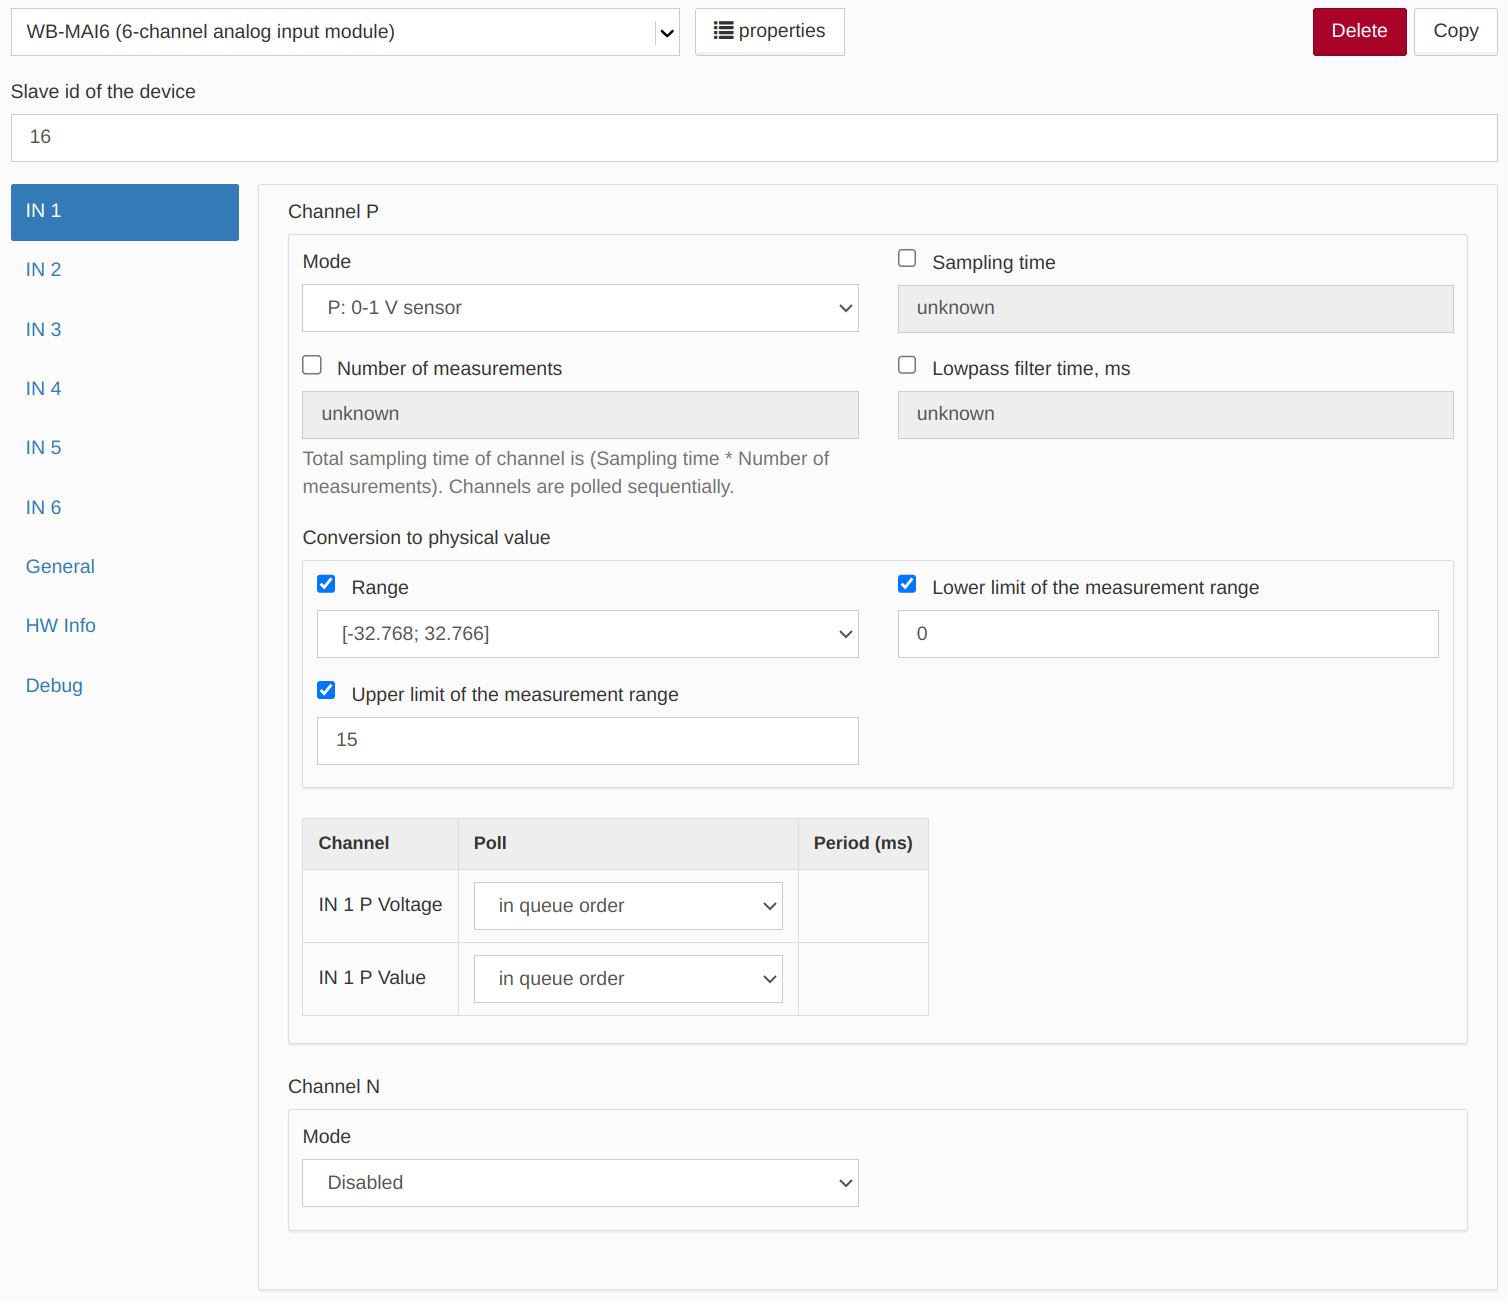 Configuración de los valores convertidos mínimo y máximo
-
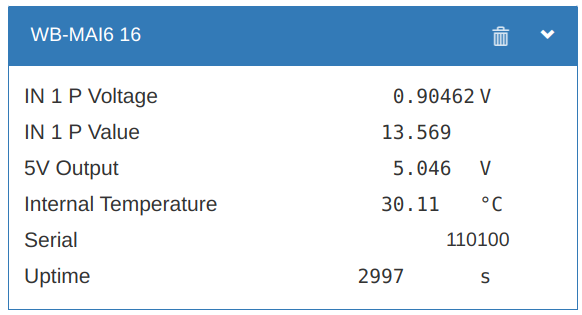 IN 1 P Voltage — tensión medida en el borne P,
IN 1 P Value — corriente convertida en amperios
Uso de termopares tipo K
Un termopar mide la diferencia de temperatura entre la unión caliente y la unión fría, no la temperatura absoluta. La unión fría se encuentra donde los hilos de cromel y alumel se conectan a conductores de cobre, normalmente en los bornes de entrada del WB-MAI6. Para obtener la temperatura de la unión caliente, el módulo suma la temperatura calculada de la unión fría a la diferencia medida.
Compensación de la unión fría
La temperatura de los bornes se calcula como la temperatura del sensor interno del WB-MAI6 (registro 0x0601) menos la corrección específica del canal. La corrección compensa la diferencia entre la placa más caliente dentro de la caja y los bornes externos más fríos.
Desde el firmware 2.6.0, las correcciones se almacenan en los registros 0xX412. Los valores predeterminados son 3 °C para IN1–IN4, 2 °C para IN5 y 1 °C para IN6. Antes de la versión 2.6.0, la temperatura de la unión fría se consideraba igual a la temperatura interna del dispositivo; tras actualizar, las lecturas disminuyen el valor de corrección.
Los valores predeterminados se determinaron con montaje vertical en carril DIN, 15 minutos después del encendido, alimentación de 24 V y medición de corriente desactivada en los canales adyacentes. La orientación, el flujo de aire y los modos de los canales adyacentes pueden modificar la diferencia de temperatura.
Ajuste de la corrección
Para cada canal, ajuste la corrección en la interfaz web mediante el parámetro Corrección de temperatura de la unión fría (°C) en los ajustes del canal P para el modo de termopar tipo K, o mediante el registro Modbus 0xX412. El intervalo de ajuste es de −10 a 10 °C.
- Instale el dispositivo en su posición de funcionamiento y conecte el termopar a la entrada requerida.
- Coloque la unión caliente junto a un termómetro de referencia, al menos a 0,5 m del dispositivo.
- Haga funcionar el dispositivo en su configuración normal, incluidos los modos necesarios de los canales adyacentes, y espere al menos 30 minutos.
- Compare la lectura del canal con el termómetro de referencia. Si es superior en ΔT, aumente la corrección en ΔT; si es inferior, redúzcala.
Unión fría remota
Si las condiciones de funcionamiento cambian continuamente o se requiere una precisión mejor que ±1 °C, desplace la unión fría a un lugar con temperatura estable y conocida:
- Prolongue ambos hilos del termopar con hilos de cobre de al menos 10 cm. Realice ambas uniones juntas en un mismo punto, lejos de dispositivos que generen calor.
- Instale un sensor de temperatura de referencia en las uniones, por ejemplo un DS18B20 en el bus 1-Wire del controlador o un Pt100 en un canal libre del WB-MAI6.
- Ajuste a 0 la corrección de este canal y recalcule la lectura: reste de la lectura del termopar la diferencia entre el canal Temperatura interna y el sensor de referencia.
Uso de sensores de corriente de efecto Hall
Para las instrucciones de instalación, consulte la documentación del sensor HSTS016L.
Primero, seleccione el modo de la entrada WB-MAI6 conectada al sensor: Hall-effect current sensor (2.5 V ±0.625 V), single-ended connection y configure:
- Rated current (A) — la corriente nominal indicada en la documentación del sensor.
- Zero offset (A) — introduzca 0.
- Haga clic en Save en la parte superior izquierda de la página.
A continuación, lea el sensor sin conductor en su interior, o con corriente cero en el circuito medido, y después:
- Abra los ajustes del dispositivo.
- Introduzca el valor medido en Zero offset (A)con el signo invertido.
- Haga clic en Save en la parte superior izquierda de la página.
- Configuración de un sensor de corriente de efecto Hall
-
Esquema de conexión, figura 5
-
Ajustes de los canales de WB-MAI6
-
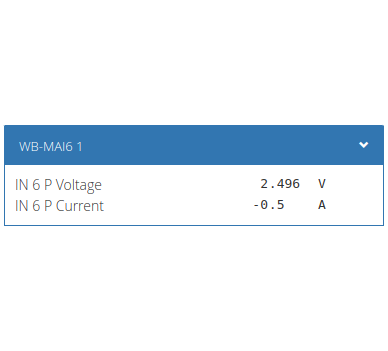 Medición de la desviación de cero
-
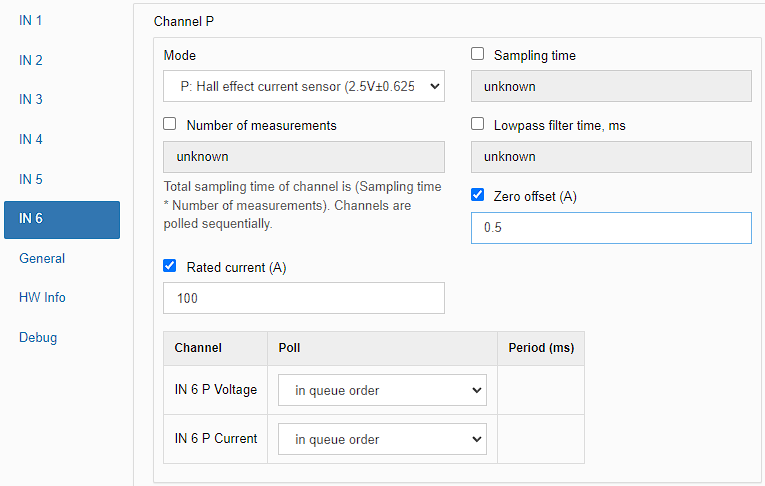 Ajuste del desplazamiento del cero
Medición de tensión diferencial
Algunas mediciones utilizan una fuente flotante, en la que ninguno de los conductores de señal está referenciado a masa; por ejemplo, sensores estándar de −50…50 mV o −2…+2 V.
Utilice el modo diferencial de WB-MAI6 para estas señales.
El modo diferencial mide la diferencia de potencial entre N y P. Los potenciales de INxP e INxN respecto a iGND deben mantenerse dentro del rango de 0–5 V; como alternativa, el sensor debe ser flotante respecto a iGND.
El cable de conexión de la fuente no debe superar los 10 m.
La resistencia de entrada es ligeramente superior a 1 MΩ. Para obtener lecturas precisas, la resistencia de la fuente debe ser al menos dos órdenes de magnitud inferior.
Si el sensor necesita alimentación externa, utilice la salida del módulo, hasta 150 mA.
- Ajustes de medición diferencial
-
Esquema de conexión, figura 6
-
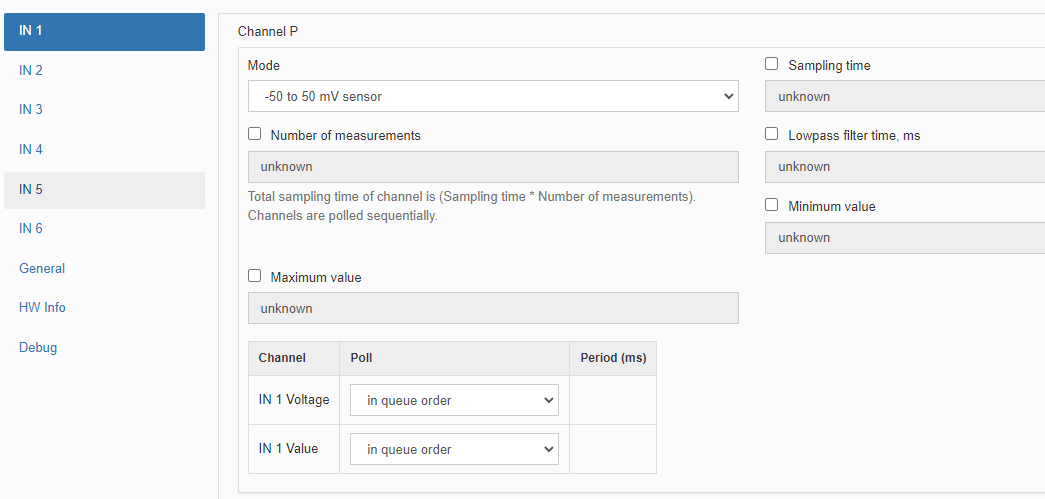 Ajustes de los canales de WB-MAI6
Medición de tensión diferencial con WB-VDIV
Disponible a partir del firmware 2.4.0 WB-MAI6 con el divisor WB-VDIV puede medir tensiones diferenciales de P a N entre −30 V y +30 V. Seleccione Medición de tensión diferencial con WB-VDIV. Esto resulta útil, por ejemplo, para las celdas individuales de una batería, como se muestra a continuación. Aunque la medición es diferencial, interviene un divisor: conecte iGND a la masa de la fuente o las fuentes y mantenga la tensión total de las fuentes en 60 V o menos. Se recomienda utilizar fusibles para medir celdas de baterías.
- Cableado de medición diferencial con WB-VDIV
-
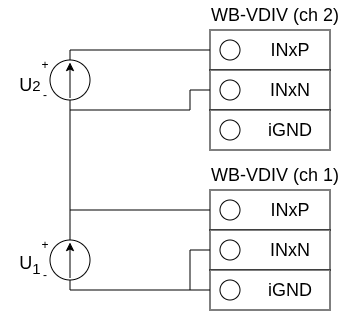 Esquema de conexión
Medición de tensión con un divisor externo
Para tensiones más altas, medición de tensión diferencial a partir del firmware 2.4.0 o una mayor resistencia de entrada por encima de 4.5 V, utilice un divisor externo como WB-VDIV.
También puede utilizarse un divisor de dos resistencias diseñado a medida. WB-MAI6 ofrece el modo Positive voltage measurement with a custom external divider. Construya el divisor como se muestra, seleccione este modo e introduzca R1 y R2 en kΩ.
Siga estas recomendaciones al elegir las resistencias del divisor:
- la salida del divisor no debe superar 4.5 V; idealmente, manténgala en 2 V o menos para obtener mayor precisión. A aproximadamente 4.6 V, WB-MAI6 habilita su divisor interno, lo que produce lecturas incorrectas;
- no utilice una resistencia inferior R2 muy superior a 10 kΩ. A pesar de la elevada impedancia de entrada, la conmutación interna de canales puede afectar a la precisión con valores altos de R2;
- tenga en cuenta la tolerancia de las resistencias, las condiciones de funcionamiento y el coeficiente de temperatura cuando la precisión sea importante;
- para tensiones altas, seleccione también R1 según sus valores nominales de tensión y disipación de potencia;
- el modo admite valores de resistencia de 0.1 kΩ a 1 MΩ. Las resistencias mayores pueden representarse mediante valores dentro de ese rango que mantengan la misma relación. Para un divisor de 10 MΩ / 10 kΩ, con relación 1001, introduzca 1000 kΩ y 1 kΩ para obtener lecturas correctas.
- Uso de un divisor de tensión externo
-
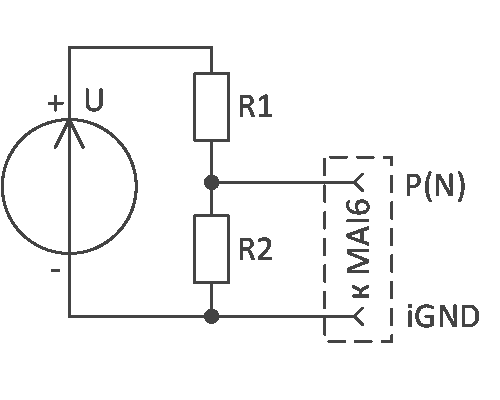 Esquema de conexión
-
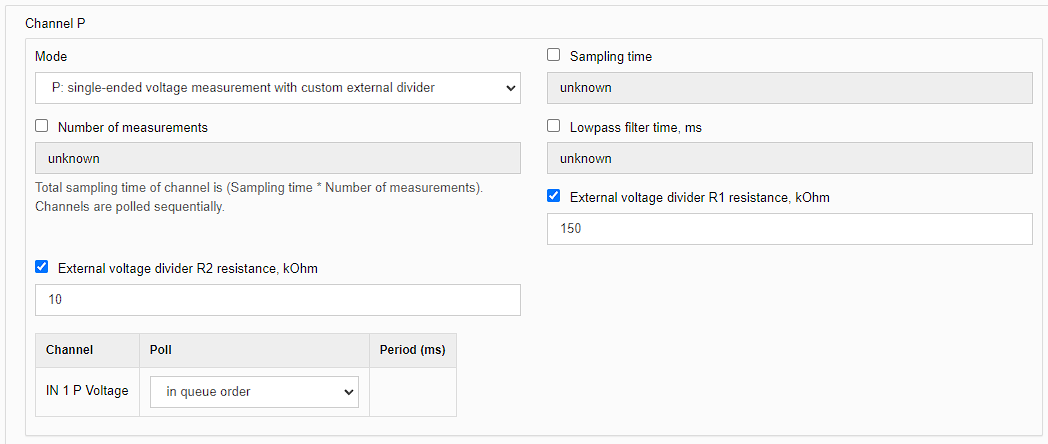 Configuración de los canales de WB-MAI6 para un divisor personalizado
-
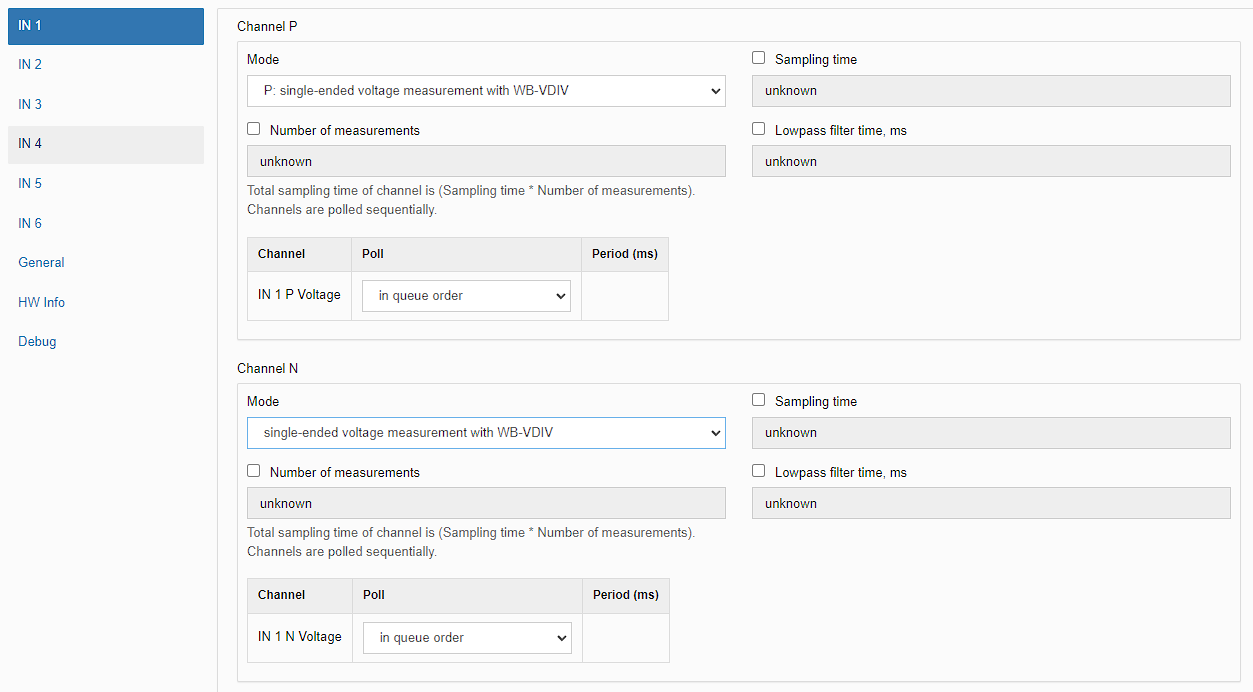 Configuración de canales del WB-MAI6 para WB-VDIV
Funcionamiento Modbus
Los dispositivos Wiren Board utilizan Modbus RTU. La conexión física utiliza el RS-485.
interfaz. Se admiten todas las órdenes principales de lectura y escritura de uno o varios registros. Consulte la lista en el Descripción del protocolo Modbus.
El módulo puede configurarse:
- en la interfaz web del controlador Wiren Board;
- mediante el Configurador web de dispositivos Wiren Board;
- mediante software de terceros.
Ajustes predeterminados del puerto
| Valor predeterminado |
Nombre del parámetro en la interfaz web |
Parámetro |
|---|---|---|
| 9600 | Velocidad en baudios | Velocidad en baudios, bit/s |
| 8 | Bits de datos | Número de bits de datos |
| Ninguno | Paridad | Paridad |
| 2 | Bits de parada | Número de bits de parada |
En el firmware actual, establecer Bits de parada es opcional: el dispositivo también funciona correctamente cuando su número de bits de parada difiere del ajuste del maestro Modbus.
Para una respuesta más rápida, recomendamos aumentar la velocidad en baudios a 115200 bit/s; consulte Ajustes de los parámetros de comunicación
Dirección Modbus

Cada dispositivo del bus debe tener una dirección única entre 1 y 247. La dirección asignada de fábrica está impresa en las etiquetas de la carcasa (tapa superior, lateral o parte inferior). A los dispositivos de un lote de producción se les asignan direcciones diferentes, por lo que los dispositivos de un mismo pedido suelen tener direcciones distintas.
Para obtener instrucciones sobre cómo buscar, cambiar o restablecer la dirección, consulte Dirección Modbus del dispositivo Wiren Board.
Extensión Fast Modbus
Fast Modbus amplía el Modbus estándar con detección rápida de dispositivos Wiren Board en RS-485 y consultas de eventos.
Estas funciones se activan mediante una orden especial del maestro, por lo que los dispositivos Wiren Board mantienen la compatibilidad con equipos de terceros.
No todos los registros admiten la generación de eventos. Compruebe el mapa de registros: los registros que admiten eventos están marcados con ⚡. Consulte Fast Modbus.
Mapa de registros
Registros Modbus, modos de funcionamiento y tipos de sensores estándar
Actualizaciones del firmware y restablecimiento de ajustes
Los dispositivos Wiren Board admiten actualizaciones de firmware mediante Modbus. Esto permite corregir errores en el lugar de instalación y, cuando resulta técnicamente posible, añadir nuevas funciones. Los ajustes almacenados en el dispositivo se conservan durante la actualización del firmware.
Instrucciones:
- Actualización del firmware ()
- Restablecimiento de ajustes
- Ajustes de los parámetros de conexión
- Dirección Modbus: buscar, restablecer o cambiar
- Actualización del gestor de arranque
Las nuevas versiones del firmware se enumeran en el historial de cambios del firmware.
Problemas conocidos
Revisiones de hardware
Imágenes y planos del dispositivo
CorelDRAW 2018 (fuente: Ubuntu): Archivo: WB-Library.cdr.zip
Visio:
- Dispositivos Wiren Board: Archivo: WB-Visio-Lib.zip.
- Carcasas, interruptores automáticos, contactores y otros símbolos de terceros.
SVG: Archivo: WB-Library.svg.zip

Plano de dimensiones del módulo (DXF): Archivo: WB-MAI6.dxf.zip
Plano de dimensiones del módulo (PDF): Archivo: WB-MAI6.dxf.pdf
Modelo STEP 3D: Archivo: WB-MAI6.step.zip
Biblioteca de símbolos esquemáticos para AutoCAD Electrical: Archivo: Wirenboard-AE-base.zip
-
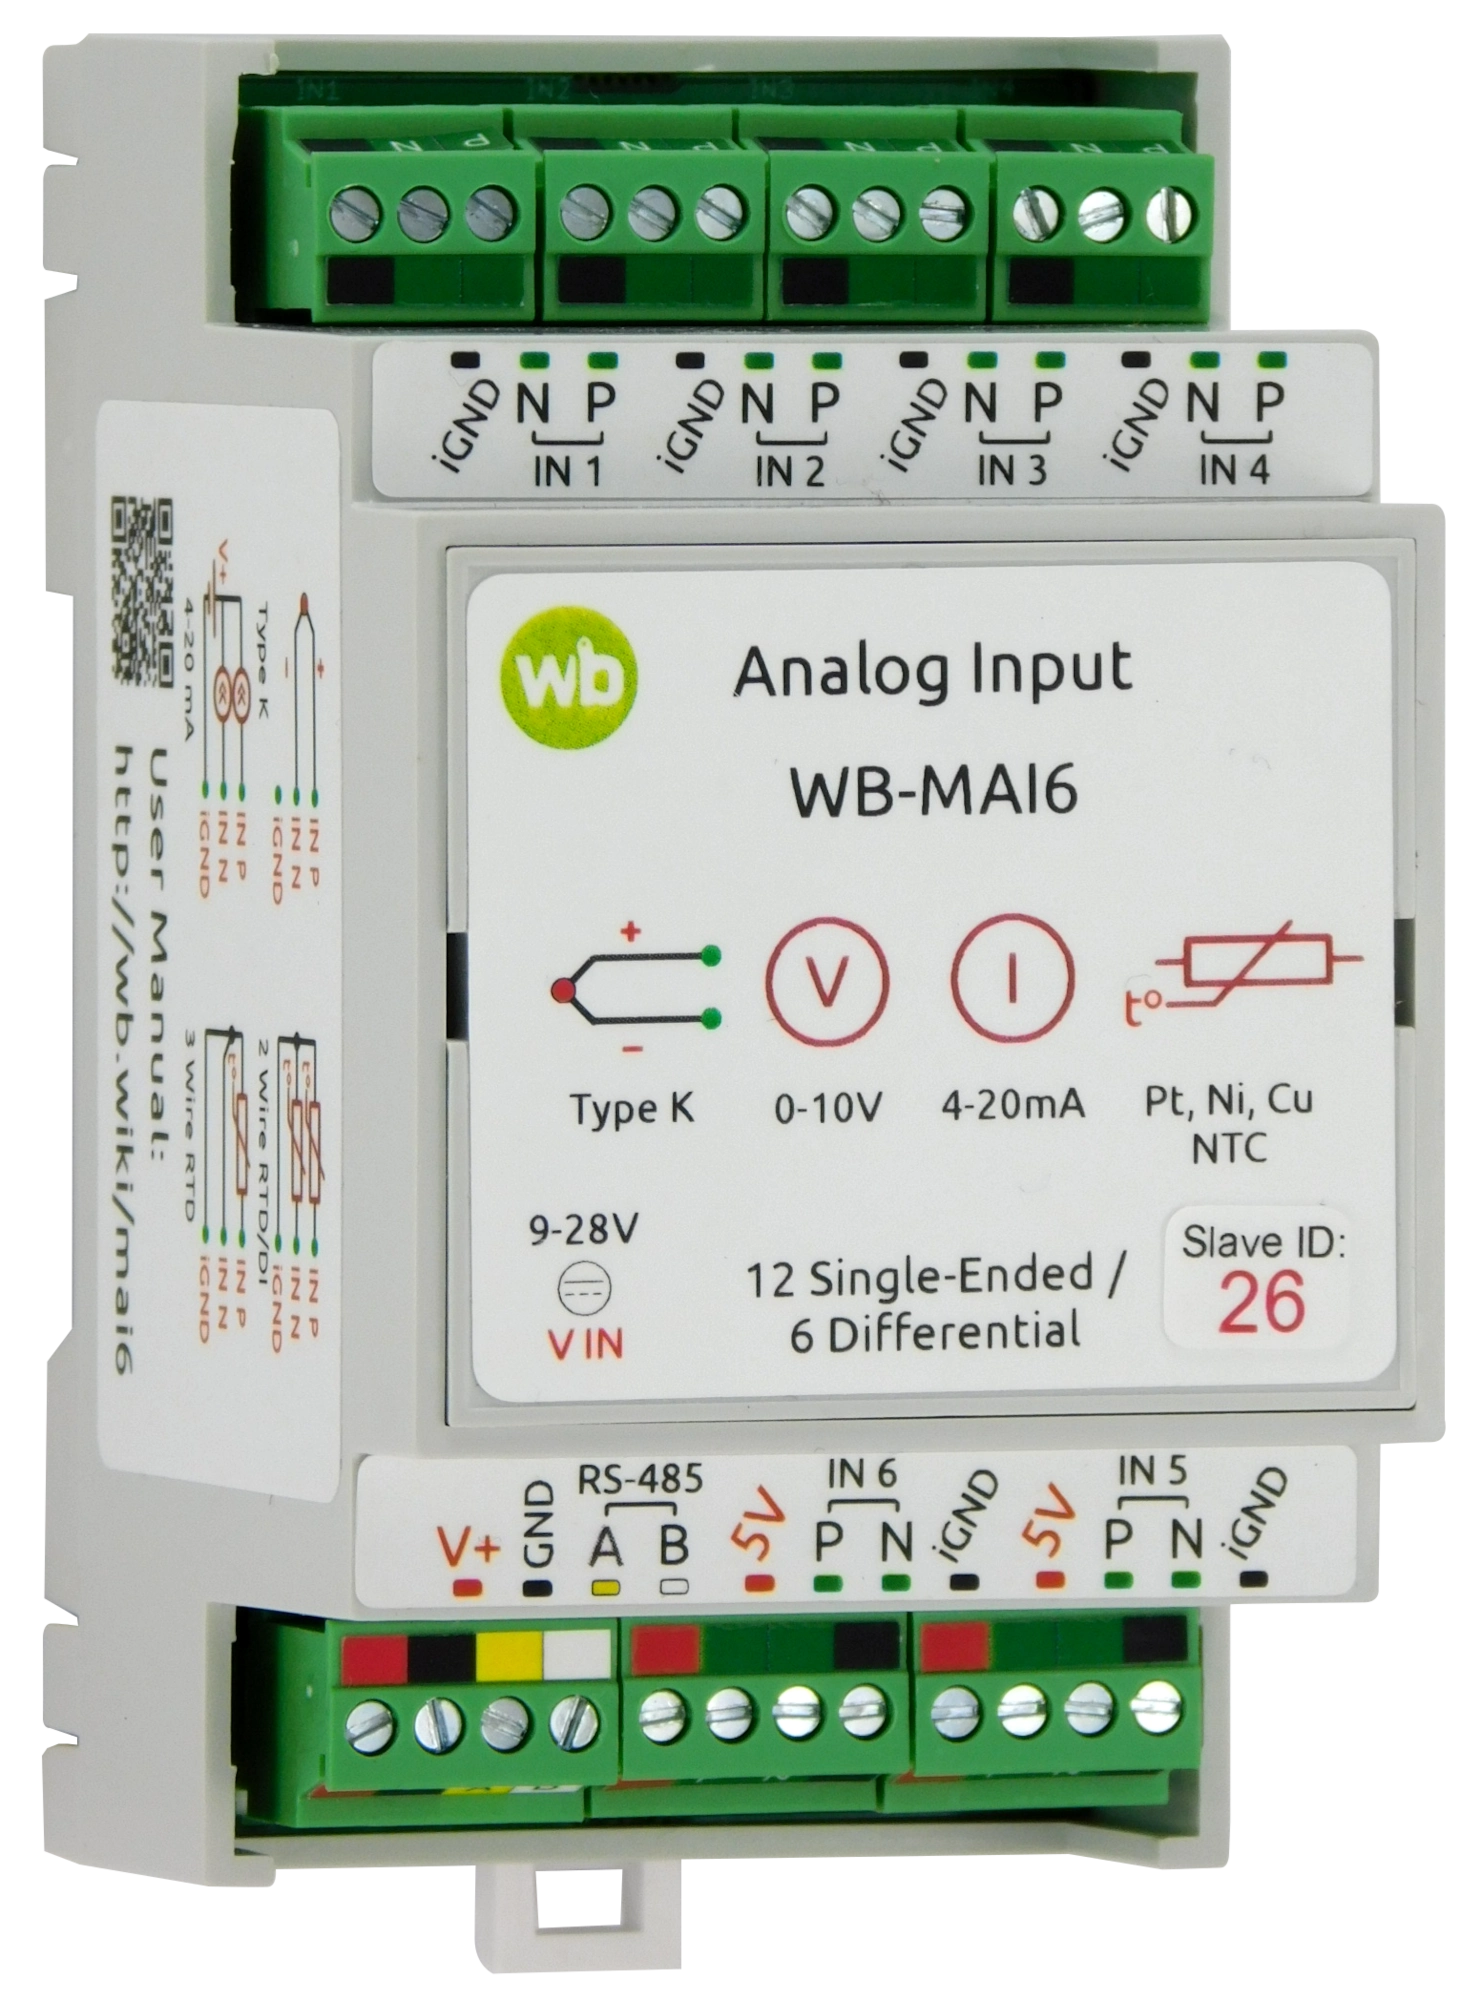 WB-MAI6
-
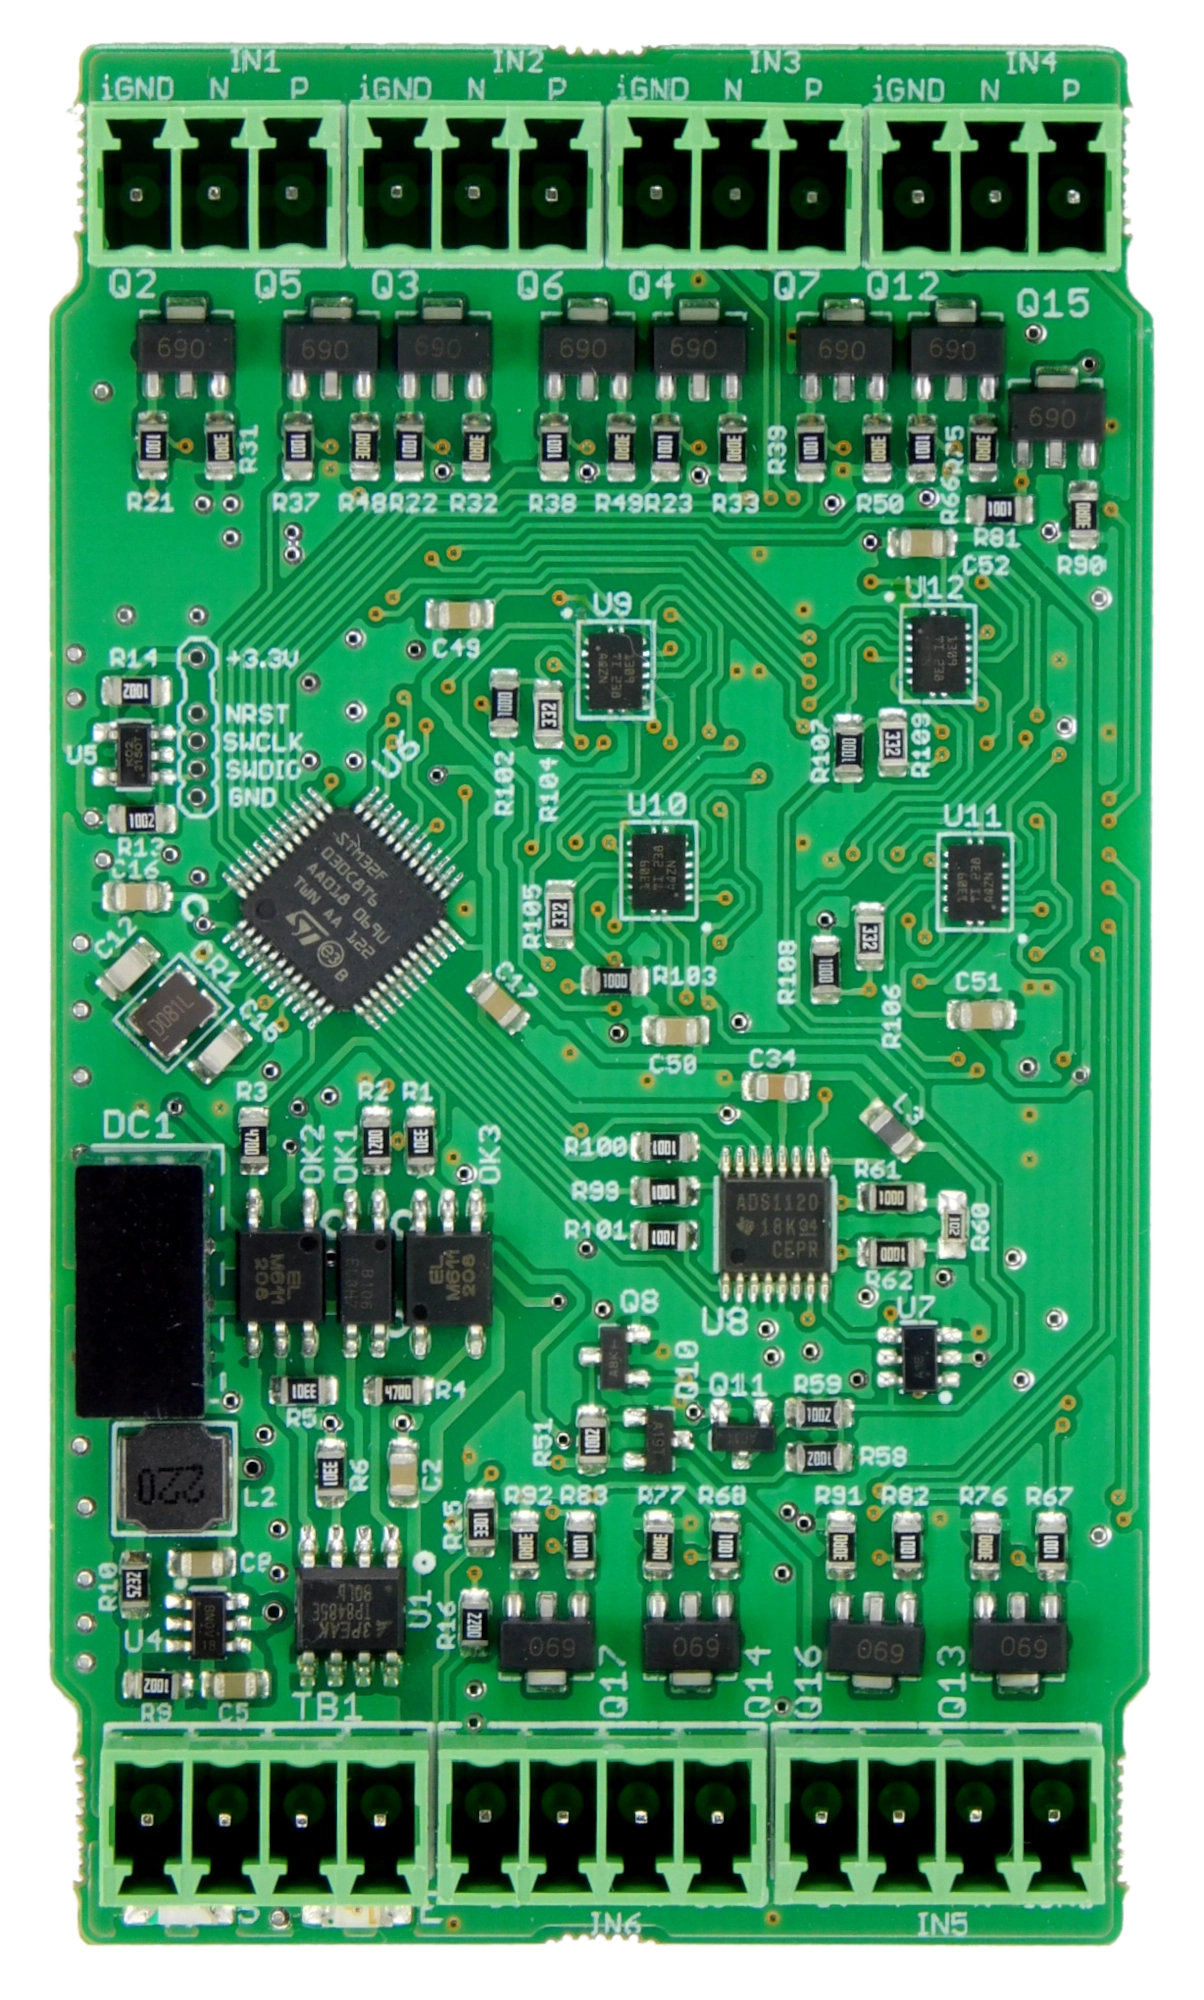 WB-MAI6 PCB
-
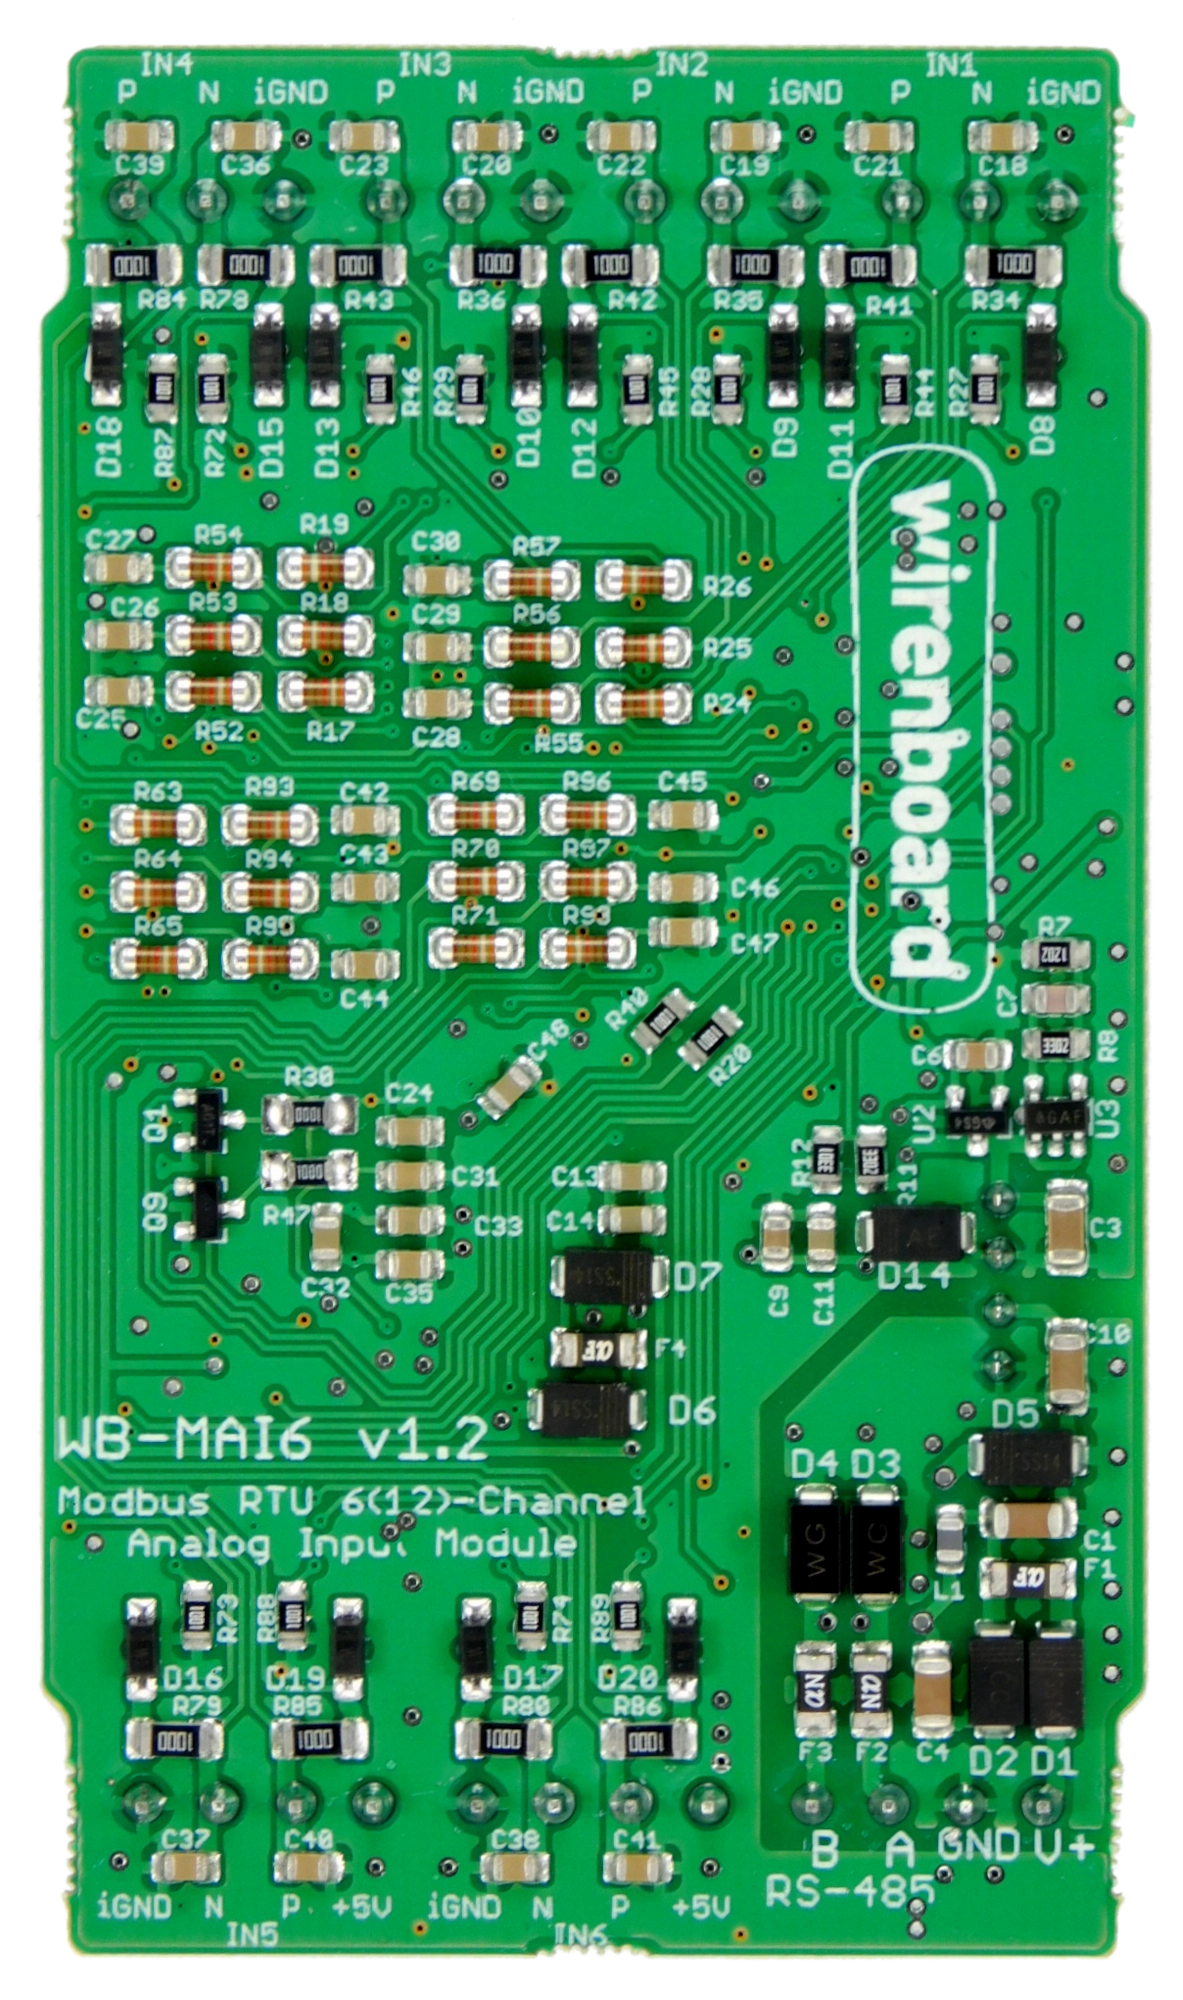 WB-MAI6 PCB
-
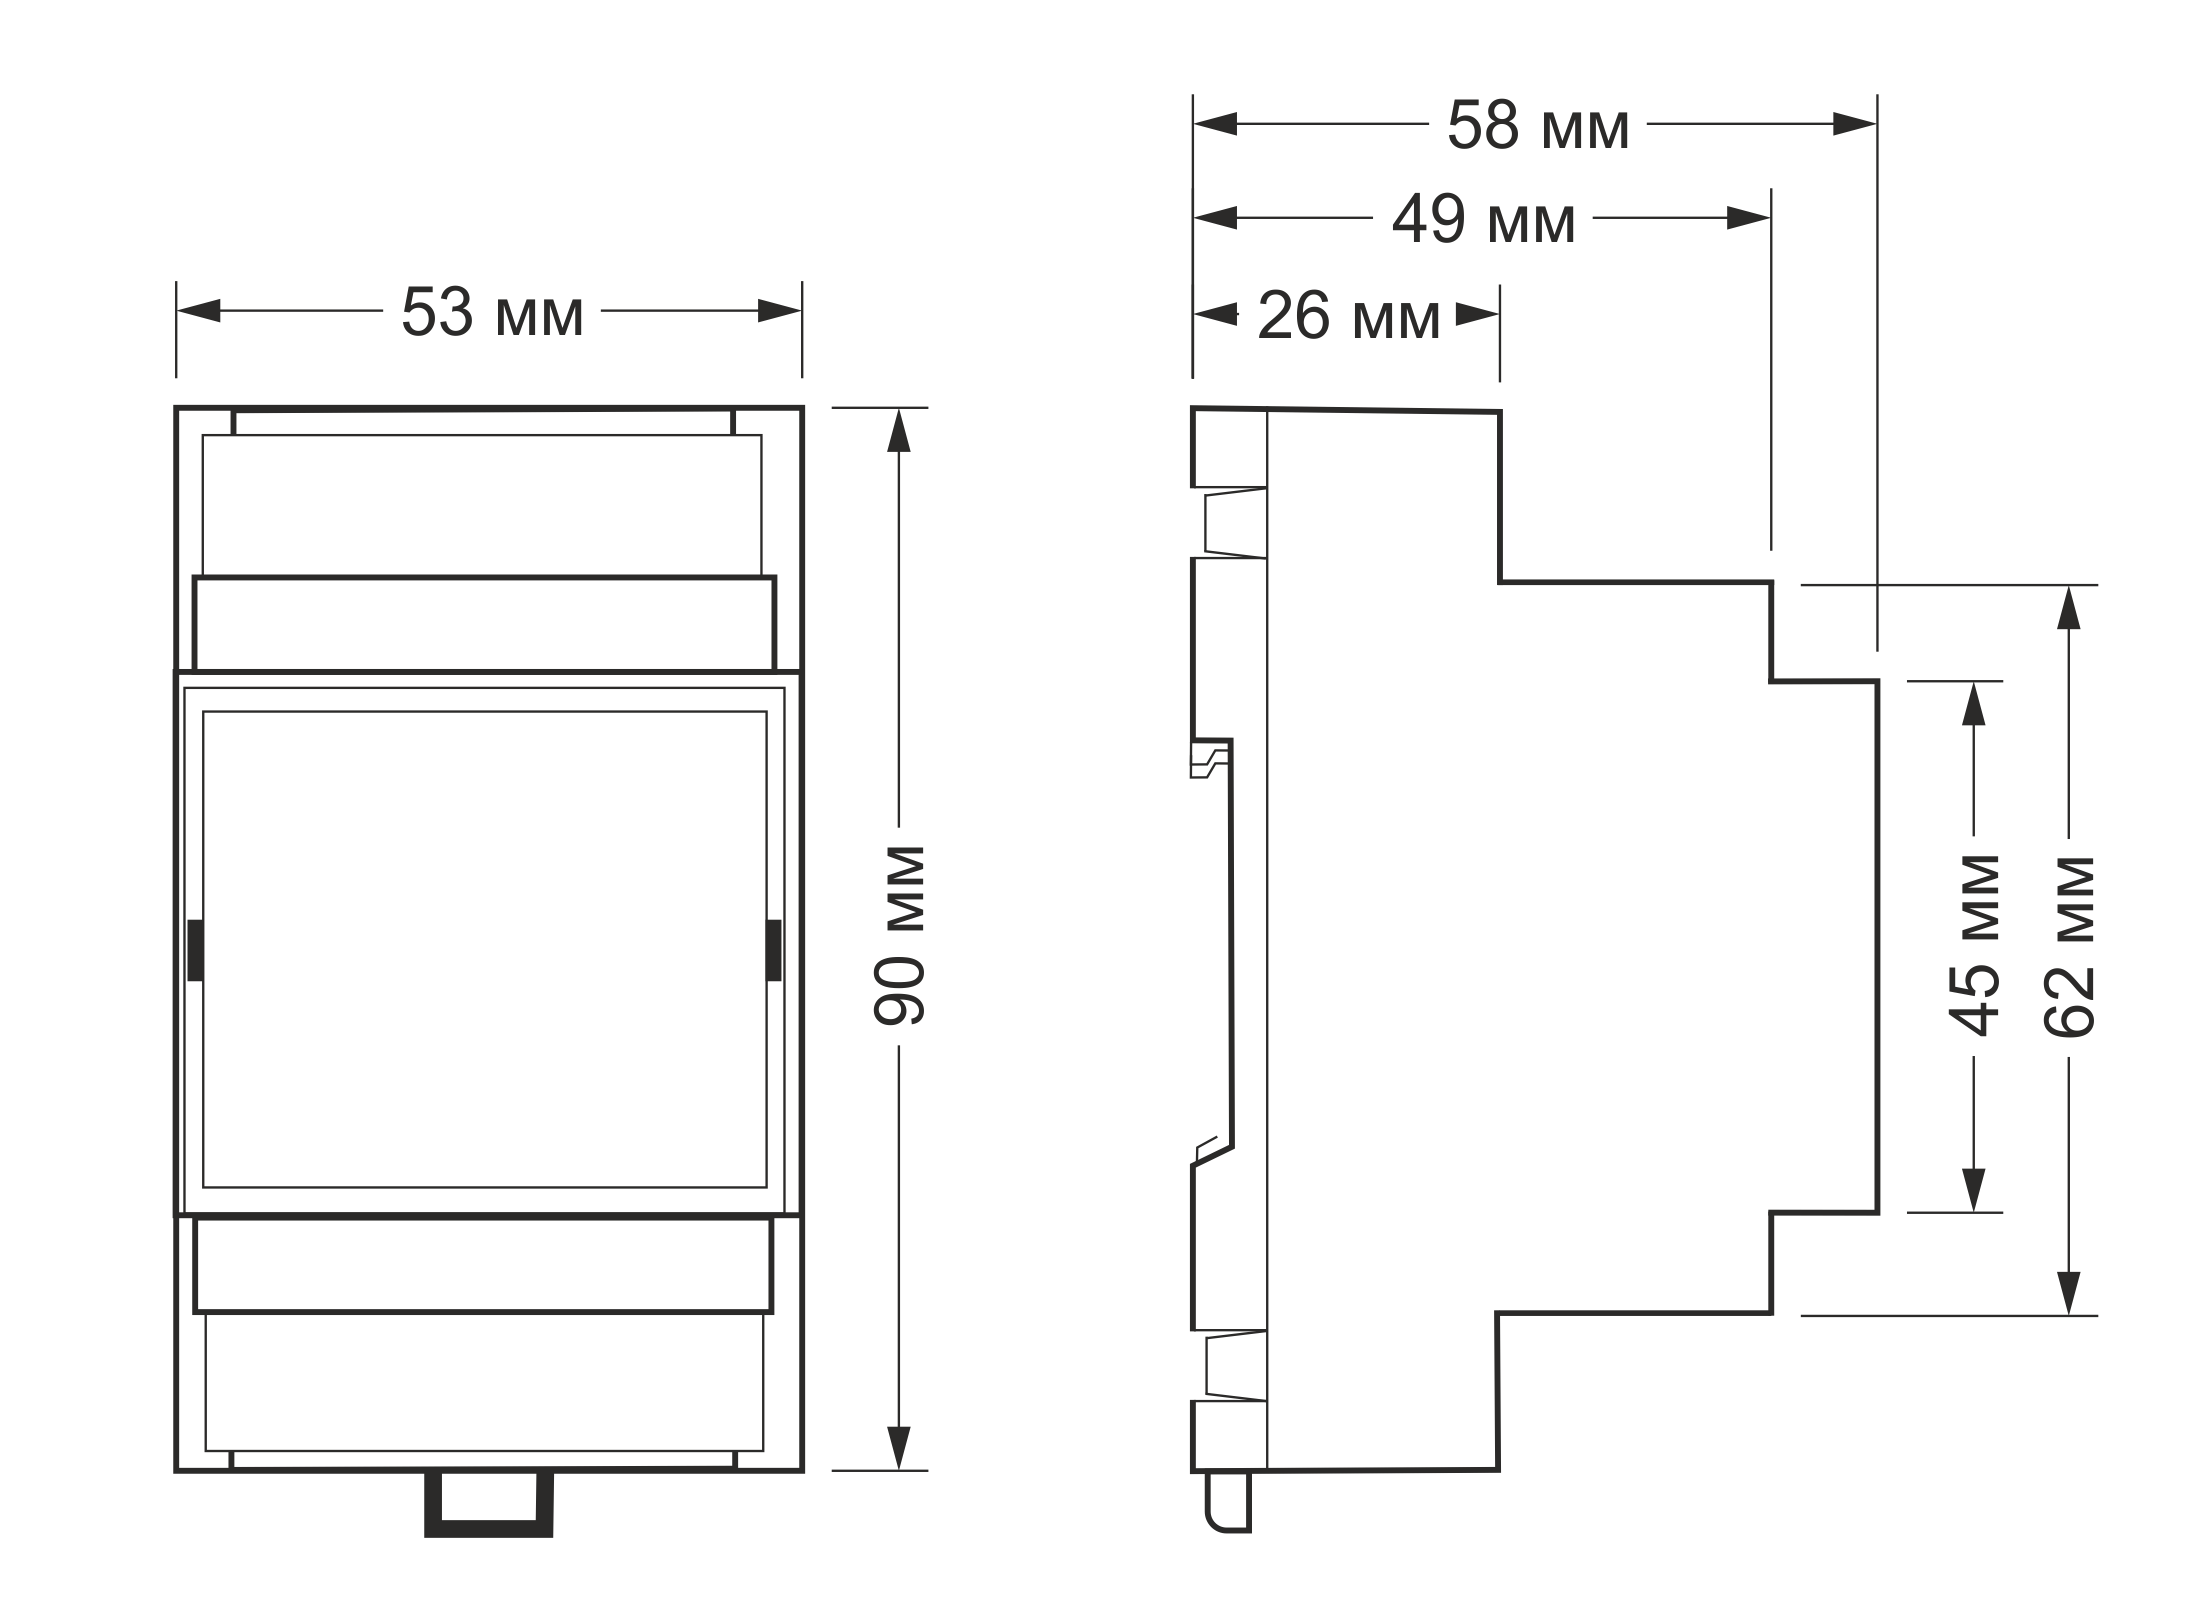 Dimensiones totales