 Documentación
WB-MCM8
Contador de impulsos y módulo de entradas digitales de 8 canales
Referencias de pedido incluidas (1)
WB-MCM8— contador de impulsos y módulo de entradas digitales de 8 canales
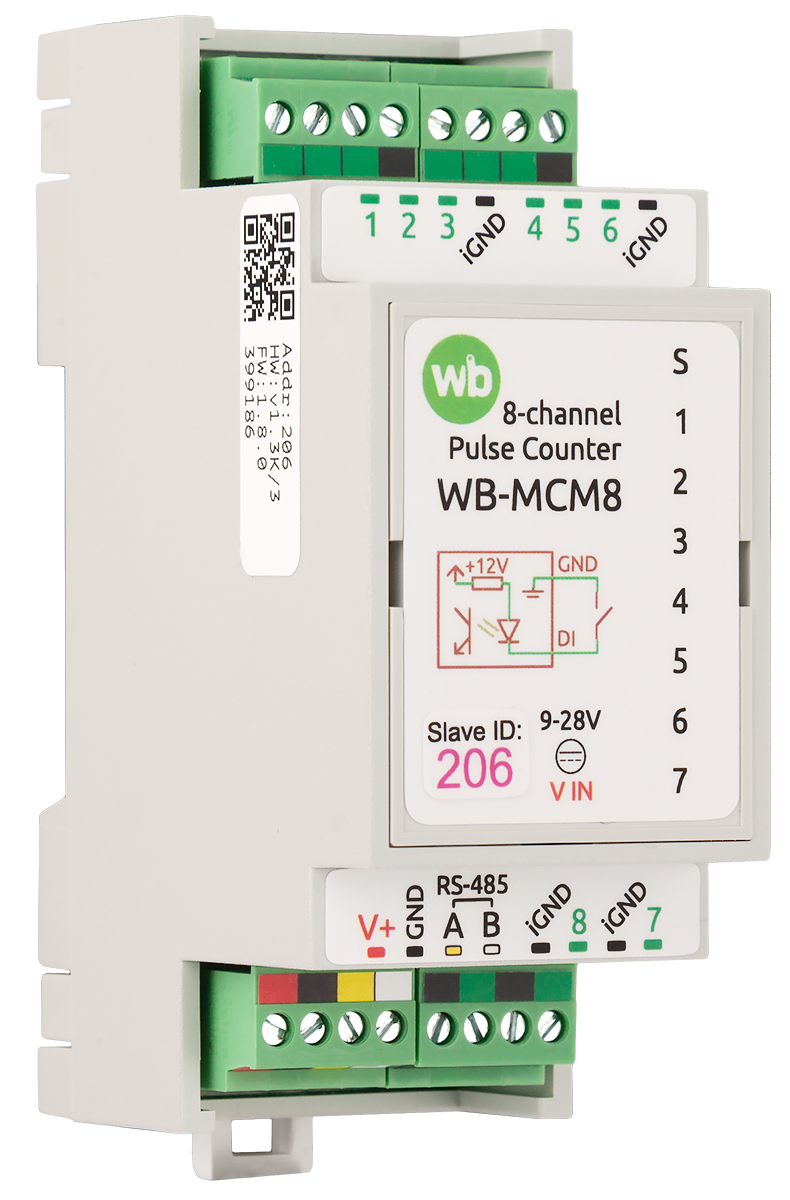
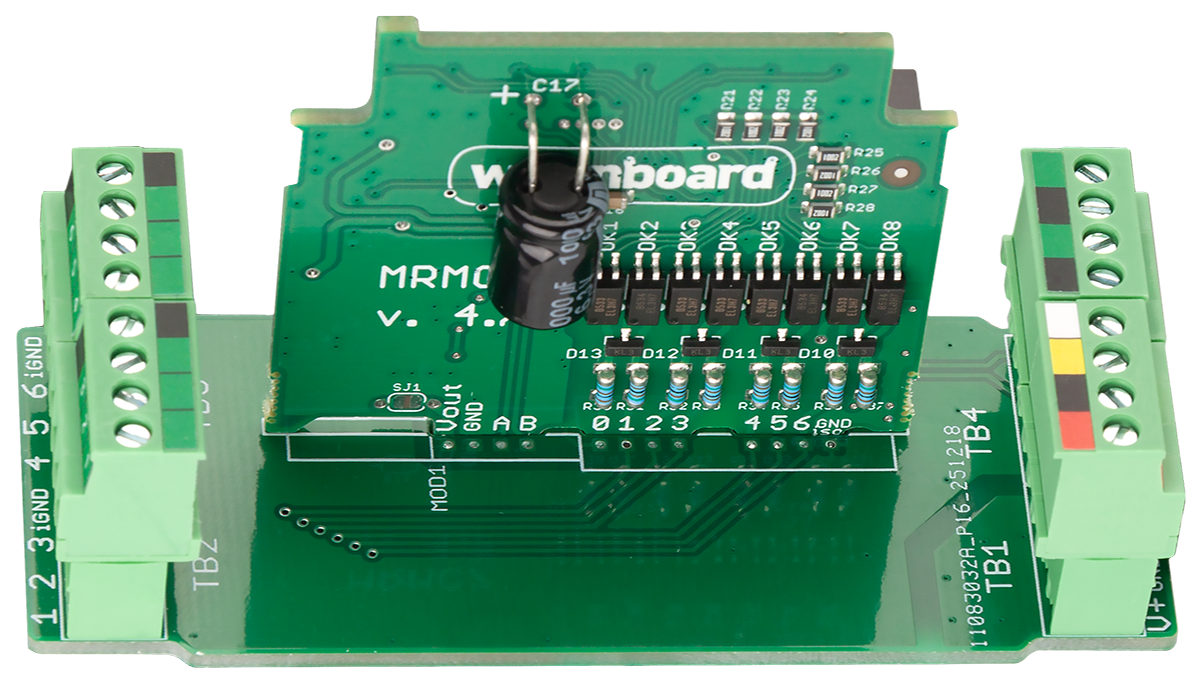
Finalidad
El WB-MCM8 es un módulo de ocho entradas digitales y contadores de impulsos. Sus entradas aceptan señales de contacto seco y colector abierto de pulsadores, contactos reed y dispositivos similares para supervisar estados y contar operaciones. El módulo también puede contar impulsos de contadores de agua, electricidad y gas. Pueden conectarse hasta tres encoders de cuadratura, de los cuales no más de dos pueden utilizar la interfaz ABZ.
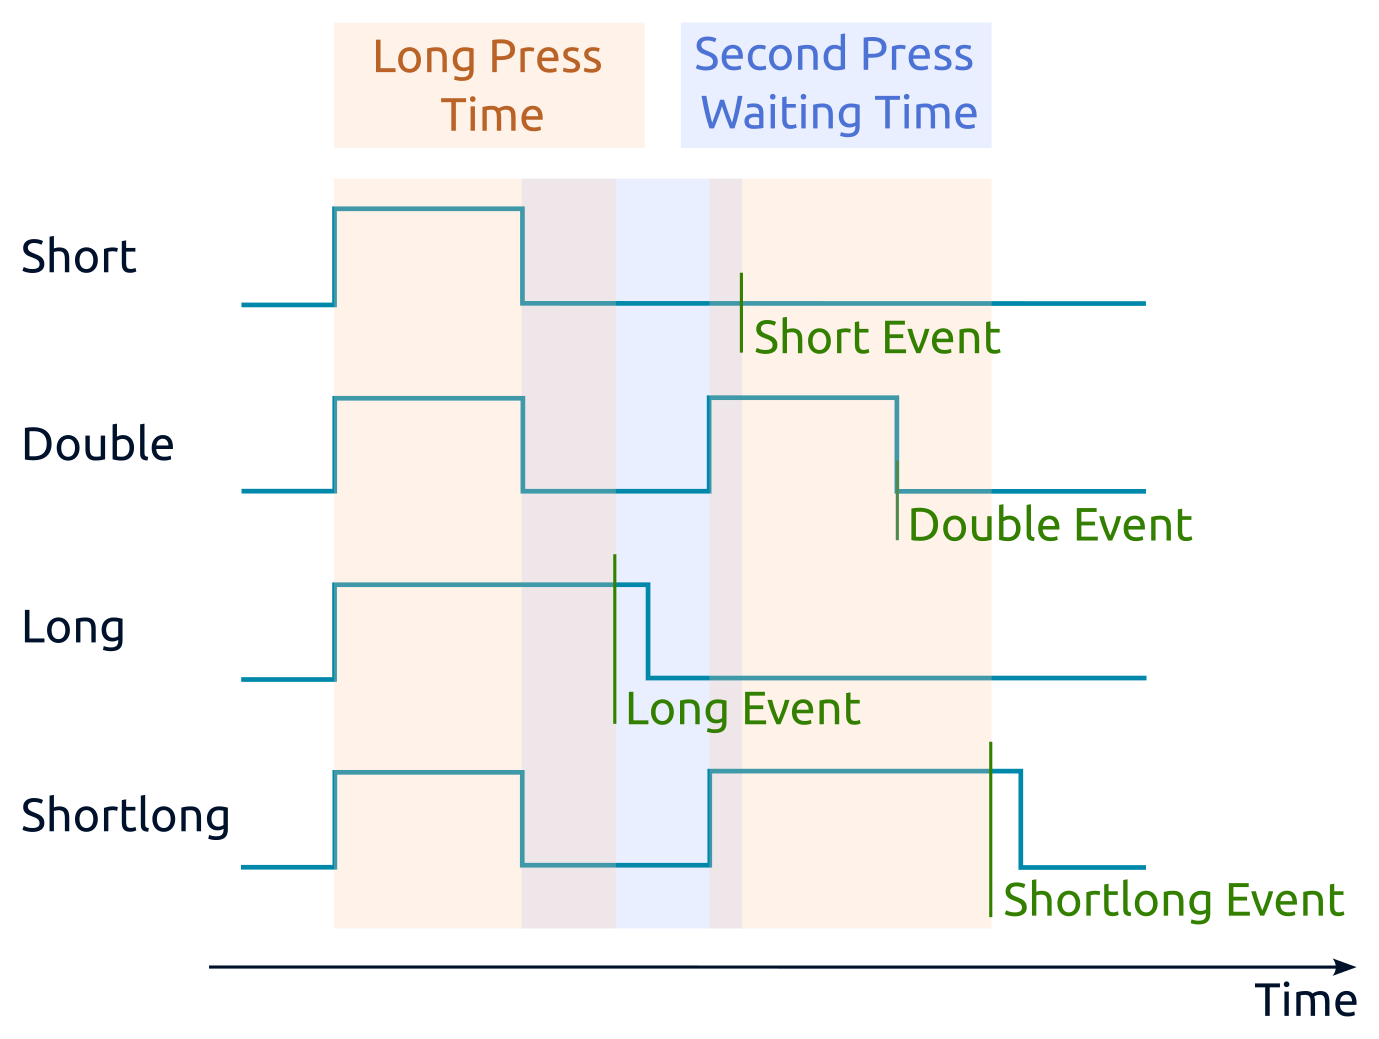
Con pulsadores, el módulo puede distinguir cuatro patrones de pulsación y enviar los eventos correspondientes a un controlador por Modbus: corta, larga, doble y corta seguida de larga.
Especificaciones técnicas
| Grupo | Parámetro | Valor |
|---|---|---|
| Alimentación | Tensión de alimentación | 9–28 V DC |
| Consumo de energía | 0.1 W | |
| Entradas | Número de entradas | 8 |
| Tipo de entrada y límites eléctricos | Contacto seco, aislamiento por grupos; aproximadamente 12 V DC en la entrada; aproximadamente 2 mA con el contacto cerrado; tensión externa permitida de −20 V a +40 V | |
| Funciones | Recuento de impulsos | 0 a 232−1 |
| Medición de frecuencia de impulsos | Compatible | |
| Reconocimiento de pulsaciones | Corta, larga, doble y corta seguida de larga | |
| Compatibilidad con encoders | Hasta tres encoders de cuadratura AB o ABZ; no más de dos encoders ABZ | |
| Temporización de impulsos | Frecuencia y duración de los impulsos | Hasta 9 Hz (al menos 50 ms) con los ajustes predeterminados; hasta 3.1 kHz (al menos 0.2 ms) con el tiempo antirrebote establecido en 0 ms |
| Indicaciones | Indicadores | LED de estado y de entrada; consulte Indicaciones |
| Control | Interfaz de control | RS-485 |
| Aislamiento de la interfaz | Sin aislamiento | |
| Protocolo | Modbus RTU; la dirección es configurable por software y los ajustes de fábrica figuran en la etiqueta | |
| Ajustes RS-485 predeterminados | 9600 bit/s, 8 bits de datos, sin paridad, 2 bits de parada | |
| Arranque | Listo después del encendido | Aproximadamente 2 segundos |
| Condiciones de funcionamiento | Temperatura ambiente | −40 a +80 °C |
| Humedad relativa | Hasta el 95%, sin condensación | |
| Categoría climática | O2.1* según GOST 15150-69 | |
| Garantía / vida útil | 2 años / 8 años | |
| Bornes | Sección recomendada del conductor con punteras aisladas | 0.35–1 mm² para un solo conductor; 0.35–0.5 mm² para crimpado doble |
| Longitud estándar del manguito de la puntera | 8 mm | |
| Par de apriete de los tornillos | 0.2 N·m | |
| Dimensiones | Ancho en el carril DIN | 2 módulos |
| Dimensiones (L × W × H) | 36 × 90 × 58 mm | |
| Peso incluido el embalaje | 90 g |
Principio de funcionamiento
Indicaciones
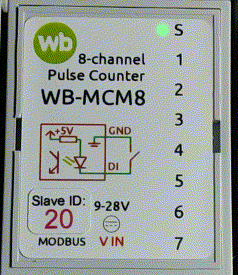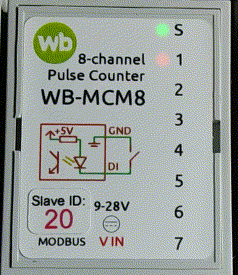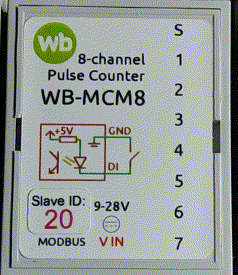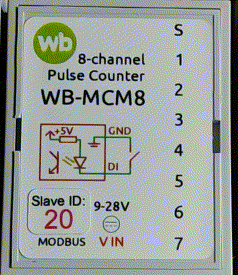
- S (verde) indica la comunicación Modbus. Se enciende al aplicar alimentación de baja tensión y parpadea mientras se consulta el dispositivo por RS-485. Con los eventos Fast Modbus activados, parpadea con más frecuencia porque la consulta de eventos es más rápida que la consulta secuencial. Parpadea una vez por segundo en modo de gestor de arranque y rápidamente durante la carga del firmware.
- 1–7 (naranja) muestran el estado de las entradas: un LED permanece encendido mientras su entrada está cerrada. La entrada 8 no tiene un indicador dedicado.
Entradas
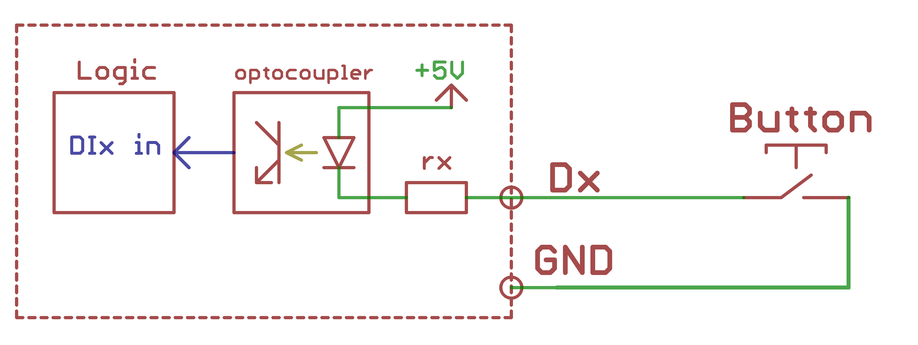
Cada entrada funciona como una entrada de contacto seco. Al conectarla a iGND, se activa. Cuando llega un impulso, se ilumina el LED correspondiente, cambia el estado de la entrada y aumenta su contador de operaciones. Los contadores de operaciones de 32 bits se almacenan en memoria no volátil.
El parámetro Debounce Time (ms) se puede ajustar por separado para cada entrada. En el modo Count and frequency measurement, la entrada también mide la frecuencia de los impulsos. La frecuencia máxima de medición de 3.1 kHz está disponible cuando el tiempo antirrebote es de 0 ms.
Reconocimiento de patrones de pulsación
El reconocimiento de pulsaciones está activo cuando una entrada está configurada como Counting and press detection. El módulo reconoce pulsaciones cortas, largas, dobles y cortas seguidas de una larga. Transmite por Modbus un contador independiente para cada tipo de pulsación, de modo que las reglas del controlador puedan procesar los eventos de forma fiable. Los tiempos de reconocimiento son configurables.
Instalación
Recomendaciones generales
Monte el WB-MCM8 en un carril DIN estándar de 35 mm. Ocupa dos módulos DIN. El bornero con paso de 3.5 mm marcado V+ GND A B conecta la alimentación y el bus RS-485. Utilice un troncal RS-485 correctamente cableado con la terminación adecuada. Si los dispositivos del bus utilizan fuentes de alimentación diferentes, interconecte sus terminales GND.
Una entrada se activa al conectarla a iGND. La corriente es baja, de aproximadamente 2 mA, por lo que prácticamente cualquier tipo de pulsador o interruptor resulta adecuado. La longitud y la sección del cable no suelen ser críticas, pero se recomienda utilizar par trenzado cerca del cableado de potencia: utilice un conductor para la señal y el otro para iGND. Instale y utilice el módulo dentro de sus límites ambientales y de seguridad eléctrica especificados.
Conexión de contadores y pulsadores
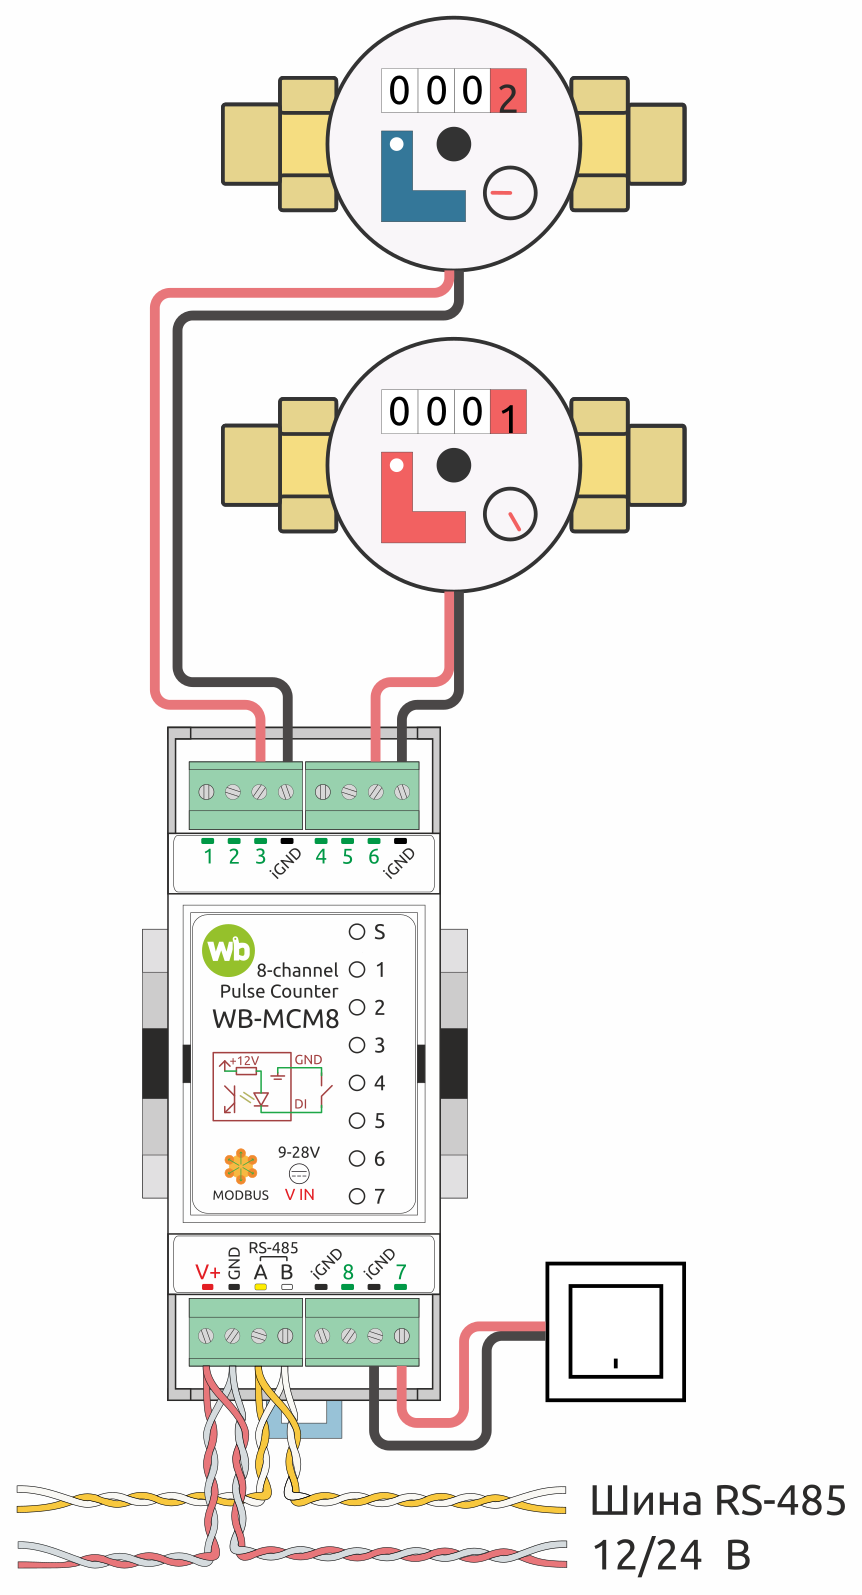
El ejemplo muestra dos contadores de agua con contacto seco conectados a las entradas 3 y 6 y un pulsador conectado a la entrada 7. Pueden conectarse hasta ocho dispositivos de entrada. Cuando la medición del consumo de agua también deba activar la protección contra fugas, utilice un módulo específico de control de agua y fugas, como el WB-MWAC.
Conexión de encoders
Utilice el esquema de cableado y la asignación de entradas de Funcionamiento del encoder más abajo.
Configuración
Métodos de configuración
Puede configurar el módulo de cualquiera de estas formas:
- En la interfaz web de un controlador Wiren Board, en Settings → Configs → Serial device driver configuration. Si estos elementos no están disponibles, compruebe el nivel de acceso actual.
- Escribiendo en los registros Modbus del módulo desde la consola del controlador mediante
modbus-utils-rpcomodbus_client. - Sin controlador Wiren Board, utilizando el configurador web de dispositivos Wiren Board u otra herramienta Modbus en un ordenador con un adaptador USB a RS-485.
Si falta algún ajuste descrito aquí, actualice el firmware del módulo y el software del controlador.
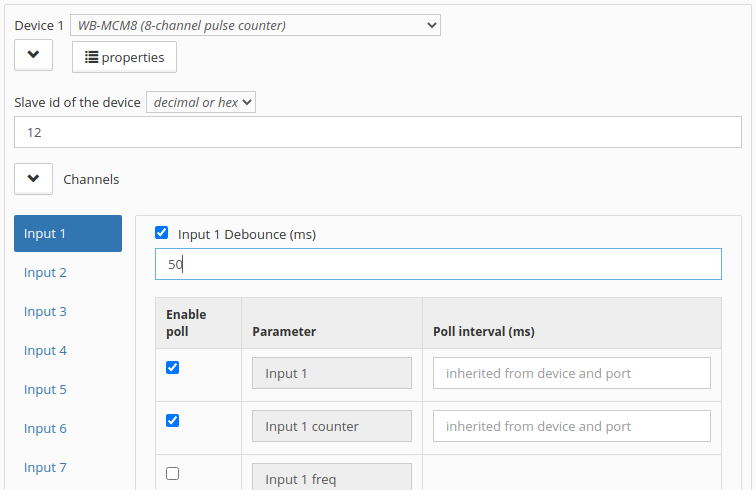
Modo de funcionamiento de la entrada
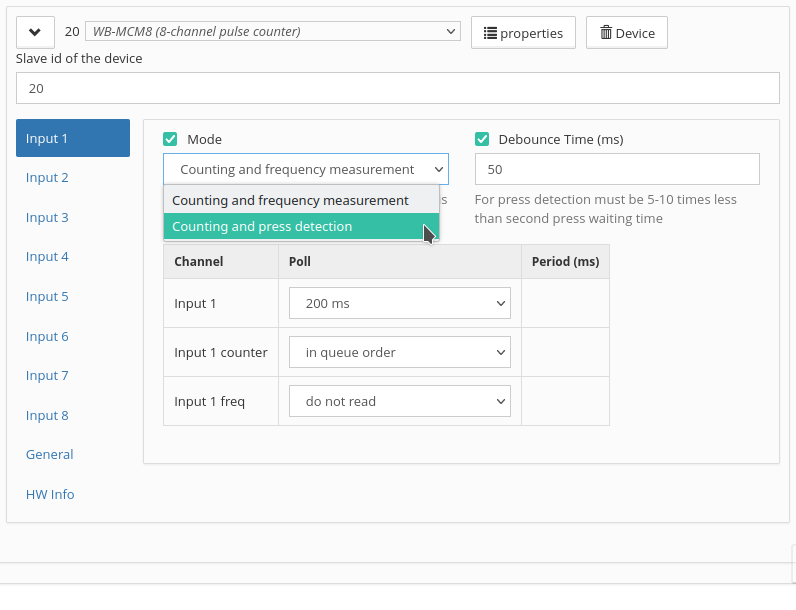
Establezca Mode por separado para cada entrada:
- Count and frequency measurement está destinado a contadores de agua, electricidad y gas y a otros dispositivos con salida de impulsos. Es el modo predeterminado.
- Counting and press detection está destinado a pulsadores momentáneos e interruptores.
En ambos modos, el módulo proporciona Input X para el estado de la entrada e incrementa Input X counter en cada cierre. Para los botones, seleccione la detección de pulsaciones para que los eventos se comuniquen inmediatamente mediante Fast Modbus. En el modo de frecuencia, el controlador consulta la entrada de forma secuencial junto con otros dispositivos del bus, y un cambio de estado puede llegar más tarde.
Count and frequency measurement
El módulo también indica la frecuencia de los impulsos en Input X freq. Con el ajuste de antirrebote predeterminado cuenta impulsos de hasta 9 Hz. Establezca Debounce Time (ms) en 0 para alcanzar la frecuencia máxima de 3.1 kHz.
Counting and press detection
Cada patrón reconocido tiene su propio contador:
Input X Single Press Counter— pulsaciones cortas individuales;Input X Long Press Counter— pulsaciones largas;Input X Double Press Counter— pulsaciones cortas dobles;Input X Shortlong Press Counter— una pulsación corta seguida de una pulsación larga.
En este modo no se mide la frecuencia. En las reglas de automatización, utilice los contadores de pulsaciones en lugar de Input X: una pulsación corta puede finalizar antes de que el controlador lea el estado, mientras que el contador conserva el evento.
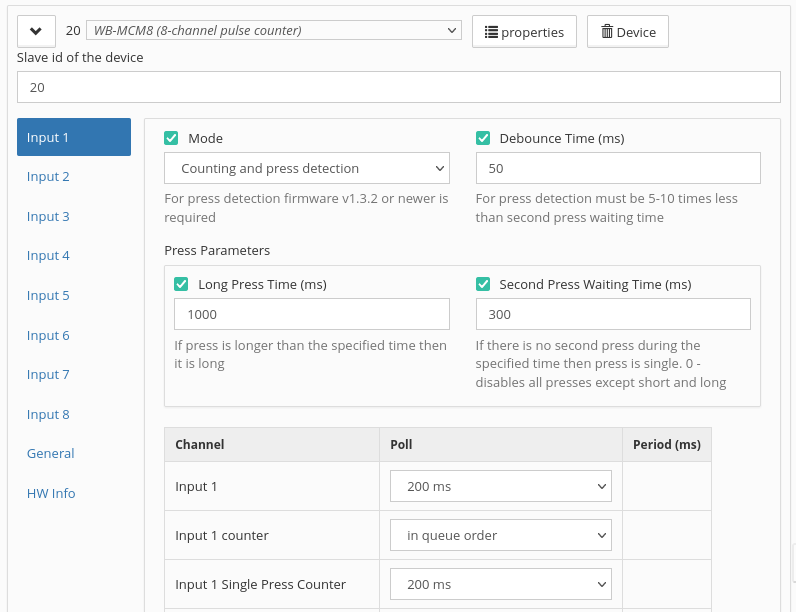
Ajustes disponibles:
- Long Press Time (ms) distingue las pulsaciones largas de las cortas. Una pulsación de duración superior a este valor es larga; en caso contrario, es corta.
- Second Press Waiting Time (ms) abre una ventana de detección después de soltar una pulsación corta. Una segunda pulsación dentro de esta ventana produce una pulsación doble; de lo contrario, la primera es simple.
- Debounce Time (ms) es el período durante el cual la señal del borne debe permanecer estable antes de que el algoritmo de reconocimiento la acepte. Para los botones, utilice un valor entre cinco y diez veces menor que el tiempo de espera de la segunda pulsación.
- Polling period para cada contador de pulsaciones normalmente debe mantenerse en Default para que el controlador de software pueda seleccionar el método de consulta correcto.
El reconocimiento de dobles pulsaciones retrasa la notificación de las pulsaciones simples. Con la ventana predeterminada de 300 ms para la segunda pulsación, un evento de pulsación corta aparece 300 ms después de soltar el botón. Si no necesita los patrones de doble pulsación ni de pulsación corta seguida de una larga, establezca el tiempo de espera en 0 ms para que una pulsación simple se notifique inmediatamente después de soltar el botón.
El reconocimiento comienza después del antirrebote. Con el antirrebote predeterminado de 50 ms, se ignoran las pulsaciones inferiores a 50 ms y la liberación se detecta 50 ms después de soltar físicamente el botón. Seleccione el valor más corto que evite activaciones falsas para el interruptor utilizado.
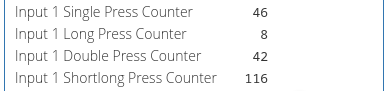
Antirrebote
Cada entrada dispone de un filtro configurable de Debounce Time (ms) . El rango permitido es de 0 a 2000 ms; el valor predeterminado es 50 ms.
Funcionamiento del encoder
El WB-MCM8 admite hasta tres encoders de cuadratura (incrementales), de los cuales como máximo dos pueden ser dispositivos ABZ. Pueden ser encoders mecánicos de mando giratorio para tareas como el control del nivel de iluminación o encoders ópticos de precisión para supervisar movimientos.
Un encoder produce dos trenes de impulsos, A y B, con un desfase. El número de impulsos determina la magnitud del movimiento del eje, y la señal que llega primero determina la dirección. Un encoder ABZ añade una señal Z con un impulso por revolución, lo que permite al módulo contar revoluciones completas.
Cada encoder debe utilizar un grupo de entradas de un único bornero. Un dispositivo ABZ solo puede asignarse como encoder 1 o encoder 2. Las entradas no utilizadas por los encoders siguen disponibles para el recuento ordinario de impulsos o la gestión de botones.
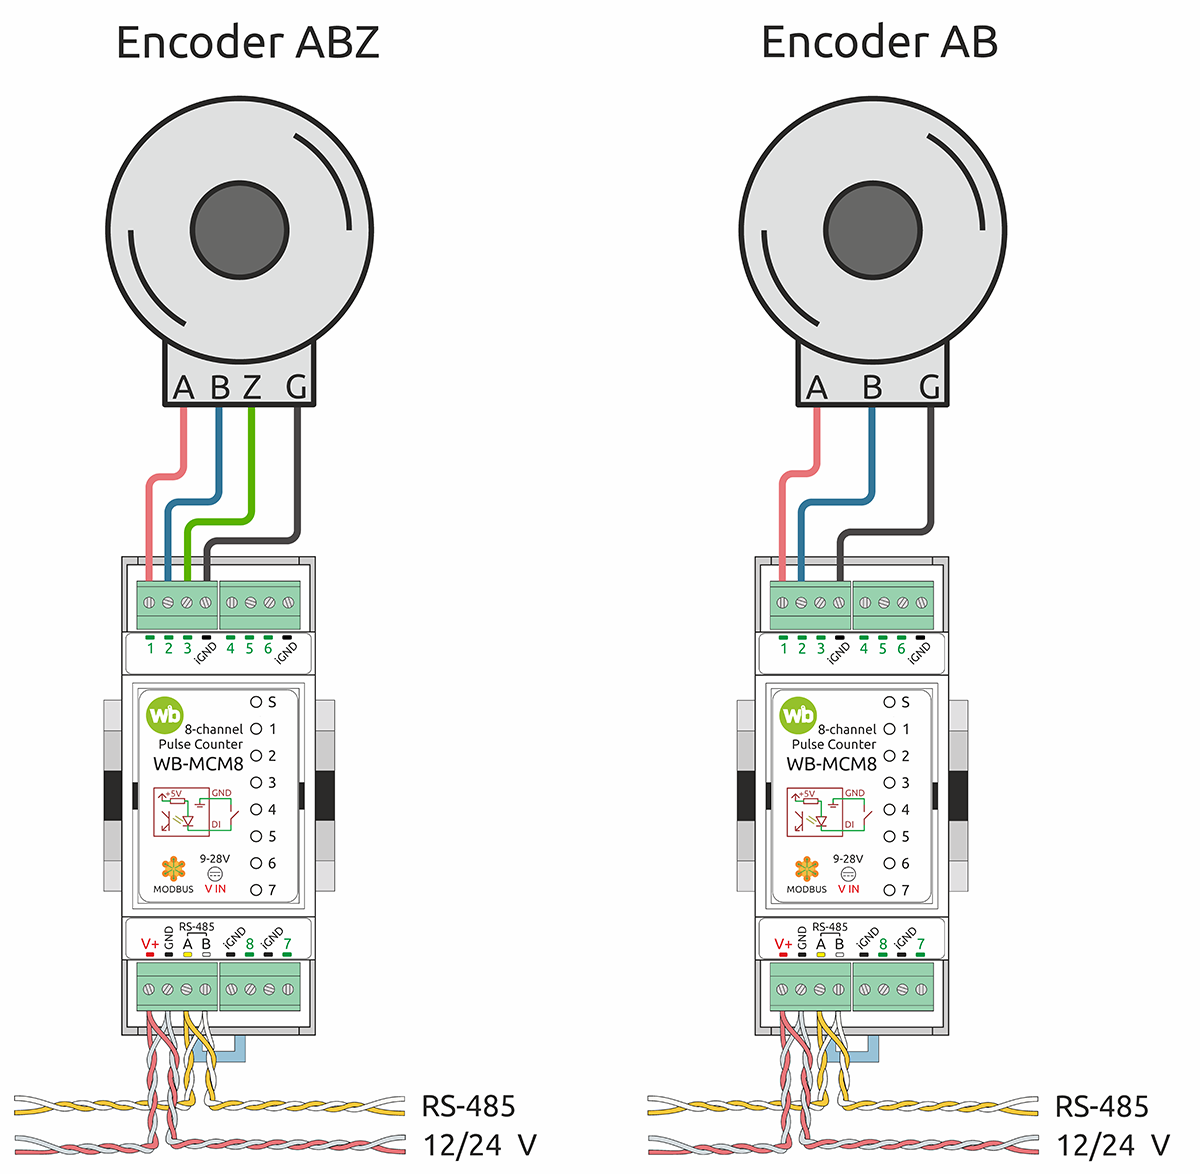
| Entrada del WB-MCM8 | Encoder | Señal |
|---|---|---|
| 1 | 1 | A |
| 2 | B | |
| 3 | Z | |
| iGND | GND (G) | |
| 4 | 2 | A |
| 5 | B | |
| 6 | Z | |
| iGND | GND (G) | |
| 7 | 3 | A |
| 8 | B | |
| iGND | GND (G) |
Para cada entrada utilizada por un encoder, establezca Debounce Time (ms). El valor recomendado es de 2–5 ms; utilice 2 ms para giros rápidos.
Encoders AB
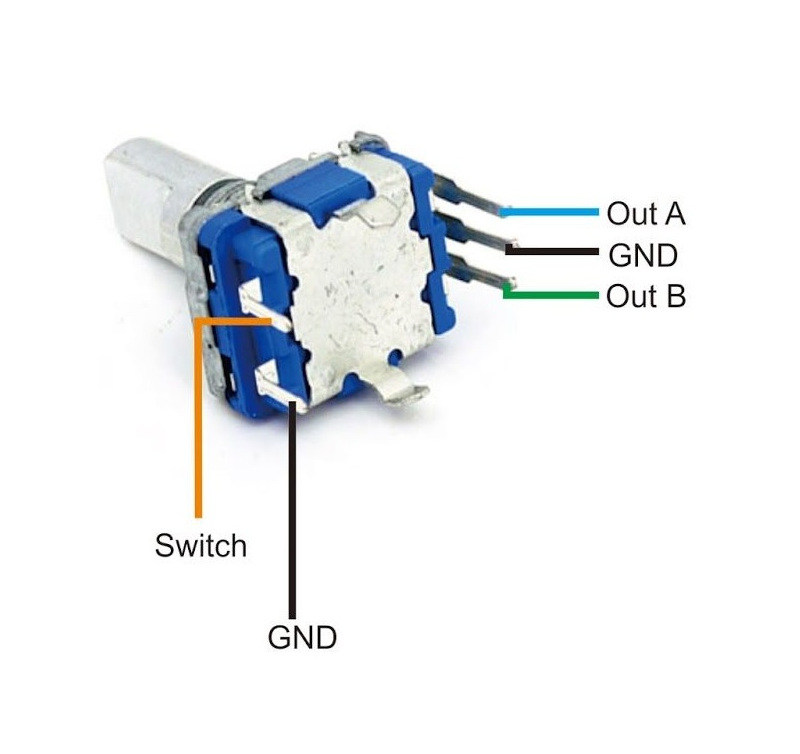
Un encoder AB se conecta mediante tres conductores: A, B y GND. La posición del eje está disponible en Encoder X position de −2 147 483 648 a 2 147 483 647. En caso de desbordamiento, el signo cambia y el recuento continúa. El canal de posición permite escritura, por lo que puede inicializarse con un valor elegido.
Muchos encoders mecánicos también ofrecen una salida Switch que se conecta a GND al pulsar el eje. Conéctela a cualquier entrada libre y gestiónela como un pulsador normal.
Encoders ABZ
Los encoders ABZ se utilizan habitualmente en el seguimiento industrial del movimiento. Se conectan cuatro hilos a A, B, Z y GND. El módulo proporciona dos canales de datos y un parámetro de configuración:
- Pulses per revolution es la especificación del encoder, como 100 P/R o 2000 P/R, y determina el valor del ángulo dentro de una revolución.
Encoder X angleindica los pasos del eje y la dirección dentro de una revolución. Cuando llega un impulso Z, el valor se restablece a 0 si gira en la dirección creciente, o pasa a ser igual a Pulses per revolution al girar en el sentido decreciente.Encoder X revolutionsindica revoluciones completas. Aumenta o disminuye en uno con cada impulso Z según el sentido de giro.
Los canales de ángulo y revoluciones permiten escritura y abarcan de −32 768 a 32 767. En caso de desbordamiento, el signo cambia y el recuento continúa.
Configuración de encoders
Los ajustes de los encoders se encuentran en Encoders → Encoder 1, Encoder 2, Encoder 3. Seleccione un Connection type:
- Not used — valor predeterminado; todas las entradas funcionan de forma independiente en sus modos seleccionados.
- 2 signals, AB — las dos primeras entradas del grupo reciben A y B; la tercera entrada, si existe, queda disponible.
- 3 signals, ABZ — la tercera entrada recibe Z; solo está disponible para los encoders 1 y 2.
El ajuste individual del modo de funcionamiento de una entrada no tiene efecto mientras esa entrada esté asignada a un encoder. Para ABZ, introduzca también Pulses per revolution. Si permanece en 0, Encoder X angle puede volverse negativo cuando el eje cruza el límite de una revolución.
Interfaz web del controlador Wiren Board
Selección de la plantilla
Añada el módulo a la página Devices del controlador, bien automáticamente mediante la detección de dispositivos RS-485, bien manualmente seleccionando la plantilla WB-MCM8.
Visualización de valores y control del dispositivo
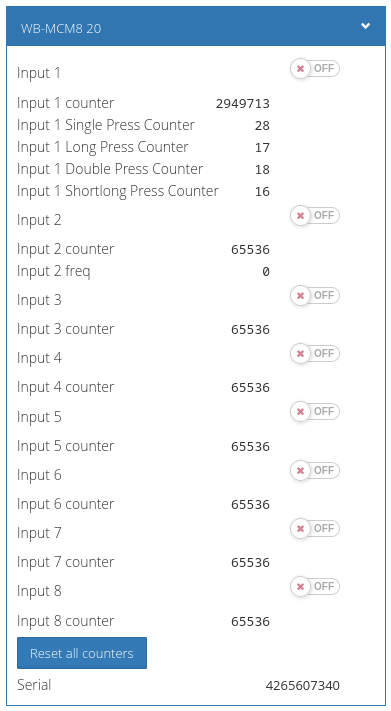
La interfaz web muestra los valores recibidos del módulo. Seleccione los canales que se mostrarán en la configuración del dispositivo del controlador wb-mqtt-serial.
Input 1a través deInput 8muestran los estados actuales de las entradas y son de solo lectura.Input 1 countera través deInput 8 countercuentan cada cierre a iGND en cualquiera de los modos. Se almacenan en memoria no volátil y se conservan después de desconectar y volver a conectar la alimentación.Input X freqindica la frecuencia en hercios solo en el modo de recuento y frecuencia. No se consulta de forma predeterminada; active la consulta en los ajustes del dispositivo si es necesario.- Los contadores de patrones de pulsación están disponibles en el modo de recuento y detección de pulsaciones. Se almacenan en memoria volátil y se reinician tras una pérdida de alimentación.
Encoder X position,Encoder X revolutionsyEncoder X angleaparecen al activar el tipo de conexión del encoder correspondiente.- Reset all counters borra todos los
Input X countervalores.
Funcionamiento Modbus
WB-MCM8 utiliza Modbus RTU sobre RS-485. Admite los comandos estándar para leer y escribir uno o varios registros. Configúrelo en la interfaz web del controlador Wiren Board, en el configurador web de dispositivos o con software compatible de terceros.
Parámetros predeterminados del puerto serie
| Default | Nombre en la interfaz web | Parámetro |
|---|---|---|
| 9600 | Velocidad en baudios | Velocidad, bit/s |
| 8 | Bits de datos | Número de bits de datos |
| Ninguno | Paridad | Paridad |
| 2 | Bits de parada | Número de bits de parada |
Con el firmware actual, el módulo también se comunica correctamente cuando su ajuste de bits de parada difiere del del maestro Modbus. Para obtener una respuesta más rápida, se recomienda una velocidad de transmisión de 115 200 bit/s cuando la instalación del bus lo permita.
Dirección Modbus

Cada dispositivo de una misma línea debe tener una dirección única de 1 a 247. La dirección de fábrica aparece en las etiquetas de la tapa superior, el lateral o la parte inferior de la carcasa. Normalmente, los dispositivos suministrados juntos tienen direcciones de fábrica diferentes. La dirección puede detectarse, modificarse o restablecerse mediante las herramientas del controlador Wiren Board o software de configuración Modbus compatible.
Extensión Fast Modbus
Fast Modbus añade al Modbus estándar la detección rápida de dispositivos Wiren Board en un bus RS-485 y la consulta de eventos. Un maestro activa la extensión mediante un comando especial, por lo que el módulo sigue siendo compatible con equipos Modbus convencionales de terceros. Solo determinados registros generan eventos; estos se marcan con un símbolo de rayo en el mapa de registros.
Mapa de registros
El mapa de registros WB-MCM8 de la plantilla de dispositivo instalada define todos los valores actuales, contadores y registros de configuración. Utilice la plantilla correspondiente a la versión del firmware instalada.
Actualización del firmware y restablecimiento de fábrica
El firmware se puede actualizar mediante Modbus, lo que permite implementar correcciones y funciones técnicamente compatibles sin retirar el módulo. La configuración almacenada en la memoria del dispositivo se conserva durante la actualización del firmware. Las herramientas del controlador también permiten restablecer los ajustes, cambiar los parámetros de conexión o la dirección Modbus y actualizar el gestor de arranque.
Problemas conocidos
Antes de ponerlo en servicio, consulte las notas de la versión actual del firmware para conocer los problemas que puedan afectar a la revisión de hardware instalada. Mantenga actualizados el firmware y las plantillas de dispositivos del controlador.
Revisiones de hardware
El hardware puede cambiar durante la vida comercial del producto. Identifique la revisión impresa en el módulo y aplique la información de mantenimiento específica de esa revisión al sustituir dispositivos o comparar la disposición de los terminales.
Dimensiones
