 Documentazione
WB-MAI6
Modulo a 6 canali di ingressi analogici universali
Codici d'ordine trattati (1)
WB-MAI6
Questa pagina descrive la revisione hardware più recente con l'ultimo firmware stabile. Se il dispositivo utilizza un firmware precedente, aggiornarlo quando possibile (vedere Aggiornamento del firmware).
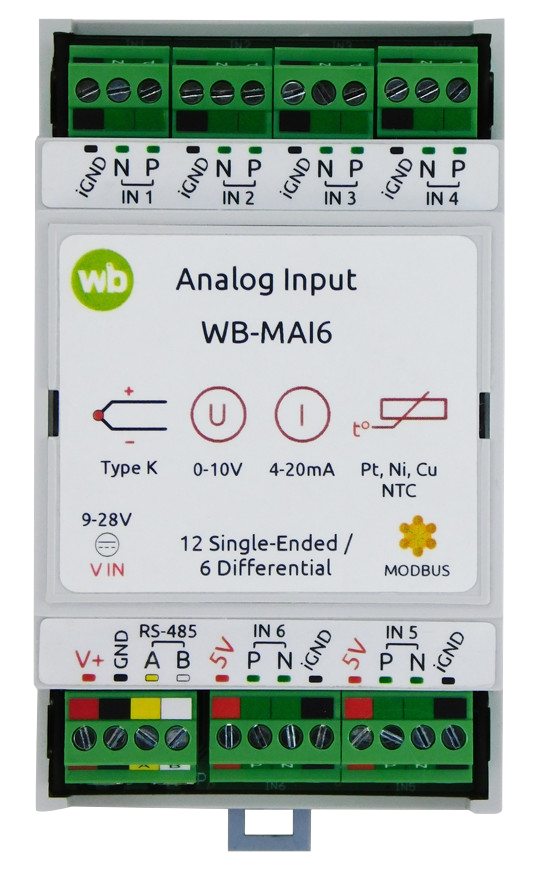
Descrizione
Il modulo di ingressi analogici WB-MAI6 misura sensori di temperatura resistivi, converte segnali normalizzati di corrente e tensione dei sensori, misura la tensione ed esegue misure correlate.
La modalità di ciascun ingresso viene selezionata via software durante la configurazione. Non sono richieste resistenze esterne di carico o pull-up. È possibile collegare contemporaneamente fino a 12 sensori diversi.
Controllare il modulo da un controllore o PC tramite RS-485 utilizzando Modbus.
Registrato come strumento di misura con numero di registro statale 94860-25. Le caratteristiche metrologiche e tecniche del WB-MAI6 sono riportate nella descrizione del tipo.
Sensori e segnali supportati
| Parametro | Valore |
|---|---|
| Termocoppie | |
| Tipi |
|
| Termoresistenze (RTD) | |
| Schemi di collegamento | A due fili, a tre fili |
| Tipi di RTD |
|
| Termistori | |
| Tipi |
|
| Sensori con segnali normalizzati | |
| Corrente | 4–20 mA, 0–20 mA, 0–5 mA |
| Tensione | 0–1 V, 0–10 V (resistenza della sorgente fino a 400 Ω), −50…+50 mV, −2…2 V |
| Altri sensori | |
| Corrente | Sensori a effetto Hall con uscita 2.5 V ±0.625 V (HSTS016L) |
| Digitale | Contatto pulito |
| Grandezze misurate | |
| Tensione | da −2 V a 30 V
da 0 V a 60 V o da −30 V a 30 V utilizzando WB-VDIV |
| Resistenza | fino a 2 MΩ |
| Corrente | fino a 20 mA |
Per gli errori di misura, vedere la tabella 2.
Differenze rispetto agli altri moduli analogici Wiren Board.
Caratteristiche tecniche
| Parametro | Valore |
|---|---|
| Alimentazione elettrica | |
| Tensione di alimentazione | 9–28 VDC |
| Consumo energetico | 0.2 W |
| Corrente massima dell'uscita 5V | 150 mA |
| Canali di misura | |
| Numero di canali | 6 differenziali o 12 a terminazione singola |
| Sensori e segnali supportati | Termoresistenze, termistori NTC, termocoppie di tipo K, sensori di corrente/tensione con uscite standard, sensori a effetto Hall, sensori a contatto pulito e misure personalizzate di tensione, corrente e resistenza.
Per l'elenco completo dei modelli, vedere la tabella 1 |
| Errore di misura per sensori standard |
Termoresistenze comuni:
Termocoppia di tipo K: ±(0,8 °C + 0,2% × Δt), dove Δt è la differenza tra la temperatura misurata e quella del WB-MAI6. Questa precisione è specificata con montaggio verticale su guida DIN, 15 minuti dopo l’accensione e con la misura di corrente disattivata sugli altri canali. In altre modalità, la ridistribuzione del calore nel dispositivo può aumentare l’errore; tale errore non è specificato. Sensori con uscite normalizzate:
Sensore di corrente a effetto Hall: ±1%. Per gli errori di tutti i sensori standard supportati, vedere la tabella 4 Gli errori indicati si riferiscono alla misura del WB-MAI6 e non includono gli errori propri dei sensori collegati. |
| Errore di base nella misura della tensione | ±0.2% (< 2 V)
±1.0% (< 30 V) ±(0.2% + 20 mV) (utilizzando WB-VDIV) |
| Errore di base nella misura della corrente | ±0.2 % |
| Errore di base nella misura della resistenza | ±0.1% (0…1 kΩ)
±0.2% (1…100 kΩ) |
| Resistenza di ingresso in modalità di misura della tensione | > 1 MΩ (0…2 V)
4 kΩ (> 2 V) > 150 kΩ utilizzando WB-VDIV |
| Protezione | |
| Contemporaneamente su tutti i canali, in qualsiasi modalità | ±30 V |
| Morsettiere e sezioni dei conduttori | |
| Sezione consigliata dei conduttori con puntalini isolati | 0.35–1 mm2 — puntalino singolo; 0.35–0.5 mm2 — puntalino doppio |
| Lunghezza standard del manicotto del puntalino | 8 mm |
| Coppia di serraggio delle viti | 0.2 N·m |
| Controllo | |
| Interfaccia di controllo | RS-485 |
| Isolamento dell'interfaccia | Isolato galvanicamente dai circuiti di misura |
| Protocollo di comunicazione | Modbus RTU; indirizzo configurabile via software; le impostazioni di fabbrica sono stampate sull'etichetta |
| Parametri dell'interfaccia RS-485 | Configurabili via software; valori predefiniti:
velocità di trasmissione — 9600 bit/s; dati — 8 bit; parità — nessuna (N); bit di stop — 2 |
| Pronto dopo l'accensione | ~3 c |
| Condizioni di esercizio | |
| Temperatura dell'aria ambiente | da −40 a +80 °C |
| Umidità relativa | Fino al 98%, senza condensa |
| Garanzia | 2 anni |
| Vita utile | 8 anni |
| Dimensioni | |
| Larghezza, moduli DIN | 3 |
| Dimensioni complessive (L × W × H) | 53 × 90 × 58 mm |
| Peso (scatola inclusa) | 110 g |
Principio di funzionamento
WB-MAI6 dispone di sei ingressi universali, ciascuno collegato a turno all'ADC per misurarne i segnali.
L'ADC ha una risoluzione di 16 bit. Ogni canale dispone di un filtro passa-basso del primo ordine contro le interferenze ad alta frequenza. Per migliorare la precisione dei segnali a variazione lenta, sono supportati un sovracampionamento fino a 50 e un ulteriore filtro digitale passa-basso del primo ordine. Configurarli tramite l'interfaccia web del controllore Wiren Board o i registri Modbus.
L'ADC funziona in modalità differenziale, ad esempio per termocoppie e termoresistenze a tre fili, oppure a terminazione singola, ad esempio per segnali 4–20 mA o 0–1 V.
I segnali 4–20 mA, 0–20 mA e 0–5 mA vengono misurati mediante shunt interni da 100 Ω. Le misure delle termoresistenze a due e tre fili utilizzano sorgenti interne di corrente di precisione da 50–1000 µA.
Il dispositivo include partitori di tensione commutabili per tensioni più elevate, come 0–10 V o 30 V. Questi commutano automaticamente in base al segnale di ingresso.
Le uscite 5V e le masse di segnale di tutti e sei i canali sono collegate internamente. L'uscita 5V può alimentare sensori esterni, come sensori di corrente a effetto Hall.
RS-485 e l'ingresso di alimentazione sono isolati galvanicamente dai canali di misura. I canali non sono isolati tra loro.
Per rilevare correttamente una termocoppia di tipo K scollegata, i condensatori del filtro di ingresso vengono scaricati con impulsi di durata nell'ordine dei microsecondi attraverso resistenze interne da 100 Ω. Tenerne conto quando si collega un'altra sorgente di tensione al posto della termocoppia. La scarica avviene solo in modalità Standard sensors con una termocoppia supportata selezionata, non nelle modalità di misura di base.
La misura della resistenza a due fili comprende la resistenza dei conduttori, delle giunzioni, dei contatti e dei morsetti. Ove possibile, utilizzare il collegamento a tre fili, più preciso per i sensori a bassa resistenza. La resistenza viene misurata dalla tensione con una corrente fissa di 250 µA.
Per le misure a tre fili, utilizzare conduttori identici verso INxP e INxN. Con conduttori uguali, il contributo assoluto della resistenza dei conduttori è 0.003Rw, rispetto a 2Rw per la misura a due fili, dove Rw è la resistenza di un conduttore. Una differenza tra i conduttori introduce un errore assoluto di |Rw1−Rw2|.
Indicatori
Il modulo dispone di un indicatore che ne mostra lo stato senza collegarlo a un controllore:
- S (verde) — stato della comunicazione Modbus: si accende quando viene applicata l’alimentazione a bassa tensione e lampeggia durante l’interrogazione tramite RS-485. Nei dispositivi con eventi abilitati in Fast Modbus ⚡ l'indicatore lampeggia più frequentemente rispetto alla normale interrogazione sequenziale perché l'interrogazione degli eventi è più rapida. In modalità bootloader lampeggia ogni secondo; durante il caricamento del firmware lampeggia rapidamente. Si trova sotto la morsettiera V+.
Installazione
Collegamento elettrico
WB-MAI6 si monta su una guida DIN standard da 35 mm e occupa tre moduli DIN.
La morsettiera V+ GND A B, con passo di 3.5 mm, consente di collegare l’alimentazione e il bus di comunicazione RS-485. Il corretto cablaggio del bus è essenziale per una comunicazione affidabile; vedere Cablaggio e collegamento del bus RS-485.
Se i dispositivi sul bus RS-485 utilizzano alimentatori diversi, i loro morsetti GND devono essere collegati tra loro. Vedere Messa a terra dei dispositivi Wiren Board e collegamento di GND e iGND.
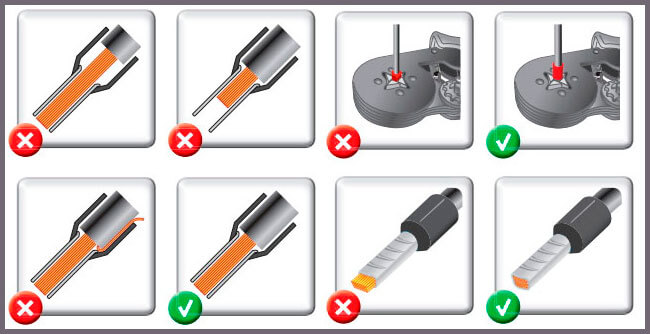
Utilizzare conduttori flessibili a trefoli con puntalini isolati (NSHVI).
Rimuovere l'isolamento per la lunghezza del manicotto oppure rimuoverne un po' di più e tagliare il filo sporgente dopo la crimpatura. Utilizzare una pinza crimpatrice per puntalini. Il puntalino crimpato protegge i trefoli dal morsetto a vite e rende sicuro il collegamento.
Non serrare eccessivamente le viti dei morsetti: una forza eccessiva danneggia il morsetto a vite.
Schemi di collegamento
I due morsetti di un ingresso possono essere utilizzati indipendentemente per segnali diversi, ad esempio 4–20 mA su INxP e 0–10 V su INxN.
Tuttavia, le modalità di resistenza a tre fili, tensione differenziale e termocoppia utilizzano sia INxP sia INxN.
- Utilizzare un solo morsetto di ingresso: INxP o INxN
-
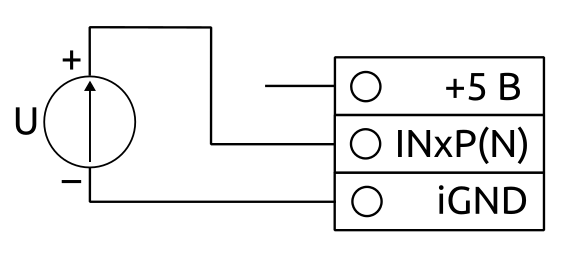 Figura 1. Misura della tensione a terminazione singola: sensori standard 0–1 V/0–10 V, segnali 0–30 V o un sensore di corrente a effetto Hall
-
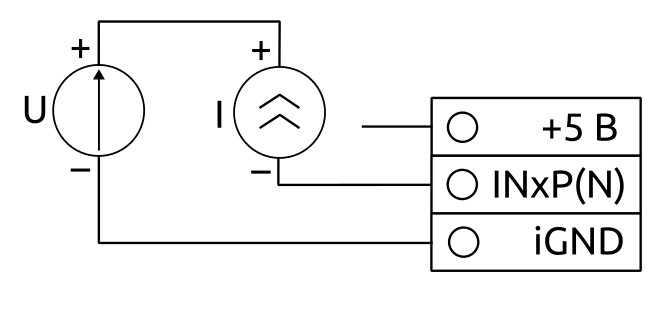 Figura 2. Misura della corrente DC: sensori standard 4–20 mA, 0–20 mA e 0–5 mA o segnali non standard fino a 20 mA. È necessaria un'alimentazione esterna; collegarne la massa a GND del canale di misura
-
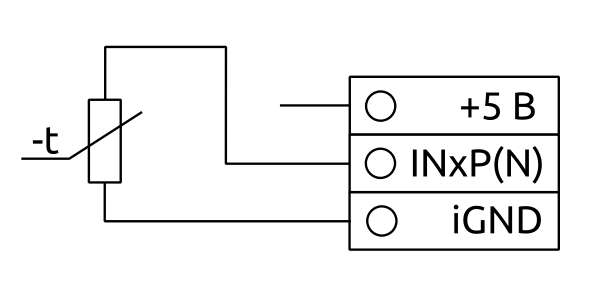 Figura 3. Misura della resistenza a due fili: termoresistenze come Pt100/Pt1000 e NTC 10k o altri termistori. Utilizzare conduttori identici con puntalini. La resistenza dei conduttori e dei contatti è inclusa nella lettura
-
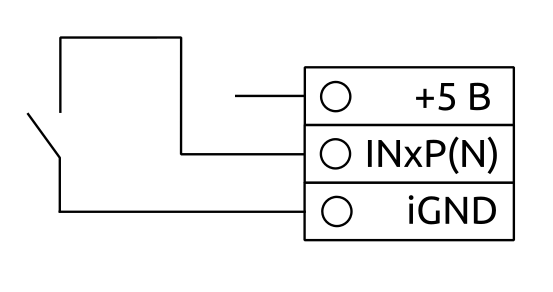 Figura 4. Collegamento di un sensore a contatto pulito
-
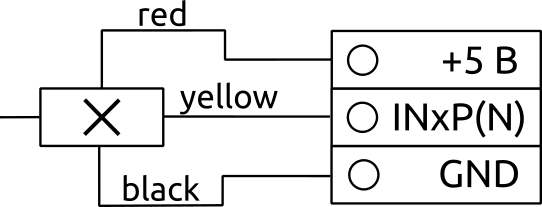 Figura 5. Collegamento di un sensore a effetto Hall
- Utilizzare entrambi i morsetti di un ingresso: INxP e INxN
-
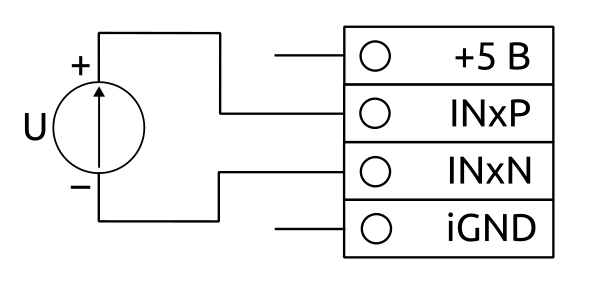 Figura 6. Misura della tensione differenziale: segnali standard −50…50 mV e −2…2 V
-
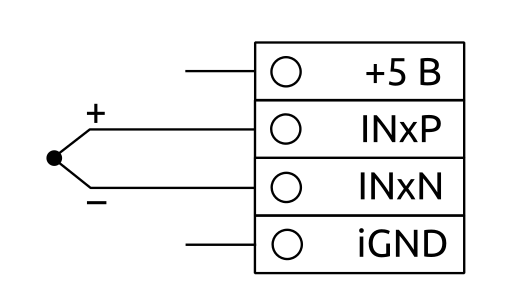 Figura 7. Collegamento di una termocoppia di tipo K (TXA)
-
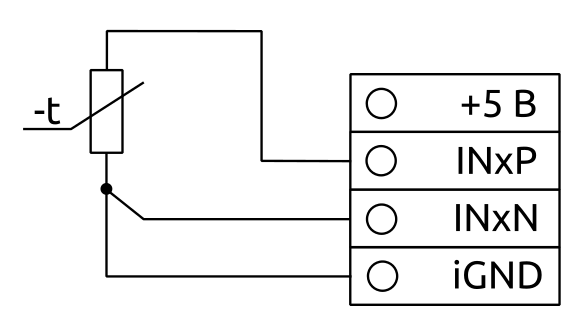 Figura 8. Misura della resistenza a tre fili. Utilizzare conduttori identici con puntalini. Il collegamento corretto compensa la resistenza dei conduttori
Quando si utilizza WB-VDIV per tensioni più elevate o un'impedenza di ingresso maggiore, tenere presente che P e N rimangono elettricamente indipendenti, ma WB-VDIV occupa fisicamente entrambi i morsetti. Pertanto entrambi possono essere utilizzati:
- per la misura di tensioni positive, con impostazioni identiche oppure con il canale inutilizzato disabilitato;
Disponibile a partire dal firmware 2.4.0
- per la misura della tensione differenziale tra P e N, tenendo conto del partitore.
Collegamento di sensori 4–20 (0–20) mA
È possibile collegare sensori passivi e attivi con uscite normalizzate 4–20 mA o 0–20 mA.
Gli ingressi del modulo sono passivi e non forniscono alimentazione ai sensori. Utilizzare un'alimentazione esterna per i sensori passivi.
I sensori attivi a tre fili utilizzano un'alimentazione esterna la cui massa deve essere collegata a iGND del canale di misura.
-
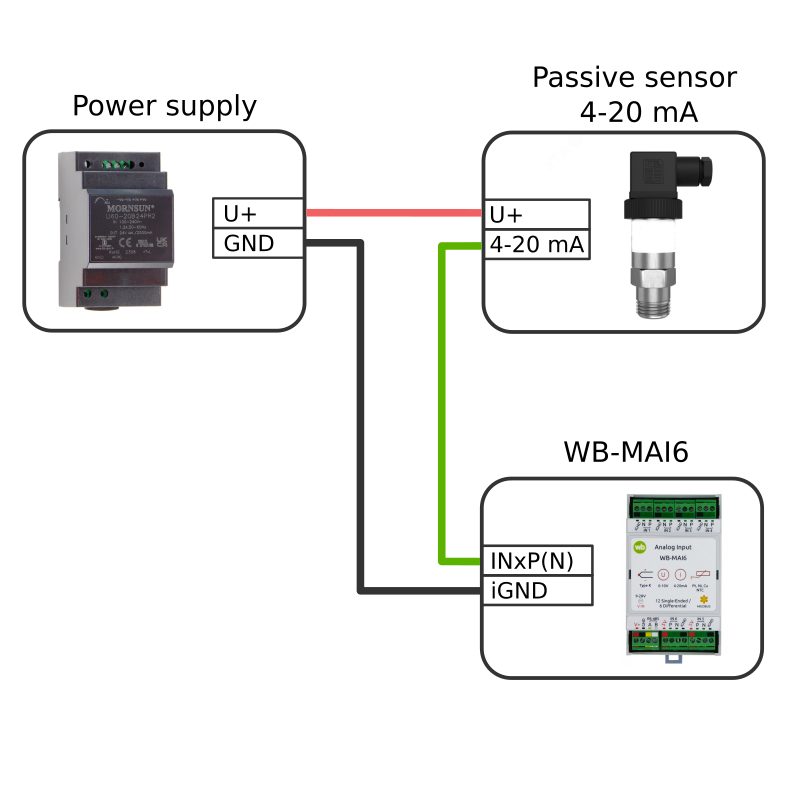 Collegamento di un sensore passivo 4–20 mA / 0–20 mA
-
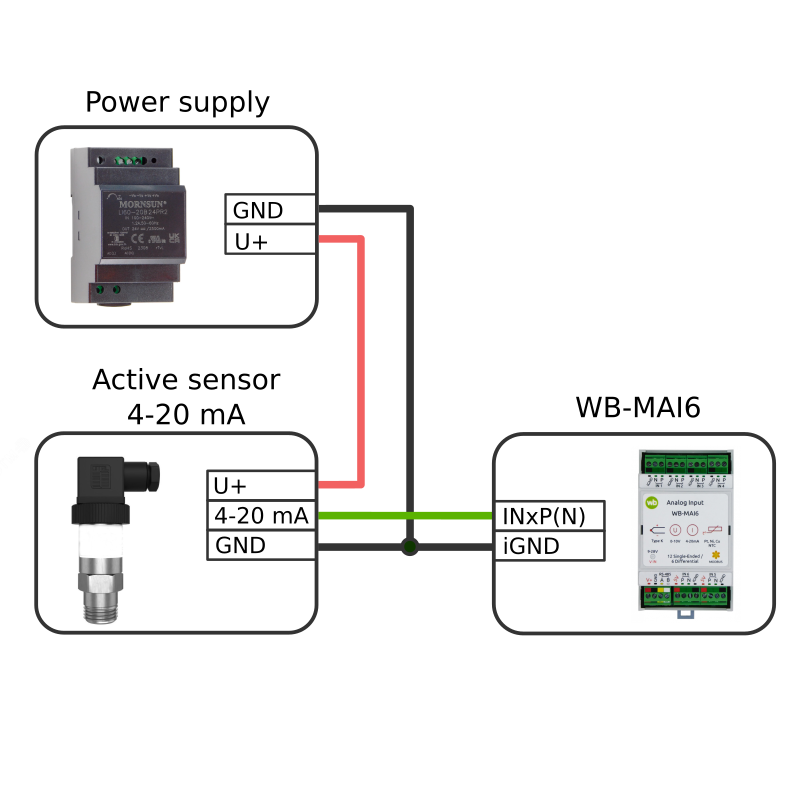 Collegamento di un sensore attivo 4–20 mA / 0–20 mA
Interfaccia web del controllore Wiren Board
Selezione di un modello
Per visualizzare il dispositivo nella scheda Devices dell’interfaccia web del controllore Wiren Board, aggiungerlo automaticamente tramite la ricerca dei dispositivi Wiren Board su RS-485 oppure manualmente selezionando il modello WB-MAI6.
Controllo del dispositivo e visualizzazione dei valori
L'interfaccia web consente di controllare le uscite del dispositivo e visualizzare le letture. Per modificare i canali visualizzati, modificare la configurazione del dispositivo nelle impostazioni del driver wb-mqtt-serial.
I comandi disponibili dipendono dalle impostazioni dei canali di misura.
Configurazione
Metodi di configurazione
- Impostare i parametri nell'interfaccia web del controllore Wiren Board in Settings → Configs → Serial devices driver configuration. Se queste voci non sono disponibili, verificare il livello di accesso.
- Scrivere le impostazioni nei registri Modbus del modulo dalla console del controllore utilizzando l'utilità modbus-utils-rpc o modbus_client.
- Senza un controllore Wiren Board, utilizzare il configuratore web dei dispositivi Wiren Board o altro software; vedere Utilizzo dei dispositivi Modbus Wiren Board senza controllore. È necessario un computer con un convertitore di interfaccia: USB-RS485.
I nostri dispositivi vengono costantemente migliorati. Se mancano impostazioni descritte in questo manuale, aggiornare il firmware del dispositivo e il software del controllore.
Selezione di un sensore o di un tipo di misura
Tutti i canali del WB-MAI6 sono disabilitati per impostazione predefinita. Selezionare il tipo di sensore collegato o il segnale standard per ogni canale. I tipi di sensore convertono automaticamente le misure in grandezze fisiche; per segnali standard come 4–20 mA o 0–10 V, configurare i parametri di conversione nelle impostazioni del canale.
Gli esempi seguenti mostrano il collegamento/la configurazione di una Pt100 e la misura di 0–30 V.
- Configurazione di una Pt100 a tre fili
-
Schema di collegamento, figura 8
-
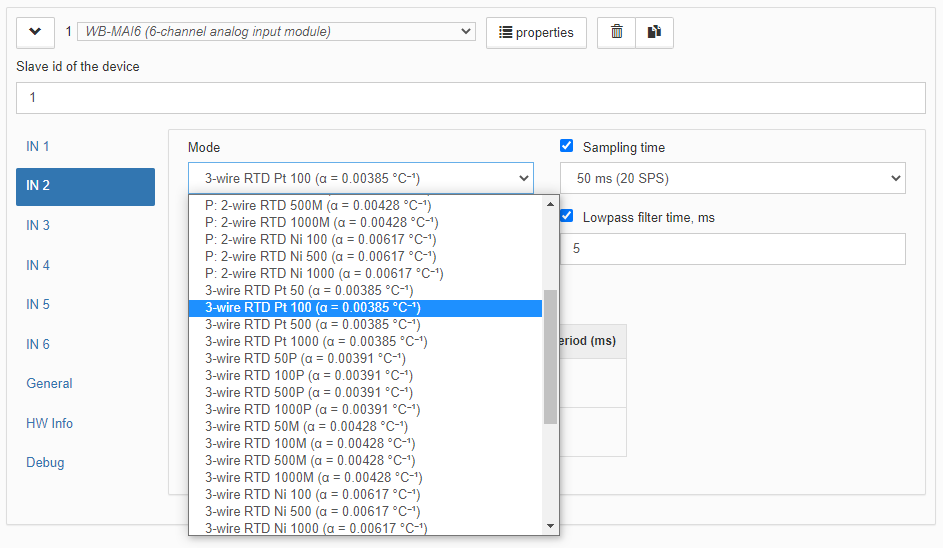 Selezione del sensore
-
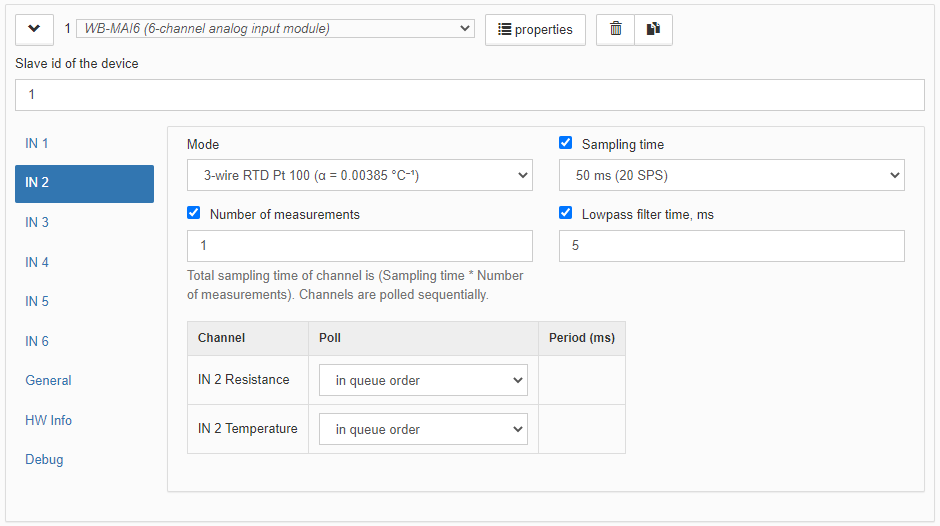 Parametri del sensore
-
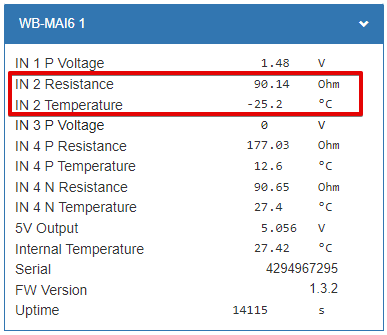 Letture del sensore
- Misura della tensione da 0 a 30 V
-
Schema di collegamento, figura 1
-
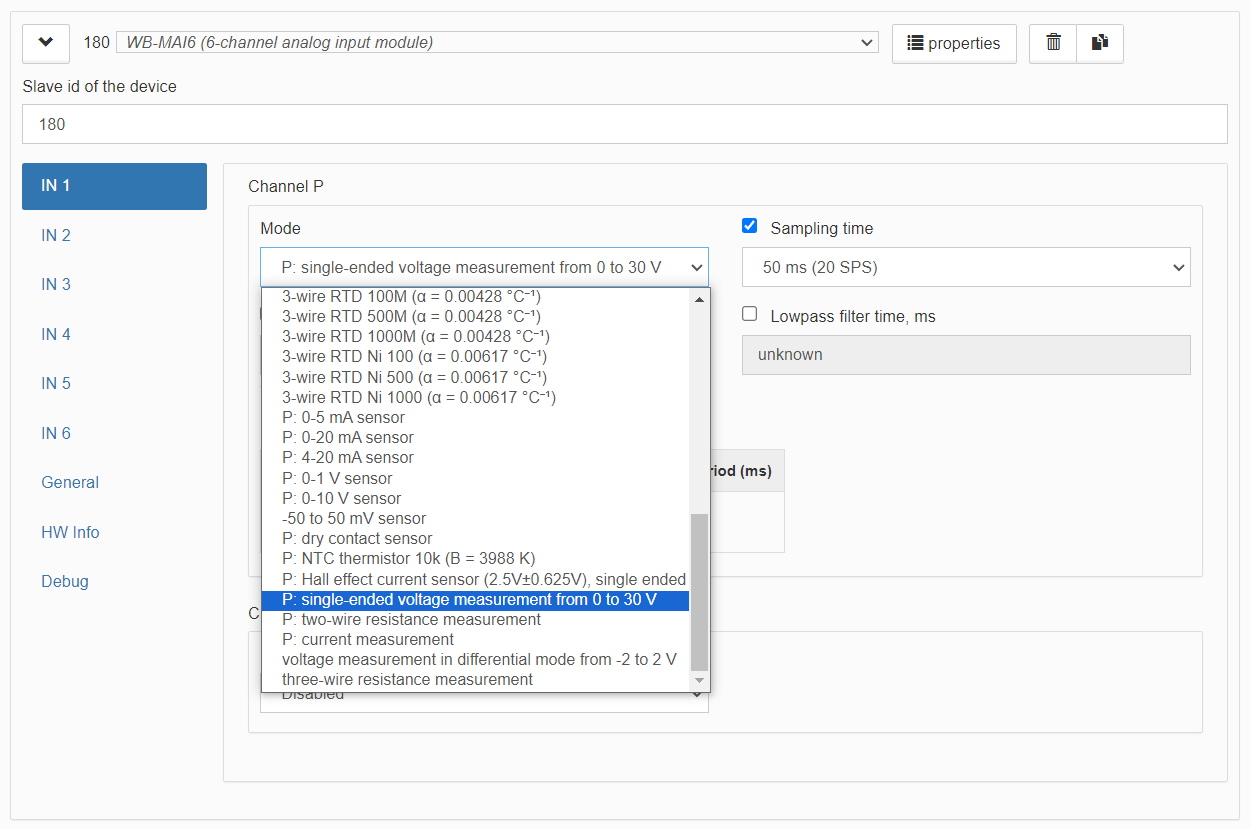 Selezione della modalità
-
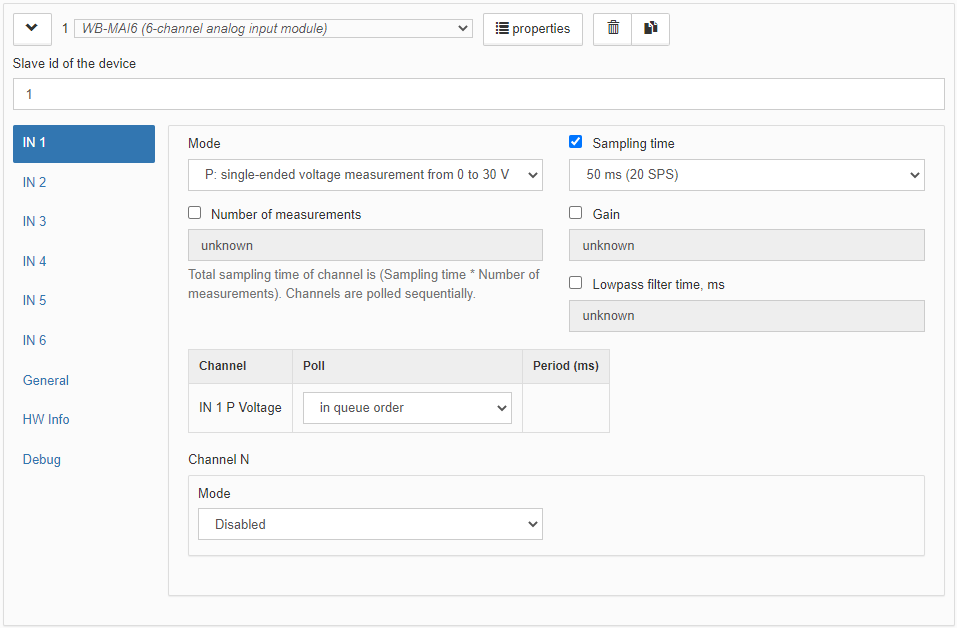 Parametri
-
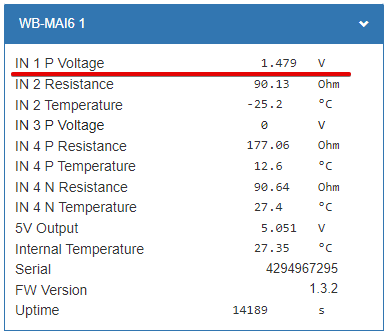 Tensione al morsetto P del canale 1
Collegamento di due sensori a un canale
A seconda del cablaggio, è possibile collegare fino a due sensori a un canale. Le modalità di misura corrispondenti iniziano con P — specificare il sensore collegato al morsetto P del canale selezionato.
Dopo aver selezionato un valore in Mode, compare un campo aggiuntivo sotto: Channel N. Specificare il sensore collegato al morsetto N o disabilitare l'interrogazione di quel morsetto selezionando Disabled.
Nell'esempio seguente, il canale 4 ha due sensori:
- Morsetto P — sensore a contatto pulito.
- Morsetto N — sensore con uscita resistiva.
- Collegamento di due sensori a un canale
-
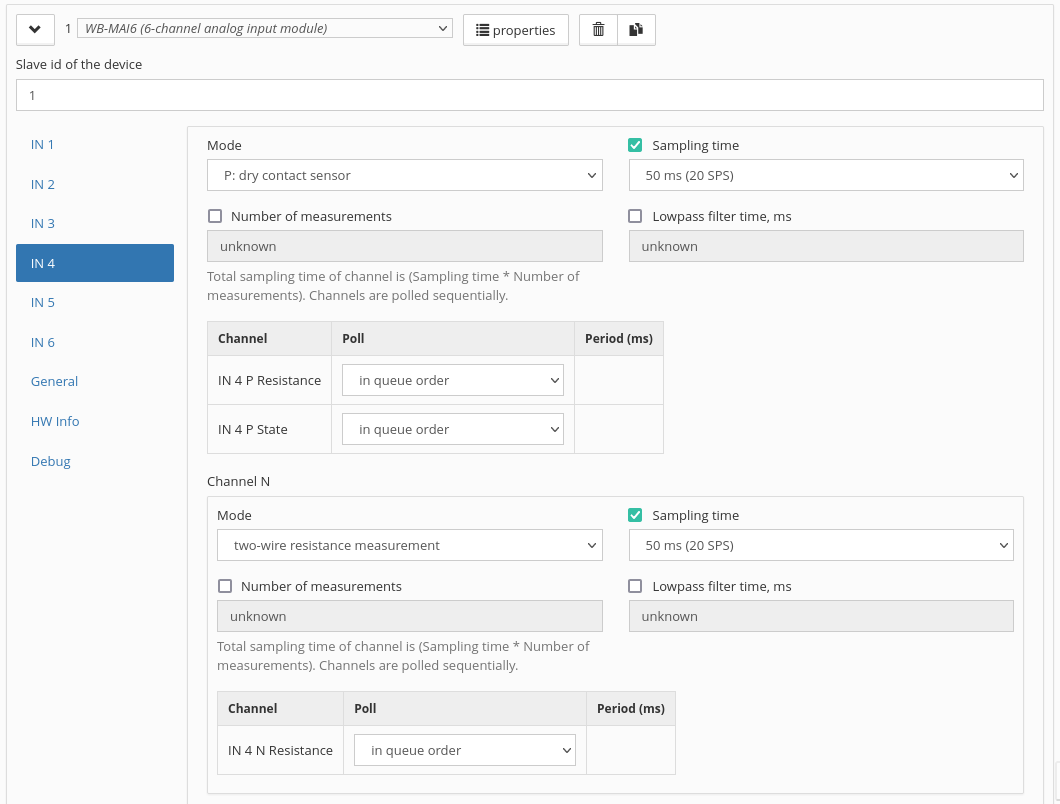 Un sensore a contatto pulito su P e un sensore con uscita resistiva su N
-
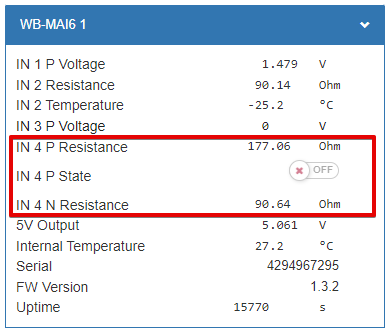 IN 4 P Resistance e State — valori del sensore a contatto pulito; IN 4 N Resistance — valore del sensore resistivo
Conversione delle letture in unità ingegneristiche
Il software del WB-MAI6 può convertire i valori misurati in grandezze fisiche.
La selezione di un tipo specifico di sensore, come una termoresistenza o una termocoppia, abilita la conversione automatica. Per un segnale standard, configurare la conversione utilizzando i campi del canale Minimum converted value e Maximum converted value con i valori fisici corrispondenti al minimo e al massimo dell'intervallo del segnale.
L'esempio seguente configura un sensore di corrente SCT-013-015 con uscita 0–1 V e intervallo 0–15 A. Selezionare l'intervallo di segnale appropriato [-32.768; 32.766] e impostare i inferiore e superiore limiti dell'intervallo rispettivamente a 0 e 15.
Poiché questo sensore si collega al morsetto P e la modalità selezionata ha il prefisso P, è possibile collegare un altro sensore al morsetto N; configurarlo in Channel N e scegliere un tipo di sensore disponibile. In questo esempio, Channel N non è utilizzato ed è quindi disabilitato.
Ulteriori informazioni sulle formule per convertire i valori misurati in grandezze fisiche.
- Configurazione di SCT-013-015: segnale 0–1 V, intervallo di misura 0–15 A
-
Schema di collegamento, figura 1
-
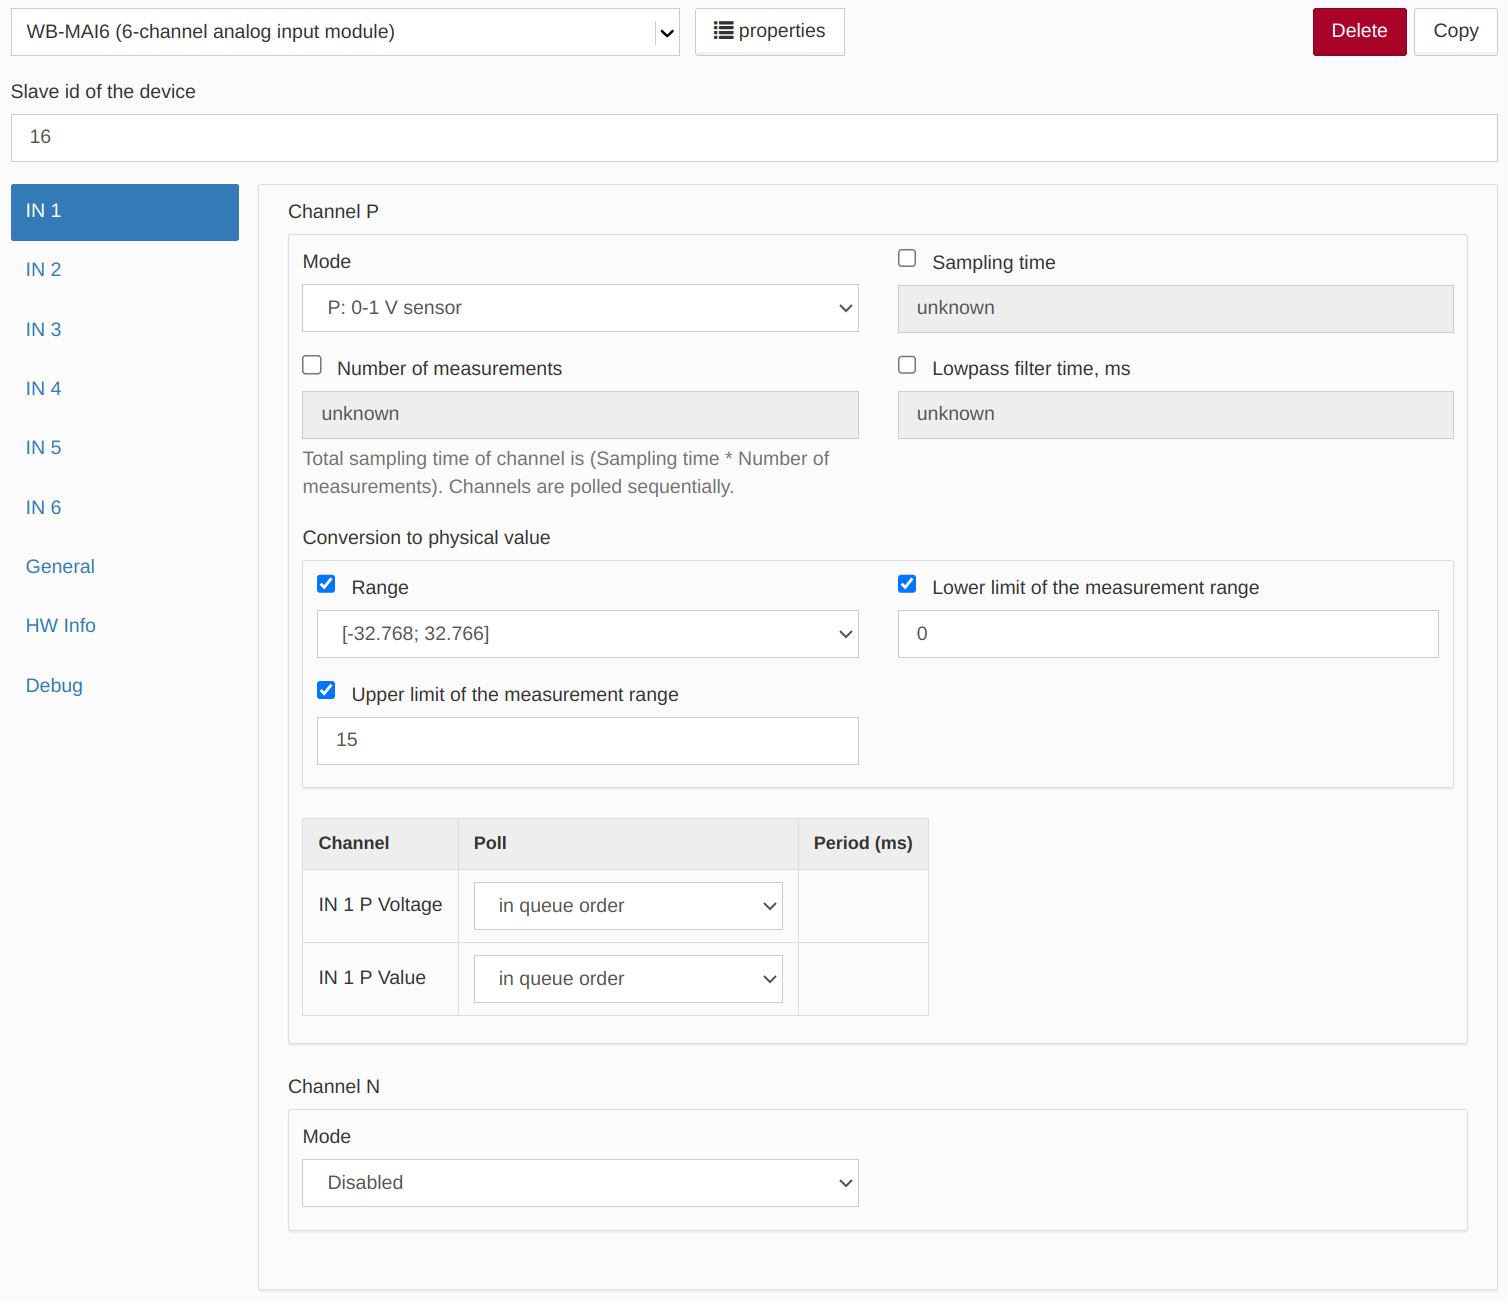 Impostazione dei valori convertiti minimo e massimo
-
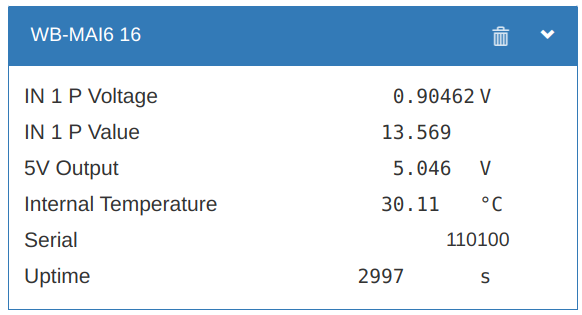 IN 1 P Voltage — tensione misurata sul morsetto P,
IN 1 P Value — corrente convertita in ampere
Uso delle termocoppie di tipo K
Una termocoppia misura la differenza di temperatura tra il giunto caldo e il giunto freddo, non la temperatura assoluta. Il giunto freddo è il punto in cui i fili di chromel e alumel si collegano ai conduttori in rame, normalmente sui morsetti di ingresso del WB-MAI6. Per ottenere la temperatura del giunto caldo, il modulo aggiunge alla differenza misurata la temperatura calcolata del giunto freddo.
Compensazione del giunto freddo
La temperatura dei morsetti è calcolata come temperatura del sensore interno del WB-MAI6 (registro 0x0601) meno la correzione specifica del canale. La correzione compensa la differenza tra la scheda più calda all’interno dell’involucro e i morsetti esterni più freddi.
Dal firmware 2.6.0, le correzioni sono memorizzate nei registri 0xX412. I valori predefiniti sono 3 °C per IN1–IN4, 2 °C per IN5 e 1 °C per IN6. Prima della versione 2.6.0, la temperatura del giunto freddo era considerata uguale alla temperatura interna del dispositivo; dopo l’aggiornamento, le letture diminuiscono quindi del valore di correzione.
I valori predefiniti sono stati determinati con montaggio verticale su guida DIN, 15 minuti dopo l’accensione, alimentazione a 24 V e misura di corrente disattivata sui canali adiacenti. Orientamento, flusso d’aria e modalità dei canali adiacenti possono modificare la differenza di temperatura.
Regolazione della correzione
Per ogni canale, regolare la correzione nell’interfaccia web usando il parametro Correzione della temperatura del giunto freddo (°C) nelle impostazioni del canale P per la modalità termocoppia di tipo K, oppure tramite il registro Modbus 0xX412. L’intervallo di regolazione è da −10 a 10 °C.
- Installare il dispositivo nella posizione di esercizio e collegare la termocoppia all’ingresso richiesto.
- Posizionare il giunto caldo vicino a un termometro di riferimento, ad almeno 0,5 m dal dispositivo.
- Far funzionare il dispositivo nella configurazione normale, comprese le modalità richieste dei canali adiacenti, e attendere almeno 30 minuti.
- Confrontare la lettura del canale con il termometro di riferimento. Se è superiore di ΔT, aumentare la correzione di ΔT; se è inferiore, diminuirla.
Giunto freddo remoto
Se le condizioni operative cambiano continuamente o serve una precisione migliore di ±1 °C, spostare il giunto freddo in un luogo con temperatura stabile e nota:
- Prolungare entrambi i fili della termocoppia con fili di rame lunghi almeno 10 cm. Realizzare i due giunti affiancati nello stesso punto, lontano da dispositivi che generano calore.
- Installare un sensore di temperatura di riferimento presso i giunti, ad esempio un DS18B20 sul bus 1-Wire del controllore o un Pt100 su un canale WB-MAI6 libero.
- Impostare a 0 la correzione del canale e ricalcolare la lettura: sottrarre dalla lettura della termocoppia la differenza tra il canale Temperatura interna e il sensore di riferimento.
Utilizzo dei sensori di corrente a effetto Hall
Per le istruzioni di installazione, consultare la documentazione del sensore HSTS016L.
Innanzitutto, selezionare la modalità per l'ingresso WB-MAI6 collegato al sensore: Hall-effect current sensor (2.5 V ±0.625 V), single-ended connection e configurare:
- Rated current (A) — la corrente nominale riportata nella documentazione del sensore.
- Zero offset (A) — inserire 0.
- Fare clic su Save in alto a sinistra nella pagina.
Quindi leggere il sensore senza un conduttore al suo interno oppure con corrente nulla nel circuito misurato, poi:
- Aprire le impostazioni del dispositivo.
- Inserire il valore misurato in Zero offset (A)con segno invertito.
- Fare clic su Save in alto a sinistra nella pagina.
- Configurazione di un sensore di corrente a effetto Hall
-
Schema di collegamento, figura 5
-
Impostazioni dei canali del WB-MAI6
-
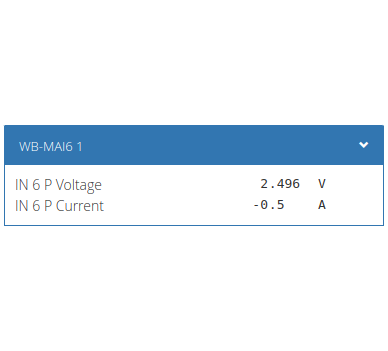 Misura dell'offset di zero
-
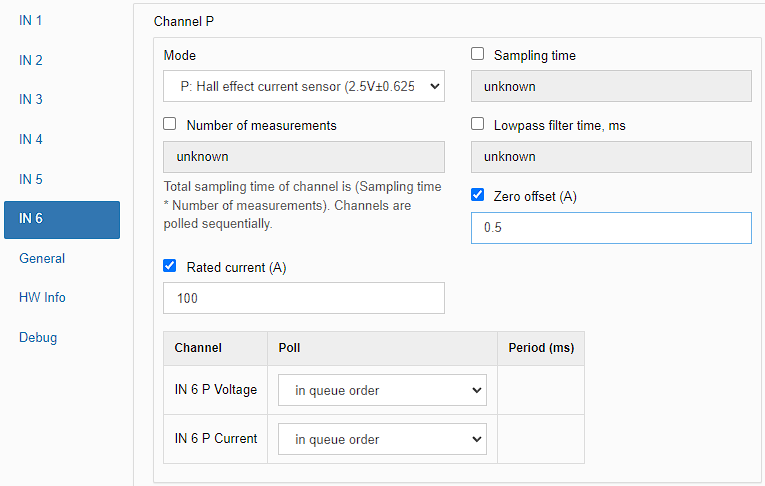 Impostazione dell'offset di zero
Misura della tensione differenziale
Alcune misure coinvolgono una sorgente flottante, in cui nessuno dei conduttori di segnale è riferito alla massa, ad esempio sensori standard −50…50 mV o −2…+2 V.
Utilizzare la modalità differenziale del WB-MAI6 per questi segnali.
La modalità differenziale misura la differenza di potenziale tra N e P. I potenziali di INxP e INxN rispetto a iGND devono rimanere entro 0–5 V; in alternativa, il sensore deve essere flottante rispetto a iGND.
Il cavo di collegamento della sorgente non deve superare 10 m.
La resistenza di ingresso è leggermente superiore a 1 MΩ. Per letture precise, la resistenza della sorgente deve essere inferiore di almeno due ordini di grandezza.
Se il sensore necessita di alimentazione esterna, utilizzare l'uscita del modulo, fino a 150 mA.
- Impostazioni della misura differenziale
-
Schema di collegamento, figura 6
-
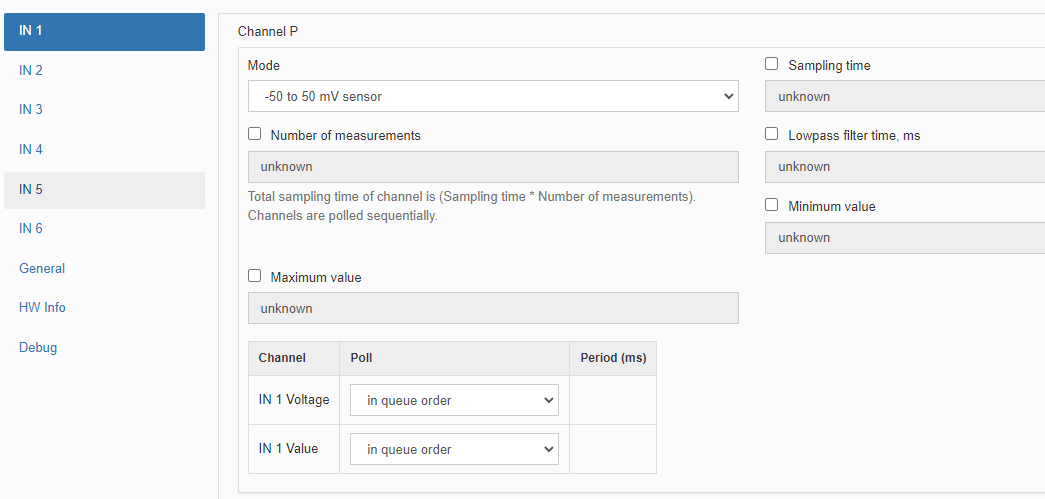 Impostazioni dei canali del WB-MAI6
Misura della tensione differenziale con WB-VDIV
Disponibile a partire dal firmware 2.4.0 WB-MAI6 con il partitore WB-VDIV può misurare tensioni differenziali tra P e N da −30 V a +30 V. Selezionare Misura della tensione differenziale con WB-VDIV. Ciò è utile, ad esempio, per singole celle di un pacco batterie, come mostrato di seguito. Sebbene la misura sia differenziale, è presente un partitore: collegare iGND alla massa della sorgente o delle sorgenti e mantenere la tensione totale della sorgente a 60 V o meno. Si consigliano fusibili per le misure sulle celle delle batterie.
- Collegamento per la misura differenziale con WB-VDIV
-
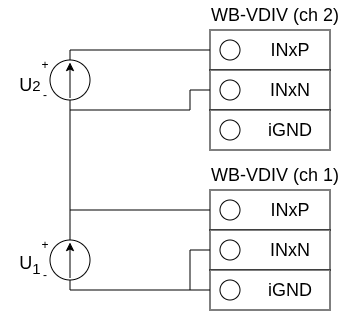 Schema di collegamento
Misura della tensione con un partitore esterno
Per tensioni più elevate, misure della tensione differenziale a partire dal firmware 2.4.0 o una resistenza di ingresso maggiore sopra 4.5 V, utilizzare un partitore esterno come WB-VDIV.
È anche possibile utilizzare un partitore personalizzato a due resistenze. WB-MAI6 dispone della modalità Positive voltage measurement with a custom external divider. Realizzare il partitore come mostrato, selezionare questa modalità e inserire R1 e R2 in kΩ.
Seguire queste raccomandazioni nella scelta delle resistenze del partitore:
- l'uscita del partitore non deve superare 4.5 V; idealmente, mantenerla a 2 V o meno per una maggiore precisione. A circa 4.6 V, WB-MAI6 abilita il proprio partitore interno, producendo letture errate;
- non scegliere una resistenza inferiore R2 molto maggiore di 10 kΩ. Nonostante l'elevata impedenza di ingresso, la commutazione interna dei canali può influire sulla precisione con valori elevati di R2;
- considerare la tolleranza delle resistenze, le condizioni di esercizio e il coefficiente di temperatura quando la precisione è importante;
- per tensioni elevate, scegliere R1 anche in base alla sua tensione nominale e alla potenza dissipabile;
- la modalità accetta impostazioni di resistenza da 0.1 kΩ a 1 MΩ. Resistenze maggiori possono essere rappresentate da valori entro tale intervallo che forniscano lo stesso rapporto. Per un partitore 10 MΩ / 10 kΩ, con rapporto 1001, inserire 1000 kΩ e 1 kΩ per ottenere letture corrette.
- Utilizzo di un partitore di tensione esterno
-
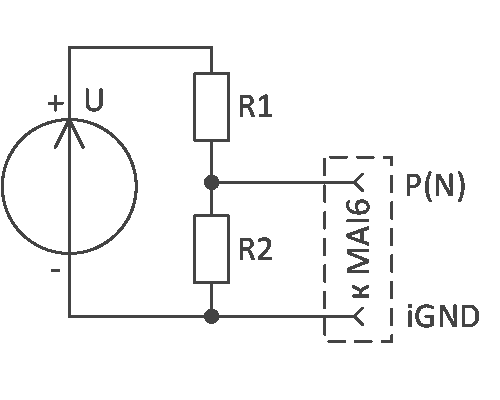 Schema di collegamento
-
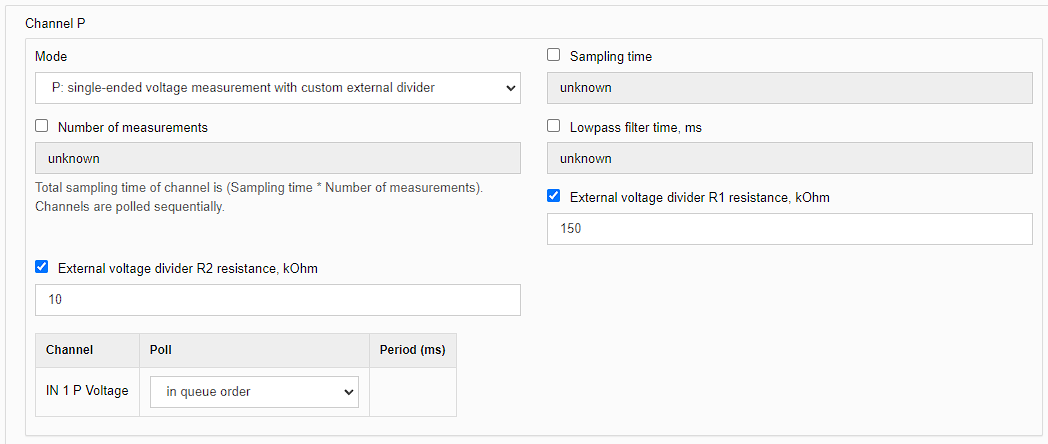 Configurazione dei canali del WB-MAI6 per un partitore personalizzato
-
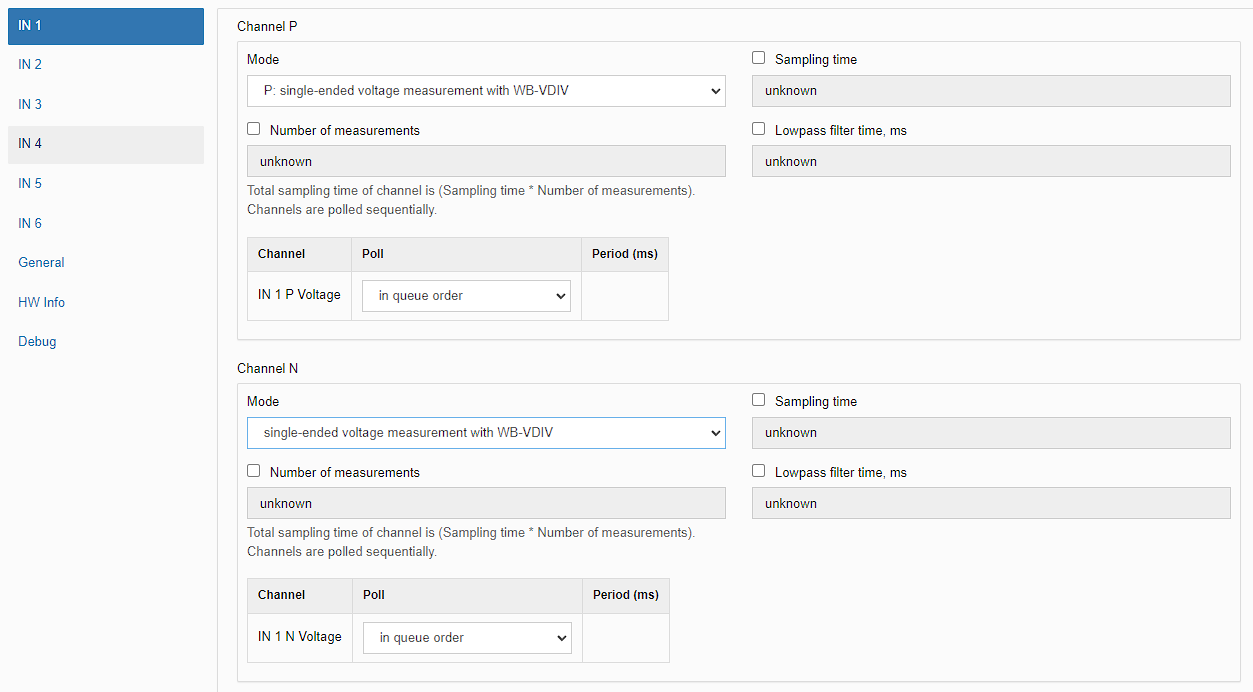 Configurazione dei canali del WB-MAI6 per WB-VDIV
Funzionamento Modbus
I dispositivi Wiren Board utilizzano Modbus RTU. Il collegamento fisico utilizza l'interfaccia RS-485.
. Sono supportati tutti i principali comandi per la lettura e la scrittura di uno o più registri. Vedere l'elenco nella descrizione del protocollo Modbus.
Il modulo può essere configurato:
- nell'interfaccia web del controllore Wiren Board;
- utilizzando il configuratore web dei dispositivi Wiren Board;
- utilizzando software di terze parti.
Impostazioni predefinite della porta
| Valore predefinito |
Nome del parametro nell'interfaccia web |
Parametro |
|---|---|---|
| 9600 | Velocità di trasmissione | Velocità di trasmissione, bit/s |
| 8 | Bit di dati | Numero di bit di dati |
| None | Parità | Parità |
| 2 | Bit di stop | Numero di bit di stop |
Nel firmware attuale, l'impostazione di Bit di stop è facoltativa: il dispositivo funziona correttamente anche quando il suo numero di bit di stop differisce dall'impostazione del master Modbus.
Per una risposta più rapida, si consiglia di aumentare la velocità di trasmissione a 115200 bit/s; vedere Impostazioni dei parametri di comunicazione
Indirizzo Modbus

Ogni dispositivo sul bus deve avere un indirizzo univoco da 1 a 247. L'indirizzo assegnato in fabbrica è stampato sulle etichette dell'involucro (coperchio superiore, lato o parte inferiore). Ai dispositivi di un lotto di produzione vengono assegnati indirizzi diversi, quindi i dispositivi di uno stesso ordine hanno generalmente indirizzi diversi.
Per istruzioni su come trovare, modificare o ripristinare l'indirizzo, vedere Indirizzo Modbus dei dispositivi Wiren Board.
Estensione Fast Modbus
Fast Modbus estende il Modbus standard con il rilevamento rapido dei dispositivi Wiren Board su RS-485 e l'interrogazione degli eventi.
Queste funzioni vengono abilitate da un comando speciale del master, quindi i dispositivi Wiren Board rimangono compatibili con apparecchiature di terze parti.
Non tutti i registri supportano la generazione di eventi. Controllare la mappa dei registri: quelli che supportano gli eventi sono contrassegnati con ⚡. Vedere Fast Modbus.
Mappa dei registri
Registri Modbus, modalità operative e tipi di sensori standard
Aggiornamenti del firmware e ripristino delle impostazioni
I dispositivi Wiren Board supportano gli aggiornamenti del firmware tramite Modbus. Ciò consente di correggere errori sul luogo di installazione e, ove tecnicamente possibile, di aggiungere nuove funzioni. Le impostazioni memorizzate nel dispositivo vengono mantenute durante un aggiornamento del firmware.
Istruzioni:
- Aggiornamento del firmware ()
- Ripristino delle impostazioni
- Impostazioni dei parametri di collegamento
- Indirizzo Modbus: ricerca, ripristino o modifica
- Aggiornamento del bootloader
Le nuove versioni del firmware sono elencate nel registro delle modifiche del firmware.
Problemi noti
Revisioni hardware
Immagini e disegni del dispositivo
CorelDRAW 2018 (carattere: Ubuntu): File: WB-Library.cdr.zip
Visio:
- Dispositivi Wiren Board: File: WB-Visio-Lib.zip.
- Involucri, interruttori automatici, contattori e altri simboli di terze parti.

Disegno dimensionale del modulo (DXF): File: WB-MAI6.dxf.zip
Disegno dimensionale del modulo (PDF): File: WB-MAI6.dxf.pdf
Modello 3D STEP: File: WB-MAI6.step.zip
Libreria di simboli schematici AutoCAD Electrical: File: Wirenboard-AE-base.zip
-
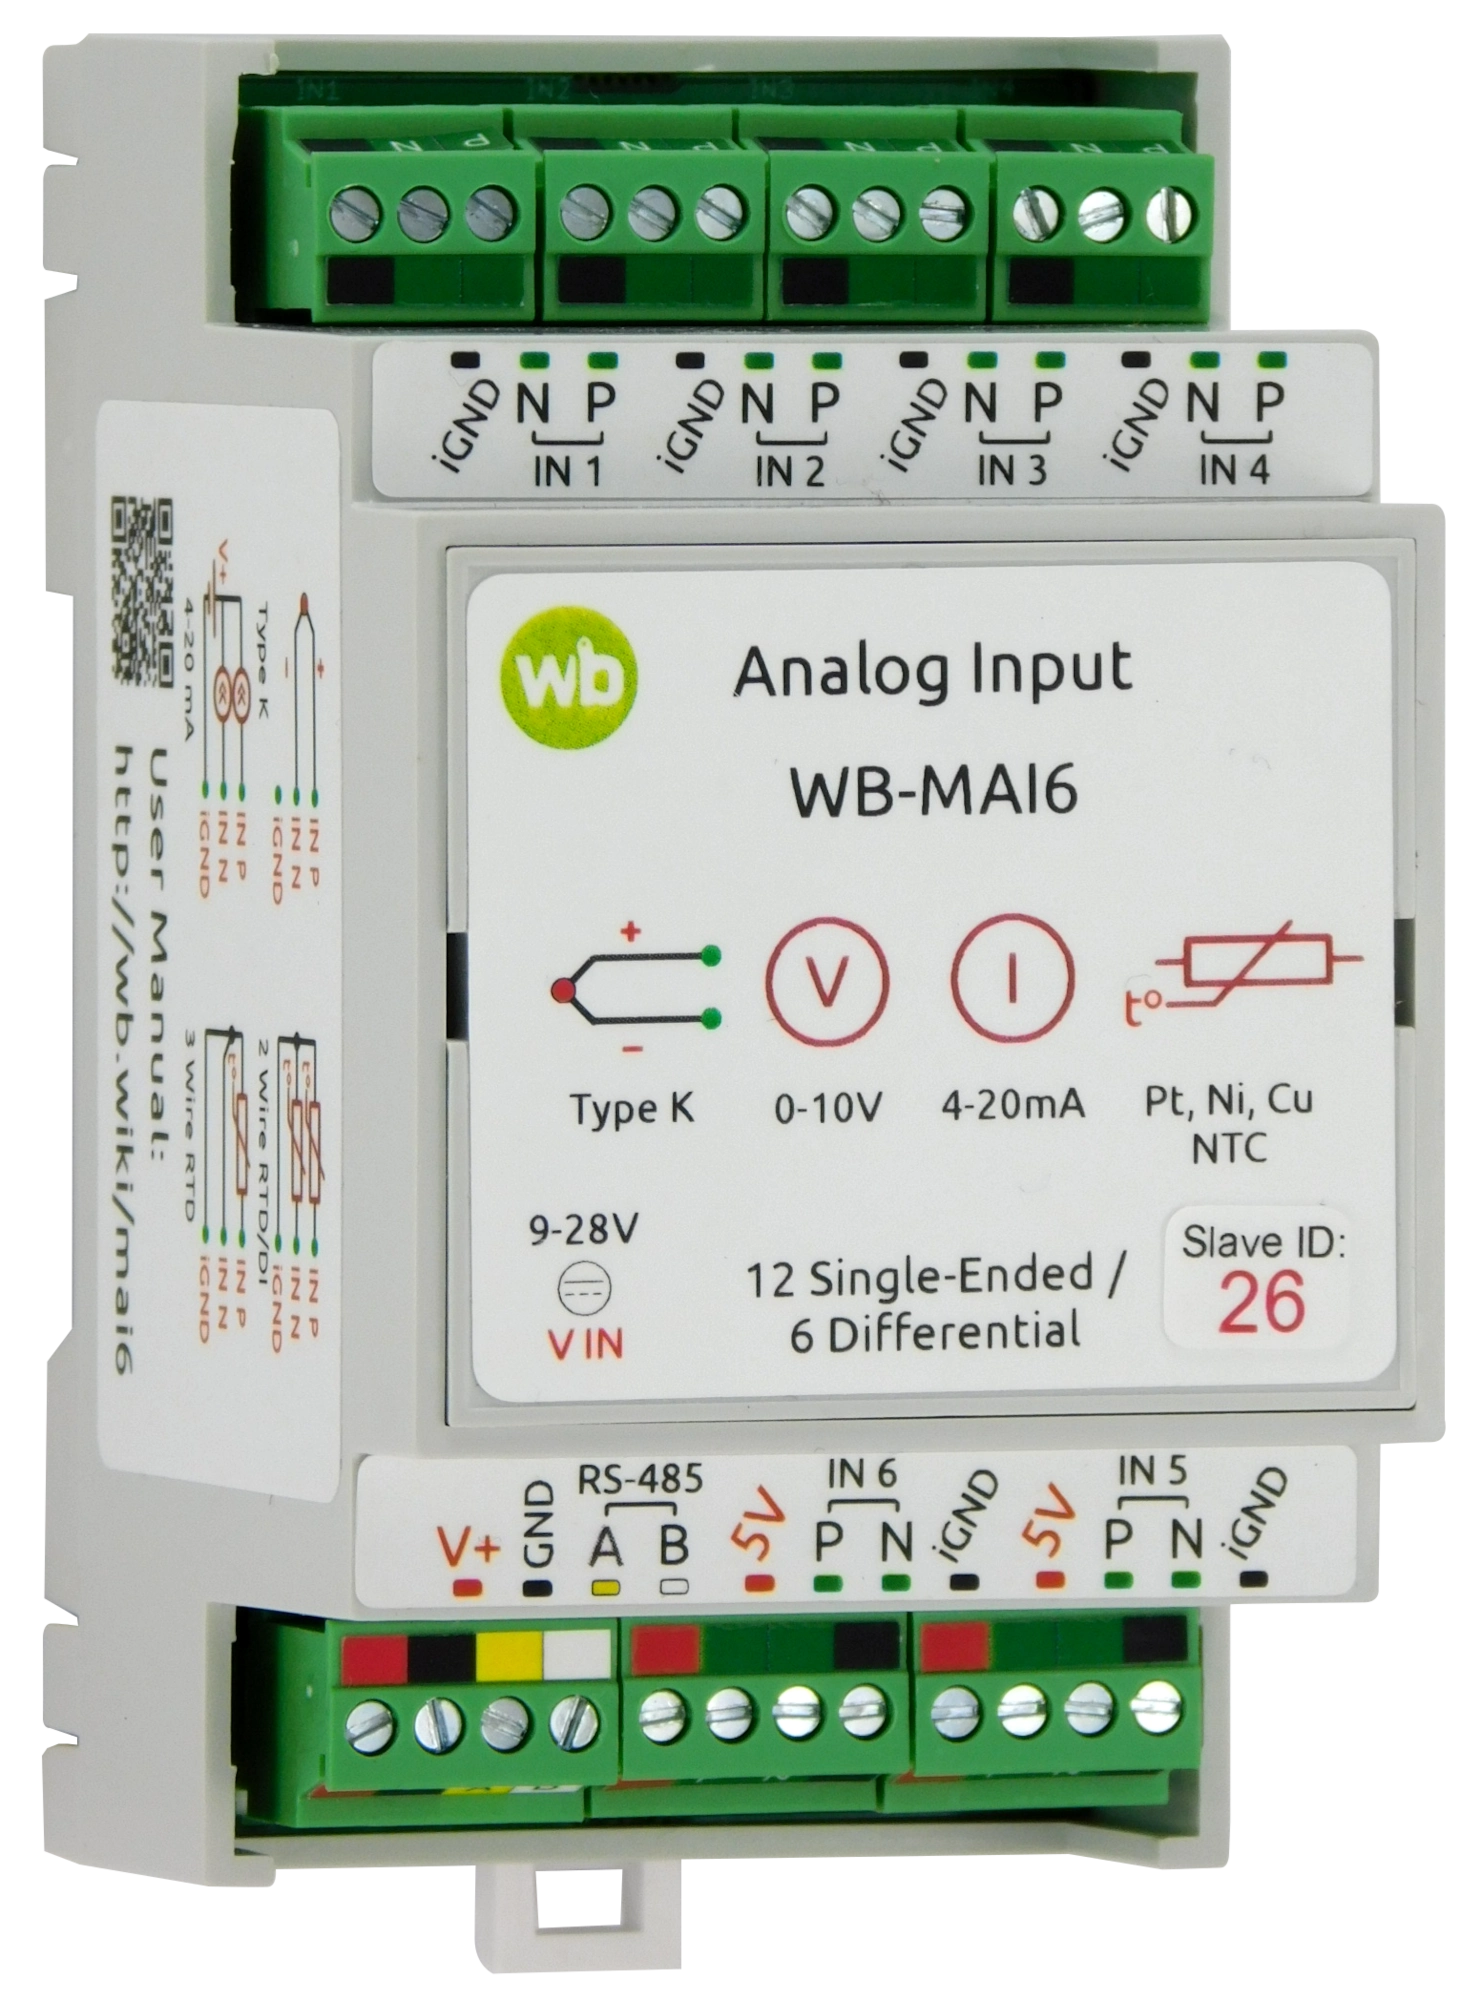 WB-MAI6
-
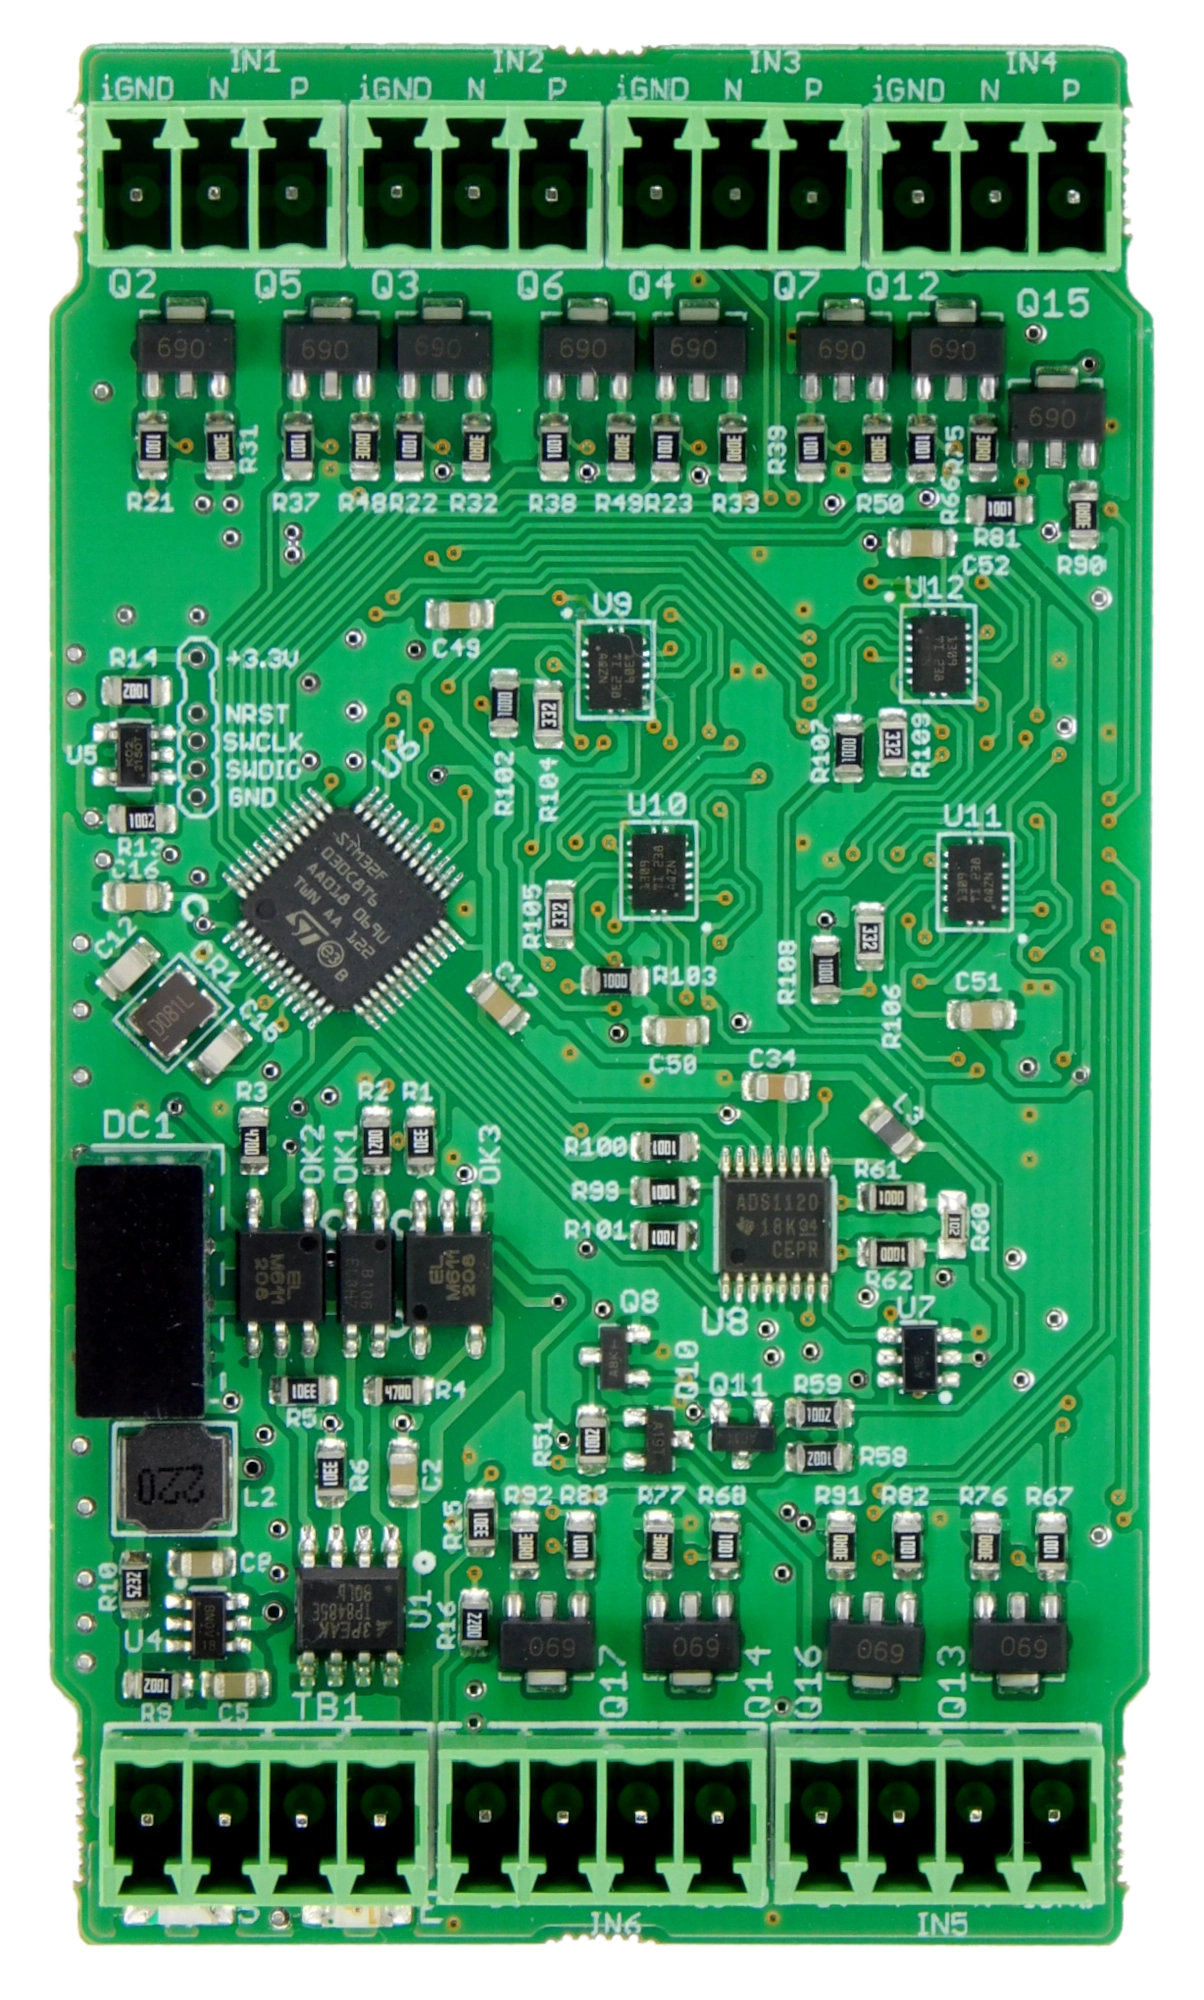 WB-MAI6 PCB
-
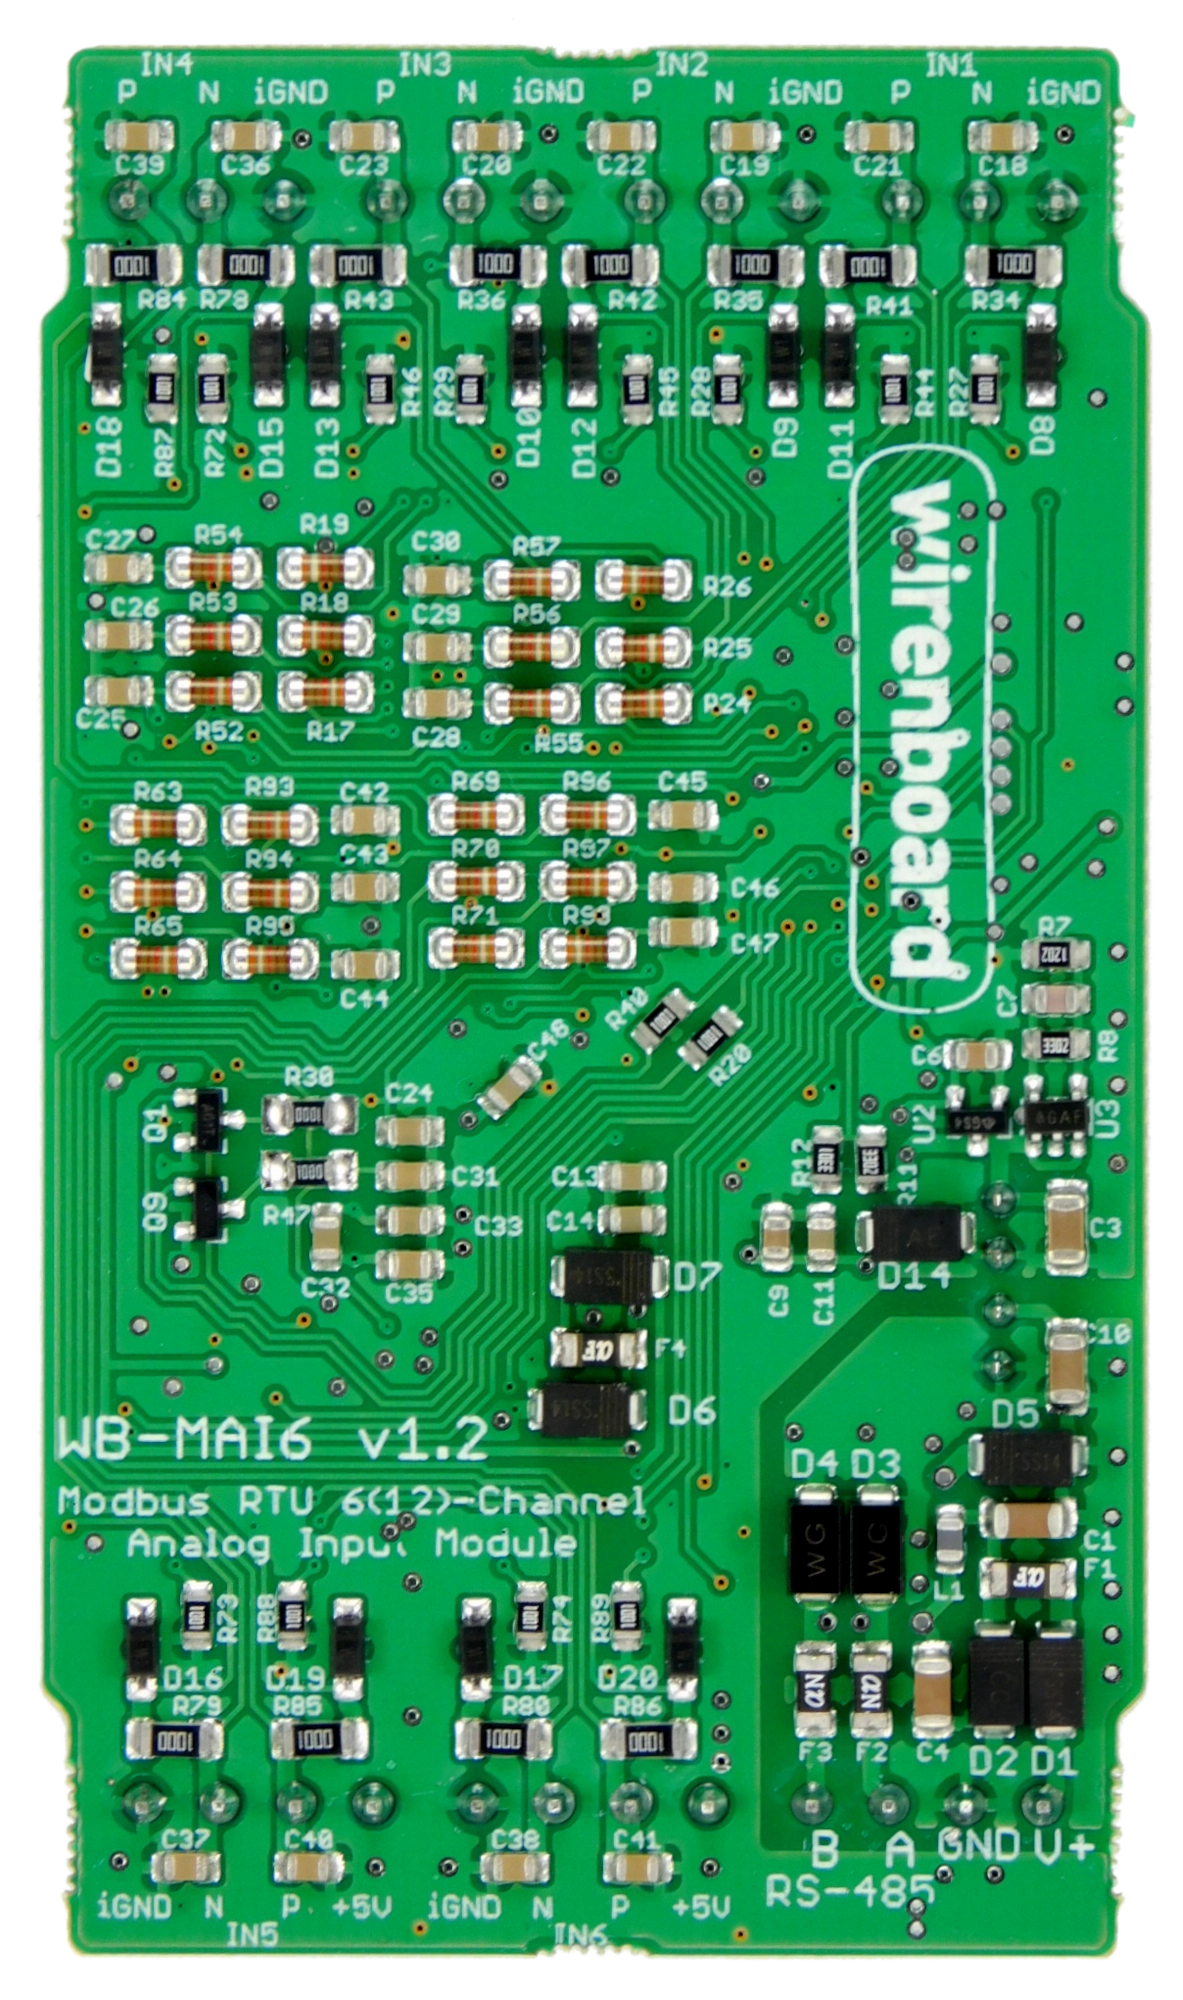 WB-MAI6 PCB
-
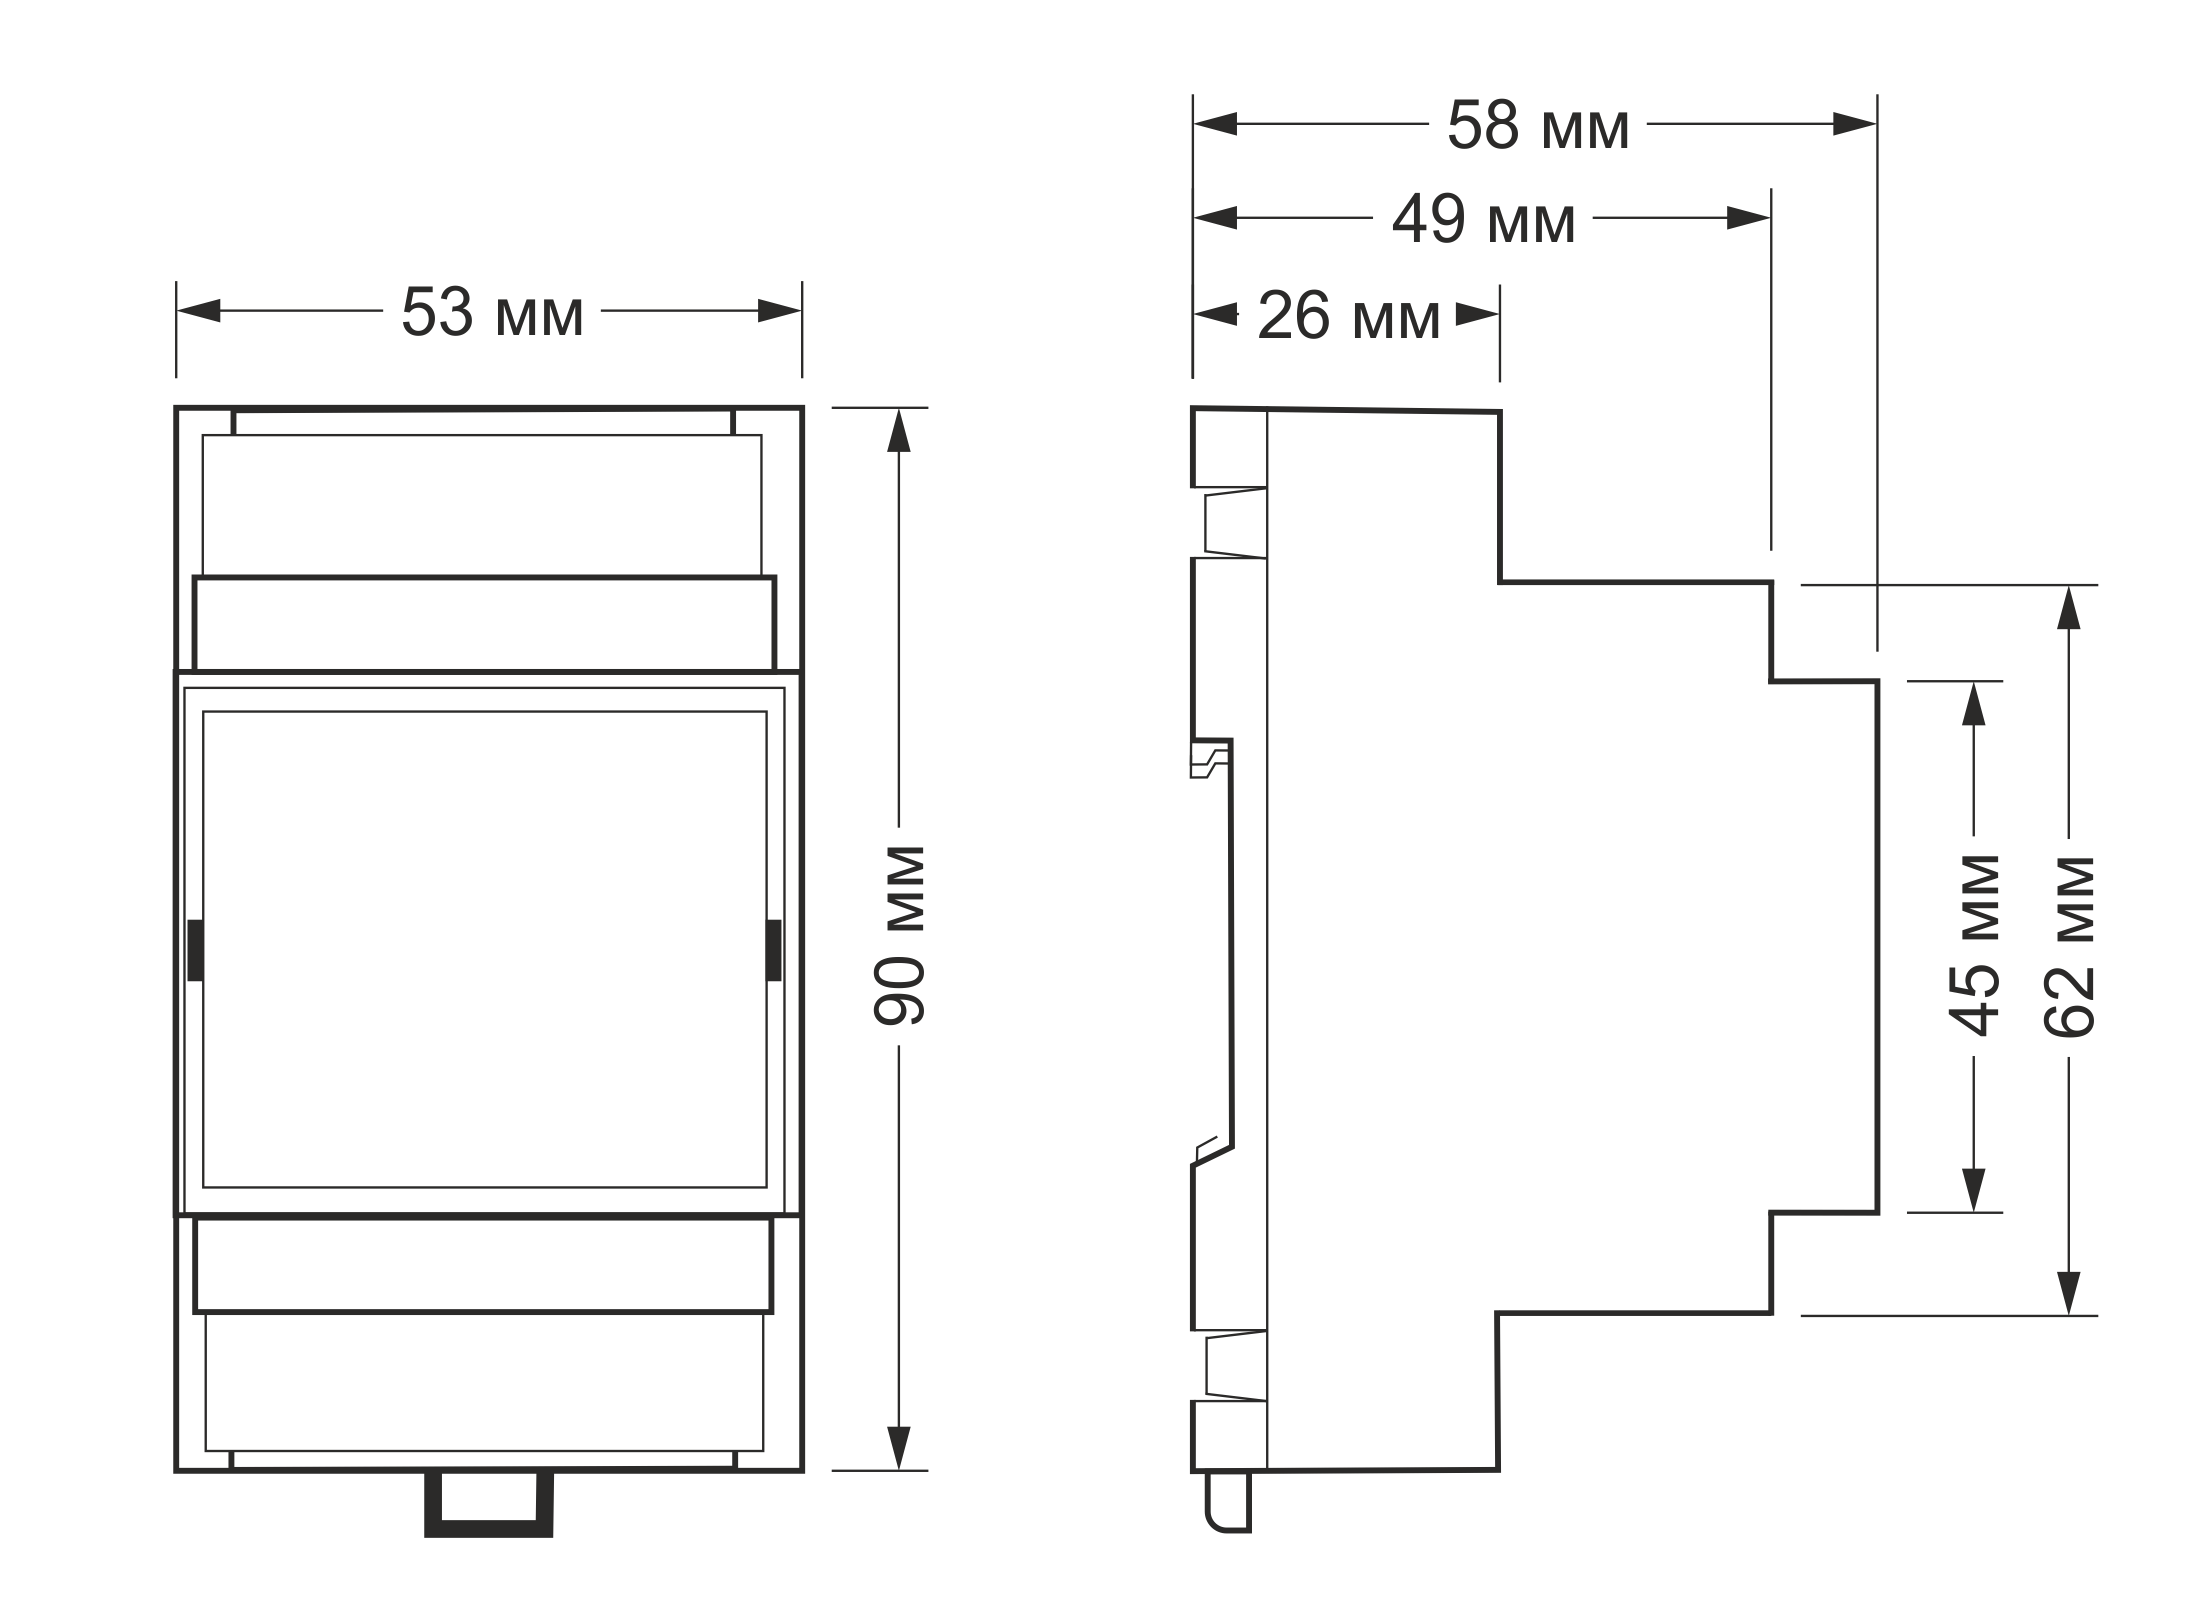 Dimensioni complessive