 Documentazione
WB-MCM8
Modulo a 8 canali di conteggio impulsi e ingressi digitali
Codici d'ordine trattati (1)
WB-MCM8— Modulo a 8 canali di conteggio impulsi e ingressi digitali
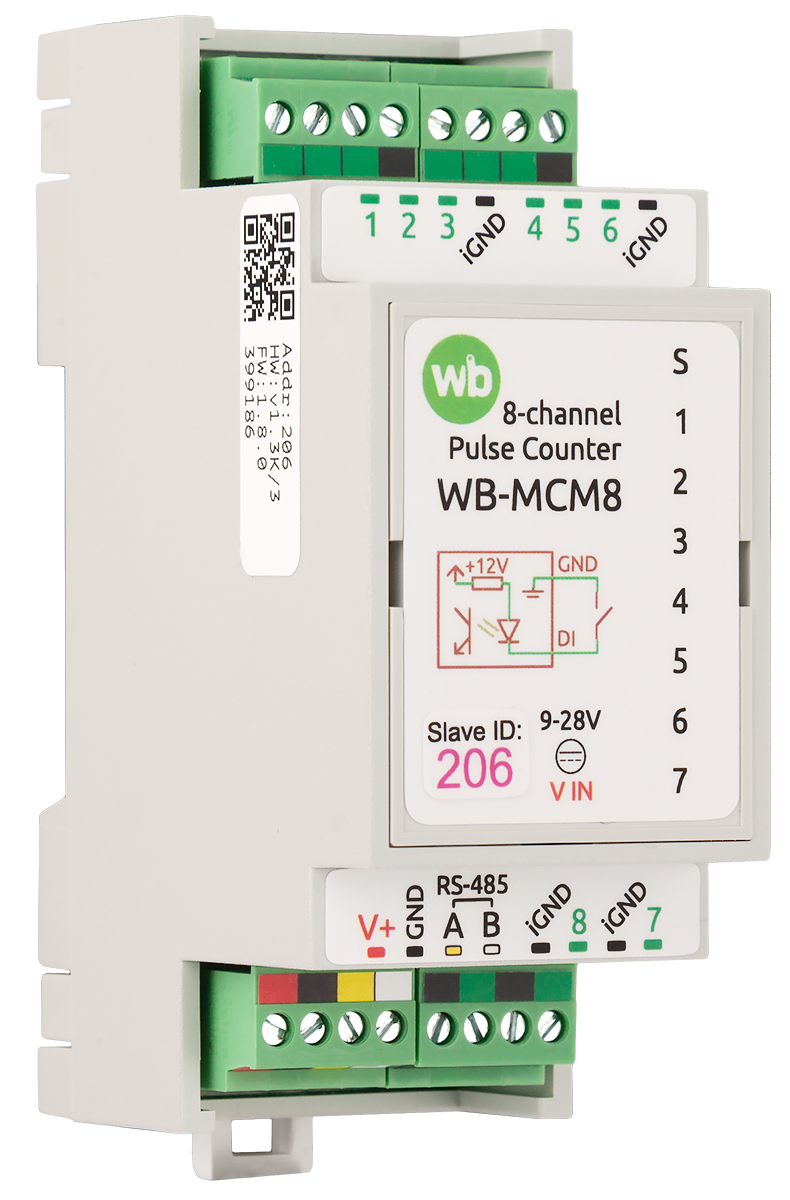
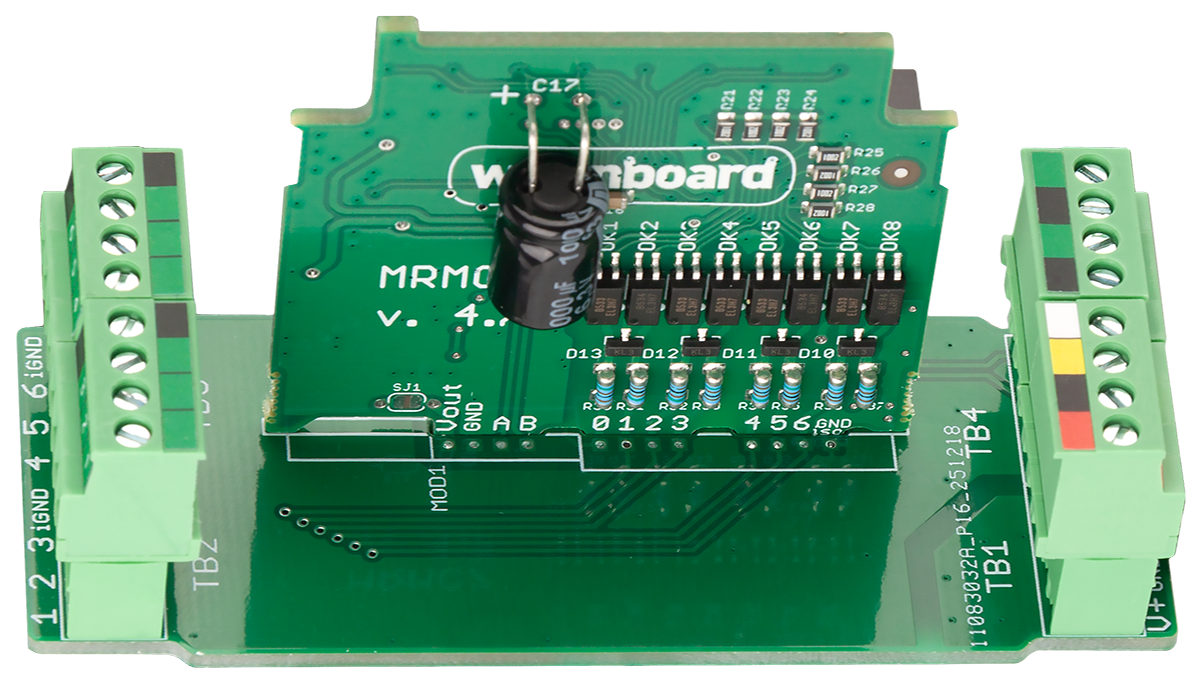
Descrizione
WB-MCM8 è un modulo a otto canali di ingressi digitali e conteggio impulsi. I suoi ingressi accettano segnali a contatto pulito e a collettore aperto da pulsanti, contatti reed e dispositivi simili per il monitoraggio dello stato e il conteggio delle attivazioni. Il modulo può anche contare gli impulsi dei contatori di acqua, elettricità e gas. È possibile collegare fino a tre encoder in quadratura, di cui non più di due con interfaccia ABZ.
Con i pulsanti, il modulo può distinguere quattro tipi di pressione e inviare gli eventi corrispondenti a un controllore tramite Modbus: breve, lunga, doppia e breve seguita da lunga.
Caratteristiche tecniche
| Gruppo | Parametro | Valore |
|---|---|---|
| Alimentazione | Tensione di alimentazione | 9–28 V DC |
| Consumo energetico | 0.1 W | |
| Ingressi | Numero di ingressi | 8 |
| Tipo di ingresso e limiti elettrici | Contatto pulito, isolamento di gruppo; circa 12 V DC all'ingresso; circa 2 mA a contatto chiuso; tensione esterna ammessa da −20 V a +40 V | |
| Funzioni | Conteggio impulsi | da 0 a 232−1 |
| Misura della frequenza degli impulsi | Supportato | |
| Riconoscimento delle pressioni | Breve, lunga, doppia e breve seguita da lunga | |
| Supporto degli encoder | Fino a tre encoder in quadratura AB o ABZ; non più di due encoder ABZ | |
| Temporizzazione degli impulsi | Frequenza e durata degli impulsi | Fino a 9 Hz (almeno 50 ms) con le impostazioni predefinite; fino a 3.1 kHz (almeno 0.2 ms) con tempo di antirimbalzo impostato a 0 ms |
| Segnalazione | Indicatori | LED di stato e degli ingressi; vedere Segnalazione |
| Controllo | Interfaccia di controllo | RS-485 |
| Isolamento dell'interfaccia | Non isolato | |
| Protocollo | Modbus RTU; l'indirizzo è configurabile via software e le impostazioni di fabbrica sono stampate sull'etichetta | |
| Impostazioni RS-485 predefinite | 9600 bit/s, 8 bit di dati, nessuna parità, 2 bit di stop | |
| Avvio | Pronto dopo l'accensione | Circa 2 secondi |
| Condizioni di esercizio | Temperatura ambiente | da −40 a +80 °C |
| Umidità relativa | Fino al 95%, senza condensa | |
| Categoria climatica | O2.1* secondo GOST 15150-69 | |
| Garanzia / vita utile | 2 anni / 8 anni | |
| I morsetti | Sezione consigliata dei conduttori con puntalini isolati | 0.35–1 mm² per un conduttore singolo; 0.35–0.5 mm² per crimpatura doppia |
| Lunghezza standard del manicotto del puntalino | 8 mm | |
| Coppia di serraggio delle viti | 0.2 N·m | |
| Dimensioni | Larghezza sulla guida DIN | 2 moduli |
| Dimensioni (L × W × H) | 36 × 90 × 58 mm | |
| Peso imballaggio incluso | 90 g |
Principio di funzionamento
Segnalazione
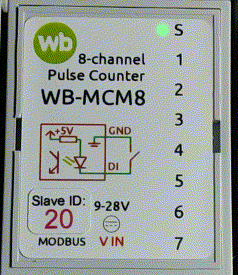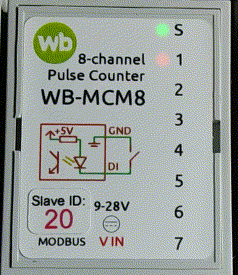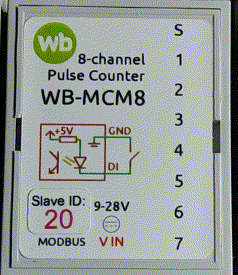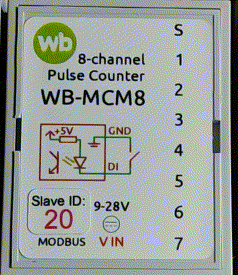
- S (verde) indica la comunicazione Modbus. Si accende quando viene applicata l'alimentazione a bassa tensione e lampeggia mentre il dispositivo viene interrogato tramite RS-485. Con gli eventi Fast Modbus abilitati lampeggia più frequentemente perché l'interrogazione degli eventi è più rapida di quella sequenziale. Lampeggia una volta al secondo in modalità bootloader e rapidamente durante il caricamento del firmware.
- 1–7 (arancioni) mostrano lo stato degli ingressi: un LED è acceso mentre il relativo ingresso è chiuso. L'ingresso 8 non ha un indicatore dedicato.
Ingressi
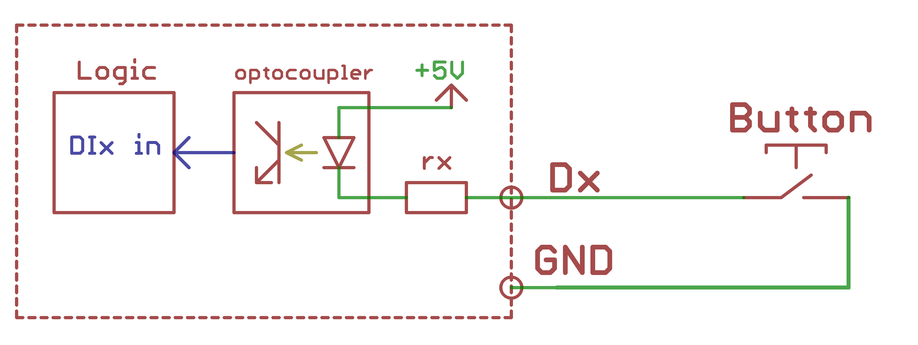
Ogni ingresso funziona come ingresso a contatto pulito. Il collegamento a iGND attiva l'ingresso. Quando arriva un impulso, il LED corrispondente si accende, lo stato dell'ingresso cambia e il contatore delle attivazioni di quell'ingresso aumenta. I contatori delle attivazioni a 32 bit sono memorizzati nella memoria non volatile.
Il Debounce Time (ms) può essere impostato separatamente per ogni ingresso. In modalità Count and frequency measurement l'ingresso misura anche la frequenza degli impulsi. La frequenza massima di misura di 3.1 kHz è disponibile quando il tempo di antirimbalzo è 0 ms.
Riconoscimento dei tipi di pressione
Il riconoscimento delle pressioni è attivo quando un ingresso è impostato su Counting and press detection. Il modulo riconosce pressioni brevi, lunghe, doppie e brevi seguite da lunghe. Trasmette tramite Modbus un contatore separato per ogni tipo di pressione affinché le regole del controllore possano elaborare gli eventi in modo affidabile. Le temporizzazioni del riconoscimento sono configurabili.
Installazione
Raccomandazioni generali
Montare WB-MCM8 su una guida DIN standard da 35 mm. Occupa due moduli DIN. La morsettiera con passo di 3.5 mm contrassegnata V+ GND A B collega l'alimentazione e il bus RS-485. Utilizzare una dorsale RS-485 cablata correttamente con terminazione adeguata. Se i dispositivi sul bus utilizzano alimentazioni diverse, collegare tra loro i morsetti GND.
Un ingresso si attiva quando viene collegato a iGND. La corrente è bassa, circa 2 mA, quindi è adatto praticamente qualsiasi tipo di pulsante o interruttore. La lunghezza e la sezione del cavo non sono normalmente critiche, ma vicino ai cavi di potenza si consiglia un doppino intrecciato: utilizzare un conduttore per il segnale e l'altro per iGND. Installare e utilizzare il modulo entro i limiti ambientali e di sicurezza elettrica specificati.
Collegamento di contatori e pulsanti
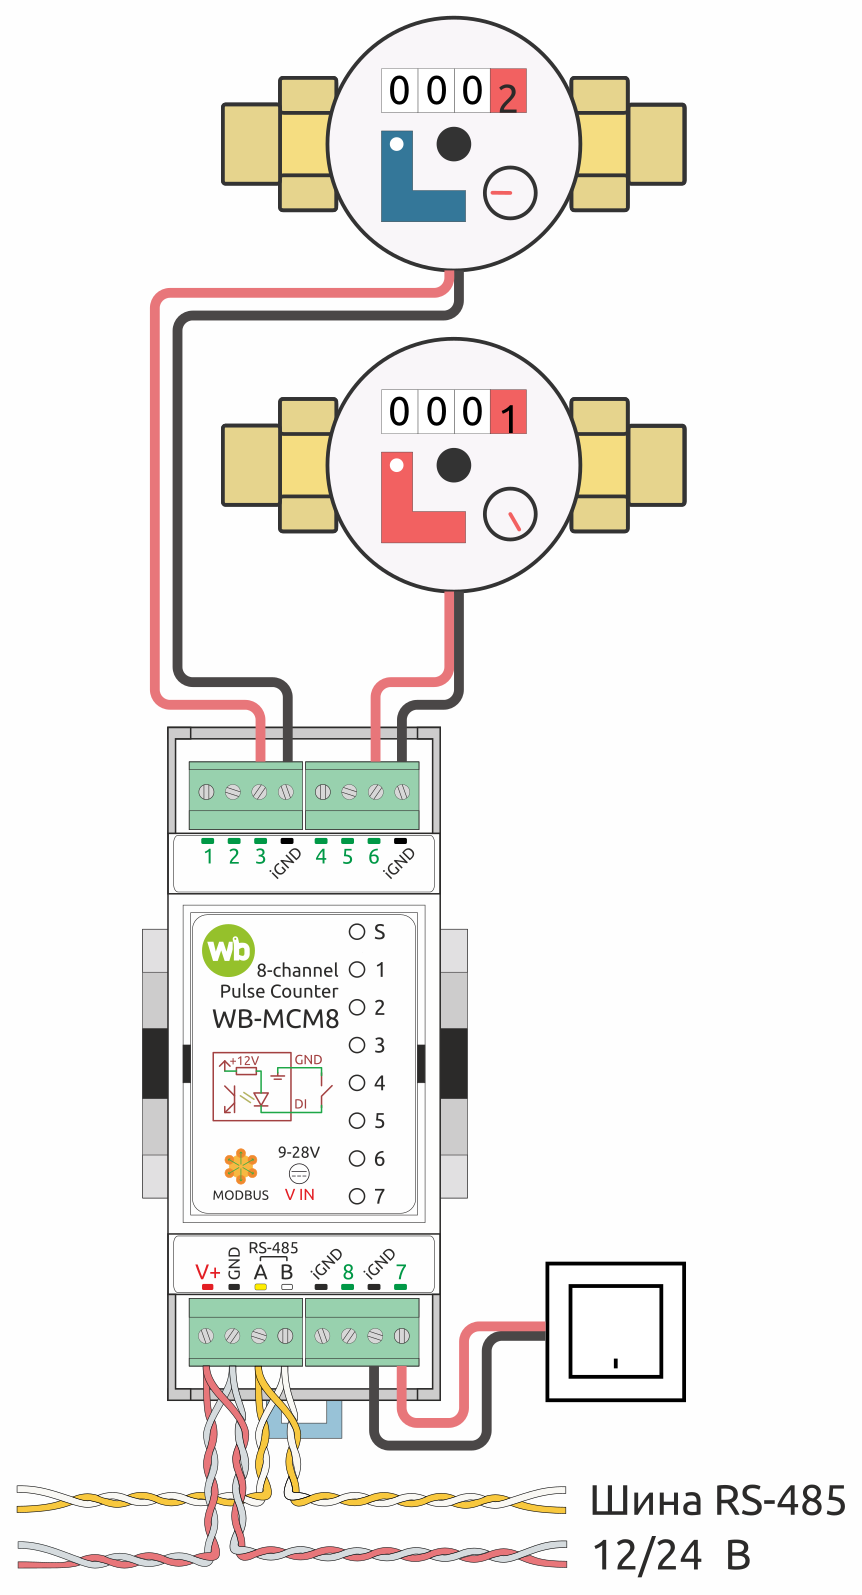
L'esempio mostra due contatori d'acqua a contatto pulito collegati agli ingressi 3 e 6 e un pulsante collegato all'ingresso 7. È possibile collegare fino a otto dispositivi di ingresso. Quando la misura del consumo d'acqua deve anche attivare la protezione contro le perdite, utilizzare un modulo apposito per il controllo dell'acqua e delle perdite, come WB-MWAC.
Collegamento degli encoder
Utilizzare lo schema di collegamento e l'assegnazione degli ingressi in Funzionamento degli encoder di seguito.
Configurazione
Metodi di configurazione
È possibile configurare il modulo in uno dei seguenti modi:
- Nell'interfaccia web di un controllore Wiren Board, in Settings → Configs → Serial device driver configuration. Se queste voci non sono disponibili, controllare il livello di accesso attuale.
- Scrivendo i registri Modbus del modulo dalla console del controllore con
modbus-utils-rpcomodbus_client. - Senza un controllore Wiren Board, utilizzando il configuratore web dei dispositivi Wiren Board o un altro strumento Modbus su un computer con adattatore USB-RS-485.
Se manca un'impostazione descritta qui, aggiornare il firmware del modulo e il software del controllore.
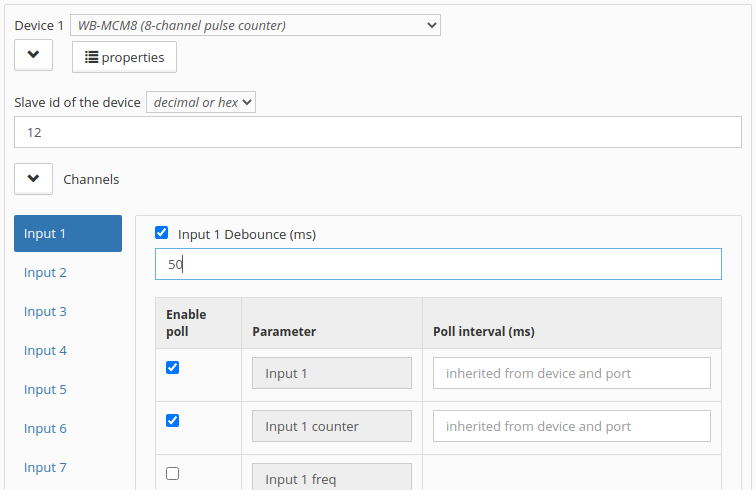
Modalità operativa dell'ingresso
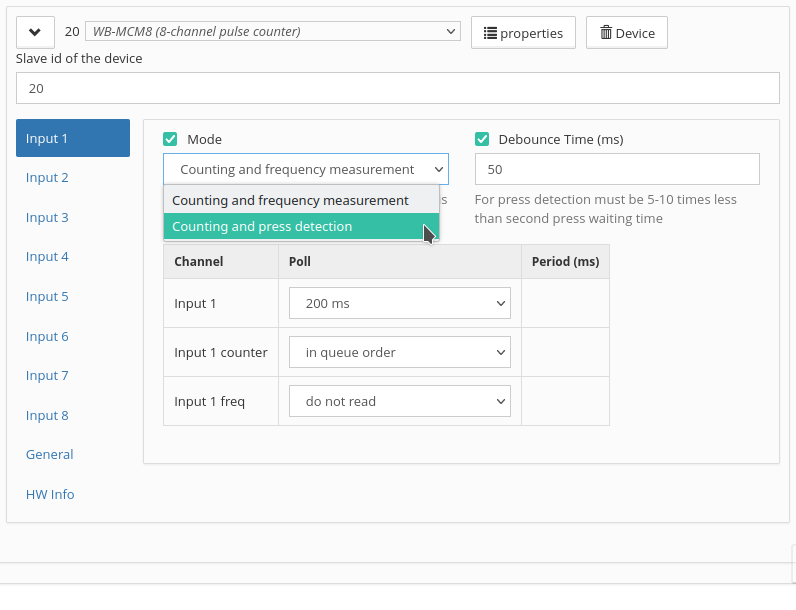
Impostare Mode separatamente per ogni ingresso:
- Count and frequency measurement è destinata a contatori di acqua, elettricità e gas e ad altri dispositivi con uscita a impulsi. È l'impostazione predefinita.
- Counting and press detection è destinata a pulsanti momentanei e interruttori.
In entrambe le modalità, il modulo espone Input X per lo stato dell'ingresso e incrementa Input X counter per ogni chiusura. Per i pulsanti, selezionare il rilevamento delle pressioni in modo che gli eventi vengano segnalati immediatamente tramite Fast Modbus. In modalità frequenza, il controllore interroga l'ingresso in sequenza con gli altri dispositivi del bus e una variazione di stato può arrivare più tardi.
Count and frequency measurement
Il modulo segnala inoltre la frequenza degli impulsi in Input X freq. Con l'impostazione predefinita dell'antirimbalzo conta impulsi fino a 9 Hz. Impostare Debounce Time (ms) a 0 per la frequenza massima di 3.1 kHz.
Conteggio e rilevamento delle pressioni
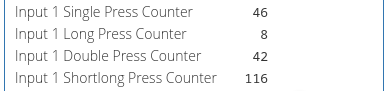
Ogni tipo riconosciuto ha il proprio contatore:
Input X Single Press Counter— pressioni brevi singole;Input X Long Press Counter— pressioni lunghe;Input X Double Press Counter— pressioni brevi doppie;Input X Shortlong Press Counter— una pressione breve seguita da una lunga.
La frequenza non viene misurata in questa modalità. Nelle regole di automazione, utilizzare i contatori delle pressioni al posto di Input X: una pressione breve può terminare prima che il controllore legga lo stato, mentre il contatore mantiene l'evento.
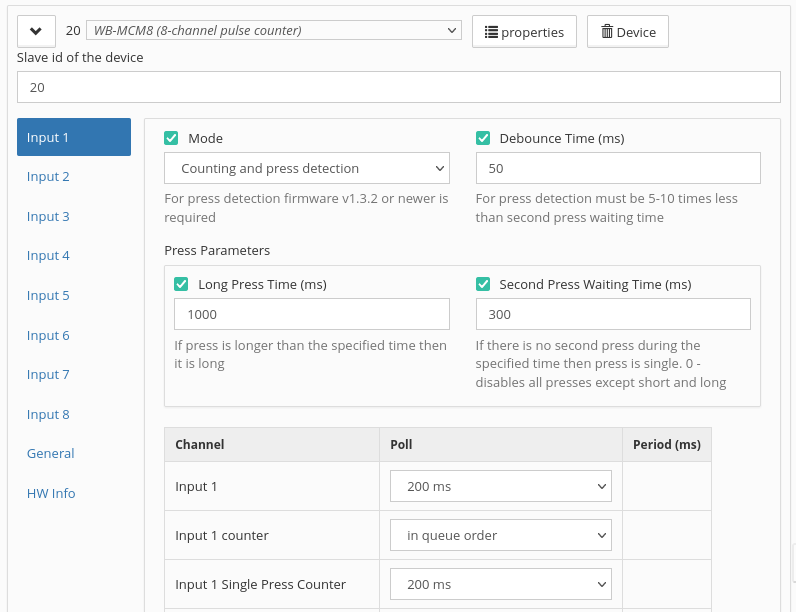
Impostazioni disponibili:
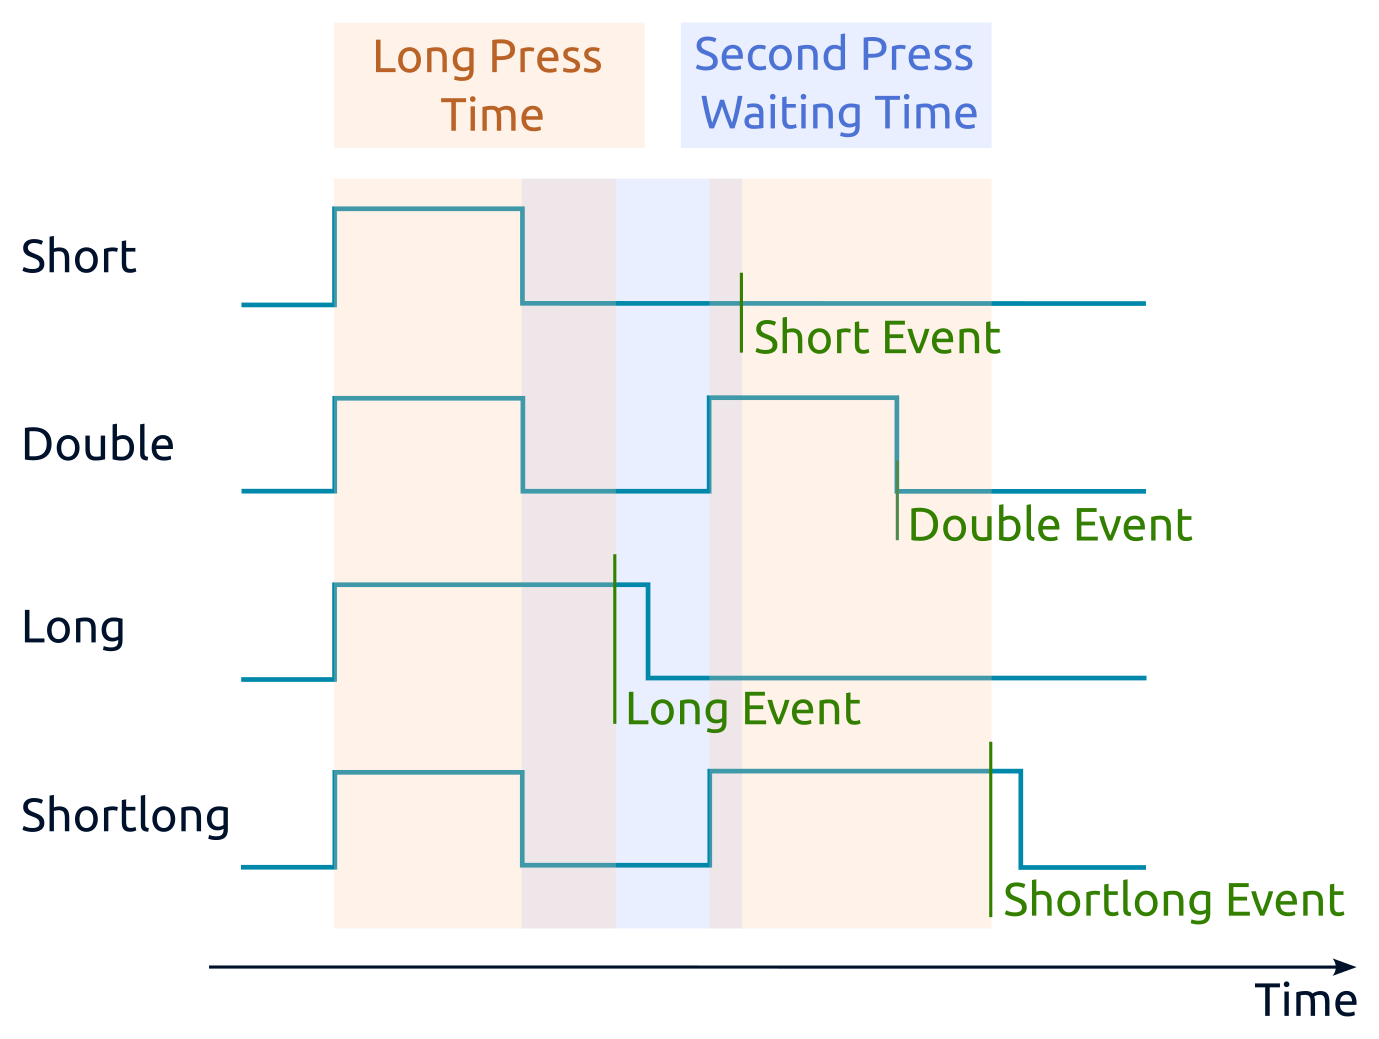
- Long Press Time (ms) distingue le pressioni lunghe da quelle brevi. Una pressione più lunga di questo valore è lunga; altrimenti è breve.
- Second Press Waiting Time (ms) apre una finestra di rilevamento dopo il rilascio di una pressione breve. Una seconda pressione entro questa finestra produce una doppia pressione; altrimenti la prima è singola.
- Debounce Time (ms) è il periodo durante il quale il segnale al morsetto deve rimanere stabile prima che l'algoritmo di riconoscimento lo accetti. Per i pulsanti, utilizzare un valore da cinque a dieci volte inferiore al tempo di attesa della seconda pressione.
- Polling period per ogni contatore delle pressioni dovrebbe normalmente rimanere su Default in modo che il driver possa selezionare il metodo di interrogazione corretto.
Il riconoscimento della doppia pressione ritarda la segnalazione della pressione singola. Con la finestra predefinita di 300 ms per la seconda pressione, un evento di pressione breve compare 300 ms dopo il rilascio. Se non servono pressioni doppie o brevi seguite da lunghe, impostare il tempo di attesa a 0 ms in modo che la pressione singola venga segnalata immediatamente dopo il rilascio.
Il riconoscimento inizia dopo il filtraggio antirimbalzo. Con l'antirimbalzo predefinito di 50 ms, le pressioni inferiori a 50 ms vengono ignorate e il rilascio viene rilevato 50 ms dopo quello fisico. Selezionare il valore più breve che elimini le attivazioni spurie per l'interruttore effettivamente utilizzato.
Antirimbalzo
Ogni ingresso dispone di un filtro configurabile Debounce Time (ms) . L'intervallo consentito è da 0 a 2000 ms; il valore predefinito è 50 ms.
Funzionamento degli encoder
WB-MCM8 accetta fino a tre encoder in quadratura (incrementali), di cui non più di due possono essere dispositivi ABZ. Possono essere encoder meccanici a manopola per funzioni come il controllo della luminosità o encoder ottici di precisione per il monitoraggio del movimento.
Un encoder produce due treni di impulsi, A e B, sfasati tra loro. Il conteggio degli impulsi determina l'entità dello spostamento dell'albero e il segnale che arriva per primo determina la direzione. Un encoder ABZ aggiunge un segnale Z con un impulso per giro, consentendo al modulo di contare i giri completi.
Ogni encoder deve utilizzare un gruppo di ingressi su una singola morsettiera. Un dispositivo ABZ può essere assegnato solo come encoder 1 o encoder 2. Gli ingressi non utilizzati dagli encoder rimangono disponibili per il normale conteggio degli impulsi o la gestione dei pulsanti.
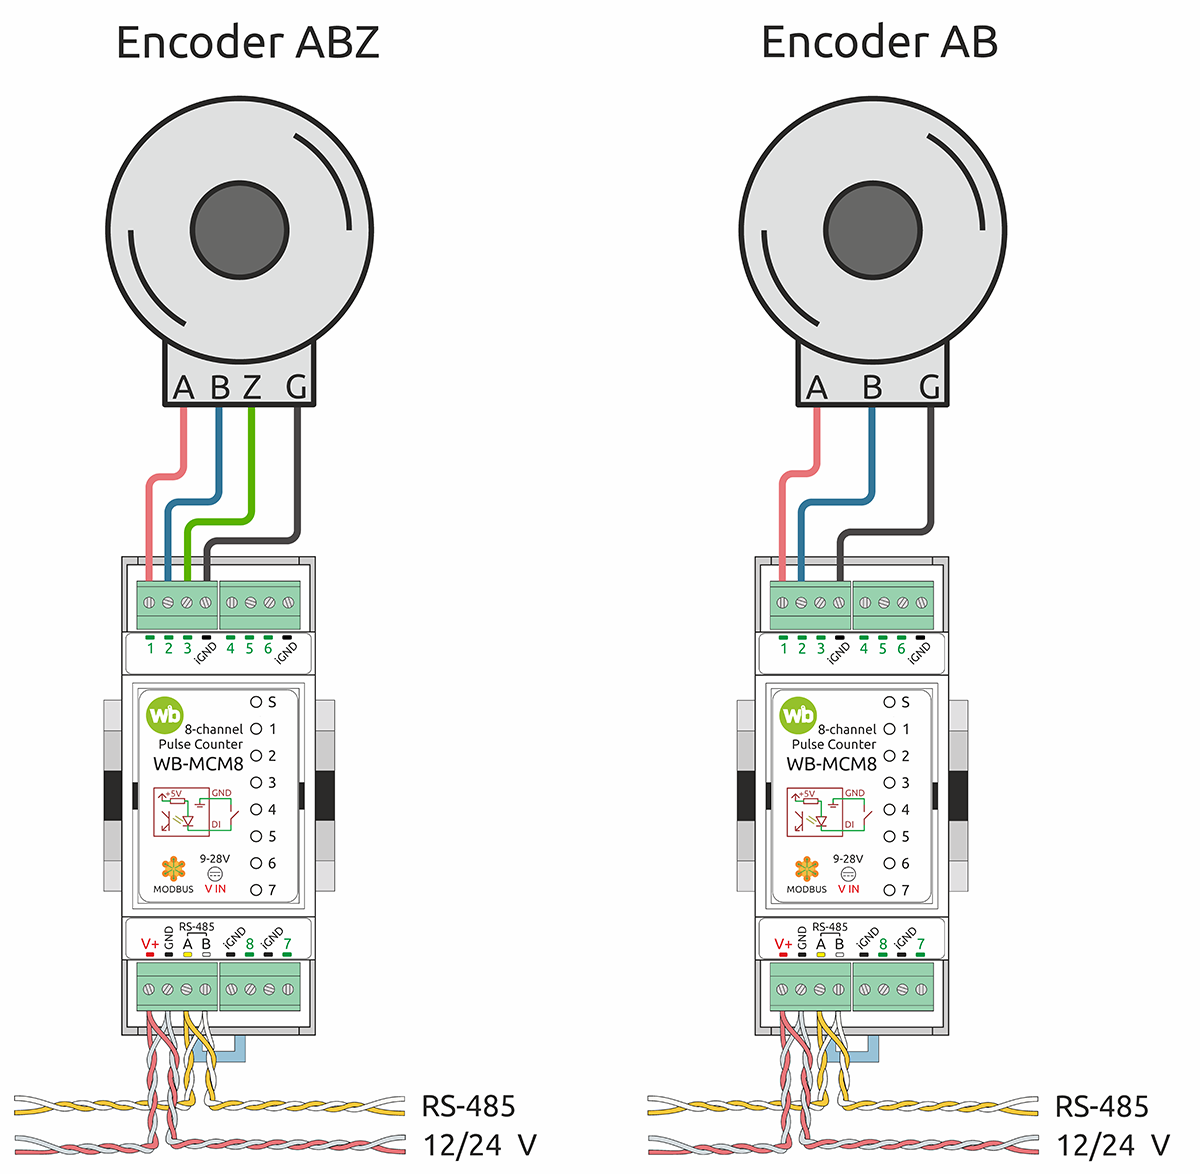
| Ingresso WB-MCM8 | Encoder | Segnale |
|---|---|---|
| 1 | 1 | A |
| 2 | B | |
| 3 | Z | |
| iGND | GND (G) | |
| 4 | 2 | A |
| 5 | B | |
| 6 | Z | |
| iGND | GND (G) | |
| 7 | 3 | A |
| 8 | B | |
| iGND | GND (G) |
Per ogni ingresso utilizzato da un encoder, impostare Debounce Time (ms). Il valore consigliato è 2–5 ms; utilizzare 2 ms per una rotazione rapida.
Encoder AB
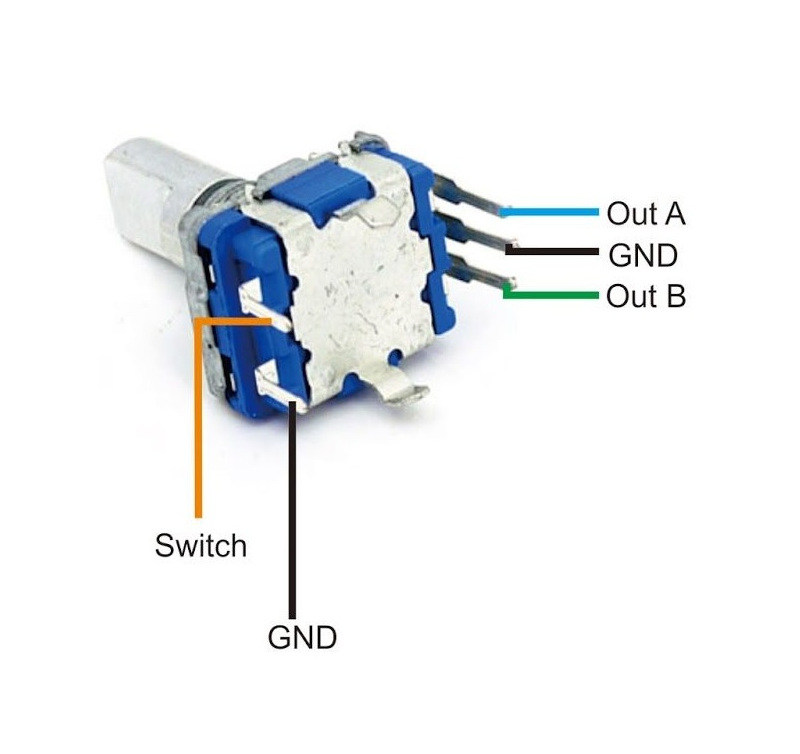
Un encoder AB si collega con tre fili: A, B e GND. La posizione dell'albero è disponibile in Encoder X position da −2 147 483 648 a 2 147 483 647. In caso di overflow, il segno cambia e il conteggio continua. Il canale di posizione è scrivibile, quindi può essere inizializzato a un valore scelto.
Molti encoder meccanici dispongono anche di un'uscita Switch che si chiude verso GND quando si preme l'albero. Collegarla a un ingresso inutilizzato e gestirla come un normale pulsante.
Encoder ABZ
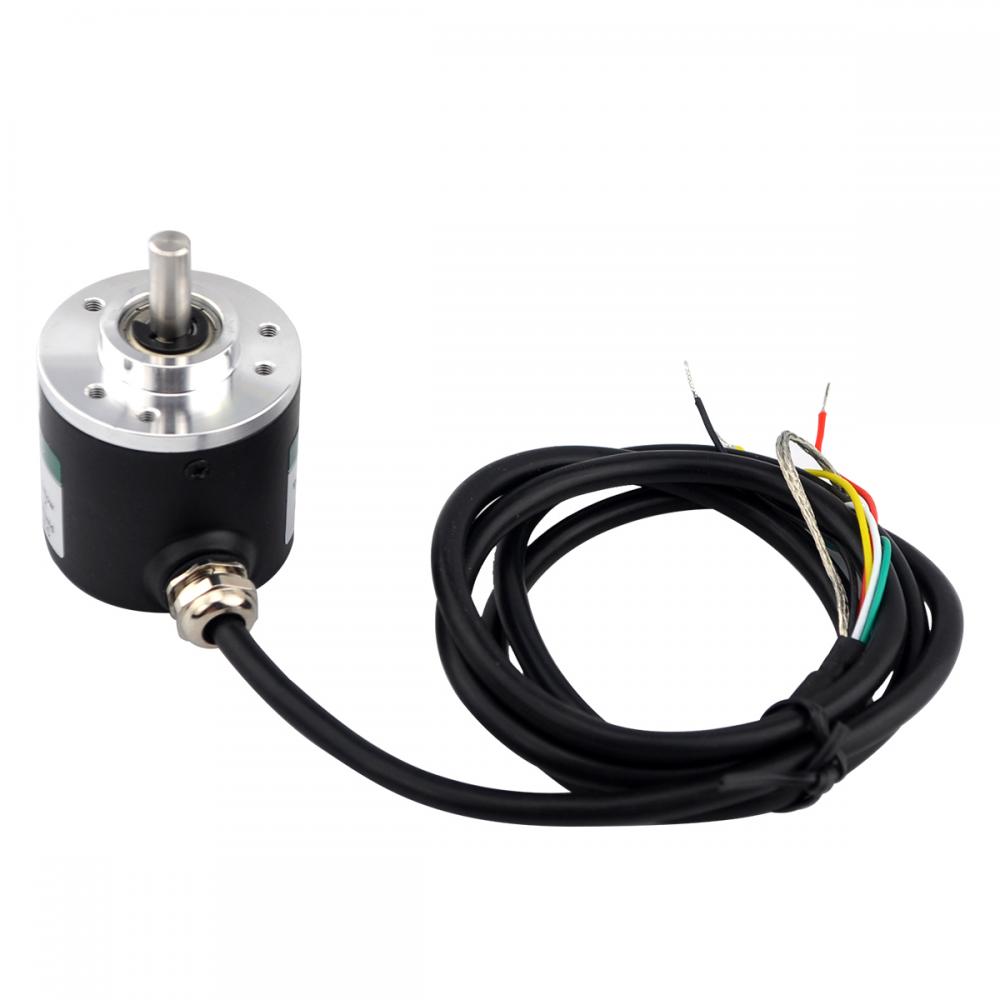
Gli encoder ABZ sono comunemente utilizzati nel monitoraggio industriale del movimento. Quattro fili si collegano ad A, B, Z e GND. Il modulo espone due canali dati e un parametro di configurazione:
- Pulses per revolution è il valore nominale dell'encoder, ad esempio 100 P/R o 2000 P/R, e determina il valore angolare all'interno di un giro.
Encoder X angleriporta i passi dell'albero e la direzione all'interno di un giro. Quando arriva un impulso Z, il valore si azzera a 0 durante la rotazione nella direzione crescente oppure diventa uguale a Pulses per revolution durante la rotazione nella direzione decrescente.Encoder X revolutionsriporta i giri completi. Aumenta o diminuisce di uno a ogni impulso Z in base alla direzione.
I canali dell'angolo e dei giri sono scrivibili e hanno un intervallo da −32 768 a 32 767. In caso di overflow, il segno cambia e il conteggio continua.
Configurazione degli encoder
Le impostazioni degli encoder si trovano in Encoders → Encoder 1, Encoder 2, Encoder 3. Selezionare un Connection type:
- Not used — impostazione predefinita; tutti gli ingressi funzionano indipendentemente nelle rispettive modalità selezionate.
- 2 signals, AB — i primi due ingressi del gruppo ricevono A e B; il terzo ingresso, se presente, rimane disponibile.
- 3 signals, ABZ — il terzo ingresso riceve Z; disponibile solo per gli encoder 1 e 2.
L'impostazione individuale della modalità operativa di un ingresso non ha effetto mentre quell'ingresso è assegnato a un encoder. Per ABZ, inserire anche Pulses per revolution. Se rimane 0, Encoder X angle può diventare negativo quando l'albero supera il confine di un giro.
Interfaccia web del controllore Wiren Board
Selezione del modello
Aggiungere il modulo alla pagina Devices del controllore, automaticamente tramite il rilevamento dei dispositivi RS-485 oppure manualmente selezionando il modello WB-MCM8.
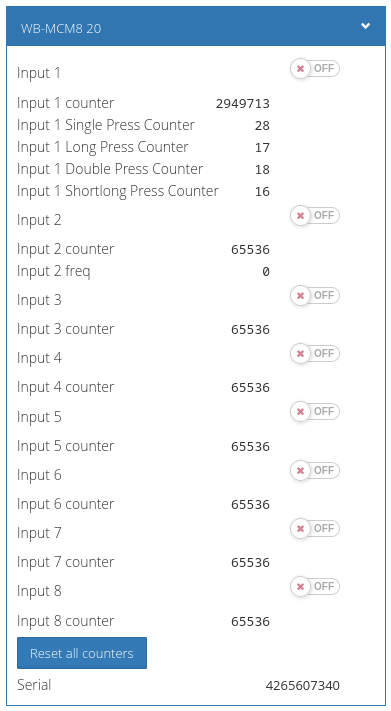
Visualizzazione dei valori e controllo del dispositivo
L'interfaccia web visualizza i valori ricevuti dal modulo. Scegliere i canali da visualizzare nelle impostazioni del dispositivo del driver wb-mqtt-serial .
Input 1aInput 8mostrano gli stati attuali degli ingressi e sono di sola lettura.Input 1 counteraInput 8 countercontano ogni chiusura verso iGND in entrambe le modalità. Sono memorizzati nella memoria non volatile e vengono mantenuti dopo lo spegnimento e la riaccensione.Input X freqriporta la frequenza in hertz solo in modalità di conteggio e misura della frequenza. Non viene interrogato per impostazione predefinita; abilitare l'interrogazione nelle impostazioni del dispositivo se necessario.- I contatori dei tipi di pressione sono disponibili in modalità di conteggio e rilevamento delle pressioni. Sono memorizzati nella memoria volatile e vengono azzerati in seguito alla perdita di alimentazione.
Encoder X position,Encoder X revolutionseEncoder X anglecompaiono quando è abilitato il tipo di collegamento dell'encoder corrispondente.- Reset all counters azzera tutti i
Input X countervalori.
Funzionamento Modbus
WB-MCM8 utilizza Modbus RTU su RS-485. Supporta i comandi standard per la lettura e la scrittura di uno o più registri. Configurarlo nell'interfaccia web del controllore Wiren Board, nel configuratore web dei dispositivi o in software compatibile di terze parti.
Parametri predefiniti della porta seriale
| Default | Nome nell'interfaccia web | Parametro |
|---|---|---|
| 9600 | Velocità di trasmissione | Velocità, bit/s |
| 8 | Bit di dati | Numero di bit di dati |
| None | Parità | Parità |
| 2 | Bit di stop | Numero di bit di stop |
Con il firmware attuale, il modulo comunica correttamente anche quando la sua impostazione dei bit di stop differisce da quella del master Modbus. Per una risposta più rapida, si consiglia una velocità di 115 200 bit/s ove l'installazione del bus lo consenta.
Indirizzo Modbus

Ogni dispositivo su una linea deve avere un indirizzo univoco da 1 a 247. L'indirizzo di fabbrica compare sulle etichette del coperchio superiore, del lato o della parte inferiore dell'involucro. Ai dispositivi forniti insieme vengono normalmente assegnati indirizzi di fabbrica diversi. L'indirizzo può essere rilevato, modificato o ripristinato con gli strumenti del controllore Wiren Board o con software di configurazione Modbus compatibile.
Estensione Fast Modbus
Fast Modbus aggiunge al Modbus standard il rilevamento rapido dei dispositivi Wiren Board su un bus RS-485 e l'interrogazione degli eventi. Un master abilita l'estensione con un comando speciale, quindi il modulo rimane compatibile con le normali apparecchiature Modbus di terze parti. Solo alcuni registri generano eventi; sono contrassegnati da un simbolo di fulmine nella mappa dei registri.
Mappa dei registri
La mappa dei registri del WB-MCM8 nel modello di dispositivo installato definisce tutti i valori in tempo reale, i contatori e i registri di configurazione. Utilizzare il modello corrispondente alla versione firmware installata.
Aggiornamento del firmware e ripristino delle impostazioni di fabbrica
Il firmware può essere aggiornato tramite Modbus, consentendo di applicare correzioni e funzioni tecnicamente compatibili senza rimuovere il modulo. La configurazione memorizzata nella memoria del dispositivo viene mantenuta durante un aggiornamento del firmware. Gli strumenti del controllore consentono anche di ripristinare le impostazioni, modificare i parametri di collegamento o l'indirizzo Modbus e aggiornare il bootloader.
Problemi noti
Prima della messa in servizio, controllare nelle note della versione firmware attuale gli eventuali problemi noti che interessano la revisione hardware installata. Mantenere aggiornati il firmware e i modelli di dispositivo del controllore.
Revisioni hardware
L'hardware può cambiare durante la vita del prodotto. Identificare la revisione stampata sul modulo e applicare le informazioni di assistenza specifiche per quella revisione quando si sostituiscono dispositivi o si confrontano le disposizioni dei morsetti.
Dimensioni
