 Documentation
WB-MR6C v.3
Module à 6 relais avec alimentation secteur intégrée
Références de commande couvertes (1)
WB-MR6C v3
Cette page décrit le nouvel appareil WB-MR6C v.3; pour la version précédente, consultez WB-MR6C v.2.
Cette page décrit la dernière révision matérielle avec le dernier micrologiciel stable. Si votre appareil utilise un micrologiciel plus ancien, mettez-le à jour si possible (voir Mise à jour du micrologiciel).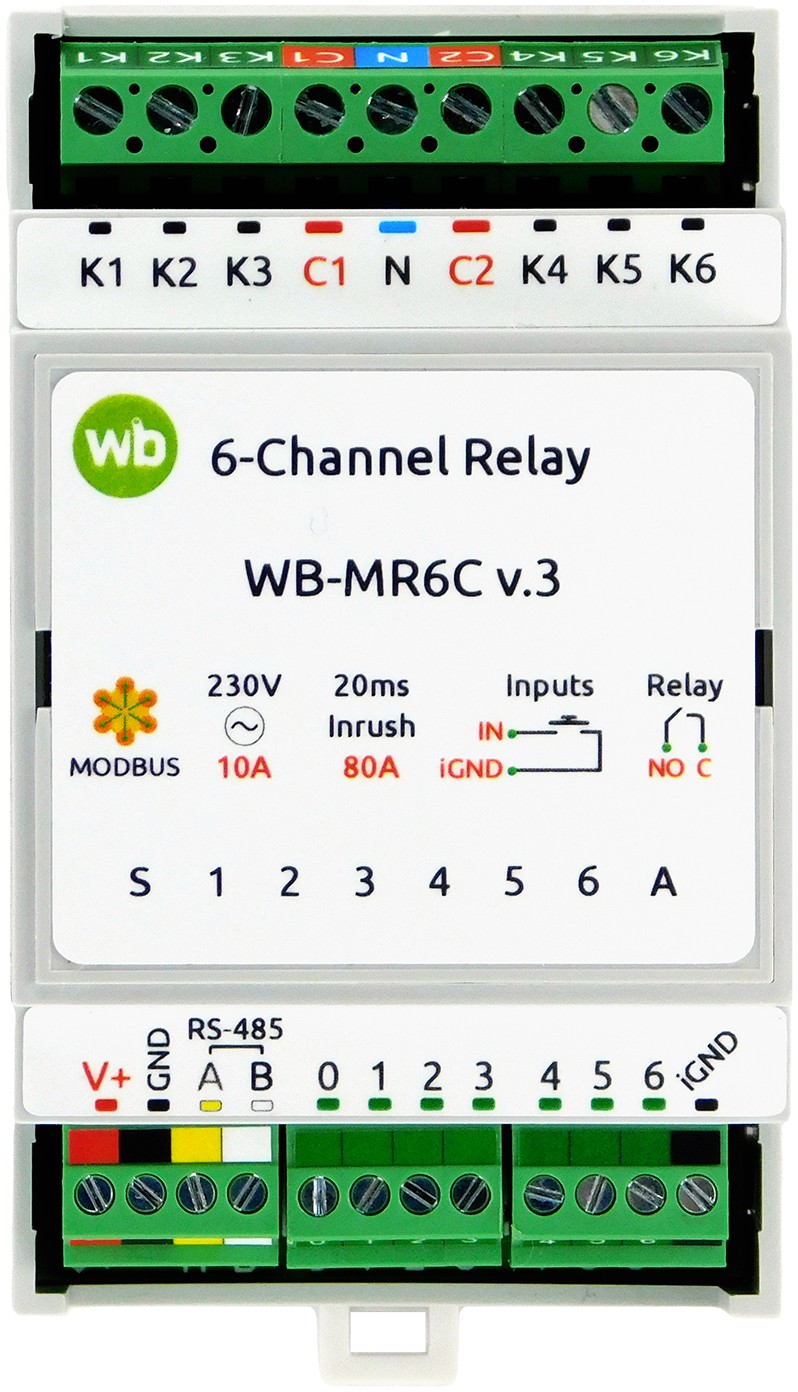
Présentation
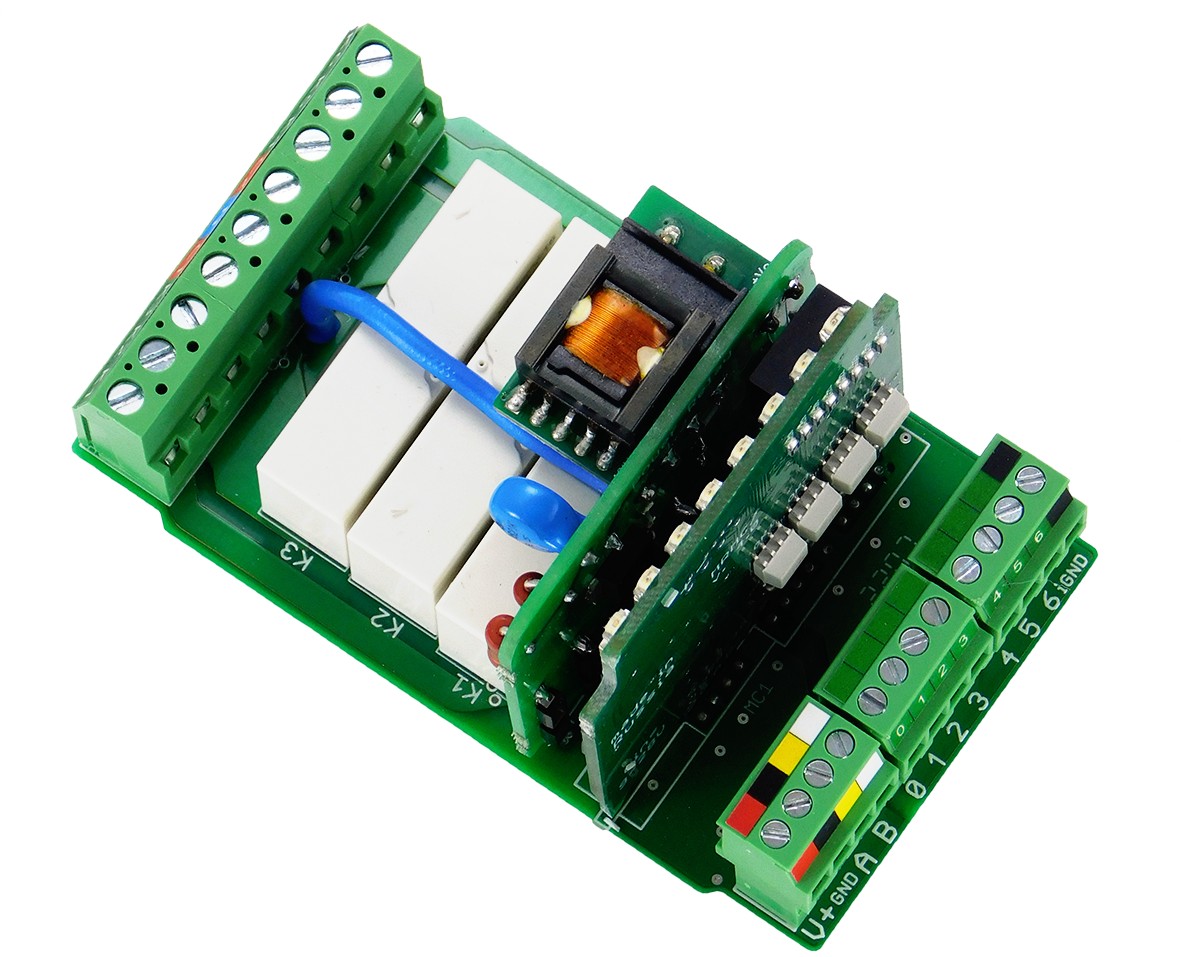
Les modules à six relais WB-MR6C v.3 sont conçus pour l’automatisation industrielle et domestique. Ils commandent directement des luminaires LED et fluorescents, des lampes à incandescence et d’autres charges nominales jusqu’à 10 A (2 kW). Ils peuvent aussi servir de modules d’E/S polyvalents.
Chaque sortie peut supporter un courant continu jusqu’à 16 A et un courant d’appel jusqu’à 80 A. Du fait de la conception du bornier, le courant de commutation nominal total de chaque groupe de trois sorties est de 20 A.
L’alimentation intégrée permet de :
- gagner de la place et simplifier les petites installations sans contrôleur : aucune alimentation externe ni câblage associé ne sont nécessaires. La commande locale par boutons-poussoirs reste disponible, avec possibilité d’automatisation future ;
- maintenir le fonctionnement des relais si le bus RS-485 et l’alimentation basse tension sont déconnectés ou endommagés : le module passe automatiquement sur son alimentation interne et continue dans le mode configuré ;
- émuler des contacts de relais normalement fermés avec des courants bien supérieurs à ceux habituellement commutés par des relais normalement fermés classiques.
Pour choisir les relais, voir Recommandations de sélection des relais.
Différences par rapport à la version précédente
Différences par rapport au WB-MR6C v.2 :
- Le WB-MR6C v.3 possède une alimentation intégrée.
Caractéristiques techniques
| Paramètre | Valeur |
|---|---|
| Alimentation électrique | |
| Tension d’alimentation |
|
| Puissance consommée |
|
| Outputs | |
| Nombre de sorties | 6 |
| Type de sortie | Contacts de relais mécaniques |
| Configuration des contacts | Marche/arrêt, normalement ouverts |
| Disposition des sorties | Deux groupes de trois sorties, avec une borne commune pour chaque groupe |
| Tension de commutation maximale, AC | 250 V |
| Tension de commutation maximale, DC | 30 V |
| Courant de commutation nominal par sortie sous 230 V AC | 10 A |
| Courant de commutation maximal par sortie sous 230 V AC | 16 A |
| Courant d’appel maximal (20 ms) sous 230 V AC | 80 A |
| Courant de commutation nominal total par groupe de trois sorties relais sous 230 V AC | 20 A |
| Résistance des contacts | < 100 mΩ |
| Matériau des contacts | AgSnO2 |
| Tension de tenue diélectrique entre bobine et contacts du relais | 4000 V AC (1 minute) |
| Tension de tenue diélectrique entre contacts ouverts du relais | 1000 V AC (1 minute) |
| Isolation entre les bornes C1 et C2 | Aucune |
| Durée de vie en manœuvres | 100000 manœuvres avec une charge de 10 A / 230 V AC |
| Caractéristiques détaillées | HF32FV-16/5-HLTF(590) |
| Fiche technique | HF32FV-16.pdf |
| Entrées | |
| Nombre d’entrées (Inputs 0–6) | 7 |
| Type d’entrée | Contact sec, isolation de groupe
Tension d’entrée d’environ 12 V DC. Courant lorsque l’entrée est fermée : ~2 mA |
| Tension admissible | −20 V à +40 V |
| Fréquence et durée des impulsions |
|
| Fonctions |
|
| Temporisations | |
| Startup Delay When Power On (s) | 0–999 s ; valeur par défaut : 0 s |
| Restart Delay After Output Turn Off (s) | 0–999 s ; valeur par défaut : 0 s |
| Voyants | |
| LED | Voir Voyants |
| Commande | |
| Interface de commande | RS-485 |
| Isolation de l’interface | Sans isolation galvanique |
| Protocole de communication | Modbus RTU ; adresse configurable par logiciel ; les paramètres d’usine figurent sur l’étiquette |
| Paramètres de l’interface RS-485 | Configurables par logiciel ; valeurs par défaut :
débit — 9600 bit/s ; données — 8 bits ; parité — aucune (N) ; bits d’arrêt — 2 |
| Délai de disponibilité après mise sous tension | ~2 s |
| Conditions de fonctionnement | |
| Température de l’air ambiant | −40 à +80 °C |
| Humidité relative | Jusqu’à 95 %, sans condensation |
| Classification climatique selon GOST 15150-69 | O2.1* |
| Garantie | 2 ans |
| Durée de service | 8 ans |
| Borniers et sections des conducteurs | |
| Section recommandée des conducteurs munis d’embouts de câblage isolés | entrées de commande : 0.35–1 mm2 — embout simple ; 0.35–0.5 mm2 — embout double,
entrées d’alimentation : jusqu’à 2.5 mm2 — embout simple ; jusqu’à 1.5 mm2 — embout double |
| Longueur standard du manchon de l’embout | 8 mm |
| Couple de serrage des vis | entrées de commande : 0.2 N·m,
sorties de puissance : 0.5 N·m |
| Dimensions | |
| Largeur en modules DIN | 3 |
| Dimensions hors tout (L × l × H) | 53 × 90 × 58 mm |
| Poids (boîte comprise) | 155 g |
Principe de fonctionnement
Voyants
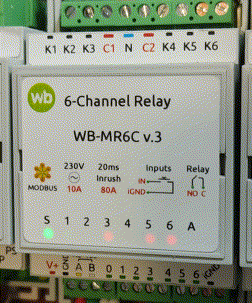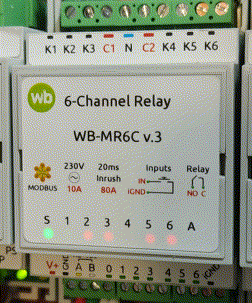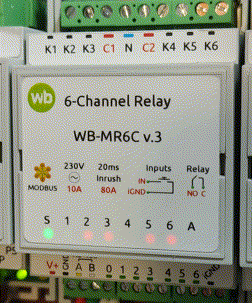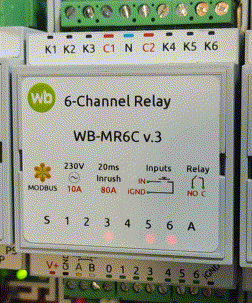
Le module possède des voyants qui indiquent son état sans connexion à un contrôleur :
- S (vert) — état de la communication Modbus : s’allume lorsque l’alimentation basse tension est appliquée et clignote pendant l’interrogation via RS-485. Sur les appareils dont les événements sont activés dans Fast Modbus ⚡ le voyant clignote plus fréquemment que lors de l’interrogation séquentielle, car les événements sont interrogés plus rapidement. En mode chargeur d’amorçage, il clignote une fois par seconde ; pendant le chargement du micrologiciel, il clignote rapidement.
- 1–6 (orange) — état des sorties : allumé lorsque les contacts du relais sont fermés.
- A (rouge) — s’allume lorsque le module passe en Safety Mode.
Entrées
Les entrées utilisent des borniers amovibles numérotés avec une borne iGND commune et fonctionnent comme entrées à contact sec.
Raccordez des interrupteurs pour commander directement les sorties, ou une source de signal pour compter les impulsions et mesurer la fréquence.
Les interrupteurs à position maintenue et les boutons-poussoirs sont pris en charge. Les boutons-poussoirs acceptent plusieurs types d’appui, chacun pouvant recevoir une action pour commander des scénarios. Les événements d’appui sont aussi transmis au contrôleur via Modbus pour traitement logiciel.
Le contrôleur Wiren Board n’interroge pas les compteurs d’appuis par défaut. Activez leur interrogation dans les paramètres de l’appareil si nécessaire.
Par défaut, chaque entrée commande la sortie de même numéro, et l’entrée 0 éteint toutes les sorties. Les entrées utilisent le mode Latching switch — les contacts du relais suivent ceux de l’interrupteur. Modifiez le type d’interrupteur et les paramètres d’entrée dans les paramètres.
Reconnaissance des types d’appui
Le module reconnaît quatre types d’appui : court ; long ; double ; court suivi d’un long.
Les appuis peuvent être traités sur le contrôleur, qui reçoit un compteur distinct pour chaque type via Modbus, ou localement dans le module pour commander ses sorties.
Les paramètres de reconnaissance des appuis peuvent être modifiés dans les paramètres.
Outputs
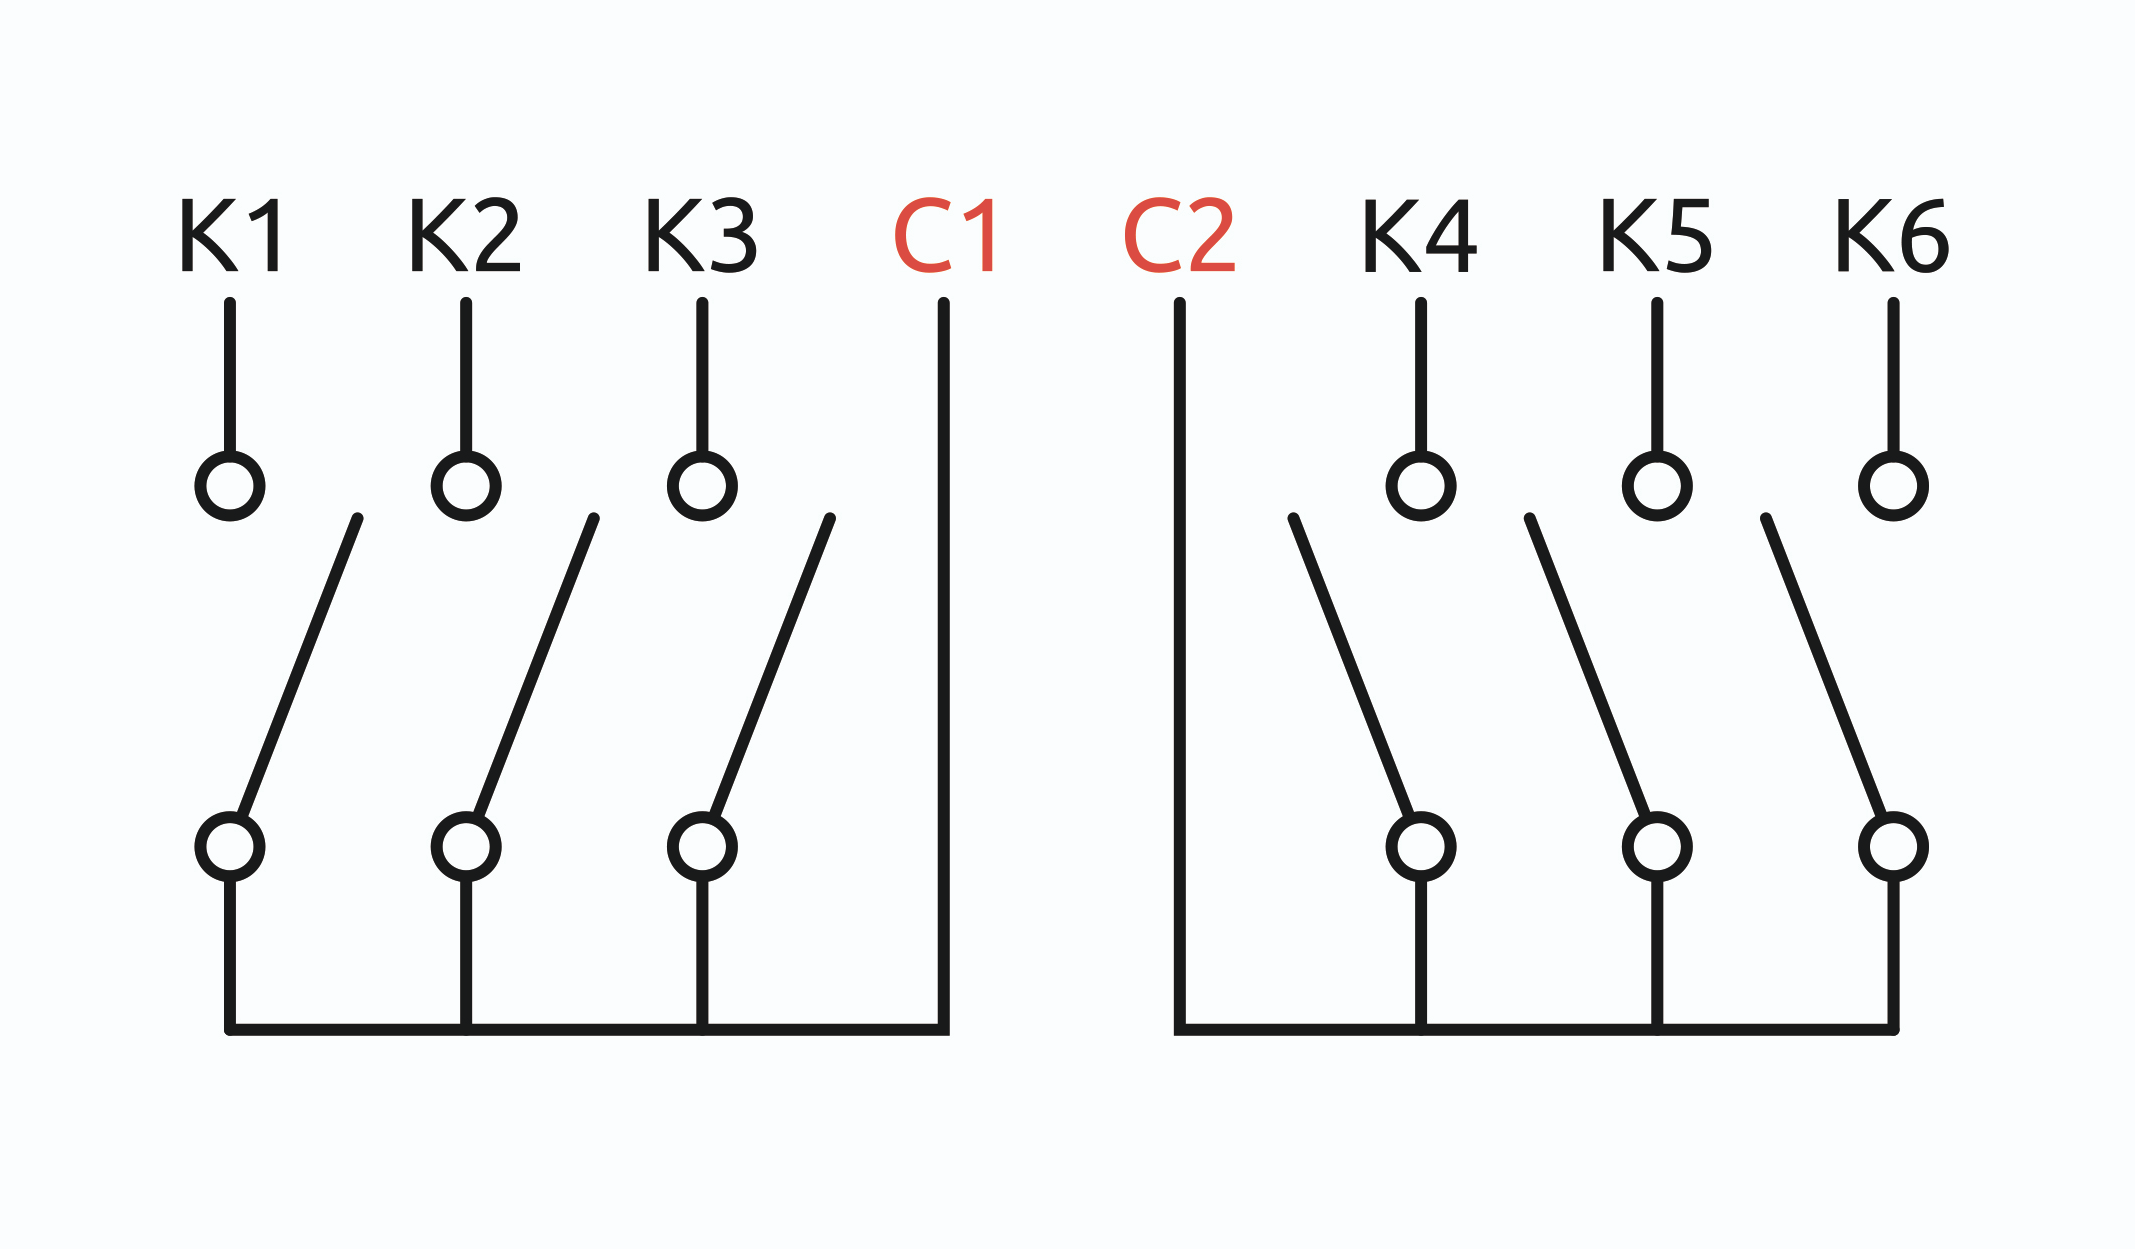
Le module contient six relais HF32FV-16/5-HLTF(590) à contacts normalement ouverts. Les sorties forment deux groupes ayant des bornes communes distinctes, C1 et C2.
C1 et C2 peuvent être raccordées à des phases différentes d’une alimentation triphasée.
Il n’existe aucune isolation galvanique entre C1 et C2. Commuter la tension secteur sur un groupe et du courant continu sur l’autre peut donc contrevenir aux exigences de sécurité. Vérifiez celles qui s’appliquent à votre installation.
C1 et C2 ne sont pas isolées galvaniquement : elles sont reliées en interne par le circuit d’alimentation intégré. Si un seul groupe est déconnecté, par exemple C2, tandis que C1 reste sous tension, un potentiel mortel peut subsister sur C2 et son câblage. Avant d’intervenir sur le module ou ses charges, ouvrez tous les disjoncteurs alimentant C1 et C2 et vérifiez l’absence de tension.
Pour les puissances et types de charges admissibles, voir Recommandations de sélection des relais.
Alimentation électrique
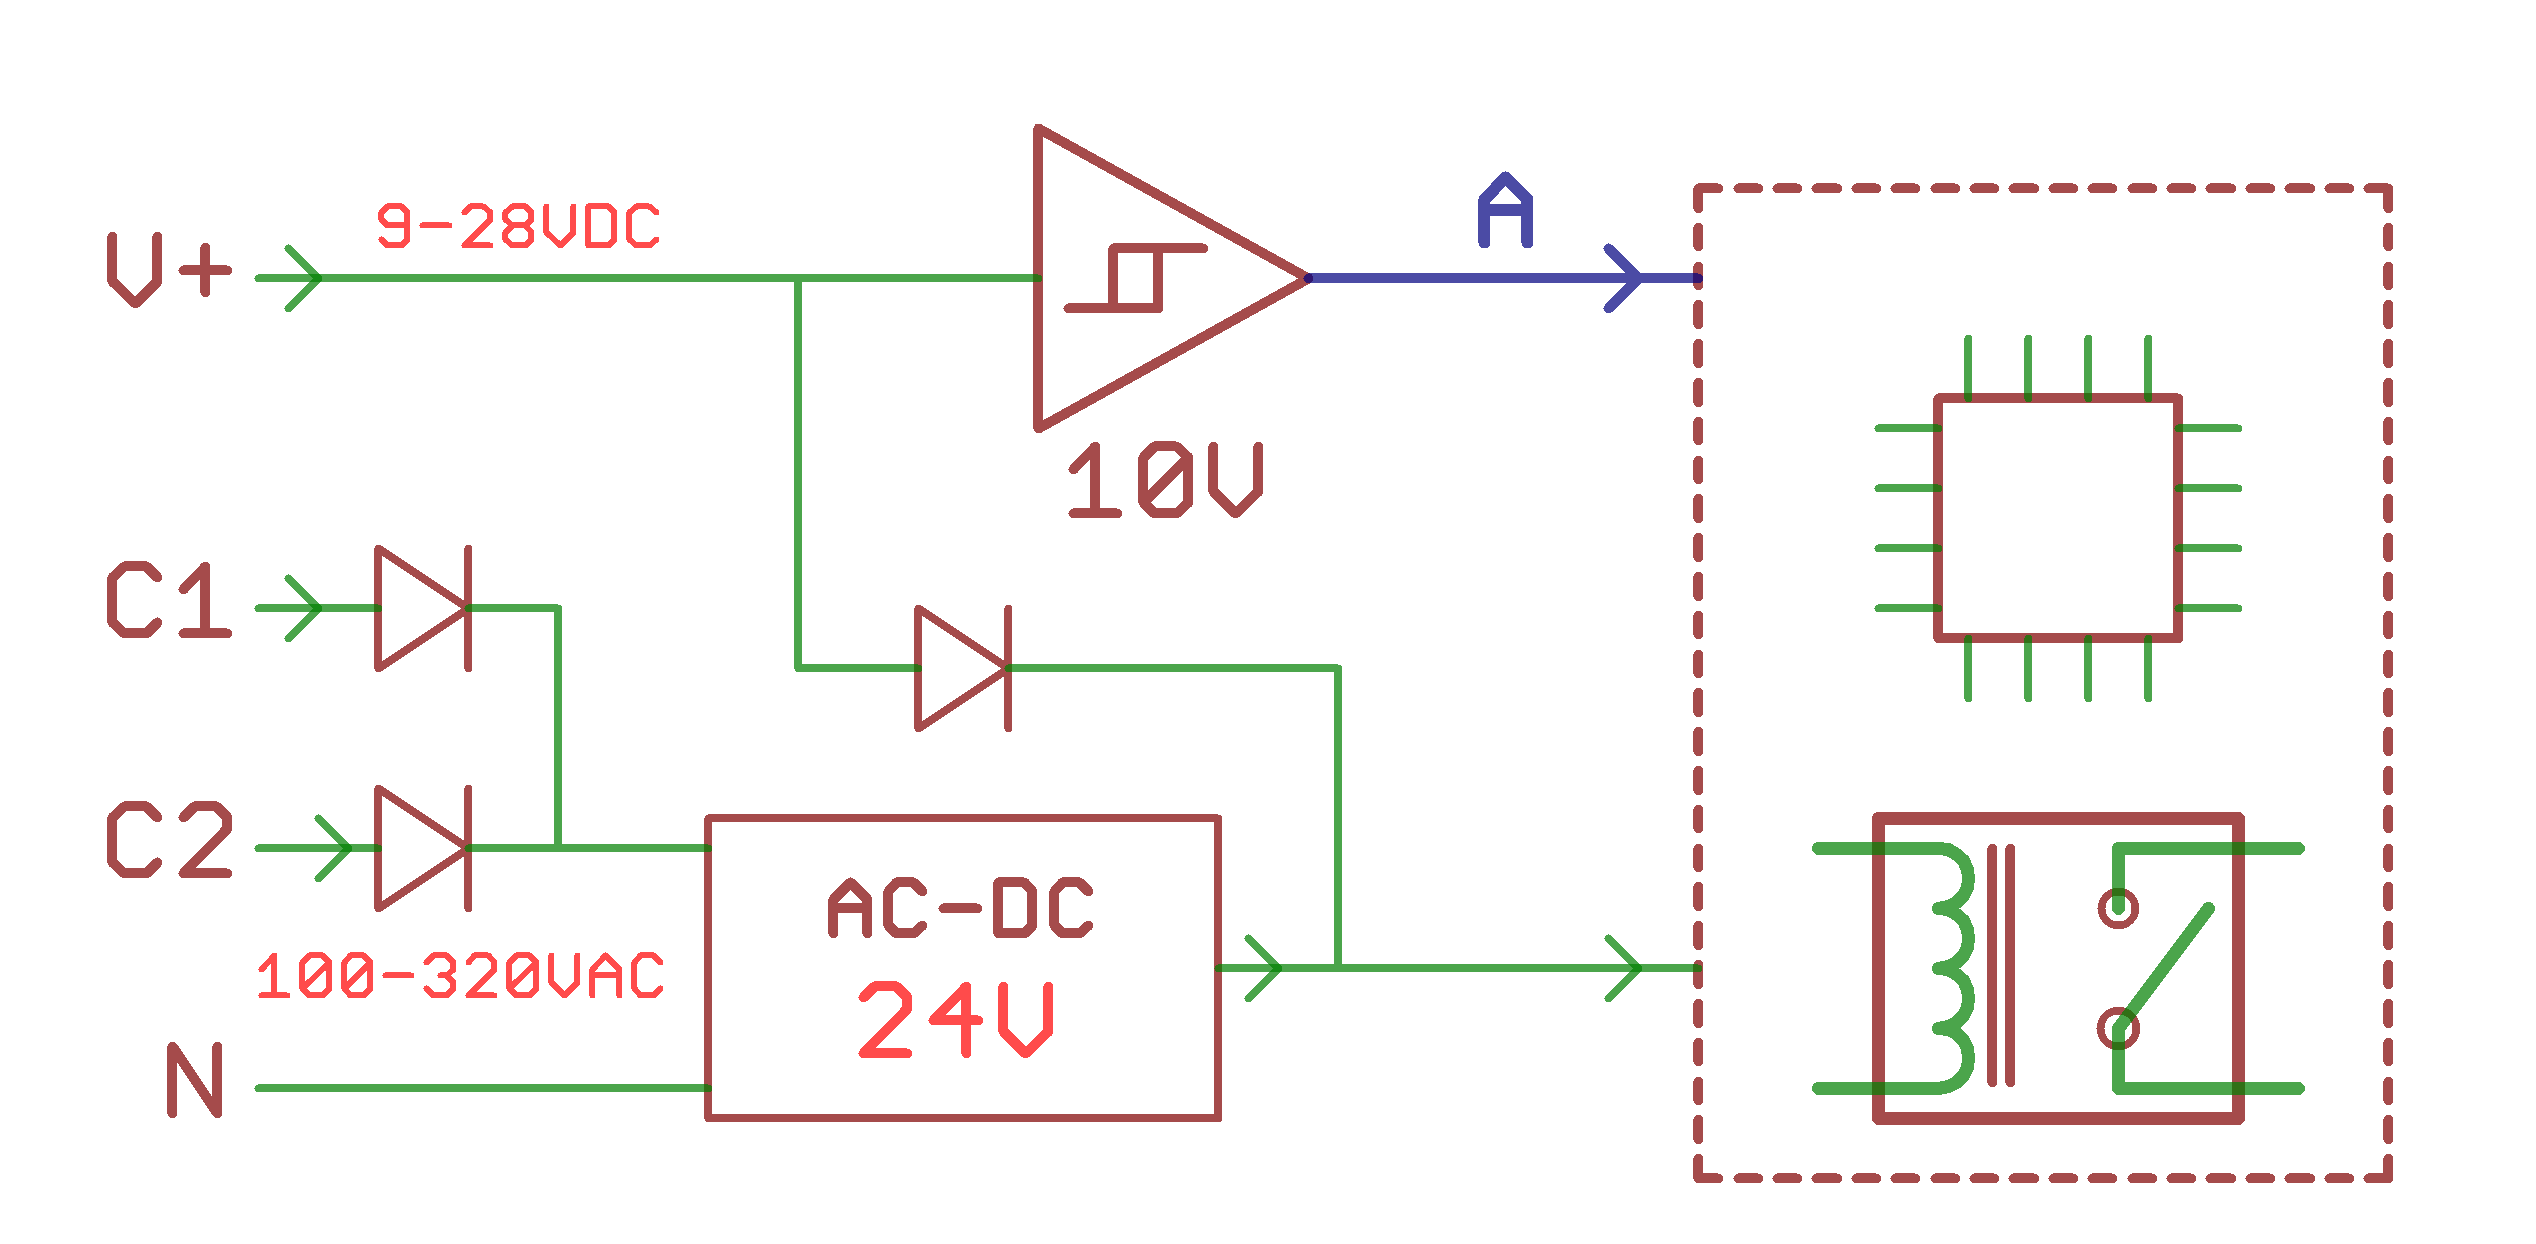
Le module fonctionne avec une alimentation externe sur V+ ou avec un convertisseur AC/DC interne de 24 V alimenté par N et C1/C2.
Lorsque C1/C2 et V+ sont toutes deux alimentées, la source ayant la tension la plus élevée alimente le module. Avec 12 V sur V+, l’alimentation AC/DC interne est utilisée. Avec 24 V sur V+, la source est indéterminée, car les tensions réelles peuvent différer.
En cas de perte de tension secteur, le module utilise V+. Lors du choix de l’alimentation externe et de la section des fils basse tension, tenez compte de la consommation maximale du module.
Safety Mode
Safety Mode peut arrêter un processus en cas de perte de commande du module, par exemple si le câble RS-485 est sectionné. Tenez compte de la perte de communication avec le contrôleur lors de la conception des systèmes de commande (voir Configuration de Safety Mode)
Le voyant A indique cet état.
Actuator Control
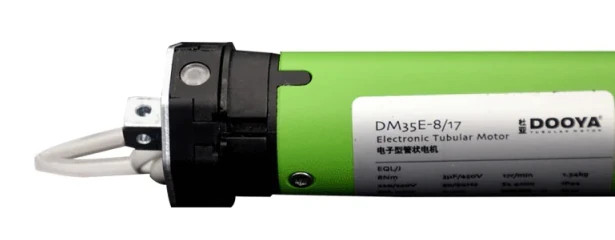
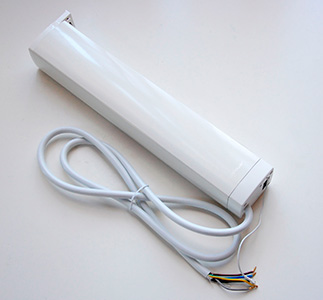
Malgré la vaste gamme d’actionneurs à commande numérique, les actionneurs commandés par commutation du secteur restent courants pour les rideaux, stores, volets, écrans de projection, registres d’air, vannes à boisseau sphérique et appareils similaires. Leur principale exigence de commande est d’empêcher l’activation simultanée de Open et Close.
La fonction Actuator Control du module combine deux relais en une seule commande et utilise un interverrouillage logiciel pour empêcher leur activation simultanée. Elle insère aussi un délai de 500 ms lors de l’inversion de sens et active les relais pendant la durée configurée (10 secondes par défaut).
Pour protéger l’actionneur, les commandes via les registres coil des relais et les matrices d’affectation entrées/sorties sont ignorées dans ce mode. Ces sorties ne peuvent être commandées que par les registres Actuator Control et la matrice d’affectation des actionneurs.
Actuator Control est désactivé par défaut. Activez-le dans les paramètres avant utilisation. Configurez-y également les temporisations et la commande depuis les entrées du module.
Temporisations
Startup Delay When Power On (s) démarre au lancement du micrologiciel, environ 2.5 s après l’application de l’alimentation basse tension. Il active les sorties successivement afin de protéger les circuits d’alimentation contre le cumul des courants d’appel.
Restart Delay After Output Turn Off (s) démarre à la désactivation du relais. Il protège les charges sensibles aux commutations fréquentes, telles que les compresseurs et pompes.
Les temporisations sont configurées séparément pour chaque sortie relais.
Fonctions de temporisation des sorties
Les fonctions de temporisation activent ou désactivent les sorties du module selon une séquence temporelle définie.
La commande directe et les fonctions de temporisation peuvent être utilisées dans un même module. Chaque sortie ne peut avoir qu’une seule fonction de temporisation. Les sorties sont configurées indépendamment ; modifier une sortie n’affecte pas les autres. En savoir plus sur les fonctions de temporisation des modules relais.
Chaque sortie relais prend en charge les fonctions de temporisation suivantes : On Delay, Off Delay, Switch on for a time, Switch on for a time (with command reset), Switch off for a time, Switch off for a time (with command reset), On/Off Cycle.
Configuration des temporisations des sorties.
Installation
Montez l’appareil sur un rail DIN standard de 35 mm. Le bornier V+ GND A B au pas de 3.5 mm raccorde l’alimentation et le bus de communication RS-485. Un câblage correct du bus est essentiel à une communication fiable ; voir Câblage et raccordement du bus RS-485.
Si les appareils du bus RS-485 utilisent des alimentations différentes, leurs bornes GND doivent être interconnectées. Voir Mise à la terre des appareils Wiren Board et raccordement de GND et iGND.
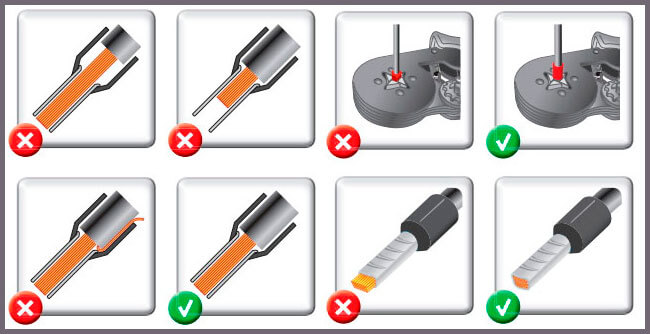
Utilisez du fil souple multibrin muni d’embouts de câblage isolés (NSHVI).
Dénudez l’isolant sur la longueur du manchon, ou un peu plus puis coupez le fil qui dépasse après sertissage. Utilisez une pince à sertir les embouts. Un embout serti protège les brins du serrage à vis et assure la connexion.
Ne serrez pas excessivement les vis des bornes : une force excessive endommage la borne à vis.
La commutation des relais augmente brièvement la consommation (voir les caractéristiques). Choisissez une alimentation avec une réserve de puissance suffisante. Pour les longs câbles d’alimentation, tenez compte de la chute de tension le long du câble.
Les entrées numériques s’activent lorsqu’elles sont reliées à iGND. Le courant est faible (~2 mA) ; tout type de bouton ou d’interrupteur adapté peut donc être utilisé. La longueur et la section du câble ne sont pas critiques pour la détection des contacts. Pour limiter les perturbations des câbles de puissance voisins, utilisez une paire torsadée et reliez iGND au second conducteur de la paire. En savoir plus sur le raccordement des bornes iGND/GND.
La section des fils aux bornes à vis des sorties relais doit être adaptée à la charge commutée. Les bornes à vis acceptent des sections de 2.5–4 mm2.
Installez le module relais conformément aux exigences de sécurité électrique et empêchez tout contact accidentel avec les bornes haute tension sous tension. Utilisez-le dans les conditions environnementales spécifiées.
Exemple d’installation
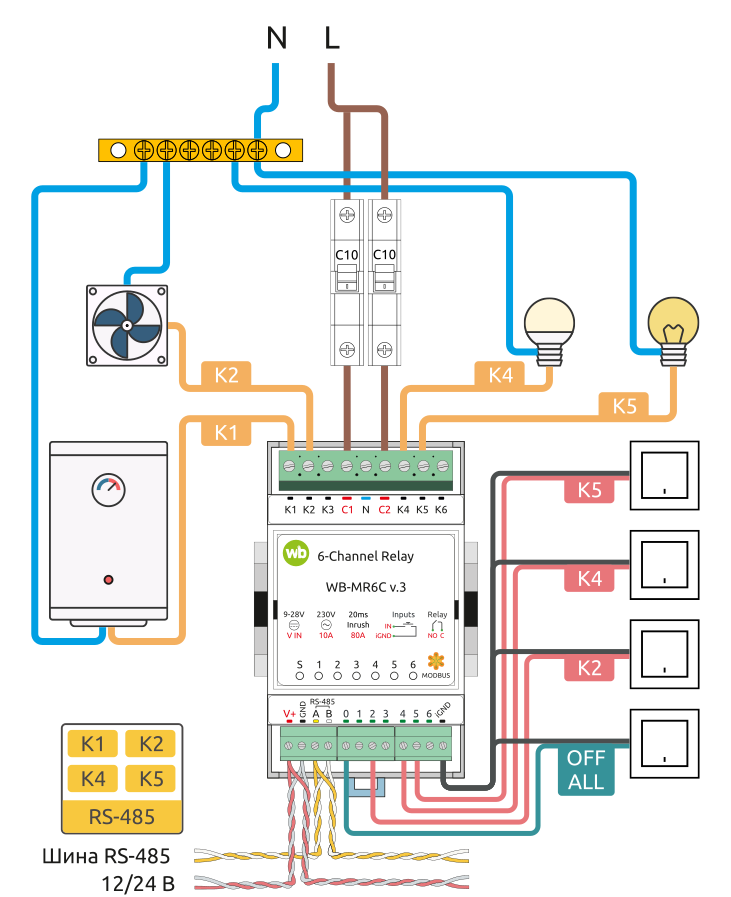
Les schémas ci-dessous montrent trois options d’installation du WB-MR6C v.3 : alimentation par V+/GND, par 230 V AC ou par les deux sources. Lorsque les deux sources sont raccordées, la sélection suit la priorité des tensions d’entrée décrite dans les caractéristiques techniques.
Dans ces exemples, le câblage en amont et en aval du module est protégé par un disjoncteur de 10 A. Choisissez le calibre selon la section des fils et le courant de commutation maximal du module.
Les schémas montrent un chauffe-eau, un ventilateur, une lampe LED et une lampe à incandescence raccordés à K1, K2, K4 et K5.
Dans tous les schémas, des interrupteurs commandent K2, K4 et K5. Dans les options 1 et 3, K1, K2, K4 et K5 peuvent aussi être commandés via RS-485. L’interrupteur OFF ALL désactive toutes les sorties K1–K6. L’affectation des entrées peut être modifiée ; voir Commande par interrupteurs.
Pour les types d’interrupteurs et les autres paramètres du module, voir Configuration.
- Exemples d’installation du WB-MR6C v.3
-
 Option 1 : alimentation par V+/GND
-
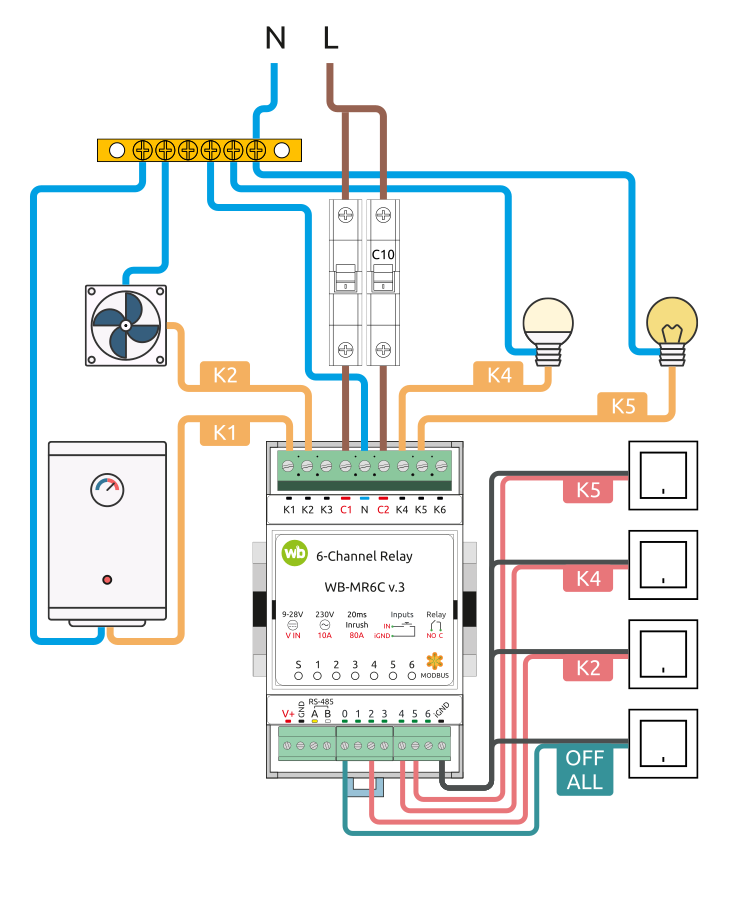 Option 2 : alimentation par secteur 230 V AC
-
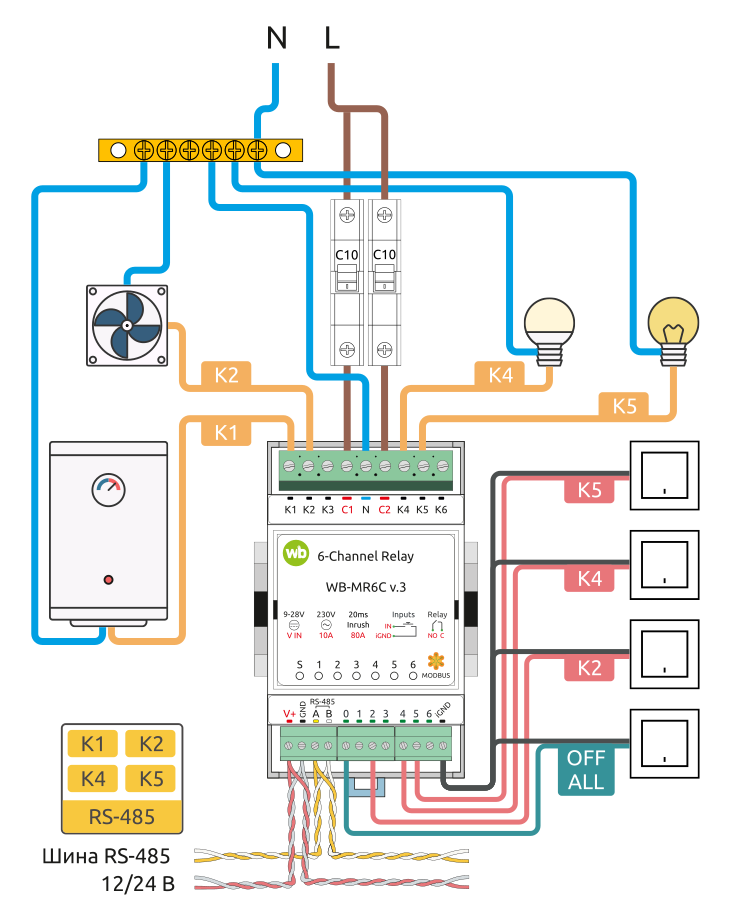 Option 3 : alimentation combinée par secteur 230 V AC et V+/GND
Raccordement d’actionneurs de rideaux
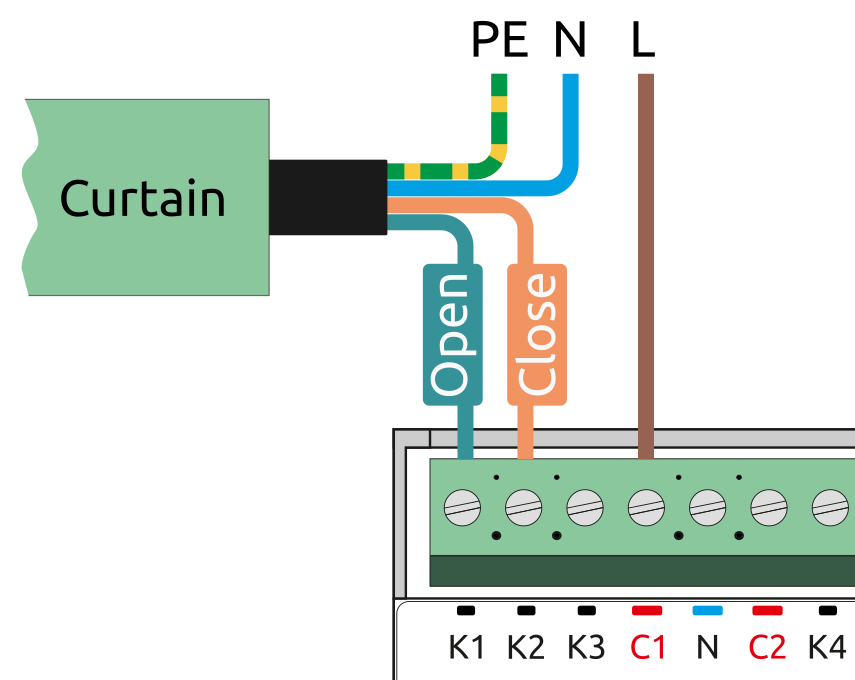
Avant de raccorder un actionneur de rideau, activez Actuator Control pour les sorties utilisées ! Une configuration incorrecte peut activer les deux relais simultanément et endommager certains actionneurs.
Un actionneur de rideau utilise deux relais, généralement raccordés à la phase secteur L et aux fils Open et Close de l’actionneur. Celui-ci est aussi raccordé au neutre N et à la terre de protection PE. Vérifiez toujours le câblage proposé par rapport à la documentation de l’actionneur.
Le WB-MR6C v.3 accepte jusqu’à trois actionneurs de rideaux. Toute entrée du module peut les commander avec quatre types d’appui. La commande d’actionneurs par les entrées est désactivée par défaut.
| Actionneur | Outputs |
|---|---|
| 1 | K1 — ouvrir ; K2 — fermer |
| 2 | K3 — ouvrir ; K4 — fermer |
| 3 | K5 — ouvrir ; K6 — fermer |
Configuration
Méthodes de configuration
- Définissez les paramètres dans l’interface web du contrôleur Wiren Board, sous Settings → Configs → Serial devices driver configuration. Si ces éléments ne sont pas disponibles, vérifiez votre niveau d’accès.
- Écrivez les paramètres dans les registres Modbus du module depuis la console du contrôleur à l’aide de l’utilitaire modbus-utils-rpc ou l’ modbus_client.
- Sans contrôleur Wiren Board, utilisez le configurateur web des appareils Wiren Board ou un autre logiciel ; voir Utilisation des appareils Modbus Wiren Board sans contrôleur. Un ordinateur équipé d’un convertisseur d’interface est nécessaire : USB-RS485.
Nos appareils évoluent en permanence. Si des paramètres décrits dans ce manuel sont absents, mettez à jour le micrologiciel de l’appareil et le logiciel du contrôleur.
Compteurs de fermetures de contacts et d’appuis
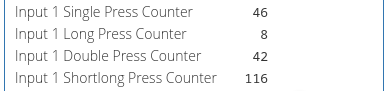
Les fermetures des entrées vers la masse sont comptées par Input X counter. Ces compteurs sont disponibles dans tous les modes pour compter les impulsions et traiter les signaux à contact sec.
Lors du fonctionnement avec le matrice d’affectation , des compteurs sont disponibles pour ces types d’appui :
- Single Press Counter — appuis courts simples,
- Long Press Counter — appuis longs,
- Double Press Counter — doubles appuis courts,
- Shortlong Press Counter — appuis courts suivis d’un long.
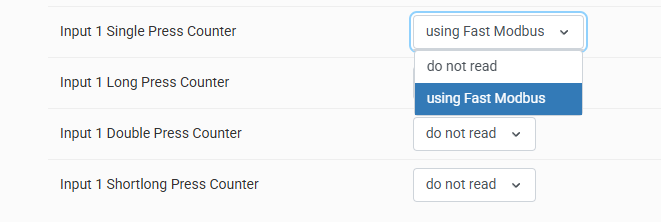
Ils comptent les types d’appui reconnus, plutôt que les fermetures d’entrée, et sont destinés au traitement des boutons-poussoirs. Pour utiliser les types d’appui dans wb-rules activez l’interrogation des canaux correspondants.
Compteurs Counter et le Single Press Counter ont des fonctions similaires mais traitent les fermetures de contact différemment :
- le compteur Counter s’incrémente dès que la fermeture d’entrée est acceptée après le délai d’antirebond configuré ;
- le compteur Single Press Counter s’incrémente lorsqu’un appui court a été détecté sans second appui. Le temps de réponse est la durée de l’appui court plus le délai d’attente du second appui.
Par conséquent, lorsque vous utilisez Single Press Counter pour compter des signaux numériques, il peut être nécessaire de réduire le délai d’attente du second appui. Pour les impulsions et les activations d’interrupteurs à lames souples, utilisez Input Counter; pour les boutons-poussoirs, utilisez les compteurs d’appuis.
Toutes les valeurs des compteurs sont conservées dans la RAM du microcontrôleur du relais et réinitialisées à la coupure de l’alimentation.
Commande par interrupteurs
Le paramètre Mode permet de sélectionner le type d’interrupteur raccordé, de désactiver les actions d’appui ou de sélectionner un mode fondé sur la matrice d’affectation.
Dans les modes matriciels, les états d’entrée et compteurs d’événements peuvent encore être transmis au contrôleur avec les actions d’entrée désactivées, selon les paramètres d’interrogation des canaux.
Les modes matriciels sont universels ; les modes d’interrupteurs sont conservés pour la compatibilité avec les anciens projets.
Lorsque vous sélectionnez le mode Operate according to button mapping-matrix permet d’affecter des actions de sortie à chacun des quatre types d’appui pour commander des scénarios et commuter depuis plusieurs emplacements. Voir Reconnaissance des types d’appui.
Paramètres disponibles :
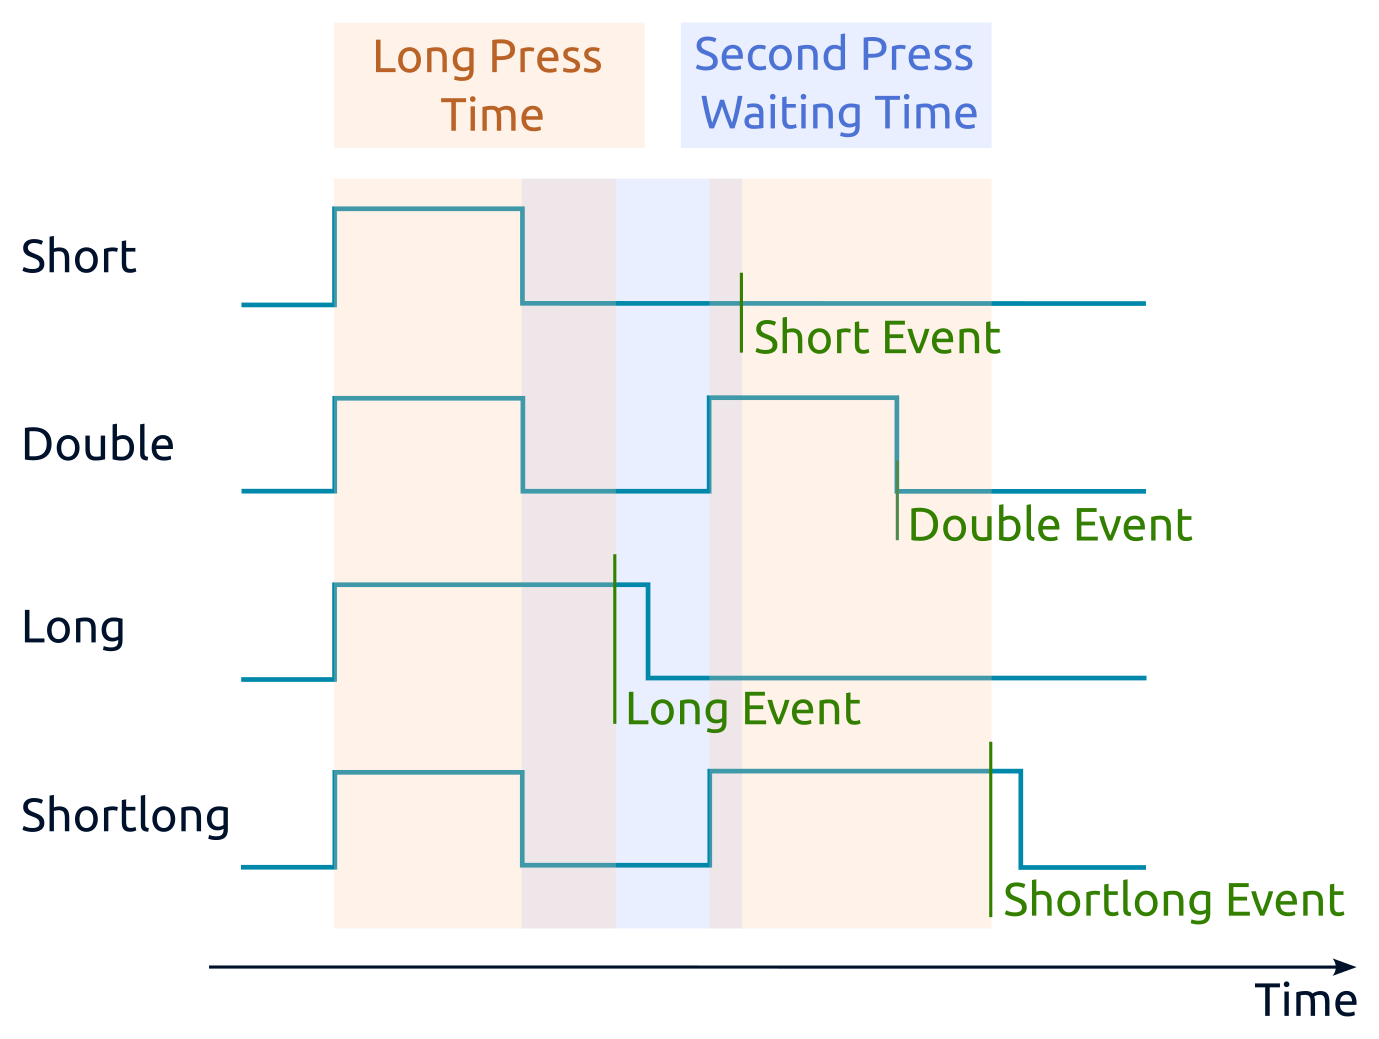
- Long Press Time (ms) — distingue les appuis longs des appuis courts. Un appui dépassant cette durée est long ; sinon, il est court.
- Second Press Waiting Time (ms) — ouvre une fenêtre temporelle après la fin d’un appui court. Un second appui dans cette fenêtre est considéré comme un double appui ; sinon, le premier appui est considéré comme un appui simple.
- Debounce Time (ms) — le signal d’entrée doit rester stable pendant cette durée avant d’être accepté et traité par l’algorithme de reconnaissance des appuis. Pour la reconnaissance des appuis, réglez-la entre un cinquième et un dixième du délai d’attente du second appui.
- Intervalle d’interrogation de chaque compteur — conservez la valeur par défaut ; le pilote gère automatiquement l’interrogation.
La détection des doubles appuis retarde celle des appuis courts. Par exemple, avec le réglage par défaut de 300 ms, l’événement d’appui court se produit 300 ms après le relâchement du bouton. Si les doubles appuis et les appuis courts suivis d’un long ne sont pas nécessaires, réglez Second Press Waiting Time (ms) à 0 ms. L’événement d’appui court se produira alors immédiatement après le relâchement du bouton.
La reconnaissance des appuis intervient après l’antirebond. Lorsque Debounce time est réglé à la valeur par défaut de 50 ms, les appuis de moins de 50 ms sont ignorés. Le relâchement du bouton est également enregistré 50 ms après le relâchement physique. Choisissez le délai d’antirebond adapté au bouton pour réduire la latence tout en évitant les faux événements, par exemple la détection d’un double appui à la place d’un appui simple.
Paramètres d’entrée par défaut :
- chaque entrée commande le relais correspondant : par exemple, l’entrée 2 commande le relais 2 ;
- les entrées utilisent le mode Latching switch ;
- l’entrée 0 désactive tous les relais.
Ressources utiles :
-
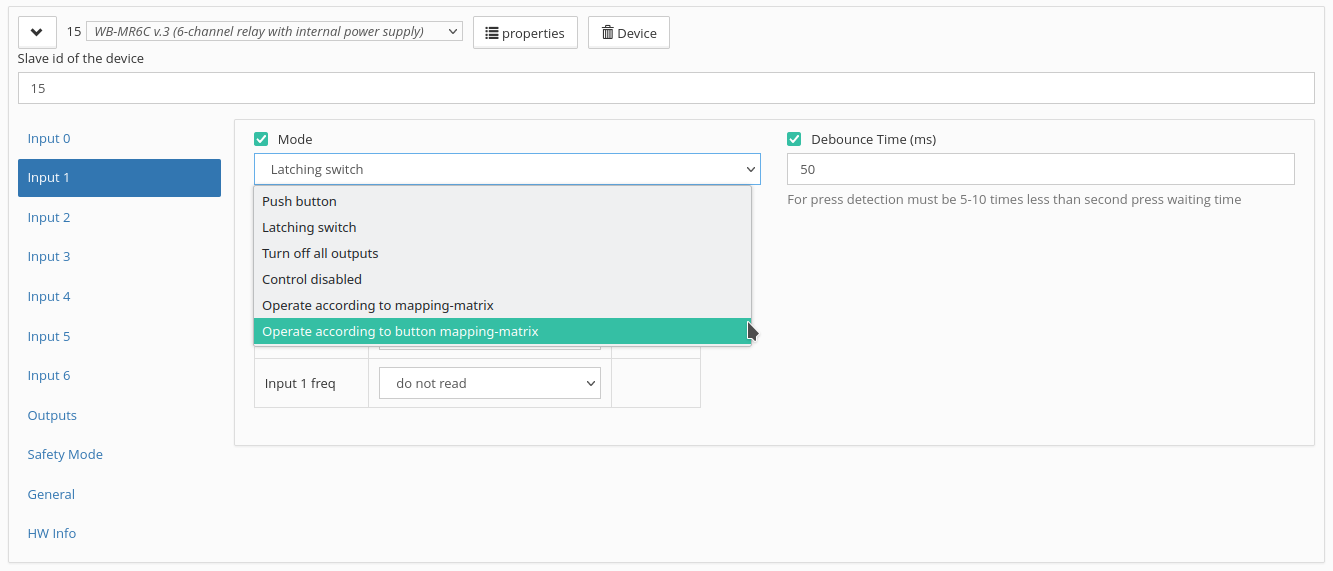 Sélection du mode de l’entrée relais 1
-
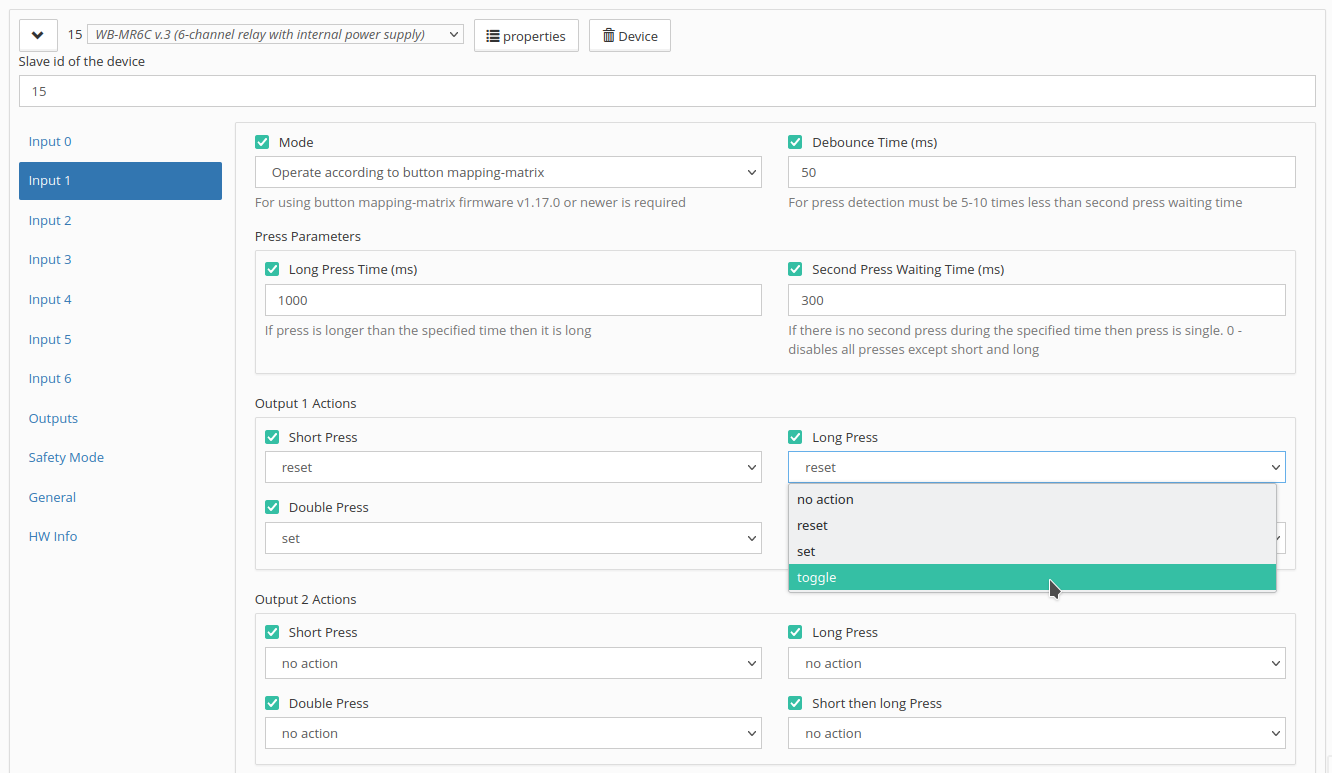 Affectation d’actions aux types d’appui
Antirebond
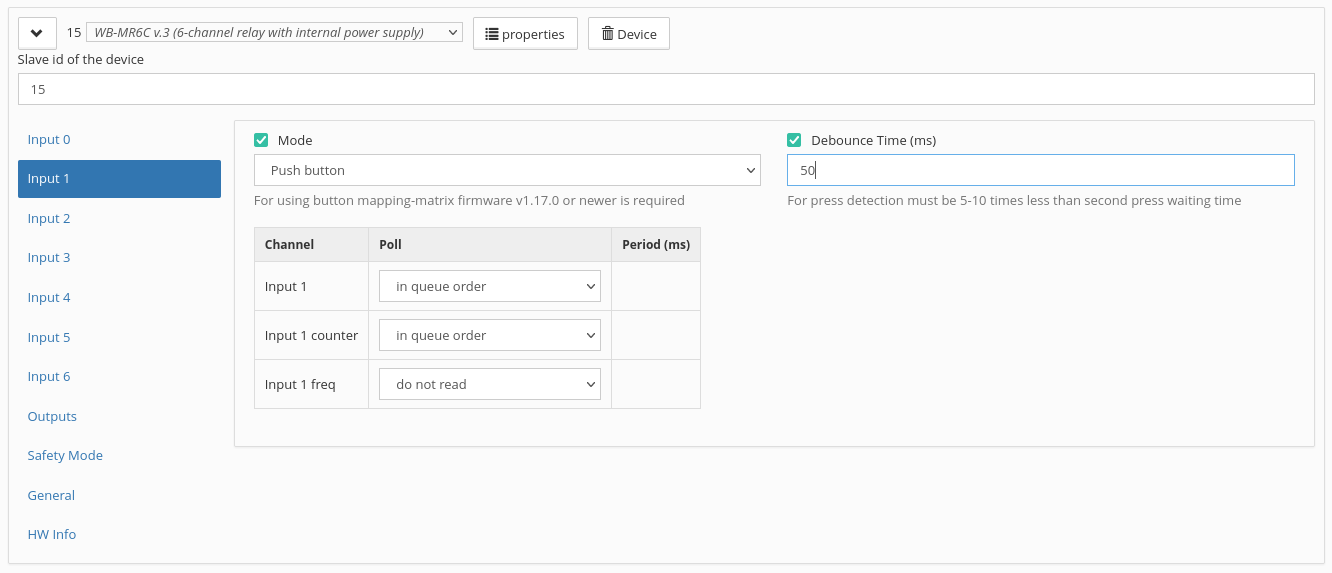
Pour toute entrée du relais, configurez l’antirebond avec le paramètre Debounce Time (ms). Plage : 0–2000 ms ; valeur par défaut : 50 ms.
États des sorties à la mise sous tension
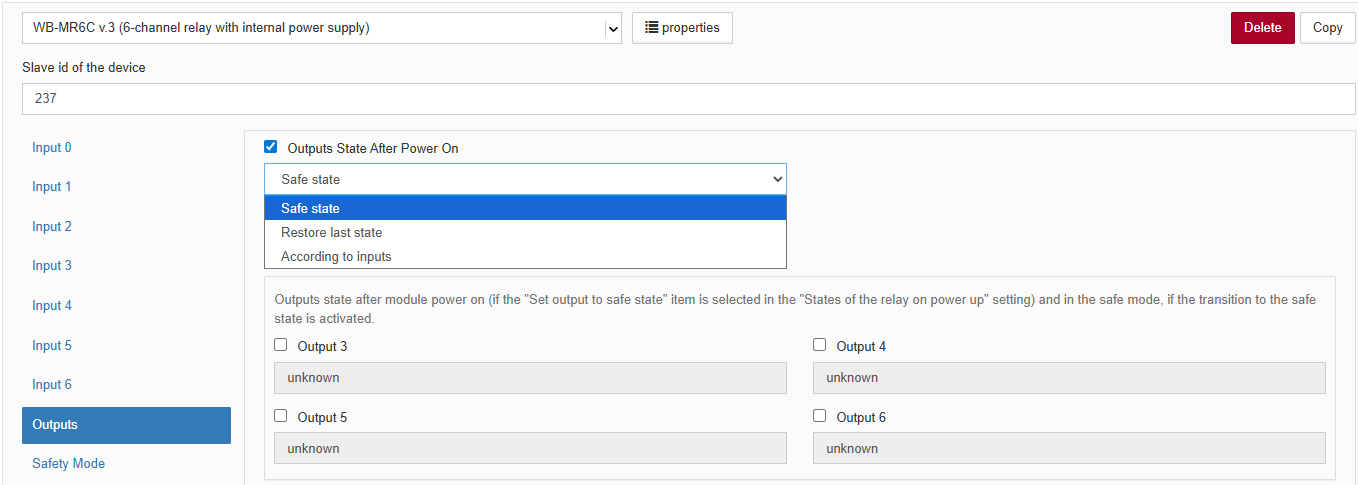
Les comportements suivants sont disponibles à la mise sous tension :
- Safe state (par défaut) — après la mise sous tension, les sorties suivent le paramètre Output Safe State;
- Restore last state — enregistre les derniers états des sorties et les rétablit à la mise sous tension ;
- According to inputs — après la mise sous tension, les sorties suivent les états des entrées (entrée N fermée → sortie N activée, où N est le numéro d’entrée/sortie). Cela fonctionne uniquement avec les entrées en mode Latching switch.
Configuration de Safety Mode
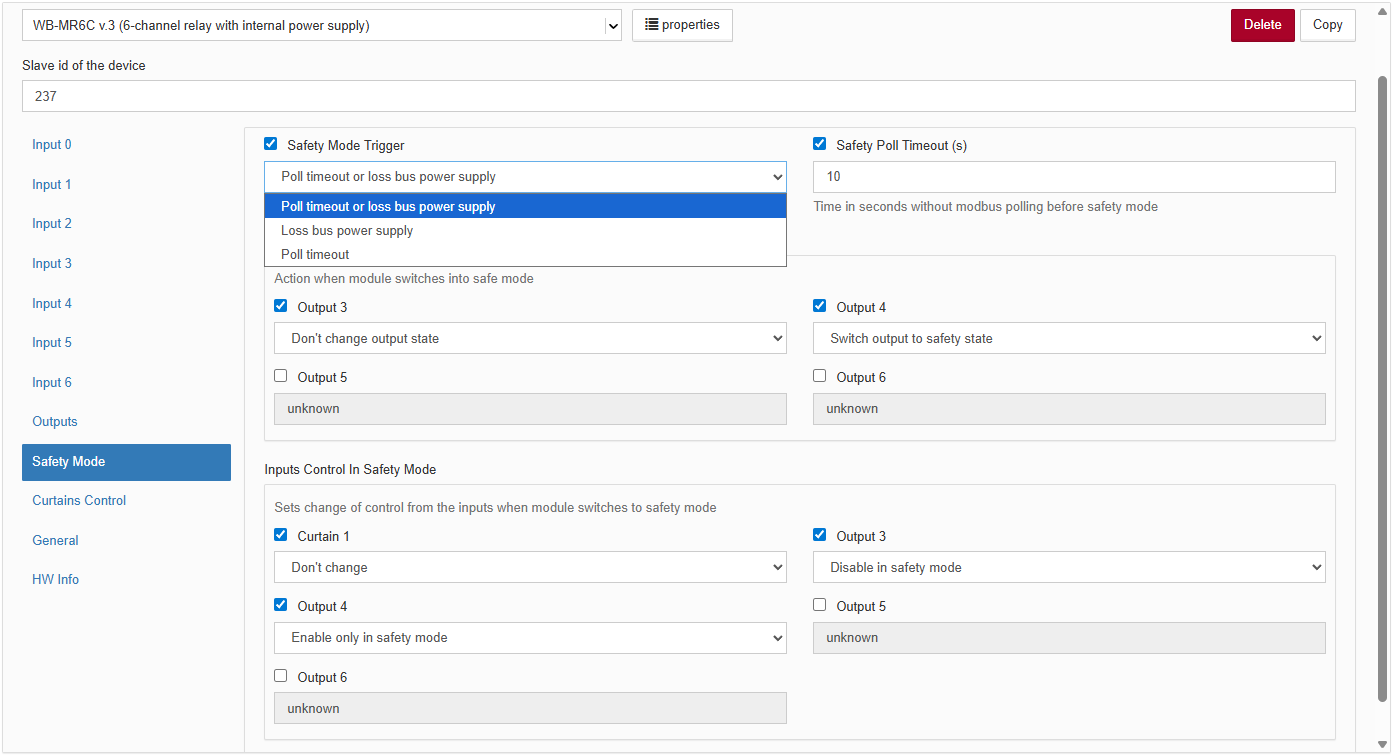
Safety Mode est désactivé par défaut. Sélectionnez l’une des trois conditions de déclenchement :
- perte de l’alimentation basse tension sur V+, seuil ~10 V ; réaction immédiate ;
- perte de la communication RS-485 avec le contrôleur, avec délai réglable :
- la temporisation de sécurité redémarre après chaque paquet Modbus reçu et traité correctement. À expiration du délai, le relais passe en Safety Mode. Le fonctionnement normal reprend au rétablissement de la communication. Le délai par défaut est de 10 secondes.
- perte de communication ou d’alimentation basse tension (condition de déclenchement sélectionnée par défaut).
Le fonctionnement normal reprend lorsque la condition de déclenchement de sécurité disparaît.
Au passage en Safety Mode, le voyant A s’allume et les sorties prennent les états sélectionnés par l’utilisateur.
Le comportement de la commande par les entrées est aussi configurable :
- Don't change — la commande par les entrées reste disponible si elle était activée ;
- Disable in safety mode — les entrées ne peuvent pas commander les relais ;
- Enable only in safety mode — la commande par les entrées devient disponible en Safety Mode même si elle est autrement désactivée dans les paramètres.
Configuration de la mesure de fréquence
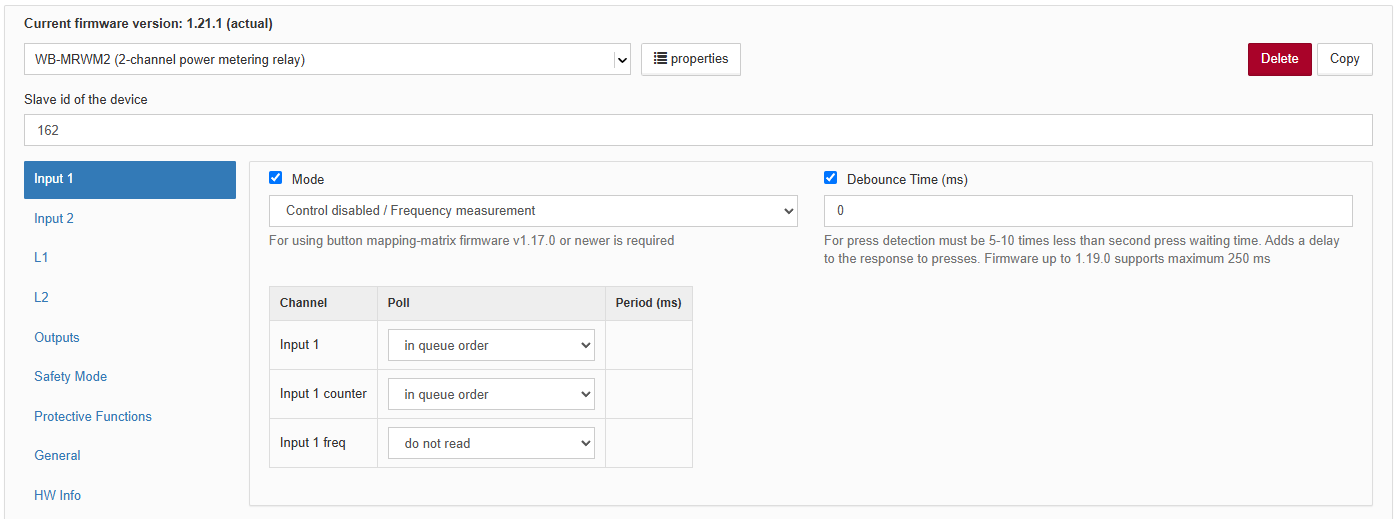
Pour mesurer la fréquence d’un signal sur une entrée, configurez celle-ci comme suit :
- Sélectionnez le mode de fonctionnement Control disabled / Frequency measurement. Cela dissocie l’entrée de la commande des sorties.
- Réglez Debounce time à 0 ms pour mesurer les fréquences maximales prises en charge. Pour les signaux basse fréquence, le délai d’antirebond peut être réglé inférieur à la période des impulsions.
- Désactivez l’interrogation des états d’entrée pour réduire la charge du bus.
Pour les détails de l’actualisation des registres de fréquence, voir Actualisation des valeurs de fréquence dans les registres.
Actuator Control
Dans l’onglet Actuator Control, sélectionnez le mode de sortie approprié. Les réglages des temps d’ouverture/fermeture, du délai d’inversion et des actions à la mise sous tension et au passage en Safety Mode deviennent alors disponibles. Les onglets des entrées permettent aussi d’affecter une action d’actionneur à chacun des quatre types d’appui.
Les sorties d’un même module peuvent utiliser des modes différents : par exemple, K1 et K2 peuvent commander un actionneur tandis que K3–K6 fonctionnent normalement.
- Exemples de configuration des actionneurs
-
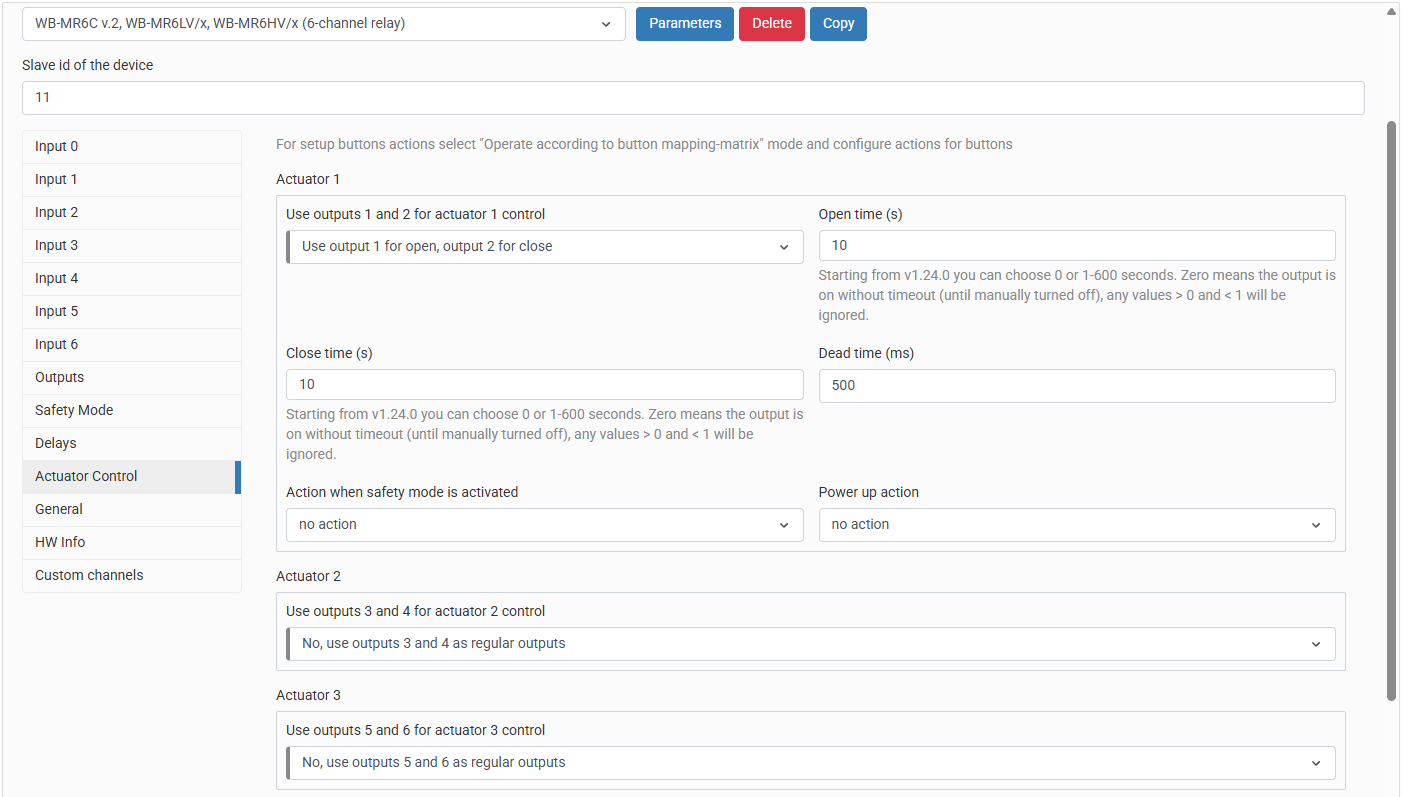 Configuration de la commande d’actionneur pour K1 et K2
-
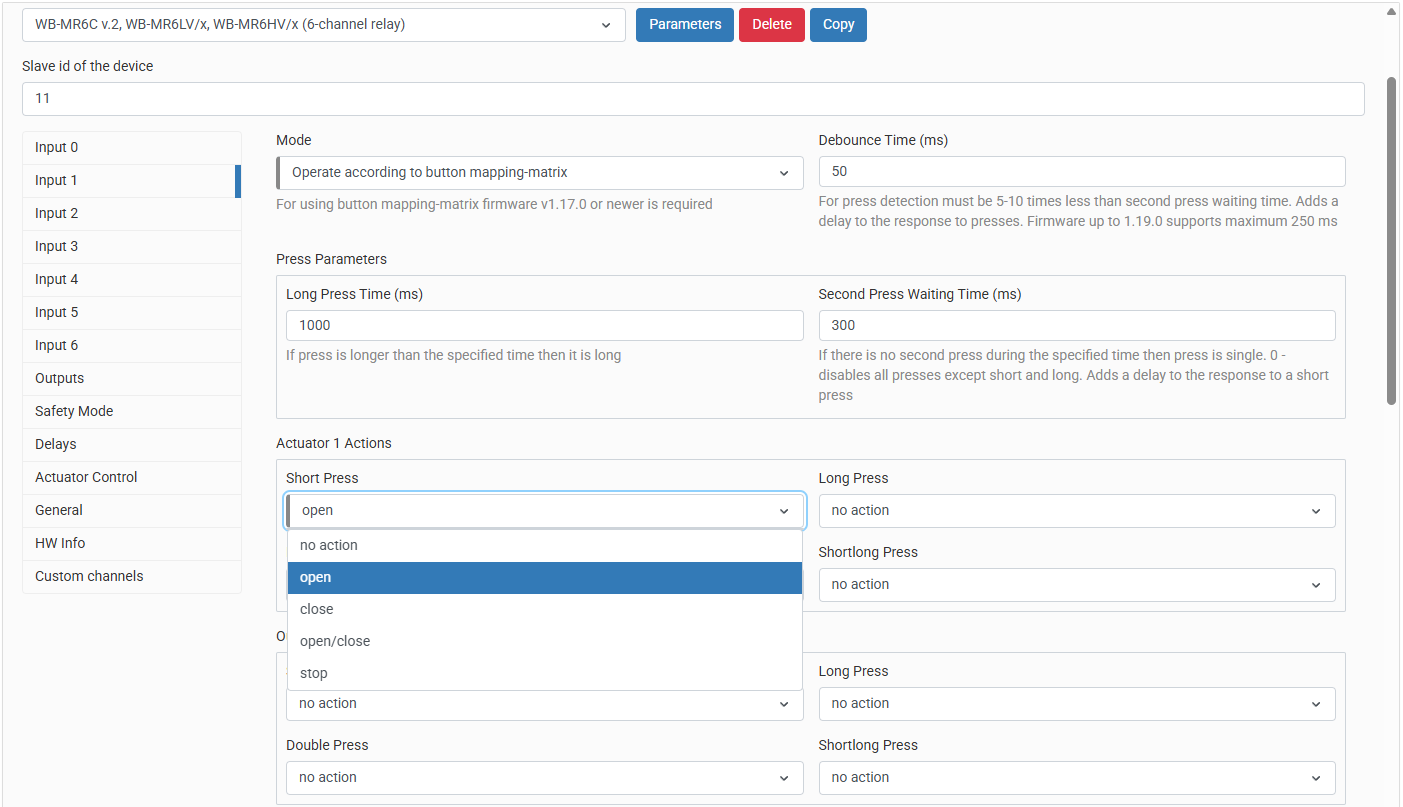 Configuration de la commande d’actionneur depuis l’entrée 1
Configuration des temporisations de protection
Dans les paramètres de l’appareil, ouvrez Protective Functions et réglez les Startup Delay When Power On (s) ou l’ Restart Delay After Output Turn Off (s) pour la sortie relais correspondante.
Configuration des temporisations des sorties
Dans les paramètres de l’appareil, ouvrez Timers, sélectionnez une fonction et configurez sa durée pour la sortie relais correspondante.
- Exemples de configuration des temporisations de protection et de fonctionnement
-
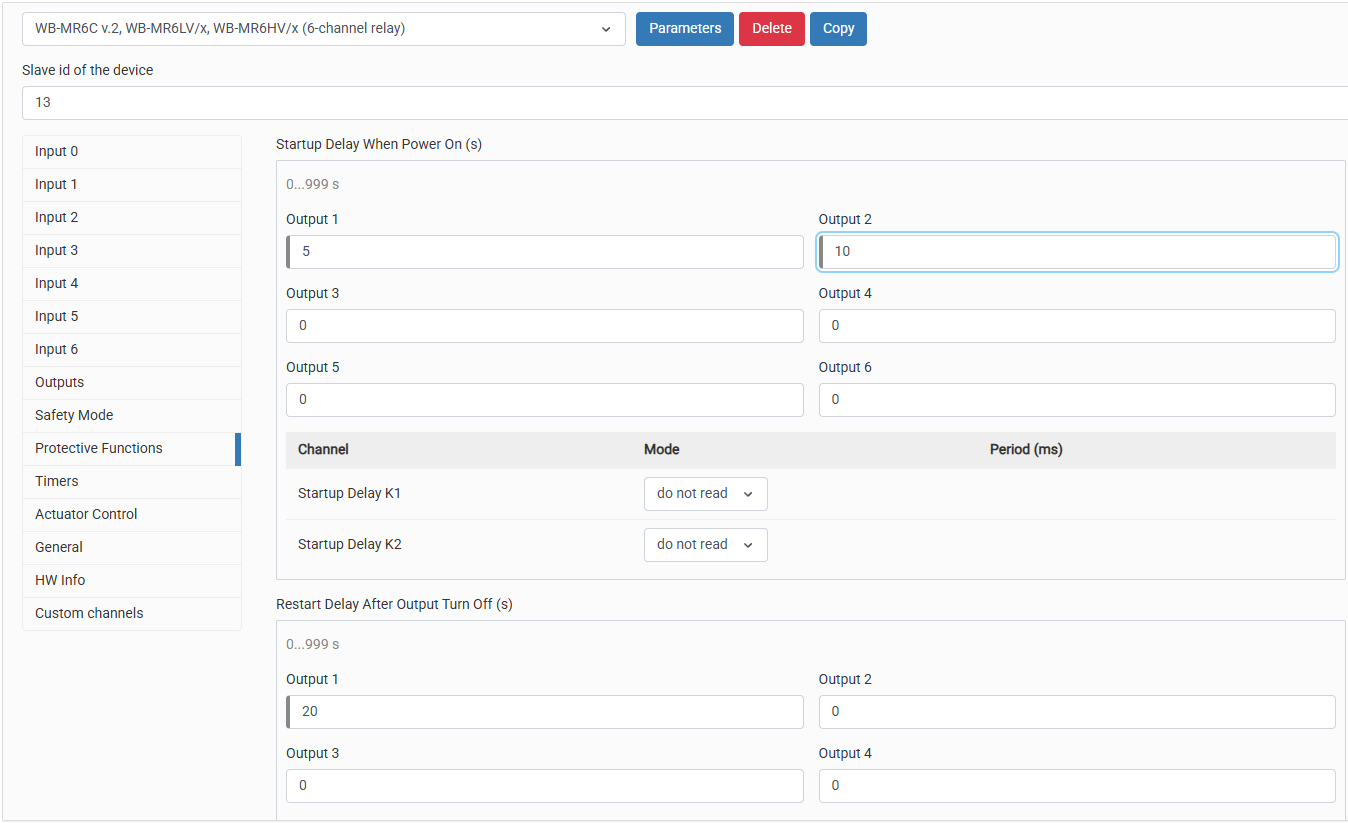 Configuration des temporisations de protection dans l’interface web du contrôleur Wiren Board
-
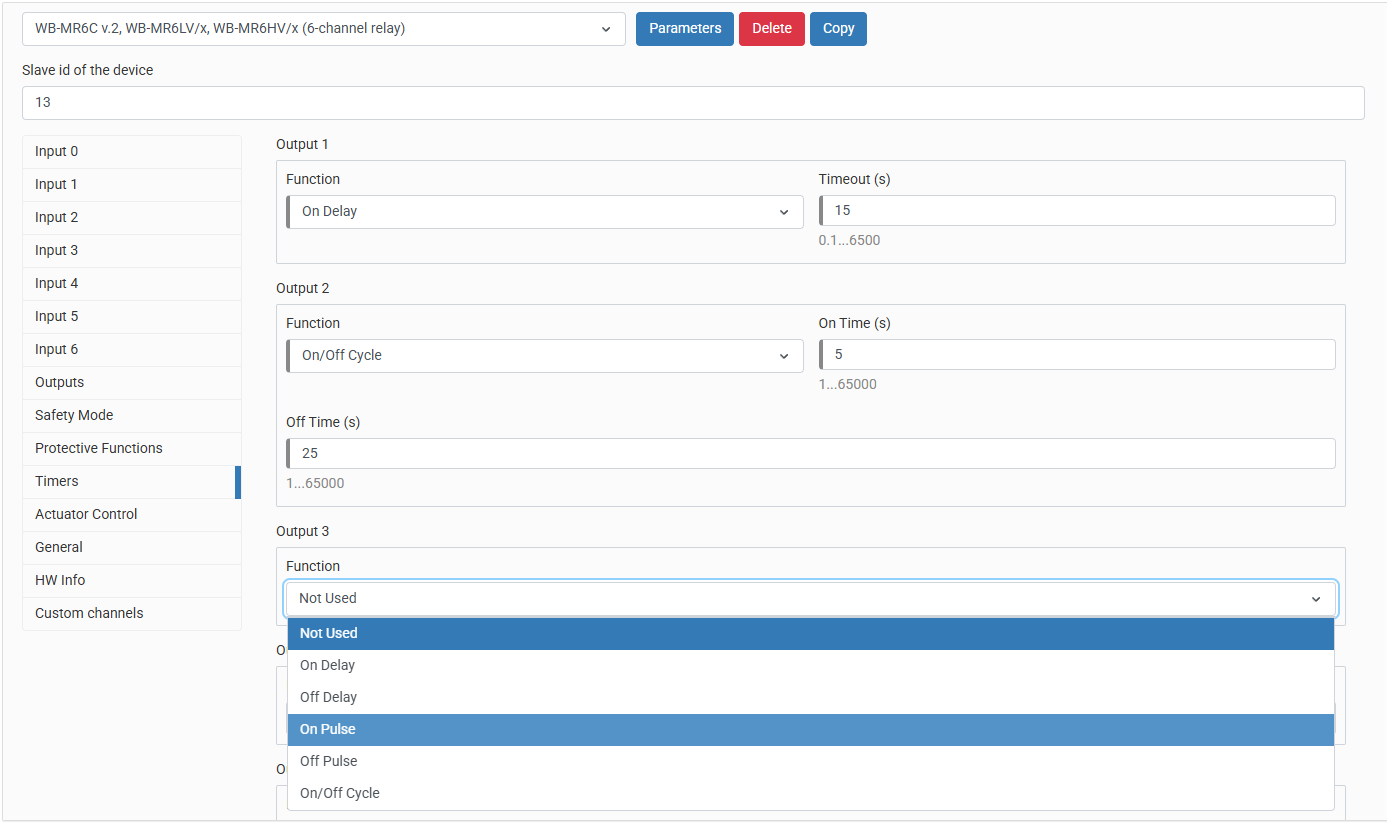 Configuration des temporisations des relais dans l’interface web du contrôleur Wiren Board
Interface web du contrôleur Wiren Board
Sélection d’un modèle
Pour afficher l’appareil dans l’onglet Devices de l’interface web du contrôleur Wiren Board, ajoutez-le automatiquement en recherchant les appareils Wiren Board sur RS-485 ou manuellement en sélectionnant le modèle WB-MR6C v.3.
Commande de l’appareil et consultation des valeurs
L’interface web permet de commander les sorties de l’appareil et de consulter les mesures. Pour modifier les canaux affichés, éditez la configuration de l’appareil dans les paramètres du pilote wb-mqtt-serial.
- Widget du module dans l’interface web du contrôleur Wiren Board
-
 Interrupteurs des sorties relais
-
 Indicateurs d’état des entrées
-
 Compteurs de fermetures des entrées
-
 Fréquence de commutation des entrées
-
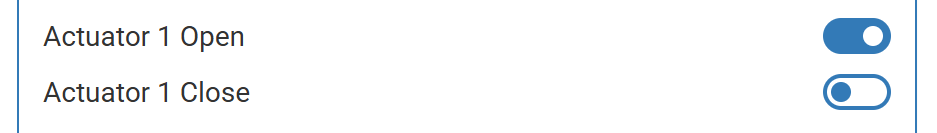 Commandes d’actionneurs dans Actuator Control
Fonctionnement Modbus
Les appareils Wiren Board utilisent Modbus RTU. La connexion physique utilise l’interface RS-485.
. Toutes les principales commandes de lecture et d’écriture d’un ou de plusieurs registres sont prises en charge. Consultez la liste dans la description du protocole Modbus.
Le module peut être configuré :
- dans l’interface web du contrôleur Wiren Board ;
- à l’aide du configurateur web des appareils Wiren Board;
- à l’aide de logiciels tiers.
Paramètres du port par défaut
| Valeur par défaut |
Nom du paramètre dans l’interface web |
Paramètre |
|---|---|---|
| 9600 | Débit en bauds | Débit en bauds, bit/s |
| 8 | Bits de données | Nombre de bits de données |
| Aucune | Parité | Parité |
| 2 | Bits d’arrêt | Nombre de bits d’arrêt |
Dans le micrologiciel actuel, le réglage Bits d’arrêt est facultatif : l’appareil fonctionne aussi correctement lorsque son nombre de bits d’arrêt diffère de celui du maître Modbus.
Pour une réponse plus rapide, nous recommandons d’augmenter le débit à 115200 bit/s; voir Réglage des paramètres de communication
Adresse Modbus

Chaque appareil du bus doit avoir une adresse unique comprise entre 1 et 247. L’adresse attribuée en usine figure sur les étiquettes du boîtier (couvercle supérieur, côté ou dessous). Les appareils d’un même lot de production reçoivent des adresses différentes ; ceux d’une même commande auront donc généralement des adresses différentes.
Pour savoir comment rechercher, modifier ou réinitialiser l’adresse, voir Adresse Modbus d’un appareil Wiren Board.
Extension Fast Modbus
Fast Modbus étend le Modbus standard avec une détection rapide des appareils Wiren Board sur RS-485 et l’interrogation des événements.
Ces fonctions sont activées par une commande spéciale du maître ; les appareils Wiren Board restent donc compatibles avec les équipements tiers.
Tous les registres ne prennent pas en charge la génération d’événements. Consultez la table des registres : les registres compatibles sont marqués ⚡. Voir Fast Modbus.
Table des registres
Table des registres du module relais
Mises à jour du micrologiciel et réinitialisation des paramètres
Les appareils Wiren Board prennent en charge les mises à jour du micrologiciel via Modbus. Cela permet de corriger les défauts sur le site d’installation et, lorsque c’est techniquement possible, d’ajouter des fonctions. Les paramètres enregistrés dans l’appareil sont conservés lors d’une mise à jour du micrologiciel.
Instructions :
- Mise à jour du micrologiciel ()
- Réinitialisation des paramètres
- Réglage des paramètres de connexion
- Adresse Modbus : recherche, réinitialisation ou modification
- Mise à jour du chargeur d’amorçage
Les nouvelles versions du micrologiciel figurent dans le journal des modifications du micrologiciel.
Problèmes connus
Révisions matérielles
Dépannage
Perturbations des relais et contacteurs
Les relais et contacteurs peuvent perturber les appareils voisins. Lors de la commutation de charges, en particulier inductives, les contacts génèrent des transitoires haute fréquence d’amplitudes de plusieurs kilovolts, susceptibles de se coupler à d’autres circuits. Les réseaux d’amortissement suppriment ces transitoires, réduisant les perturbations et améliorant la stabilité des équipements. Voir Perturbations lors de la commutation de charges inductives
Images et plans de l’appareil
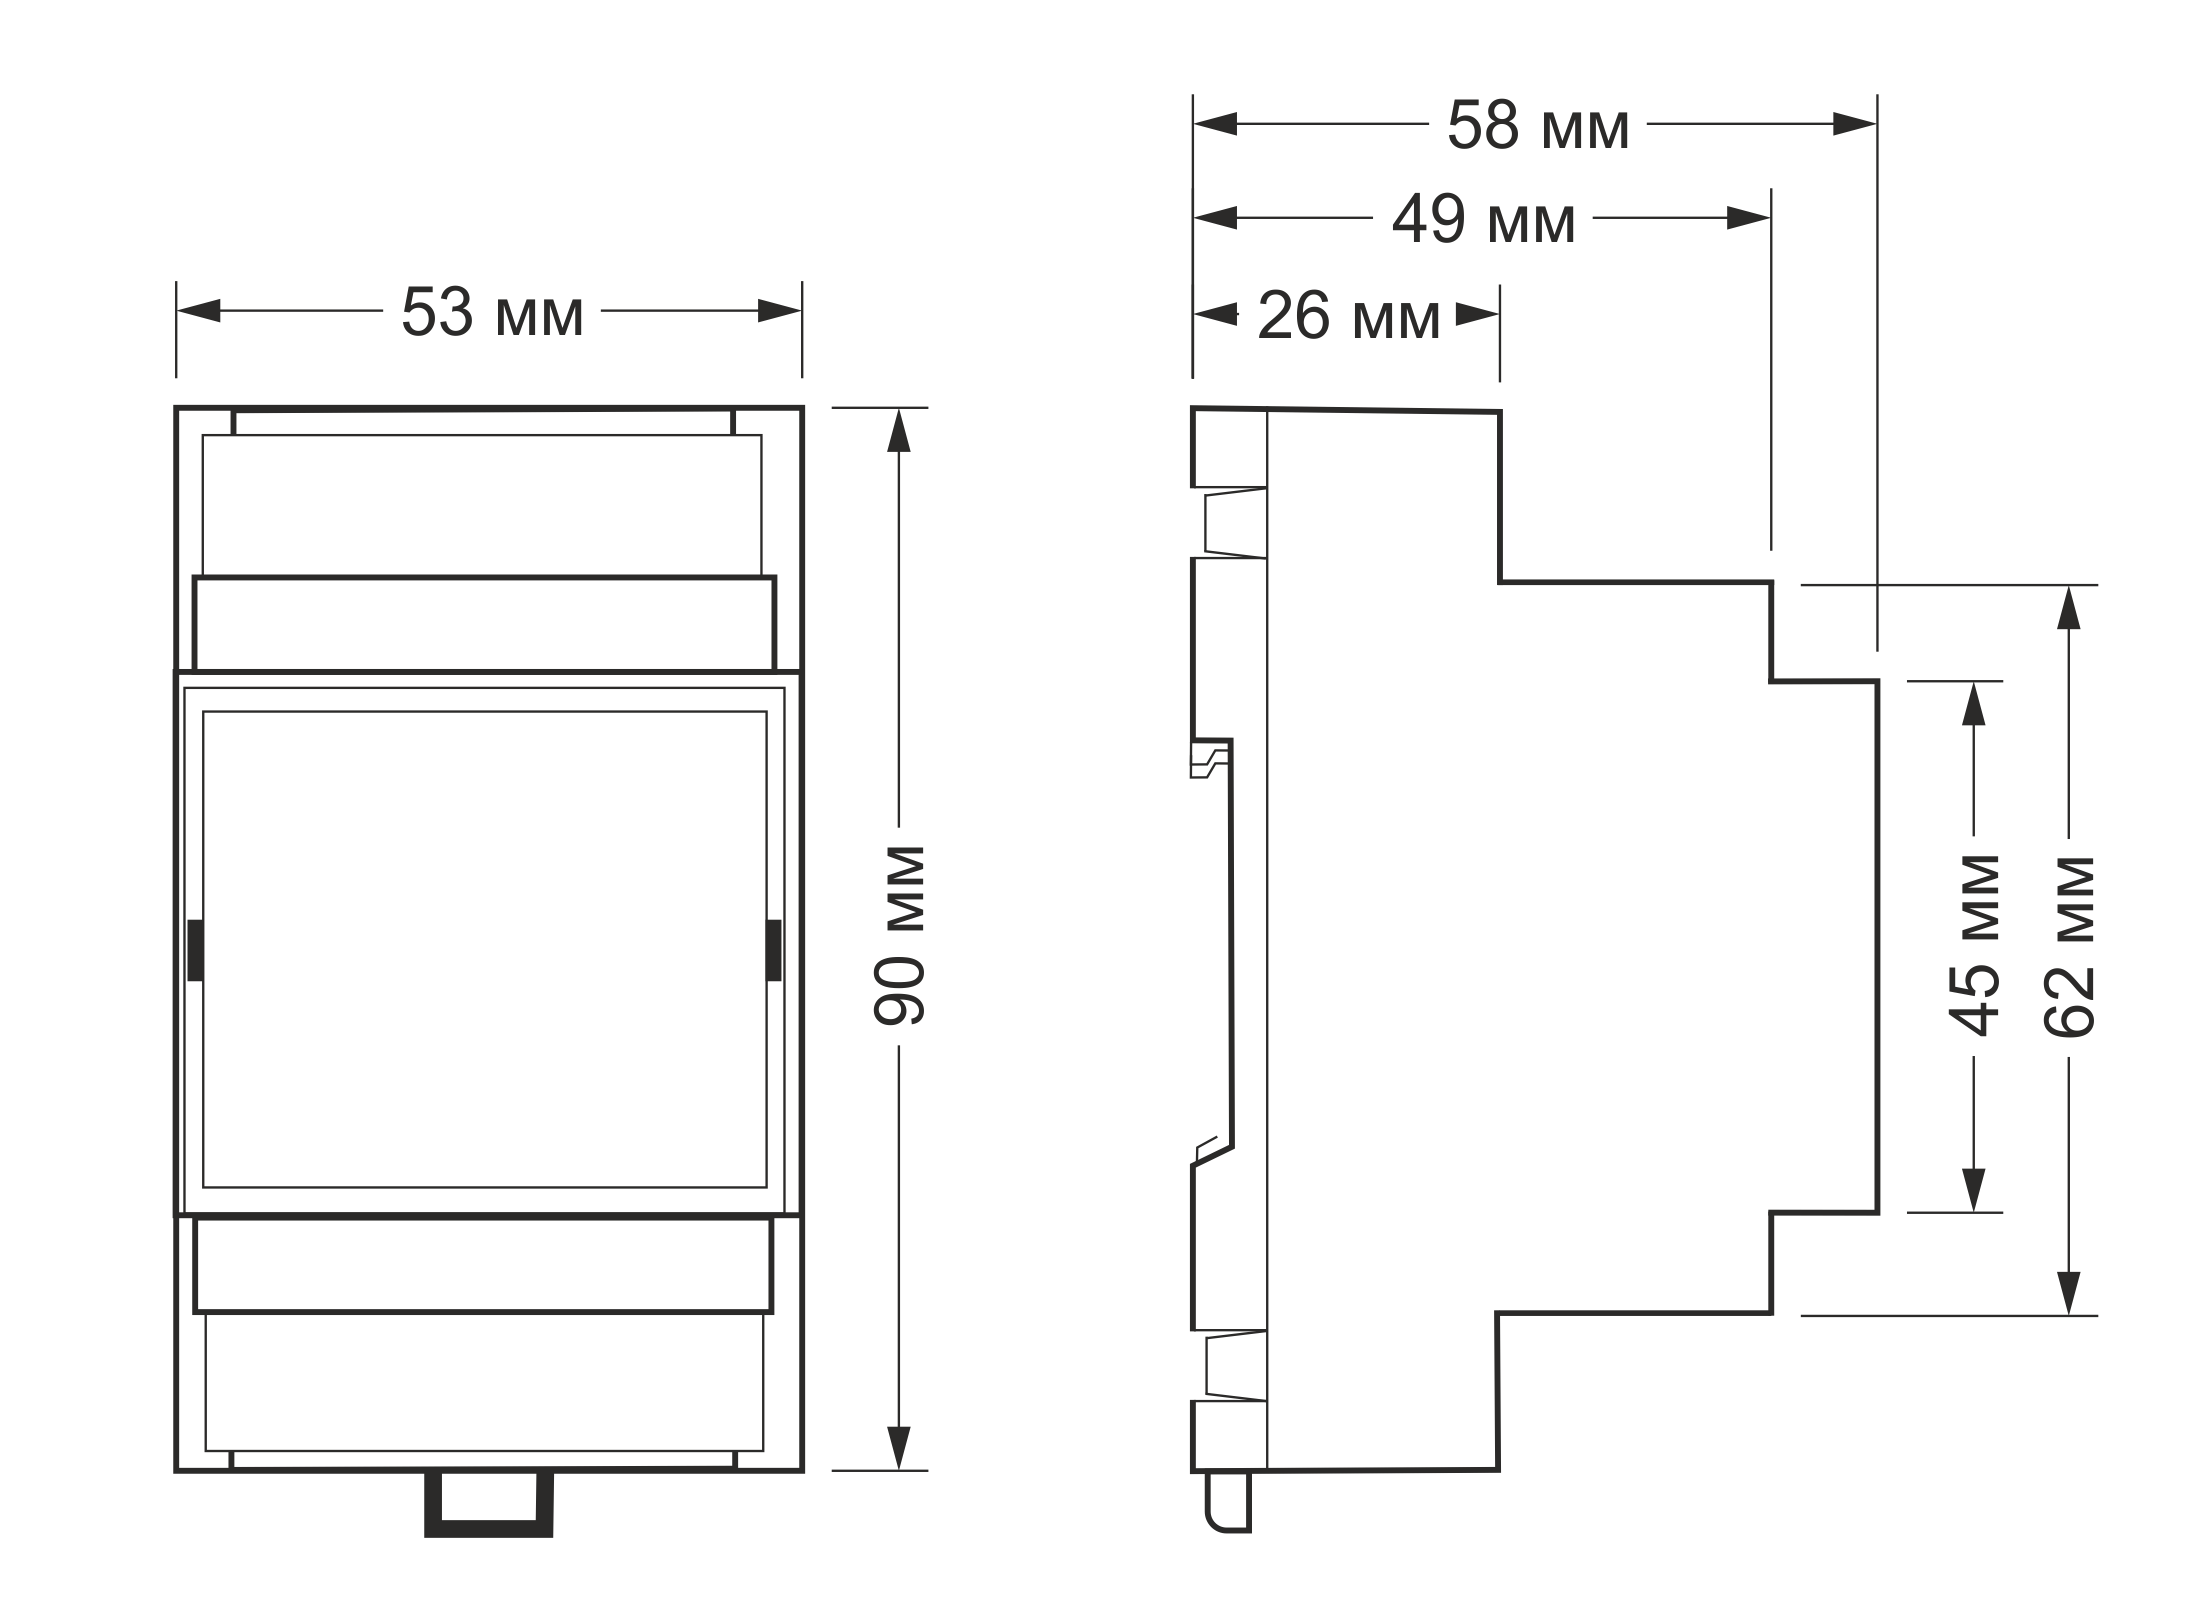
CorelDRAW 2018 (police : Ubuntu) : Fichier : WB-Library.cdr.zip
Visio :
- Appareils Wiren Board : Fichier : WB-Visio-Lib.zip.
- Boîtiers, disjoncteurs, contacteurs et autres symboles tiers.
SVG : Fichier : WB-Library.svg.zip

Plan coté du module (DXF) : Fichier : WB-MR6C-v3.dxf.zip
Plan coté du module (PDF) : Fichier : WB-MR6C-v3.dxf.pdf
Bibliothèque de symboles de schémas AutoCAD Electrical: Fichier : Wirenboard-AE-base.zip