 Documentation
WB-MIR v.3
Module de télécommande infrarouge
Références de commande couvertes (1)
WB-MIR v.3
Cette page décrit le nouvel appareil WB-MIR v.3; pour la version précédente, consultez WB-MIR v.2.
Cette page décrit la dernière révision matérielle avec le dernier micrologiciel stable. Si votre appareil utilise un micrologiciel plus ancien, mettez-le à jour si possible (voir Mise à jour du micrologiciel).
Présentation
Module émetteur-récepteur infrarouge à apprentissage destiné à commander les climatiseurs, téléviseurs et autres équipements à commande IR. Un contrôleur ou PC envoie les commandes Modbus RTU via RS-485. Il prend aussi en charge jusqu’à 20 capteurs numériques de température DS18B20 sur 1-Wire, ou l’utilisation de l’entrée pour le comptage et la détection des appuis.
Caractéristiques techniques
| Paramètre | Valeur |
|---|---|
| Alimentation électrique | |
| Tension d’alimentation | 9–28 V DC |
| Puissance consommée |
0.1 W |
| Portée de l’émetteur | < 1 m |
| Capteurs externes | Jusqu’à 20 capteurs numériques de température DS18B20. |
| Commandes IR | |
| Fréquence porteuse de l’émetteur | 38 kHz |
| Nombre de commandes mémorisées | 80 |
| Durée de commande | Longueur maximale d’une commande : jusqu’à 1000 symboles.
Chaque registre code la durée d’un niveau haut ou bas successif du signal en microsecondes ; une unité vaut 10 microsecondes. |
| Commande | |
| Interface de commande | RS-485 |
| Isolation de l’interface | Sans isolation galvanique |
| Protocole de communication | Modbus RTU ; adresse configurable par logiciel ; les paramètres d’usine figurent sur l’étiquette |
| Paramètres de l’interface RS-485 | Configurables par logiciel ; valeurs par défaut :
débit — 9600 bit/s ; données — 8 bits ; parité — aucune (N) ; bits d’arrêt — 2 |
| Délai de disponibilité après mise sous tension | ~2 s |
| Conditions de fonctionnement | |
| Température de l’air ambiant | −40 à +80 °C |
| Humidité relative | Jusqu’à 95 %, sans condensation |
| Classification climatique selon GOST 15150-69 | O2.1* |
| Garantie | 2 ans |
| Durée de service | 8 ans |
| Borniers et sections des conducteurs | |
| Section recommandée des conducteurs munis d’embouts de câblage isolés | 0.35–1 mm2 — embout simple ; 0.35–0.5 mm2 — embout double |
| Longueur standard du manchon de l’embout | 8 mm |
| Couple de serrage des vis | 0.2 N·m |
| Dimensions | |
| L × W × H |
34 × 20 × 17 mm ; le connecteur du câble de l’émetteur ajoute 30 mm à la largeur du boîtier |
| Poids (boîte comprise) | 25 g |
Principe de fonctionnement
Enregistrez un signal de la télécommande de l’équipement dans la mémoire du module, puis reproduisez-le.
Pour enregistrer, dirigez la télécommande vers le récepteur du module marqué IR. Pour émettre, raccordez l’émetteur IR externe à IR out (3.5 mm) et placez-le sur le récepteur IR de l’équipement commandé.
L’entrée 1W accepte jusqu’à 20 capteurs de température externes DS18B20 ou l’ modifiez le mode de l’entrée pour l’utiliser à la place pour le comptage. Les valeurs des capteurs peuvent surveiller l’équipement commandé dans les règles wb-rules ou les scénarios Node-Red . Par exemple, commandez un climatiseur selon les températures mesurées par un DS18B20.
Voyants
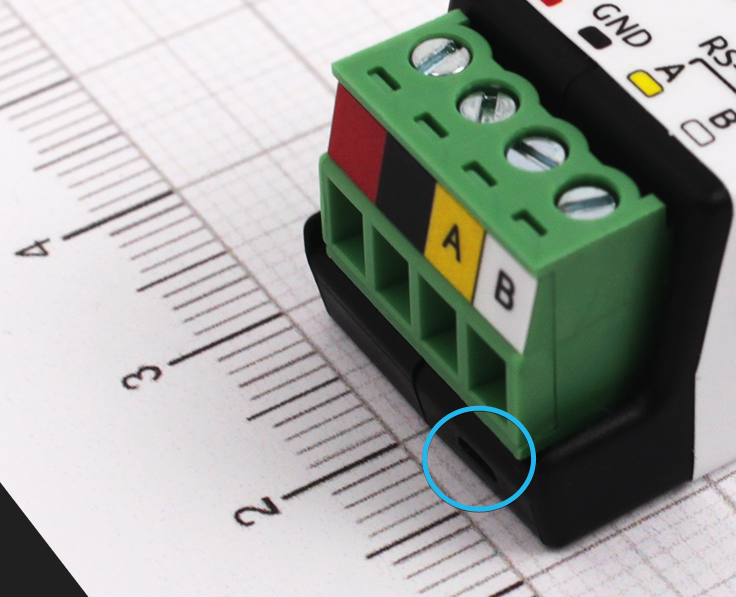
Le module possède un voyant qui indique son état sans connexion à un contrôleur :
- S (vert) — état de la communication Modbus : s’allume lorsque l’alimentation basse tension est appliquée et clignote pendant l’interrogation via RS-485. Sur les appareils dont les événements sont activés dans Fast Modbus ⚡ le voyant clignote plus fréquemment que lors de l’interrogation séquentielle, car les événements sont interrogés plus rapidement. En mode chargeur d’amorçage, il clignote une fois par seconde ; pendant le chargement du micrologiciel, il clignote rapidement. Il est situé sous la borne B.
Reconnaissance des types d’appui
Le module reconnaît quatre types d’appui : court ; long ; double ; court suivi d’un long.
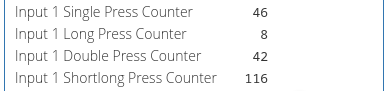
Les appuis peuvent être traités sur le contrôleur, qui reçoit un compteur distinct pour chaque type d’appui via Modbus.
Les paramètres de reconnaissance des appuis peuvent être modifiés dans les paramètres.
Les compteurs d’appuis et les états des entrées peuvent être reçus sous forme d’événements Fast Modbus, ce qui minimise la latence quelle que soit la charge du bus. Voir Fonctionnement Modbus.
Exemple de règle pour traiter les compteurs d’appuis
Installation
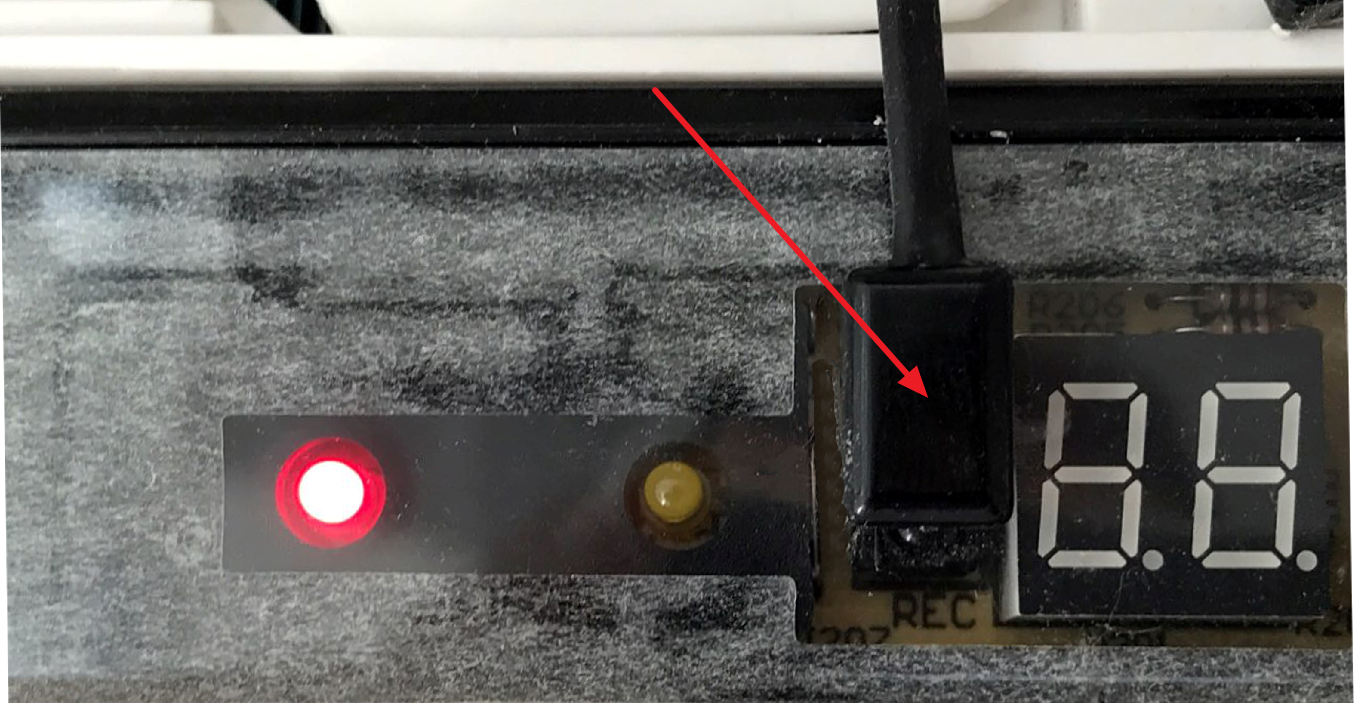
Installez le module près de l’équipement commandé ou à l’intérieur, par exemple dans un climatiseur. Gardez-le accessible si d’autres apprentissages IR sont prévus. Fixez l’émetteur, au bout de son câble d’environ 140 cm, près du récepteur de l’équipement avec l’adhésif double face fourni. Ne masquez pas entièrement le récepteur si la télécommande d’origine doit rester utilisable. Vérifiez la fiabilité de la transmission IR.
Le bornier V+ GND A B, au pas de 3.5 mm, sert au raccordement de l’alimentation et du bus de communication RS-485. Un câblage correct du bus est indispensable à une communication fiable ; voir Câblage et raccordement du bus RS-485.
Si les appareils du bus RS-485 utilisent des alimentations différentes, leurs bornes GND doivent être interconnectées. Voir Mise à la terre des appareils Wiren Board et raccordement de GND et iGND.
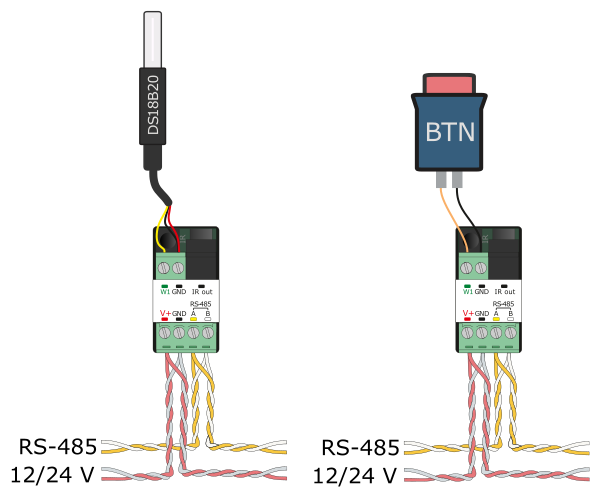
Les capteurs de température externes, jusqu’à 20, DS18B20 se raccordent au WB-MIR v.3 en alimentation parasite : reliez les fils +5 V et GND de chaque capteur à la borne GND, et raccordez DATA à 1W.
L’entrée 1-Wire accepte aussi un capteur à contact sec. Pour l’utiliser, modifiez le mode de fonctionnement de l’entrée de 1-Wire en entrée numérique.
Interface web du contrôleur Wiren Board
Sélection d’un modèle
Pour afficher l’appareil dans l’onglet Devices de l’interface web du contrôleur Wiren Board, ajoutez-le automatiquement en recherchant les appareils Wiren Board sur RS-485 ou manuellement en sélectionnant le modèle WB-MIR v.3.
Commande de l’appareil et consultation des valeurs
L’interface web permet de commander les sorties de l’appareil et de consulter les mesures. Pour modifier les canaux affichés, éditez la configuration de l’appareil dans les paramètres du pilote wb-mqtt-serial.
Principales commandes du WB-MIR v.3 :
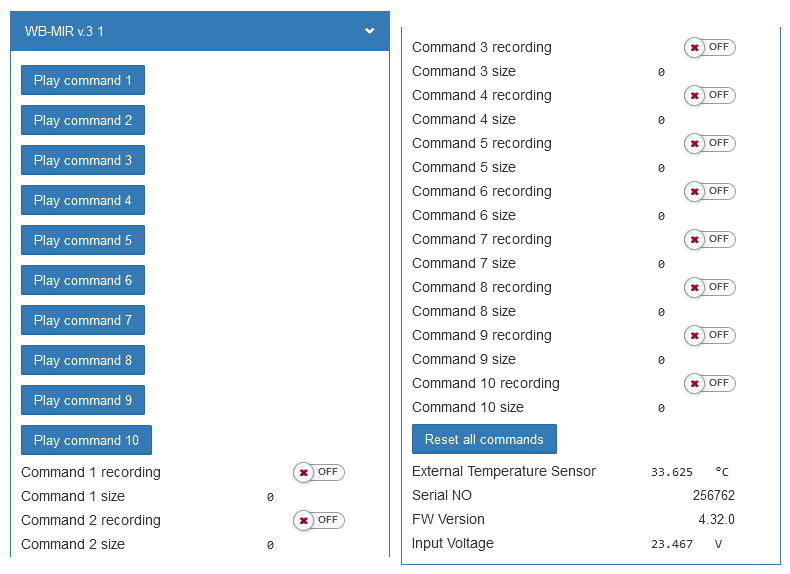
- Command x recording — enregistrer la commande IR x ;
- Command x size — longueur de la commande x mémorisée, indiquant la réussite de l’enregistrement ;
- Play command x — émettre la commande IR x ;
- Reset all commands — effacer toutes les commandes enregistrées. Attention : ce bouton efface les commandes sans demander confirmation !;
- Internal/External Temperature Sensor — température du capteur numérique interne/externe. Les capteurs absents ou défectueux sont indiqués en rouge ;
- Serial NO — numéro de série du WB-MIR, qui peut être demandé par l’assistance technique ;
- FW Version — version du micrologiciel ;
- Input Voltage — tension d’alimentation du module.
Configuration
Méthodes de configuration
- Définissez les paramètres dans l’interface web du contrôleur Wiren Board, sous Settings → Configs → Serial devices driver configuration. Si ces éléments ne sont pas disponibles, vérifiez votre niveau d’accès.
- Écrivez les paramètres dans les registres Modbus du module depuis la console du contrôleur à l’aide de l’utilitaire modbus-utils-rpc ou l’ modbus_client.
- Sans contrôleur Wiren Board, utilisez le configurateur web des appareils Wiren Board ou un autre logiciel ; voir Utilisation des appareils Modbus Wiren Board sans contrôleur. Un ordinateur équipé d’un convertisseur d’interface est nécessaire : USB-RS485.
Nos appareils évoluent en permanence. Si des paramètres décrits dans ce manuel sont absents, mettez à jour le micrologiciel de l’appareil et le logiciel du contrôleur.
Apprentissage des commandes IR et utilisation du module
Le récepteur d’apprentissage se trouve juste à côté du récepteur à lentille sombre marqué IR.
Pour le fonctionnement détaillé du WB-MIR v.3, voir Utilisation de l’émetteur-récepteur IR dans WB-MSW et WB-MIR.
Pour les maîtres Modbus tiers, tels que SCADA, serveurs OPC ou autres automates, utilisez les registres de maintien 5500/5501/5502 à la place des coils ; voir Utilisation des signaux via les registres de maintien.
Mode de fonctionnement de l’entrée 1W
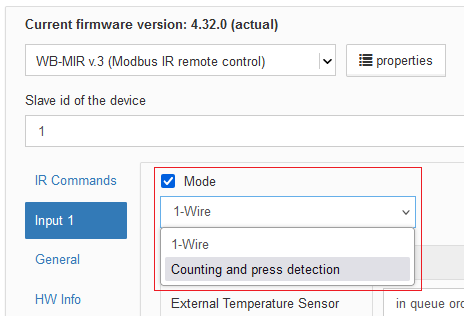
Configurez 1W comme interface 1-Wire ou entrée de comptage/détection des appuis. Activez l’entrée en sélectionnant Mode, puis choisissez son type dans la liste déroulante.
Les données des compteurs sont écrites en mémoire non volatile lorsque la valeur change, mais au maximum une fois toutes les 300 secondes. Cela maintient les compteurs enregistrés à jour tout en prolongeant la durée de vie de la mémoire non volatile.
Antirebond
Configurez le filtrage anti-rebond des entrées à l’aide du paramètre Debounce Time (ms). Plage : 0–100 ms ; valeur par défaut : 50 ms.
Counting and press detection
Lorsque vous sélectionnez le mode Counting and press detection, vous pouvez configurer la transmission des compteurs d’appuis au contrôleur. Voir Reconnaissance des types d’appui.
Paramètres disponibles :
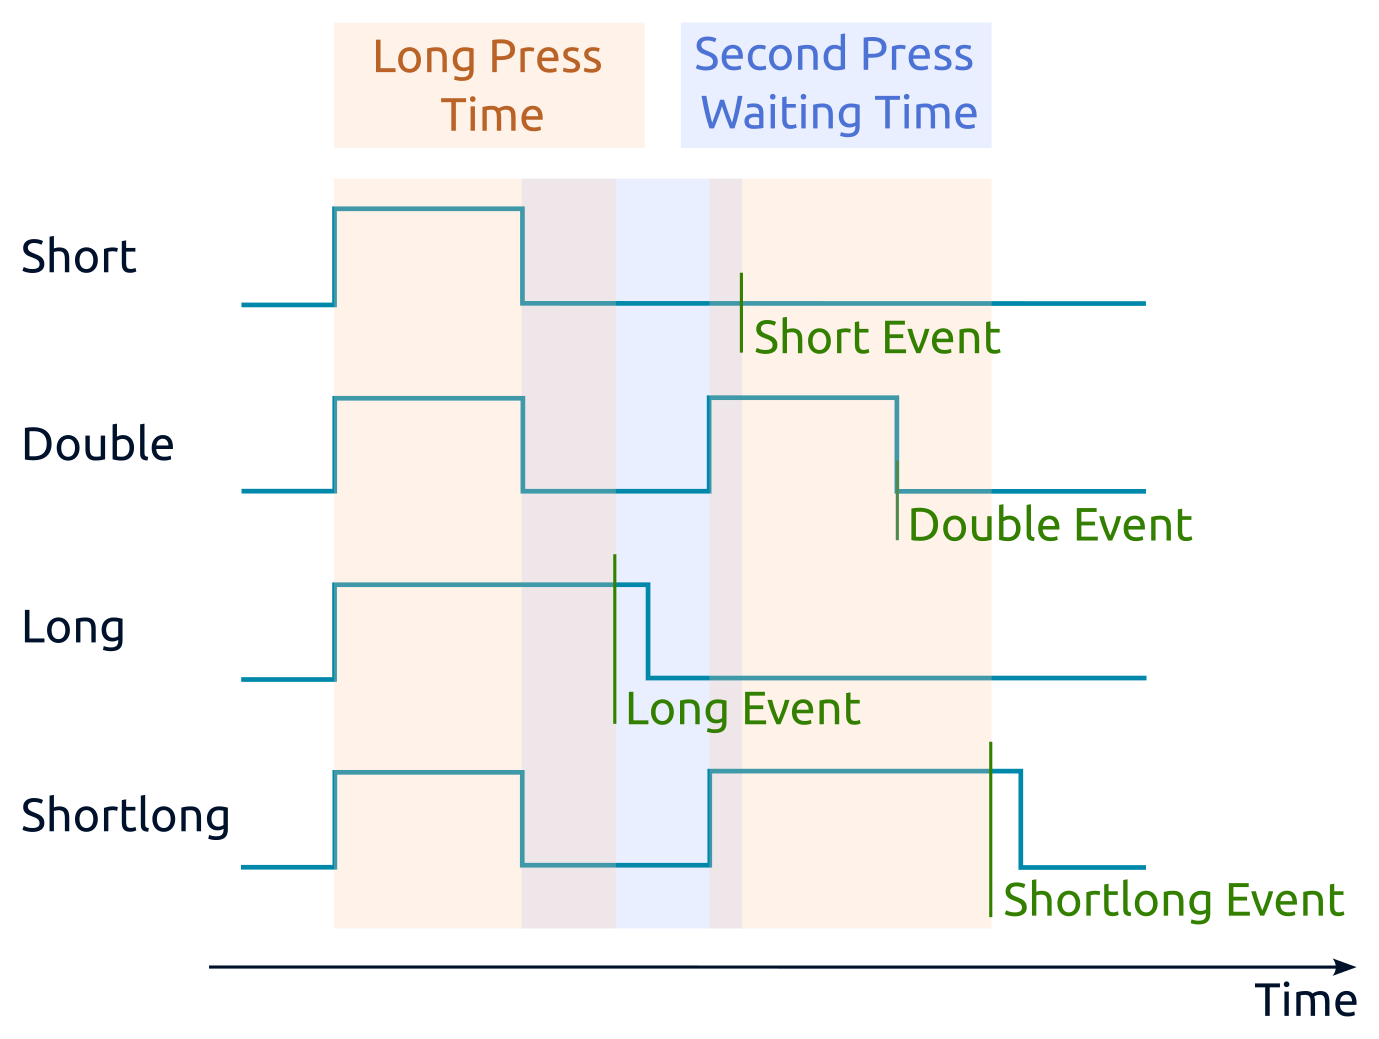
- Long Press Time (ms) — distingue les appuis longs des appuis courts. Un appui dépassant cette durée est long ; sinon, il est court.
- Second Press Waiting Time (ms) — ouvre une fenêtre temporelle après la fin d’un appui court. Un second appui dans cette fenêtre est considéré comme un double appui ; sinon, le premier appui est considéré comme un appui simple.
- Debounce Time (ms) — le signal d’entrée doit rester stable pendant cette durée avant d’être accepté et traité par l’algorithme de reconnaissance des appuis. Pour la reconnaissance des appuis, réglez-la entre un cinquième et un dixième du délai d’attente du second appui.
- Intervalle d’interrogation de chaque compteur — conservez la valeur par défaut ; le pilote gère automatiquement l’interrogation.
La détection des doubles appuis retarde celle des appuis courts. Par exemple, avec le réglage par défaut de 300 ms, l’événement d’appui court se produit 300 ms après le relâchement du bouton. Si les doubles appuis et les appuis courts suivis d’un long ne sont pas nécessaires, réglez Second Press Waiting Time (ms) à 0 ms. L’événement d’appui court se produira alors immédiatement après le relâchement du bouton.
La reconnaissance des appuis intervient après l’antirebond. Lorsque Debounce Time (ms) est réglé à la valeur par défaut de 50 ms, les appuis de moins de 50 ms sont ignorés. Le relâchement du bouton est également enregistré 50 ms après le relâchement physique. Choisissez le délai d’antirebond adapté au bouton pour réduire la latence tout en évitant les faux événements, par exemple la détection d’un double appui à la place d’un appui simple.
Safety Mode
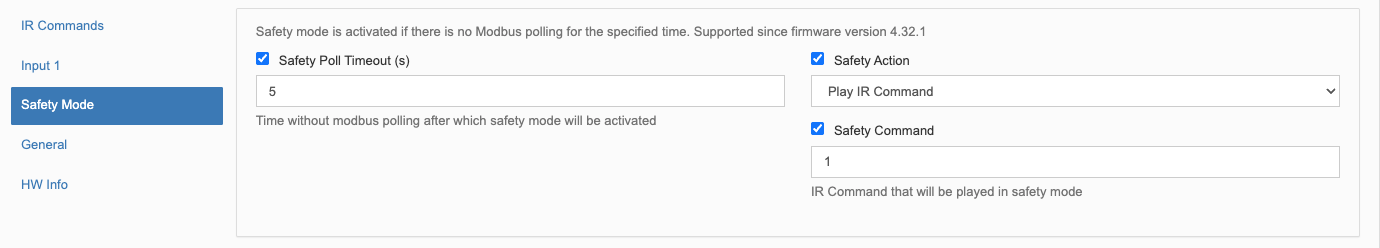
Safety Mode peut émettre une fois une commande IR en cas de perte de commande de l’appareil, par exemple après une rupture du câble RS-485. Tenez compte de la perte de communication dans la conception du système.
La temporisation de sécurité redémarre après chaque paquet Modbus reçu et traité correctement. À expiration du délai, l’appareil passe en Safety Mode. Le fonctionnement normal reprend au rétablissement de la communication. Le délai par défaut est de 10 secondes.
L’action de sécurité par défaut est Do nothing. Sélectionnez Play IR command et indiquez son numéro de commande pour activer une action.
Fonctionnement Modbus
Les appareils Wiren Board utilisent Modbus RTU. La connexion physique utilise l’interface RS-485.
. Toutes les principales commandes de lecture et d’écriture d’un ou de plusieurs registres sont prises en charge. Consultez la liste dans la description du protocole Modbus.
Le module peut être configuré :
- dans l’interface web du contrôleur Wiren Board ;
- à l’aide du configurateur web des appareils Wiren Board;
- à l’aide de logiciels tiers.
Paramètres du port par défaut
| Valeur par défaut |
Nom du paramètre dans l’interface web |
Paramètre |
|---|---|---|
| 9600 | Débit en bauds | Débit en bauds, bit/s |
| 8 | Bits de données | Nombre de bits de données |
| Aucune | Parité | Parité |
| 2 | Bits d’arrêt | Nombre de bits d’arrêt |
Dans le micrologiciel actuel, le réglage Bits d’arrêt est facultatif : l’appareil fonctionne aussi correctement lorsque son nombre de bits d’arrêt diffère de celui du maître Modbus.
Pour une réponse plus rapide, nous recommandons d’augmenter le débit à 115200 bit/s; voir Réglage des paramètres de communication
Adresse Modbus

Chaque appareil du bus doit avoir une adresse unique comprise entre 1 et 247. L’adresse attribuée en usine figure sur les étiquettes du boîtier (couvercle supérieur, côté ou dessous). Les appareils d’un même lot de production reçoivent des adresses différentes ; ceux d’une même commande auront donc généralement des adresses différentes.
Pour savoir comment rechercher, modifier ou réinitialiser l’adresse, voir Adresse Modbus d’un appareil Wiren Board.
Extension Fast Modbus
Fast Modbus étend le Modbus standard avec une détection rapide des appareils Wiren Board sur RS-485 et l’interrogation des événements.
Ces fonctions sont activées par une commande spéciale du maître ; les appareils Wiren Board restent donc compatibles avec les équipements tiers.
Tous les registres ne prennent pas en charge la génération d’événements. Consultez la table des registres : les registres compatibles sont marqués ⚡. Voir Fast Modbus.
Table des registres
Table des registres du WB-MIR v.3
Cet article contient les registres généraux, tels que les paramètres de communication, les informations du micrologiciel et les registres de service. Les registres d’enregistrement, de reproduction et de modification IR sont documentés séparément dans la section Table des registres de Utilisation de l’émetteur-récepteur IR.
Mises à jour du micrologiciel et réinitialisation des paramètres
Les appareils Wiren Board prennent en charge les mises à jour du micrologiciel via Modbus. Cela permet de corriger les défauts sur le site d’installation et, lorsque c’est techniquement possible, d’ajouter des fonctions. Les paramètres enregistrés dans l’appareil sont conservés lors d’une mise à jour du micrologiciel.
Instructions :
- Mise à jour du micrologiciel ()
- Réinitialisation des paramètres
- Réglage des paramètres de connexion
- Adresse Modbus : recherche, réinitialisation ou modification
- Mise à jour du chargeur d’amorçage
Les nouvelles versions du micrologiciel figurent dans le journal des modifications du micrologiciel.
Problèmes connus
Problèmes matériels et limitations du WB-MIR v.3 identifiés pendant l’utilisation.
Révisions matérielles
Images et plans de l’appareil
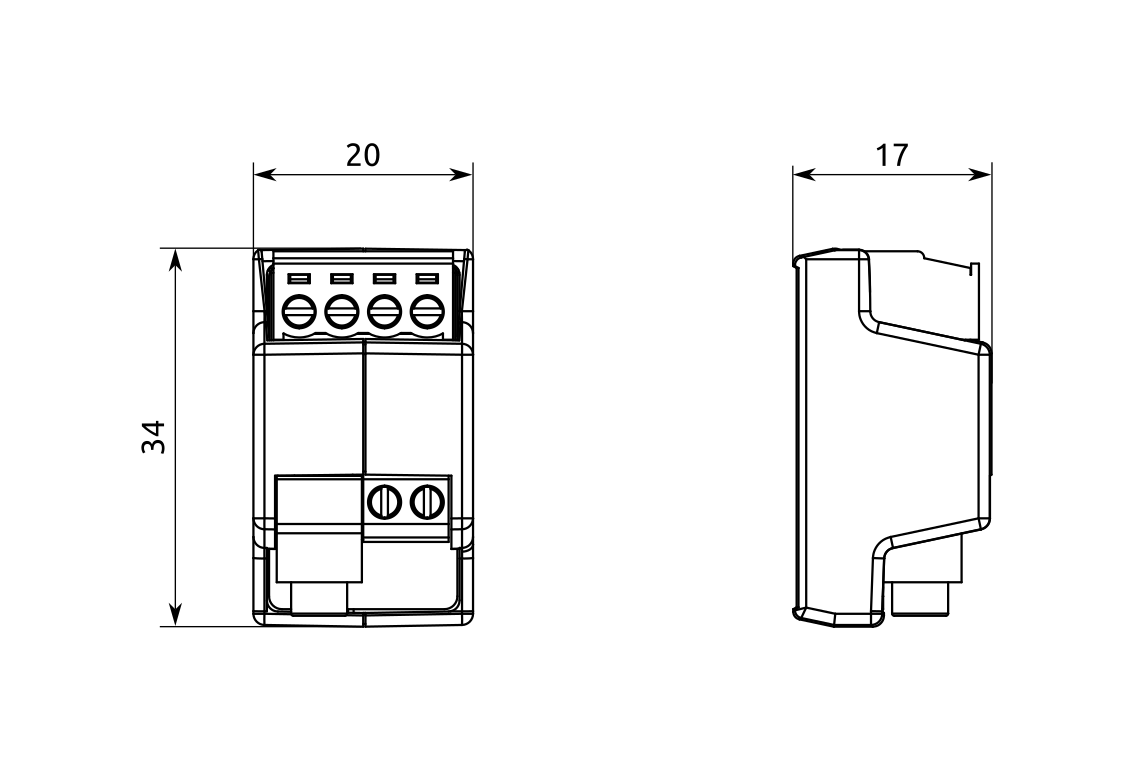
CorelDRAW 2018 (police : Ubuntu) : Fichier : WB-Library.cdr.zip
Visio :
- Appareils Wiren Board : Fichier : WB-Visio-Lib.zip.
- Boîtiers, disjoncteurs, contacteurs et autres symboles tiers.
SVG : Fichier : WB-Library.svg.zip

Autocad 2013 DXF : Fichier : WB-MIRv3.dxf.zip
Autocad PDF : Fichier : WB-MIRv3.pdf
Bibliothèque de symboles de schémas AutoCAD Electrical: Fichier : Wirenboard-AE-base.zip