 Dokumentation
WB-MIR v.3
Infrarot-Fernsteuermodul
Abgedeckte Bestellnummern (1)
WB-MIR v.3
Diese Seite beschreibt das neue Gerät WB-MIR v.3; zur Vorgängerversion siehe WB-MIR v.2.
Diese Seite beschreibt die neueste Hardware-Revision mit der neuesten stabilen Firmware. Falls Ihr Gerät ältere Firmware verwendet, aktualisieren Sie diese nach Möglichkeit (siehe Firmware-Aktualisierung).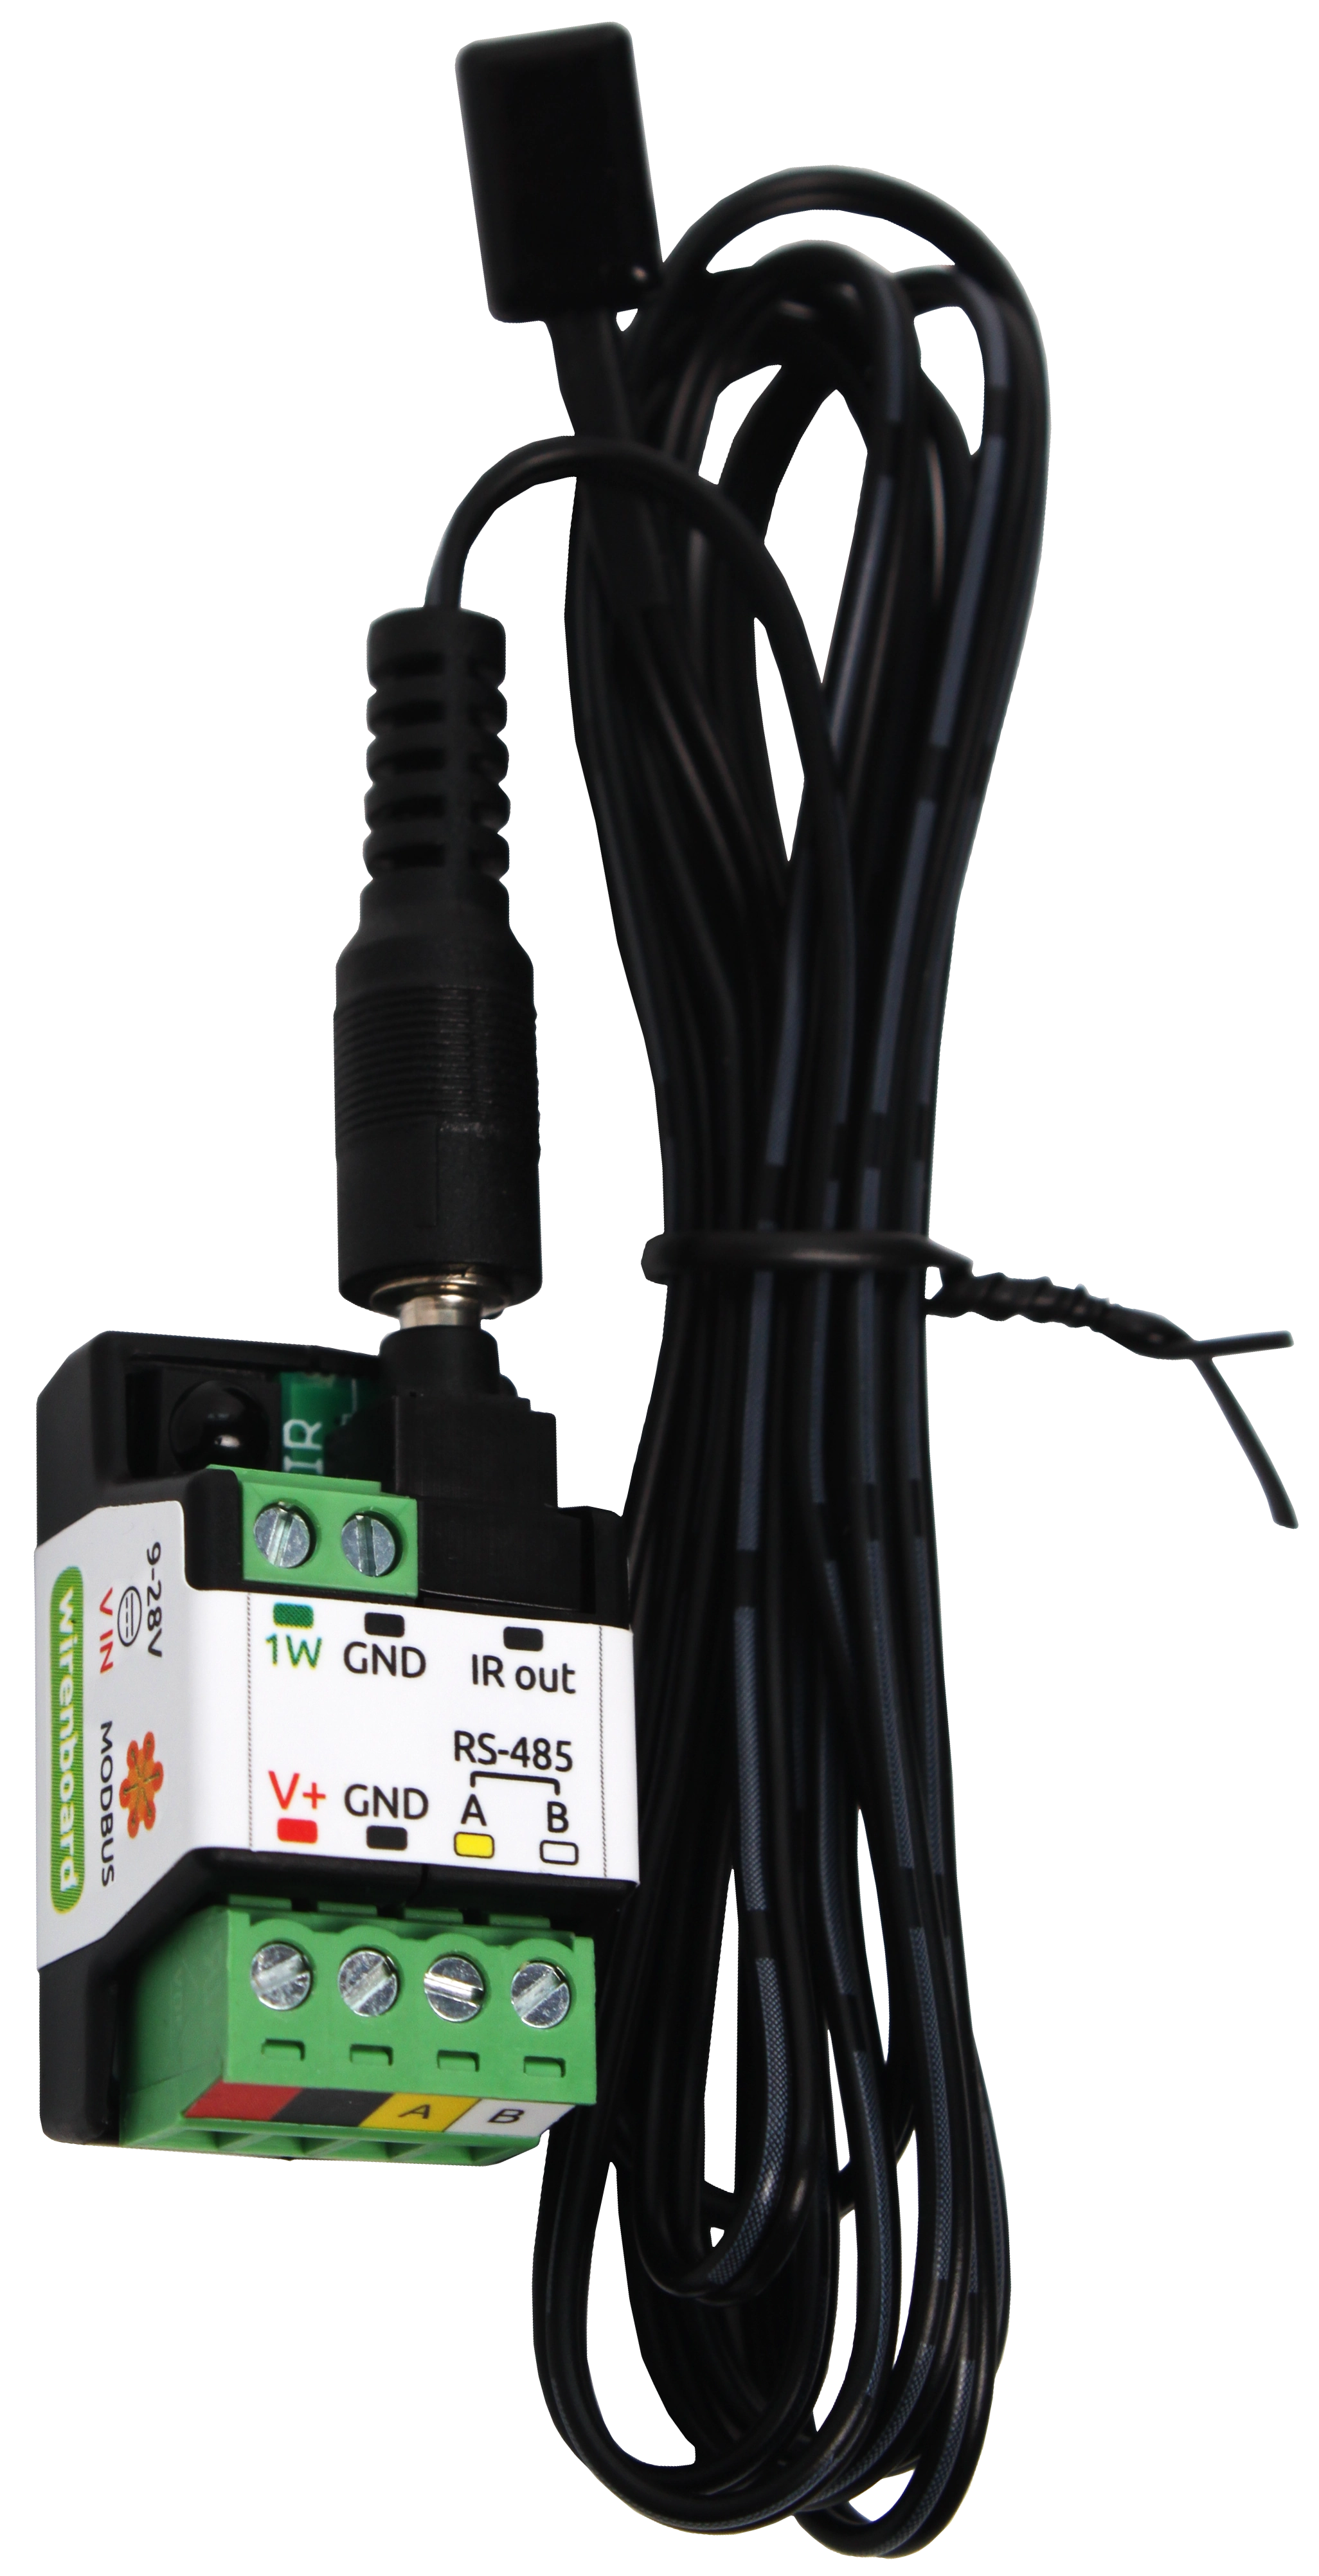
Verwendungszweck
Ein lernfähiges Infrarot-Sende-/Empfangsmodul zur Steuerung von Klimaanlagen, Fernsehern und anderen IR-gesteuerten Geräten. Ein Controller oder PC sendet Modbus RTU-Befehle über RS-485. Es unterstützt außerdem bis zu 20 digitale DS18B20-Temperatursensoren über 1-Wire oder die Verwendung des Eingangs zur Zählung und Tastendruckerkennung.
Technische Daten
| Parameter | Wert |
|---|---|
| Spannungsversorgung | |
| Versorgungsspannung | 9–28 V DC |
| Leistungsaufnahme |
0.1 W |
| Senderreichweite | < 1 m |
| Externe Sensoren | Bis zu 20 digitale DS18B20-Temperatursensoren. |
| IR-Befehle | |
| Trägerfrequenz des Senders | 38 kHz |
| Anzahl gespeicherter Befehle | 80 |
| Befehlsdauer | Maximale Befehlslänge: bis zu 1000 Symbole.
Jedes Register kodiert die Dauer eines aufeinanderfolgenden hohen oder niedrigen Signalpegels in Mikrosekunden; eine Einheit entspricht 10 Mikrosekunden. |
| Steuerung | |
| Steuerschnittstelle | RS-485 |
| Schnittstellentrennung | Nicht galvanisch getrennt |
| Kommunikationsprotokoll | Modbus RTU; per Software konfigurierbare Adresse; die Werkseinstellungen sind auf dem Etikett aufgedruckt |
| Parameter der RS-485-Schnittstelle | Per Software konfigurierbar; Standardwerte:
Baudrate — 9600 bit/s; Daten — 8 Bit; Parität — keine (N); Stoppbits — 2 |
| Betriebsbereit nach dem Einschalten | ~2 s |
| Betriebsbedingungen | |
| Umgebungslufttemperatur | −40 bis +80 °C |
| Relative Luftfeuchtigkeit | Bis zu 95%, nicht kondensierend |
| Klimaklassifizierung nach GOST 15150-69 | O2.1* |
| Garantie | 2 Jahre |
| Lebensdauer | 8 Jahre |
| Klemmenblöcke und Leiterquerschnitte | |
| Empfohlener Leiterquerschnitt mit isolierten Aderendhülsen | 0.35–1 mm2 — Einzeladerendhülse; 0.35–0.5 mm2 — Doppeladerendhülse |
| Standardlänge der Aderendhülse | 8 mm |
| Anzugsdrehmoment der Schrauben | 0.2 N·m |
| Abmessungen | |
| L × W × H |
34 × 20 × 17 mm; der Senderkabelstecker vergrößert die Gehäusebreite um 30 mm |
| Gewicht (einschließlich Karton) | 25 g |
Funktionsprinzip
Zeichnen Sie ein Signal der Gerätefernbedienung im Modulspeicher auf und geben Sie es anschließend wieder.
Richten Sie zur Aufzeichnung die Fernbedienung auf den mit IRbeschrifteten Modulempfänger. Schließen Sie zum Senden den externen IR-Sender an IR out (3.5 mm) an und positionieren Sie ihn über dem IR-Empfänger des gesteuerten Geräts.
Eingang 1W unterstützt bis zu 20 externe Temperatursensoren DS18B20 oder im ändern Sie die Eingangs-Betriebsart , um ihn stattdessen zum Zählen zu verwenden. Sensorwerte können zur Überwachung gesteuerter Geräte in wb-rules -Regeln oder Node-Red -Szenarien dienen. Schalten Sie beispielsweise eine Klimaanlage abhängig von DS18B20-Temperaturmesswerten.
Anzeigen
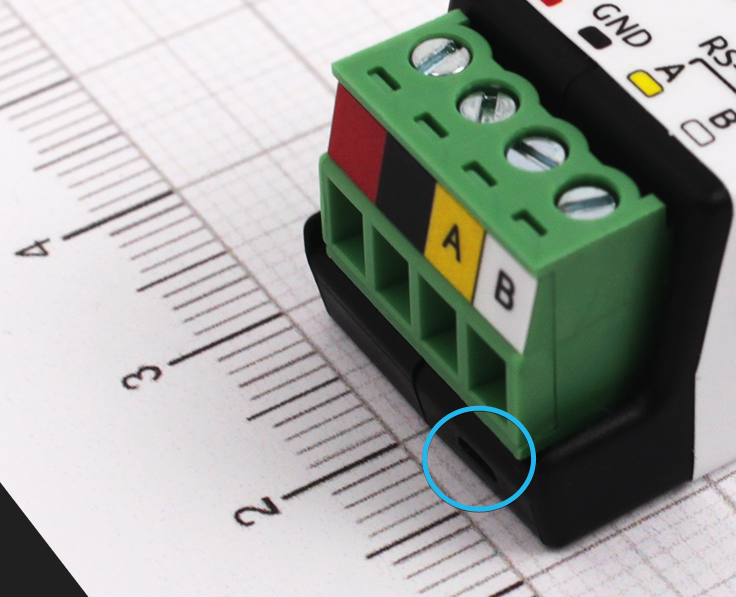
Das Modul hat eine Anzeige, die seinen Status ohne Verbindung zu einem Controller anzeigt:
- S (grün) — Modbus-Kommunikationsstatus: leuchtet bei anliegender Kleinspannungsversorgung und blinkt während der Abfrage über RS-485. Bei Geräten mit aktivierten Ereignissen in Fast Modbus ⚡ blinkt die Anzeige häufiger als bei der sequenziellen Abfrage, da Ereignisse schneller abgefragt werden. Im Bootloader-Modus blinkt sie einmal pro Sekunde; während des Firmware-Uploads blinkt sie schnell. Sie befindet sich unter Klemme B.
Erkennung der Tastendruckart
Das Modul erkennt vier Tastendruckarten: kurz, lang, doppelt sowie kurz gefolgt von lang.
Tastendrücke können auf dem Controller verarbeitet werden, der für jede Tastendruckart einen separaten Zähler über Modbus erhält.
Die Parameter zur Tastendruckerkennung können in den Einstellungen geändert werden.
Tastendruckzähler und Eingangszustände können als Fast Modbus-Ereignisse empfangen werden, was die Verzögerung unabhängig von der Busauslastung minimiert. Siehe Modbus-Betrieb.
Beispielregel zur Verarbeitung von Tastendruckzählern
Installation
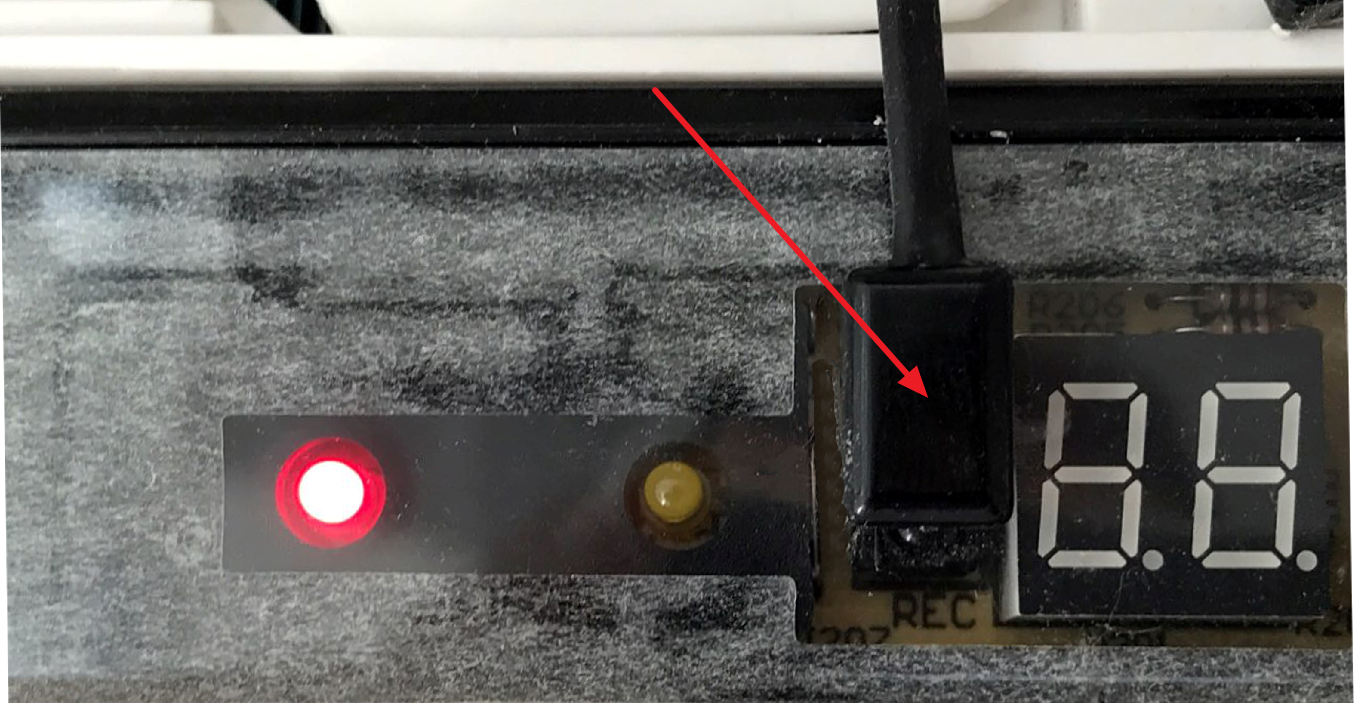
Installieren Sie das Modul nahe oder innerhalb des gesteuerten Geräts, beispielsweise einer Klimaanlage. Halten Sie es zugänglich, falls später weitere IR-Befehle eingelernt werden müssen. Befestigen Sie den Sender mit seinem etwa 140 cm langen Kabel mithilfe des mitgelieferten doppelseitigen Klebebands neben dem Geräteempfänger. Verdecken Sie den Empfänger nicht vollständig, wenn die ursprüngliche Fernbedienung weiter verwendbar bleiben soll. Prüfen Sie die zuverlässige IR-Übertragung.
Der Klemmenblock V+ GND A B mit einem Rastermaß von 3.5 mm dient zum Anschluss der Spannungsversorgung und des RS-485-Kommunikationsbusses. Eine korrekte Busverdrahtung ist für eine zuverlässige Kommunikation erforderlich; siehe Verdrahtung und Anschluss des RS-485-Busses.
Wenn Geräte am RS-485-Bus unterschiedliche Spannungsversorgungen verwenden, müssen ihre GND-Klemmen miteinander verbunden werden. Siehe Erdung von Wiren Board-Geräten und Verbindung von GND und iGND.
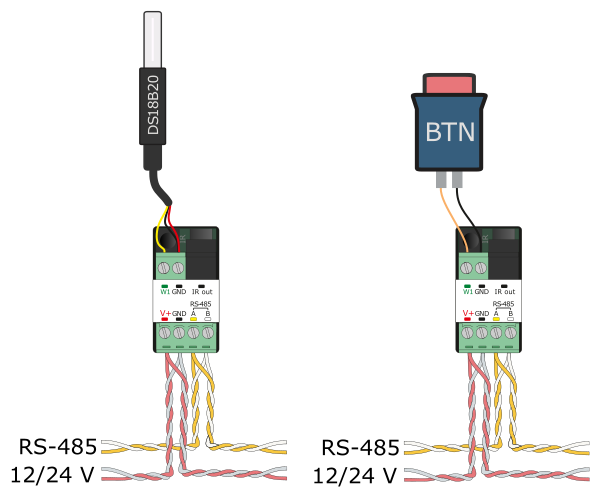
Externe Temperatursensoren, bis zu 20 DS18B20 werden mit parasitärer Versorgung an WB-MIR v.3 angeschlossen: Verbinden Sie die Leitungen +5 V und GND jedes Sensors mit der GND-Klemme und DATA mit 1W.
Der 1-Wire-Eingang unterstützt auch einen Sensor mit potenzialfreiem Kontakt. Ändern Sie bei dessen Verwendung die Eingangs-Betriebsart von 1-Wire auf digitalen Eingang.
Weboberfläche des Wiren Board-Controllers
Vorlage auswählen
Damit das Gerät auf der Registerkarte Devices in der Weboberfläche des Wiren-Board-Controllers erscheint, fügen Sie es automatisch über die Suche nach Wiren-Board-Geräten an RS-485 oder manuell durch Auswahl der Vorlage WB-MIR v.3.
Gerät steuern und Werte anzeigen
Über die Weboberfläche können Sie die Geräteausgänge steuern und Messwerte anzeigen. Um die angezeigten Kanäle zu ändern, bearbeiten Sie die Gerätekonfiguration in den Einstellungen des Treibers wb-mqtt-serial.
Wichtigste Bedienelemente des WB-MIR v.3:
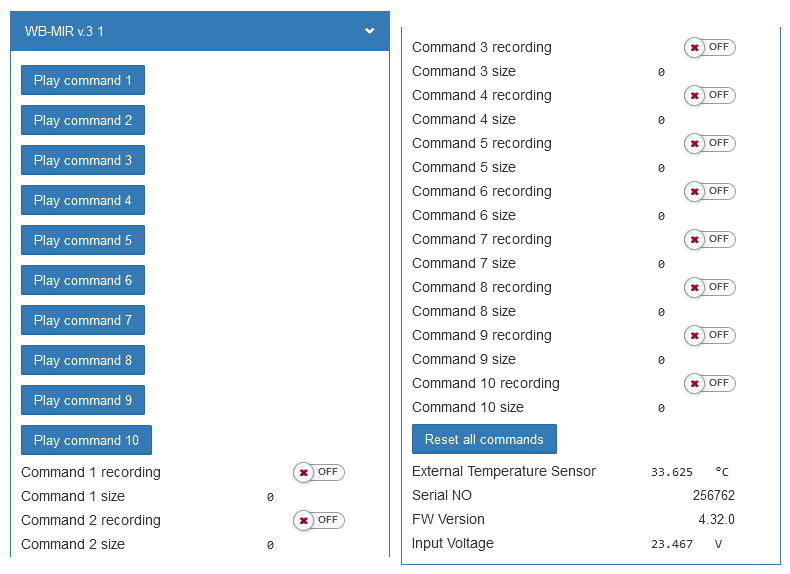
- Command x recording — IR-Befehl x aufzeichnen;
- Command x size — Länge des gespeicherten Befehls x, zur Bestätigung einer erfolgreichen Aufzeichnung;
- Play command x — IR-Befehl x senden;
- Reset all commands — alle aufgezeichneten Befehle löschen. Achtung: Diese Schaltfläche löscht Befehle ohne Bestätigungsabfrage!;
- Internal/External Temperature Sensor — Temperatur des internen/externen digitalen Sensors. Fehlende oder defekte Sensoren werden rot hervorgehoben;
- Serial NO — Seriennummer des WB-MIR, die möglicherweise für den technischen Support benötigt wird;
- FW Version — Firmware-Version;
- Input Voltage — Versorgungsspannung des Moduls.
Konfiguration
Konfigurationsmöglichkeiten
- Stellen Sie die Parameter in der Weboberfläche des Wiren Board-Controllers unter Settings → Configs → Serial devices driver configurationein. Falls diese Einträge nicht verfügbar sind, prüfen Sie Ihre Zugriffsebene.
- Schreiben Sie die Einstellungen von der Controller-Konsole aus in die Modbus-Register des Moduls mithilfe des Dienstprogramms modbus-utils-rpc oder im modbus_client.
- Ohne Wiren Board-Controller verwenden Sie den Webkonfigurator für Wiren Board-Geräte oder andere Software; siehe Wiren Board-Modbus-Geräte ohne Controller verwenden. Sie benötigen einen Computer mit einem Schnittstellenkonverter: USB-RS485.
Unsere Geräte werden laufend verbessert. Falls in diesem Handbuch beschriebene Einstellungen fehlen, aktualisieren Sie die Geräte-Firmware und die Controller-Software.
IR-Befehle einlernen und das Modul verwenden
Der Lernempfänger befindet sich direkt neben dem mit IR beschrifteten Empfänger mit dunkler Linse.
Einzelheiten zum Betrieb des WB-MIR v.3 finden Sie unter IR-Transceiver in WB-MSW und WB-MIR verwenden.
Verwenden Sie für Modbus-Master von Drittanbietern wie SCADA, OPC-Server oder andere SPS die Holding-Register 5500/5501/5502 anstelle von Coils; siehe Signale über Holding-Register verarbeiten.
Betriebsart des 1W-Eingangs
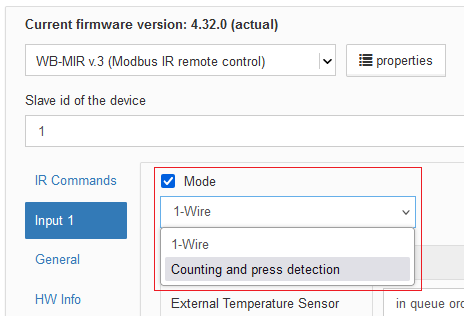
Konfigurieren Sie 1W als 1-Wire-Schnittstelle oder als Eingang zur Zählung/Tastendruckerkennung. Aktivieren Sie den Eingang durch Auswahl von Modeund wählen Sie dann seinen Typ aus der Auswahlliste.
Zählerdaten werden bei einer Wertänderung in den nichtflüchtigen Speicher geschrieben, jedoch höchstens einmal alle 300 Sekunden. So bleiben die gespeicherten Zähler aktuell und die Lebensdauer des nichtflüchtigen Speichers wird verlängert.
Entprellung
Konfigurieren Sie die Eingangsentprellung über den Parameter Debounce Time (ms). Bereich: 0–100 ms; Standardwert: 50 ms.
Counting and press detection
Wenn Sie die Betriebsart Counting and press detectionwählen, können Sie die Übertragung der Tastendruckzähler zum Controller konfigurieren. Siehe Erkennung der Tastendruckart.
Verfügbare Einstellungen:
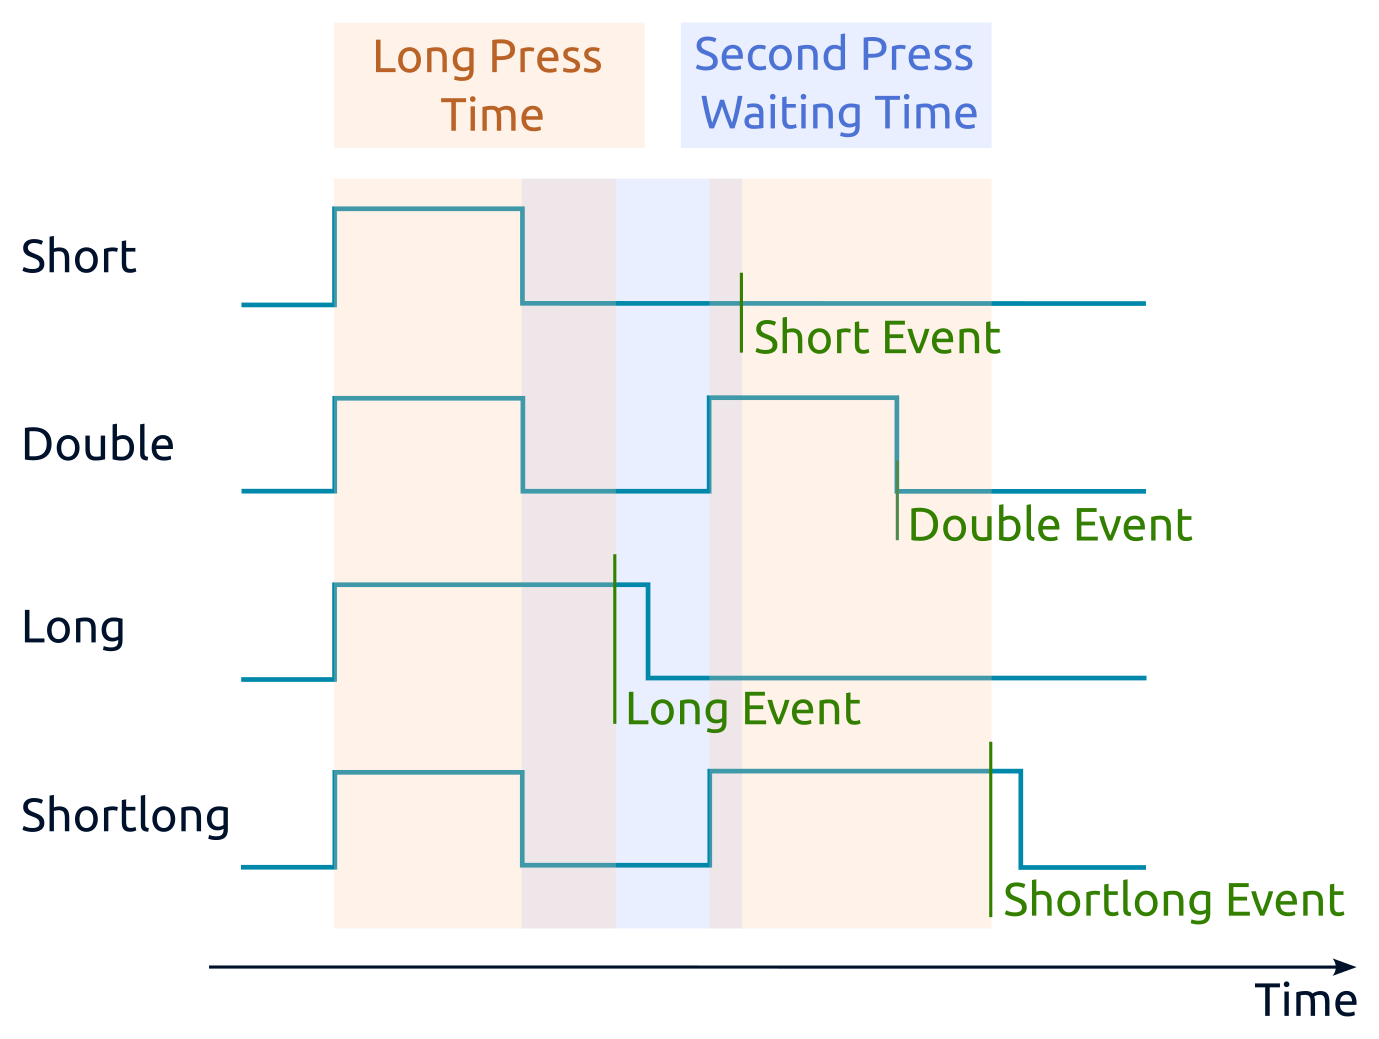
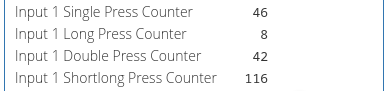
- Long Press Time (ms) — unterscheidet lange und kurze Tastendrücke. Dauert ein Tastendruck länger als dieser Wert, gilt er als lang; andernfalls als kurz.
- Second Press Waiting Time (ms) — öffnet nach dem Ende eines kurzen Tastendrucks ein Zeitfenster. Ein zweiter Tastendruck innerhalb dieses Fensters gilt als doppelter Tastendruck; andernfalls wird der erste Tastendruck als einzelner gewertet.
- Debounce Time (ms) — das Eingangssignal muss für diese Dauer stabil bleiben, bevor es akzeptiert und vom Algorithmus zur Tastendruckerkennung verarbeitet wird. Stellen Sie diesen Wert zur Tastendruckerkennung auf ein Fünftel bis ein Zehntel der Wartezeit für den zweiten Tastendruck ein.
- Abfrageintervall für jeden Zähler — belassen Sie den Standardwert; der Treiber verwaltet die Abfrage automatisch.
Die Erkennung doppelter Tastendrücke verzögert die Erkennung kurzer Tastendrücke. Beispielsweise tritt bei der Standardeinstellung von 300 ms das Ereignis für einen kurzen Tastendruck 300 ms nach dem Loslassen des Tasters auf. Wenn doppelte und kurze gefolgt von langen Tastendrücken nicht benötigt werden, setzen Sie Second Press Waiting Time (ms) auf 0 ms. Das Ereignis für einen kurzen Tastendruck tritt dann unmittelbar nach dem Loslassen des Tasters auf.
Die Tastendruckerkennung erfolgt nach der Entprellung. Wenn Debounce Time (ms) auf den Standardwert von 50 ms eingestellt ist, werden Tastendrücke unter 50 ms ignoriert. Auch das Loslassen wird erst 50 ms nach dem physischen Loslassen registriert. Wählen Sie die Entprellzeit passend zum Taster, um die Verzögerung zu minimieren und gleichzeitig Fehlereignisse zu verhindern, etwa die Erkennung eines doppelten anstelle eines einzelnen Tastendrucks.
Safety Mode
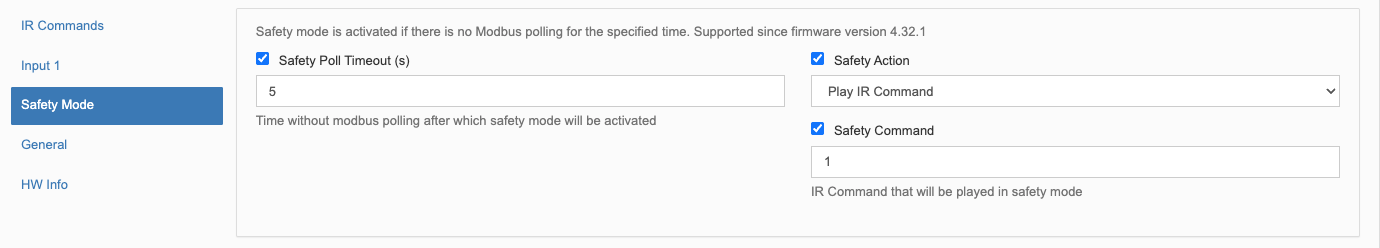
Safety Mode kann bei Verlust der Gerätesteuerung, beispielsweise nach einem RS-485-Kabelbruch, einmalig einen IR-Befehl senden. Berücksichtigen Sie Kommunikationsverlust bei der Systemauslegung.
Der Überwachungszeitgeber startet nach jedem erfolgreich empfangenen und verarbeiteten Modbus-Paket neu. Nach Ablauf der Wartezeit wechselt das Gerät in Safety Mode. Sobald die Kommunikation wiederhergestellt ist, wird der Normalbetrieb fortgesetzt. Die Standardwartezeit beträgt 10 Sekunden.
Die standardmäßige Sicherheitsaktion ist Do nothing. Wählen Sie Play IR command und geben Sie die Befehlsnummer an, um eine Aktion zu aktivieren.
Modbus-Betrieb
Wiren Board-Geräte verwenden Modbus RTU. Die physische Verbindung erfolgt über die RS-485.
-Schnittstelle. Alle wesentlichen Befehle zum Lesen und Schreiben eines oder mehrerer Register werden unterstützt. Die Liste finden Sie in der Beschreibung des Modbus-Protokolls.
Das Modul kann konfiguriert werden:
- in der Weboberfläche des Wiren Board-Controllers;
- mit dem Webkonfigurator für Wiren Board-Geräte;
- mit Software von Drittanbietern.
Standard-Porteinstellungen
| Wert Standard |
Parametername in der Weboberfläche |
Parameter |
|---|---|---|
| 9600 | Baudrate | Baudrate, bit/s |
| 8 | Datenbits | Anzahl der Datenbits |
| Keine | Parität | Parität |
| 2 | Stoppbits | Anzahl der Stoppbits |
In aktueller Firmware ist die Einstellung Stoppbits optional: Das Gerät funktioniert auch dann korrekt, wenn sich seine Anzahl der Stoppbits von der Einstellung des Modbus-Masters unterscheidet.
Für eine schnellere Reaktion empfehlen wir, die Baudrate auf 115200 bit/s zu erhöhen; siehe Einstellungen der Kommunikationsparameter
Modbus-Adresse

Jedes Gerät am Bus muss eine eindeutige Adresse von 1 bis 247 haben. Die werkseitig zugewiesene Adresse ist auf Etiketten am Gehäuse aufgedruckt (Deckel, Seite oder Unterseite). Geräten einer Produktionscharge werden unterschiedliche Adressen zugewiesen, sodass Geräte einer Bestellung üblicherweise verschiedene Adressen haben.
Anleitungen zum Ermitteln, Ändern oder Zurücksetzen der Adresse finden Sie unter Modbus-Adresse von Wiren Board-Geräten.
Fast Modbus-Erweiterung
Fast Modbus erweitert den Standard Modbus um die schnelle Erkennung von Wiren Board-Geräten an RS-485 und die Ereignisabfrage.
Diese Funktionen werden durch einen speziellen Befehl des Masters aktiviert, sodass Wiren Board-Geräte mit Geräten anderer Hersteller kompatibel bleiben.
Nicht jedes Register unterstützt die Erzeugung von Ereignissen. Prüfen Sie die Registertabelle: Ereignisfähige Register sind mit ⚡ gekennzeichnet. Siehe Fast Modbus.
Registertabelle
Dieser Artikel enthält allgemeine Register wie Kommunikationseinstellungen, Firmware-Informationen und Serviceregister. Register für IR-Aufzeichnung, Wiedergabe und Bearbeitung sind separat im Registertabelle Abschnitt von IR-Transceiver verwenden dokumentiert.
Firmware-Aktualisierungen und Zurücksetzen der Einstellungen
Wiren Board-Geräte unterstützen Firmware-Aktualisierungen über Modbus. Damit lassen sich Fehler am Installationsort beheben und, soweit technisch möglich, neue Funktionen hinzufügen. Im Gerät gespeicherte Einstellungen bleiben bei einer Firmware-Aktualisierung erhalten.
Anleitungen:
- Firmware-Aktualisierung ()
- Einstellungen zurücksetzen
- Einstellungen der Verbindungsparameter
- Modbus-Adresse: ermitteln, zurücksetzen oder ändern
- Bootloader aktualisieren
Neue Firmware-Versionen sind im Firmware-Änderungsprotokoll.
Bekannte Probleme
Hardware-Probleme und Einschränkungen des WB-MIR v.3 , die im Betrieb festgestellt wurden.
Hardware-Revisionen
Geräteabbildungen und Zeichnungen
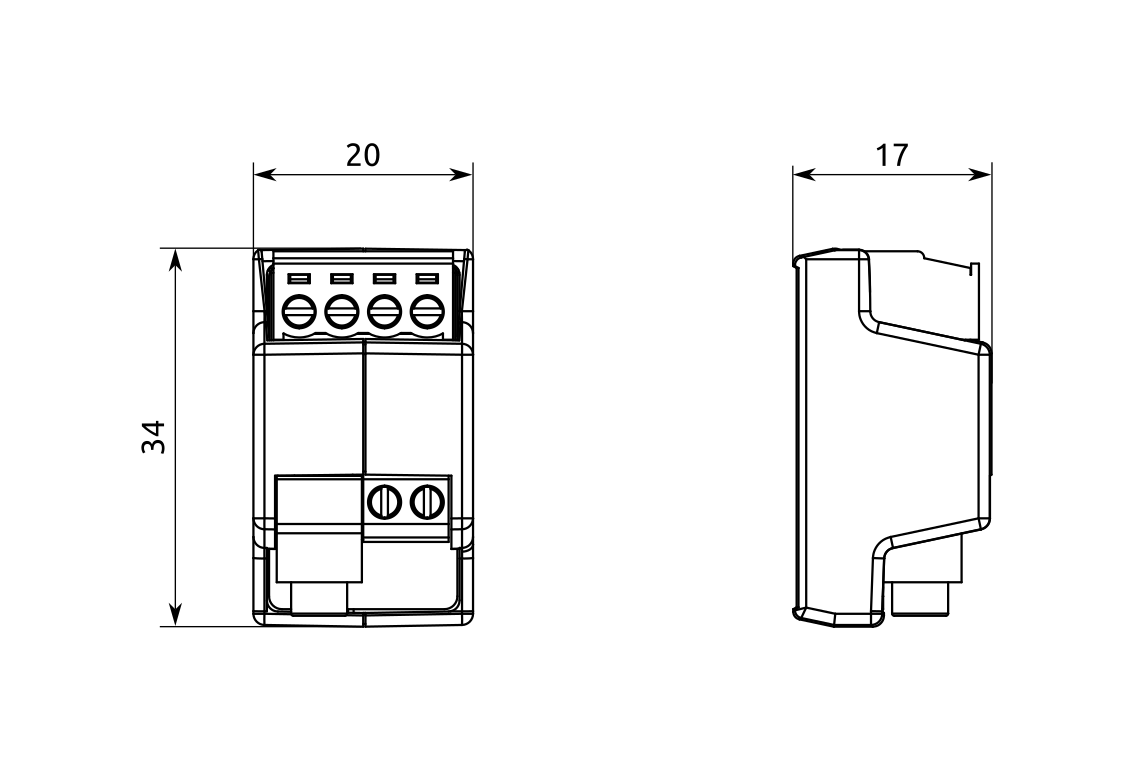
CorelDRAW 2018 (Schriftart: Ubuntu): Datei: WB-Library.cdr.zip
Visio:
- Wiren Board-Geräte: Datei: WB-Visio-Lib.zip.
- Gehäuse, Leitungsschutzschalter, Schütze und weitere Symbole von Drittanbietern.
SVG: Datei: WB-Library.svg.zip

Autocad 2013 DXF: Datei: WB-MIRv3.dxf.zip
Autocad PDF: Datei: WB-MIRv3.pdf
Schaltzeichenbibliothek für AutoCAD Electrical: Datei: Wirenboard-AE-base.zip