 Documentación
WB-MIR v.3
Módulo de control remoto por infrarrojos
Referencias de pedido incluidas (1)
WB-MIR v.3
Esta página describe el nuevo dispositivo WB-MIR v.3; para la versión anterior, consulte WB-MIR v.2.
Esta página describe la revisión de hardware más reciente con el último firmware estable. Si su dispositivo utiliza un firmware anterior, actualícelo cuando sea posible (consulte Actualización del firmware).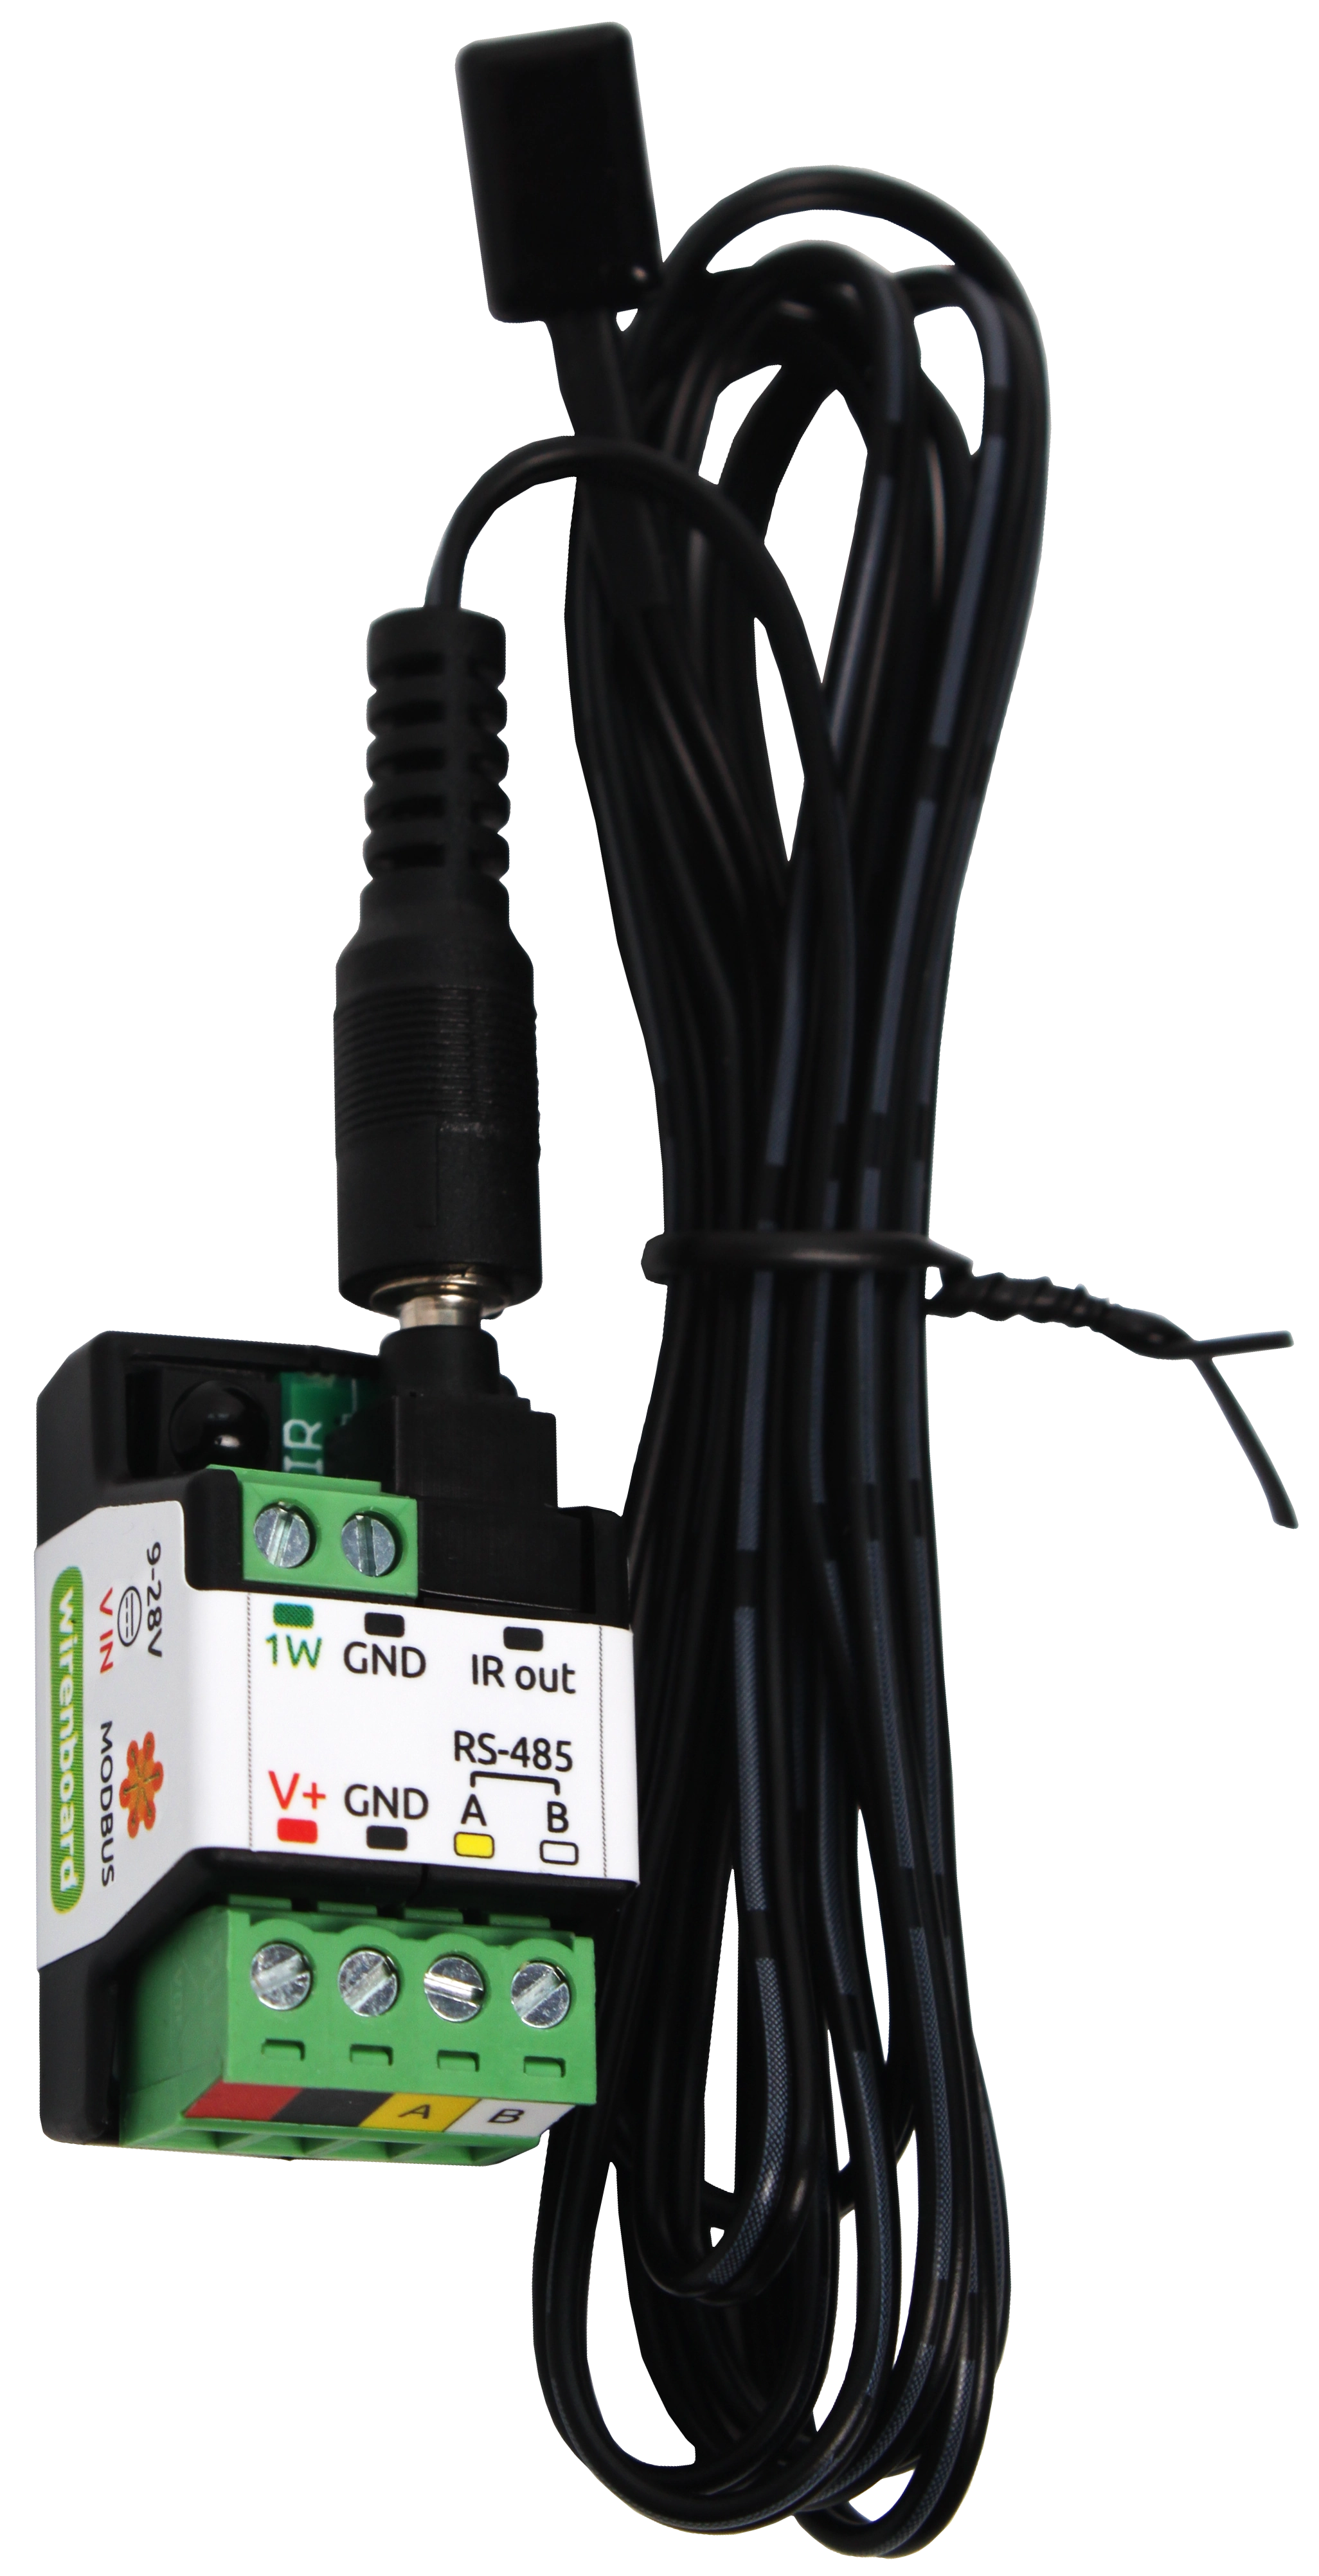
Finalidad
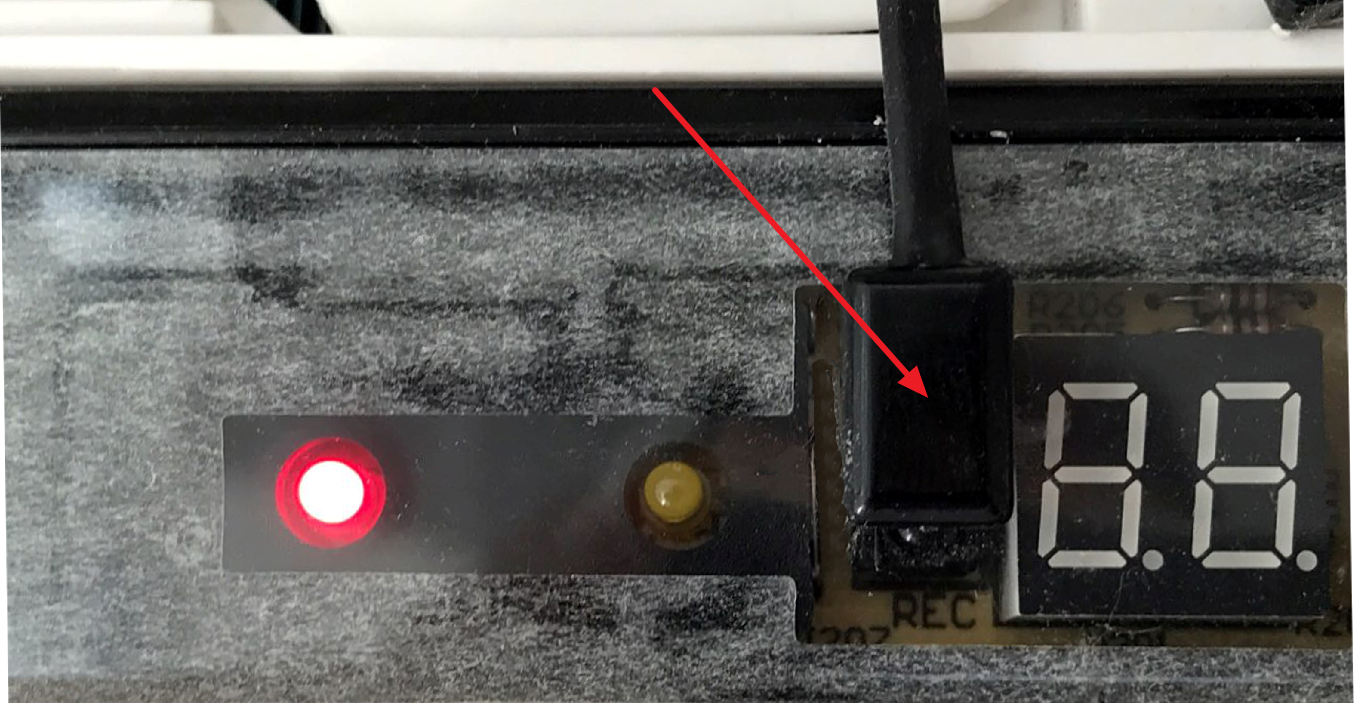
Módulo transceptor de infrarrojos con aprendizaje para controlar aires acondicionados, televisores y otros equipos operados por IR. Un controlador o un PC envía comandos Modbus RTU mediante RS-485. También admite hasta 20 sensores de temperatura digitales DS18B20 mediante 1-Wire, o el uso de la entrada para contar y detectar pulsaciones.
Especificaciones técnicas
| Parámetro | Valor |
|---|---|
| Alimentación | |
| Tensión de alimentación | 9–28 V DC |
| Consumo de energía |
0.1 W |
| Alcance del transmisor | < 1 m |
| Sensores externos | Hasta 20 sensores digitales de temperatura DS18B20. |
| Comandos IR | |
| Frecuencia portadora del transmisor | 38 kHz |
| Número de comandos almacenados | 80 |
| Duración del comando | Longitud máxima del comando: hasta 1000 símbolos.
Cada registro codifica la duración de un nivel alto o bajo sucesivo de la señal en microsegundos; una unidad equivale a 10 microsegundos. |
| Control | |
| Interfaz de control | RS-485 |
| Aislamiento de la interfaz | Sin aislamiento |
| Protocolo de comunicación | Modbus RTU; dirección configurable por software; los ajustes de fábrica figuran en la etiqueta |
| Parámetros de la interfaz RS-485 | Configurable por software; valores predeterminados:
velocidad en baudios — 9600 bit/s; datos — 8 bits; paridad — ninguna (N); bits de parada — 2 |
| Tiempo hasta estar listo tras el encendido | ~2 s |
| Condiciones de funcionamiento | |
| Temperatura del aire ambiente | −40 a +80 °C |
| Humedad relativa | Hasta el 95%, sin condensación |
| Clasificación climática según GOST 15150-69 | O2.1* |
| Garantía | 2 años |
| Vida útil | 8 años |
| Borneros y secciones de los conductores | |
| Sección recomendada del conductor con punteras aisladas | 0.35–1 mm2 — puntera individual; 0.35–0.5 mm2 — puntera doble |
| Longitud estándar del manguito de la puntera | 8 mm |
| Par de apriete de los tornillos | 0.2 N·m |
| Dimensiones | |
| L × W × H |
34 × 20 × 17 mm; el conector del cable del transmisor añade 30 mm a la anchura de la carcasa |
| Peso (incluida la caja) | 25 g |
Principio de funcionamiento
Grabe en la memoria del módulo una señal del mando a distancia del equipo y después reprodúzcala.
Para grabar, apunte el mando a distancia al receptor del módulo etiquetado como IR. Para transmitir, conecte el emisor IR externo a IR out (3.5 mm) y colóquelo sobre el receptor de infrarrojos del equipo controlado.
Entrada 1W admite hasta 20 sensores de temperatura externos DS18B20 o cambie el modo de entrada para utilizarla para el conteo en su lugar. Los valores de los sensores pueden supervisar los equipos controlados en wb-rules reglas o Node-Red escenarios. Por ejemplo, encienda o apague un equipo de aire acondicionado según las lecturas de temperatura de un DS18B20.
Indicadores
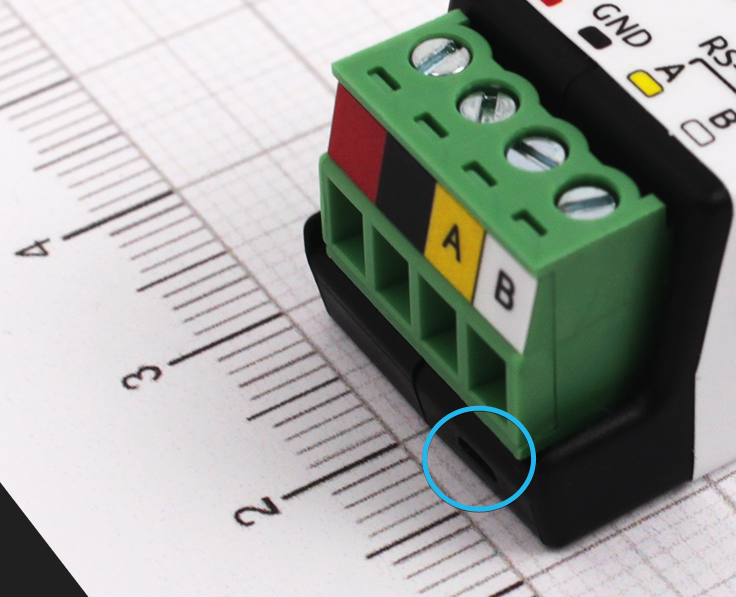
El módulo tiene un indicador que muestra su estado sin conectarlo a un controlador:
- S (verde) — estado de la comunicación Modbus: se ilumina al aplicar alimentación de baja tensión y parpadea durante las consultas por RS-485. En dispositivos con eventos habilitados en Fast Modbus ⚡ el indicador parpadea con mayor frecuencia que durante las consultas secuenciales porque los eventos se consultan más rápidamente. En el modo de cargador de arranque, parpadea una vez por segundo; durante la carga del firmware, parpadea rápidamente. Está situado debajo del borne B.
Reconocimiento del tipo de pulsación
El módulo reconoce cuatro tipos de pulsación: corta; larga; doble; y corta seguida de larga.
Las pulsaciones se pueden procesar en el controlador, que recibe mediante Modbus un contador independiente para cada tipo de pulsación.
Los parámetros de reconocimiento de pulsaciones pueden cambiarse en ajustes.
Los contadores de pulsaciones y los estados de las entradas pueden recibirse como eventos Fast Modbus, lo que minimiza la latencia independientemente de la carga del bus. Consulte Funcionamiento Modbus.
Ejemplo de regla para procesar los contadores de pulsaciones
Instalación
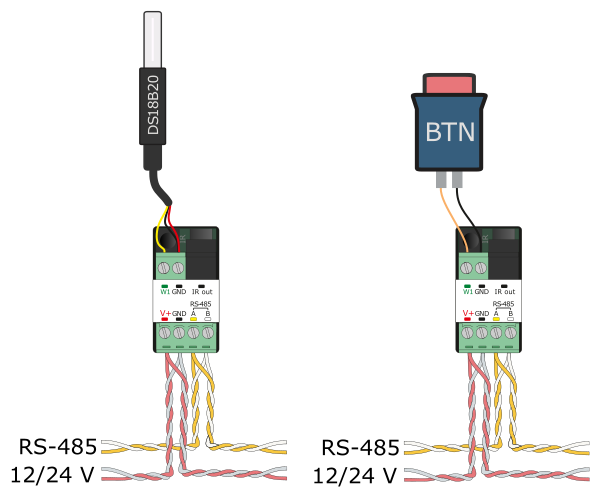
Instale el módulo cerca del equipo controlado o en su interior, por ejemplo, de un aire acondicionado. Manténgalo accesible si será necesario aprender más comandos IR. Fije el emisor de su cable de aproximadamente 140 cm junto al receptor del equipo con la cinta de doble cara suministrada. No tape completamente el receptor si debe seguir siendo posible utilizar el mando original. Compruebe que la transmisión IR sea fiable.
El bornero V+ GND A B, con un paso de 3.5 mm, conecta la alimentación y el bus de comunicación RS-485. Un cableado correcto del bus es esencial para una comunicación fiable; consulte Cableado y conexión del bus RS-485.
Si los dispositivos del bus RS-485 utilizan distintas fuentes de alimentación, sus bornes GND deben interconectarse. Consulte Puesta a tierra de los dispositivos Wiren Board y conexión de GND e iGND.
Sensores de temperatura externos, hasta 20 DS18B20 se conectan a WB-MIR v.3 mediante alimentación parásita: una los conductores +5 V y GND de cada sensor al borne GND y conecte DATA a 1W.
La entrada 1-Wire también admite un sensor de contacto seco. Al utilizar uno, cambie el modo de funcionamiento de la entrada de 1-Wire a entrada digital.
Interfaz web del controlador Wiren Board
Selección de una plantilla
Para mostrar el dispositivo en la pestaña Devices de la interfaz web del controlador Wiren Board, añádalo automáticamente mediante la búsqueda de dispositivos Wiren Board en RS-485 o manualmente, seleccionando la plantilla WB-MIR v.3.
Control del dispositivo y visualización de valores
La interfaz web permite controlar las salidas del dispositivo y consultar las lecturas. Para cambiar los canales mostrados, edite la configuración del dispositivo en ajustes del controlador wb-mqtt-serial.
Controles principales del WB-MIR v.3:
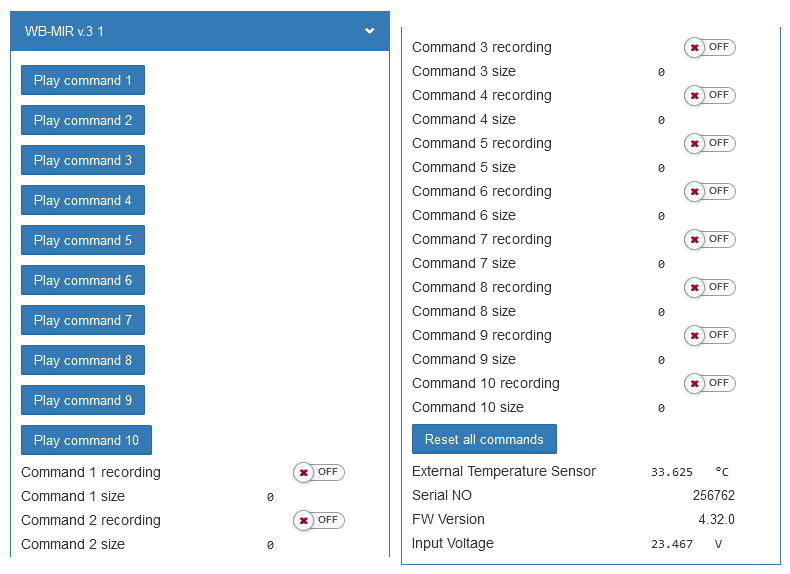
- Command x recording — grabar el comando IR x;
- Command x size — longitud del comando x almacenado, que indica que la grabación se ha realizado correctamente;
- Play command x — transmitir el comando IR x;
- Reset all commands — borrar todos los comandos grabados. Atención: este botón borra las órdenes sin pedir confirmación.;
- Internal/External Temperature Sensor — temperatura del sensor digital interno/externo. Los sensores ausentes o averiados se resaltan en rojo;
- Serial NO — número de serie del WB-MIR, que puede ser necesario para obtener asistencia técnica;
- FW Version — versión del firmware;
- Input Voltage — tensión de alimentación del módulo.
Configuración
Métodos de configuración
- Configure los parámetros en la interfaz web del controlador Wiren Board, en Settings → Configs → Serial devices driver configuration. Si estos elementos no están disponibles, compruebe su nivel de acceso.
- Escriba los ajustes en Registros Modbus del módulo desde la consola del controlador mediante la utilidad modbus-utils-rpc o modbus_client.
- Sin un controlador Wiren Board, utilice Configurador web de dispositivos Wiren Board o con otro software; consulte Uso de dispositivos Modbus de Wiren Board sin controlador. Necesitará un ordenador con un convertidor de interfaz: USB-RS485.
Nuestros dispositivos se mejoran continuamente. Si faltan ajustes descritos en este manual, actualice el firmware del dispositivo y el software del controlador.
Aprendizaje de comandos de infrarrojos y uso del módulo
El receptor de aprendizaje está situado justo al lado del receptor de lente oscura marcado IR.
Para obtener detalles sobre el funcionamiento del WB-MIR v.3, consulte Uso del transceptor IR en WB-MSW y WB-MIR.
Para maestros Modbus de terceros, como SCADA, servidores OPC u otros PLC, utilice los registros de mantenimiento 5500/5501/5502 en lugar de bobinas; consulte Trabajo con señales mediante registros de mantenimiento.
Modo de funcionamiento de la entrada 1W
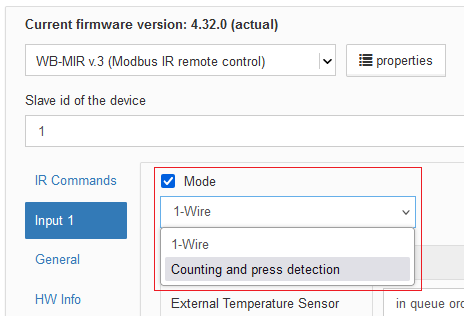
Configure 1W como interfaz 1-Wire o como entrada de conteo/detección de pulsaciones. Active la entrada seleccionando Mode, y después seleccione su tipo en la lista desplegable.
Los datos de los contadores se escriben en la memoria no volátil cuando cambia el valor, pero como máximo una vez cada 300 segundos. Esto mantiene actualizados los contadores almacenados y prolonga la vida útil de la memoria no volátil.
Antirrebote
Configure el antirrebote de las entradas mediante el parámetro Debounce Time (ms). Rango: 0–100 ms; valor predeterminado: 50 ms.
Counting and press detection
Al seleccionar el modo Counting and press detection, puede configurar la transmisión de los contadores de pulsaciones al controlador. Consulte Reconocimiento del tipo de pulsación.
Ajustes disponibles:
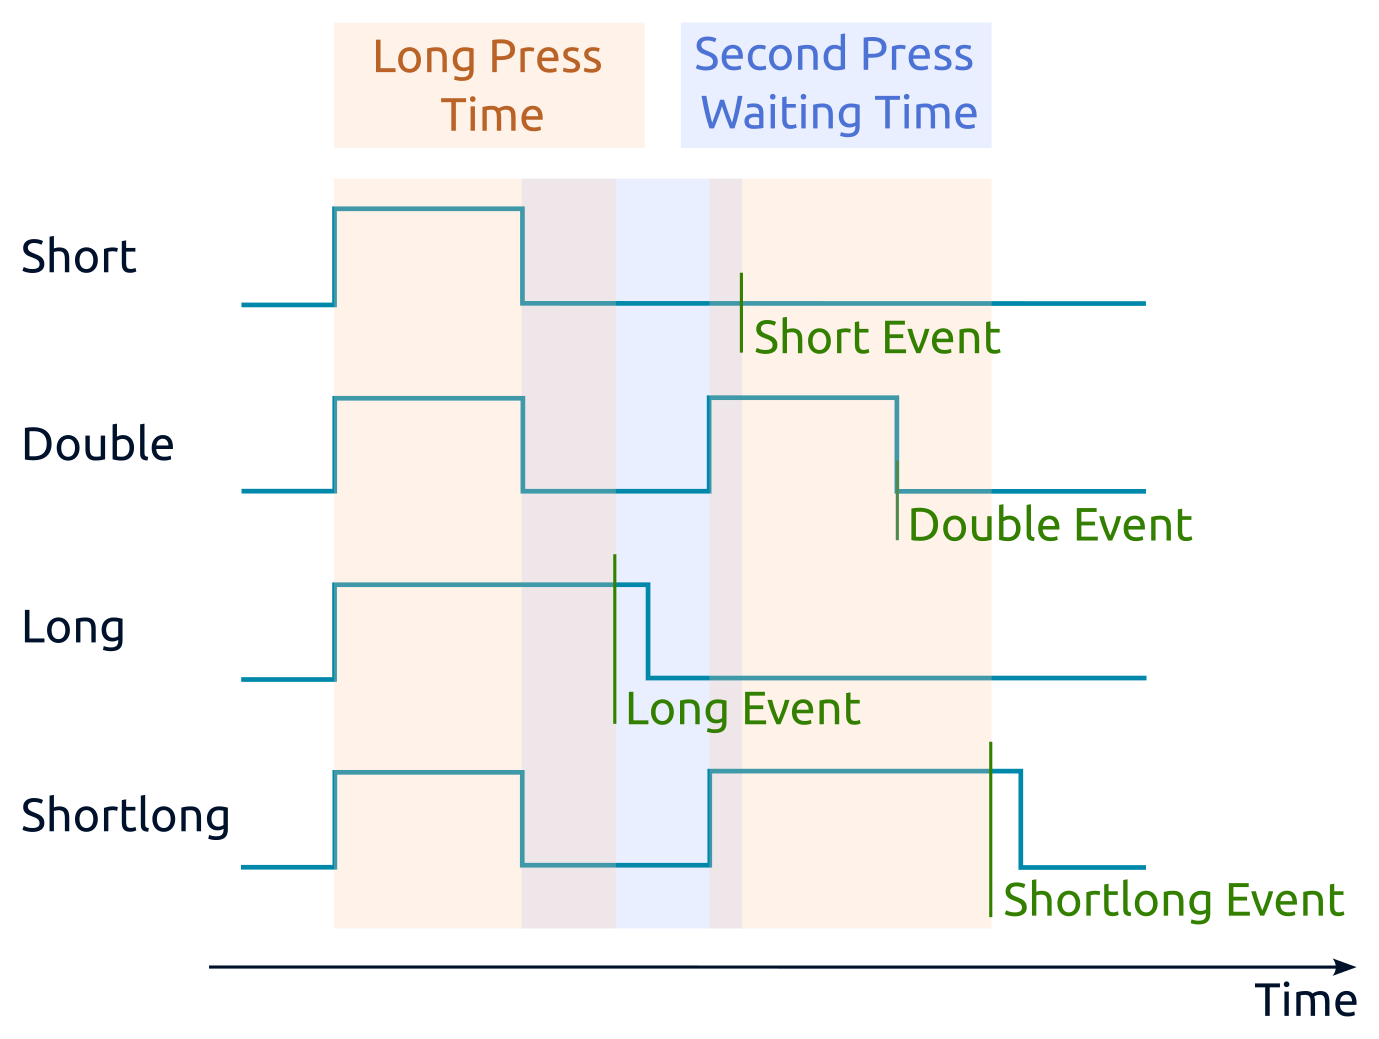
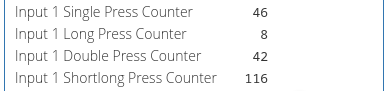
- Long Press Time (ms) — distingue entre pulsaciones largas y cortas. Una pulsación que dura más que este valor se considera larga; en caso contrario, se considera corta.
- Second Press Waiting Time (ms) — abre una ventana de tiempo después de que termine una pulsación corta. Una segunda pulsación dentro de esta ventana se considera una doble pulsación; de lo contrario, la primera se considera una pulsación simple.
- Debounce Time (ms) — la señal de entrada debe permanecer estable durante este tiempo antes de aceptarse y procesarse mediante el algoritmo de reconocimiento de pulsaciones. Para reconocer pulsaciones, ajústelo a entre una quinta y una décima parte del tiempo de espera de la segunda pulsación.
- Intervalo de consulta de cada contador: mantenga el valor predeterminado; el controlador de software gestiona automáticamente las consultas.
La detección de la doble pulsación retrasa la detección de la pulsación corta. Por ejemplo, con el ajuste predeterminado de 300 ms, el evento de pulsación corta se produce 300 ms después de soltar el pulsador. Si no necesita pulsaciones dobles ni cortas seguidas de largas, establezca Second Press Waiting Time (ms) en 0 ms. El evento de pulsación corta se producirá entonces inmediatamente después de soltar el botón.
El reconocimiento de pulsaciones se realiza después del antirrebote. Con Debounce Time (ms) configurado con el valor predeterminado de 50 ms, se ignoran las pulsaciones de menos de 50 ms. La liberación del botón también se registra 50 ms después de soltarlo físicamente. Elija el tiempo de supresión de rebotes adecuado para el botón a fin de minimizar la latencia y evitar eventos falsos, como detectar una doble pulsación en lugar de una pulsación corta.
Safety Mode
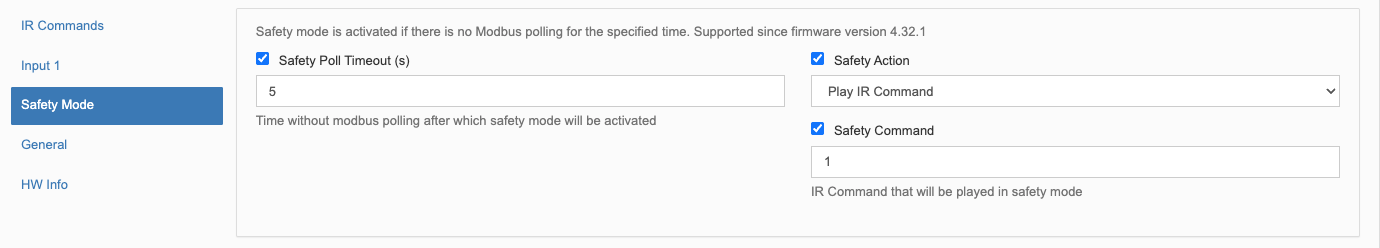
Safety Mode puede transmitir una orden IR una sola vez si se pierde el control del dispositivo, por ejemplo, tras una rotura del cable RS-485. Tenga en cuenta la pérdida de comunicación al diseñar el sistema.
El temporizador de seguridad se reinicia después de cada paquete Modbus recibido y procesado correctamente. Cuando vence el tiempo de espera, el dispositivo entra en Safety Mode. El funcionamiento normal se reanuda al restablecerse la comunicación. El tiempo de espera predeterminado es de 10 segundos.
La acción de seguridad predeterminada es Do nothing. Seleccione Play IR command y especifique su número de comando para habilitar una acción.
Funcionamiento Modbus
Los dispositivos Wiren Board utilizan Modbus RTU. La conexión física utiliza el RS-485.
interfaz. Se admiten todas las órdenes principales de lectura y escritura de uno o varios registros. Consulte la lista en el Descripción del protocolo Modbus.
El módulo puede configurarse:
- en la interfaz web del controlador Wiren Board;
- mediante el Configurador web de dispositivos Wiren Board;
- mediante software de terceros.
Ajustes predeterminados del puerto
| Valor predeterminado |
Nombre del parámetro en la interfaz web |
Parámetro |
|---|---|---|
| 9600 | Velocidad en baudios | Velocidad en baudios, bit/s |
| 8 | Bits de datos | Número de bits de datos |
| Ninguno | Paridad | Paridad |
| 2 | Bits de parada | Número de bits de parada |
En el firmware actual, establecer Bits de parada es opcional: el dispositivo también funciona correctamente cuando su número de bits de parada difiere del ajuste del maestro Modbus.
Para una respuesta más rápida, recomendamos aumentar la velocidad en baudios a 115200 bit/s; consulte Ajustes de los parámetros de comunicación
Dirección Modbus

Cada dispositivo del bus debe tener una dirección única entre 1 y 247. La dirección asignada de fábrica está impresa en las etiquetas de la carcasa (tapa superior, lateral o parte inferior). A los dispositivos de un lote de producción se les asignan direcciones diferentes, por lo que los dispositivos de un mismo pedido suelen tener direcciones distintas.
Para obtener instrucciones sobre cómo buscar, cambiar o restablecer la dirección, consulte Dirección Modbus del dispositivo Wiren Board.
Extensión Fast Modbus
Fast Modbus amplía el Modbus estándar con detección rápida de dispositivos Wiren Board en RS-485 y consultas de eventos.
Estas funciones se activan mediante una orden especial del maestro, por lo que los dispositivos Wiren Board mantienen la compatibilidad con equipos de terceros.
No todos los registros admiten la generación de eventos. Compruebe el mapa de registros: los registros que admiten eventos están marcados con ⚡. Consulte Fast Modbus.
Mapa de registros
Mapa de registros del WB-MIR v.3
Este artículo contiene registros de uso general, como la configuración de comunicación, la información del firmware y los registros de servicio. Los registros de grabación, reproducción y edición de IR se documentan por separado en la sección Mapa de registros del artículo Uso del transceptor IR.
Actualizaciones del firmware y restablecimiento de ajustes
Los dispositivos Wiren Board admiten actualizaciones de firmware mediante Modbus. Esto permite corregir errores en el lugar de instalación y, cuando resulta técnicamente posible, añadir nuevas funciones. Los ajustes almacenados en el dispositivo se conservan durante la actualización del firmware.
Instrucciones:
- Actualización del firmware ()
- Restablecimiento de ajustes
- Ajustes de los parámetros de conexión
- Dirección Modbus: buscar, restablecer o cambiar
- Actualización del gestor de arranque
Las nuevas versiones del firmware se enumeran en el historial de cambios del firmware.
Problemas conocidos
Problemas y limitaciones de hardware del WB-MIR v.3 identificados durante el funcionamiento.
Revisiones de hardware
Imágenes y planos del dispositivo
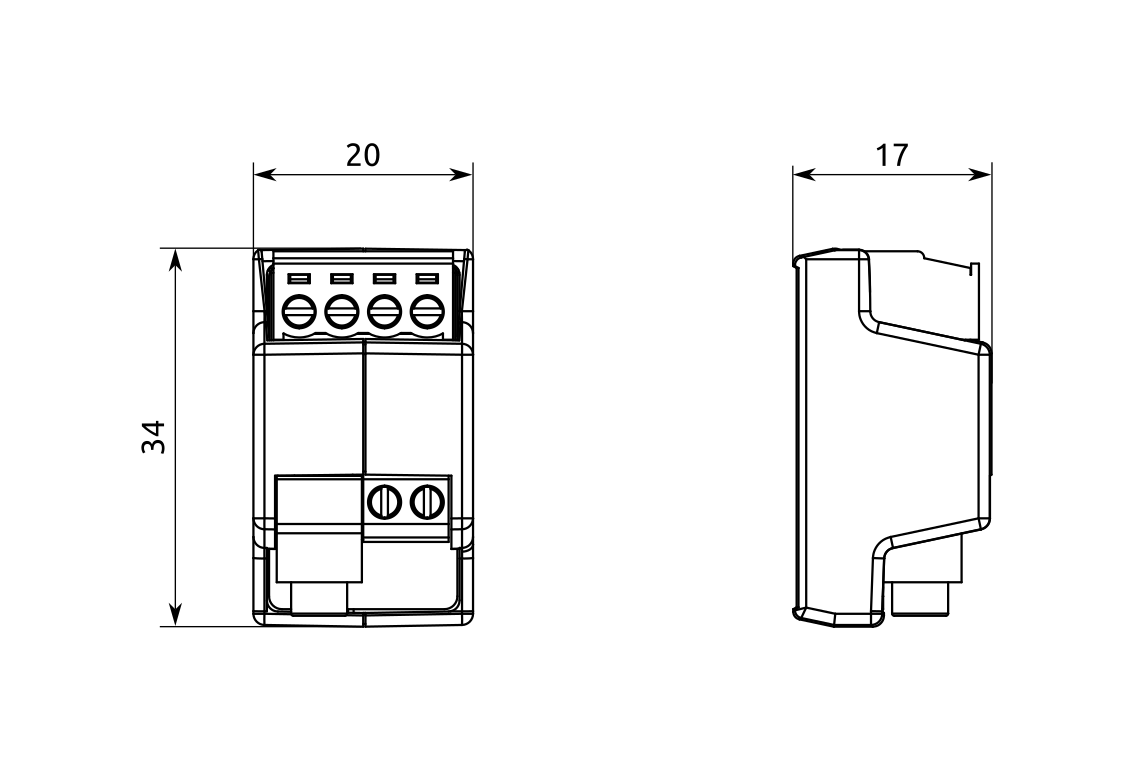
CorelDRAW 2018 (fuente: Ubuntu): Archivo: WB-Library.cdr.zip
Visio:
- Dispositivos Wiren Board: Archivo: WB-Visio-Lib.zip.
- Carcasas, interruptores automáticos, contactores y otros símbolos de terceros.
SVG: Archivo: WB-Library.svg.zip

Autocad 2013 DXF: Archivo: WB-MIRv3.dxf.zip
PDF de Autocad: Archivo: WB-MIRv3.pdf
Biblioteca de símbolos esquemáticos para AutoCAD Electrical: Archivo: Wirenboard-AE-base.zip