 Documentation
WB-MCM8
Module compteur d’impulsions et d’entrées numériques à 8 canaux
Références de commande couvertes (1)
WB-MCM8— Module compteur d’impulsions et d’entrées numériques à 8 canaux
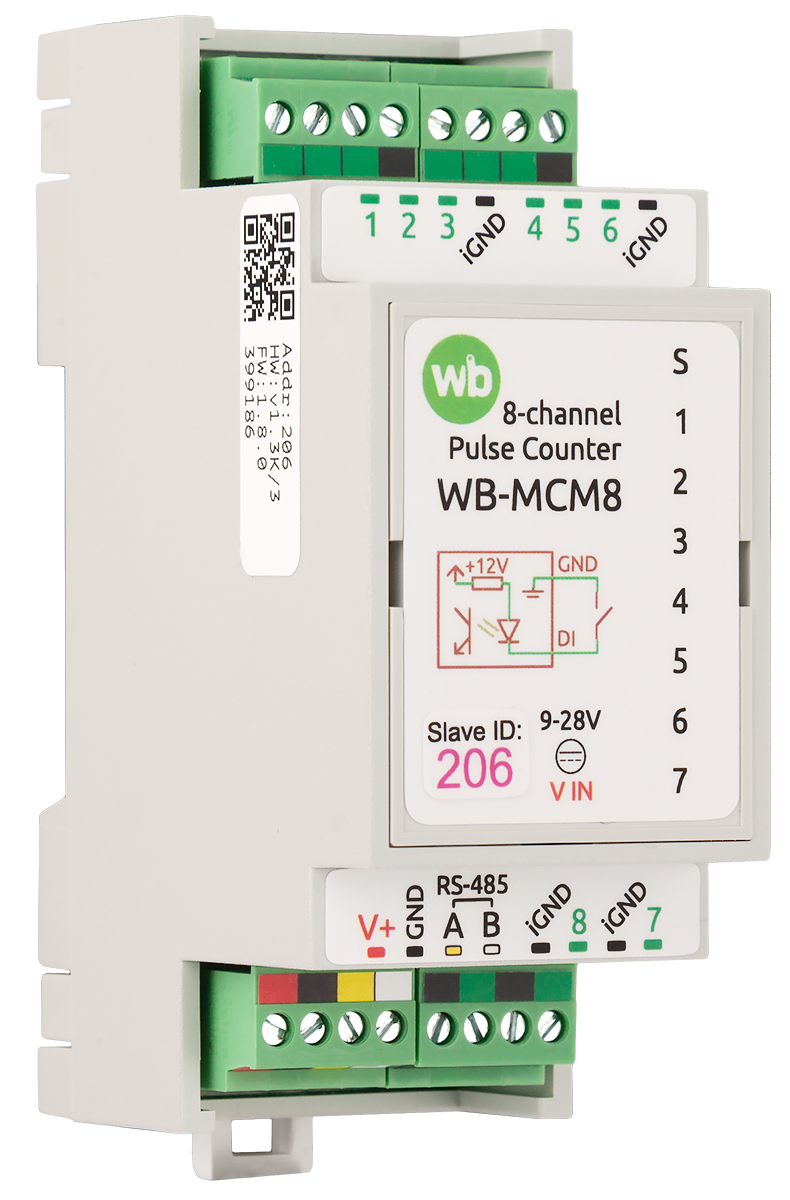
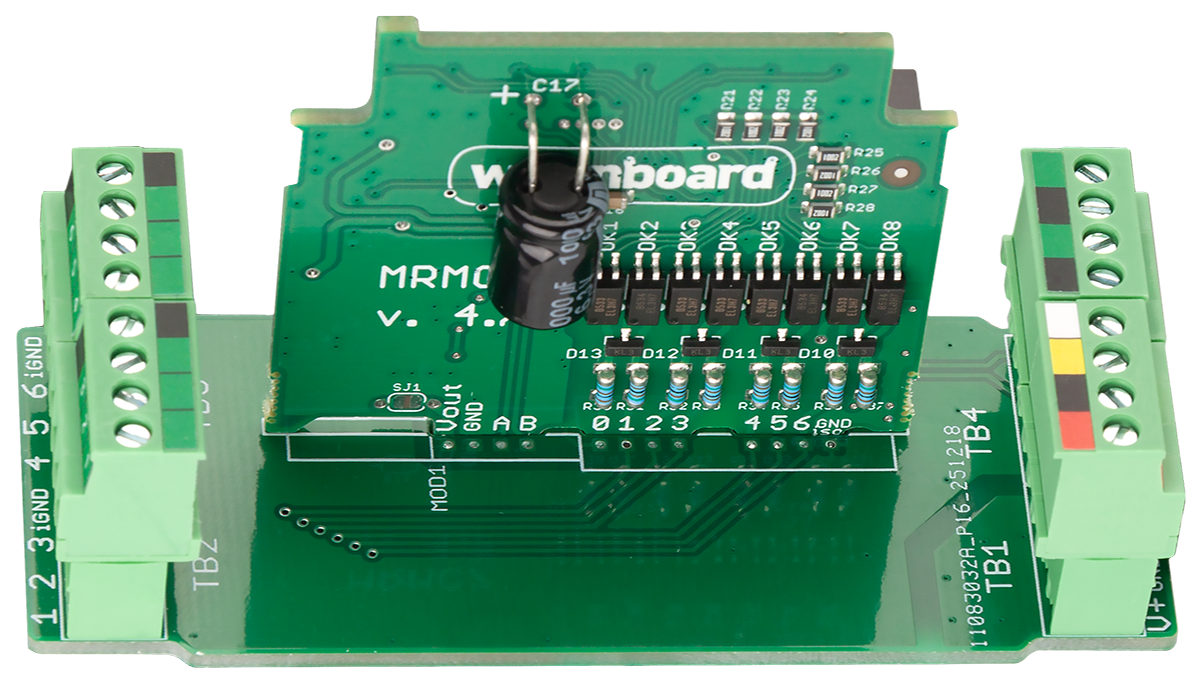
Présentation
Le WB-MCM8 est un module d’entrées numériques et compteur d’impulsions à huit canaux. Ses entrées acceptent les signaux à contact sec et à collecteur ouvert des boutons-poussoirs, interrupteurs à lames souples et appareils similaires pour surveiller leur état et compter les manœuvres. Le module peut aussi compter les impulsions des compteurs d’eau, d’électricité et de gaz. Jusqu’à trois codeurs en quadrature peuvent être raccordés, dont au maximum deux utilisant l’interface ABZ.
Avec des boutons-poussoirs, le module peut distinguer quatre types d’appui et envoyer les événements correspondants à un contrôleur via Modbus : court, long, double et court suivi d’un long.
Caractéristiques techniques
| Groupe | Paramètre | Valeur |
|---|---|---|
| Alimentation | Tension d’alimentation | 9–28 V DC |
| Puissance consommée | 0.1 W | |
| Entrées | Nombre d’entrées | 8 |
| Type d’entrée et limites électriques | Contact sec, isolation de groupe ; environ 12 V DC à l’entrée ; environ 2 mA en état fermé ; tension externe admissible −20 V à +40 V | |
| Fonctions | Comptage d’impulsions | 0 à 232−1 |
| Mesure de fréquence des impulsions | Pris en charge | |
| Reconnaissance des appuis | Court, long, double et court suivi d’un long | |
| Prise en charge des codeurs | Jusqu’à trois codeurs en quadrature AB ou ABZ ; au maximum deux codeurs ABZ | |
| Caractéristiques temporelles des impulsions | Fréquence et durée des impulsions | Jusqu’à 9 Hz (au moins 50 ms) avec les réglages par défaut ; jusqu’à 3.1 kHz (au moins 0.2 ms) avec un délai d’antirebond réglé à 0 ms |
| Indication | Voyants | Voyants d’état et d’entrées ; voir Indication |
| Commande | Interface de commande | RS-485 |
| Isolation de l’interface | Sans isolation galvanique | |
| Protocole | Modbus RTU ; l’adresse est configurable par logiciel et les paramètres d’usine figurent sur l’étiquette | |
| Paramètres RS-485 par défaut | 9600 bit/s, 8 bits de données, aucune parité, 2 bits d’arrêt | |
| Démarrage | Disponibilité après mise sous tension | Environ 2 secondes |
| Conditions de fonctionnement | Température ambiante | −40 à +80 °C |
| Humidité relative | Jusqu’à 95 %, sans condensation | |
| Catégorie climatique | O2.1* selon GOST 15150-69 | |
| Garantie / durée de service | 2 ans / 8 ans | |
| Les bornes | Section recommandée des conducteurs munis d’embouts de câblage isolés | 0.35–1 mm² pour un conducteur simple ; 0.35–0.5 mm² pour un sertissage double |
| Longueur standard du manchon de l’embout | 8 mm | |
| Couple de serrage des vis | 0.2 N·m | |
| Dimensions | Largeur sur rail DIN | 2 modules |
| Dimensions (L × l × H) | 36 × 90 × 58 mm | |
| Poids emballage compris | 90 g |
Principe de fonctionnement
Indication
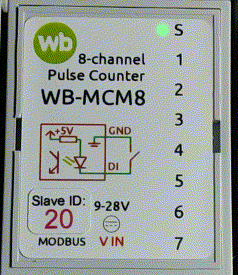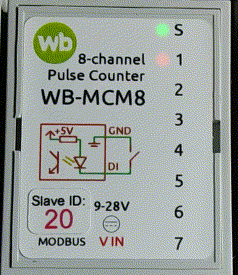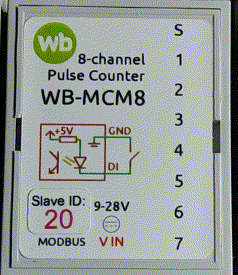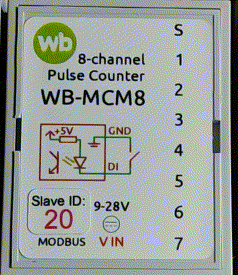
- S (vert) indique la communication Modbus. Il s’allume lorsque l’alimentation basse tension est appliquée et clignote pendant l’interrogation de l’appareil via RS-485. Avec les événements Fast Modbus activés, il clignote plus fréquemment car l’interrogation des événements est plus rapide que l’interrogation séquentielle. Il clignote une fois par seconde en mode chargeur d’amorçage et rapidement pendant le chargement du micrologiciel.
- 1–7 (orange) indiquent l’état des entrées : un voyant est allumé lorsque son entrée est fermée. L’entrée 8 n’a pas de voyant dédié.
Entrées
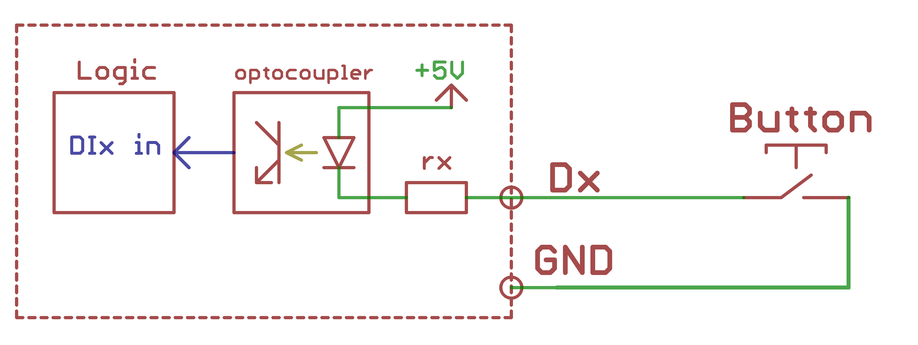
Chaque entrée fonctionne comme une entrée à contact sec. La relier à iGND l’active. Lorsqu’une impulsion arrive, le voyant correspondant s’allume, l’état de l’entrée change et son compteur de manœuvres s’incrémente. Les compteurs de manœuvres sur 32 bits sont enregistrés en mémoire non volatile.
Le Debounce Time (ms) peut être réglé séparément pour chaque entrée. En mode Count and frequency measurement l’entrée mesure également la fréquence des impulsions. La fréquence de mesure maximale de 3.1 kHz est disponible lorsque le délai d’antirebond est de 0 ms.
Reconnaissance des types d’appui
La reconnaissance des appuis est active lorsqu’une entrée est réglée sur Counting and press detection. Le module reconnaît les appuis courts, longs, doubles et courts suivis d’un long. Il transmet un compteur distinct pour chaque type d’appui via Modbus afin que les règles du contrôleur traitent les événements de façon fiable. Les temporisations de reconnaissance sont configurables.
Installation
Recommandations générales
Montez le WB-MCM8 sur un rail DIN standard de 35 mm. Il occupe deux modules DIN. Le bornier au pas de 3.5 mm marqué V+ GND A B raccorde l’alimentation et le bus RS-485. Utilisez un bus principal RS-485 correctement câblé avec une terminaison adaptée. Si les appareils du bus utilisent des alimentations différentes, reliez leurs bornes GND entre elles.
Une entrée s’active lorsqu’elle est reliée à iGND. Le courant est faible, environ 2 mA ; pratiquement tout type de bouton-poussoir ou d’interrupteur convient. La longueur et la section du câble ne sont normalement pas critiques, mais une paire torsadée est recommandée près des câbles de puissance : utilisez un conducteur pour le signal et l’autre pour iGND. Installez et utilisez le module dans les limites environnementales et de sécurité électrique spécifiées.
Raccordement de compteurs et de boutons
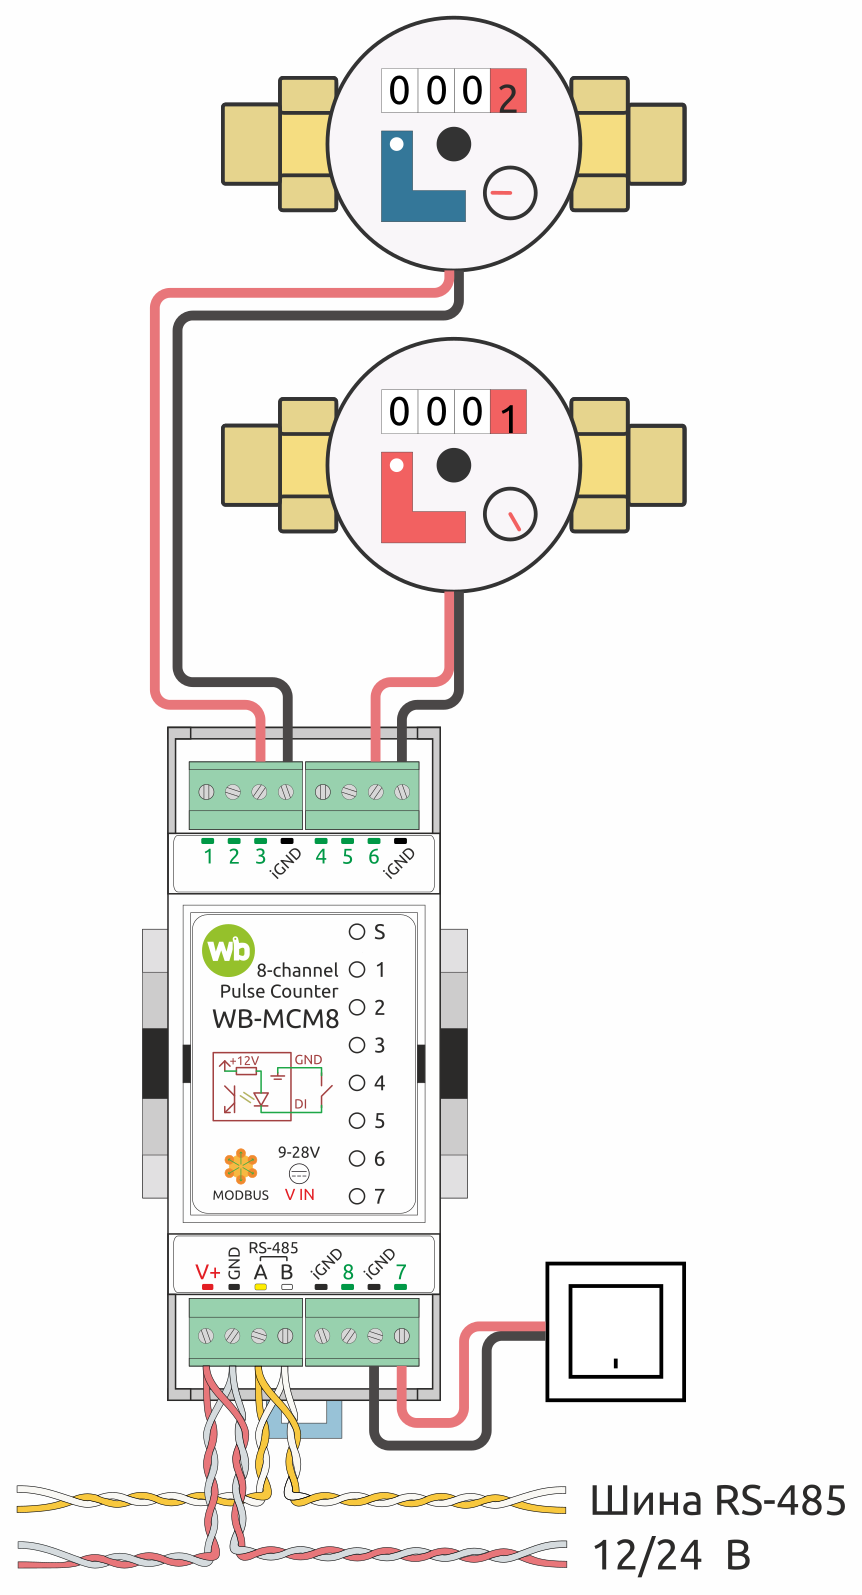
L’exemple montre deux compteurs d’eau à contact sec raccordés aux entrées 3 et 6 et un bouton-poussoir raccordé à l’entrée 7. Jusqu’à huit appareils d’entrée peuvent être raccordés. Si la mesure de consommation d’eau doit aussi déclencher une protection contre les fuites, utilisez un module dédié au contrôle de l’eau et des fuites, tel que le WB-MWAC.
Raccordement de codeurs
Utilisez le schéma de câblage et l’affectation des entrées dans Fonctionnement des codeurs ci-dessous.
Configuration
Méthodes de configuration
Vous pouvez configurer le module de l’une des manières suivantes :
- Dans l’interface web d’un contrôleur Wiren Board, sous Settings → Configs → Serial device driver configuration. Si ces éléments ne sont pas disponibles, vérifiez le niveau d’accès actuel.
- En écrivant dans les registres Modbus du module depuis la console du contrôleur avec
modbus-utils-rpcou l’modbus_client. - Sans contrôleur Wiren Board, à l’aide du configurateur web des appareils Wiren Board ou d’un autre outil Modbus sur un ordinateur équipé d’un adaptateur USB vers RS-485.
Si un paramètre décrit ici est absent, mettez à jour le micrologiciel du module et le logiciel du contrôleur.
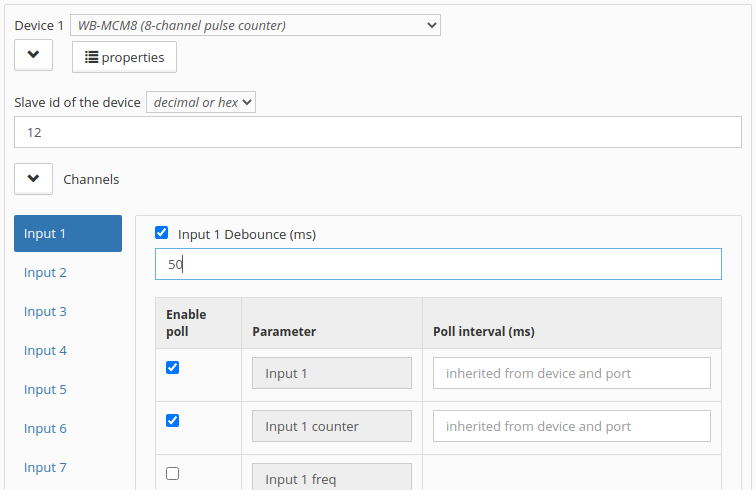
Mode de fonctionnement des entrées
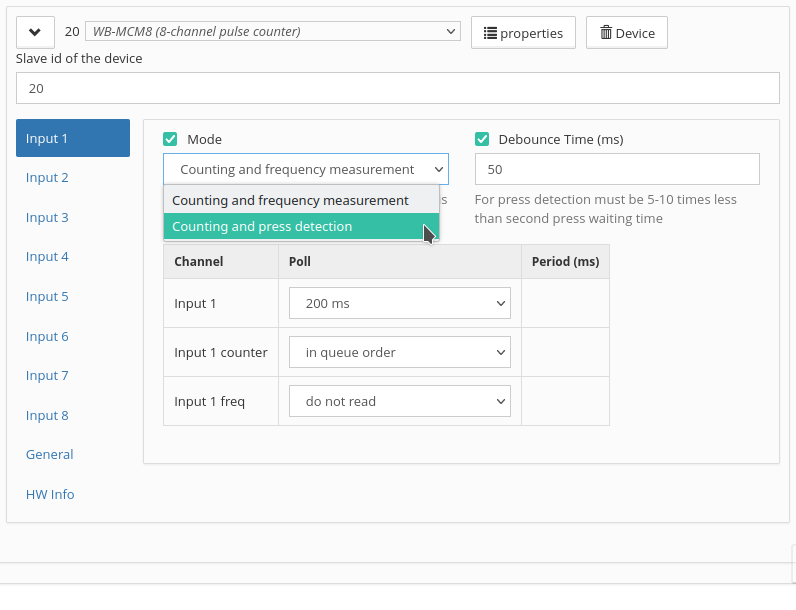
Réglez Mode séparément pour chaque entrée :
- Count and frequency measurement est destiné aux compteurs d’eau, d’électricité et de gaz ainsi qu’aux autres appareils à sortie impulsionnelle. C’est le mode par défaut.
- Counting and press detection est destiné aux boutons-poussoirs momentanés et aux interrupteurs.
Dans les deux modes, le module expose Input X pour l’état de l’entrée et incrémente Input X counter à chaque fermeture. Pour les boutons, sélectionnez la détection des appuis afin que les événements soient signalés immédiatement via Fast Modbus. En mode fréquence, le contrôleur interroge l’entrée à la suite des autres appareils du bus et un changement d’état peut arriver plus tard.
Count and frequency measurement
Le module indique aussi la fréquence des impulsions dans Input X freq. Avec l’antirebond par défaut, il compte les impulsions jusqu’à 9 Hz. Réglez Debounce Time (ms) à 0 pour la fréquence maximale de 3.1 kHz.
Counting and press detection
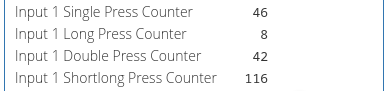
Chaque type d’appui reconnu possède son propre compteur :
Input X Single Press Counter— appuis courts simples ;Input X Long Press Counter— appuis longs ;Input X Double Press Counter— doubles appuis courts ;Input X Shortlong Press Counter— appui court suivi d’un appui long.
La fréquence n’est pas mesurée dans ce mode. Dans les règles d’automatisation, utilisez les compteurs d’appuis plutôt que Input X: un appui court peut se terminer avant que le contrôleur lise l’état, tandis que le compteur conserve l’événement.
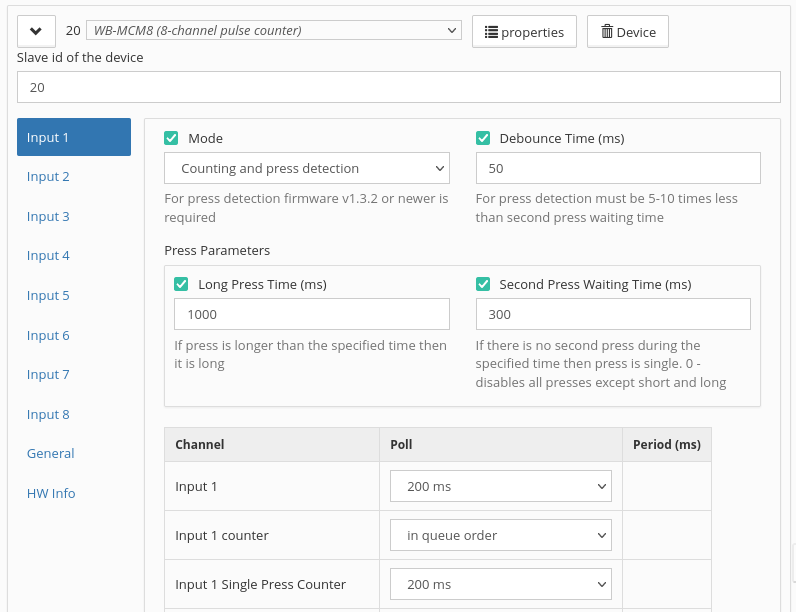
Paramètres disponibles :
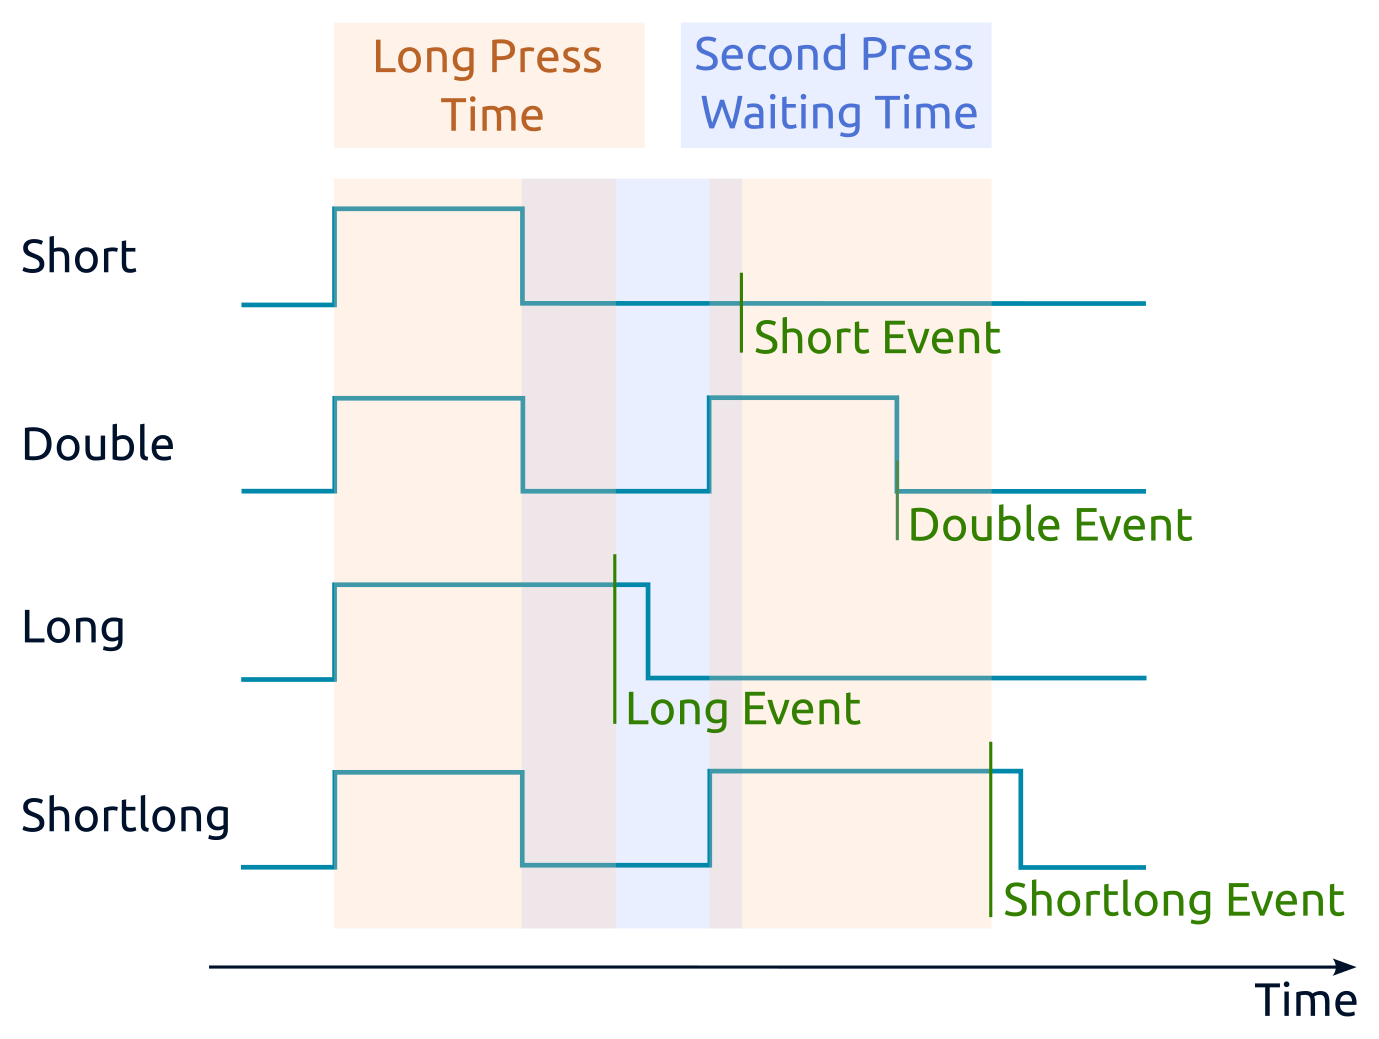
- Long Press Time (ms) distingue les appuis longs des appuis courts. Un appui dépassant cette durée est long ; sinon, il est court.
- Second Press Waiting Time (ms) ouvre une fenêtre de détection après le relâchement d’un appui court. Un second appui dans cette fenêtre produit un double appui ; sinon, le premier reste simple.
- Debounce Time (ms) est la durée pendant laquelle le signal de la borne doit rester stable avant que l’algorithme de reconnaissance l’accepte. Pour les boutons, utilisez une valeur cinq à dix fois plus courte que le délai d’attente du second appui.
- Polling period pour chaque compteur d’appuis doit normalement rester sur Default pour que le pilote puisse choisir la bonne méthode d’interrogation.
La reconnaissance des doubles appuis retarde le signalement des appuis simples. Avec la fenêtre par défaut de 300 ms pour le second appui, un événement d’appui court apparaît 300 ms après le relâchement. Si les appuis doubles et courts suivis d’un long ne sont pas nécessaires, réglez le délai d’attente à 0 ms pour qu’un appui simple soit signalé immédiatement après le relâchement.
La reconnaissance commence après l’antirebond. Avec l’antirebond par défaut de 50 ms, les appuis plus courts que 50 ms sont ignorés et le relâchement est détecté 50 ms après le relâchement physique. Choisissez la valeur la plus courte qui supprime les déclenchements intempestifs pour l’interrupteur utilisé.
Antirebond
Chaque entrée possède un filtre configurable Debounce Time (ms) . La plage autorisée est de 0 à 2000 ms ; la valeur par défaut est de 50 ms.
Fonctionnement des codeurs
Le WB-MCM8 accepte jusqu’à trois codeurs en quadrature (incrémentaux), dont au maximum deux appareils ABZ. Il peut s’agir de codeurs mécaniques à molette pour des usages comme le réglage de luminosité ou de codeurs optiques de précision pour surveiller des déplacements.
Un codeur produit deux trains d’impulsions, A et B, déphasés. Le nombre d’impulsions détermine l’amplitude du mouvement de l’axe, et le signal qui arrive en premier détermine le sens. Un codeur ABZ ajoute un signal Z avec une impulsion par tour, permettant au module de compter les tours complets.
Chaque codeur doit utiliser un groupe d’entrées sur un même bornier. Un appareil ABZ ne peut être affecté qu’en tant que codeur 1 ou 2. Les entrées non utilisées par les codeurs restent disponibles pour le comptage ordinaire d’impulsions ou la gestion des boutons.
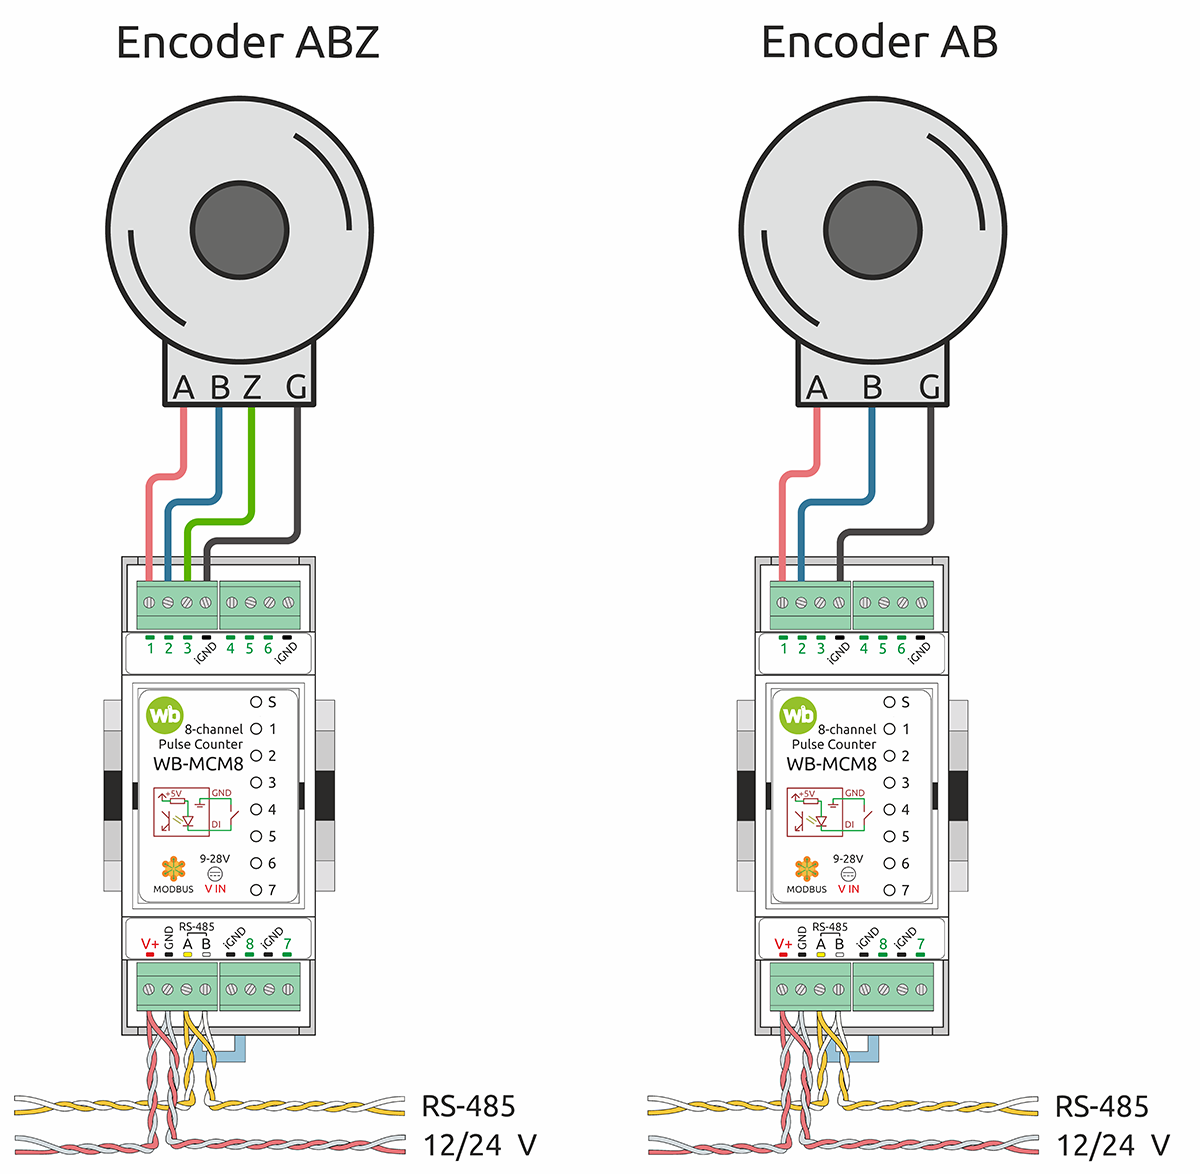
| Entrée WB-MCM8 | Codeur | Signal |
|---|---|---|
| 1 | 1 | A |
| 2 | B | |
| 3 | Z | |
| iGND | GND (G) | |
| 4 | 2 | A |
| 5 | B | |
| 6 | Z | |
| iGND | GND (G) | |
| 7 | 3 | A |
| 8 | B | |
| iGND | GND (G) |
Pour chaque entrée utilisée par un codeur, réglez Debounce Time (ms). La valeur recommandée est de 2–5 ms ; utilisez 2 ms pour une rotation rapide.
Codeurs AB
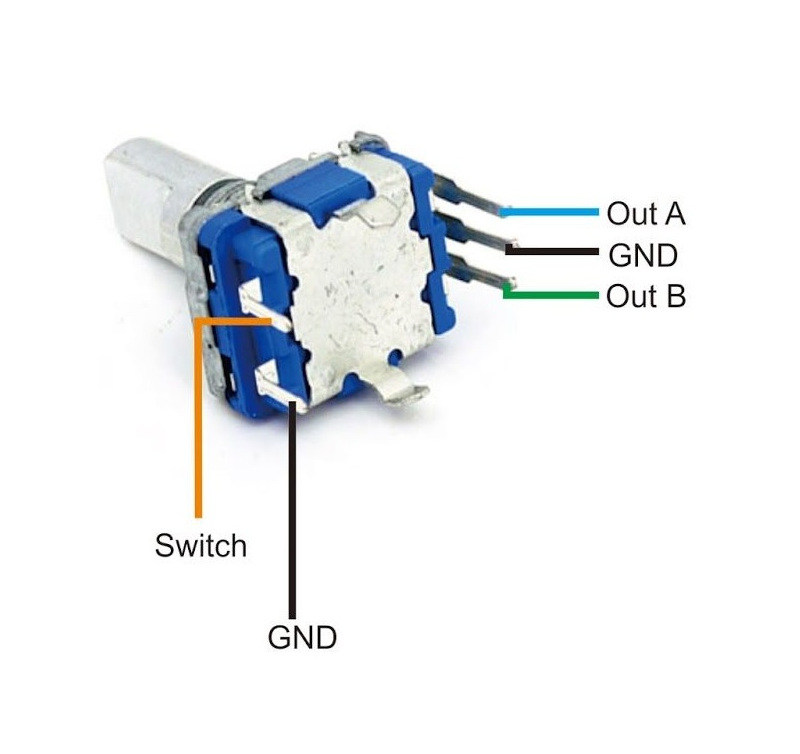
Un codeur AB se raccorde par trois fils : A, B et GND. La position de l’axe est disponible dans Encoder X position de −2 147 483 648 à 2 147 483 647. En cas de dépassement, le signe change et le comptage continue. Le canal de position est accessible en écriture et peut donc être initialisé à une valeur choisie.
De nombreux codeurs mécaniques fournissent aussi une sortie Switch qui se ferme vers GND lorsqu’on appuie sur l’axe. Raccordez-la à une entrée inutilisée et traitez-la comme un bouton-poussoir ordinaire.
Codeurs ABZ
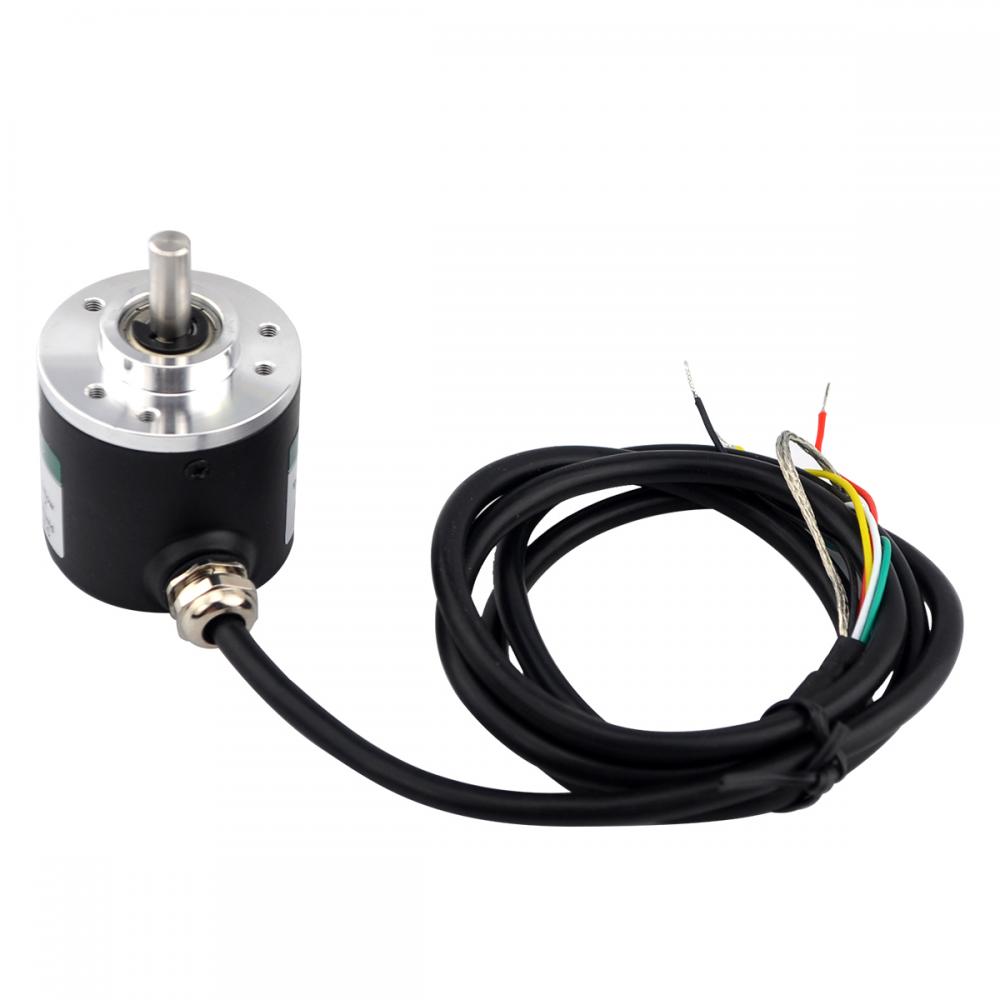
Les codeurs ABZ sont couramment utilisés pour le suivi industriel des déplacements. Quatre fils se raccordent à A, B, Z et GND. Le module expose deux canaux de données et un paramètre de configuration :
- Pulses per revolution est la caractéristique nominale du codeur, par exemple 100 P/R ou 2000 P/R, et détermine la valeur angulaire dans un tour.
Encoder X angleindique les pas et le sens de déplacement de l’axe à l’intérieur d’un tour. Lorsqu’une impulsion Z arrive, la valeur revient à 0 lors d’une rotation dans le sens croissant, ou devient égale à Pulses per revolution lors d’une rotation dans le sens décroissant.Encoder X revolutionsindique les tours complets. Il augmente ou diminue de un à chaque impulsion Z selon le sens.
Les canaux d’angle et de tours sont accessibles en écriture et vont de −32 768 à 32 767. En cas de dépassement, le signe change et le comptage continue.
Configuration des codeurs
Les paramètres des codeurs se trouvent sous Encoders → Encoder 1, Encoder 2, Encoder 3. Sélectionnez un Connection type:
- Not used — valeur par défaut ; toutes les entrées fonctionnent indépendamment dans les modes sélectionnés.
- 2 signals, AB — les deux premières entrées du groupe reçoivent A et B ; la troisième entrée, lorsqu’elle existe, reste disponible.
- 3 signals, ABZ — la troisième entrée reçoit Z ; disponible uniquement pour les codeurs 1 et 2.
Le réglage individuel du mode de fonctionnement d’une entrée est sans effet tant qu’elle est affectée à un codeur. Pour ABZ, saisissez également Pulses per revolution. S’il reste à 0, Encoder X angle peut devenir négatif lorsque l’axe franchit la limite d’un tour.
Interface web du contrôleur Wiren Board
Sélection du modèle
Ajoutez le module à la page Devices du contrôleur, soit automatiquement par détection des appareils RS-485, soit manuellement en sélectionnant le modèle WB-MCM8.
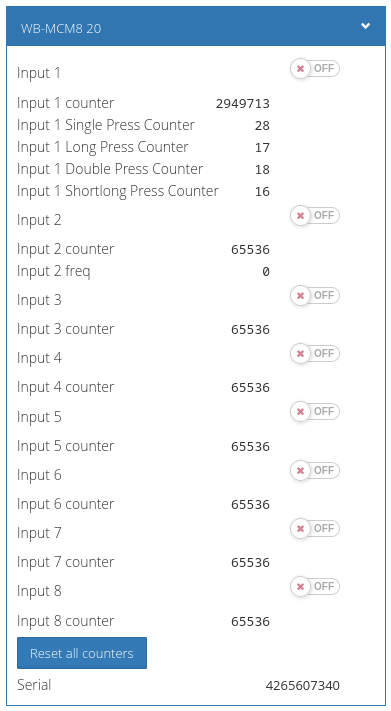
Consultation des valeurs et commande de l’appareil
L’interface web affiche les valeurs reçues du module. Choisissez les canaux affichés dans les paramètres de l’appareil du pilote wb-mqtt-serial .
Input 1àInput 8indiquent les états actuels des entrées et sont en lecture seule.Input 1 counteràInput 8 countercomptent chaque fermeture vers iGND dans les deux modes. Ils sont enregistrés en mémoire non volatile et conservés après coupure puis rétablissement de l’alimentation.Input X freqindique la fréquence en hertz uniquement en mode de comptage et mesure de fréquence. Il n’est pas interrogé par défaut ; activez l’interrogation dans les paramètres de l’appareil si nécessaire.- Les compteurs de types d’appui sont disponibles en mode de comptage et détection des appuis. Ils sont enregistrés en mémoire volatile et réinitialisés après une coupure d’alimentation.
Encoder X position,Encoder X revolutionset leEncoder X angleapparaissent lorsque le type de connexion du codeur correspondant est activé.- Reset all counters efface toutes les valeurs de
Input X counter.
Fonctionnement Modbus
Le WB-MCM8 utilise Modbus RTU sur RS-485. Il prend en charge les commandes standard de lecture et d’écriture d’un ou de plusieurs registres. Configurez-le dans l’interface web du contrôleur Wiren Board, le configurateur web des appareils ou un logiciel tiers compatible.
Paramètres du port série par défaut
| Default | Nom dans l’interface web | Paramètre |
|---|---|---|
| 9600 | Débit en bauds | Débit, bit/s |
| 8 | Bits de données | Nombre de bits de données |
| Aucune | Parité | Parité |
| 2 | Bits d’arrêt | Nombre de bits d’arrêt |
Avec le micrologiciel actuel, le module communique également correctement lorsque son réglage des bits d’arrêt diffère de celui du maître Modbus. Pour une réponse plus rapide, un débit de 115 200 bit/s est recommandé si l’installation du bus le permet.
Adresse Modbus

Chaque appareil d’une même ligne doit avoir une adresse unique de 1 à 247. L’adresse d’usine apparaît sur les étiquettes du couvercle supérieur, du côté ou du dessous du boîtier. Les appareils fournis ensemble reçoivent normalement des adresses d’usine différentes. L’adresse peut être détectée, modifiée ou réinitialisée avec les outils du contrôleur Wiren Board ou un logiciel de configuration Modbus compatible.
Extension Fast Modbus
Fast Modbus ajoute au Modbus standard la détection rapide des appareils Wiren Board sur un bus RS-485 et l’interrogation des événements. Un maître active l’extension par une commande spéciale ; le module reste donc compatible avec les équipements Modbus tiers ordinaires. Seuls certains registres génèrent des événements ; ils sont marqués d’un éclair dans la table des registres.
Table des registres
La table des registres du WB-MCM8 dans le modèle d’appareil installé définit toutes les valeurs instantanées, les compteurs et les registres de configuration. Utilisez le modèle correspondant à la version du micrologiciel installée.
Mise à jour du micrologiciel et rétablissement des paramètres d’usine
Le micrologiciel peut être mis à jour via Modbus, ce qui permet de déployer des correctifs et des fonctions techniquement compatibles sans démonter le module. La configuration enregistrée dans la mémoire de l’appareil est conservée lors d’une mise à jour du micrologiciel. Les outils du contrôleur permettent aussi de réinitialiser les paramètres, de modifier les paramètres de connexion ou l’adresse Modbus, et de mettre à jour le chargeur d’amorçage.
Problèmes connus
Avant le déploiement, consultez les notes de version du micrologiciel actuel pour repérer les problèmes connus concernant la révision matérielle installée. Maintenez à jour le micrologiciel et les modèles d’appareils du contrôleur.
Révisions matérielles
Le matériel peut évoluer pendant la vie du produit. Identifiez la révision imprimée sur le module et appliquez les informations de maintenance propres à cette révision lors du remplacement d’appareils ou de la comparaison des dispositions des bornes.
Dimensions
