 Dokumentation
WB-MAO4
Vierkanal-Analogausgangsmodul für 0–10 V / PWM
Abgedeckte Bestellnummern (1)
WB-MAO4
Diese Seite beschreibt die neueste Hardware-Revision mit der neuesten stabilen Firmware. Falls Ihr Gerät ältere Firmware verwendet, aktualisieren Sie diese nach Möglichkeit (siehe Firmware-Aktualisierung).
- Verlauf der Hardware-Revisionen;
- Firmware-Änderungen.
Verwendungszweck
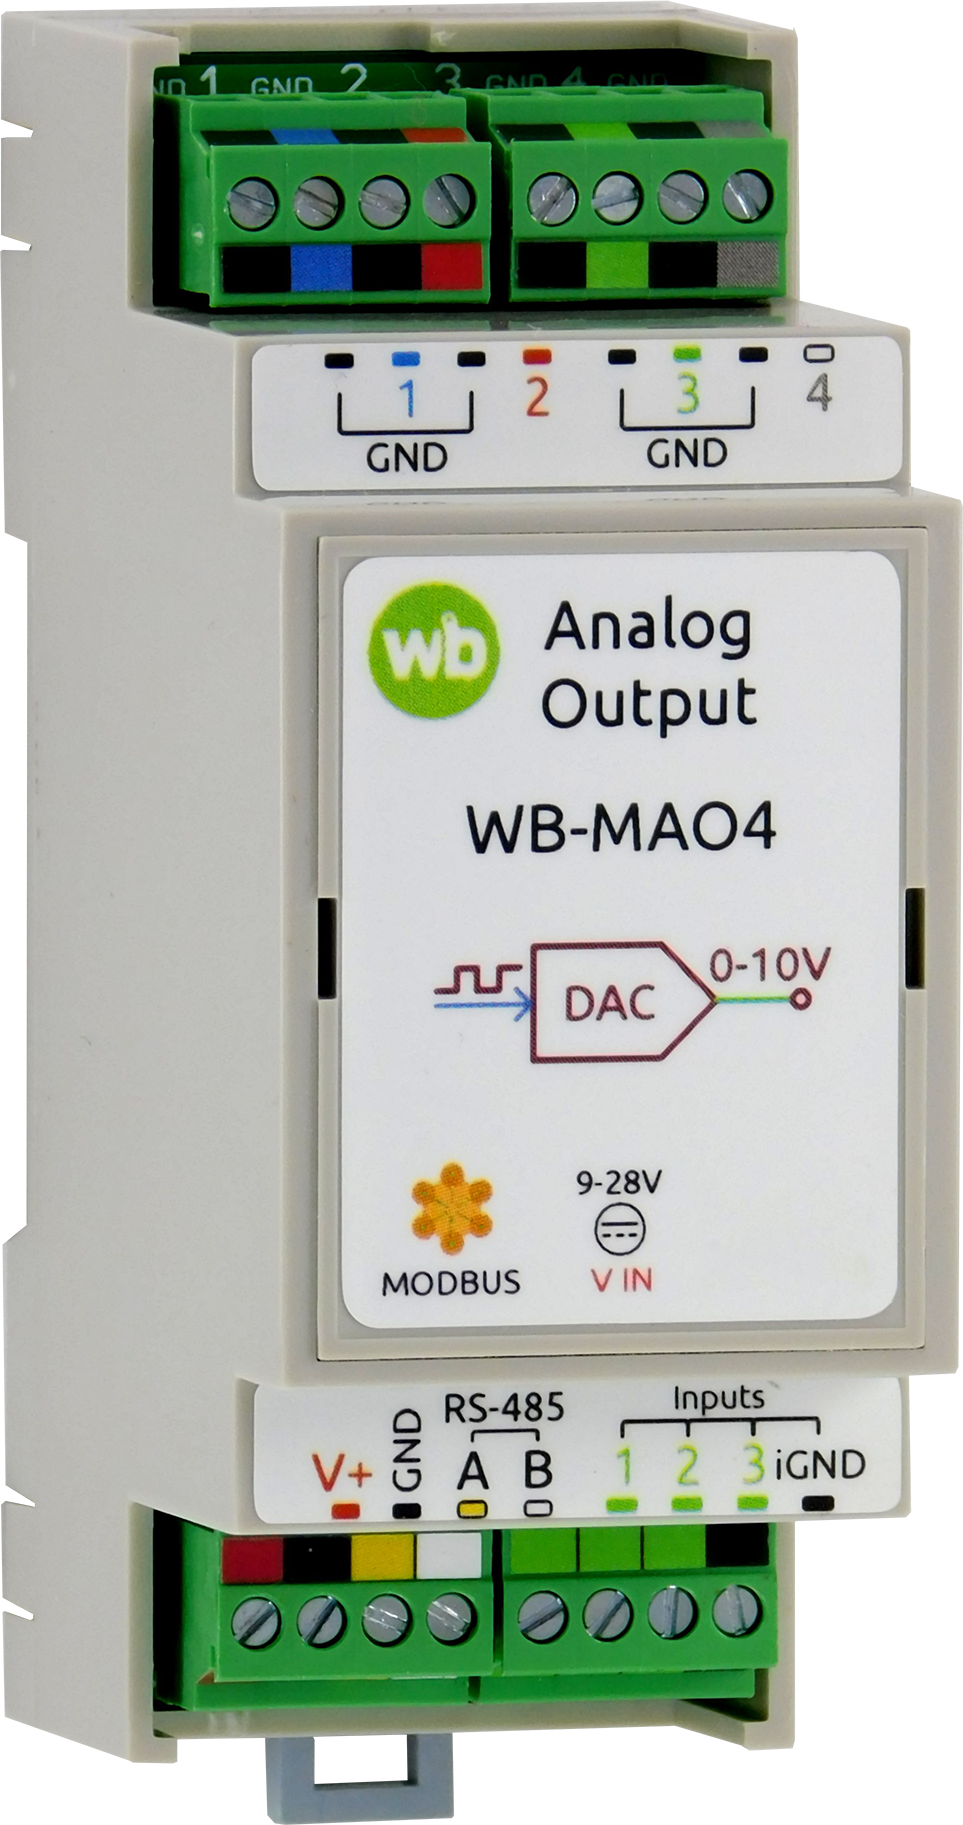
Das Analogausgangsmodul mit 4 Kanälen steuert Geräte über 0–10-V-Signale oder PWM-Signale mit einer Impulsamplitude von 10 V, beispielsweise Servoantriebe, Luftklappen- und Ventilantriebe. Ein Controller oder PC steuert das Modul über RS-485 mit Modbus-Befehlen.
Technische Daten
| Parameter | Wert |
|---|---|
| Spannungsversorgung | |
| Versorgungsspannung | 9–28 V DC |
| Leistungsaufnahme |
0.3 bis 2.3 W |
| Ausgangskanäle | |
| Anzahl der Kanäle | 4 |
| Ausgangssignal im Analogmodus | 0…10 V |
| Ausgangssignal im PWM-Modus | Amplitude: 10 V; maximale Frequenz: 24 kHz; Standardfrequenz: 1 kHz |
| Maximalstrom | Nennstrom: 8 mA (Lastwiderstand mindestens 1.3 kΩ); Kurzschlussstrom: bis zu 40 mA |
| Genauigkeit | 2 % + 20 mV (bei 25 °C), 3 % + 30 mV (von −40 bis +80 °C) |
| Eingänge | |
| Verwendungszweck | Erfassung digitaler Signale von externen Sensoren, Endschaltern usw. |
| Eingangstyp | Potentialfreier Kontakt; Eingänge als Gruppe galvanisch getrennt.
Eingangsspannung: ~12 V. Strom bei geschlossenem Eingang: ~2 mA. |
| Zulässige Spannung | −20 bis +40 V |
| Steuerung | |
| Steuerschnittstelle | RS-485 |
| Schnittstellentrennung | Nicht galvanisch getrennt |
| Kommunikationsprotokoll | Modbus RTU; per Software konfigurierbare Adresse; die Werkseinstellungen sind auf dem Etikett aufgedruckt |
| Parameter der RS-485-Schnittstelle | Per Software konfigurierbar; Standardwerte:
Baudrate — 9600 bit/s; Daten — 8 Bit; Parität — keine (N); Stoppbits — 2 |
| Betriebsbereit nach dem Einschalten | ~2 s |
| Betriebsbedingungen | |
| Umgebungslufttemperatur | −40 bis +80 °C |
| Relative Luftfeuchtigkeit | Bis zu 95%, nicht kondensierend |
| Klimaklassifizierung nach GOST 15150-69 | O2.1* (die Bezeichnung verwendet den kyrillischen Buchstaben O) |
| Garantie | 2 Jahre |
| Lebensdauer | 8 Jahre |
| Klemmenblöcke und Leiterquerschnitte | |
| Empfohlener Leiterquerschnitt mit isolierten Aderendhülsen | 0.35–1 mm2 — Einzeladerendhülse; 0.35–0.5 mm2 — Doppeladerendhülse |
| Standardlänge der Aderendhülse | 8 mm |
| Anzugsdrehmoment der Schrauben | 0.2 N·m |
| Abmessungen | |
| Breite in Teilungseinheiten | 2 |
| Gesamtabmessungen (L × B × H) | 36 × 90 × 58 mm |
| Gewicht (einschließlich Karton) | 80 g |
Funktionsprinzip
Das Gerät verfügt über zwei Betriebsarten zur Ausgangssteuerung:
- analog 0–10 V: Die Spannung wird in Millivolt vorgegeben (0…10 000);
- Pulsweitenmodulation (PWM) mit einer Impulsamplitude von 10 V und variablem Tastgrad, angegeben als % × 100 (0…10 000):
- für einen PWM-Tastgrad von 1 % beträgt der Wert 100;
- für einen PWM-Tastgrad von 20 % beträgt der Wert 2000.
Anzeigen
Das Modul hat eine Anzeige, die seinen Status ohne Verbindung zu einem Controller anzeigt:
- S (grün) — Modbus-Kommunikationsstatus: leuchtet bei anliegender Kleinspannungsversorgung und blinkt während der Abfrage über RS-485. Bei Geräten mit aktivierten Ereignissen in Fast Modbus ⚡ blinkt die Anzeige häufiger als bei der sequenziellen Abfrage, da Ereignisse schneller abgefragt werden. Im Bootloader-Modus blinkt sie einmal pro Sekunde; während des Firmware-Uploads blinkt sie schnell. Sie befindet sich unter Klemme B.
Installation
Montieren Sie das Gerät auf einer standardmäßigen 35-mm-Hutschiene.
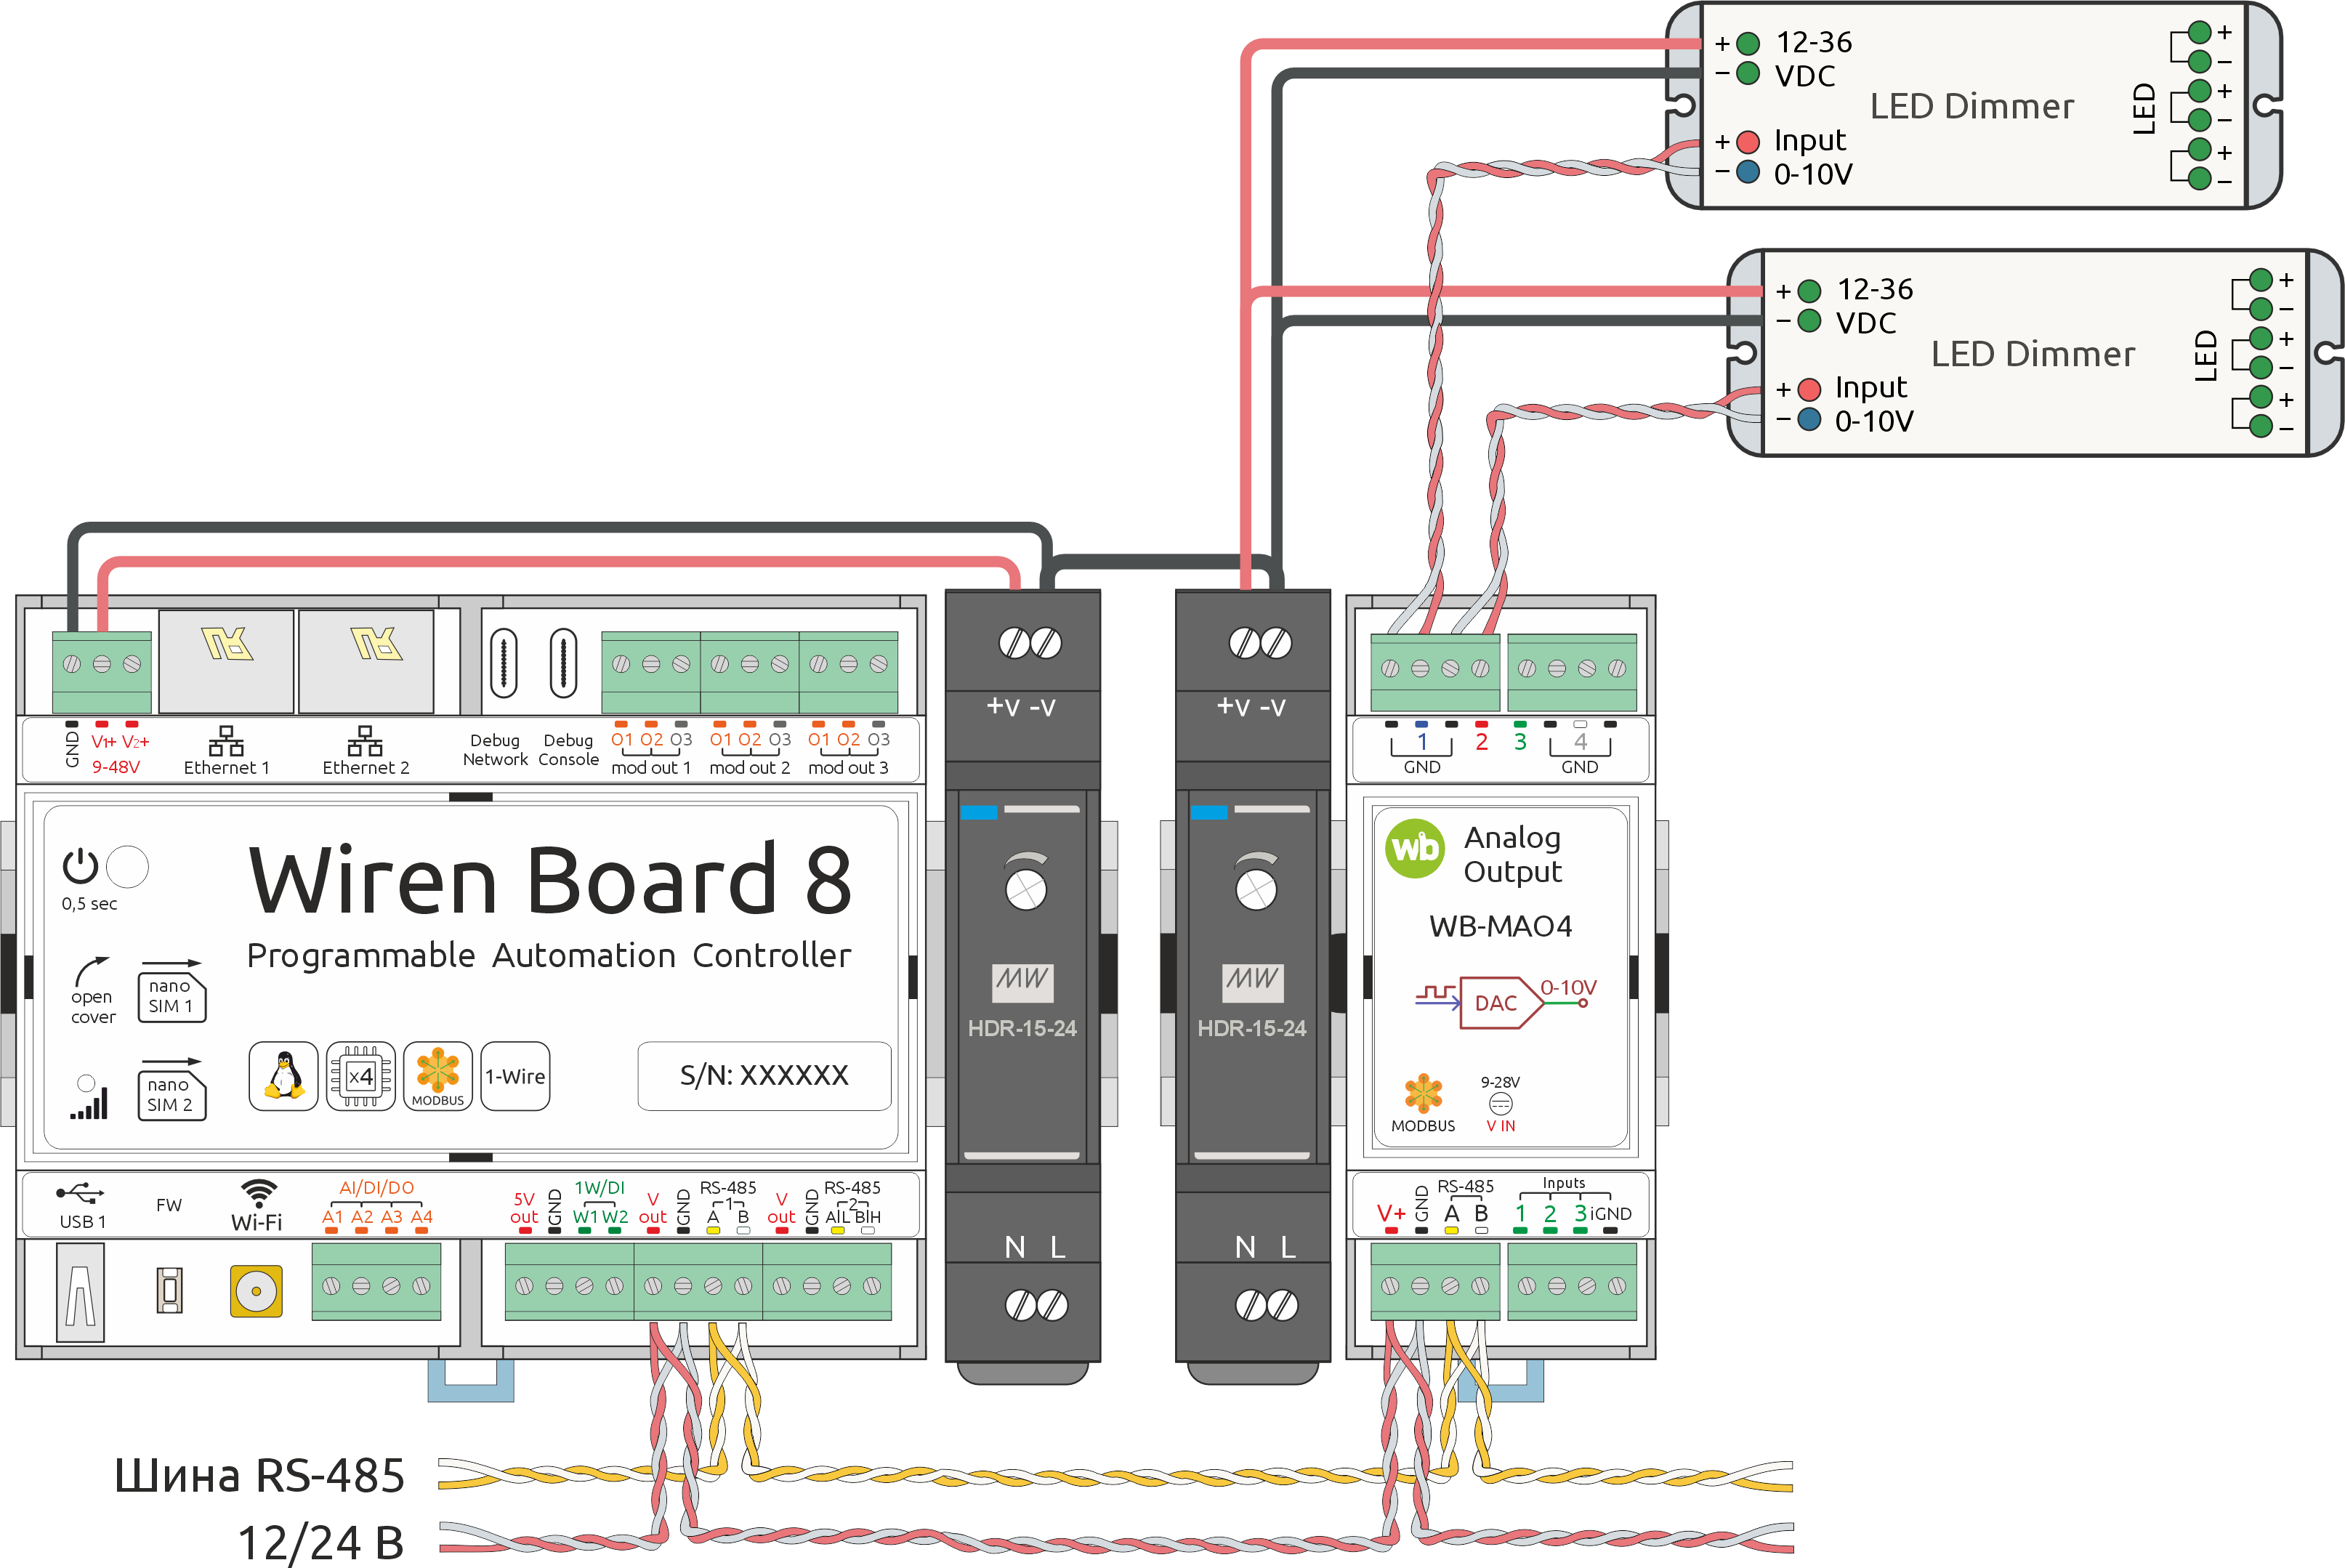
Der Klemmenblock V+ GND A B mit einem Rastermaß von 3.5 mm dient zum Anschluss der Spannungsversorgung und des RS-485-Kommunikationsbusses. Eine korrekte Busverdrahtung ist für eine zuverlässige Kommunikation erforderlich; siehe Verdrahtung und Anschluss des RS-485-Busses.
Wenn Geräte am RS-485-Bus unterschiedliche Spannungsversorgungen verwenden, müssen ihre GND-Klemmen miteinander verbunden werden. Siehe Erdung von Wiren Board-Geräten und Verbindung von GND und iGND.
Digitale Eingänge werden durch Verbindung mit iGND aktiviert. Der Strom ist mit etwa 2 mA gering, sodass jeder geeignete Taster- oder Schaltertyp verwendet werden kann. Kabellänge und Querschnitt sind für die Kontakterkennung nicht kritisch. Verwenden Sie zur Verringerung von Störungen durch benachbarte Leistungsleitungen ein verdrilltes Adernpaar und verbinden Sie iGND mit dessen zweitem Leiter. Weitere Informationen zum Anschluss der Klemmen iGND/GND.
Verwenden Sie verdrillte Adernpaare für die 0–10-V-Verbindungen zu den Antrieben: eine Ader für das Signal und die andere für GND.
Installationsbeispiel
Ein Installationsbeispiel für das Modul WB-MAO4 zeigt Schaltbild 1.
In diesem Beispiel steuert das Modul zwei LED-Streifen-Dimmer mit 0–10-V-Eingängen. Es erfasst außerdem einen Schalter, dessen Logik durch Regeln auf dem Controllerumgesetzt wird. Das Modul wird vom Controller versorgt und kommuniziert mit ihm über RS-485. Die Dimmer verwenden ein separates Netzteil.
WARNUNG: da der negative Versorgungsanschluss des WB-MAO4 nicht von den negativen Ausgangsanschlüssen isoliert ist, müssen Sie den Minuspol des Modulnetzteils mit dem Minuspol des Lastnetzteils verbinden. Verwenden Sie einen Leiter mit mindestens 1.5 mm2 .
In diesem Beispiel wird das Modul von einem Wiren Board 6 versorgt. Verbinden Sie deshalb den Minuspol des Controller-Netzteils mit dem Minuspol des Lastnetzteils.
Weboberfläche des Wiren Board-Controllers
Vorlage auswählen
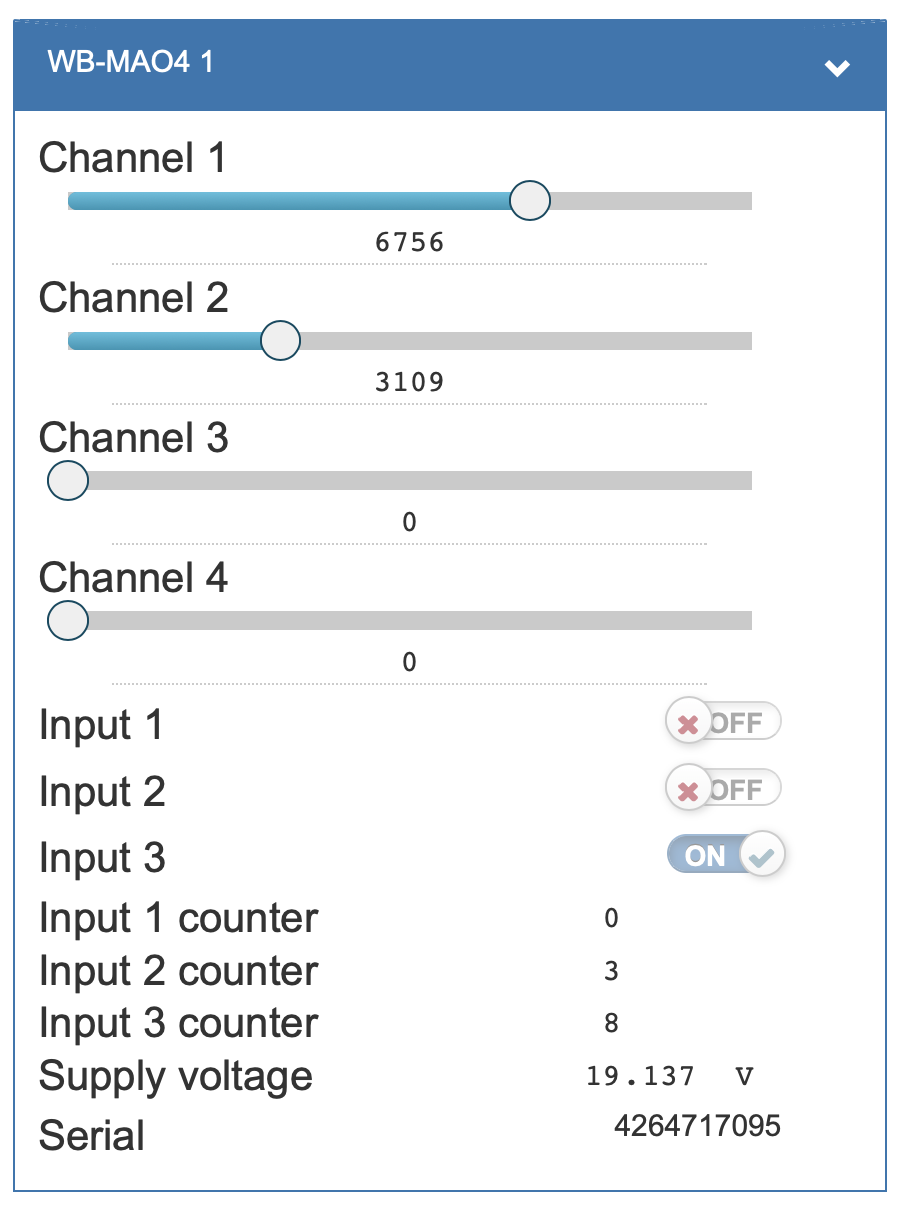
Damit das Gerät auf der Registerkarte Devices der Weboberfläche des Wiren Board-Controllers angezeigt wird, fügen Sie es automatisch über die Suche nach Wiren Board-Geräten an RS-485 hinzu oder im manuell durch Auswahl der Vorlage WB-MAO4.
Gerät steuern und Werte anzeigen
Über die Weboberfläche können Sie die Geräteausgänge steuern und Messwerte anzeigen. Um die angezeigten Kanäle zu ändern, bearbeiten Sie die Gerätekonfiguration in den Einstellungen des Treibers wb-mqtt-serial.
Konfiguration
Konfigurationsmöglichkeiten
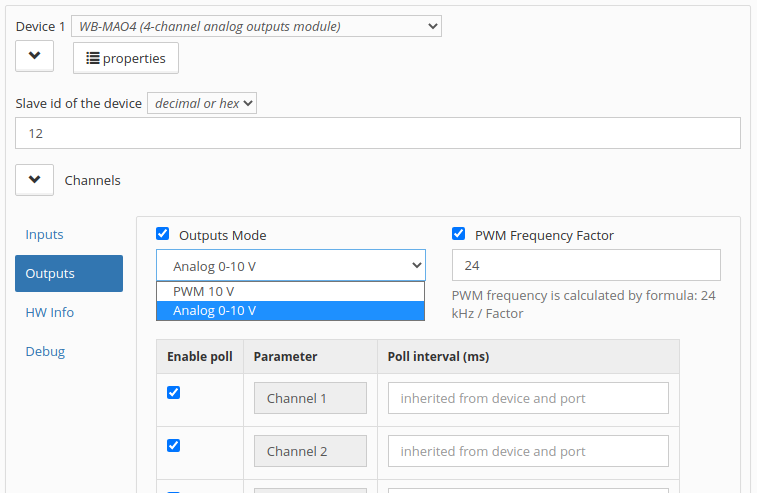
- Stellen Sie die Parameter in der Weboberfläche des Wiren Board-Controllers unter Settings → Configs → Serial devices driver configurationein. Falls diese Einträge nicht verfügbar sind, prüfen Sie Ihre Zugriffsebene.
- Schreiben Sie die Einstellungen von der Controller-Konsole aus in die Modbus-Register des Moduls mithilfe des Dienstprogramms modbus-utils-rpc oder im modbus_client.
- Ohne Wiren Board-Controller verwenden Sie den Webkonfigurator für Wiren Board-Geräte oder andere Software; siehe Wiren Board-Modbus-Geräte ohne Controller verwenden. Sie benötigen einen Computer mit einem Schnittstellenkonverter: USB-RS485.
Unsere Geräte werden laufend verbessert. Falls in diesem Handbuch beschriebene Einstellungen fehlen, aktualisieren Sie die Geräte-Firmware und die Controller-Software.
Analogausgänge konfigurieren
Sie können folgende Parameter ändern:
- Outputs Mode — wählen Sie den Modus 0–10 V oder PWM.
- PWM Frequency Factor — PWM-Faktor. Die resultierende Frequenz berechnet sich als
24 kHz / Factor.
Ausgangssteuerung
Eine vorgegebene Ausgangsspannung (im Modus 0–10 V) oder ein vorgegebener Tastgrad (im PWM-Modus) wird sofort am entsprechenden Ausgang eingestellt.
Die Ausgänge lassen sich auch wie Dimmer steuern:
- ein- oder ausschalten;
- den Ausgangspegel als Prozentsatz des konfigurierten Bereichs einstellen;
- die Änderungsgeschwindigkeit des Ausgangspegels einstellen.
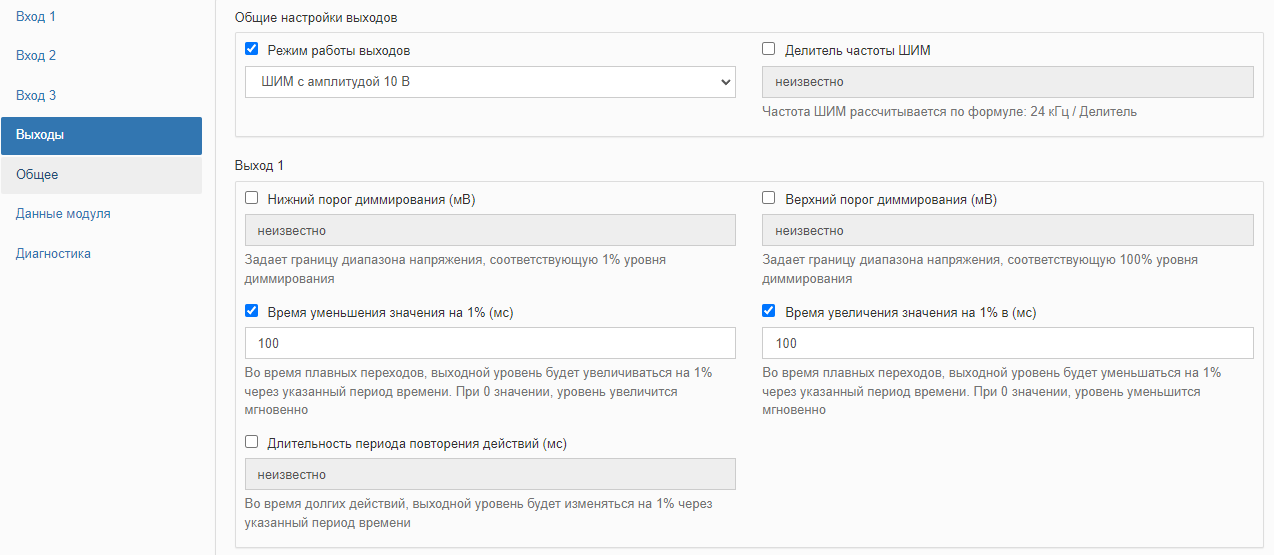
Ausgangsparameter:
- Voltage at 1% dimming level (mV) — Ausgangswert, der einem Pegel von 1 % entspricht.
- Voltage at 100% dimming level (mV) — Ausgangswert, der einem Pegel von 100 % entspricht.
- Dimming level decrement rate (ms/%) / Dimming level increment rate (ms/%) — Geschwindigkeit, mit der der Ausgangssignalpegel beim Übergang zwischen zwei Werten sinkt oder steigt.
- Action repeat time (ms) — kontinuierliche Aktionen werden im angegebenen Intervall in Millisekunden wiederholt.
Die Zeit für Anstieg bzw. Abfall darf null sein. Dadurch werden sanfte Übergänge deaktiviert und der Pegel wird sofort übernommen.
Tastenereignisse den Ausgängen zuordnen
Momentary pushbutton
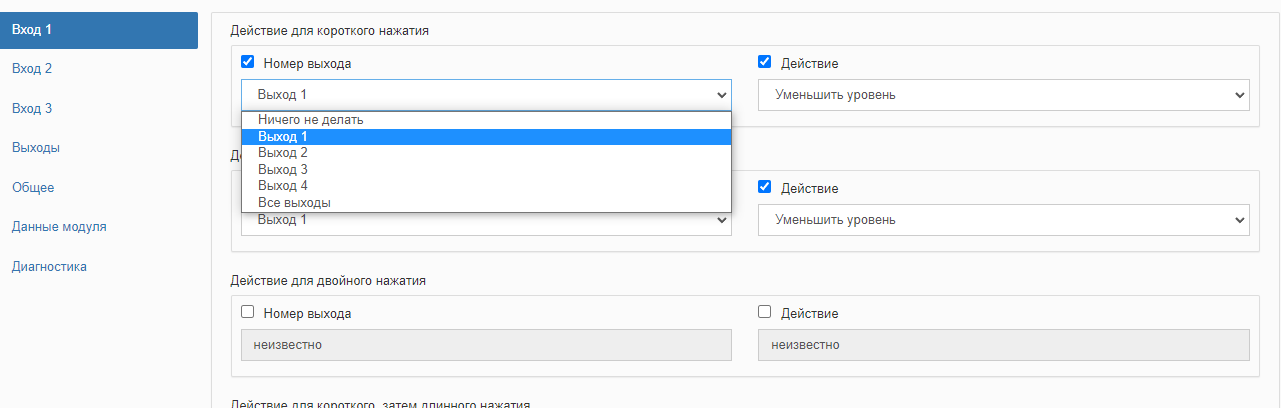
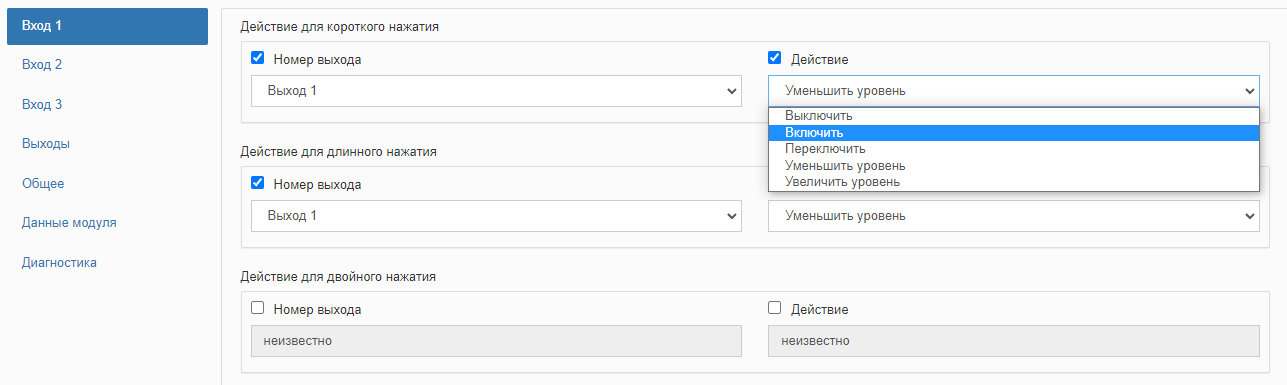
WB-MAO4 besitzt 3 Digitaleingänge für Taster. Jeder Taster erkennt 4 Betätigungsarten: kurz, lang, doppelt und kurz gefolgt von lang. Daraus ergeben sich 12 Ereignisse mit jeweils zwei Zuordnungsparametern: Zielausgang und Aktionstyp.
Output number wählt den vom Ereignis betroffenen Ausgang. Wählen Sie einen Ausgang, alle Ausgänge oder keinen, um das Ereignis zu ignorieren.
Output action wählt die Wirkung des Ereignisses:
- Off;
- On;
- Umschalten;
- Pegel erhöhen;
- Pegel verringern;
- Pegel erhöhen/verringern. Die Aktion wechselt bei jeder Tastenbetätigung.
Einige Kombinationen von Ereignissen und Aktionen sind praktisch nicht sinnvoll und werden ignoriert. Die Treibervorlage des Controllers berücksichtigt diese Einschränkungen.
| Verfügbare Kombinationen von Ereignissen und Aktionen | ||||||
|---|---|---|---|---|---|---|
| Tastendruckart | Switch output off | Switch output on | Toggle output state | Increase level | Decrease level | Increase/decrease level |
| Kurzer Tastendruck | Ein / alle Ausgänge | Ein / alle Ausgänge | Ein Ausgang | Ein / alle Ausgänge | Ein / alle Ausgänge | Nicht verfügbar |
| Langer Tastendruck | Ein / alle Ausgänge | Ein / alle Ausgänge | Ein Ausgang | Ein / alle Ausgänge | Ein / alle Ausgänge | Ein Ausgang |
| Doppelter Tastendruck | Ein / alle Ausgänge | Ein / alle Ausgänge | Ein Ausgang | Ein / alle Ausgänge | Ein / alle Ausgänge | Nicht verfügbar |
| Kurzer gefolgt von einem langen Tastendruck | Ein / alle Ausgänge | Ein / alle Ausgänge | Ein Ausgang | Ein / alle Ausgänge | Ein / alle Ausgänge | Ein Ausgang |
Dimmschritt für kurze und doppelte Tastendrücke
Verfügbar ab Firmware 2.9.0
Für Aktionen zum Erhöhen und Verringern des Pegels bei kurzer oder doppelter Betätigung lässt sich die Schrittweite festlegen. Konfigurieren Sie diese getrennt für jeden Kanal sowie für kurze und doppelte Betätigungen.
Bei kurzer oder doppelter Betätigung ändert das Modul den Zielpegel um die vorgegebene Schrittweite. Der Übergang erfolgt sanft entsprechend den Einstellungen von Dimming level increment rate (ms/%) und die Dimming level decrement rate (ms/%).
Latching switch
Statt Tastern können gewöhnliche rastende Schalter verwendet werden. Wählen Sie den Eingangsmodus Latching switch. Verfügbar sind zwei Ereignistypen: Schalter ein (geschlossen) und aus (offen).
Output number wählt den vom Ereignis betroffenen Ausgang. Wählen Sie einen Ausgang, alle Ausgänge oder keinen, um das Ereignis zu ignorieren.
Folgende Ausgangsaktionen stehen zur Verfügung:
- On;
- Off;
- Umschalten.
Drehgeberunterstützung
Verfügbar ab Firmware 2.9.0
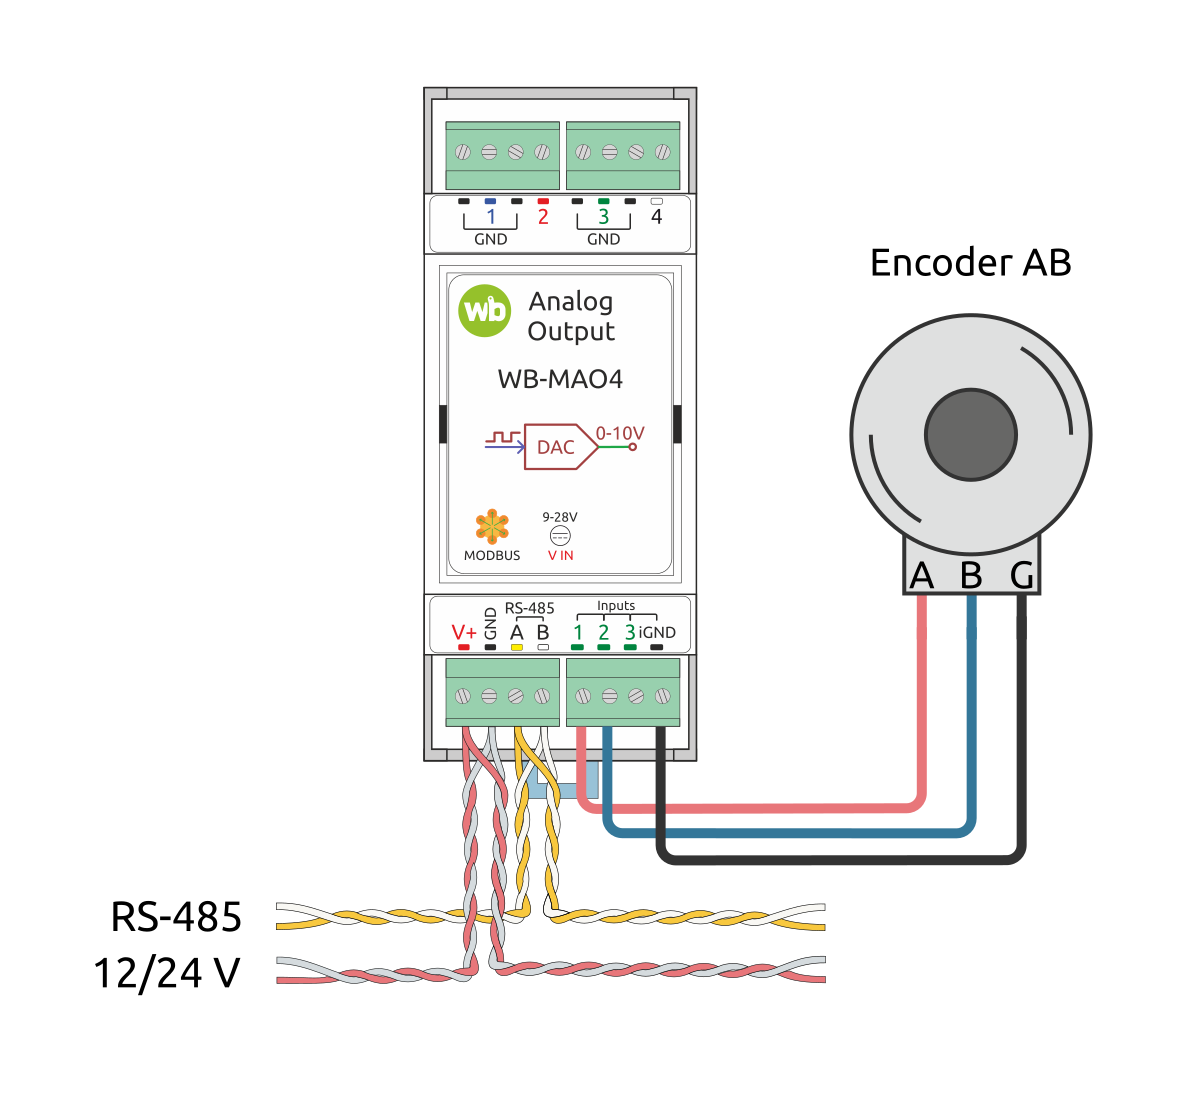
An die Eingänge des WB-MAO4 kann ein AB-Quadraturencoder (Inkrementalencoder) angeschlossen werden: Encoder 1 wird an die Eingänge 1/2 angeschlossen. Eingang 3 gehört nicht zum Encoder und bleibt ein gewöhnlicher Digitaleingang.
Konfigurieren Sie für jeden Drehgebereingang Debounce time. Empfohlene Entprellzeit: 2–5 ms; verwenden Sie bei schneller Drehung 2 ms.
Bei Modulen vor Charge v2.9E darf die Impulsrate des Encoders 20 Impulse pro Sekunde nicht überschreiten, sonst können Zählfehler auftreten. Empfohlen werden Encoder mit bis zu 20 Impulsen pro Umdrehung und eine Steuerung, bei der Drehzahlen über 1 Umdrehung pro Sekunde selten oder ausgeschlossen sind. Ab Charge v2.9E gilt diese Einschränkung nicht mehr.
AB-Drehgeber
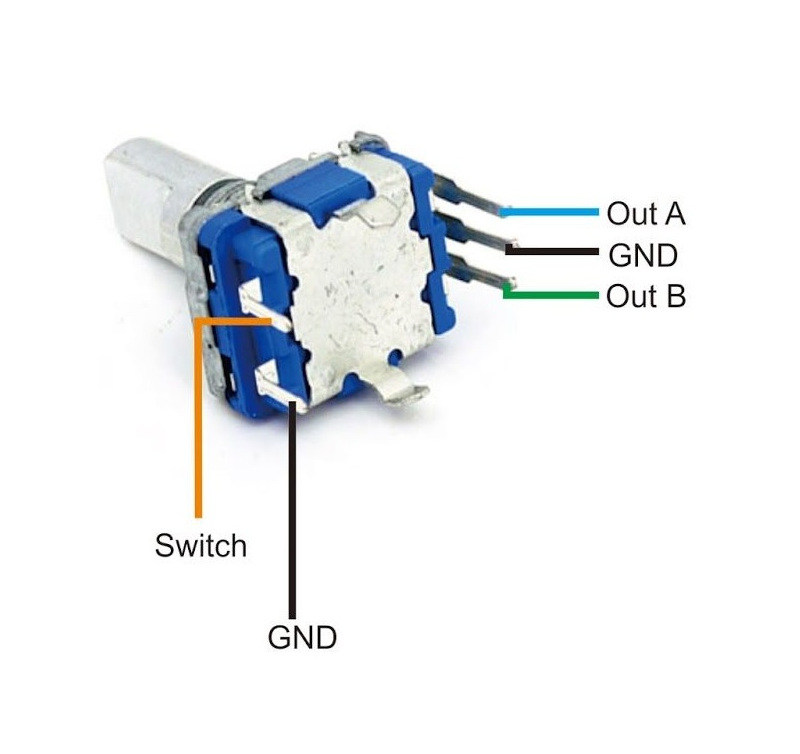
AB-Drehgeber können Parameter wie die Beleuchtungshelligkeit steuern.
Schließen Sie drei Leitungen an: A, B, GND. Die Wellenposition ist im Kanal Encoder position und kann Werte von −2147483648 bis 2147483647 annehmen. Beim Erreichen einer Grenze springt der Wert an die entgegengesetzte Grenze und die Zählung wird fortgesetzt.
Viele Drehgeber haben außerdem einen Switch -Ausgang, der beim Drücken der Welle mit GND verbunden wird. Schließen Sie ihn an einen freien Eingang an und verarbeiten Sie ihn wie einen gewöhnlichen Taster.
Der Kanal Encoder position ist beschreibbar, sodass eine Anfangsposition eingestellt werden kann.
Dimmer mit einem Drehgeber steuern
Öffnen Sie die Geräteeinstellungen und wählen Sie die Registerkarte Encoders. Konfigurieren Sie jeden Drehgeber separat unter Encoder 1.
Wählen Sie unter Encoder connection type die Option AB.
Parameter Pulses per step legt fest, wie viele A/B-Eingangsimpulse einem logischen Drehgeberschritt entsprechen.
Wählen Sie unter Controlled channel die Option Control disabled oder einen der Kanäle 1–4, der durch die Encoderdrehung gesteuert werden soll.
Parameter Level adjustment step (%) legt die Änderung pro logischem Drehgeberschritt fest.
Parameter Behaviour below minimum level legt fest, ob ein Absenken unter den konfigurierten Mindestpegel den Kanal ausschaltet oder ihn auf dem Mindestpegel belässt.
Lichtszenen
Szenen fassen mehrere Kanäle zusammen und weisen ihnen Aktionen zu. Eine Szene kann auch nur einen Kanal enthalten.
Beispielsweise werden zwei Beleuchtungsmodi für einen Raum benötigt:
- Tagmodus — schnelles Einschalten mit voller Helligkeit / schnelles Ausschalten;
- Nachtmodus — langsames Einschalten mit geringer Helligkeit / langsames Ausschalten.
Definieren Sie 2 Szenen und konfigurieren Sie deren Aktionen:
- Szene 1
- beim Einschalten der Szene: einschalten und Helligkeit auf 100 % setzen. Helligkeitsübergangszeit: 10 ms/%.
- beim Ausschalten der Szene: ausschalten. Helligkeitsübergangszeit: 10 ms/%.
- Szene 2
- beim Einschalten der Szene: einschalten und Helligkeit auf 10 % setzen. Helligkeitsübergangszeit: 200 ms/%.
- beim Ausschalten der Szene: ausschalten. Helligkeitsübergangszeit: 200 ms/%.
Szene 1 entspricht nun dem Tagmodus und Szene 2 dem Nachtmodus. Das Umschalten der Szenen kann Tastenbetätigungen zugeordnet werden: beispielsweise schaltet eine kurze Betätigung Szene 1 um und eine doppelte Betätigung Szene 2.
Ausgangskanäle mit automatischem Einschalten
Verfügbar ab Firmware 2.9.0 Jeder Ausgangssteuerkanal besitzt einen zusätzlichen Kanal zum automatischen Einschalten. Er entspricht dem normalen Kanal, schaltet aber beim Schreiben eines Werts größer als null zusätzlich den zugehörigen Ausgang ein.
Verhalten:
- Schreiben von > 0 — schaltet den Ausgang ein und setzt den geschriebenen Wert;
- Schreiben von 0 — schaltet den Kanal aus oder setzt seinen Pegel ebenso wie der normale Kanal zurück;
- Lesen liefert den aktuellen Wert des entsprechenden Parameters.
Kanäle mit automatischem Einschalten sind für Szenarien und externe Integrationen hilfreich: Ein Befehl stellt den gewünschten Pegel ein, ohne den Kanal durch einen separaten Schreibzugriff auf das Coil-Register einzuschalten.
Safety Mode
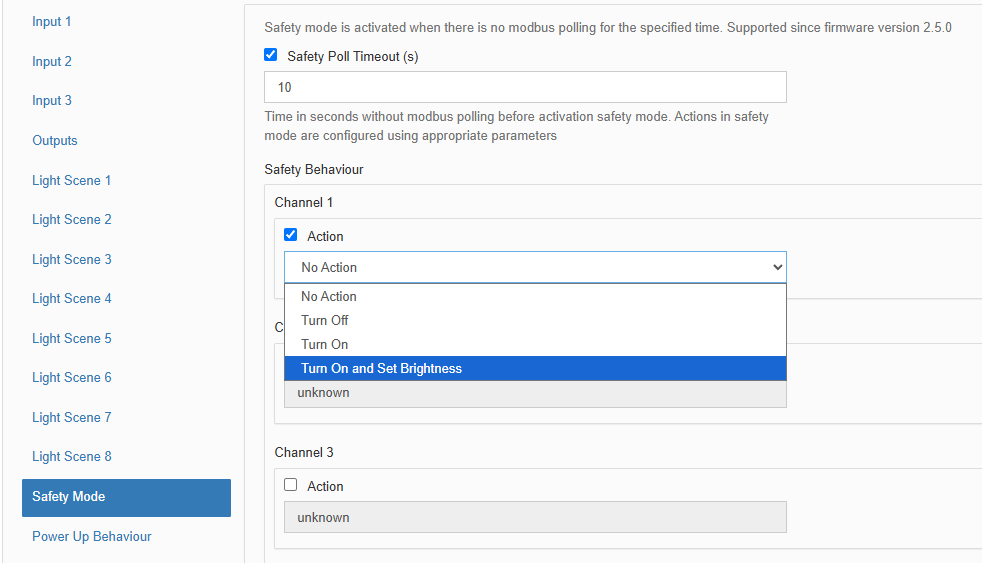
Safety Mode kann einen Prozess stoppen, wenn die Kontrolle über das Modul verloren geht, beispielsweise durch ein durchtrenntes RS-485-Kabel. Berücksichtigen Sie einen Kommunikationsausfall bei der Auslegung von Steuerungssystemen.
Der Safety-Mode-Timer startet nach jeder erfolgreich empfangenen und verarbeiteten Modbus-Anfrage neu. Nach Ablauf der eingestellten Zeit wechselt das Modul in Safety Mode; nach Wiederherstellung der Kommunikation wird der Normalbetrieb fortgesetzt. Der Standardwert beträgt 10 Sekunden.
Jeder Ausgang hat einen konfigurierbaren sicheren Zustand und kann so eingestellt werden, dass er diesen bei Kommunikationsausfall annimmt.
Das Verhalten der Eingangssteuerung lässt sich konfigurieren:
- Do not block — die konfigurierte Eingangssteuerung bleibt verfügbar.
- Block in Safety Mode — die Eingänge können die Ausgänge während des Sicherheitsbetriebs nicht steuern.
- Allow only in Safety Mode — die konfigurierte Eingangssteuerung ist nur in Safety Mode verfügbar, nicht im Normalbetrieb.
Ausgangszustände beim Einschalten
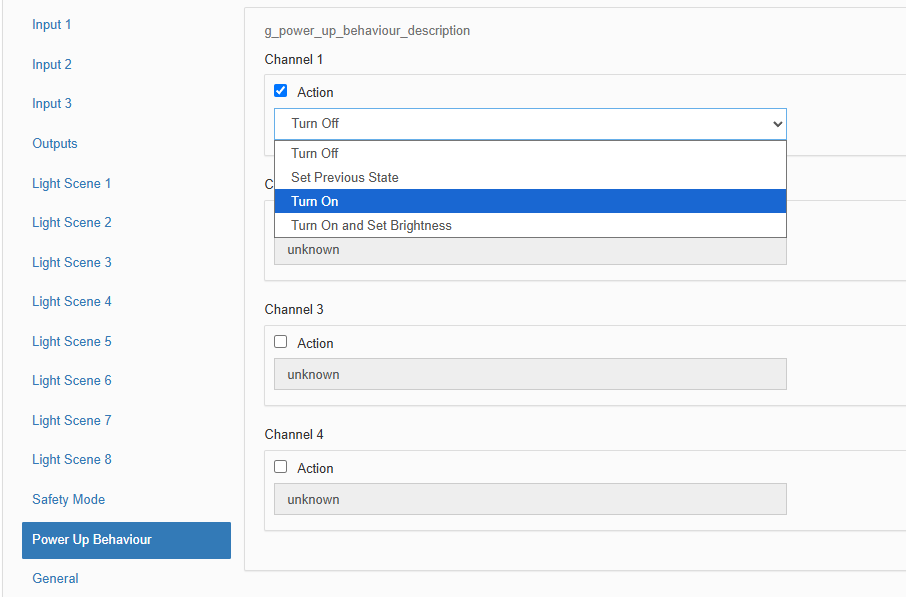
Wählen Sie für jeden Kanal sein Verhalten beim Einschalten:
- Ausschalten — danach kann der Kanal mit dem zugehörigen Schalter oder durch Ändern des Pegels von 0 % auf N % eingeschaltet werden;
- Restore previous state — stellt den Kanalzustand vor dem Spannungsverlust wieder her;
- On;
- Pegel setzen — schaltet den Kanal ein und stellt den vorgegebenen Pegel ein. 0 % schaltet den Kanal aus; eine Änderung von 0 % auf N % schaltet ihn ein.
Modbus-Betrieb
Wiren Board-Geräte verwenden Modbus RTU. Die physische Verbindung erfolgt über die RS-485 Schnittstelle.
-Schnittstelle. Alle wesentlichen Befehle zum Lesen und Schreiben eines oder mehrerer Register werden unterstützt. Die Liste finden Sie in der Beschreibung des Modbus-Protokolls.
Das Modul kann konfiguriert werden:
- in der Weboberfläche des Wiren Board-Controllers;
- mit dem Webkonfigurator für Wiren Board-Geräte;
- mit Software von Drittanbietern.
Standard-Porteinstellungen
| Wert Standard |
Parametername in der Weboberfläche |
Parameter |
|---|---|---|
| 9600 | Baudrate | Baudrate, bit/s |
| 8 | Datenbits | Anzahl der Datenbits |
| Keine | Parität | Parität |
| 2 | Stoppbits | Anzahl der Stoppbits |
In aktueller Firmware ist die Einstellung Stoppbits optional: Das Gerät funktioniert auch dann korrekt, wenn sich seine Anzahl der Stoppbits von der Einstellung des Modbus-Masters unterscheidet.
Für eine schnellere Reaktion empfehlen wir, die Baudrate auf 115200 bit/s zu erhöhen; siehe Einstellungen der Kommunikationsparameter.
Modbus-Adresse

Jedes Gerät am Bus muss eine eindeutige Adresse von 1 bis 247 haben. Die werkseitig zugewiesene Adresse ist auf Etiketten am Gehäuse aufgedruckt (Deckel, Seite oder Unterseite). Geräten einer Produktionscharge werden unterschiedliche Adressen zugewiesen, sodass Geräte einer Bestellung üblicherweise verschiedene Adressen haben.
Anleitungen zum Ermitteln, Ändern oder Zurücksetzen der Adresse finden Sie unter Modbus-Adresse von Wiren Board-Geräten.
Sanfte Pegeländerung aus der Ferne
Verfügbar ab Firmware 2.9.0
Ohne diese Funktion muss der Master für eine sanfte Fernsteuerung alle paar Millisekunden einen neuen Pegel in das Register schreiben. Dies erhöht den RS-485-Busverkehr und verlängert den Abfragezyklus der anderen Geräte. Mit Auto-Change schreibt der Master die Aktion einmal in ein Modbus-Register. Das Modul ändert den Pegel danach selbst periodisch, wie beim Gedrückthalten eines lokalen Tasters.
Werte des Aktionsregisters:
- 0 — stufenlose Anpassung stoppen;
- 1 — Pegel verringern;
- 2 — Pegel erhöhen;
- 3 — abwechselnd den Pegel verringern und erhöhen. Die anfängliche Richtung ist der letzten lokalen langen Betätigung dieses Kanals entgegengesetzt.
Die sanfte Änderung endet bei 1 % oder 100 %, beim Ausschalten des Kanals über sein Coil-Register oder wenn eine Lichtszene den Pegel dieses Kanals ändert. Beim Anhalten setzt das Modul das Aktionsregister auf 0 zurück.
Die Anpassungsgeschwindigkeit folgt der lokalen Einstellung für die Aktionswiederholung des Tasters, die auch die Anpassung bei gehaltenem Eingang bestimmt.
Fast Modbus-Erweiterung
Fast Modbus erweitert den Standard Modbus um die schnelle Erkennung von Wiren Board-Geräten an RS-485 und die Ereignisabfrage.
Diese Funktionen werden durch einen speziellen Befehl des Masters aktiviert, sodass Wiren Board-Geräte mit Geräten anderer Hersteller kompatibel bleiben.
Nicht jedes Register unterstützt die Erzeugung von Ereignissen. Prüfen Sie die Registertabelle: Ereignisfähige Register sind mit ⚡ gekennzeichnet. Siehe Fast Modbus.
Modbus-Registertabelle
Beschreibung
| RO / RW | Nur Lesen / Lesen/Schreiben |
| Dargestellt in Fettdruck | Standardregisterwert |
| xN | Multiplizieren Sie den Registerwert mit diesem Faktor, um den Wert in der angegebenen Einheit zu erhalten.
Falls nicht angegeben, gilt 1 |
| ⚡ | Dieses Register unterstützt die Datenübertragung über Fast-Modbus-Ereignisse. |
| FW | Firmware-Version, mit der das Register eingeführt wurde. Leer bedeutet, dass es schon immer verfügbar war. |
| Fehler: | Wert im Fehlerfall |
| Graue Zelle | Serviceregister: Zweck, Format und Inhalt können sich in neueren Firmware-Versionen ändern |
| Adresse | Registerparameter | Der Kanal | Beschreibung | Werte | FW | |||
|---|---|---|---|---|---|---|---|---|
| Dez. | Hex. | Typ | Zugriff | Format | ||||
| Ausgangssteuerung durch Vorgabe der Spannung in Millivolt oder des PWM-Tastgrads | ||||||||
| 0 | 0x0000 | Holding | RW | u16 | Kanal 1 | Analogmodus: Kanalspannung in Millivolt PWM-Modus: Tastgrad in Schritten von 0.01% |
0 - 10000 (0) | |
| 1 | 0x0001 | Kanal 2 | ||||||
| 2 | 0x0002 | Kanal 3 | ||||||
| 3 | 0x0003 | Kanal 4 | ||||||
| Ausgangsparameter | ||||||||
| 9 | 0x0009 | Holding | RW | u16 | Alle Kanäle | PWM-Ausgangsfrequenz im Modus 0 | 1 - 240 (24) F = 24 kHz / value |
|
| 10 | 0x000A | Holding | RW | u16 | Alle Kanäle | Ausgangsmodus |
0 — PWM-Modus mit 10 V Amplitude 1 — Analogmodus 0–10 V |
|
| Ausgangssteuerung über den Dimmer | ||||||||
| 16 | 0x0010 | Coil ⚡ | RW | u8 | Kanal 1 | Kanalzustand (aus/ein) | 0 - 1 (0) | 2.4.0 |
| 17 | 0x0011 | Kanal 2 | ||||||
| 18 | 0x0012 | Kanal 3 | ||||||
| 19 | 0x0013 | Kanal 4 | ||||||
| 16 | 0x0010 | Holding ⚡ | RW | u16 | Kanal 1 | Pegel in Prozent % | 0 - 100 (0) | 2.4.0 |
| 17 | 0x0011 | Kanal 2 | ||||||
| 18 | 0x0012 | Kanal 3 | ||||||
| 19 | 0x0013 | Kanal 4 | ||||||
| 20 | 0x0014 | Holding ⚡ | RW | u16 | Kanal 1 | Pegelkanal mit automatischem Einschalten. Ein Wert > 0 schaltet den zugehörigen Kanal ein und setzt dessen Pegel; der Wert 0 schaltet sein Coil-Register aus | 0 - 100 (0) | 2.9.0 |
| 21 | 0x0015 | Kanal 2 | ||||||
| 22 | 0x0016 | Kanal 3 | ||||||
| 23 | 0x0017 | Kanal 4 | ||||||
| 24 | 0x0018 | Holding ⚡ | RW | u16 | Kanal 1 | Sanfte Änderung des Kanalpegels aus der Ferne | 0 - stoppen 1 - verringern 2 - erhöhen 3 - erhöhen/verringern |
2.9.0 |
| 25 | 0x0019 | Kanal 2 | ||||||
| 26 | 0x001A | Kanal 3 | ||||||
| 27 | 0x001B | Kanal 4 | ||||||
| 912 | 0x0390 | Holding | RW | u16 | Kanal 1 | Ausgangsspannung bei einem Pegel von 1 %. Ab FW 2.8.0 beträgt der Standardwert 100 (zuvor 0) | 0 - 10000 (100) | 2.4.0 |
| 913 | 0x0391 | Kanal 2 | ||||||
| 914 | 0x0392 | Kanal 3 | ||||||
| 915 | 0x0393 | Kanal 4 | ||||||
| 928 | 0x03A0 | Holding | RW | u16 | Kanal 1 | Ausgangsspannung bei einem Pegel von 100 % | 0 - 10000 (10000) | 2.4.0 |
| 929 | 0x03A1 | Kanal 2 | ||||||
| 930 | 0x03A2 | Kanal 3 | ||||||
| 931 | 0x03A3 | Kanal 4 | ||||||
| 944 | 0x03B0 | Holding | RW | u16 | Kanal 1 | Bei sanften Übergängen sinkt der Pegel innerhalb der vorgegebenen Zeit (ms) um 1%. Bei einer Zeit von null sinkt er sofort | 0 - 500 (20) | 2.4.0 |
| 945 | 0x03B1 | Kanal 2 | ||||||
| 946 | 0x03B2 | Kanal 3 | ||||||
| 947 | 0x03B3 | Kanal 4 | ||||||
| 960 | 0x03C0 | Holding | RW | u16 | Kanal 1 | Bei sanften Übergängen steigt der Pegel innerhalb der vorgegebenen Zeit (ms) um 1%. Bei einer Zeit von null steigt er sofort | 0 - 500 (20) | 2.4.0 |
| 961 | 0x03C1 | Kanal 2 | ||||||
| 962 | 0x03C2 | Kanal 3 | ||||||
| 963 | 0x03C3 | Kanal 4 | ||||||
| Konfiguration von Taster-/Schalterereignissen | ||||||||
| 416 | 0x01A0 | Holding | RW | u16 | Input 1 | Eingangs-Betriebsart Dieses Register ist vor Firmware 2.5.0 nicht verfügbar; alle Eingänge arbeiten im Tastermodus |
0 - Taster 1 — rastender Schalter |
2.5.0 |
| 417 | 0x01A1 | Eingang 2 | ||||||
| 418 | 0x01A2 | Eingang 3 | ||||||
| 768 | 0x0300 | Holding | RW | u16 | Input 1 | Ausgang, an dem die Aktion bei kurzer Betätigung ausgeführt wird |
0 - Ereignis ignorieren |
2.4.0 |
| 769 | 0x0301 | Eingang 2 | ||||||
| 770 | 0x0302 | Eingang 3 | ||||||
| 784 | 0x0310 | Holding | RW | u16 | Input 1 | Durch langen Tastendruck beeinflusster Ausgang | 2.4.0 | |
| 785 | 0x0311 | Eingang 2 | ||||||
| 786 | 0x0312 | Eingang 3 | ||||||
| 800 | 0x0320 | Holding | RW | u16 | Input 1 | Durch doppelten Tastendruck beeinflusster Ausgang | 2.4.0 | |
| 801 | 0x0321 | Eingang 2 | ||||||
| 802 | 0x0322 | Eingang 3 | ||||||
| 816 | 0x0330 | Holding | RW | u16 | Input 1 | Durch kurzen gefolgt von langem Tastendruck beeinflusster Ausgang | 2.4.0 | |
| 817 | 0x0331 | Eingang 2 | ||||||
| 818 | 0x0332 | Eingang 3 | ||||||
| 704 | 0x02C0 | Holding | RW | u16 | Input 1 | Ausgang, an dem die Aktion in Stellung Aus ausgeführt wird Wählen Sie den Eingangsmodus Latching switch. |
2.5.0 | |
| 705 | 0x02C1 | Eingang 2 | ||||||
| 706 | 0x02C2 | Eingang 3 | ||||||
| 720 | 0x02D0 | Holding | RW | u16 | Input 1 | Ausgang, an dem die Aktion in Stellung Ein ausgeführt wird Wählen Sie den Eingangsmodus Latching switch. |
2.5.0 | |
| 721 | 0x02D1 | Eingang 2 | ||||||
| 722 | 0x02D2 | Eingang 3 | ||||||
| 832 | 0x0340 | Holding | RW | u16 | Input 1 | Aktion bei kurzem Tastendruck | 0 — Ausgang ausschalten 1 — Ausgang einschalten 2 — Ausgang umschalten 3 — Pegel verringern 4 — Pegel erhöhen 5 — Pegel erhöhen/verringern |
2.4.0 |
| 833 | 0x0341 | Eingang 2 | ||||||
| 834 | 0x0342 | Eingang 3 | ||||||
| 848 | 0x0350 | Holding | RW | u16 | Input 1 | Aktion bei langem Tastendruck | 2.4.0 | |
| 849 | 0x0351 | Eingang 2 | ||||||
| 850 | 0x0352 | Eingang 3 | ||||||
| 864 | 0x0360 | Holding | RW | u16 | Input 1 | Aktion bei doppeltem Tastendruck | 2.4.0 | |
| 865 | 0x0361 | Eingang 2 | ||||||
| 866 | 0x0362 | Eingang 3 | ||||||
| 880 | 0x0370 | Holding | RW | u16 | Input 1 | Aktion bei kurzem gefolgt von langem Tastendruck | 2.4.0 | |
| 881 | 0x0371 | Eingang 2 | ||||||
| 882 | 0x0372 | Eingang 3 | ||||||
| 736 | 0x02E0 | Holding | RW | u16 | Input 1 | Aktion in Stellung AUS Wählen Sie den Eingangsmodus Latching switch. |
2.5.0 | |
| 737 | 0x02E1 | Eingang 2 | ||||||
| 738 | 0x02E2 | Eingang 3 | ||||||
| 752 | 0x02F0 | Holding | RW | u16 | Input 1 | Aktion in Stellung EIN Wählen Sie den Eingangsmodus Latching switch. |
2.5.0 | |
| 753 | 0x02F1 | Eingang 2 | ||||||
| 754 | 0x02F2 | Eingang 3 | ||||||
| 896 | 0x0380 | Holding | RW | u16 | Ausgang 1 | Continuous action repeat period | 5 - 500 (20) | 2.4.0 |
| 897 | 0x0381 | Ausgang 2 | ||||||
| 898 | 0x0382 | Ausgang 3 | ||||||
| 899 | 0x0383 | Ausgang 4 | ||||||
| Eingangszustände und Tastendruckzähler | ||||||||
| 0 | 0x0000 | Diskreter Eingang | RO | bool | Input 1 | Zustand |
0 — öffnen, |
|
| 1 | 0x0001 | Eingang 2 | ||||||
| 2 | 0x0002 | Eingang 3 | ||||||
| 32 | 0x0020 | Eingang ⚡ | RO | u16 | Input 1 | Kontaktschließungszähler | 0 − 65535 mit Überlauf auf null |
|
| 33 | 0x0021 | Eingang 2 | ||||||
| 34 | 0x0022 | Eingang 3 | ||||||
| 464 | 0x01D0 | Eingang ⚡ | RO | u16 | Input 1 | Zähler für kurze Tastendrücke | 0 − 65535 mit Überlauf auf null |
2.3.0 |
| 465 | 0x01D1 | Eingang 2 | ||||||
| 466 | 0x01D2 | Eingang 3 | ||||||
| 480 | 0x01E0 | Eingang ⚡ | RO | u16 | Input 1 | Zähler für lange Tastendrücke | 0 − 65535 mit Überlauf auf null |
2.3.0 |
| 481 | 0x01E1 | Eingang 2 | ||||||
| 482 | 0x01E2 | Eingang 3 | ||||||
| 496 | 0x01F0 | Eingang ⚡ | RO | u16 | Input 1 | Zähler für doppelte Tastendrücke | 0 − 65535 mit Überlauf auf null |
2.3.0 |
| 497 | 0x01F1 | Eingang 2 | ||||||
| 498 | 0x01F2 | Eingang 3 | ||||||
| 512 | 0x0200 | Eingang ⚡ | RO | u16 | Input 1 | Zähler für kurze gefolgt von langen Tastendrücken | 0 − 65535 mit Überlauf auf null |
2.3.0 |
| 513 | 0x0201 | Eingang 2 | ||||||
| 514 | 0x0202 | Eingang 3 | ||||||
| Erkennung des Tastendrucktyps | ||||||||
| 1100 | 0x044C | Holding | RW | u16 | Input 1 | Dauer eines langen Tastendrucks
Ein Tastendruck, der länger als dieser Wert dauert, gilt als lang. |
ms 500 – 5000 (1000) |
2.3.0 |
| 1101 | 0x044D | Eingang 2 | ||||||
| 1102 | 0x044E | Eingang 3 | ||||||
| 1140 | 0x0474 | Holding | RW | u16 | Input 1 | Wartezeit auf den zweiten Tastendruck
Erfolgt innerhalb dieser Zeit kein zweiter Tastendruck, wird der Tastendruck als einzeln behandelt. 0 deaktiviert alle Tastendrucktypen außer kurzen und langen Tastendrücken. |
ms 0 – 2000 (300) |
2.3.0 |
| 1141 | 0x0475 | Eingang 2 | ||||||
| 1142 | 0x0476 | Eingang 3 | ||||||
| 1160 | 0x0488 | Holding | RW | u16 | Input 1 | Debounce time
Muss 5–10-mal kürzer als die Wartezeit für die zweite Betätigung sein. Sind doppelte Betätigungen deaktiviert, ist jeder Wert zulässig. Für einen Encoder werden 2–5 ms empfohlen. |
ms 2 – 2000 (50) |
2.3.0 |
| 1161 | 0x0489 | Eingang 2 | ||||||
| 1162 | 0x048A | Eingang 3 | ||||||
| Dimmschritt bei kurzem Tastendruck | ||||||||
| 1200 | 0x04B0 | Holding | RW | u16 | Input 1 | Schrittweite der Pegeländerung des gesteuerten Kanals bei kurzer Betätigung. Gilt für Aktionen zum Erhöhen und Verringern des Pegels | % 1 – 100 (1) |
2.9.0 |
| 1201 | 0x04B1 | Eingang 2 | ||||||
| 1202 | 0x04B2 | Eingang 3 | ||||||
| 1220 | 0x04C4 | Holding | RW | u16 | Input 1 | Schrittweite der Pegeländerung des gesteuerten Kanals bei doppelter Betätigung. Gilt für Aktionen zum Erhöhen und Verringern des Pegels | % 1 – 100 (1) |
2.9.0 |
| 1221 | 0x04C5 | Eingang 2 | ||||||
| 1222 | 0x04C6 | Eingang 3 | ||||||
| Safety Mode | ||||||||
| 8 | 0x0008 | Holding | RW | u16 | Zeitüberschreitung bei Kommunikationsausfall vor Eintritt in den Sicherheitsmodus | s 1 - 65534 (10) |
2.5.0 | |
| 640 | 0x0280 | Holding | RW | u16 | Input 1 | Input control in Safety Mode |
0 - nicht sperren |
2.5.0 |
| 641 | 0x0281 | Eingang 2 | ||||||
| 642 | 0x0282 | Eingang 3 | ||||||
| 648 | 0x0288 | Holding | RW | u16 | Kanal 1 | Kanalaktion beim Eintritt in Safety Mode |
0 - nichts unternehmen |
2.5.0 |
| 649 | 0x0289 | Kanal 2 | ||||||
| 650 | 0x028A | Kanal 3 | ||||||
| 651 | 0x028B | Kanal 4 | ||||||
| 656 | 0x0290 | Holding | RW | u16 | Kanal 1 | Kanalpegel beim Wechsel in Safety Mode (nur bei ausgewählter Aktion 3). Ab FW 2.8.0 kann ein Pegel von 0% den Kanal ausschalten. Ein Pegel > 0% schaltet ihn ein | % 0 - 100 (50) |
2.5.0 |
| 657 | 0x0291 | Kanal 2 | ||||||
| 658 | 0x0292 | Kanal 3 | ||||||
| 659 | 0x0293 | Kanal 4 | ||||||
| Einschaltverhalten des Dimmers | ||||||||
| 664 | 0x0298 | Holding | RW | u16 | Kanal 1 | Kanalaktion beim Einschalten des Dimmers |
0 - ausschalten |
2.5.0 |
| 665 | 0x0299 | Kanal 2 | ||||||
| 666 | 0x029A | Kanal 3 | ||||||
| 667 | 0x029B | Kanal 4 | ||||||
| 672 | 0x02A0 | Holding | RW | u16 | Kanal 1 | Kanalpegel beim Einschalten der Spannungsversorgung des Dimmers (nur bei ausgewählter Aktion 3). Ab FW 2.8.0 kann ein Pegel von 0% den Kanal ausschalten. Ein Pegel > 0% schaltet ihn ein | % 0 - 100 (50) |
2.5.0 |
| 673 | 0x02A1 | Kanal 2 | ||||||
| 674 | 0x02A2 | Kanal 3 | ||||||
| 675 | 0x02A3 | Kanal 4 | ||||||
| Lichtszenen | ||||||||
| 32 | 0x0020 | Coil ⚡ | RW | bool | Szene 1 | Szenenbeleuchtung steuern 0 — Szenenbeleuchtung aus |
0, 1 (0) | 2.5.0 |
| 33 | 0x0021 | Szene 2 | ||||||
| 34 | 0x0022 | Szene 3 | ||||||
| 35 | 0x0023 | Szene 4 | ||||||
| 36 | 0x0024 | Szene 5 | ||||||
| 37 | 0x0025 | Szene 6 | ||||||
| 38 | 0x0026 | Szene 7 | ||||||
| 39 | 0x0027 | Szene 8 | ||||||
| 1264 | 0x04F0 | Holding | RW | u16 | Szene 1 | Bedingung für eingeschaltete Szenenbeleuchtung 0 — Szenenbeleuchtung ist ein, wenn mindestens ein verwendeter Kanal eingeschaltet ist |
0, 1 (0) | 2.5.0 |
| 1265 | 0x04F1 | Szene 2 | ||||||
| 1266 | 0x04F2 | Szene 3 | ||||||
| 1267 | 0x04F3 | Szene 4 | ||||||
| 1268 | 0x04F4 | Szene 5 | ||||||
| 1269 | 0x04F5 | Szene 6 | ||||||
| 1270 | 0x04F6 | Szene 7 | ||||||
| 1271 | 0x04F7 | Szene 8 | ||||||
Die folgenden Registeradressen konfigurieren Szene 1. Für die anderen Szenen addieren Sie (scene_number - 1) * 64. scene_number liegt zwischen 1 und 8
| ||||||||
| 1280 | 0x0500 | Holding | RW | u16 | Kanal 1 | Kanalaktion beim Einschalten der Szenenbeleuchtung 0 — nichts tun; der Kanal wird in der Szene nicht verwendet |
0, 2, 3 (0) | 2.5.0 |
| 1281 | 0x0501 | Kanal 2 | ||||||
| 1282 | 0x0502 | Kanal 3 | ||||||
| 1283 | 0x0503 | Kanal 4 | ||||||
| 1288 | 0x0508 | Holding | RW | u16 | Kanal 1 | Übergangszeit des Kanals beim Einschalten der Szenenbeleuchtung | ms/% 0 - 500 (20) |
2.5.0 |
| 1289 | 0x0509 | Kanal 2 | ||||||
| 1290 | 0x050A | Kanal 3 | ||||||
| 1291 | 0x050B | Kanal 4 | ||||||
| 1296 | 0x0510 | Holding | RW | u16 | Kanal 1 | Beim Einschalten der Szenenbeleuchtung einzustellender Kanalpegel, sofern die entsprechende Kanalaktion ausgewählt ist | % 1 - 100 (50) |
2.5.0 |
| 1297 | 0x0511 | Kanal 2 | ||||||
| 1298 | 0x0512 | Kanal 3 | ||||||
| 1299 | 0x0513 | Kanal 4 | ||||||
| 1312 | 0x0520 | Holding | RW | u16 | Kanal 1 | Kanalaktion beim Ausschalten der Szenenbeleuchtung 0 — nichts tun; der Kanal wird in der Szene nicht verwendet |
0, 1, 3 (0) | 2.5.0 |
| 1313 | 0x0521 | Kanal 2 | ||||||
| 1314 | 0x0522 | Kanal 3 | ||||||
| 1315 | 0x0523 | Kanal 4 | ||||||
| 1320 | 0x0528 | Holding | RW | u16 | Kanal 1 | Übergangszeit des Kanals beim Ausschalten der Szenenbeleuchtung | ms/% 0 - 500 (20) |
2.5.0 |
| 1321 | 0x0529 | Kanal 2 | ||||||
| 1322 | 0x052A | Kanal 3 | ||||||
| 1323 | 0x052B | Kanal 4 | ||||||
| 1328 | 0x0530 | Holding | RW | u16 | Kanal 1 | Beim Ausschalten der Szenenbeleuchtung einzustellender Kanalpegel, sofern die entsprechende Kanalaktion ausgewählt ist | % 1 - 100 (50) |
2.5.0 |
| 1329 | 0x0531 | Kanal 2 | ||||||
| 1330 | 0x0532 | Kanal 3 | ||||||
| 1331 | 0x0533 | Kanal 4 | ||||||
| Drehgeberunterstützung | ||||||||
| 364 | 0x016C | Eingang ⚡ | RO | u16 | Drehgeber | Geberschrittzähler unter Berücksichtigung des Parameters Pulses per step | 0 - 65535 | 2.9.0 |
| 368 | 0x0170 | Holding | RW | s32 | Drehgeber | Geberposition in Impulsen. Beschreibbar zum Festlegen eines Anfangswerts. | −2147483648 - 2147483647 (0) | |
| 376 | 0x0178 | Holding | RW | u16 | Drehgeber | Geberanschlusstyp.
Beim Anschluss eines Encoders die Entprellzeit der Eingänge (Register 1160–1162) auf 2–5 ms reduzieren |
0 - ungenutzt 1 - Typ AB | |
| 384 | 0x0180 | Holding | RW | u16 | Drehgeber | Impulse pro logischem Geberschritt | 1 - 65535 (4) | |
| 388 | 0x0184 | Holding | RW | u16 | Drehgeber | Controlled channel | 0 - Steuerung deaktiviert 1 - Kanal 1 2 - Kanal 2 3 - Kanal 3 4 - Kanal 4 | |
| 392 | 0x0188 | Holding | RW | u16 | Drehgeber | Pegelschritt des gesteuerten Kanals | % 1 - 100 (1) | |
| 396 | 0x018C | Holding | RW | u16 | Drehgeber | Behaviour below minimum level | 0 - Kanal ausschalten 1 — Mindestpegel beibehalten | |
| Serviceregister | ||||||||
| 90 | 0x005A | Holding | RW | u16 | Kanal 1 | Serviceregister: roher Tastgrad | 0 - 2000 (0) | |
| 91 | 0x005B | Kanal 2 | ||||||
| 92 | 0x005C | Kanal 3 | ||||||
| 93 | 0x005D | Kanal 4 | ||||||
| Adresse | Registerparameter | Beschreibung | Werte | Beachten Sie, | |||
|---|---|---|---|---|---|---|---|
| Dez. | Hex. | Typ | Zugriff | Format | |||
| Verbindungseinstellungen | |||||||
| 110 | 0x006E | Holding | RW | u16 | RS-485-Baudrate. RS-485-Verbindungsparametereinstellungen |
×100, Baud 12 — 1200 bit/s, 24 — 2400 bit/s, 48 — 4800 bit/s, 96 — 9600 bit/s, 192 — 19200 bit/s, 384 — 38400 bit/s, 576 — 57600 bit/s, 1152 — 115200 bit/s |
|
| 111 | 0x006F | Holding | RW | u16 | RS-485-Paritätseinstellung | 0 — keine Parität (none), 1 — ungerade, 2 — gerade |
|
| 112 | 0x0070 | Holding | RW | u16 | RS-485-Stoppbits Weitere Informationen zum Ignorieren der Stoppbits |
1, 2 | |
| 128 | 0x0080 | Holding | RW | u16 | Modbus-Geräteadresse (Details) | ||
| Gerätemodell und Firmware-Version | |||||||
| 200-205 | 0x00C8 - 0x00CD | Eingang | RO | string | Gerätemodell | ||
| 206-219 | 0x00CE - 0x00DB | Eingang | RO | string | Erweiterung des Gerätemodells. | Lesen Sie 20 Register (200–219), um das Gerätemodell zu erhalten. | Nur in Firmware-Versionen mit Fast-Modbus-Unterstützung |
| 220-244 | 0x00DC - 0x00F4 | Eingang | RO | string | Commit-Hash und Branch-Name des Firmware-Builds (2 Zeichen pro Register) | ||
| 250-265 | 0x00FA - 0x0109 | Eingang | RO | string | Firmware-Version | ||
| 266-269 | 0x010A - 0x010D | Eingang | RO | u64 | Erweiterung der Seriennummer | ||
| 270-271 | 0x010E - 0x010F | Eingang | RO | u32 | Seriennummer | ||
| 290-301 | 0x0122 - 0x012D | Eingang | RO | string | Firmware-Signatur | ||
| 320 | 0x0140 | Eingang | RO | u16 | Firmware-Version im numerischen Format (Details) | MAJOR | Nur in Firmware-Versionen mit Fast-Modbus-Unterstützung |
| 321 | 0x0141 | MINOR | |||||
| 322 | 0x0142 | PATCH | |||||
| 323 | 0x0143 | s16 | SUFFIX | ||||
| 324-325 | 0x0144 - 0x0145 | Eingang | RO | u32 | Firmware-Version im numerischen Format | Nur in Firmware-Versionen mit Fast-Modbus-Unterstützung | |
| 326-327 | 0x0146 - 0x0147 | Eingang | RO | u32 | Firmware-Version im Big-Endian-Format | Nur in Firmware-Versionen mit Fast-Modbus-Unterstützung | |
| Weitere Informationen | |||||||
| 104-105 | 0x0068 - 0x0069 | Eingang | RO | u32 | Betriebszeit seit dem Start | Sekunden | |
| 120 | 0x0078 | Holding | RW | u16 | Gerät neu starten, ohne den Zustand zu speichern | Jeder Wert ungleich null startet das Gerät neu. | |
| 129 | 0x0081 | Holding | RW | u16 | Für 2 Minuten in den Firmware-Aktualisierungsmodus wechseln | Jeder Wert ungleich null aktiviert den Firmware-Aktualisierungsmodus. | |
| 330-337 | 0x014A - 0x0151 | Eingang | RO | string | Bootloader-Version | ||
| 130 | 0x0082 | Holding | RW | u16 | Status-LED deaktivieren | 0 — aktiviert 1 — deaktiviert |
|
| 131 | 0x0083 | Holding | RW | u16 | Mit den aktuellen Kommunikationseinstellungen in den Firmware-Aktualisierungsmodus wechseln. Lesen Sie dieses Register, um zu prüfen, ob Firmware und Bootloader diese Funktion unterstützen. Wenn das Lesen erfolgreich ist und 0zurückgibt, wird die Funktion unterstützt.
|
Schreiben von 1 aktiviert den Firmware-Aktualisierungsmodus | Ab Firmware-Version 2.4.4 |
| 113 | 0x0071 | Holding | RW | u16 | Verzögerung vor dem Senden einer Antwort auf eine Modbus-Anfrage | ms 0…254 (0) |
Nur in Firmware-Versionen mit Fast-Modbus-Unterstützung |
| 114 | 0x0072 | Holding | RW | u16 | Fortlaufendes Lesen über Registerlücken hinweg | 0 — deaktiviert 1 — aktiviert 2 — dauerhaft aktiviert, auch nach Neustarts |
Nur in Firmware-Versionen mit Fast-Modbus-Unterstützung |
| 121 | 0x0079 | Eingang | RO | u16 | Aktuelle Versorgungsspannung | mV | |
| 122 | 0x007A | Eingang | RO | u16 | Minimale Versorgungsspannung seit dem Start, ohne Mittelung | mV | |
| 125 | 0x007D | Eingang | RO | u16 | Aktuelle Versorgungsspannung, ohne Mittelung | mV | |
| 119 | 0x0077 | Eingang | RO | u16 | Minimale Mikrocontroller-Versorgungsspannung seit dem Start, vor der Mittelung | mV | |
| 123 | 0x007B | Eingang | RO | u16 | Mikrocontroller-Versorgungsspannung | mV | |
| 124 | 0x007C | Eingang | RO | s16 | Interne Mikrocontroller-Temperatur | x0.1, °C | |
| 304-319 | 0x0130-0x013F | Eingang | RO | string | Chargennummer des Geräts.
Nur bei Geräten verfügbar, die ab dem 21. Januar 2026 hergestellt wurden. |
Ab Firmware-Version 2.7.0 | |
| 65402 | 0xFF7A | Holding | RW | u16 | Geräteeinstellungen auf Standardwerte zurücksetzen. Die Kommunikationseinstellungen bleiben erhalten. Das Gerät startet nach dem Zurücksetzen neu. |
Schreiben von 1 setzt die Einstellungen zurück | Ab Firmware-Version 2.6.3 |
| 64256-64383 | 0xFB00-0xFB7F | Eingang | RO | u16 | FlashFS: freier Speicherplatz pro Seite | Byte | Ab Firmware-Version 2.7.0 |
| 64384-64511 | 0xFB80-0xFBFF | Eingang | RO | u16 | FlashFS: Gesamtgröße der aktuellen Dateien pro Seite | Byte | |
| 64512-64639 | 0xFC00-0xFC7F | Eingang | RO | u16 | FlashFS: Seitenfragmentierung | 0…100 % 0 — alle Daten sind aktuell, 100 — keine aktuellen Daten | |
| 64640-64767 | 0xFC80-0xFCFF | Eingang | RO | u16 | FlashFS: Zähler der Seitenlöschvorgänge | ||
| 65504 | 0xFFE0 | Eingang | RO | u16 | Maximale Stack-Belegung | Byte 0 — Stack beschädigt |
Ab Firmware-Version 2.7.0 |
| 65505 | 0xFFE1 | Eingang | RO | u16 | Freier RAM | Byte | |
| 65506 | 0xFFE2 | Eingang | RO | u16 | Belegter RAM | Byte | |
| 65507 | 0xFFE3 | Eingang | RO | u16 | Stack-Größe | Byte | |
| 65508 | 0xFFE4 | Eingang | RO | u16 | Ursache des letzten MCU-Resets | 1 — LPWR, 2 — WWDG, 3 — IWDG, 4 — SFT, 5 — POR, 6 — PIN, 7 — OBL, 8 — V18PWR |
Ab Firmware-Version 2.7.0 |
| 65509 | 0xFFE5 | Eingang | RO | u32 | Zähler der Firmware-Aktualisierungen | Ab Firmware-Version 2.7.0 | |
| 65511 | 0xFFE7 | Eingang | RO | u16 | Speicherkapazität des Mikrocontrollers | Höherwertiges Byte: Flash-Größencode; Kapazität in KB = 16 × 2Code; Niederwertiges Byte: RAM-Kapazität in KB. Beispiel: 0x0208 (520) — 64 KB Flash, 8 KB RAM |
Ab Firmware-Version 2.10.6 |
Firmware-Aktualisierungen und Zurücksetzen der Einstellungen
Wiren Board-Geräte unterstützen Firmware-Aktualisierungen über Modbus. Damit lassen sich Fehler am Installationsort beheben und, soweit technisch möglich, neue Funktionen hinzufügen. Im Gerät gespeicherte Einstellungen bleiben bei einer Firmware-Aktualisierung erhalten.
Anleitungen:
- Firmware-Aktualisierung ()
- Einstellungen zurücksetzen
- Einstellungen der Verbindungsparameter
- Modbus-Adresse: ermitteln, zurücksetzen oder ändern
- Bootloader aktualisieren
Neue Firmware-Versionen sind im Firmware-Änderungsprotokoll des Geräts aufgeführt.
Bekannte Probleme
Prüfen Sie Hardwarecharge und Firmware-Version, bevor Sie eine Abhilfemaßnahme anwenden.
| Problem | Betroffene Geräte | Behebung |
|---|---|---|
| ERRMAO0001: Der Ausgang hält möglicherweise 0 V oder andere niedrige Spannungen nicht, wenn Strom in den Ausgang fließt. | Chargen v2.2–v2.4B einschließlich. | Behoben in Charge v2.4B/1 (21. Juni 2022). Wenden Sie sich für einen Garantieaustausch an Vertrieb oder technischen Support. |
| ERRMAO0002: Die Ausgänge starten trotz konfiguriertem Analogmodus im PWM-Modus. | Firmware 2.3.0–2.4.0 einschließlich. | Aktualisieren Sie auf Firmware 2.4.1 oder neuer. Ein Wechsel zu PWM und zurück zum Analogmodus hilft vorübergehend; nach einem Neustart tritt das Problem erneut auf. |
| ERRMAO0003: Änderungen des Mindest- oder Höchstwerts bei eingeschaltetem Kanal führen zu einem falschen Pegel. | Firmware 2.4.0–2.4.2 einschließlich. | Behoben in Firmware 2.4.3 (27. September 2023). Das Schreiben eines neuen Helligkeitswerts stellt den korrekten Betrieb wieder her. |
| ERRMAO0004: Das Mischen direkter Millivoltsteuerung und Prozentsteuerung kann vor einem sanften Übergang einen Spannungssprung verursachen. | Firmware 2.4.0–2.6.2 einschließlich. | Verwenden Sie nur eine Steuermethode oder aktualisieren Sie auf Firmware 2.6.3 oder neuer (behoben am 14. April 2025). |
| ERRMAO0005: falscher werkseitiger Ausgangsmodus und falsche PWM-Frequenz. | Chargen 2.8D, 2.8D/1, 2.8E sowie einige Geräte aus Charge 2.8C. | Stellen Sie Analogmodus und 1 kHz in der Weboberfläche ein oder schreiben Sie 1 (0x0001) in Holding-Register 10 (0x000A) und 24 (0x0018) in Register 9 (0x0009). Behoben ab Charge v2.8E/1. |
| ERRMAO0006: Impulsstörungen an den Ausgängen können erhebliche Ausgangsspannungsfehler verursachen. | Alle Chargen vor v2.9. | Behoben ab Charge v2.9. Im Modus 0–10 V einen Elektrolytkondensator mit 47 µF, 16 V parallel zu jedem Ausgang anschließen. Im PWM-Modus das Gerät durch eines aus Charge v2.9 oder neuer ersetzen. |
Informationen zu Firmware-Updates und Wiederherstellung finden Sie unter Modbus-Firmware-Service.
Hardware-Revisionen
Die Chargennummer ist auf einem Etikett an der Gehäuseseite oder auf der Leiterplatte aufgedruckt.
| Revision | Chargen | Veröffentlichungsdatum | Änderungen gegenüber der vorherigen Revision |
|---|---|---|---|
| 2.9 | v2.9E - ... | 08.2026 - ... |
|
| 2.9 | v2.9C, v2.9C/2, v2.9D, v2.9D/1 | 02.2026 - 08.2026 |
|
| 2.9 | v2.9A, v2.9B, v2.9C/1 - ... | 07.2025 - ... |
|
| 2.8 | v2.8E/1, v2.8E/2, v2.8D/2, v2.8D/3 | 04.2025 - 07.2025 |
|
| 2.8 | v2.8A, v2.8B, v2.8C, v2.8D, v2.8D/1, v2.8E | 12.2023 - 05.2025 |
|
| 2.7 | v2.7A, v2.7A/2, v2.7B, v2.7B/1, v2.7C, v2.7C/1, v2.7C/2 | 03.2023 - 10.2023 |
|
| 2.6 | v2.6A, v2.6B | 11.2022 - 01.2023 |
|
| 2.5 | v2.5A, v2.5B, v2.5C | 06.2022 - 11.2022 |
|
| 2.4 | v2.4A - v2.4B, v2.4B/1 | 08.2021 - 06.2022 |
|
| 2.2 | v2.2D | 07.2021 |
|
| 2.2 | v2.2A - v2.2C | 10.2020 - 06.2021 |
|
| 2.0 | v2.0A - v2.0B | 06.2020 - 09.2020 |
|
| 1.0-1.1 | - | 2016 |
|
Abbildungen und Zeichnungen
-
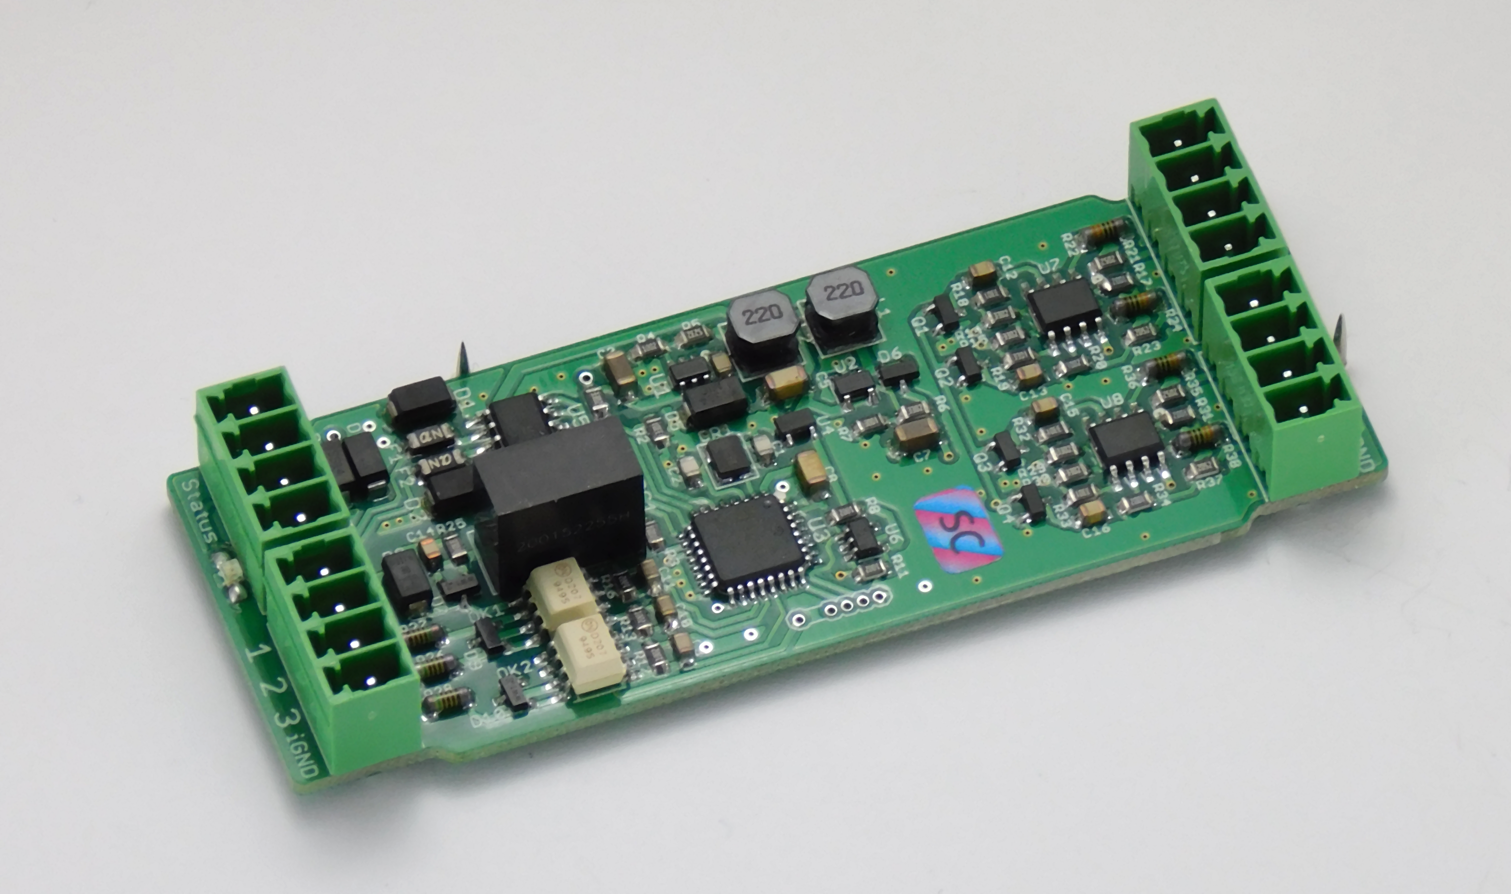 Platine des Steuermoduls WB-MAO4, Version 2.0
-
 Gesamtabmessungen