 Documentation
WB-MAO4
Module de sortie analogique 0–10 V / PWM à quatre canaux
Références de commande couvertes (1)
WB-MAO4
Cette page décrit la dernière révision matérielle avec le dernier micrologiciel stable. Si votre appareil utilise un micrologiciel plus ancien, mettez-le à jour si possible (voir Mise à jour du micrologiciel).
- historique des révisions matérielles;
- modifications du micrologiciel.
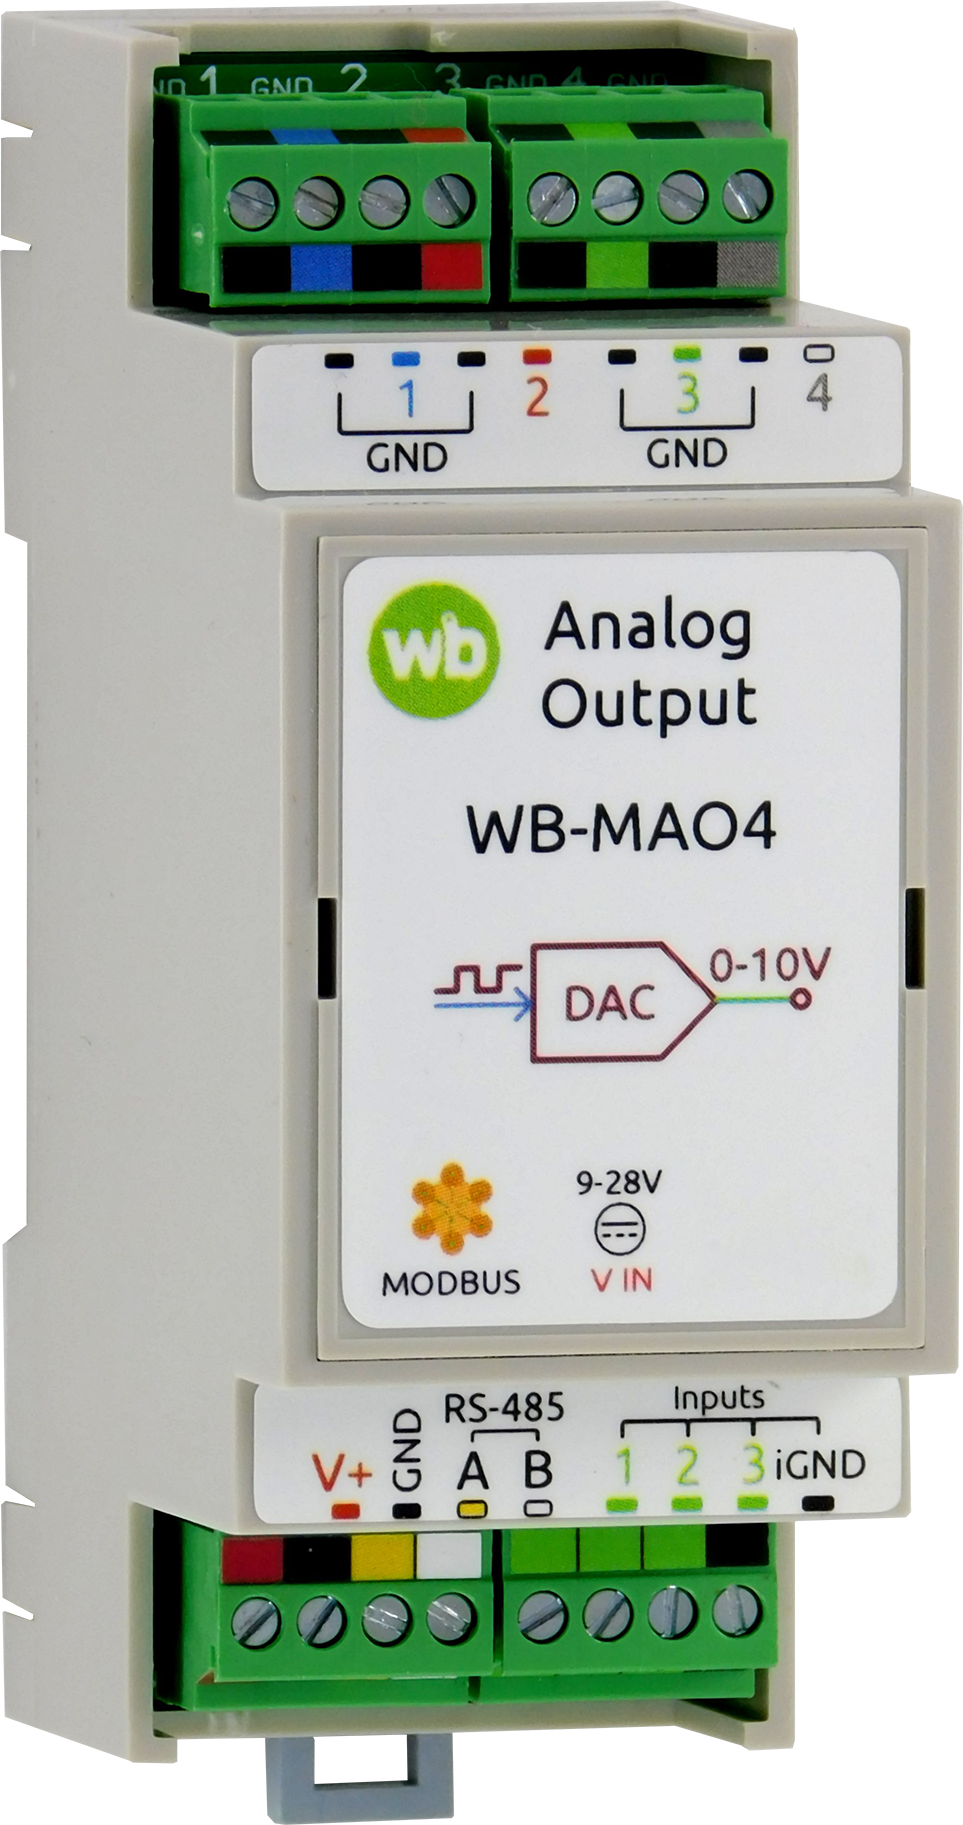
Présentation
Le module de sortie analogique à 4 canaux commande des appareils par des signaux 0–10 V ou PWM d’amplitude 10 V, notamment des servomoteurs et des actionneurs de clapets d’air ou de vannes. Un contrôleur ou un PC commande le module par RS-485 au moyen de commandes Modbus.
Caractéristiques techniques
| Paramètre | Valeur |
|---|---|
| Alimentation électrique | |
| Tension d’alimentation | 9–28 V DC |
| Puissance consommée |
0.3 à 2.3 W |
| Canaux de sortie | |
| Nombre de canaux | 4 |
| Signal de sortie en mode analogique | 0…10 V |
| Signal de sortie en mode PWM | Amplitude : 10 V ; fréquence maximale : 24 kHz ; fréquence par défaut : 1 kHz |
| Courant maximal | Courant nominal : 8 mA (résistance de charge d’au moins 1.3 kΩ) ; courant de court-circuit : jusqu’à 40 mA |
| Précision | 2 % + 20 mV (à 25 °C), 3 % + 30 mV (de −40 à +80 °C) |
| Entrées | |
| Présentation | Lecture des signaux numériques de capteurs externes, de fins de course, etc. |
| Type d’entrée | Contact sec ; entrées isolées en groupe.
Tension d’entrée : ~12 V. Courant lorsque l’entrée est fermée : ~2 mA. |
| Tension admissible | −20 à +40 V |
| Commande | |
| Interface de commande | RS-485 |
| Isolation de l’interface | Sans isolation galvanique |
| Protocole de communication | Modbus RTU ; adresse configurable par logiciel ; les paramètres d’usine figurent sur l’étiquette |
| Paramètres de l’interface RS-485 | Configurables par logiciel ; valeurs par défaut :
débit — 9600 bit/s ; données — 8 bits ; parité — aucune (N) ; bits d’arrêt — 2 |
| Délai de disponibilité après mise sous tension | ~2 s |
| Conditions de fonctionnement | |
| Température de l’air ambiant | −40 à +80 °C |
| Humidité relative | Jusqu’à 95 %, sans condensation |
| Classification climatique selon GOST 15150-69 | O2.1* (la désignation utilise la lettre cyrillique O) |
| Garantie | 2 ans |
| Durée de service | 8 ans |
| Borniers et sections des conducteurs | |
| Section recommandée des conducteurs munis d’embouts de câblage isolés | 0.35–1 mm2 — embout simple ; 0.35–0.5 mm2 — embout double |
| Longueur standard du manchon de l’embout | 8 mm |
| Couple de serrage des vis | 0.2 N·m |
| Dimensions | |
| Largeur en modules DIN | 2 |
| Dimensions hors tout (L × l × H) | 36 × 90 × 58 mm |
| Poids (boîte comprise) | 80 g |
Principe de fonctionnement
L’appareil dispose de deux modes de commande des sorties :
- analogique 0–10 V : la tension est définie en millivolts (0…10 000) ;
- modulation de largeur d’impulsion (PWM) d’amplitude 10 V avec rapport cyclique variable, défini en % × 100 (0…10 000) :
- pour un rapport cyclique PWM de 1 %, la valeur est 100 ;
- pour un rapport cyclique PWM de 20 %, la valeur est 2000.
Voyants
Le module possède un voyant qui indique son état sans connexion à un contrôleur :
- S (vert) — état de la communication Modbus : s’allume lorsque l’alimentation basse tension est appliquée et clignote pendant l’interrogation via RS-485. Sur les appareils dont les événements sont activés dans Fast Modbus ⚡ le voyant clignote plus fréquemment que lors de l’interrogation séquentielle, car les événements sont interrogés plus rapidement. En mode chargeur d’amorçage, il clignote une fois par seconde ; pendant le chargement du micrologiciel, il clignote rapidement. Il est situé sous la borne B.
Installation
Montez l’appareil sur un rail DIN standard de 35 mm.
Le bornier V+ GND A B, au pas de 3.5 mm, sert au raccordement de l’alimentation et du bus de communication RS-485. Un câblage correct du bus est indispensable à une communication fiable ; voir Câblage et raccordement du bus RS-485.
Si les appareils du bus RS-485 utilisent des alimentations différentes, leurs bornes GND doivent être interconnectées. Voir Mise à la terre des appareils Wiren Board et raccordement de GND et iGND.
Les entrées numériques s’activent lorsqu’elles sont reliées à iGND. Le courant est faible (~2 mA) ; tout type de bouton ou d’interrupteur adapté peut donc être utilisé. La longueur et la section du câble ne sont pas critiques pour la détection des contacts. Pour limiter les perturbations des câbles de puissance voisins, utilisez une paire torsadée et reliez iGND au second conducteur de la paire. En savoir plus sur le raccordement des bornes iGND/GND.
Utilisez une paire torsadée pour raccorder les signaux 0–10 V aux actionneurs : un conducteur pour le signal et l’autre pour GND.
Exemple d’installation
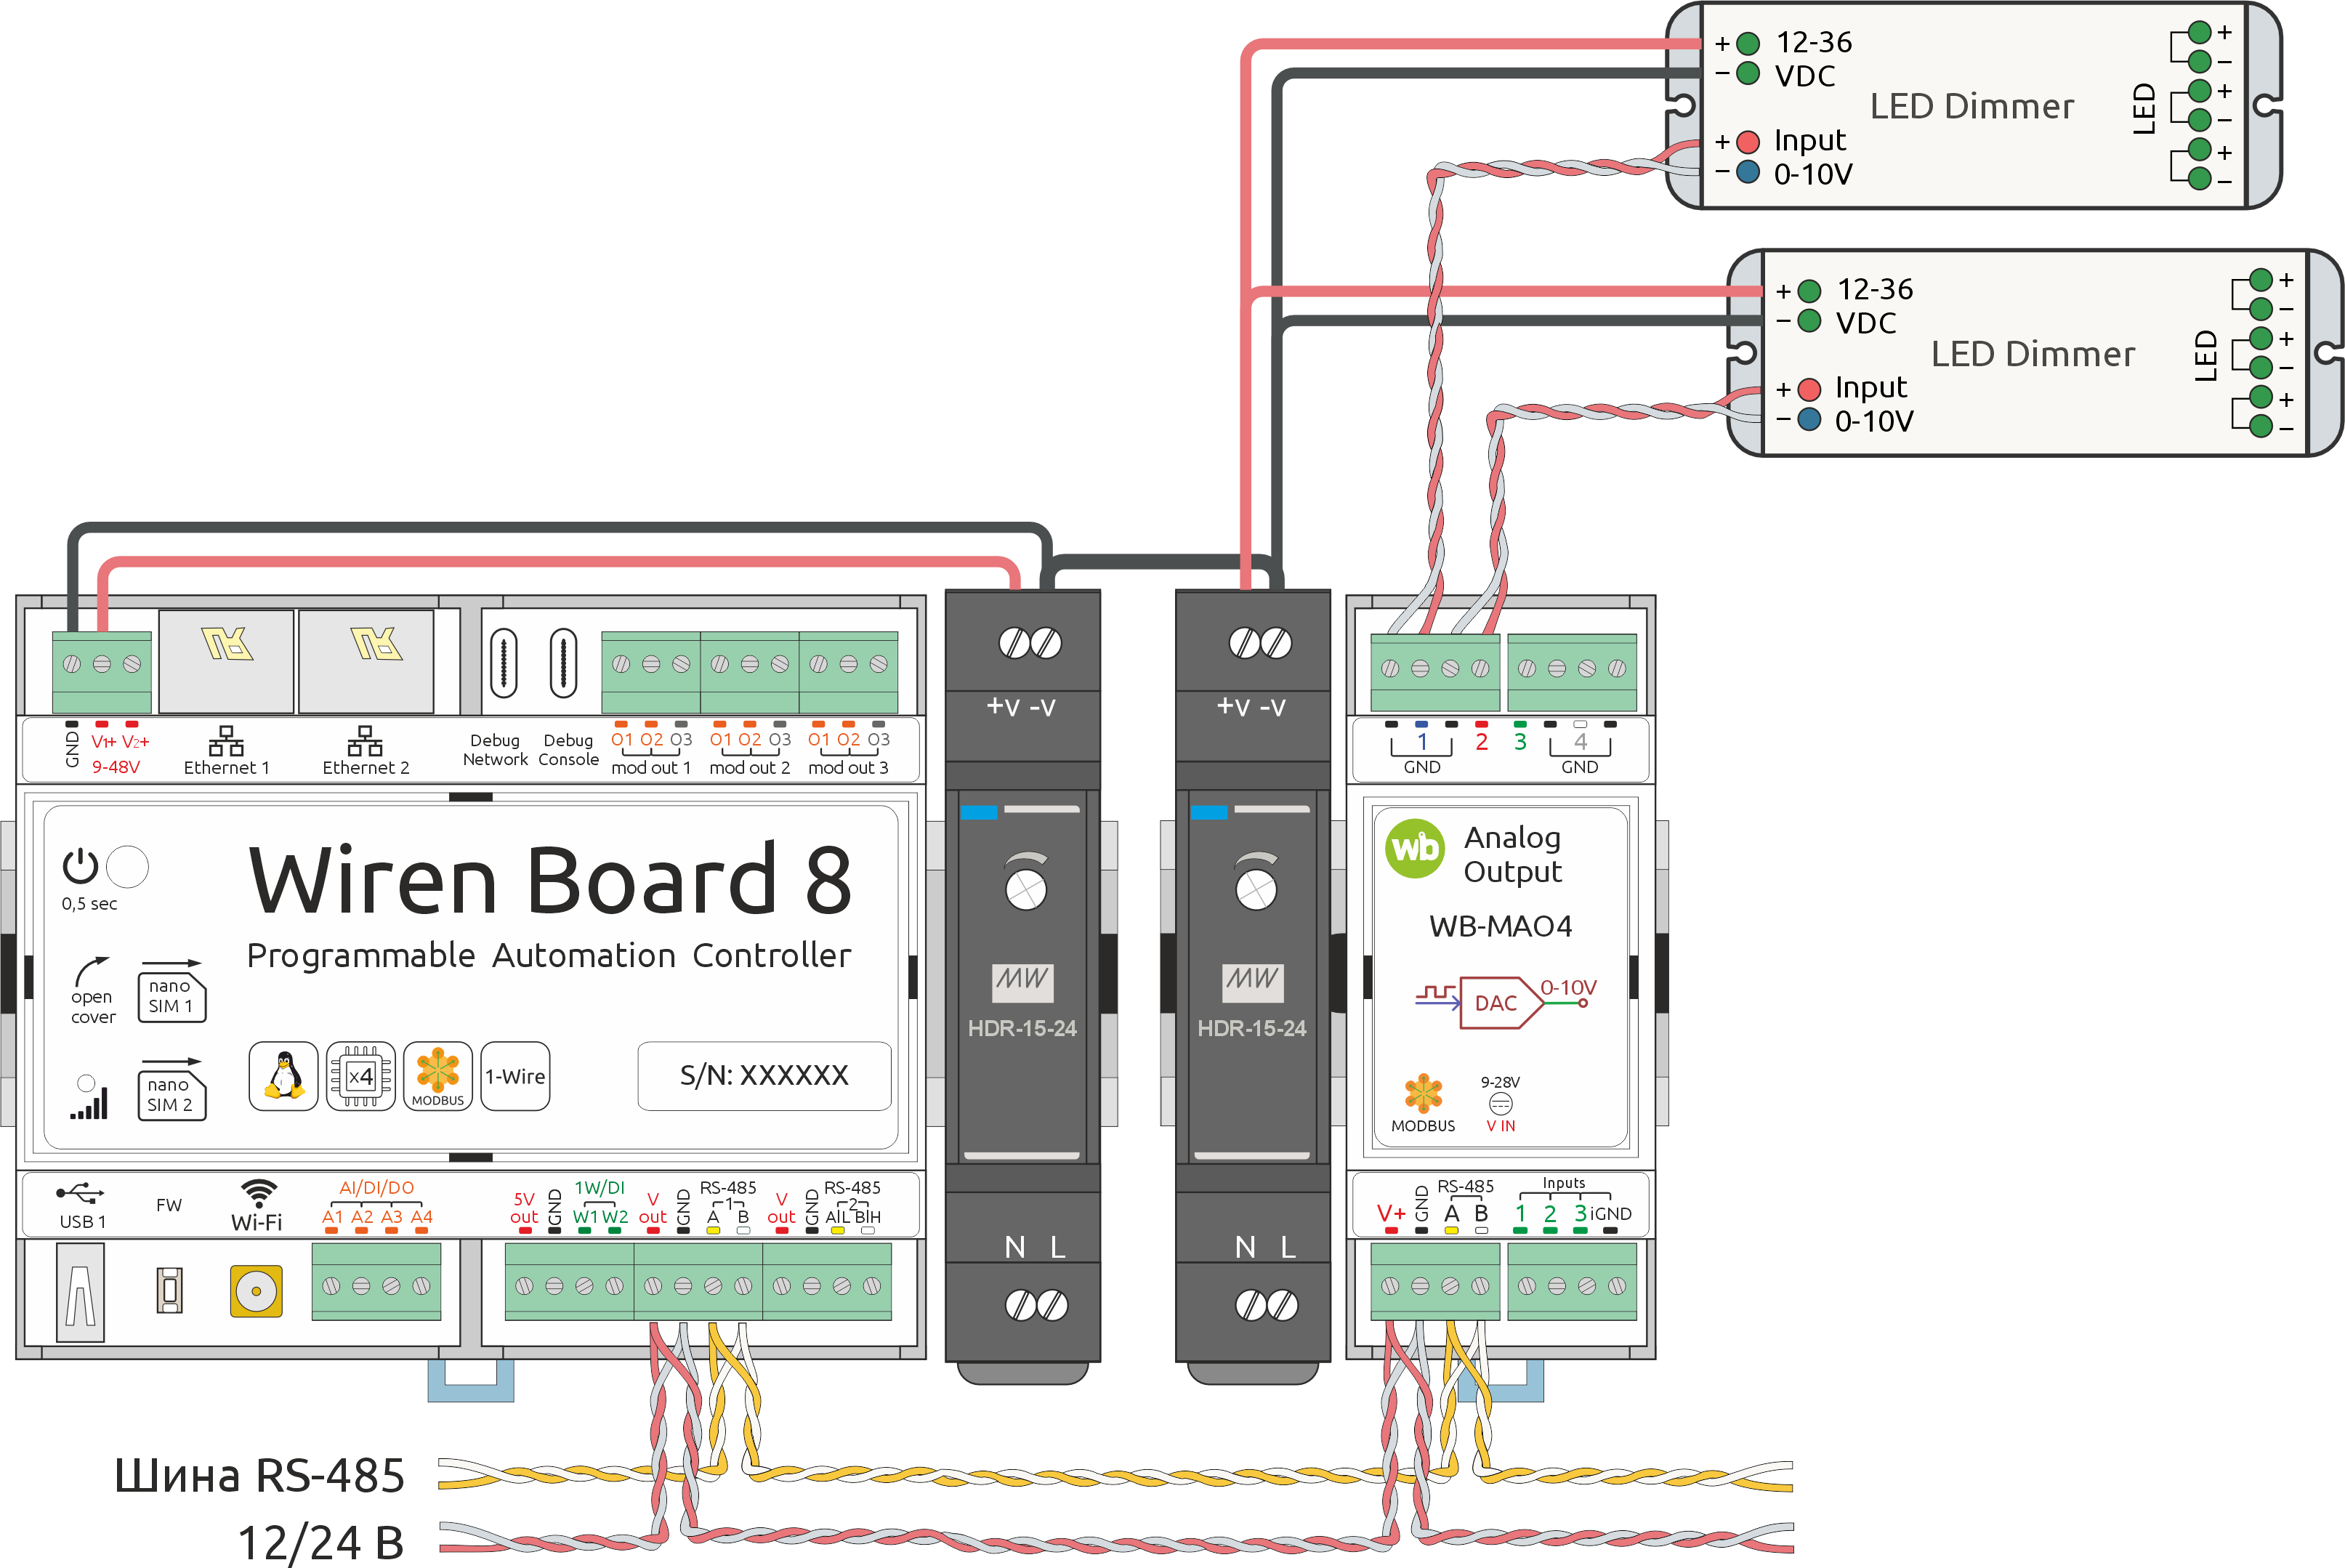
Un exemple d’installation du module WB-MAO4 est présenté dans le schéma 1.
Dans cet exemple, le module commande deux variateurs pour rubans LED à entrées 0–10 V. Il lit aussi un interrupteur dont la logique est définie par des règles sur le contrôleur. Le module est alimenté par le contrôleur et communique avec lui par RS-485. Les variateurs utilisent une alimentation séparée.
AVERTISSEMENT : la borne négative d’alimentation du WB-MAO4 n’étant pas isolée des bornes négatives des sorties, vous devez relier la borne négative de l’alimentation du module à celle de l’alimentation de la charge par un conducteur de section minimale de 1.5 mm2 .
Dans cet exemple, le module est alimenté par un contrôleur Wiren Board 6 : reliez donc la borne négative de l’alimentation du contrôleur à celle de l’alimentation de la charge.
Interface web du contrôleur Wiren Board
Sélection d’un modèle
Pour afficher l’appareil dans l’onglet Devices de l’interface web du contrôleur Wiren Board, ajoutez-le automatiquement en recherchant les appareils Wiren Board sur RS-485 ou l’ manuellement en sélectionnant le modèle WB-MAO4.
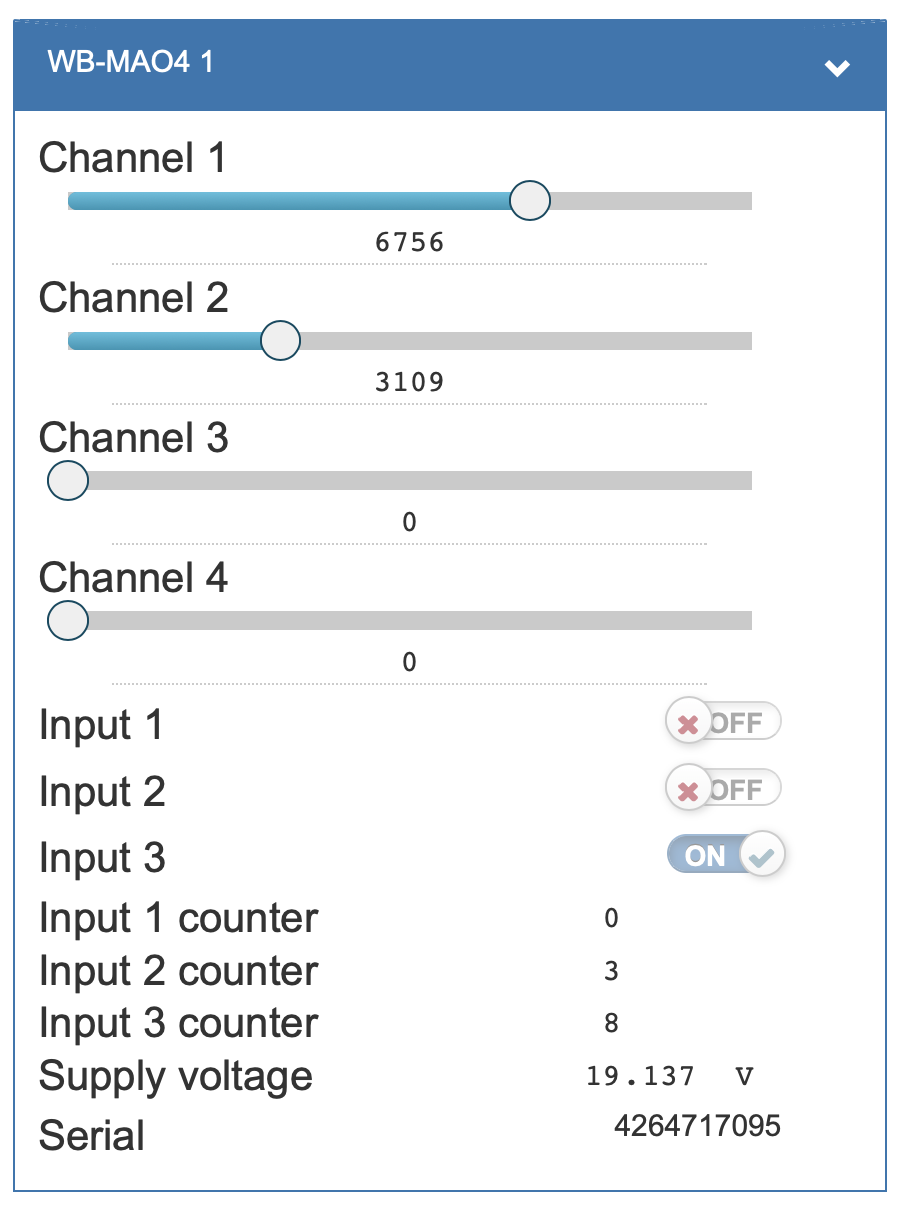
Commande de l’appareil et consultation des valeurs
L’interface web permet de commander les sorties de l’appareil et de consulter les mesures. Pour modifier les canaux affichés, éditez la configuration de l’appareil dans les paramètres du pilote wb-mqtt-serial.
Configuration
Méthodes de configuration
- Définissez les paramètres dans l’interface web du contrôleur Wiren Board, sous Settings → Configs → Serial devices driver configuration. Si ces éléments ne sont pas disponibles, vérifiez votre niveau d’accès.
- Écrivez les paramètres dans les registres Modbus du module depuis la console du contrôleur à l’aide de l’utilitaire modbus-utils-rpc ou l’ modbus_client.
- Sans contrôleur Wiren Board, utilisez le configurateur web des appareils Wiren Board ou un autre logiciel ; voir Utilisation des appareils Modbus Wiren Board sans contrôleur. Un ordinateur équipé d’un convertisseur d’interface est nécessaire : USB-RS485.
Nos appareils évoluent en permanence. Si des paramètres décrits dans ce manuel sont absents, mettez à jour le micrologiciel de l’appareil et le logiciel du contrôleur.
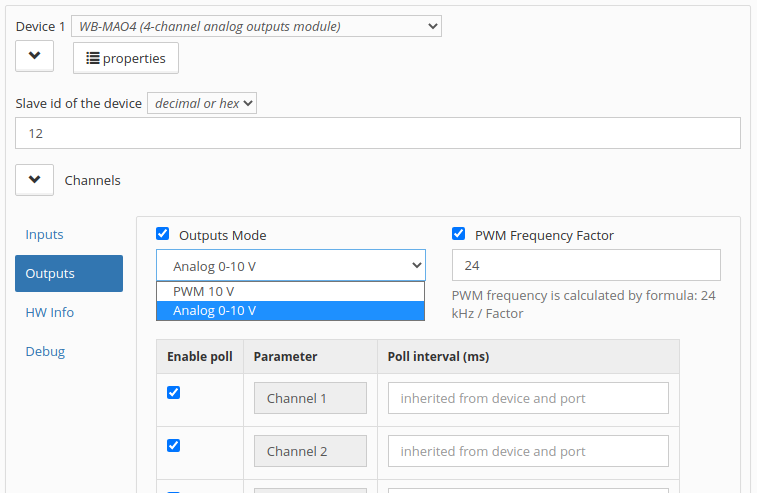
Configuration des sorties analogiques
Vous pouvez modifier les paramètres suivants :
- Outputs Mode — sélectionnez le mode 0–10 V ou PWM.
- PWM Frequency Factor — facteur PWM. La fréquence résultante est calculée selon
24 kHz / Factor.
Commande des sorties
La définition d’une tension de sortie (en mode 0–10 V) ou d’un rapport cyclique (en mode PWM) applique immédiatement cette valeur à la sortie correspondante.
Les sorties peuvent aussi être commandées comme des variateurs :
- les activer ou les désactiver ;
- définir le niveau de sortie en pourcentage de la plage configurée ;
- définir la vitesse de variation du niveau de sortie.
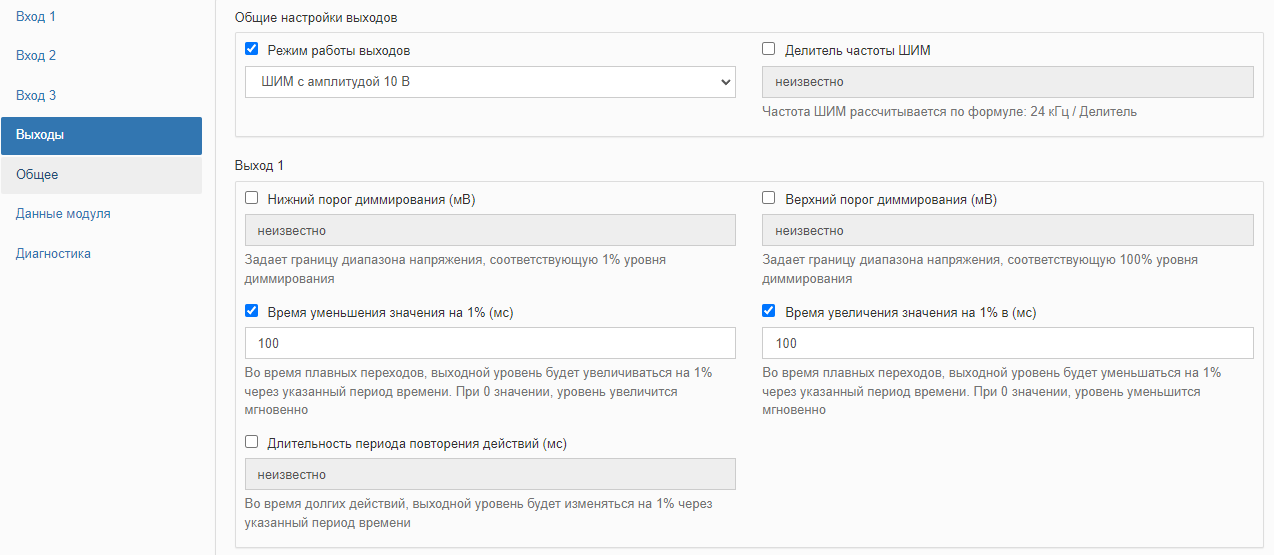
Paramètres des sorties :
- Voltage at 1% dimming level (mV) — valeur de sortie correspondant à un niveau de 1 %.
- Voltage at 100% dimming level (mV) — valeur de sortie correspondant à un niveau de 100 %.
- Dimming level decrement rate (ms/%) / Dimming level increment rate (ms/%) — vitesse de diminution ou d’augmentation du niveau du signal de sortie lors du passage d’une valeur à une autre.
- Action repeat time (ms) — les actions continues se répètent à l’intervalle indiqué en millisecondes.
Le temps d’augmentation ou de diminution peut être nul. Les transitions progressives sont alors désactivées et le niveau est appliqué immédiatement.
Affectation des événements des boutons aux sorties
Momentary pushbutton
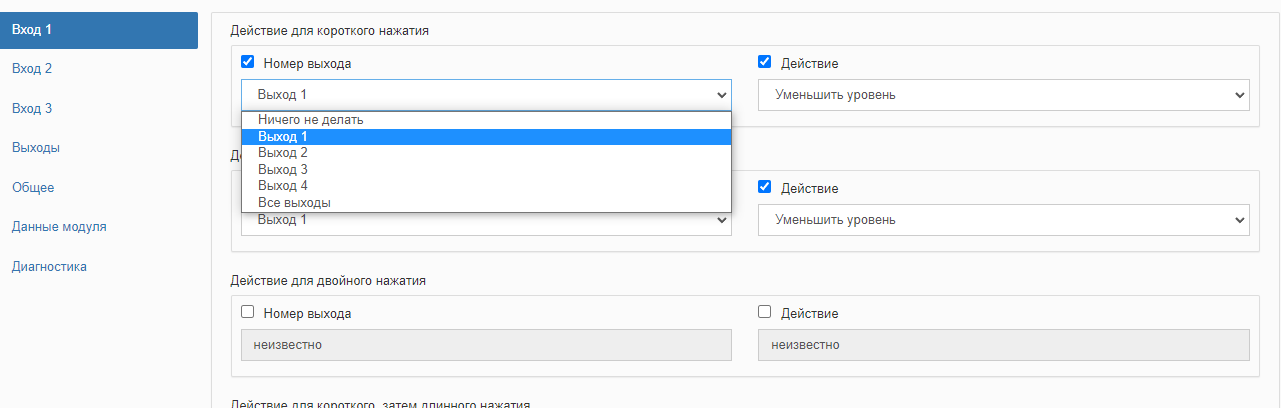
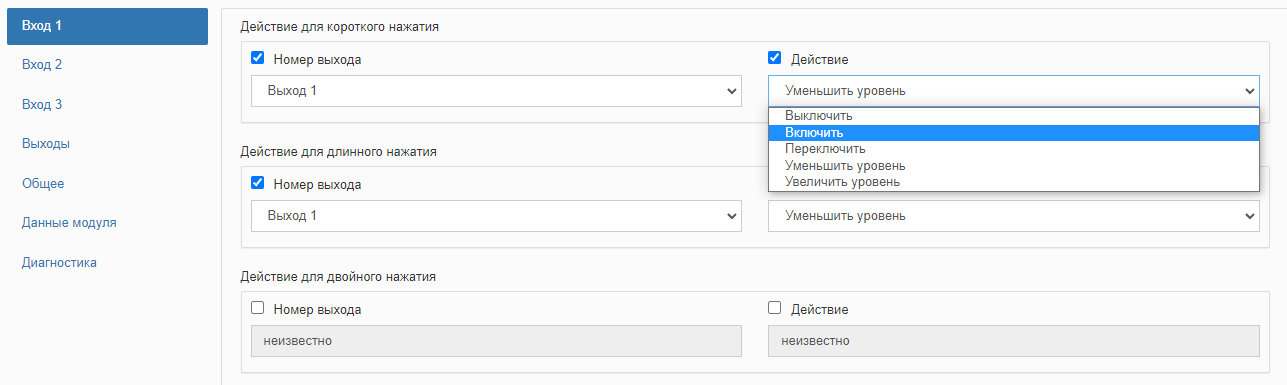
Le WB-MAO4 dispose de 3 entrées numériques pour boutons. Chaque bouton reconnaît 4 types d’appui : court, long, double, et court suivi d’un appui long. Cela donne 12 événements, chacun avec deux paramètres d’affectation : la sortie cible et le type d’action.
Output number sélectionne la sortie concernée par l’événement. Choisissez une sortie, toutes les sorties ou aucune pour ignorer l’événement.
Output action sélectionne l’effet de l’événement :
- Off;
- On;
- Basculer ;
- Augmenter le niveau ;
- Diminuer le niveau ;
- Augmenter/diminuer le niveau. L’action alterne à chaque appui sur le bouton.
Certaines combinaisons d’événements et d’actions n’ont pas d’utilité pratique et sont ignorées. Le modèle du pilote du contrôleur tient compte de ces restrictions.
| Combinaisons d’événements et d’actions disponibles | ||||||
|---|---|---|---|---|---|---|
| Type d’appui | Éteindre la sortie | Allumer la sortie | Inverser l’état de la sortie | Augmenter le niveau | Diminuer le niveau | Augmenter/diminuer le niveau |
| Appui simple | Une / toutes les sorties | Une / toutes les sorties | Une sortie | Une / toutes les sorties | Une / toutes les sorties | Indisponible |
| Appui long | Une / toutes les sorties | Une / toutes les sorties | Une sortie | Une / toutes les sorties | Une / toutes les sorties | Une sortie |
| Double appui | Une / toutes les sorties | Une / toutes les sorties | Une sortie | Une / toutes les sorties | Une / toutes les sorties | Indisponible |
| Appui court suivi d’un long | Une / toutes les sorties | Une / toutes les sorties | Une sortie | Une / toutes les sorties | Une / toutes les sorties | Une sortie |
Pas de variation pour les appuis simples et doubles
Disponible à partir du micrologiciel 2.9.0
Pour les actions d’augmentation et de diminution du niveau affectées à un appui court ou double, vous pouvez définir le pas de réglage. Configurez-le séparément pour chaque canal et pour les appuis courts et doubles.
Lors d’un appui court ou double, le module modifie le niveau cible du pas défini. La transition est progressive et suit les réglages de Dimming level increment rate (ms/%) et le Dimming level decrement rate (ms/%).
Latching switch
Des interrupteurs à position maintenue peuvent remplacer les boutons-poussoirs. Sélectionnez le mode d’entrée Latching switch. Deux événements sont disponibles : interrupteur activé (fermé) et désactivé (ouvert).
Output number sélectionne la sortie concernée par l’événement. Choisissez une sortie, toutes les sorties ou aucune pour ignorer l’événement.
Les actions suivantes sont disponibles pour les sorties :
- On;
- Off;
- Basculer.
Prise en charge des codeurs
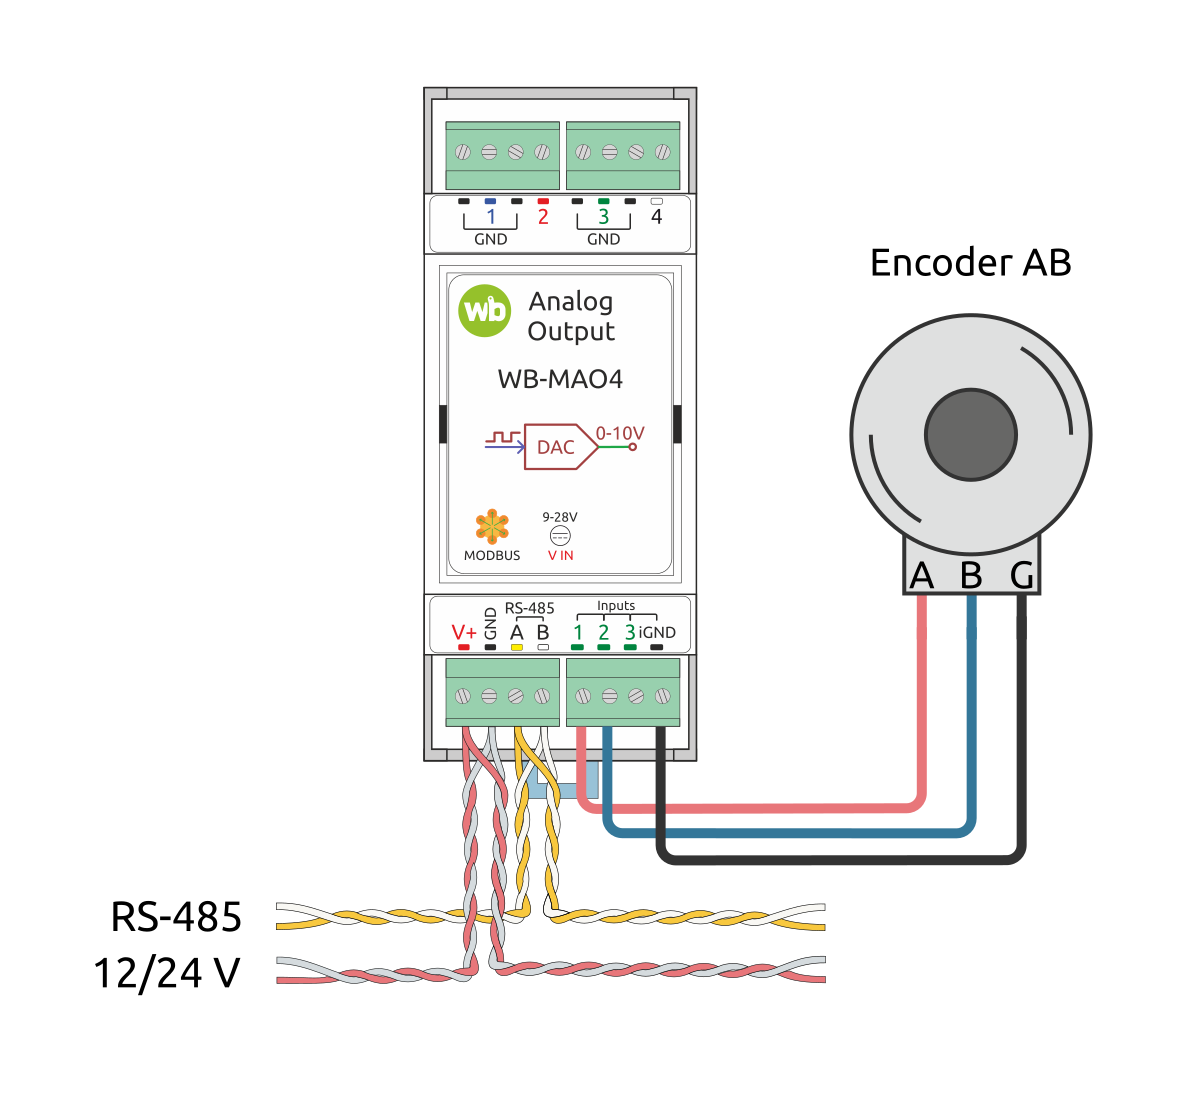
Disponible à partir du micrologiciel 2.9.0
Un encodeur en quadrature (incrémental) AB peut être raccordé aux entrées du WB-MAO4 : Encoder 1 se raccorde aux entrées 1/2. L’entrée 3 ne fait pas partie de l’encodeur et reste une entrée numérique ordinaire.
Pour chaque entrée de codeur, configurez Debounce time. Délai d’antirebond recommandé : 2–5 ms ; utilisez 2 ms pour une rotation rapide.
Pour les modules antérieurs au lot v2.9E, la fréquence de l’encodeur ne doit pas dépasser 20 impulsions par seconde, sous peine d’erreurs de comptage. Nous recommandons des encodeurs avec jusqu’à 20 impulsions par tour et un système de commande dans lequel une rotation supérieure à 1 tour par seconde est rare ou impossible. Cette restriction ne s’applique plus à partir du lot v2.9E.
Codeurs AB
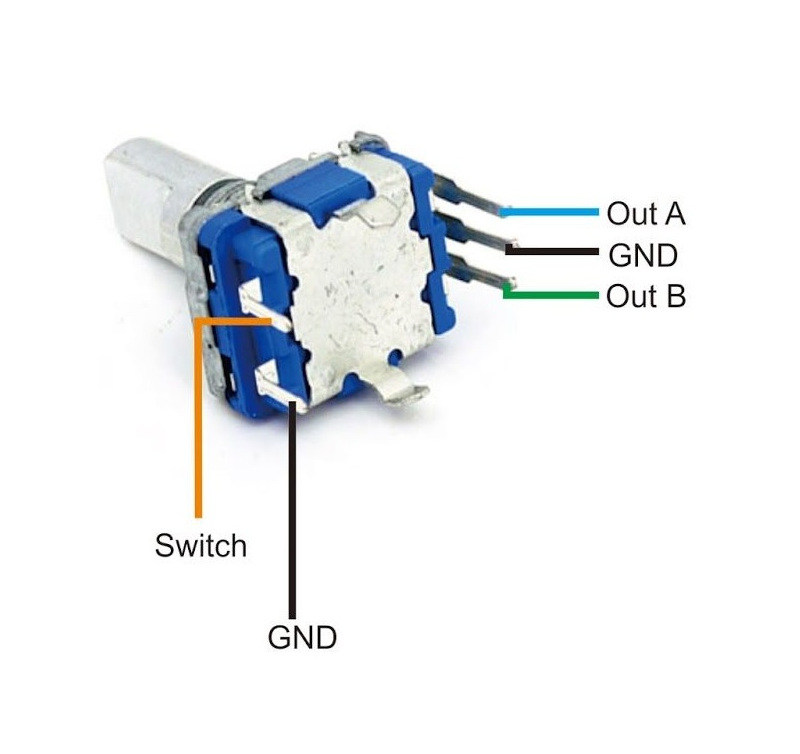
Les codeurs AB permettent de commander des paramètres tels que la luminosité de l’éclairage.
Raccordez trois fils : A, B, GND. La position de l’axe est disponible dans le canal Encoder position et peut aller de −2147483648 à 2147483647. À l’une des limites, la valeur passe à la limite opposée et le comptage continue.
De nombreux codeurs possèdent également une sortie Switch qui se ferme vers GND lorsqu’on appuie sur l’axe. Raccordez-la à une entrée libre et traitez-la comme un bouton ordinaire.
Le canal Encoder position est accessible en écriture, ce qui permet de définir une position initiale.
Commande du variateur avec un codeur
Ouvrez les paramètres de l’appareil et sélectionnez l’onglet Encoders. Configurez chaque codeur séparément sous Encoder 1.
Dans Encoder connection type, sélectionnez AB.
Paramètre Pulses per step définit le nombre d’impulsions des entrées A/B correspondant à un pas logique du codeur.
Dans Controlled channel, sélectionnez Control disabled ou l’un des canaux 1–4 à commander par la rotation de l’encodeur.
Paramètre Level adjustment step (%) définit la variation par pas logique du codeur.
Paramètre Behaviour below minimum level détermine si une diminution du niveau sous le minimum configuré éteint le canal ou conserve le niveau minimal.
Scènes d’éclairage
Les scènes regroupent plusieurs canaux et leur affectent des actions. Une scène peut aussi contenir un seul canal.
Par exemple, vous souhaitez deux modes d’éclairage dans une pièce :
- mode jour — allumage rapide à pleine luminosité / extinction rapide ;
- mode nuit — allumage lent à faible luminosité / extinction lente.
Définissez 2 scènes et configurez leurs actions :
- Scène 1
- à l’activation de la scène : allumer et régler la luminosité à 100 %. Temps de transition de luminosité : 10 ms/%.
- à la désactivation de la scène : éteindre. Temps de transition de luminosité : 10 ms/%.
- Scène 2
- à l’activation de la scène : allumer et régler la luminosité à 10 %. Temps de transition de luminosité : 200 ms/%.
- à la désactivation de la scène : éteindre. Temps de transition de luminosité : 200 ms/%.
La scène 1 correspond maintenant au mode jour et la scène 2 au mode nuit. Le changement de scène peut aussi être affecté aux appuis : par exemple, un appui court bascule la scène 1 et un double appui bascule la scène 2.
Canaux de sortie avec allumage automatique
Disponible à partir du micrologiciel 2.9.0 Chaque canal de commande de sortie possède un canal supplémentaire d’allumage automatique. Il reflète le canal ordinaire, mais l’écriture d’une valeur supérieure à zéro allume également la sortie associée.
Comportement :
- l’écriture de > 0 — allume la sortie et applique la valeur écrite ;
- L’écriture de 0 — éteint le canal ou réinitialise son niveau de la même manière que le canal ordinaire ;
- la lecture renvoie la valeur actuelle du paramètre correspondant.
Les canaux à activation automatique sont utiles pour les scénarios et les intégrations externes : une commande règle le niveau voulu sans écriture séparée dans le registre coil pour activer le canal.
Safety Mode
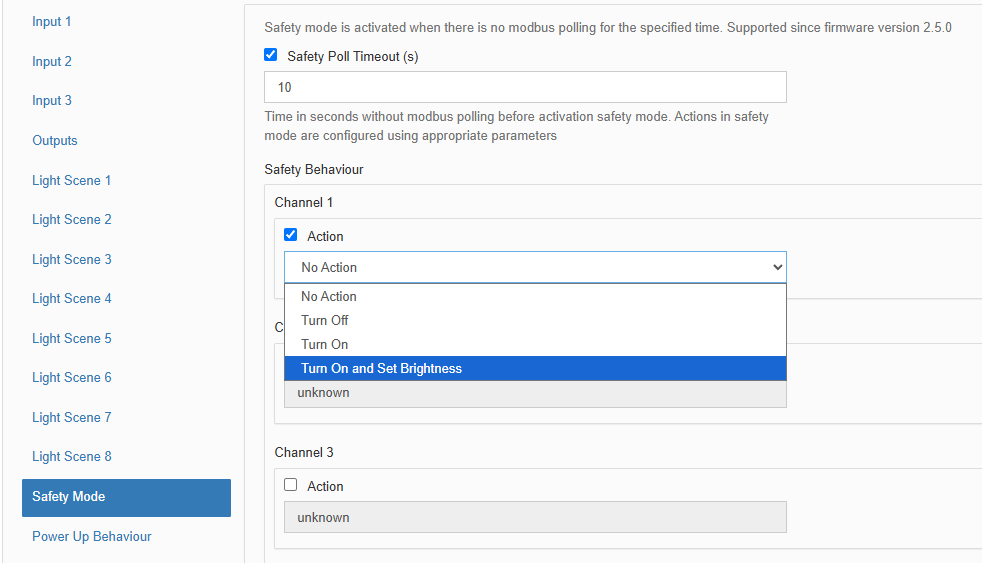
Safety Mode peut arrêter un processus en cas de perte de commande du module, par exemple si le câble RS-485 est sectionné. Tenez compte des pertes de communication lors de la conception des systèmes de commande.
Le temporisateur de Safety Mode redémarre après chaque requête Modbus correctement reçue et traitée. Le module passe en Safety Mode à l’expiration du délai configuré et reprend son fonctionnement normal au rétablissement de la communication. Le délai par défaut est de 10 secondes.
Chaque sortie possède un état de sécurité configurable et peut être configurée pour l’adopter en cas de perte de communication.
Le comportement de la commande par les entrées est configurable :
- Do not block — la commande configurée par les entrées reste disponible.
- Block in Safety Mode — les entrées ne peuvent pas commander les sorties pendant le fonctionnement de sécurité.
- Allow only in Safety Mode — la commande configurée par les entrées n’est disponible qu’en Safety Mode, et non en fonctionnement normal.
États des sorties à la mise sous tension
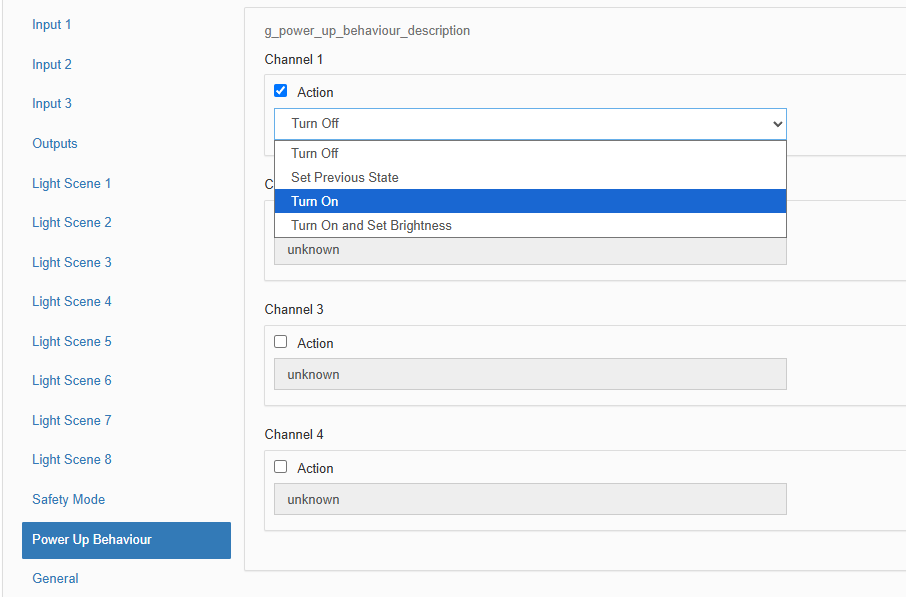
Pour chaque canal, sélectionnez son comportement à la mise sous tension :
- Désactiver — après désactivation, le canal peut être activé par son interrupteur ou en faisant passer son niveau de 0 % à N % ;
- Restore previous state — rétablit l’état du canal avant la coupure d’alimentation ;
- On;
- Définir le niveau — active le canal et applique le niveau indiqué. Un niveau de 0 % désactive le canal ; passer de 0 % à N % l’active.
Fonctionnement Modbus
Les appareils Wiren Board utilisent Modbus RTU. La connexion physique utilise l’interface RS-485 interface.
. Toutes les principales commandes de lecture et d’écriture d’un ou de plusieurs registres sont prises en charge. Consultez la liste dans la description du protocole Modbus.
Le module peut être configuré :
- dans l’interface web du contrôleur Wiren Board ;
- à l’aide du configurateur web des appareils Wiren Board;
- à l’aide de logiciels tiers.
Paramètres du port par défaut
| Valeur par défaut |
Nom du paramètre dans l’interface web |
Paramètre |
|---|---|---|
| 9600 | Débit en bauds | Débit en bauds, bit/s |
| 8 | Bits de données | Nombre de bits de données |
| Aucune | Parité | Parité |
| 2 | Bits d’arrêt | Nombre de bits d’arrêt |
Dans le micrologiciel actuel, le réglage Bits d’arrêt est facultatif : l’appareil fonctionne aussi correctement lorsque son nombre de bits d’arrêt diffère de celui du maître Modbus.
Pour une réponse plus rapide, nous recommandons d’augmenter le débit à 115200 bit/s; voir Réglage des paramètres de communication.
Adresse Modbus

Chaque appareil du bus doit avoir une adresse unique comprise entre 1 et 247. L’adresse attribuée en usine figure sur les étiquettes du boîtier (couvercle supérieur, côté ou dessous). Les appareils d’un même lot de production reçoivent des adresses différentes ; ceux d’une même commande auront donc généralement des adresses différentes.
Pour savoir comment rechercher, modifier ou réinitialiser l’adresse, voir Adresse Modbus d’un appareil Wiren Board.
Réglage progressif du niveau à distance
Disponible à partir du micrologiciel 2.9.0
Sans cette fonction, le maître doit effectuer le réglage progressif à distance en écrivant un nouveau niveau dans le registre toutes les quelques millisecondes. Cela augmente le trafic RS-485 et allonge le cycle d’interrogation des autres appareils. Avec Auto-Change , le maître écrit une seule fois une action dans un registre Modbus ; le module modifie ensuite périodiquement le niveau, comme lors du maintien d’un bouton local.
Valeurs du registre d’action :
- 0 — arrêter le réglage progressif ;
- 1 — diminuer le niveau ;
- 2 — augmenter le niveau ;
- 3 — alterner diminution et augmentation du niveau. La direction initiale est opposée à celle du dernier appui long local sur ce canal.
Le réglage progressif s’arrête à 1 % ou 100 %, à la désactivation du canal par son registre coil, ou lorsqu’une scène d’éclairage modifie le niveau de ce canal. À l’arrêt, le module remet le registre d’action à 0.
La vitesse de réglage suit le paramètre de répétition de l’action du bouton local, qui détermine aussi le réglage lorsqu’une entrée est maintenue active.
Extension Fast Modbus
Fast Modbus étend le Modbus standard avec une détection rapide des appareils Wiren Board sur RS-485 et l’interrogation des événements.
Ces fonctions sont activées par une commande spéciale du maître ; les appareils Wiren Board restent donc compatibles avec les équipements tiers.
Tous les registres ne prennent pas en charge la génération d’événements. Consultez la table des registres : les registres compatibles sont marqués ⚡. Voir Fast Modbus.
Table des registres Modbus
Description
| RO / RW | Lecture seule / Lecture/écriture |
| Affiché en gras | Valeur du registre par défaut |
| xN | Multipliez la valeur du registre par ce facteur pour obtenir la valeur dans les unités indiquées.
Si absent, considérer 1 |
| ⚡ | Ce registre permet la transmission de données par les événements Fast Modbus. |
| FW | Version du micrologiciel ayant introduit le registre. Une case vide signifie qu’il a toujours été disponible. |
| Erreur : | Valeur en cas d’erreur |
| Cellule grise | Registre de service : sa fonction, son format et son contenu peuvent changer avec les nouvelles versions du micrologiciel |
| Adresse | Paramètres du registre | Le canal | Description | Valeurs | FW | |||
|---|---|---|---|---|---|---|---|---|
| Déc. | Hex. | Type | Accès | Format | ||||
| Commande des sorties par tension en millivolts ou rapport cyclique PWM | ||||||||
| 0 | 0x0000 | Holding | RW | u16 | Canal 1 | Mode analogique : tension du canal en millivolts Mode PWM : rapport cyclique par pas de 0.01% |
0 - 10000 (0) | |
| 1 | 0x0001 | Canal 2 | ||||||
| 2 | 0x0002 | Canal 3 | ||||||
| 3 | 0x0003 | Canal 4 | ||||||
| Paramètres des sorties | ||||||||
| 9 | 0x0009 | Holding | RW | u16 | Tous les canaux | Fréquence PWM des sorties en mode 0 | 1 - 240 (24) F = 24 kHz / value |
|
| 10 | 0x000A | Holding | RW | u16 | Tous les canaux | Mode de sortie |
0 — mode PWM d’amplitude 10 V 1 — mode analogique 0–10 V |
|
| Commande des sorties par le variateur | ||||||||
| 16 | 0x0010 | Coil ⚡ | RW | u8 | Canal 1 | État du canal (désactivé/activé) | 0 - 1 (0) | 2.4.0 |
| 17 | 0x0011 | Canal 2 | ||||||
| 18 | 0x0012 | Canal 3 | ||||||
| 19 | 0x0013 | Canal 4 | ||||||
| 16 | 0x0010 | Holding ⚡ | RW | u16 | Canal 1 | Niveau en pourcentage % | 0 - 100 (0) | 2.4.0 |
| 17 | 0x0011 | Canal 2 | ||||||
| 18 | 0x0012 | Canal 3 | ||||||
| 19 | 0x0013 | Canal 4 | ||||||
| 20 | 0x0014 | Holding ⚡ | RW | u16 | Canal 1 | Canal de niveau à activation automatique. Une valeur > 0 active le canal associé et définit son niveau ; la valeur 0 désactive son registre coil | 0 - 100 (0) | 2.9.0 |
| 21 | 0x0015 | Canal 2 | ||||||
| 22 | 0x0016 | Canal 3 | ||||||
| 23 | 0x0017 | Canal 4 | ||||||
| 24 | 0x0018 | Holding ⚡ | RW | u16 | Canal 1 | Réglage progressif du niveau du canal à distance | 0 - arrêter 1 - diminuer 2 - augmenter 3 - augmenter/diminuer |
2.9.0 |
| 25 | 0x0019 | Canal 2 | ||||||
| 26 | 0x001A | Canal 3 | ||||||
| 27 | 0x001B | Canal 4 | ||||||
| 912 | 0x0390 | Holding | RW | u16 | Canal 1 | Tension de sortie au niveau 1 %. À partir de FW 2.8.0, la valeur par défaut est 100 (auparavant 0) | 0 - 10000 (100) | 2.4.0 |
| 913 | 0x0391 | Canal 2 | ||||||
| 914 | 0x0392 | Canal 3 | ||||||
| 915 | 0x0393 | Canal 4 | ||||||
| 928 | 0x03A0 | Holding | RW | u16 | Canal 1 | Tension de sortie au niveau 100 % | 0 - 10000 (10000) | 2.4.0 |
| 929 | 0x03A1 | Canal 2 | ||||||
| 930 | 0x03A2 | Canal 3 | ||||||
| 931 | 0x03A3 | Canal 4 | ||||||
| 944 | 0x03B0 | Holding | RW | u16 | Canal 1 | Lors des transitions progressives, le niveau diminue de 1% pendant le temps défini (ms). Si ce temps est nul, la diminution est immédiate | 0 - 500 (20) | 2.4.0 |
| 945 | 0x03B1 | Canal 2 | ||||||
| 946 | 0x03B2 | Canal 3 | ||||||
| 947 | 0x03B3 | Canal 4 | ||||||
| 960 | 0x03C0 | Holding | RW | u16 | Canal 1 | Lors des transitions progressives, le niveau augmente de 1% pendant le temps défini (ms). Si ce temps est nul, l’augmentation est immédiate | 0 - 500 (20) | 2.4.0 |
| 961 | 0x03C1 | Canal 2 | ||||||
| 962 | 0x03C2 | Canal 3 | ||||||
| 963 | 0x03C3 | Canal 4 | ||||||
| Configuration des événements de boutons/interrupteurs | ||||||||
| 416 | 0x01A0 | Holding | RW | u16 | Input 1 | Mode de fonctionnement des entrées Ce registre n’existe pas avant le micrologiciel 2.5.0 ; toutes les entrées fonctionnent en mode bouton-poussoir |
0 - bouton-poussoir 1 — interrupteur bistable |
2.5.0 |
| 417 | 0x01A1 | Entrée 2 | ||||||
| 418 | 0x01A2 | Entrée 3 | ||||||
| 768 | 0x0300 | Holding | RW | u16 | Input 1 | Sortie sur laquelle s’exécute l’action d’appui court |
0 - ignorer l’événement |
2.4.0 |
| 769 | 0x0301 | Entrée 2 | ||||||
| 770 | 0x0302 | Entrée 3 | ||||||
| 784 | 0x0310 | Holding | RW | u16 | Input 1 | Sortie affectée par un appui long | 2.4.0 | |
| 785 | 0x0311 | Entrée 2 | ||||||
| 786 | 0x0312 | Entrée 3 | ||||||
| 800 | 0x0320 | Holding | RW | u16 | Input 1 | Sortie affectée par un double appui | 2.4.0 | |
| 801 | 0x0321 | Entrée 2 | ||||||
| 802 | 0x0322 | Entrée 3 | ||||||
| 816 | 0x0330 | Holding | RW | u16 | Input 1 | Sortie affectée par un appui court suivi d’un appui long | 2.4.0 | |
| 817 | 0x0331 | Entrée 2 | ||||||
| 818 | 0x0332 | Entrée 3 | ||||||
| 704 | 0x02C0 | Holding | RW | u16 | Input 1 | Sortie sur laquelle s’exécute l’action en position désactivée Sélectionnez le mode d’entrée Latching switch |
2.5.0 | |
| 705 | 0x02C1 | Entrée 2 | ||||||
| 706 | 0x02C2 | Entrée 3 | ||||||
| 720 | 0x02D0 | Holding | RW | u16 | Input 1 | Sortie sur laquelle s’exécute l’action en position activée Sélectionnez le mode d’entrée Latching switch |
2.5.0 | |
| 721 | 0x02D1 | Entrée 2 | ||||||
| 722 | 0x02D2 | Entrée 3 | ||||||
| 832 | 0x0340 | Holding | RW | u16 | Input 1 | Action d’appui court | 0 — désactiver la sortie 1 — activer la sortie 2 — basculer la sortie 3 — diminuer le niveau 4 — augmenter le niveau 5 — augmenter/diminuer le niveau |
2.4.0 |
| 833 | 0x0341 | Entrée 2 | ||||||
| 834 | 0x0342 | Entrée 3 | ||||||
| 848 | 0x0350 | Holding | RW | u16 | Input 1 | Action d’appui long | 2.4.0 | |
| 849 | 0x0351 | Entrée 2 | ||||||
| 850 | 0x0352 | Entrée 3 | ||||||
| 864 | 0x0360 | Holding | RW | u16 | Input 1 | Action de double appui | 2.4.0 | |
| 865 | 0x0361 | Entrée 2 | ||||||
| 866 | 0x0362 | Entrée 3 | ||||||
| 880 | 0x0370 | Holding | RW | u16 | Input 1 | Action d’appui court suivi d’un appui long | 2.4.0 | |
| 881 | 0x0371 | Entrée 2 | ||||||
| 882 | 0x0372 | Entrée 3 | ||||||
| 736 | 0x02E0 | Holding | RW | u16 | Input 1 | Action en position OFF Sélectionnez le mode d’entrée Latching switch |
2.5.0 | |
| 737 | 0x02E1 | Entrée 2 | ||||||
| 738 | 0x02E2 | Entrée 3 | ||||||
| 752 | 0x02F0 | Holding | RW | u16 | Input 1 | Action en position ON Sélectionnez le mode d’entrée Latching switch |
2.5.0 | |
| 753 | 0x02F1 | Entrée 2 | ||||||
| 754 | 0x02F2 | Entrée 3 | ||||||
| 896 | 0x0380 | Holding | RW | u16 | Sortie 1 | Période de répétition de l’action continue | 5 - 500 (20) | 2.4.0 |
| 897 | 0x0381 | Sortie 2 | ||||||
| 898 | 0x0382 | Sortie 3 | ||||||
| 899 | 0x0383 | Sortie 4 | ||||||
| États des entrées et compteurs d’appuis | ||||||||
| 0 | 0x0000 | Entrée discrète | RO | bool | Input 1 | State |
0 — ouvrir, |
|
| 1 | 0x0001 | Entrée 2 | ||||||
| 2 | 0x0002 | Entrée 3 | ||||||
| 32 | 0x0020 | Entrée ⚡ | RO | u16 | Input 1 | Compteur de fermetures de contact | 0 − 65535 avec retour cyclique à zéro |
|
| 33 | 0x0021 | Entrée 2 | ||||||
| 34 | 0x0022 | Entrée 3 | ||||||
| 464 | 0x01D0 | Entrée ⚡ | RO | u16 | Input 1 | Compteur d’appuis courts | 0 − 65535 avec retour cyclique à zéro |
2.3.0 |
| 465 | 0x01D1 | Entrée 2 | ||||||
| 466 | 0x01D2 | Entrée 3 | ||||||
| 480 | 0x01E0 | Entrée ⚡ | RO | u16 | Input 1 | Compteur d’appuis longs | 0 − 65535 avec retour cyclique à zéro |
2.3.0 |
| 481 | 0x01E1 | Entrée 2 | ||||||
| 482 | 0x01E2 | Entrée 3 | ||||||
| 496 | 0x01F0 | Entrée ⚡ | RO | u16 | Input 1 | Compteur de doubles appuis | 0 − 65535 avec retour cyclique à zéro |
2.3.0 |
| 497 | 0x01F1 | Entrée 2 | ||||||
| 498 | 0x01F2 | Entrée 3 | ||||||
| 512 | 0x0200 | Entrée ⚡ | RO | u16 | Input 1 | Compteur d’appuis courts suivis d’un appui long | 0 − 65535 avec retour cyclique à zéro |
2.3.0 |
| 513 | 0x0201 | Entrée 2 | ||||||
| 514 | 0x0202 | Entrée 3 | ||||||
| Détection des types d’appuis | ||||||||
| 1100 | 0x044C | Holding | RW | u16 | Input 1 | Durée d’appui long
Un appui plus long que cette valeur est considéré comme long |
ms 500 – 5000 (1000) |
2.3.0 |
| 1101 | 0x044D | Entrée 2 | ||||||
| 1102 | 0x044E | Entrée 3 | ||||||
| 1140 | 0x0474 | Holding | RW | u16 | Input 1 | Délai d’attente du second appui
Si aucun second appui n’a lieu pendant ce délai, l’appui est considéré comme simple. 0 désactive tous les types d’appuis sauf les courts et les longs |
ms 0 – 2000 (300) |
2.3.0 |
| 1141 | 0x0475 | Entrée 2 | ||||||
| 1142 | 0x0476 | Entrée 3 | ||||||
| 1160 | 0x0488 | Holding | RW | u16 | Input 1 | Debounce time
Doit être 5–10 fois plus court que le délai d’attente du second appui. Si les doubles appuis sont désactivés, toute valeur est possible. Pour un encodeur, 2–5 ms sont recommandées. |
ms 2 – 2000 (50) |
2.3.0 |
| 1161 | 0x0489 | Entrée 2 | ||||||
| 1162 | 0x048A | Entrée 3 | ||||||
| Pas de variation pour appui court | ||||||||
| 1200 | 0x04B0 | Holding | RW | u16 | Input 1 | Pas de réglage du niveau du canal commandé lors d’un appui court. S’applique aux actions d’augmentation et de diminution du niveau | % 1 – 100 (1) |
2.9.0 |
| 1201 | 0x04B1 | Entrée 2 | ||||||
| 1202 | 0x04B2 | Entrée 3 | ||||||
| 1220 | 0x04C4 | Holding | RW | u16 | Input 1 | Pas de réglage du niveau du canal commandé lors d’un double appui. S’applique aux actions d’augmentation et de diminution du niveau | % 1 – 100 (1) |
2.9.0 |
| 1221 | 0x04C5 | Entrée 2 | ||||||
| 1222 | 0x04C6 | Entrée 3 | ||||||
| Safety Mode | ||||||||
| 8 | 0x0008 | Holding | RW | u16 | Délai de perte de communication avant l’entrée en mode de sécurité | s 1 - 65534 (10) |
2.5.0 | |
| 640 | 0x0280 | Holding | RW | u16 | Input 1 | Commande par les entrées en Safety Mode |
0 - ne pas bloquer |
2.5.0 |
| 641 | 0x0281 | Entrée 2 | ||||||
| 642 | 0x0282 | Entrée 3 | ||||||
| 648 | 0x0288 | Holding | RW | u16 | Canal 1 | Action du canal à l’entrée en Safety Mode |
0 - ne rien faire |
2.5.0 |
| 649 | 0x0289 | Canal 2 | ||||||
| 650 | 0x028A | Canal 3 | ||||||
| 651 | 0x028B | Canal 4 | ||||||
| 656 | 0x0290 | Holding | RW | u16 | Canal 1 | Niveau du canal à l’entrée en Safety Mode (uniquement si l’action 3 est sélectionnée). À partir de FW 2.8.0, un niveau de 0% permet de désactiver le canal. Un niveau > 0% l’active | % 0 - 100 (50) |
2.5.0 |
| 657 | 0x0291 | Canal 2 | ||||||
| 658 | 0x0292 | Canal 3 | ||||||
| 659 | 0x0293 | Canal 4 | ||||||
| Comportement du variateur à la mise sous tension | ||||||||
| 664 | 0x0298 | Holding | RW | u16 | Canal 1 | Action du canal à la mise sous tension du variateur |
0 - désactiver |
2.5.0 |
| 665 | 0x0299 | Canal 2 | ||||||
| 666 | 0x029A | Canal 3 | ||||||
| 667 | 0x029B | Canal 4 | ||||||
| 672 | 0x02A0 | Holding | RW | u16 | Canal 1 | Niveau du canal à la mise sous tension du variateur (uniquement si l’action 3 est sélectionnée). À partir de FW 2.8.0, un niveau de 0% permet de désactiver le canal. Un niveau > 0% l’active | % 0 - 100 (50) |
2.5.0 |
| 673 | 0x02A1 | Canal 2 | ||||||
| 674 | 0x02A2 | Canal 3 | ||||||
| 675 | 0x02A3 | Canal 4 | ||||||
| Scènes d’éclairage | ||||||||
| 32 | 0x0020 | Coil ⚡ | RW | bool | Scène 1 | Commande de l’éclairage de la scène 0 — éclairage de la scène désactivé |
0, 1 (0) | 2.5.0 |
| 33 | 0x0021 | Scène 2 | ||||||
| 34 | 0x0022 | Scène 3 | ||||||
| 35 | 0x0023 | Scène 4 | ||||||
| 36 | 0x0024 | Scène 5 | ||||||
| 37 | 0x0025 | Scène 6 | ||||||
| 38 | 0x0026 | Scène 7 | ||||||
| 39 | 0x0027 | Scène 8 | ||||||
| 1264 | 0x04F0 | Holding | RW | u16 | Scène 1 | Condition d’activation de l’éclairage de la scène 0 — l’éclairage de la scène est activé si au moins un canal utilisé dans la scène est activé |
0, 1 (0) | 2.5.0 |
| 1265 | 0x04F1 | Scène 2 | ||||||
| 1266 | 0x04F2 | Scène 3 | ||||||
| 1267 | 0x04F3 | Scène 4 | ||||||
| 1268 | 0x04F4 | Scène 5 | ||||||
| 1269 | 0x04F5 | Scène 6 | ||||||
| 1270 | 0x04F6 | Scène 7 | ||||||
| 1271 | 0x04F7 | Scène 8 | ||||||
Les adresses de registre suivantes configurent la scène 1. Pour les autres scènes, ajoutez (scene_number - 1) * 64. scene_number va de 1 à 8
| ||||||||
| 1280 | 0x0500 | Holding | RW | u16 | Canal 1 | Action du canal à l’activation de l’éclairage de la scène 0 — ne rien faire ; le canal n’est pas utilisé dans la scène |
0, 2, 3 (0) | 2.5.0 |
| 1281 | 0x0501 | Canal 2 | ||||||
| 1282 | 0x0502 | Canal 3 | ||||||
| 1283 | 0x0503 | Canal 4 | ||||||
| 1288 | 0x0508 | Holding | RW | u16 | Canal 1 | Temps de transition du canal à l’activation de l’éclairage de la scène | ms/% 0 - 500 (20) |
2.5.0 |
| 1289 | 0x0509 | Canal 2 | ||||||
| 1290 | 0x050A | Canal 3 | ||||||
| 1291 | 0x050B | Canal 4 | ||||||
| 1296 | 0x0510 | Holding | RW | u16 | Canal 1 | Niveau du canal à appliquer à l’activation de l’éclairage de la scène, si l’action correspondante est sélectionnée | % 1 - 100 (50) |
2.5.0 |
| 1297 | 0x0511 | Canal 2 | ||||||
| 1298 | 0x0512 | Canal 3 | ||||||
| 1299 | 0x0513 | Canal 4 | ||||||
| 1312 | 0x0520 | Holding | RW | u16 | Canal 1 | Action du canal à la désactivation de l’éclairage de la scène 0 — ne rien faire ; le canal n’est pas utilisé dans la scène |
0, 1, 3 (0) | 2.5.0 |
| 1313 | 0x0521 | Canal 2 | ||||||
| 1314 | 0x0522 | Canal 3 | ||||||
| 1315 | 0x0523 | Canal 4 | ||||||
| 1320 | 0x0528 | Holding | RW | u16 | Canal 1 | Temps de transition du canal à la désactivation de l’éclairage de la scène | ms/% 0 - 500 (20) |
2.5.0 |
| 1321 | 0x0529 | Canal 2 | ||||||
| 1322 | 0x052A | Canal 3 | ||||||
| 1323 | 0x052B | Canal 4 | ||||||
| 1328 | 0x0530 | Holding | RW | u16 | Canal 1 | Niveau du canal à appliquer à la désactivation de l’éclairage de la scène, si l’action correspondante est sélectionnée | % 1 - 100 (50) |
2.5.0 |
| 1329 | 0x0531 | Canal 2 | ||||||
| 1330 | 0x0532 | Canal 3 | ||||||
| 1331 | 0x0533 | Canal 4 | ||||||
| Prise en charge des codeurs | ||||||||
| 364 | 0x016C | Entrée ⚡ | RO | u16 | Codeur | Compteur de pas du codeur tenant compte du paramètre Pulses per step | 0 - 65535 | 2.9.0 |
| 368 | 0x0170 | Holding | RW | s32 | Codeur | Position du codeur en impulsions. Accessible en écriture pour définir une valeur initiale | −2147483648 - 2147483647 (0) | |
| 376 | 0x0178 | Holding | RW | u16 | Codeur | Type de raccordement du codeur.
Lors du raccordement d’un encodeur, réduisez le temps d’anti-rebond des entrées (registres 1160–1162) à 2–5 ms |
0 - inutilisé 1 - type AB | |
| 384 | 0x0180 | Holding | RW | u16 | Codeur | Impulsions par pas logique du codeur | 1 - 65535 (4) | |
| 388 | 0x0184 | Holding | RW | u16 | Codeur | Canal commandé | 0 - commande désactivée 1 - canal 1 2 - canal 2 3 - canal 3 4 - canal 4 | |
| 392 | 0x0188 | Holding | RW | u16 | Codeur | Pas de niveau du canal commandé | % 1 - 100 (1) | |
| 396 | 0x018C | Holding | RW | u16 | Codeur | Behaviour below minimum level | 0 - éteindre le canal 1 — conserver le niveau minimal | |
| Registres de service | ||||||||
| 90 | 0x005A | Holding | RW | u16 | Canal 1 | Registre de service : rapport cyclique brut | 0 - 2000 (0) | |
| 91 | 0x005B | Canal 2 | ||||||
| 92 | 0x005C | Canal 3 | ||||||
| 93 | 0x005D | Canal 4 | ||||||
| Adresse | Paramètres du registre | Description | Valeurs | Remarque | |||
|---|---|---|---|---|---|---|---|
| Déc. | Hex. | Type | Accès | Format | |||
| Paramètres de connexion | |||||||
| 110 | 0x006E | Holding | RW | u16 | Débit en bauds RS-485. Réglage des paramètres de connexion RS-485 |
×100, bauds 12 — 1200 bit/s, 24 — 2400 bit/s, 48 — 4800 bit/s, 96 — 9600 bit/s, 192 — 19200 bit/s, 384 — 38400 bit/s, 576 — 57600 bit/s, 1152 — 115200 bit/s |
|
| 111 | 0x006F | Holding | RW | u16 | Réglage de parité RS-485 | 0 — aucune parité (none), 1 — impaire, 2 — paire |
|
| 112 | 0x0070 | Holding | RW | u16 | Bits d’arrêt RS-485 En savoir plus sur l’ignorance des bits d’arrêt |
1, 2 | |
| 128 | 0x0080 | Holding | RW | u16 | Adresse Modbus de l’appareil (détails) | ||
| Modèle de l’appareil et version du micrologiciel | |||||||
| 200-205 | 0x00C8 - 0x00CD | L’entrée | RO | string | Modèle d’appareil | ||
| 206-219 | 0x00CE - 0x00DB | L’entrée | RO | string | Extension du modèle de l’appareil. | Lisez 20 registres (200–219) pour obtenir le modèle de l’appareil | Uniquement dans les versions du micrologiciel prenant en charge Fast Modbus |
| 220-244 | 0x00DC - 0x00F4 | L’entrée | RO | string | Empreinte du commit de compilation du micrologiciel et nom de la branche (2 caractères par registre) | ||
| 250-265 | 0x00FA - 0x0109 | L’entrée | RO | string | Version du micrologiciel | ||
| 266-269 | 0x010A - 0x010D | L’entrée | RO | u64 | Extension du numéro de série | ||
| 270-271 | 0x010E - 0x010F | L’entrée | RO | u32 | Numéro de série | ||
| 290-301 | 0x0122 - 0x012D | L’entrée | RO | string | Signature du micrologiciel | ||
| 320 | 0x0140 | L’entrée | RO | u16 | Version du micrologiciel au format numérique (détails) | MAJOR | Uniquement dans les versions du micrologiciel prenant en charge Fast Modbus |
| 321 | 0x0141 | MINOR | |||||
| 322 | 0x0142 | PATCH | |||||
| 323 | 0x0143 | s16 | SUFFIX | ||||
| 324-325 | 0x0144 - 0x0145 | L’entrée | RO | u32 | Version du micrologiciel au format numérique | Uniquement dans les versions du micrologiciel prenant en charge Fast Modbus | |
| 326-327 | 0x0146 - 0x0147 | L’entrée | RO | u32 | Version du micrologiciel au format big-endian | Uniquement dans les versions du micrologiciel prenant en charge Fast Modbus | |
| Autres informations | |||||||
| 104-105 | 0x0068 - 0x0069 | L’entrée | RO | u32 | Durée de fonctionnement depuis le démarrage | secondes | |
| 120 | 0x0078 | Holding | RW | u16 | Redémarrer l’appareil sans sauvegarder l’état | Toute valeur non nulle redémarre l’appareil | |
| 129 | 0x0081 | Holding | RW | u16 | Passer en mode de mise à jour du micrologiciel pendant 2 minutes | Toute valeur non nulle active le mode de mise à jour du micrologiciel | |
| 330-337 | 0x014A - 0x0151 | L’entrée | RO | string | Version du chargeur de démarrage | ||
| 130 | 0x0082 | Holding | RW | u16 | Désactiver le voyant Status | 0 — activé 1 — désactivé |
|
| 131 | 0x0083 | Holding | RW | u16 | Passer en mode de mise à jour du micrologiciel avec les paramètres de communication actuels. Pour vérifier si le micrologiciel et le chargeur de démarrage prennent en charge cette fonction, lisez ce registre. Si la lecture réussit et renvoie 0, la fonction est prise en charge.
|
L’écriture de 1 active le mode de mise à jour du micrologiciel | À partir du micrologiciel 2.4.4 |
| 113 | 0x0071 | Holding | RW | u16 | Délai avant l’envoi d’une réponse à une requête Modbus | ms 0…254 (0) |
Uniquement dans les versions du micrologiciel prenant en charge Fast Modbus |
| 114 | 0x0072 | Holding | RW | u16 | Lecture continue malgré les adresses de registres absentes | 0 — désactivé 1 — activé 2 — activé de façon persistante après redémarrage |
Uniquement dans les versions du micrologiciel prenant en charge Fast Modbus |
| 121 | 0x0079 | L’entrée | RO | u16 | Tension d’alimentation actuelle | mV | |
| 122 | 0x007A | L’entrée | RO | u16 | Tension d’alimentation minimale depuis le démarrage, sans moyenne | mV | |
| 125 | 0x007D | L’entrée | RO | u16 | Tension d’alimentation actuelle, sans moyenne | mV | |
| 119 | 0x0077 | L’entrée | RO | u16 | Tension d’alimentation minimale du microcontrôleur depuis le démarrage, avant calcul de moyenne | mV | |
| 123 | 0x007B | L’entrée | RO | u16 | Tension d’alimentation du microcontrôleur | mV | |
| 124 | 0x007C | L’entrée | RO | s16 | Température interne du microcontrôleur | x0.1, °C | |
| 304-319 | 0x0130-0x013F | L’entrée | RO | string | Numéro de lot de l’appareil.
Disponible uniquement sur les appareils fabriqués à partir du 21 janvier 2026. |
À partir du micrologiciel 2.7.0 | |
| 65402 | 0xFF7A | Holding | RW | u16 | Rétablir les paramètres par défaut de l’appareil. Les paramètres de communication sont conservés. L’appareil redémarre après la réinitialisation. |
L’écriture de 1 réinitialise les paramètres | À partir du micrologiciel 2.6.3 |
| 64256-64383 | 0xFB00-0xFB7F | L’entrée | RO | u16 | FlashFS : espace libre par page | octets | À partir du micrologiciel 2.7.0 |
| 64384-64511 | 0xFB80-0xFBFF | L’entrée | RO | u16 | FlashFS : taille totale des fichiers actuels par page | octets | |
| 64512-64639 | 0xFC00-0xFC7F | L’entrée | RO | u16 | FlashFS : fragmentation des pages | 0…100 % 0 — toutes les données sont actuelles, 100 — aucune donnée actuelle | |
| 64640-64767 | 0xFC80-0xFCFF | L’entrée | RO | u16 | FlashFS : compteur d’effacements des pages | ||
| 65504 | 0xFFE0 | L’entrée | RO | u16 | Utilisation maximale de la pile | octets 0 — pile corrompue |
À partir du micrologiciel 2.7.0 |
| 65505 | 0xFFE1 | L’entrée | RO | u16 | RAM libre | octets | |
| 65506 | 0xFFE2 | L’entrée | RO | u16 | RAM utilisée | octets | |
| 65507 | 0xFFE3 | L’entrée | RO | u16 | Taille de la pile | octets | |
| 65508 | 0xFFE4 | L’entrée | RO | u16 | Cause de la dernière réinitialisation du microcontrôleur | 1 — LPWR, 2 — WWDG, 3 — IWDG, 4 — SFT, 5 — POR, 6 — PIN, 7 — OBL, 8 — V18PWR |
À partir du micrologiciel 2.7.0 |
| 65509 | 0xFFE5 | L’entrée | RO | u32 | Compteur de mises à jour du micrologiciel | À partir du micrologiciel 2.7.0 | |
| 65511 | 0xFFE7 | L’entrée | RO | u16 | Capacité mémoire du microcontrôleur | Octet de poids fort : code de capacité flash ; capacité en KB = 16 × 2code; Octet de poids faible : capacité RAM en KB. Exemple : 0x0208 (520) — 64 KB de flash, 8 KB de RAM |
À partir du micrologiciel 2.10.6 |
Mises à jour du micrologiciel et réinitialisation des paramètres
Les appareils Wiren Board prennent en charge les mises à jour du micrologiciel via Modbus. Cela permet de corriger les défauts sur le site d’installation et, lorsque c’est techniquement possible, d’ajouter des fonctions. Les paramètres enregistrés dans l’appareil sont conservés lors d’une mise à jour du micrologiciel.
Instructions :
- Mise à jour du micrologiciel ()
- Réinitialisation des paramètres
- Réglage des paramètres de connexion
- Adresse Modbus : recherche, réinitialisation ou modification
- Mise à jour du chargeur d’amorçage
Les nouvelles versions du micrologiciel figurent dans le journal des modifications du micrologiciel de l’appareil.
Problèmes connus
Vérifiez le lot matériel et la version du micrologiciel avant d’appliquer une solution de contournement.
| Problème | Appareils concernés | Résolution |
|---|---|---|
| ERRMAO0001 : la sortie peut ne pas maintenir 0 V ou une autre faible tension lorsqu’un courant entre dans la sortie. | Lots v2.2–v2.4B inclus. | Corrigé dans le lot v2.4B/1 (21 juin 2022). Contactez le service commercial ou l’assistance technique pour un remplacement sous garantie. |
| ERRMAO0002 : les sorties démarrent en mode PWM même lorsque le mode analogique est configuré. | Micrologiciels 2.3.0–2.4.0 inclus. | Mettez à jour vers le micrologiciel 2.4.1 ou ultérieur. Passer en PWM puis revenir en analogique fonctionne temporairement, mais le problème réapparaît après un redémarrage. |
| ERRMAO0003 : modifier le seuil minimal ou maximal d’un canal activé produit un niveau incorrect. | Micrologiciels 2.4.0–2.4.2 inclus. | Corrigé dans le micrologiciel 2.4.3 (27 septembre 2023). Écrire une nouvelle valeur de luminosité rétablit le fonctionnement correct. |
| ERRMAO0004 : combiner la commande directe en millivolts et la commande en pourcentage peut provoquer un saut de tension avant une transition progressive. | Micrologiciels 2.4.0–2.6.2 inclus. | Utilisez une seule méthode de commande ou passez au micrologiciel 2.6.3 ou ultérieur (correction du 14 avril 2025). |
| ERRMAO0005 : mode de sortie et fréquence PWM incorrects en usine. | Lots 2.8D, 2.8D/1, 2.8E et certains appareils du lot 2.8C. | Réglez le mode analogique et 1 kHz dans l’interface web, ou écrivez 1 (0x0001) dans le registre holding 10 (0x000A) et 24 (0x0018) dans le registre 9 (0x0009). Corrigé à partir du lot v2.8E/1. |
| ERRMAO0006 : des parasites impulsionnels sur les sorties peuvent provoquer des erreurs importantes de tension de sortie. | Tous les lots antérieurs à v2.9. | Corrigé à partir du lot v2.9. En mode 0–10 V, placez un condensateur électrolytique de 47 µF, 16 V en parallèle sur chaque sortie. En mode PWM, remplacez l’appareil par un modèle du lot v2.9 ou ultérieur. |
Pour les mises à jour du micrologiciel et la récupération, consultez Maintenance du micrologiciel Modbus.
Révisions matérielles
Le numéro de lot figure sur une étiquette latérale du boîtier ou sur le circuit imprimé.
| Révision | Lots | Date de sortie | Modifications par rapport à la révision précédente |
|---|---|---|---|
| 2.9 | v2.9E - ... | 08.2026 - ... |
|
| 2.9 | v2.9C, v2.9C/2, v2.9D, v2.9D/1 | 02.2026 - 08.2026 |
|
| 2.9 | v2.9A, v2.9B, v2.9C/1 - ... | 07.2025 - ... |
|
| 2.8 | v2.8E/1, v2.8E/2, v2.8D/2, v2.8D/3 | 04.2025 - 07.2025 |
|
| 2.8 | v2.8A, v2.8B, v2.8C, v2.8D, v2.8D/1, v2.8E | 12.2023 - 05.2025 |
|
| 2.7 | v2.7A, v2.7A/2, v2.7B, v2.7B/1, v2.7C, v2.7C/1, v2.7C/2 | 03.2023 - 10.2023 |
|
| 2.6 | v2.6A, v2.6B | 11.2022 - 01.2023 |
|
| 2.5 | v2.5A, v2.5B, v2.5C | 06.2022 - 11.2022 |
|
| 2.4 | v2.4A - v2.4B, v2.4B/1 | 08.2021 - 06.2022 |
|
| 2.2 | v2.2D | 07.2021 |
|
| 2.2 | v2.2A - v2.2C | 10.2020 - 06.2021 |
|
| 2.0 | v2.0A - v2.0B | 06.2020 - 09.2020 |
|
| 1.0-1.1 | - | 2016 |
|
Images et plans
-
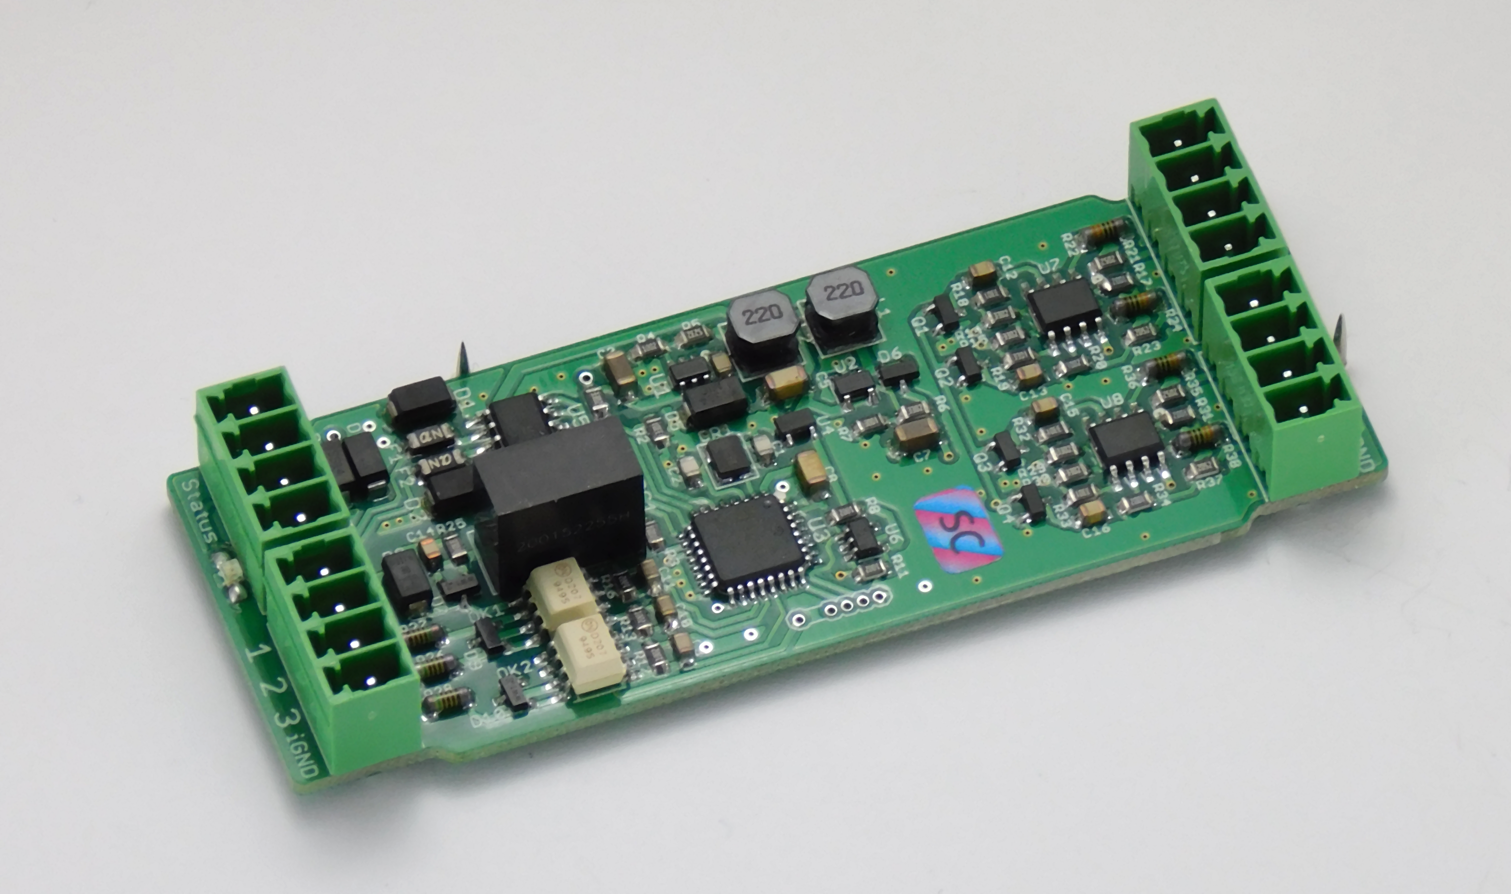 Circuit imprimé du module de commande WB-MAO4, version 2.0
-
 Dimensions hors tout