 Documentación
WB-MAO4
Módulo de salida analógica de cuatro canales 0–10 V / PWM
Referencias de pedido incluidas (1)
WB-MAO4
Esta página describe la revisión de hardware más reciente con el último firmware estable. Si su dispositivo utiliza un firmware anterior, actualícelo cuando sea posible (consulte Actualización del firmware).
- historial de revisiones de hardware;
- cambios del firmware.
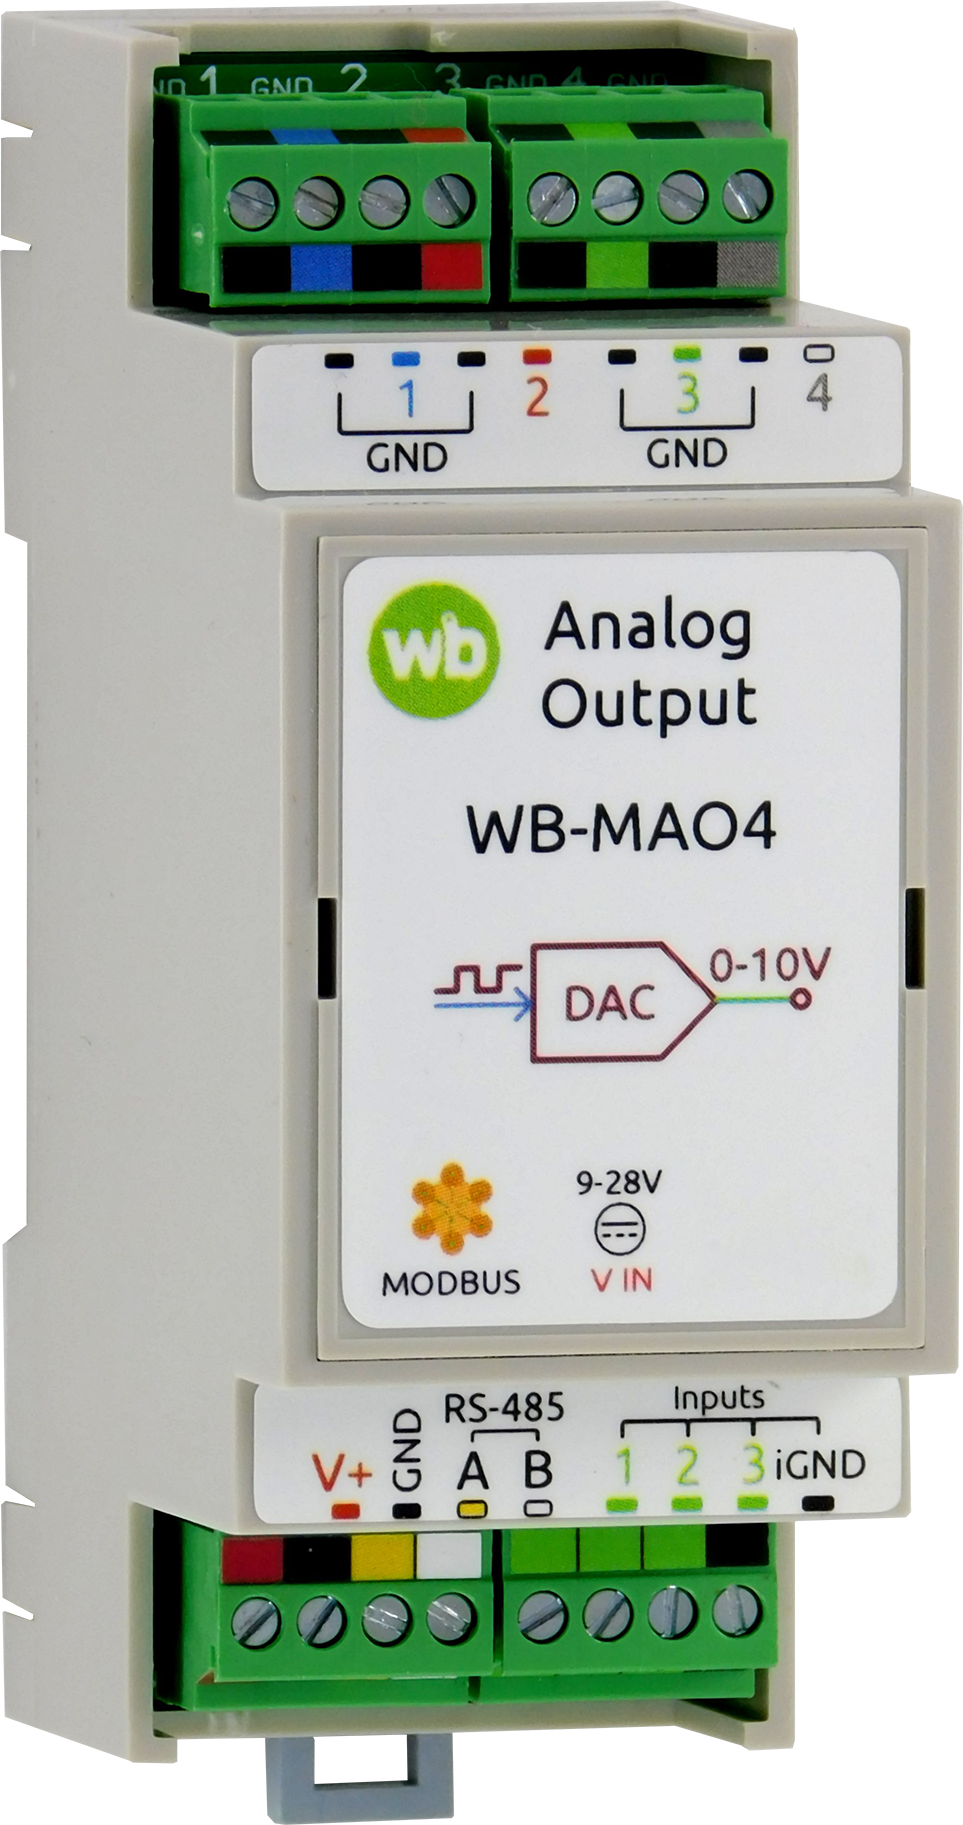
Finalidad
El módulo de salida analógica de 4 canales controla dispositivos mediante señales de 0–10 V o PWM con una amplitud de 10 V, como servomotores y actuadores de compuertas de aire y válvulas. Un controlador o PC controla el módulo por RS-485 mediante comandos Modbus.
Especificaciones técnicas
| Parámetro | Valor |
|---|---|
| Alimentación | |
| Tensión de alimentación | 9–28 V DC |
| Consumo de energía |
De 0.3 a 2.3 W |
| Canales de salida | |
| Número de canales | 4 |
| Señal de salida en modo analógico | 0…10 V |
| Señal de salida en modo PWM | Amplitud: 10 V; frecuencia máxima: 24 kHz; frecuencia predeterminada: 1 kHz |
| Corriente máxima | Corriente nominal: 8 mA (resistencia de carga de al menos 1.3 kΩ); corriente de cortocircuito: hasta 40 mA |
| Exactitud | 2 % + 20 mV (a 25 °C), 3 % + 30 mV (de −40 a +80 °C) |
| Entradas | |
| Finalidad | Lectura de señales digitales de sensores externos, finales de carrera, etc. |
| Tipo de entrada | Contacto seco; entradas aisladas en grupo.
Tensión de entrada: ~12 V. Corriente con la entrada cerrada: ~2 mA. |
| Tensión admisible | De −20 a +40 V |
| Control | |
| Interfaz de control | RS-485 |
| Aislamiento de la interfaz | Sin aislamiento |
| Protocolo de comunicación | Modbus RTU; dirección configurable por software; los ajustes de fábrica figuran en la etiqueta |
| Parámetros de la interfaz RS-485 | Configurable por software; valores predeterminados:
velocidad en baudios — 9600 bit/s; datos — 8 bits; paridad — ninguna (N); bits de parada — 2 |
| Tiempo hasta estar listo tras el encendido | ~2 s |
| Condiciones de funcionamiento | |
| Temperatura del aire ambiente | −40 a +80 °C |
| Humedad relativa | Hasta el 95%, sin condensación |
| Clasificación climática según GOST 15150-69 | O2.1* (la designación utiliza la letra cirílica O) |
| Garantía | 2 años |
| Vida útil | 8 años |
| Borneros y secciones de los conductores | |
| Sección recomendada del conductor con punteras aisladas | 0.35–1 mm2 — puntera individual; 0.35–0.5 mm2 — puntera doble |
| Longitud estándar del manguito de la puntera | 8 mm |
| Par de apriete de los tornillos | 0.2 N·m |
| Dimensiones | |
| Anchura, módulos DIN | 2 |
| Dimensiones totales (L × An × Al) | 36 × 90 × 58 mm |
| Peso (incluida la caja) | 80 g |
Principio de funcionamiento
El dispositivo tiene dos modos de control de las salidas:
- analógico 0–10 V: la tensión se especifica en milivoltios (0…10 000);
- modulación por ancho de pulso (PWM) con una amplitud de 10 V y ciclo de trabajo variable, especificado como % × 100 (0…10 000):
- para un ciclo de trabajo PWM del 1 %, el valor es 100;
- para un ciclo de trabajo PWM del 20 %, el valor es 2000.
Indicadores
El módulo tiene un indicador que muestra su estado sin conectarlo a un controlador:
- S (verde) — estado de la comunicación Modbus: se ilumina al aplicar alimentación de baja tensión y parpadea durante las consultas por RS-485. En dispositivos con eventos habilitados en Fast Modbus ⚡ el indicador parpadea con mayor frecuencia que durante las consultas secuenciales porque los eventos se consultan más rápidamente. En el modo de cargador de arranque, parpadea una vez por segundo; durante la carga del firmware, parpadea rápidamente. Está situado debajo del borne B.
Instalación
Monte el dispositivo en un carril DIN estándar de 35 mm.
El bornero V+ GND A B, con un paso de 3.5 mm, conecta la alimentación y el bus de comunicación RS-485. Un cableado correcto del bus es esencial para una comunicación fiable; consulte Cableado y conexión del bus RS-485.
Si los dispositivos del bus RS-485 utilizan distintas fuentes de alimentación, sus bornes GND deben interconectarse. Consulte Puesta a tierra de los dispositivos Wiren Board y conexión de GND e iGND.
Las entradas digitales se activan al conectarse a iGND. La corriente es baja (~2 mA), por lo que puede utilizarse cualquier tipo adecuado de pulsador o interruptor. La longitud del cable y su sección no son críticas para detectar contactos. Para reducir las interferencias del cableado de potencia cercano, utilice un par trenzado y conecte iGND al segundo conductor del par. Más información sobre la conexión de los bornes iGND/GND.
Utilice un cable de par trenzado para conectar las señales 0–10 V a los actuadores: un conductor para la señal y el otro para GND.
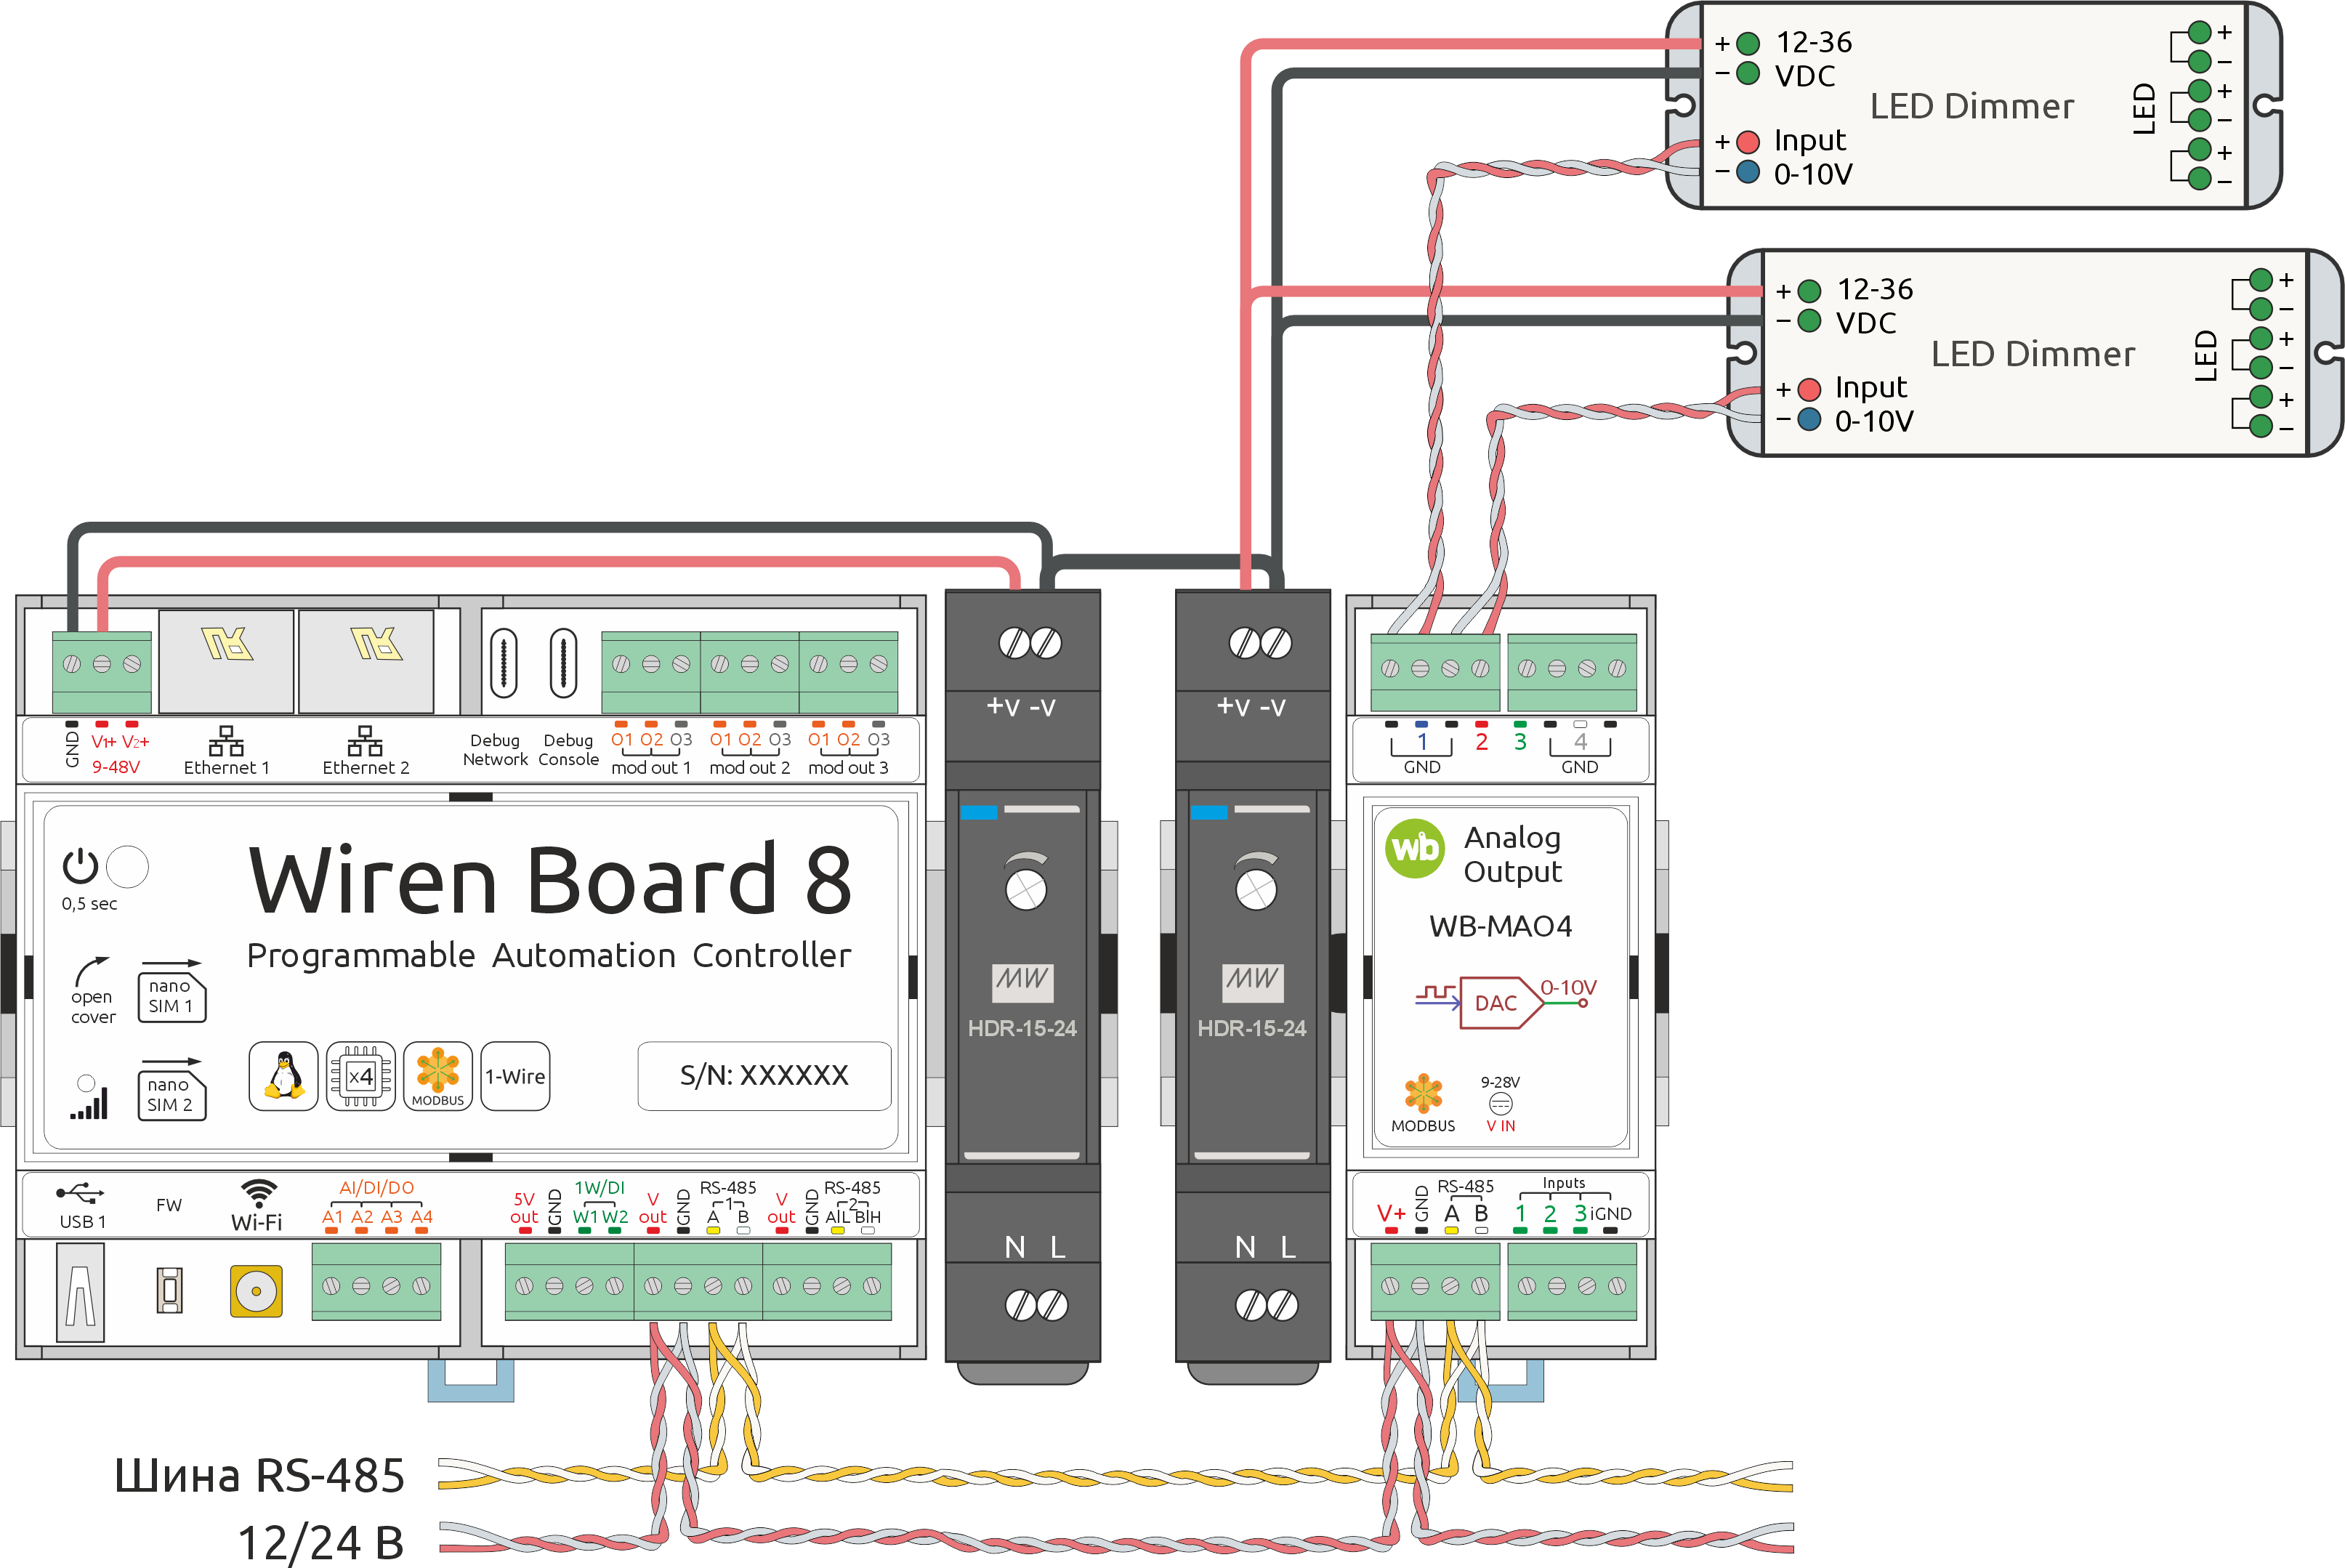
Ejemplo de instalación
Se muestra un ejemplo de instalación del módulo WB-MAO4 en el esquema 1.
En este ejemplo, el módulo controla dos reguladores para tiras LED con entradas 0–10 V. También lee un interruptor cuya lógica se implementa mediante reglas en el controlador. El módulo se alimenta desde el controlador y se comunica con él por RS-485. Los reguladores utilizan una fuente de alimentación independiente.
ADVERTENCIA: como el borne negativo de alimentación del WB-MAO4 no está aislado de los bornes negativos de las salidas, debe conectar el borne negativo de la fuente del módulo al de la fuente de la carga mediante un conductor con una sección mínima de 1.5 mm2 .
En este ejemplo, el módulo se alimenta desde un controlador Wiren Board 6: conecte, por tanto, el borne negativo de la fuente del controlador al de la fuente de la carga.
Interfaz web del controlador Wiren Board
Selección de una plantilla
Para mostrar el dispositivo en Devices de la interfaz web del controlador Wiren Board, añádalo automáticamente mediante búsqueda de dispositivos Wiren Board en RS-485 o manualmente seleccionando la plantilla WB-MAO4.
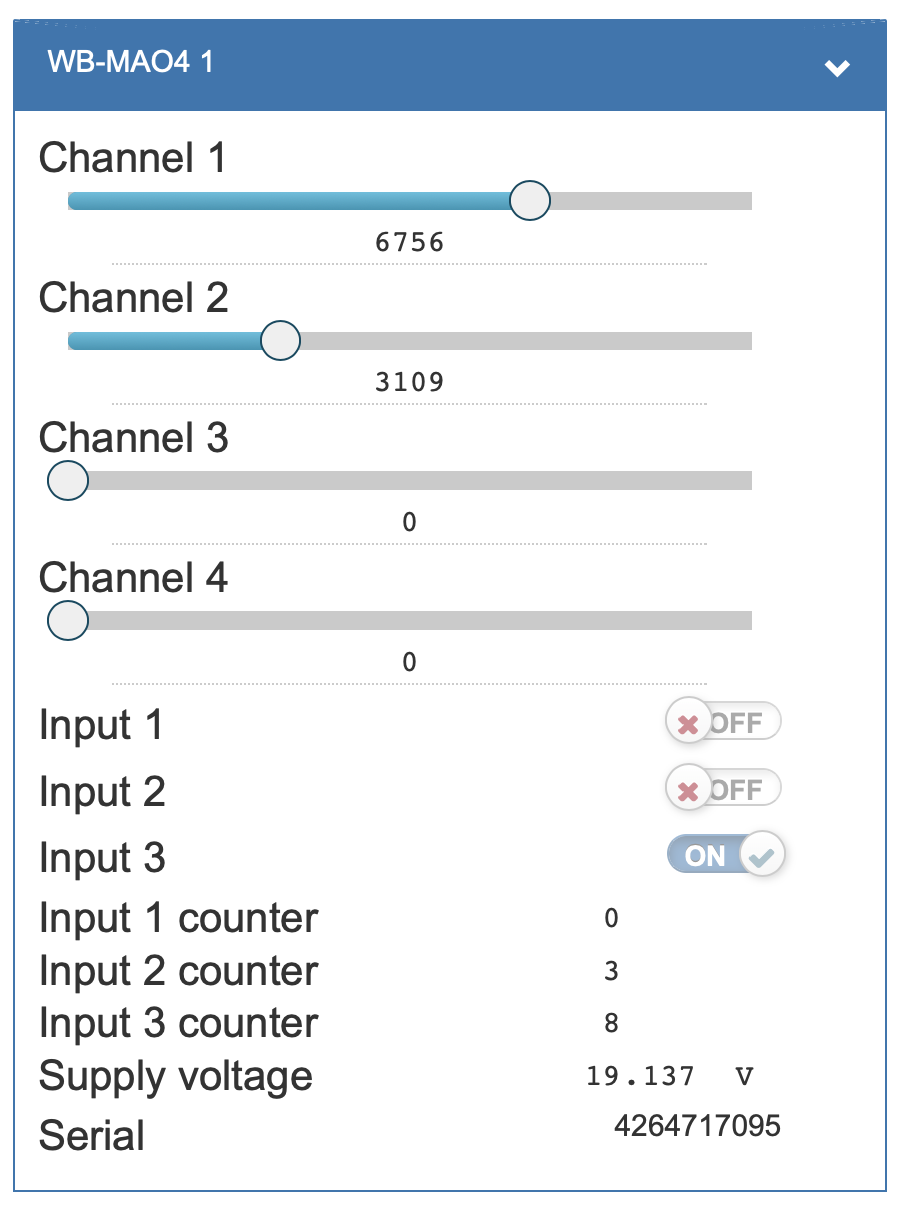
Control del dispositivo y visualización de valores
La interfaz web permite controlar las salidas del dispositivo y consultar las lecturas. Para cambiar los canales mostrados, edite la configuración del dispositivo en ajustes del controlador wb-mqtt-serial.
Configuración
Métodos de configuración
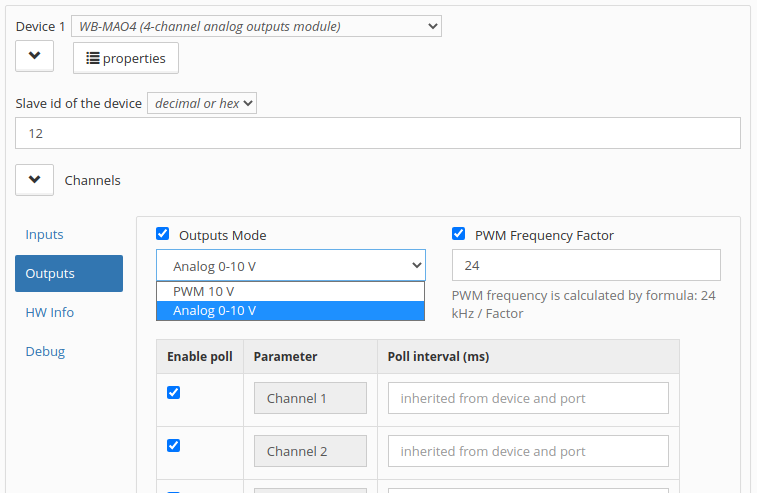
- Configure los parámetros en la interfaz web del controlador Wiren Board, en Settings → Configs → Serial devices driver configuration. Si estos elementos no están disponibles, compruebe su nivel de acceso.
- Escriba los ajustes en Registros Modbus del módulo desde la consola del controlador mediante la utilidad modbus-utils-rpc o modbus_client.
- Sin un controlador Wiren Board, utilice Configurador web de dispositivos Wiren Board o con otro software; consulte Uso de dispositivos Modbus de Wiren Board sin controlador. Necesitará un ordenador con un convertidor de interfaz: USB-RS485.
Nuestros dispositivos se mejoran continuamente. Si faltan ajustes descritos en este manual, actualice el firmware del dispositivo y el software del controlador.
Configuración de las salidas analógicas
Puede modificar los siguientes parámetros:
- Outputs Mode — seleccione el modo 0–10 V o PWM.
- PWM Frequency Factor — factor PWM. La frecuencia resultante se calcula como
24 kHz / Factor.
Control de las salidas
Al establecer una tensión de salida (en modo 0–10 V) o un ciclo de trabajo (en modo PWM), ese valor se aplica inmediatamente a la salida correspondiente.
Las salidas también pueden controlarse como reguladores de intensidad:
- activarlas o desactivarlas;
- establecer el nivel de salida como porcentaje del rango configurado;
- establecer la velocidad de cambio del nivel de salida.
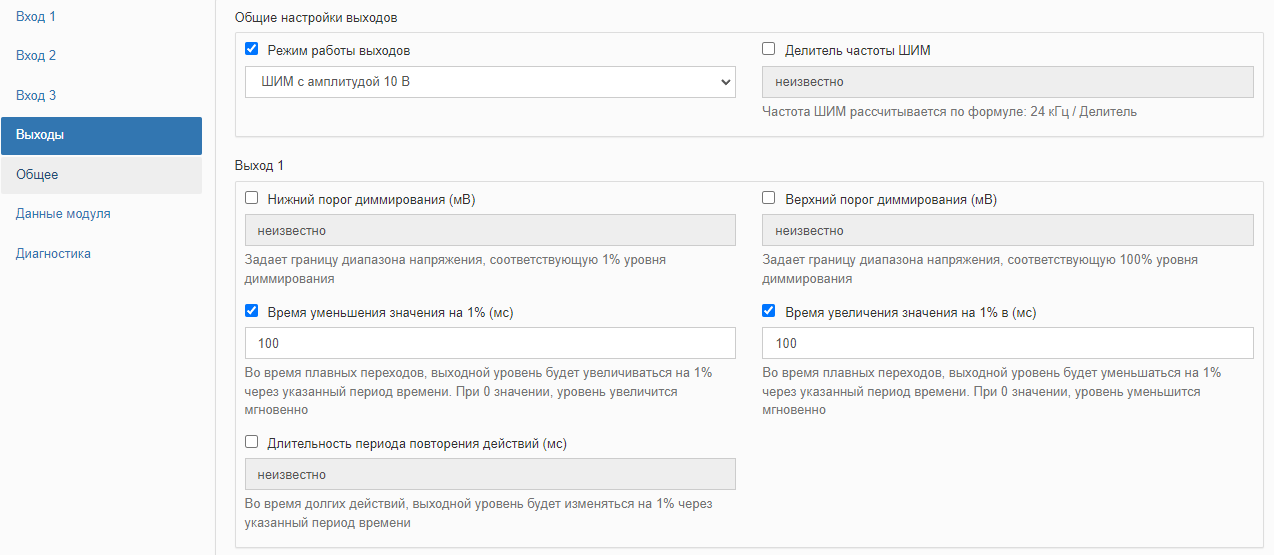
Parámetros de las salidas:
- Voltage at 1% dimming level (mV) — valor de salida correspondiente a un nivel del 1 %.
- Voltage at 100% dimming level (mV) — valor de salida correspondiente a un nivel del 100 %.
- Dimming level decrement rate (ms/%) / Dimming level increment rate (ms/%) — velocidad a la que disminuye o aumenta el nivel de la señal de salida al pasar de un valor a otro.
- Action repeat time (ms) — las acciones continuas se repiten con el intervalo especificado en milisegundos.
El tiempo de aumento o disminución puede ser cero. Esto desactiva las transiciones graduales y aplica el nivel inmediatamente.
Asignación de eventos de los pulsadores a las salidas
Momentary pushbutton
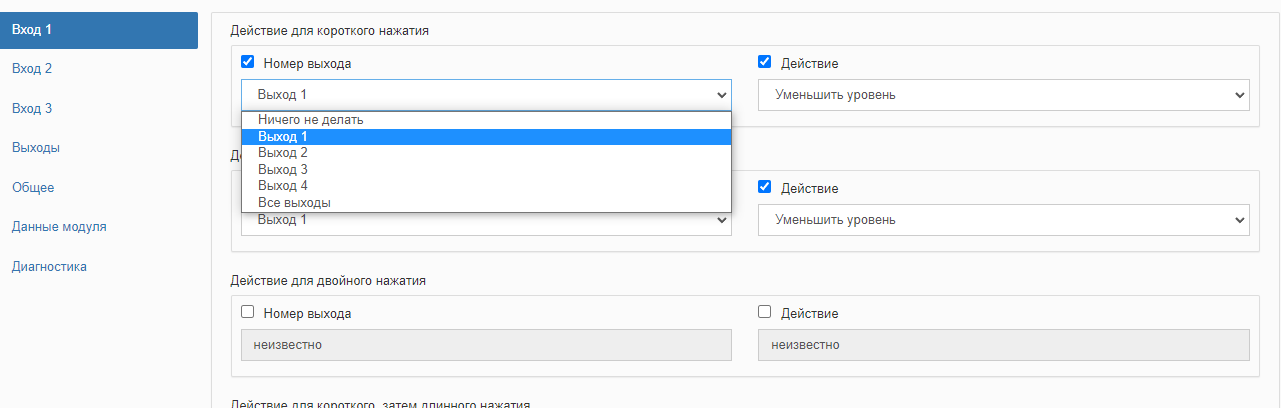
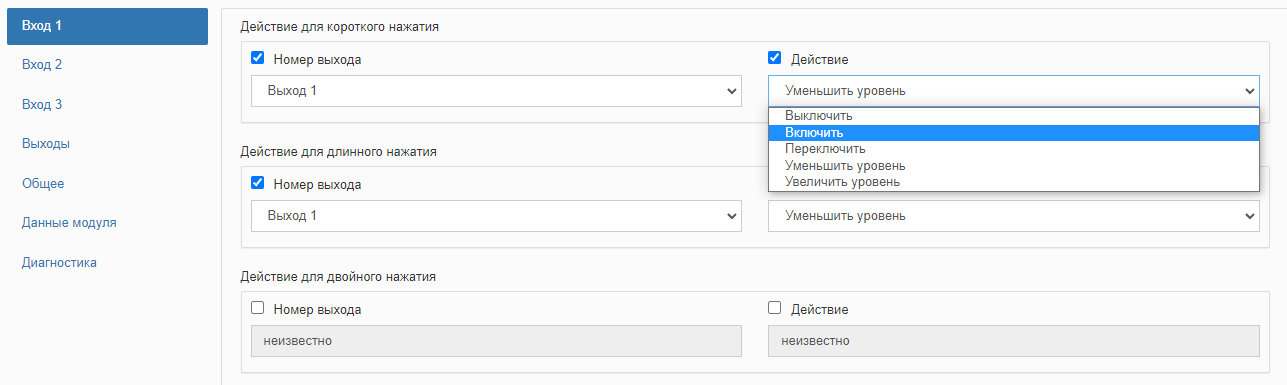
WB-MAO4 tiene 3 entradas digitales para pulsadores. Cada pulsador reconoce 4 tipos de pulsación: corta, larga, doble y corta seguida de larga. Esto da 12 eventos, cada uno con dos parámetros de asignación: salida de destino y tipo de acción.
Output number selecciona la salida afectada por el evento. Elija una salida, todas las salidas o ninguna para ignorar el evento.
Output action selecciona qué hace el evento:
- Off;
- On;
- Alternar;
- Aumentar el nivel;
- Disminuir el nivel;
- Aumentar/disminuir el nivel. La acción se alterna con cada pulsación.
Algunas combinaciones de eventos y acciones no tienen utilidad práctica y se ignoran. La plantilla del controlador de dispositivos tiene en cuenta estas restricciones.
| Combinaciones de eventos y acciones disponibles | ||||||
|---|---|---|---|---|---|---|
| Tipo de pulsación | Apagar la salida | Encender la salida | Conmutar el estado de la salida | Aumentar nivel | Disminuir el nivel | Aumentar/disminuir el nivel |
| Pulsación simple | Una / todas las salidas | Una / todas las salidas | Una salida | Una / todas las salidas | Una / todas las salidas | No disponible |
| Pulsación larga | Una / todas las salidas | Una / todas las salidas | Una salida | Una / todas las salidas | Una / todas las salidas | Una salida |
| Doble pulsación | Una / todas las salidas | Una / todas las salidas | Una salida | Una / todas las salidas | Una / todas las salidas | No disponible |
| Pulsación corta seguida de una larga | Una / todas las salidas | Una / todas las salidas | Una salida | Una / todas las salidas | Una / todas las salidas | Una salida |
Paso de regulación para pulsaciones simples y dobles
Disponible a partir del firmware 2.9.0
Para las acciones de aumentar y disminuir el nivel asignadas a una pulsación corta o doble, puede especificar el paso de ajuste. Configúrelo por separado para cada canal y para pulsaciones cortas y dobles.
Con una pulsación corta o doble, el módulo cambia el nivel objetivo en el paso especificado. La transición es gradual y sigue los ajustes de Dimming level increment rate (ms/%) y Dimming level decrement rate (ms/%).
Latching switch
Pueden utilizarse interruptores de posición mantenida en lugar de pulsadores. Seleccione el modo de entrada Latching switch. Hay dos eventos disponibles: interruptor activado (cerrado) y desactivado (abierto).
Output number selecciona la salida afectada por el evento. Elija una salida, todas las salidas o ninguna para ignorar el evento.
Están disponibles las siguientes acciones para las salidas:
- On;
- Off;
- Alternar.
Compatibilidad con encoders
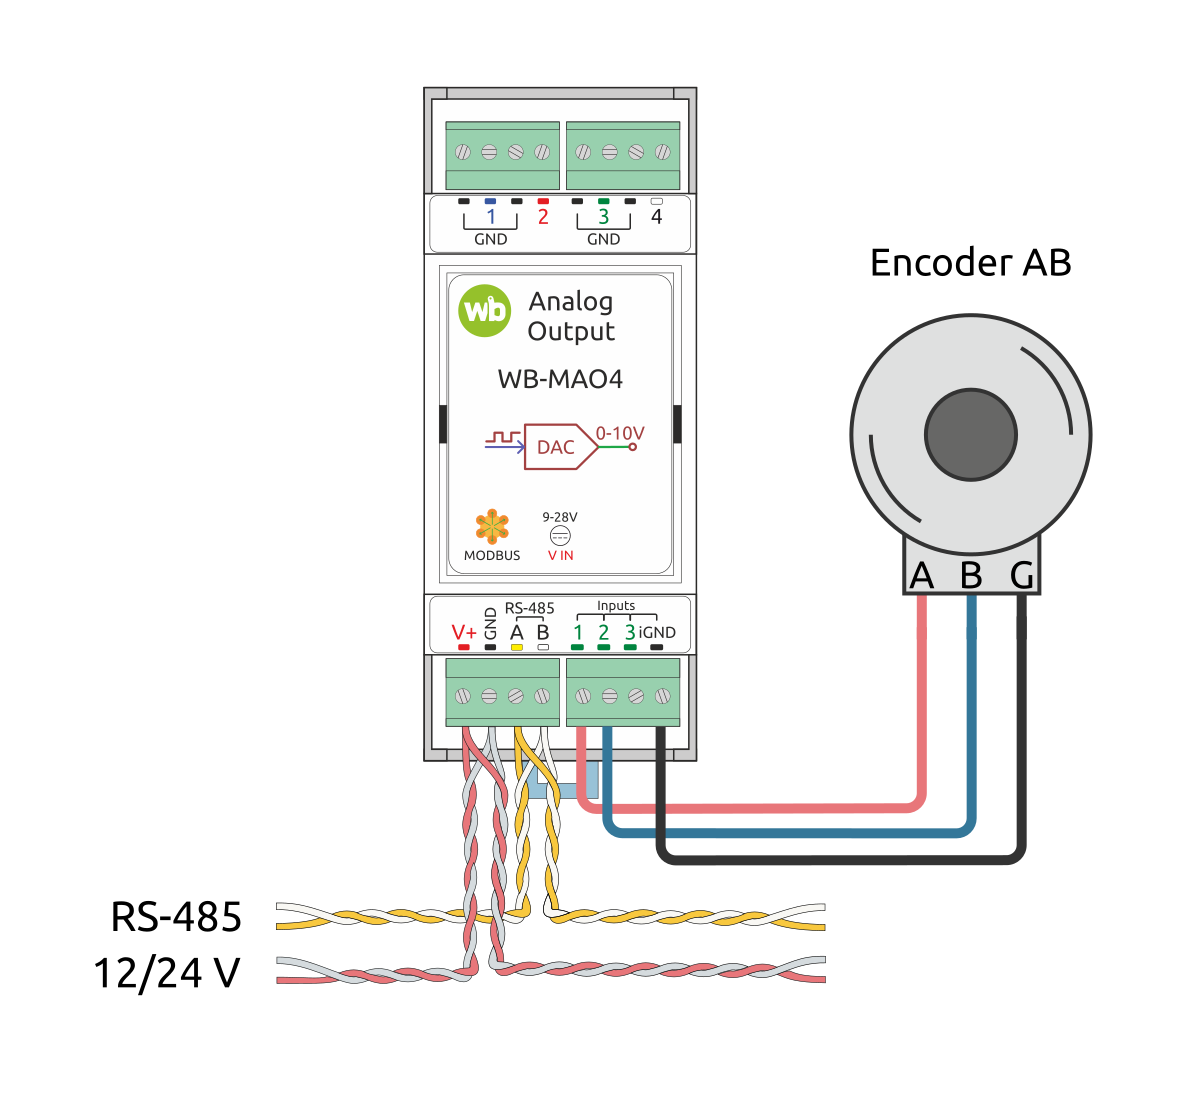
Disponible a partir del firmware 2.9.0
Puede conectarse un encoder AB de cuadratura (incremental) a las entradas del WB-MAO4: Encoder 1 se conecta a las entradas 1/2. La entrada 3 no forma parte del encoder y sigue siendo una entrada digital normal.
Para cada entrada de encoder, configure Debounce time. Tiempo de antirrebote recomendado: 2–5 ms; utilice 2 ms para una rotación rápida.
En los módulos anteriores al lote v2.9E, la frecuencia del encoder no debe superar 20 impulsos por segundo; de lo contrario, pueden producirse errores de recuento. Se recomiendan encoders con hasta 20 impulsos por vuelta y un sistema de control en el que el giro a más de 1 vuelta por segundo sea poco frecuente o imposible. Esta restricción no se aplica a partir del lote v2.9E.
Encoders AB
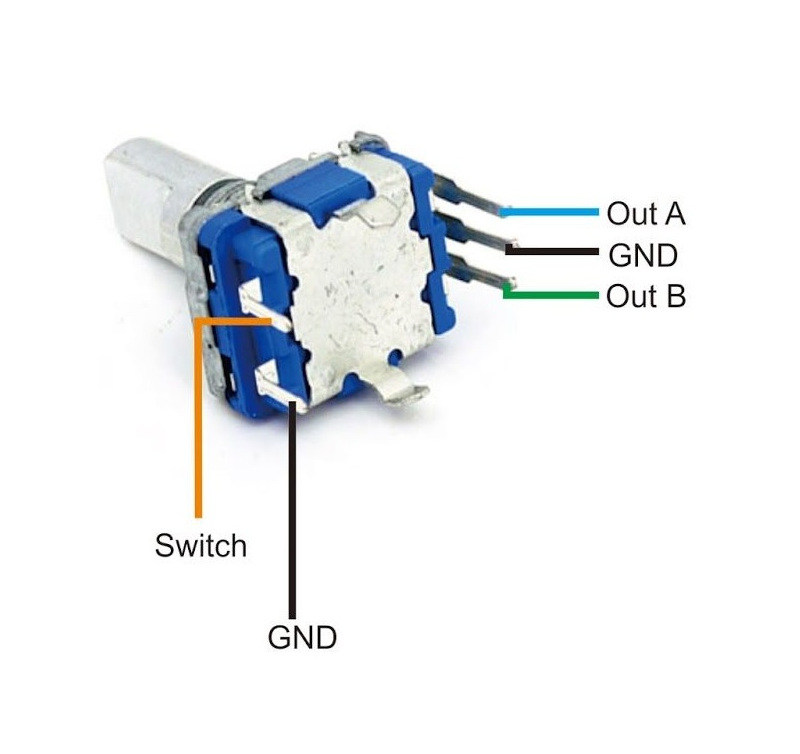
Los encoders AB pueden controlar parámetros como la luminosidad de la iluminación.
Conecte tres cables: A, B, GND. La posición del eje está disponible en el canal Encoder position y puede variar entre −2147483648 y 2147483647. Al alcanzar cualquiera de los límites, el valor pasa al límite opuesto y el recuento continúa.
Muchos encoders también tienen un Switch salida que se cierra a GND al pulsar el eje. Conéctela a cualquier entrada libre y procésela como un botón normal.
Canal Encoder position admite escritura, lo que permite establecer una posición inicial.
Control del regulador mediante un encoder
Abra los ajustes del dispositivo y seleccione la pestaña Encoders. Configure cada encoder por separado en Encoder 1.
En Encoder connection type, seleccione AB.
Parámetro Pulses per step establece cuántos impulsos de entrada A/B corresponden a un paso lógico del encoder.
En Controlled channel, seleccione Control disabled o uno de los canales 1–4 para controlarlo con el giro del encoder.
Parámetro Level adjustment step (%) establece el cambio por cada paso lógico del encoder.
Parámetro Behaviour below minimum level determina si reducir el nivel por debajo del mínimo configurado apaga el canal o mantiene el nivel mínimo.
Escenas de iluminación
Las escenas agrupan varios canales y les asignan acciones. Una escena también puede contener un solo canal.
Por ejemplo, necesita dos modos de iluminación en una habitación:
- modo diurno — encendido rápido a máxima luminosidad / apagado rápido;
- modo nocturno — encendido lento a baja luminosidad / apagado lento.
Defina 2 escenas y configure sus acciones:
- Escena 1
- al activar la escena: encender y establecer la luminosidad al 100 %. Tiempo de transición de luminosidad: 10 ms/%.
- al desactivar la escena: apagar. Tiempo de transición de luminosidad: 10 ms/%.
- Escena 2
- al activar la escena: encender y establecer la luminosidad al 10 %. Tiempo de transición de luminosidad: 200 ms/%.
- al desactivar la escena: apagar. Tiempo de transición de luminosidad: 200 ms/%.
La escena 1 corresponde ahora al modo diurno y la escena 2 al nocturno. El cambio de escenas puede asignarse a pulsaciones: por ejemplo, una pulsación corta alterna la escena 1 y una doble alterna la escena 2.
Canales de salida con encendido automático
Disponible a partir del firmware 2.9.0 Cada canal de control de salida dispone de un canal adicional de encendido automático. Refleja el canal normal, pero al escribir un valor superior a cero también enciende la salida asociada.
Comportamiento:
- escritura > 0 — enciende la salida y establece el valor escrito;
- Escritura 0 — apaga el canal o restablece su nivel de la misma forma que el canal normal;
- la lectura devuelve el valor actual del parámetro correspondiente.
Los canales con activación automática son útiles para escenarios e integraciones externas: un comando establece el nivel requerido sin una escritura independiente en el registro coil para activar el canal.
Safety Mode
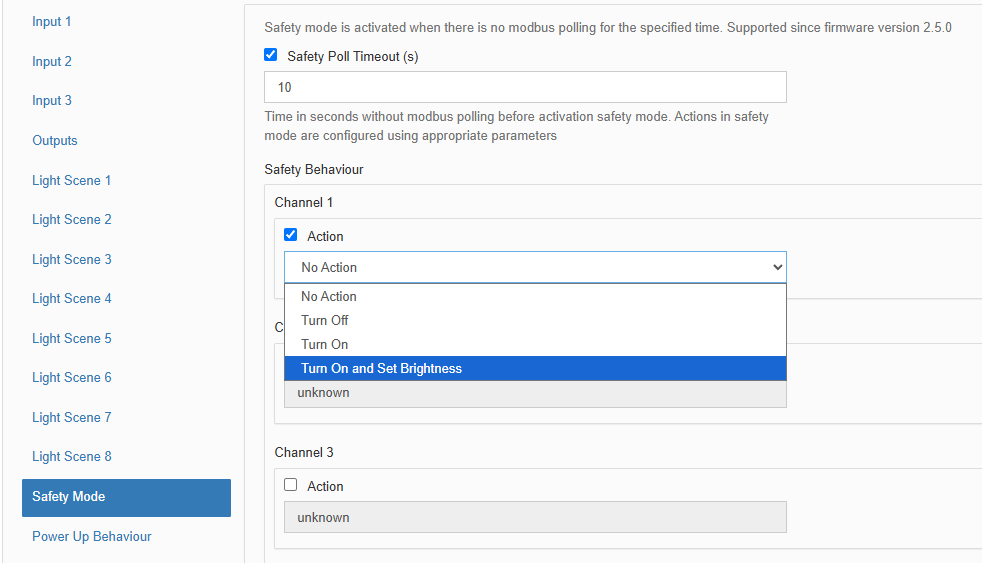
Safety Mode puede detener un proceso si se pierde el control del módulo, por ejemplo, debido a un corte del cable RS-485. Tenga en cuenta la pérdida de comunicación al diseñar los sistemas de control.
El temporizador de Safety Mode se reinicia tras cada solicitud Modbus recibida y procesada correctamente. El módulo entra en Safety Mode al vencer el tiempo configurado y vuelve al funcionamiento normal cuando se restablece la comunicación. El tiempo de espera predeterminado es de 10 segundos.
Cada salida tiene un estado de seguridad configurable y puede configurarse para adoptarlo cuando se pierda la comunicación.
El comportamiento del control mediante entradas puede configurarse:
- Do not block — el control mediante entradas configurado sigue disponible.
- Block in Safety Mode — las entradas no pueden controlar las salidas durante el funcionamiento en Safety Mode.
- Permitir solo en Safety Mode — el control de entrada configurado solo está disponible en Safety Mode, no durante el funcionamiento normal.
Estados de las salidas al encender
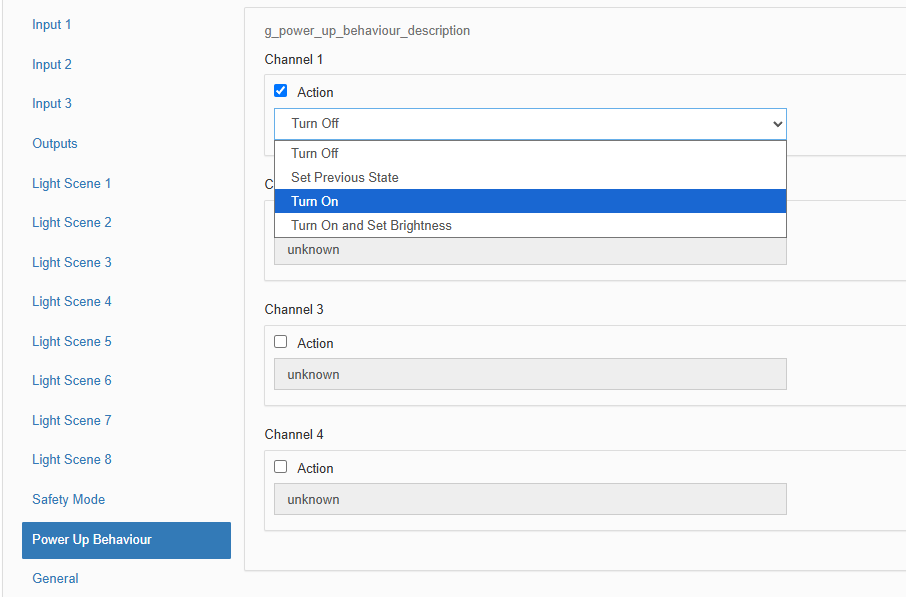
Para cada canal, seleccione su comportamiento al encender:
- Desactivar — después de desactivarlo, el canal puede activarse mediante su interruptor o cambiando su nivel de 0 % a N %;
- Restore previous state — restablece el estado del canal anterior a la pérdida de alimentación;
- On;
- Establecer nivel — activa el canal y aplica el nivel especificado. El valor 0 % desactiva el canal; cambiar de 0 % a N % lo activa.
Funcionamiento Modbus
Los dispositivos Wiren Board utilizan Modbus RTU. La conexión física utiliza el RS-485 interfaz.
interfaz. Se admiten todas las órdenes principales de lectura y escritura de uno o varios registros. Consulte la lista en el Descripción del protocolo Modbus.
El módulo puede configurarse:
- en la interfaz web del controlador Wiren Board;
- mediante el Configurador web de dispositivos Wiren Board;
- mediante software de terceros.
Ajustes predeterminados del puerto
| Valor predeterminado |
Nombre del parámetro en la interfaz web |
Parámetro |
|---|---|---|
| 9600 | Velocidad en baudios | Velocidad en baudios, bit/s |
| 8 | Bits de datos | Número de bits de datos |
| Ninguno | Paridad | Paridad |
| 2 | Bits de parada | Número de bits de parada |
En el firmware actual, establecer Bits de parada es opcional: el dispositivo también funciona correctamente cuando su número de bits de parada difiere del ajuste del maestro Modbus.
Para una respuesta más rápida, recomendamos aumentar la velocidad en baudios a 115200 bit/s; consulte Ajustes de los parámetros de comunicación.
Dirección Modbus

Cada dispositivo del bus debe tener una dirección única entre 1 y 247. La dirección asignada de fábrica está impresa en las etiquetas de la carcasa (tapa superior, lateral o parte inferior). A los dispositivos de un lote de producción se les asignan direcciones diferentes, por lo que los dispositivos de un mismo pedido suelen tener direcciones distintas.
Para obtener instrucciones sobre cómo buscar, cambiar o restablecer la dirección, consulte Dirección Modbus del dispositivo Wiren Board.
Ajuste gradual remoto del nivel
Disponible a partir del firmware 2.9.0
Sin esta función, el maestro debe ajustar gradualmente el nivel remoto escribiendo un valor nuevo en el registro cada pocos milisegundos. Esto aumenta el tráfico RS-485 y alarga el ciclo de consulta de los demás dispositivos. Con Auto-Change , el maestro escribe una acción una sola vez en un registro Modbus; después, el módulo cambia el nivel periódicamente, como al mantener pulsado un botón local.
Valores del registro de acción:
- 0 — detener el ajuste gradual;
- 1 — disminuir el nivel;
- 2 — aumentar el nivel;
- 3 — alternar entre disminuir y aumentar el nivel. La dirección inicial es opuesta a la de la última pulsación larga local de este canal.
El ajuste gradual se detiene al llegar al 1 % o al 100 %, al desactivar el canal mediante su registro coil o cuando una escena cambia el nivel de este canal. Al detenerse, el módulo pone a 0 el registro de acción.
La velocidad de ajuste sigue el ajuste local de repetición de acciones del pulsador, que también determina el ajuste mientras se mantiene activada una entrada.
Extensión Fast Modbus
Fast Modbus amplía el Modbus estándar con detección rápida de dispositivos Wiren Board en RS-485 y consultas de eventos.
Estas funciones se activan mediante una orden especial del maestro, por lo que los dispositivos Wiren Board mantienen la compatibilidad con equipos de terceros.
No todos los registros admiten la generación de eventos. Compruebe el mapa de registros: los registros que admiten eventos están marcados con ⚡. Consulte Fast Modbus.
Mapa de registros Modbus
Descripción
| RO / RW | Solo lectura / Lectura/escritura |
| Mostrado en negrita | Valor predeterminado del registro |
| xN | Multiplique el valor del registro por este factor para obtener el valor en las unidades indicadas.
Si se omite, se supone 1 |
| ⚡ | Este registro permite transmitir datos mediante eventos Fast Modbus. |
| FW | Versión de firmware que incorporó el registro. Si está en blanco, significa que siempre ha estado disponible. |
| Error: | Valor en caso de error |
| Celda gris | Registro de servicio: su finalidad, formato y contenido pueden cambiar en versiones posteriores del firmware |
| Dirección | Parámetros de los registros | Canal | Descripción | Valores | FW | |||
|---|---|---|---|---|---|---|---|---|
| Dec | Hex | Tipo | Acceso | Formato | ||||
| Control de salidas mediante la tensión en milivoltios o el ciclo de trabajo PWM | ||||||||
| 0 | 0x0000 | Holding | RW | u16 | Channel 1 | Modo analógico: tensión del canal en milivoltios Modo PWM: ciclo de trabajo en pasos del 0.01% |
0 - 10000 (0) | |
| 1 | 0x0001 | Canal 2 | ||||||
| 2 | 0x0002 | Canal 3 | ||||||
| 3 | 0x0003 | Canal 4 | ||||||
| Parámetros de las salidas | ||||||||
| 9 | 0x0009 | Holding | RW | u16 | Todos los canales | Frecuencia PWM de las salidas en modo 0 | 1 - 240 (24) F = 24 kHz / valor |
|
| 10 | 0x000A | Holding | RW | u16 | Todos los canales | Modo de salida |
0 — modo PWM con amplitud de 10 V 1 — modo analógico 0–10 V |
|
| Control de las salidas mediante el regulador de intensidad | ||||||||
| 16 | 0x0010 | Coil ⚡ | RW | u8 | Channel 1 | Estado del canal (apagado/encendido) | 0 - 1 (0) | 2.4.0 |
| 17 | 0x0011 | Canal 2 | ||||||
| 18 | 0x0012 | Canal 3 | ||||||
| 19 | 0x0013 | Canal 4 | ||||||
| 16 | 0x0010 | Holding ⚡ | RW | u16 | Channel 1 | Nivel en porcentaje % | 0 - 100 (0) | 2.4.0 |
| 17 | 0x0011 | Canal 2 | ||||||
| 18 | 0x0012 | Canal 3 | ||||||
| 19 | 0x0013 | Canal 4 | ||||||
| 20 | 0x0014 | Holding ⚡ | RW | u16 | Channel 1 | Canal de nivel con activación automática. Escribir un valor > 0 activa el canal asociado y establece su nivel; escribir 0 desactiva su registro coil | 0 - 100 (0) | 2.9.0 |
| 21 | 0x0015 | Canal 2 | ||||||
| 22 | 0x0016 | Canal 3 | ||||||
| 23 | 0x0017 | Canal 4 | ||||||
| 24 | 0x0018 | Holding ⚡ | RW | u16 | Channel 1 | Ajuste gradual remoto del nivel del canal | 0 - detener 1 - disminuir 2 - aumentar 3 - aumentar/disminuir |
2.9.0 |
| 25 | 0x0019 | Canal 2 | ||||||
| 26 | 0x001A | Canal 3 | ||||||
| 27 | 0x001B | Canal 4 | ||||||
| 912 | 0x0390 | Holding | RW | u16 | Channel 1 | Tensión de salida al nivel del 1 %. A partir de FW 2.8.0, el valor predeterminado es 100 (antes 0) | 0 - 10000 (100) | 2.4.0 |
| 913 | 0x0391 | Canal 2 | ||||||
| 914 | 0x0392 | Canal 3 | ||||||
| 915 | 0x0393 | Canal 4 | ||||||
| 928 | 0x03A0 | Holding | RW | u16 | Channel 1 | Tensión de salida al nivel del 100 % | 0 - 10000 (10000) | 2.4.0 |
| 929 | 0x03A1 | Canal 2 | ||||||
| 930 | 0x03A2 | Canal 3 | ||||||
| 931 | 0x03A3 | Canal 4 | ||||||
| 944 | 0x03B0 | Holding | RW | u16 | Channel 1 | Durante las transiciones graduales, el nivel disminuye un 1% en el tiempo especificado (ms). Si el tiempo es cero, el nivel disminuye inmediatamente | 0 - 500 (20) | 2.4.0 |
| 945 | 0x03B1 | Canal 2 | ||||||
| 946 | 0x03B2 | Canal 3 | ||||||
| 947 | 0x03B3 | Canal 4 | ||||||
| 960 | 0x03C0 | Holding | RW | u16 | Channel 1 | Durante las transiciones graduales, el nivel aumenta un 1% en el tiempo especificado (ms). Si el tiempo es cero, el nivel aumenta inmediatamente | 0 - 500 (20) | 2.4.0 |
| 961 | 0x03C1 | Canal 2 | ||||||
| 962 | 0x03C2 | Canal 3 | ||||||
| 963 | 0x03C3 | Canal 4 | ||||||
| Configuración de eventos de botón/interruptor | ||||||||
| 416 | 0x01A0 | Holding | RW | u16 | Input 1 | Modo de funcionamiento de la entrada Este registro no está disponible antes del firmware 2.5.0; todas las entradas funcionan en modo pulsador |
0 - pulsador 1 — interruptor mantenido |
2.5.0 |
| 417 | 0x01A1 | Entrada 2 | ||||||
| 418 | 0x01A2 | Entrada 3 | ||||||
| 768 | 0x0300 | Holding | RW | u16 | Input 1 | Salida en la que se ejecuta la acción de pulsación corta |
0 - ignorar evento |
2.4.0 |
| 769 | 0x0301 | Entrada 2 | ||||||
| 770 | 0x0302 | Entrada 3 | ||||||
| 784 | 0x0310 | Holding | RW | u16 | Input 1 | Salida afectada por una pulsación larga | 2.4.0 | |
| 785 | 0x0311 | Entrada 2 | ||||||
| 786 | 0x0312 | Entrada 3 | ||||||
| 800 | 0x0320 | Holding | RW | u16 | Input 1 | Salida afectada por una doble pulsación | 2.4.0 | |
| 801 | 0x0321 | Entrada 2 | ||||||
| 802 | 0x0322 | Entrada 3 | ||||||
| 816 | 0x0330 | Holding | RW | u16 | Input 1 | Salida afectada por una pulsación corta seguida de una larga | 2.4.0 | |
| 817 | 0x0331 | Entrada 2 | ||||||
| 818 | 0x0332 | Entrada 3 | ||||||
| 704 | 0x02C0 | Holding | RW | u16 | Input 1 | Salida en la que se ejecuta la acción en la posición desactivada Seleccione el modo de entrada Latching switch |
2.5.0 | |
| 705 | 0x02C1 | Entrada 2 | ||||||
| 706 | 0x02C2 | Entrada 3 | ||||||
| 720 | 0x02D0 | Holding | RW | u16 | Input 1 | Salida en la que se ejecuta la acción en la posición activada Seleccione el modo de entrada Latching switch |
2.5.0 | |
| 721 | 0x02D1 | Entrada 2 | ||||||
| 722 | 0x02D2 | Entrada 3 | ||||||
| 832 | 0x0340 | Holding | RW | u16 | Input 1 | Acción de pulsación corta | 0 — desactivar la salida 1 — activar la salida 2 — alternar la salida 3 — disminuir el nivel 4 — aumentar el nivel 5 — aumentar/disminuir el nivel |
2.4.0 |
| 833 | 0x0341 | Entrada 2 | ||||||
| 834 | 0x0342 | Entrada 3 | ||||||
| 848 | 0x0350 | Holding | RW | u16 | Input 1 | Acción de pulsación larga | 2.4.0 | |
| 849 | 0x0351 | Entrada 2 | ||||||
| 850 | 0x0352 | Entrada 3 | ||||||
| 864 | 0x0360 | Holding | RW | u16 | Input 1 | Acción de doble pulsación | 2.4.0 | |
| 865 | 0x0361 | Entrada 2 | ||||||
| 866 | 0x0362 | Entrada 3 | ||||||
| 880 | 0x0370 | Holding | RW | u16 | Input 1 | Acción de pulsación corta seguida de larga | 2.4.0 | |
| 881 | 0x0371 | Entrada 2 | ||||||
| 882 | 0x0372 | Entrada 3 | ||||||
| 736 | 0x02E0 | Holding | RW | u16 | Input 1 | Acción en la posición OFF Seleccione el modo de entrada Latching switch |
2.5.0 | |
| 737 | 0x02E1 | Entrada 2 | ||||||
| 738 | 0x02E2 | Entrada 3 | ||||||
| 752 | 0x02F0 | Holding | RW | u16 | Input 1 | Acción en la posición ON Seleccione el modo de entrada Latching switch |
2.5.0 | |
| 753 | 0x02F1 | Entrada 2 | ||||||
| 754 | 0x02F2 | Entrada 3 | ||||||
| 896 | 0x0380 | Holding | RW | u16 | Salida 1 | Período de repetición de la acción continua | 5 - 500 (20) | 2.4.0 |
| 897 | 0x0381 | Salida 2 | ||||||
| 898 | 0x0382 | Salida 3 | ||||||
| 899 | 0x0383 | Salida 4 | ||||||
| Estados de las entradas y contadores de pulsaciones | ||||||||
| 0 | 0x0000 | Entrada discreta | RO | bool | Input 1 | State |
0 — abierto, |
|
| 1 | 0x0001 | Entrada 2 | ||||||
| 2 | 0x0002 | Entrada 3 | ||||||
| 32 | 0x0020 | Entrada ⚡ | RO | u16 | Input 1 | Contador de cierres de contacto | 0 − 65535 con retorno cíclico |
|
| 33 | 0x0021 | Entrada 2 | ||||||
| 34 | 0x0022 | Entrada 3 | ||||||
| 464 | 0x01D0 | Entrada ⚡ | RO | u16 | Input 1 | Contador de pulsaciones cortas | 0 − 65535 con retorno cíclico |
2.3.0 |
| 465 | 0x01D1 | Entrada 2 | ||||||
| 466 | 0x01D2 | Entrada 3 | ||||||
| 480 | 0x01E0 | Entrada ⚡ | RO | u16 | Input 1 | Contador de pulsaciones largas | 0 − 65535 con retorno cíclico |
2.3.0 |
| 481 | 0x01E1 | Entrada 2 | ||||||
| 482 | 0x01E2 | Entrada 3 | ||||||
| 496 | 0x01F0 | Entrada ⚡ | RO | u16 | Input 1 | Contador de dobles pulsaciones | 0 − 65535 con retorno cíclico |
2.3.0 |
| 497 | 0x01F1 | Entrada 2 | ||||||
| 498 | 0x01F2 | Entrada 3 | ||||||
| 512 | 0x0200 | Entrada ⚡ | RO | u16 | Input 1 | Contador de pulsaciones cortas seguidas de largas | 0 − 65535 con retorno cíclico |
2.3.0 |
| 513 | 0x0201 | Entrada 2 | ||||||
| 514 | 0x0202 | Entrada 3 | ||||||
| Detección del tipo de pulsación | ||||||||
| 1100 | 0x044C | Holding | RW | u16 | Input 1 | Tiempo de pulsación larga
Una pulsación que dura más que este valor se considera larga |
ms 500 – 5000 (1000) |
2.3.0 |
| 1101 | 0x044D | Entrada 2 | ||||||
| 1102 | 0x044E | Entrada 3 | ||||||
| 1140 | 0x0474 | Holding | RW | u16 | Input 1 | Tiempo de espera de la segunda pulsación
Si no se produce una segunda pulsación dentro de este tiempo, la pulsación se considera una pulsación individual. 0 deshabilita todos los tipos de pulsación excepto las cortas y las largas |
ms 0 – 2000 (300) |
2.3.0 |
| 1141 | 0x0475 | Entrada 2 | ||||||
| 1142 | 0x0476 | Entrada 3 | ||||||
| 1160 | 0x0488 | Holding | RW | u16 | Input 1 | Debounce time
Debe ser 5–10 veces menor que el tiempo de espera de la segunda pulsación. Si se desactivan las pulsaciones dobles, puede utilizarse cualquier valor. Para un encoder se recomiendan 2–5 ms. |
ms 2 – 2000 (50) |
2.3.0 |
| 1161 | 0x0489 | Entrada 2 | ||||||
| 1162 | 0x048A | Entrada 3 | ||||||
| Paso de regulación con pulsación corta | ||||||||
| 1200 | 0x04B0 | Holding | RW | u16 | Input 1 | Paso de ajuste del nivel del canal controlado con una pulsación corta. Se aplica a las acciones de aumentar y disminuir el nivel | % 1 – 100 (1) |
2.9.0 |
| 1201 | 0x04B1 | Entrada 2 | ||||||
| 1202 | 0x04B2 | Entrada 3 | ||||||
| 1220 | 0x04C4 | Holding | RW | u16 | Input 1 | Paso de ajuste del nivel del canal controlado con una pulsación doble. Se aplica a las acciones de aumentar y disminuir el nivel | % 1 – 100 (1) |
2.9.0 |
| 1221 | 0x04C5 | Entrada 2 | ||||||
| 1222 | 0x04C6 | Entrada 3 | ||||||
| Safety Mode | ||||||||
| 8 | 0x0008 | Holding | RW | u16 | Tiempo de espera por pérdida de comunicación antes de entrar en el modo seguro | s 1 - 65534 (10) |
2.5.0 | |
| 640 | 0x0280 | Holding | RW | u16 | Input 1 | Control de entradas en Safety Mode |
0 - no bloquear |
2.5.0 |
| 641 | 0x0281 | Entrada 2 | ||||||
| 642 | 0x0282 | Entrada 3 | ||||||
| 648 | 0x0288 | Holding | RW | u16 | Channel 1 | Acción del canal al entrar en Safety Mode |
0 - no hacer nada |
2.5.0 |
| 649 | 0x0289 | Canal 2 | ||||||
| 650 | 0x028A | Canal 3 | ||||||
| 651 | 0x028B | Canal 4 | ||||||
| 656 | 0x0290 | Holding | RW | u16 | Channel 1 | Nivel del canal al entrar en Safety Mode (solo si se selecciona la acción 3). A partir de FW 2.8.0, un nivel del 0% permite desactivar el canal. Un nivel > 0% lo activa | % 0 - 100 (50) |
2.5.0 |
| 657 | 0x0291 | Canal 2 | ||||||
| 658 | 0x0292 | Canal 3 | ||||||
| 659 | 0x0293 | Canal 4 | ||||||
| Comportamiento del regulador al encender | ||||||||
| 664 | 0x0298 | Holding | RW | u16 | Channel 1 | Acción del canal al encender el regulador |
0 - apagar |
2.5.0 |
| 665 | 0x0299 | Canal 2 | ||||||
| 666 | 0x029A | Canal 3 | ||||||
| 667 | 0x029B | Canal 4 | ||||||
| 672 | 0x02A0 | Holding | RW | u16 | Channel 1 | Nivel del canal al alimentar el regulador de intensidad (solo si se selecciona la acción 3). A partir de FW 2.8.0, un nivel del 0% permite desactivar el canal. Un nivel > 0% lo activa | % 0 - 100 (50) |
2.5.0 |
| 673 | 0x02A1 | Canal 2 | ||||||
| 674 | 0x02A2 | Canal 3 | ||||||
| 675 | 0x02A3 | Canal 4 | ||||||
| Escenas de iluminación | ||||||||
| 32 | 0x0020 | Coil ⚡ | RW | bool | Escena 1 | Control de iluminación de la escena 0 — iluminación de la escena desactivada |
0, 1 (0) | 2.5.0 |
| 33 | 0x0021 | Escena 2 | ||||||
| 34 | 0x0022 | Escena 3 | ||||||
| 35 | 0x0023 | Escena 4 | ||||||
| 36 | 0x0024 | Escena 5 | ||||||
| 37 | 0x0025 | Escena 6 | ||||||
| 38 | 0x0026 | Escena 7 | ||||||
| 39 | 0x0027 | Escena 8 | ||||||
| 1264 | 0x04F0 | Holding | RW | u16 | Escena 1 | Condición de activación de la iluminación de la escena 0 — la iluminación de la escena está activada si al menos un canal utilizado en ella está activado |
0, 1 (0) | 2.5.0 |
| 1265 | 0x04F1 | Escena 2 | ||||||
| 1266 | 0x04F2 | Escena 3 | ||||||
| 1267 | 0x04F3 | Escena 4 | ||||||
| 1268 | 0x04F4 | Escena 5 | ||||||
| 1269 | 0x04F5 | Escena 6 | ||||||
| 1270 | 0x04F6 | Escena 7 | ||||||
| 1271 | 0x04F7 | Escena 8 | ||||||
Las siguientes direcciones de registro configuran la escena 1. Para las demás escenas, añada (scene_number - 1) * 64. scene_number va de 1 a 8
| ||||||||
| 1280 | 0x0500 | Holding | RW | u16 | Channel 1 | Acción del canal al activar la iluminación de la escena 0 — no hacer nada; el canal no se utiliza en la escena |
0, 2, 3 (0) | 2.5.0 |
| 1281 | 0x0501 | Canal 2 | ||||||
| 1282 | 0x0502 | Canal 3 | ||||||
| 1283 | 0x0503 | Canal 4 | ||||||
| 1288 | 0x0508 | Holding | RW | u16 | Channel 1 | Tiempo de transición del canal al activar la iluminación de la escena | ms/% 0 - 500 (20) |
2.5.0 |
| 1289 | 0x0509 | Canal 2 | ||||||
| 1290 | 0x050A | Canal 3 | ||||||
| 1291 | 0x050B | Canal 4 | ||||||
| 1296 | 0x0510 | Holding | RW | u16 | Channel 1 | Nivel del canal que se aplicará al activar la iluminación de la escena, si se selecciona la acción correspondiente | % 1 - 100 (50) |
2.5.0 |
| 1297 | 0x0511 | Canal 2 | ||||||
| 1298 | 0x0512 | Canal 3 | ||||||
| 1299 | 0x0513 | Canal 4 | ||||||
| 1312 | 0x0520 | Holding | RW | u16 | Channel 1 | Acción del canal al desactivar la iluminación de la escena 0 — no hacer nada; el canal no se utiliza en la escena |
0, 1, 3 (0) | 2.5.0 |
| 1313 | 0x0521 | Canal 2 | ||||||
| 1314 | 0x0522 | Canal 3 | ||||||
| 1315 | 0x0523 | Canal 4 | ||||||
| 1320 | 0x0528 | Holding | RW | u16 | Channel 1 | Tiempo de transición del canal al desactivar la iluminación de la escena | ms/% 0 - 500 (20) |
2.5.0 |
| 1321 | 0x0529 | Canal 2 | ||||||
| 1322 | 0x052A | Canal 3 | ||||||
| 1323 | 0x052B | Canal 4 | ||||||
| 1328 | 0x0530 | Holding | RW | u16 | Channel 1 | Nivel del canal que se aplicará al desactivar la iluminación de la escena, si se selecciona la acción correspondiente | % 1 - 100 (50) |
2.5.0 |
| 1329 | 0x0531 | Canal 2 | ||||||
| 1330 | 0x0532 | Canal 3 | ||||||
| 1331 | 0x0533 | Canal 4 | ||||||
| Compatibilidad con encoders | ||||||||
| 364 | 0x016C | Entrada ⚡ | RO | u16 | Encoder | Contador de pasos del encoder, teniendo en cuenta el parámetro Pulses per step | 0 - 65535 | 2.9.0 |
| 368 | 0x0170 | Holding | RW | s32 | Encoder | Posición del encoder en impulsos. Admite escritura para establecer un valor inicial | −2147483648 - 2147483647 (0) | |
| 376 | 0x0178 | Holding | RW | u16 | Encoder | Tipo de conexión del encoder.
Al conectar un encoder, reduzca el tiempo de antirrebote de las entradas (registros 1160–1162) a 2–5 ms |
0 - no utilizado 1 - tipo AB | |
| 384 | 0x0180 | Holding | RW | u16 | Encoder | Impulsos por paso lógico del encoder | 1 - 65535 (4) | |
| 388 | 0x0184 | Holding | RW | u16 | Encoder | Canal controlado | 0 - control desactivado 1 - canal 1 2 - canal 2 3 - canal 3 4 - canal 4 | |
| 392 | 0x0188 | Holding | RW | u16 | Encoder | Paso de nivel del canal controlado | % 1 - 100 (1) | |
| 396 | 0x018C | Holding | RW | u16 | Encoder | Behaviour below minimum level | 0 - apagar el canal 1 — mantener el nivel mínimo | |
| Registros de servicio | ||||||||
| 90 | 0x005A | Holding | RW | u16 | Channel 1 | Registro de servicio: ciclo de trabajo bruto | 0 - 2000 (0) | |
| 91 | 0x005B | Canal 2 | ||||||
| 92 | 0x005C | Canal 3 | ||||||
| 93 | 0x005D | Canal 4 | ||||||
| Dirección | Parámetros de los registros | Descripción | Valores | Tenga en cuenta | |||
|---|---|---|---|---|---|---|---|
| Dec | Hex | Tipo | Acceso | Formato | |||
| Ajustes de conexión | |||||||
| 110 | 0x006E | Holding | RW | u16 | Velocidad en baudios de RS-485. Ajustes de los parámetros de conexión RS-485 |
×100, baudios 12 — 1200 bit/s, 24 — 2400 bit/s, 48 — 4800 bit/s, 96 — 9600 bit/s, 192 — 19200 bit/s, 384 — 38400 bit/s, 576 — 57600 bit/s, 1152 — 115200 bit/s |
|
| 111 | 0x006F | Holding | RW | u16 | Ajuste de paridad RS-485 | 0 — sin paridad (ninguna), 1 — impar, 2 — par |
|
| 112 | 0x0070 | Holding | RW | u16 | Bits de parada RS-485 Más información sobre la omisión de bits de parada |
1, 2 | |
| 128 | 0x0080 | Holding | RW | u16 | Dirección Modbus del dispositivo (detalles) | ||
| Modelo del dispositivo y versión del firmware | |||||||
| 200-205 | 0x00C8 - 0x00CD | Entrada | RO | string | Modelo del dispositivo | ||
| 206-219 | 0x00CE - 0x00DB | Entrada | RO | string | Extensión del modelo de dispositivo. | Lea 20 registros (200–219) para obtener el modelo del dispositivo | Solo en versiones del firmware compatibles con Fast Modbus |
| 220-244 | 0x00DC - 0x00F4 | Entrada | RO | string | Hash del commit de compilación del firmware y nombre de la rama (2 caracteres por registro) | ||
| 250-265 | 0x00FA - 0x0109 | Entrada | RO | string | Versión del firmware | ||
| 266-269 | 0x010A - 0x010D | Entrada | RO | u64 | Extensión del número de serie | ||
| 270-271 | 0x010E - 0x010F | Entrada | RO | u32 | Serial number | ||
| 290-301 | 0x0122 - 0x012D | Entrada | RO | string | Firma del firmware | ||
| 320 | 0x0140 | Entrada | RO | u16 | Versión de firmware en formato numérico (detalles) | MAJOR | Solo en versiones del firmware compatibles con Fast Modbus |
| 321 | 0x0141 | MINOR | |||||
| 322 | 0x0142 | PATCH | |||||
| 323 | 0x0143 | s16 | SUFFIX | ||||
| 324-325 | 0x0144 - 0x0145 | Entrada | RO | u32 | Versión del firmware en formato numérico | Solo en versiones del firmware compatibles con Fast Modbus | |
| 326-327 | 0x0146 - 0x0147 | Entrada | RO | u32 | Versión del firmware en formato big-endian | Solo en versiones del firmware compatibles con Fast Modbus | |
| Otra información | |||||||
| 104-105 | 0x0068 - 0x0069 | Entrada | RO | u32 | Tiempo de funcionamiento desde el arranque | segundos | |
| 120 | 0x0078 | Holding | RW | u16 | Reiniciar el dispositivo sin guardar el estado | Cualquier valor distinto de cero reinicia el dispositivo | |
| 129 | 0x0081 | Holding | RW | u16 | Entrar en modo de actualización del firmware durante 2 minutos | Cualquier valor distinto de cero activa el modo de actualización del firmware | |
| 330-337 | 0x014A - 0x0151 | Entrada | RO | string | Versión del gestor de arranque | ||
| 130 | 0x0082 | Holding | RW | u16 | Desactivar LED Status | 0 — activado 1 — deshabilitado |
|
| 131 | 0x0083 | Holding | RW | u16 | Entrar en el modo de actualización del firmware utilizando los ajustes de comunicación actuales. Para comprobar si el firmware y el gestor de arranque admiten esta función, lea este registro. Si la lectura se realiza correctamente y devuelve 0, la función es compatible.
|
Escritura 1 entra en modo de actualización del firmware | A partir del firmware 2.4.4 |
| 113 | 0x0071 | Holding | RW | u16 | Retardo antes de enviar una respuesta a una solicitud Modbus | ms 0…254 (0) |
Solo en versiones del firmware compatibles con Fast Modbus |
| 114 | 0x0072 | Holding | RW | u16 | Lectura continua a través de huecos entre registros | 0 — deshabilitado 1 — activado 2 — activado de forma persistente entre reinicios |
Solo en versiones del firmware compatibles con Fast Modbus |
| 121 | 0x0079 | Entrada | RO | u16 | Tensión de alimentación actual | mV | |
| 122 | 0x007A | Entrada | RO | u16 | Tensión mínima de alimentación desde el arranque, sin promediado | mV | |
| 125 | 0x007D | Entrada | RO | u16 | Tensión de alimentación actual, sin promediar | mV | |
| 119 | 0x0077 | Entrada | RO | u16 | Tensión mínima de alimentación del microcontrolador desde el arranque, antes del promediado | mV | |
| 123 | 0x007B | Entrada | RO | u16 | Tensión de alimentación del microcontrolador | mV | |
| 124 | 0x007C | Entrada | RO | s16 | Temperatura interna del microcontrolador | x0.1, °C | |
| 304-319 | 0x0130-0x013F | Entrada | RO | string | Número de lote del dispositivo.
Disponible únicamente en dispositivos fabricados a partir del 21 de enero de 2026. |
A partir del firmware 2.7.0 | |
| 65402 | 0xFF7A | Holding | RW | u16 | Restablecer los ajustes del dispositivo a sus valores predeterminados. Se conservan los ajustes de comunicación. El dispositivo se reinicia después del restablecimiento. |
Escritura 1 restablece los ajustes | A partir del firmware 2.6.3 |
| 64256-64383 | 0xFB00-0xFB7F | Entrada | RO | u16 | FlashFS: espacio libre por página | bytes | A partir del firmware 2.7.0 |
| 64384-64511 | 0xFB80-0xFBFF | Entrada | RO | u16 | FlashFS: tamaño total de los archivos actuales por página | bytes | |
| 64512-64639 | 0xFC00-0xFC7F | Entrada | RO | u16 | FlashFS: fragmentación de páginas | 0…100 % 0 — todos los datos están actualizados, 100 — sin datos actuales | |
| 64640-64767 | 0xFC80-0xFCFF | Entrada | RO | u16 | FlashFS: contador de borrados de páginas | ||
| 65504 | 0xFFE0 | Entrada | RO | u16 | Uso máximo de la pila | bytes 0 — pila dañada |
A partir del firmware 2.7.0 |
| 65505 | 0xFFE1 | Entrada | RO | u16 | RAM libre | bytes | |
| 65506 | 0xFFE2 | Entrada | RO | u16 | RAM utilizada | bytes | |
| 65507 | 0xFFE3 | Entrada | RO | u16 | Tamaño de la pila | bytes | |
| 65508 | 0xFFE4 | Entrada | RO | u16 | Causa del último reinicio del MCU | 1 — LPWR, 2 — WWDG, 3 — IWDG, 4 — SFT, 5 — POR, 6 — PIN, 7 — OBL, 8 — V18PWR |
A partir del firmware 2.7.0 |
| 65509 | 0xFFE5 | Entrada | RO | u32 | Contador de actualizaciones del firmware | A partir del firmware 2.7.0 | |
| 65511 | 0xFFE7 | Entrada | RO | u16 | Capacidad de memoria del microcontrolador | Byte alto: código de capacidad flash; capacidad en KB = 16 × 2código; Byte bajo: capacidad de RAM en KB. Ejemplo: 0x0208 (520) — 64 KB de flash, 8 KB de RAM |
A partir del firmware 2.10.6 |
Actualizaciones del firmware y restablecimiento de ajustes
Los dispositivos Wiren Board admiten actualizaciones de firmware mediante Modbus. Esto permite corregir errores en el lugar de instalación y, cuando resulta técnicamente posible, añadir nuevas funciones. Los ajustes almacenados en el dispositivo se conservan durante la actualización del firmware.
Instrucciones:
- Actualización del firmware ()
- Restablecimiento de ajustes
- Ajustes de los parámetros de conexión
- Dirección Modbus: buscar, restablecer o cambiar
- Actualización del gestor de arranque
Las nuevas versiones del firmware se enumeran en el historial de cambios del firmware del dispositivo.
Problemas conocidos
Compruebe el lote de hardware y la versión del firmware antes de aplicar una solución alternativa.
| Problema | Dispositivos afectados | Resolución |
|---|---|---|
| ERRMAO0001: la salida puede no mantener 0 V u otras tensiones bajas cuando entra corriente en ella. | Lotes v2.2–v2.4B incluidos. | Corregido en el lote v2.4B/1 (21 de junio de 2022). Contacte con ventas o soporte técnico para una sustitución en garantía. |
| ERRMAO0002: las salidas arrancan en modo PWM aunque esté configurado el modo analógico. | Firmware 2.3.0–2.4.0 incluidos. | Actualice al firmware 2.4.1 o posterior. Cambiar a PWM y volver al modo analógico funciona temporalmente, pero el problema reaparece después de reiniciar. |
| ERRMAO0003: cambiar el umbral mínimo o máximo con un canal activo produce un nivel incorrecto. | Firmware 2.4.0–2.4.2 incluidos. | Corregido en el firmware 2.4.3 (27 de septiembre de 2023). Escribir un nuevo valor de luminosidad restablece el funcionamiento correcto. |
| ERRMAO0004: combinar el control directo en milivoltios con el control porcentual puede provocar un salto de tensión antes de una transición gradual. | Firmware 2.4.0–2.6.2 incluidos. | Utilice un solo método de control o actualice al firmware 2.6.3 o posterior (corregido el 14 de abril de 2025). |
| ERRMAO0005: modo de salida y frecuencia PWM de fábrica incorrectos. | Lotes 2.8D, 2.8D/1, 2.8E y algunos dispositivos del lote 2.8C. | Establezca el modo analógico y 1 kHz en la interfaz web, o escriba 1 (0x0001) en el registro holding 10 (0x000A) y 24 (0x0018) en el registro 9 (0x0009). Corregido a partir del lote v2.8E/1. |
| ERRMAO0006: las interferencias impulsivas en las salidas pueden causar errores importantes en la tensión de salida. | Todos los lotes anteriores a v2.9. | Corregido a partir del lote v2.9. En modo 0–10 V, coloque un condensador electrolítico de 47 µF y 16 V en paralelo con cada salida. En modo PWM, sustituya el dispositivo por uno del lote v2.9 o posterior. |
Para actualizaciones del firmware y recuperación, consulte Mantenimiento del firmware Modbus.
Revisiones de hardware
El número de lote está impreso en una etiqueta situada en el lateral de la carcasa o en la PCB.
| Revisión | Lotes | Fecha de lanzamiento | Cambios respecto a la revisión anterior |
|---|---|---|---|
| 2.9 | v2.9E - ... | 08.2026 - ... |
|
| 2.9 | v2.9C, v2.9C/2, v2.9D, v2.9D/1 | 02.2026 - 08.2026 |
|
| 2.9 | v2.9A, v2.9B, v2.9C/1 - ... | 07.2025 - ... |
|
| 2.8 | v2.8E/1, v2.8E/2, v2.8D/2, v2.8D/3 | 04.2025 - 07.2025 |
|
| 2.8 | v2.8A, v2.8B, v2.8C, v2.8D, v2.8D/1, v2.8E | 12.2023 - 05.2025 |
|
| 2.7 | v2.7A, v2.7A/2, v2.7B, v2.7B/1, v2.7C, v2.7C/1, v2.7C/2 | 03.2023 - 10.2023 |
|
| 2.6 | v2.6A, v2.6B | 11.2022 - 01.2023 |
|
| 2.5 | v2.5A, v2.5B, v2.5C | 06.2022 - 11.2022 |
|
| 2.4 | v2.4A - v2.4B, v2.4B/1 | 08.2021 - 06.2022 |
|
| 2.2 | v2.2D | 07.2021 |
|
| 2.2 | v2.2A - v2.2C | 10.2020 - 06.2021 |
|
| 2.0 | v2.0A - v2.0B | 06.2020 - 09.2020 |
|
| 1.0-1.1 | - | 2016 |
|
Imágenes y planos
-
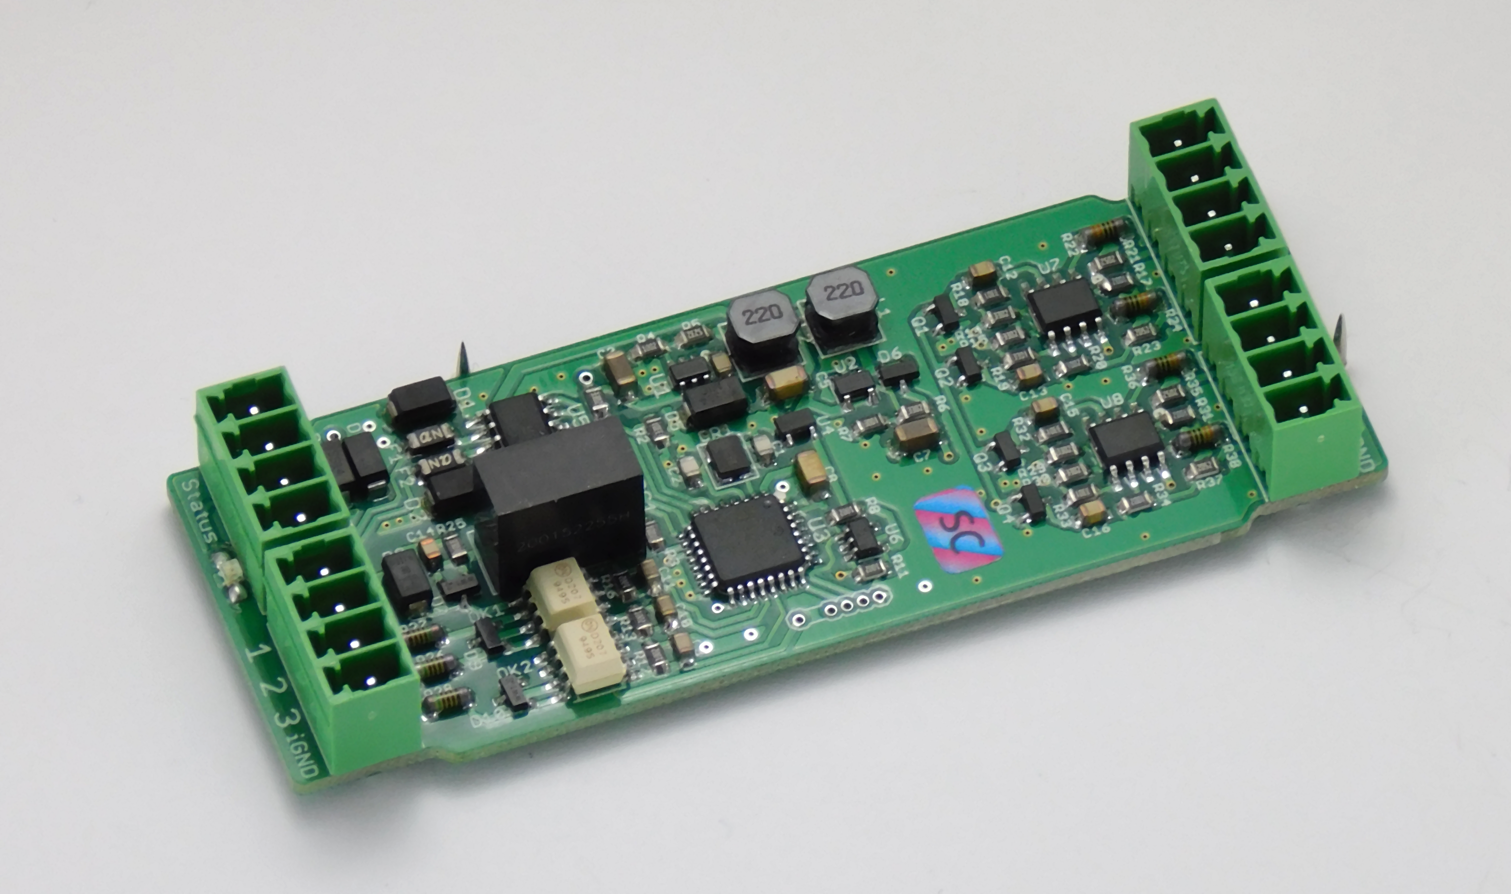 Placa del módulo de control WB-MAO4, versión 2.0
-
 Dimensiones totales