 Documentation
Wiren Board 8.5
Contrôleur d’automatisation industrielle Linux 64 bits à quatre emplacements d’extension
Références de commande couvertes (2)
WB8.5 2 GB / 16 GB— Industriel −40 à +75 °CWB8.5 4 GB / 64 GB— Industriel −40 à +75 °C
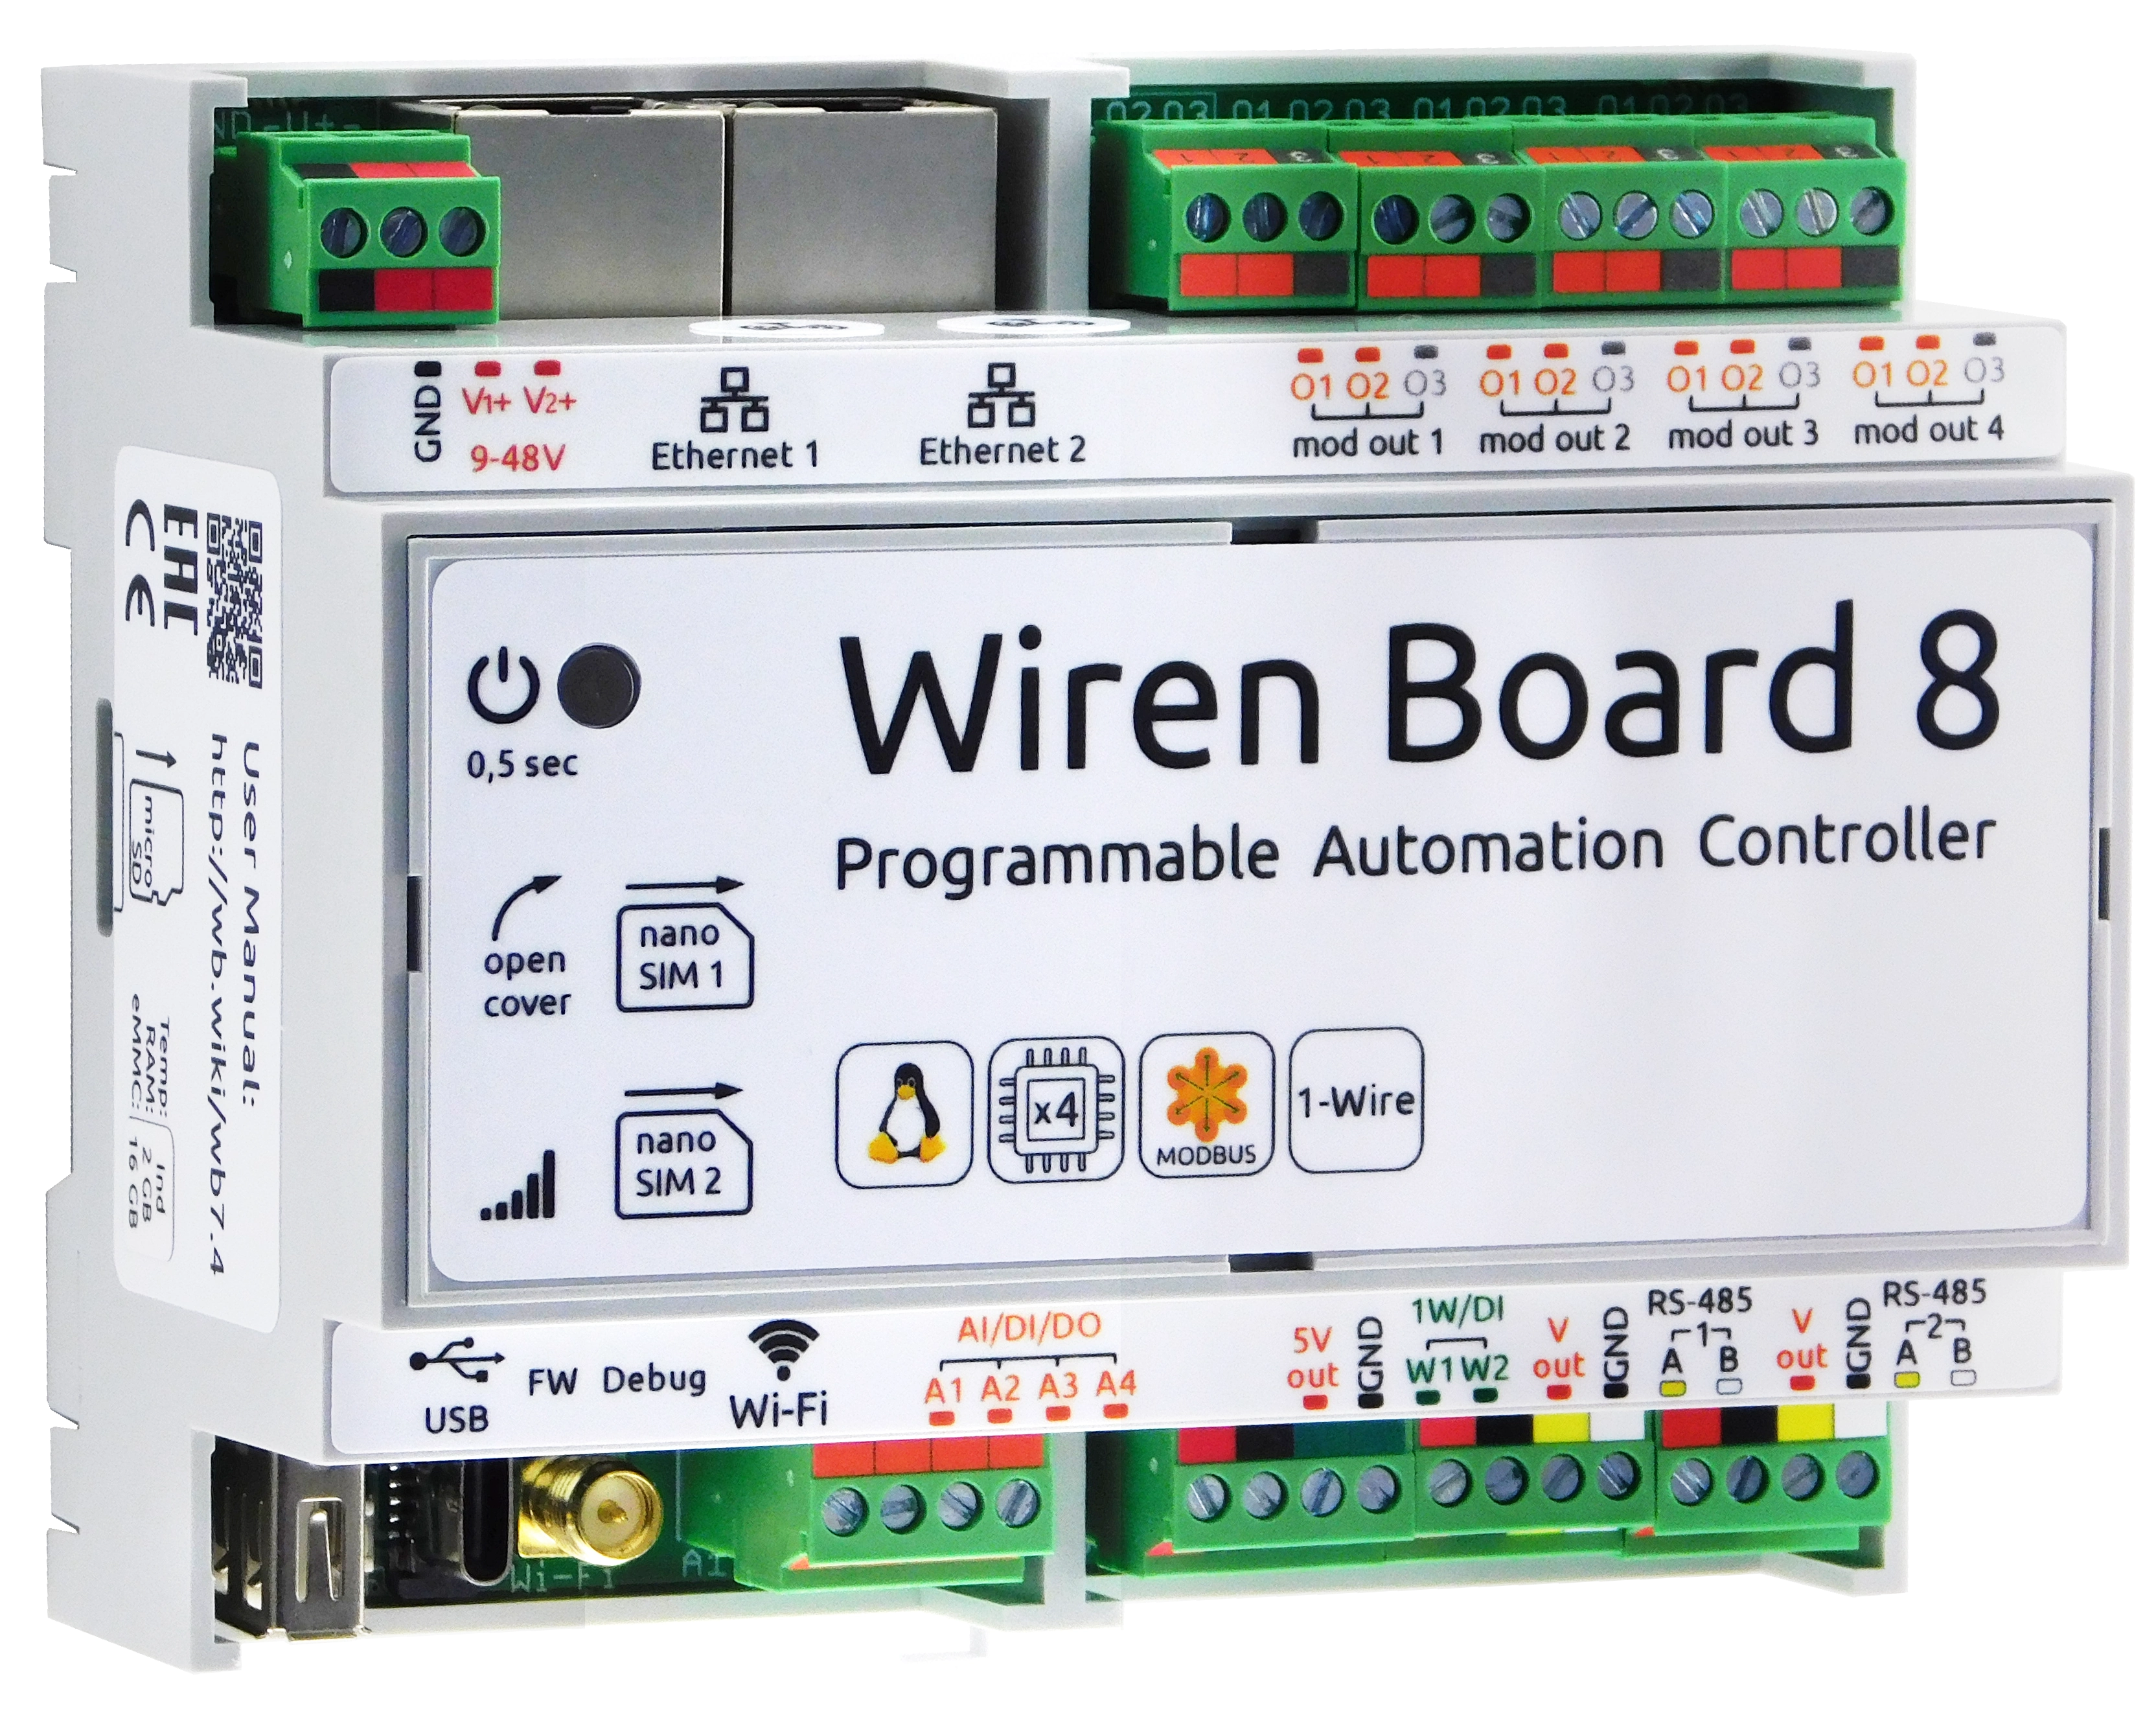
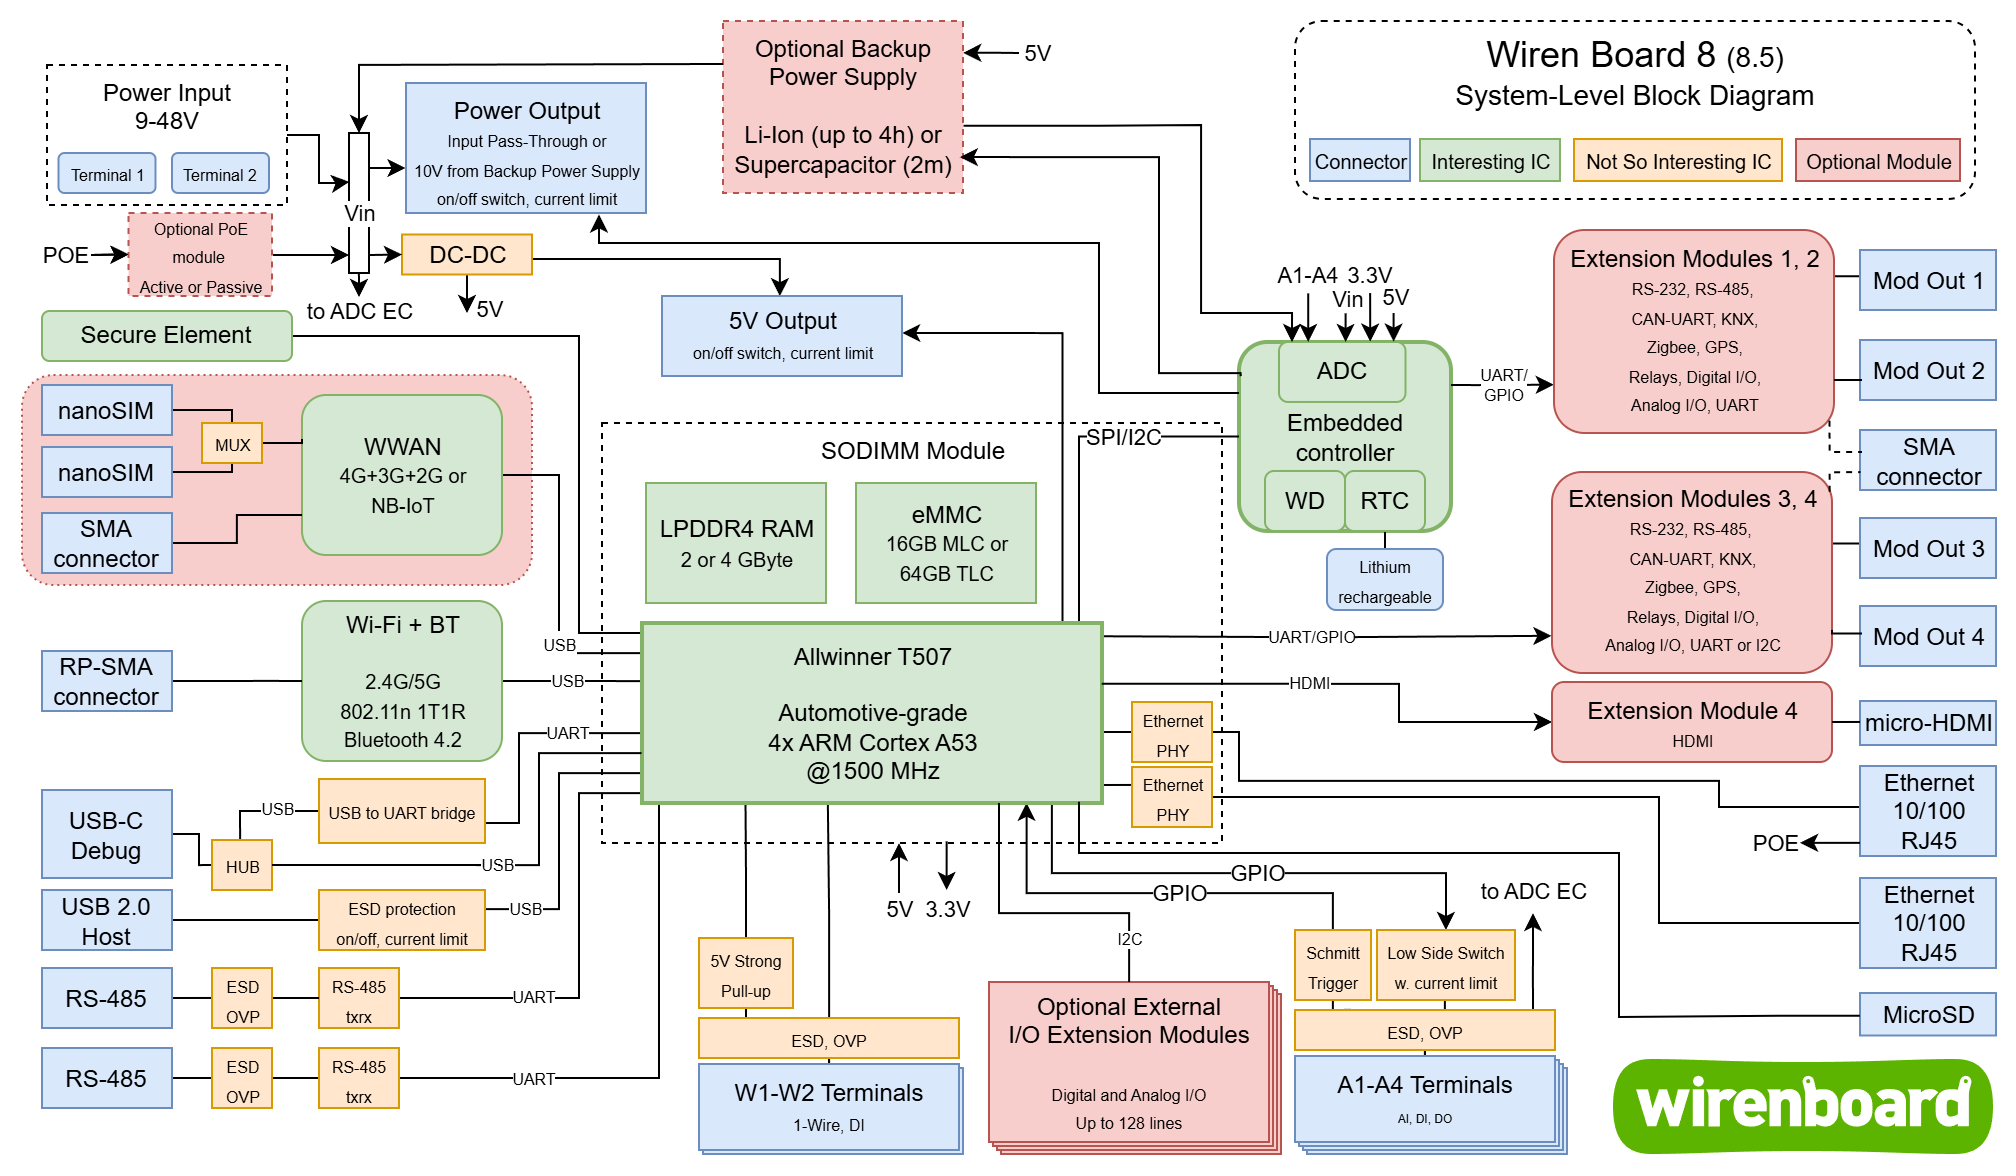
Le Wiren Board 8.5 est un contrôleur d’automatisation industrielle sur rail DIN à processeur 64 bits. Il fonctionne sous Debian Linux et réunit Ethernet, Wi-Fi double bande, Bluetooth, USB, RS-485, 1-Wire, E/S universelles, connectivité cellulaire optionnelle et quatre emplacements d’extension internes dans un même contrôleur programmable.
Différences par rapport à la version précédente
Le Wiren Board 8.5 utilise la même famille de processeurs et la même mémoire que le Wiren Board 8.4. Les modifications matérielles sont :
- les quatre emplacements MOD1–MOD4 ont des borniers d’E/S externes et acceptent les modules d’extension compatibles ; les modules I2C restent limités à MOD3 et MOD4 ;
- MOD1 et MOD2 prennent désormais en charge les modules d’extension UART en plus des modules GPIO ;
- le chauffage de la carte processeur permet le démarrage et le fonctionnement à des températures ambiantes jusqu’à −40 °C ;
- un connecteur USB-C Debug USB combiné remplace les connecteurs distincts Debug Network et Debug Console ;
- l’avertisseur sonore est raccordé au contrôleur embarqué, fournissant des retours sonores à la mise sous tension, au redémarrage et lors de l’utilisation du bouton ;
Par rapport au Wiren Board 7, la famille Wiren Board 8 utilise un processeur 64 bits à quatre cœurs à 1.5 GHz, jusqu’à 4 GB de RAM et quatre emplacements d’extension.
- CAN n’est pas installé dans la configuration de base ; jusqu’à quatre ports CAN peuvent être ajoutés avec des modules WBE2-I-CAN-ISO v.2 ;
- Debian Linux 13 Trixie utilise des paquets 64 bits ; la compatibilité des logiciels personnalisés compilés pour les contrôleurs précédents doit donc être vérifiée.
Caractéristiques techniques
| Processeur | Allwinner T507, ARM Cortex-A53 64 bits à 4 cœurs à 1.5 GHz |
|---|---|
| RAM | 2 GB ou 4 GB, selon la configuration ; la technologie RAM dépend de la révision matérielle (voir Révisions matérielles) |
| Stockage non volatil | 16 GB ou 64 GB eMMC |
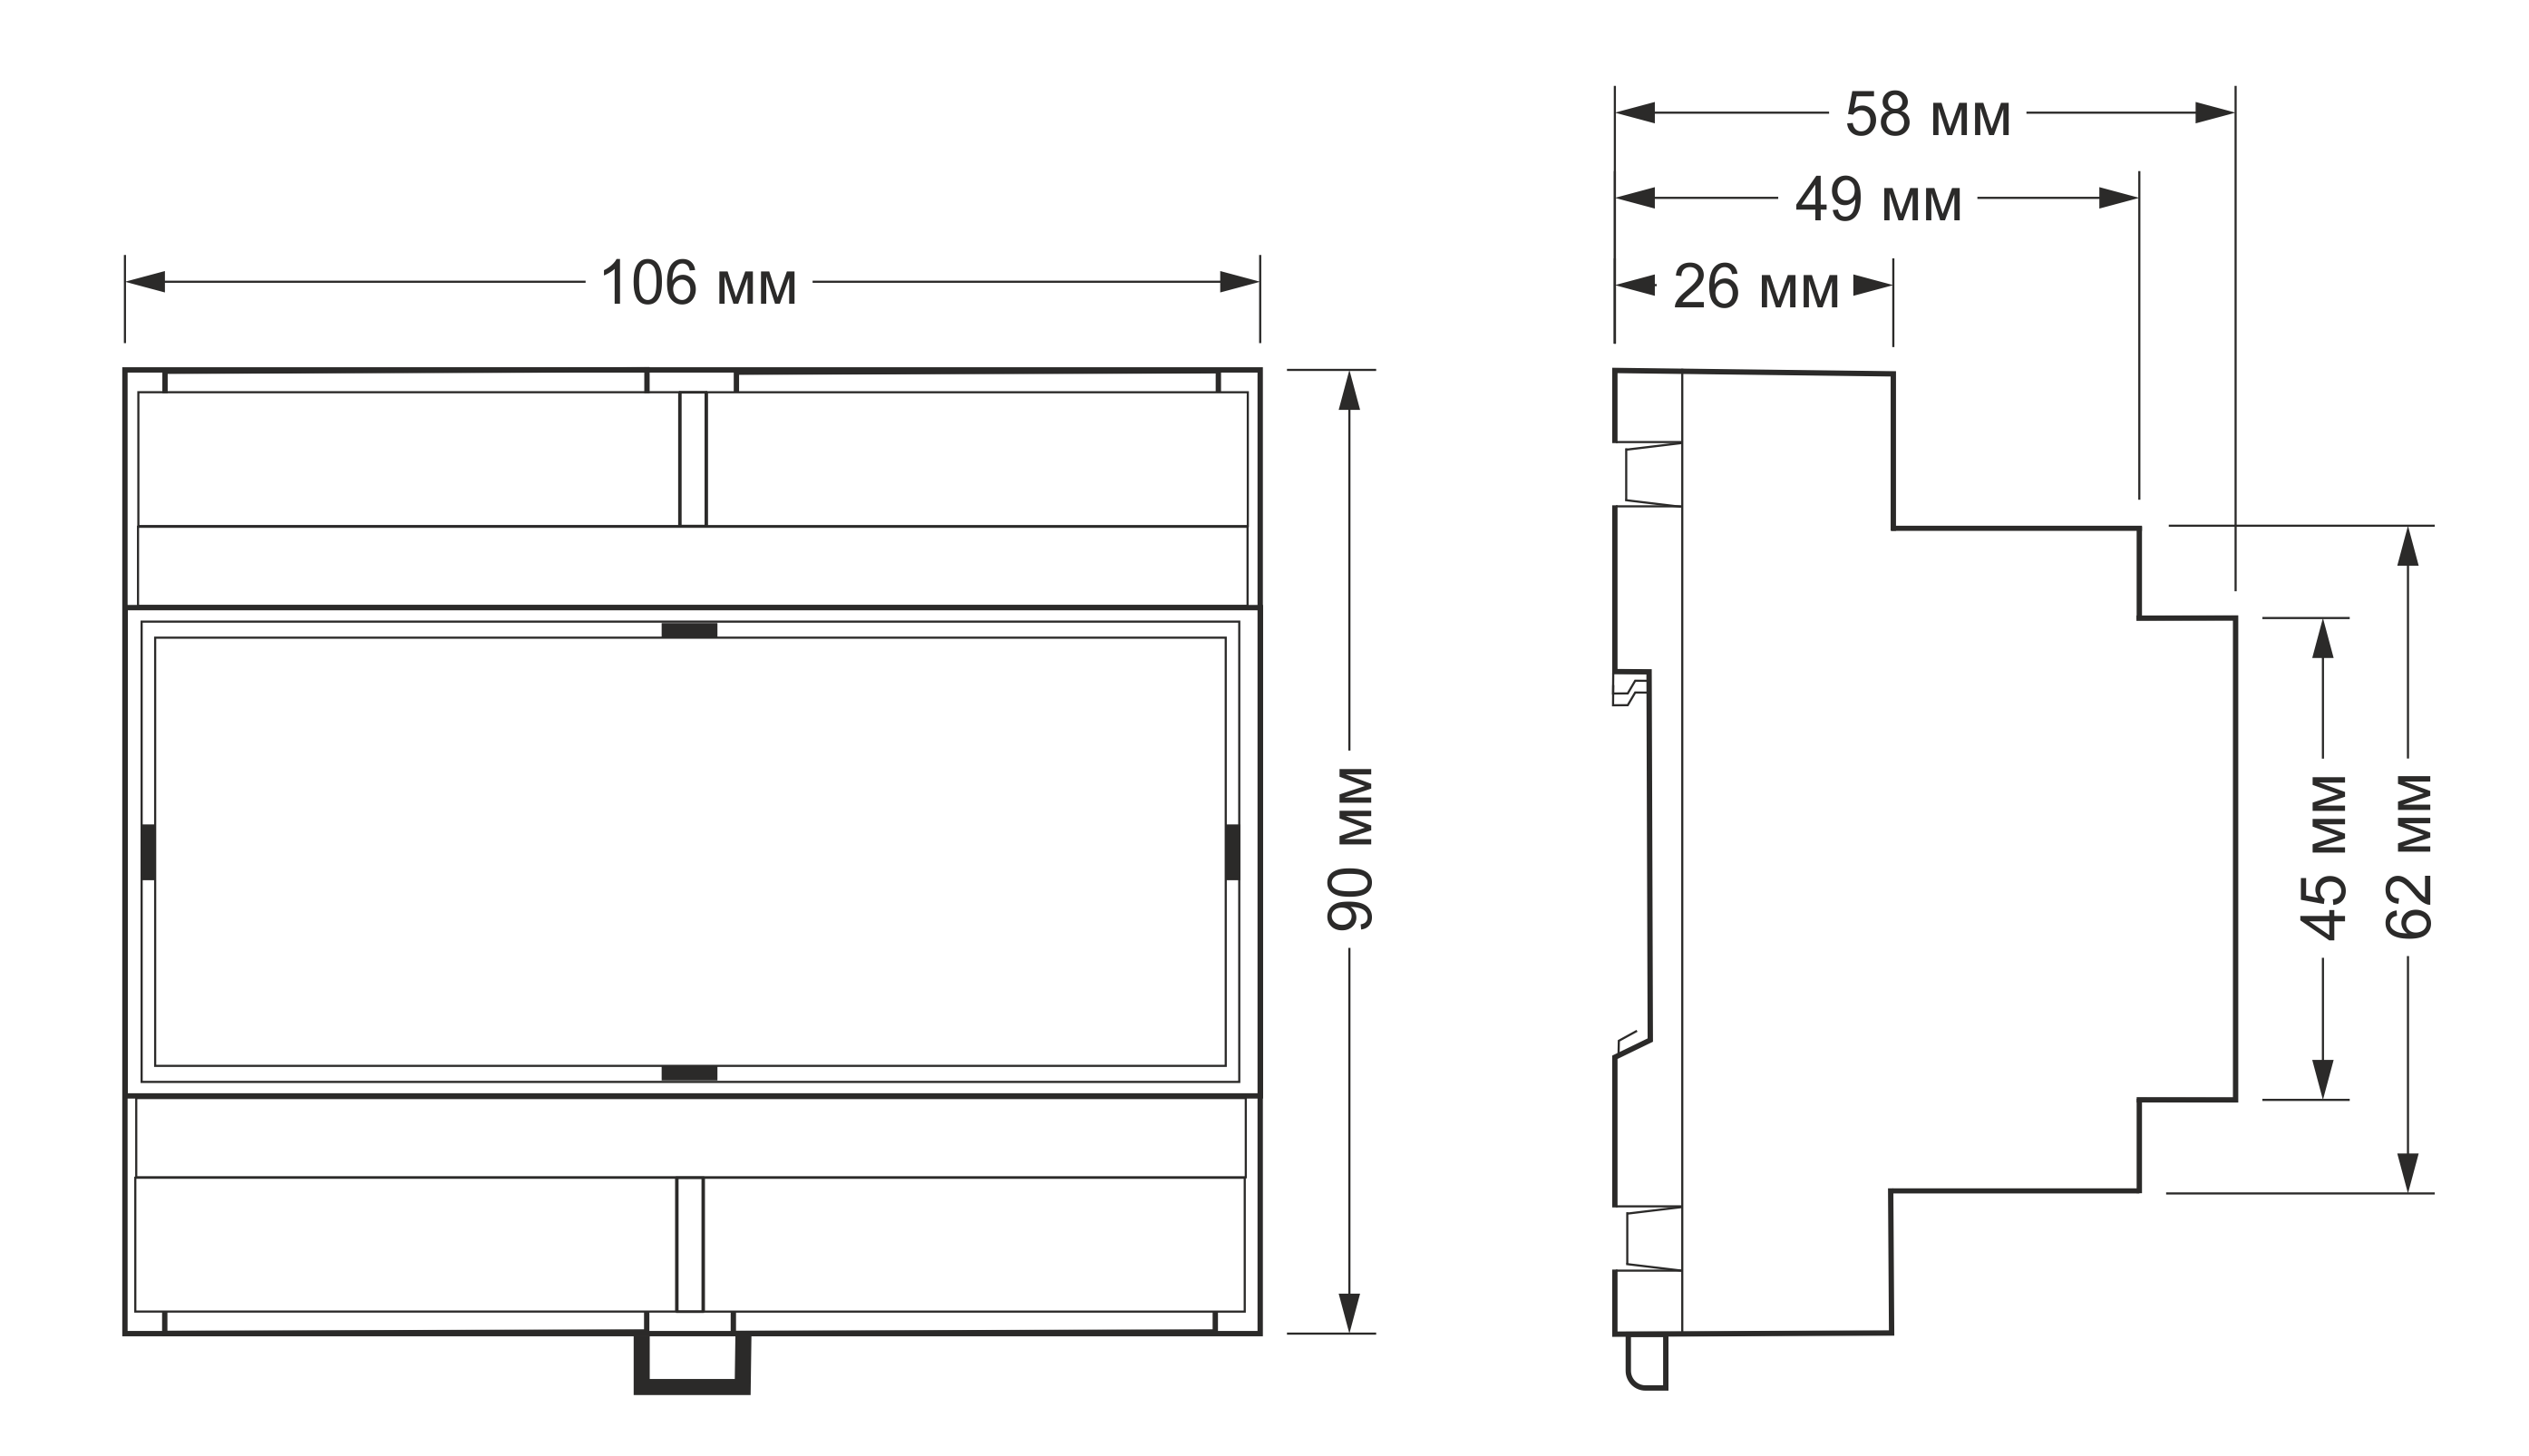
| Dimensions | 106 × 90 × 58 mm ; 6 modules DIN |
| Poids emballé | 235 g |
| Température de fonctionnement | −40 à +75 °C |
| Humidité | Jusqu’à 92% RH, sans condensation |
| Protection | IP20 |
| Garantie / durée de service | 2 ans / 8 ans |
| Catégorie climatique (GOST 15150-69) | O2.1* |
| Interface | Quantité ou capacité |
|---|---|
| RS-485 | 2 ports intégrés |
| CAN | Jusqu’à 4 interfaces avec des modules d’extension internes |
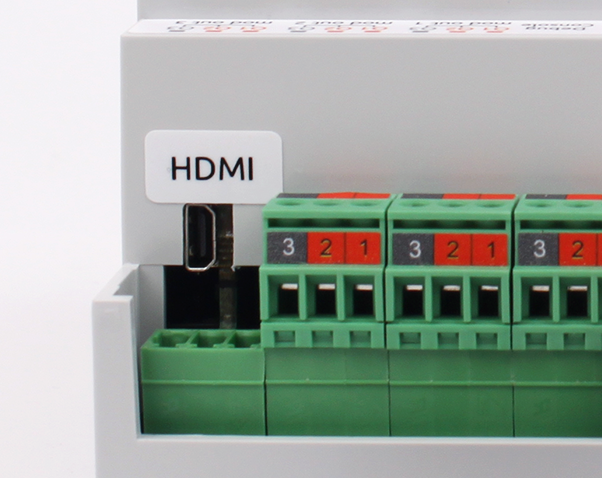
| HDMI | 1 sortie micro-HDMI avec un module d’extension interne |
| MicroSD | 1 emplacement, jusqu’à 50 MB/s |
| W1–W2 | 2 canaux configurables indépendamment en 1-Wire / entrée à contact sec |
| A1–A4 | 4 entrées numériques/analogiques universelles et sorties à collecteur ouvert |
| Ethernet | 2 × 10/100 Mbit/s |
| USB | 1 × hôte USB 2.0 (Type A), plus USB-C Debug USB combiné |
| Wi-Fi | 802.11a/b/g/n, 2.4 et 5 GHz ; modes point d’accès et client |
| Bluetooth | Bluetooth 4.2 avec BLE |
| Cellulaire | Module optionnel 2G/3G/4G LTE ; deux emplacements nano-SIM, un seul actif à la fois |
| Alimentation | 9–48 V DC |
|---|---|
| Puissance consommée | Environ 3 W en moyenne ; jusqu’à 8 W avec modem cellulaire ; activer le graphisme HDMI ajoute 1 W |
| Priorité d’alimentation | L’entrée ayant la tension la plus élevée alimente le contrôleur |
| Entrées d’alimentation | Deux entrées à bornes V+ ; PoE 802.3af/at ou passif en option sur Ethernet 1 |
| Vout | Tension d’alimentation du contrôleur, limite totale de 1 A, commutation logicielle et conservation d’état ; désactivation automatique au-delà de 29 V |
| 5Vout | Alimentation de capteurs 5 V avec limitation de courant et commutation logicielle |
| Extension | Quatre emplacements internes avec accès aux bornes ; connecteurs latéraux WBIO, alimentation de secours et PoE |
| Logiciels inclus | |
| Système d’exploitation | Debian Linux 13 Trixie |
| Interface web intégrée | Ajout et configuration d’appareils, visualisation et tableaux de bord graphiques. |
| Règles d’automatisation | Règles JavaScript utilisant wb-rules, éditées dans l’interface web. |
| Visualisation | Tableaux et tableaux de bord graphiques dans l’interface web intégrée. |
| Accès mobile | Interface web adaptative ou applications mobiles tierces. |
| Historique des données | Historique des canaux wb-mqtt-db, jusqu’à 1 GB de données. Pour de plus grands volumes, utilisez Grafana ou une solution similaire. |
| Mises à jour logicielles | Composants individuels via APT ; mises à jour complètes du micrologiciel avec sauvegarde via l’interface web ou une clé USB. |
| Accès distant | Wiren Board Cloud : interface web, SSH, organisations et groupes, et Grafana. |
| Logiciels supplémentaires | Paquets des dépôts Debian, Node.js, Python et autres logiciels. |
| Programmation | Inclus : wb-rules, scénarios d’automatisation sans code et Python. Options tierces : Node-RED, environnements IEC 61131-3, Node.js et autres. |
| Protocoles et intégrations pris en charge | |
| Interrogation des appareils avec le matériel standard | 1-Wire ; DLMS/COSEM ; Modbus RTU/TCP Master ; GOST IEC 61107 ; SPODES (GOST R 58940-2020). |
| Interrogation des appareils avec des modules d’extension | KNX ; eBUS ; OpenTherm ; Z-Wave ; Zigbee. |
| Accès depuis les systèmes de supervision et autres appareils | KNX ; Modbus RTU/TCP Slave ; MQTT ; OPC UA ; SNMP ; Zabbix ; IEC 60870-5-104 ; SmartWeb. |
| Via des passerelles | DALI ; LoRaWAN. |
| Surveillance et SCADA | Grafana; Home Assistant; IntraHouse; IntraSCADA; MasterSCADA; Nagios; SimpLight SCADA; Rapid SCADA; SAYMON; Zabbix; iRidium Server; AggreGate; TMIUS KP; MajorDoMo; WebDisCo; FUXA. |
| Transmission des relevés de compteurs | Waterius. |
| Applications mobiles | MQTT Dash; iRidium; Home Assistant; Apple Home; Salyut! Smart Home; MajorDoMo. |
| Assistants vocaux | Siri; Salyut. |
| Méthodes de programmation | |
| Programmation visuelle | Node-RED. |
| Moteur de règles textuelles | wb-rules. |
| Automatisation sans code | wb-scenarios. |
| Programmation généraliste | Python ; C++ ; Go ; Node.js. |
| Langages de programmation d’automates | FBD, ST, LD et SFC (IEC 61131-3). |
Première mise en service
Assemblage et démarrage
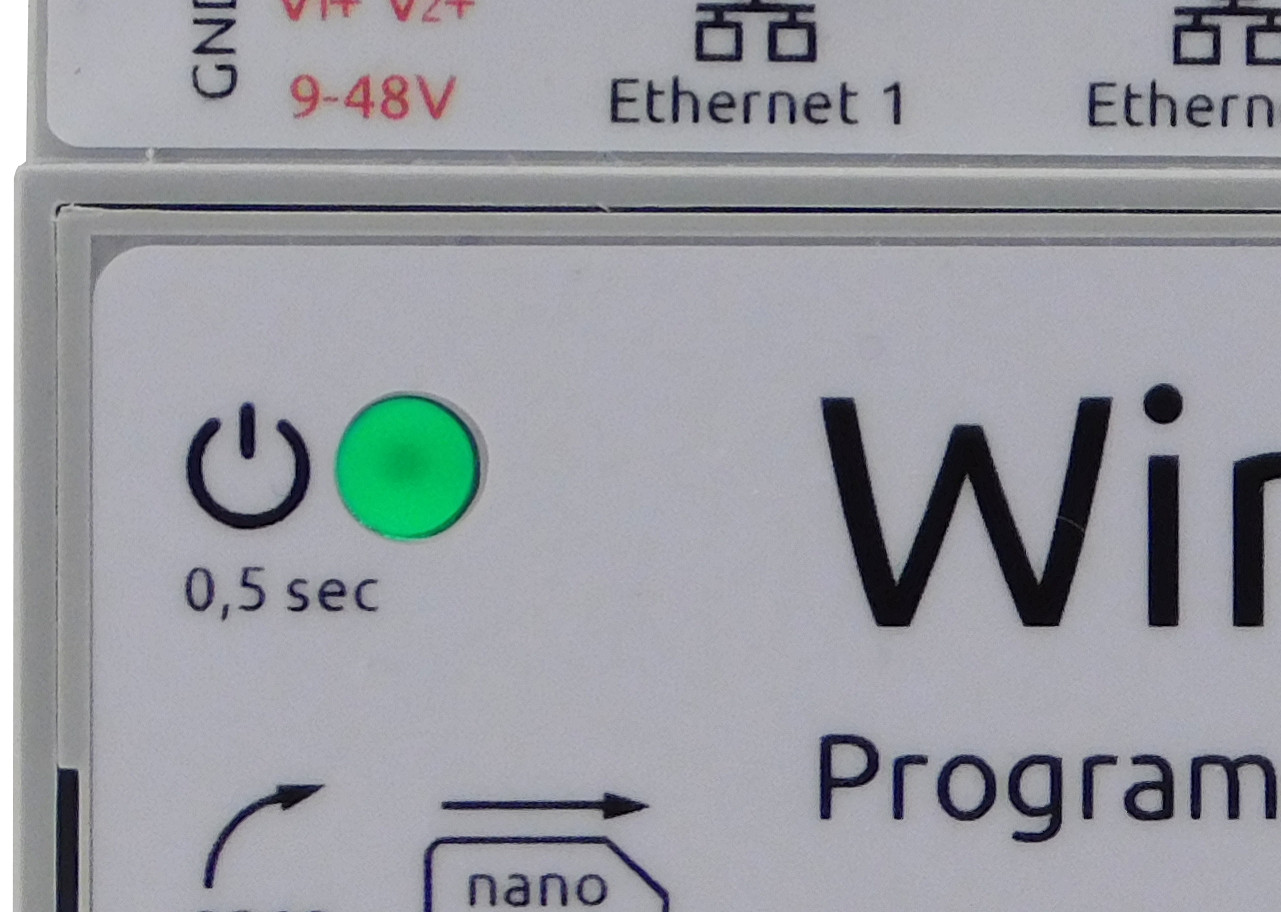
Avant la mise sous tension, installez les modules d’extension internes nécessaires et raccordez les périphériques selon leurs instructions. Montez le contrôleur sur rail DIN et raccordez son alimentation. Une fois le système d’exploitation chargé, le voyant clignote en vert à un rythme régulier.
Connexion à un ordinateur
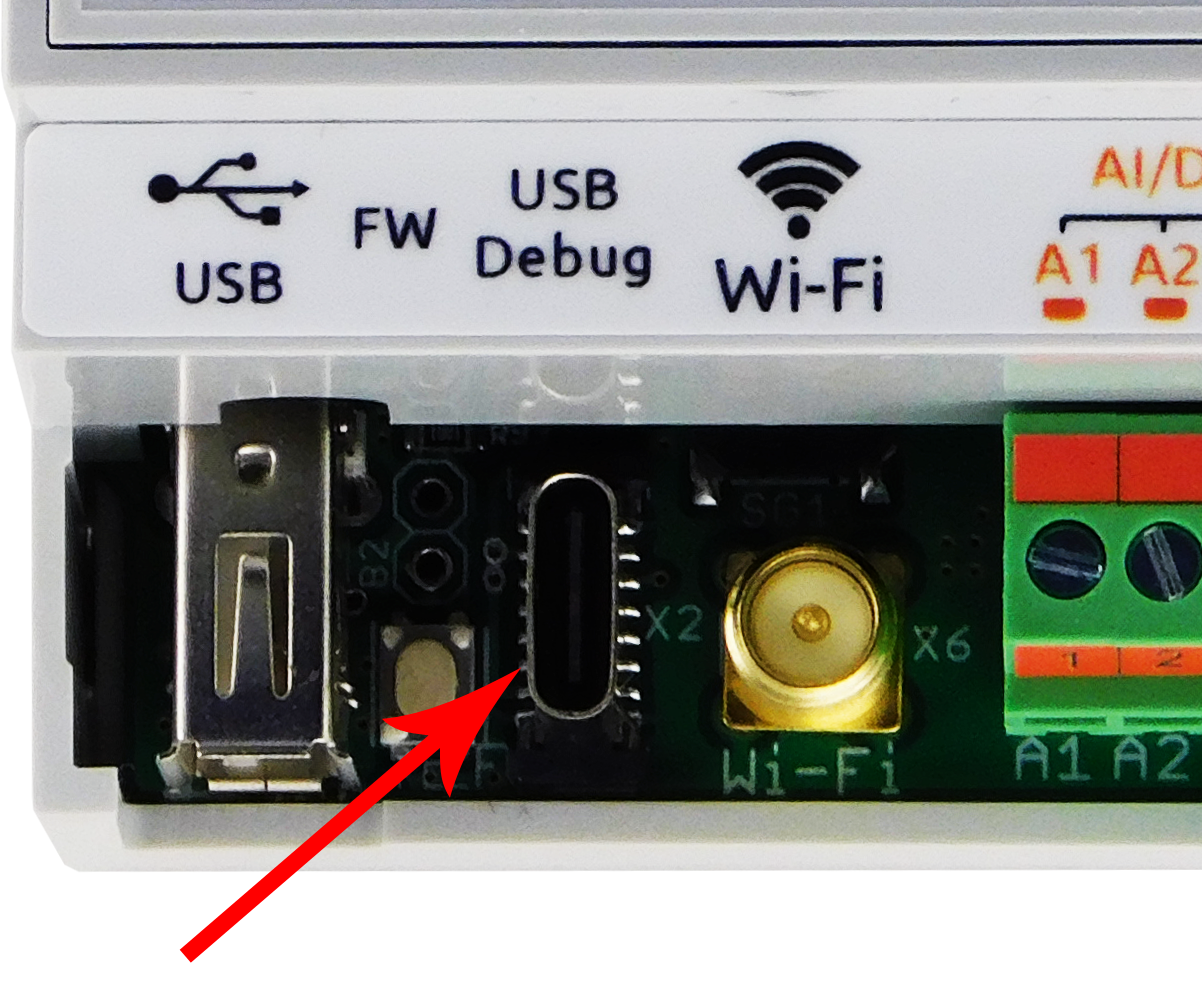
Utilisez Debug USB pour la configuration initiale et le Wi-Fi ou Ethernet pour le fonctionnement normal. La fonction de débogage donne aussi accès aux journaux du chargeur d’amorçage et à la ligne de commande pendant la récupération.
Debug USB
Debug USB donne accès à l’interface web et à la console du contrôleur. Il fonctionne sous Windows 7 et ultérieur et Linux. Il ne fonctionne pas avec les ordinateurs macOS ou les téléphones ; utilisez le Wi-Fi ou Ethernet sur ces appareils.
La connexion crée un adaptateur réseau virtuel avec une adresse IP fixe. Cet adaptateur devient disponible une fois le contrôleur démarré et son voyant clignotant régulièrement en vert.
Le port USB de l’ordinateur peut alimenter le contrôleur sans alimentation externe. L’alimentation USB est limitée : déconnectez les modules latéraux et les appareils raccordés à Vout, +5V et USB.
- Raccordez un câble USB-C entre l’ordinateur et Debug USB. Le contrôleur émet un bip et démarre.
- Attendez que le voyant près du bouton d’alimentation clignote régulièrement en vert.
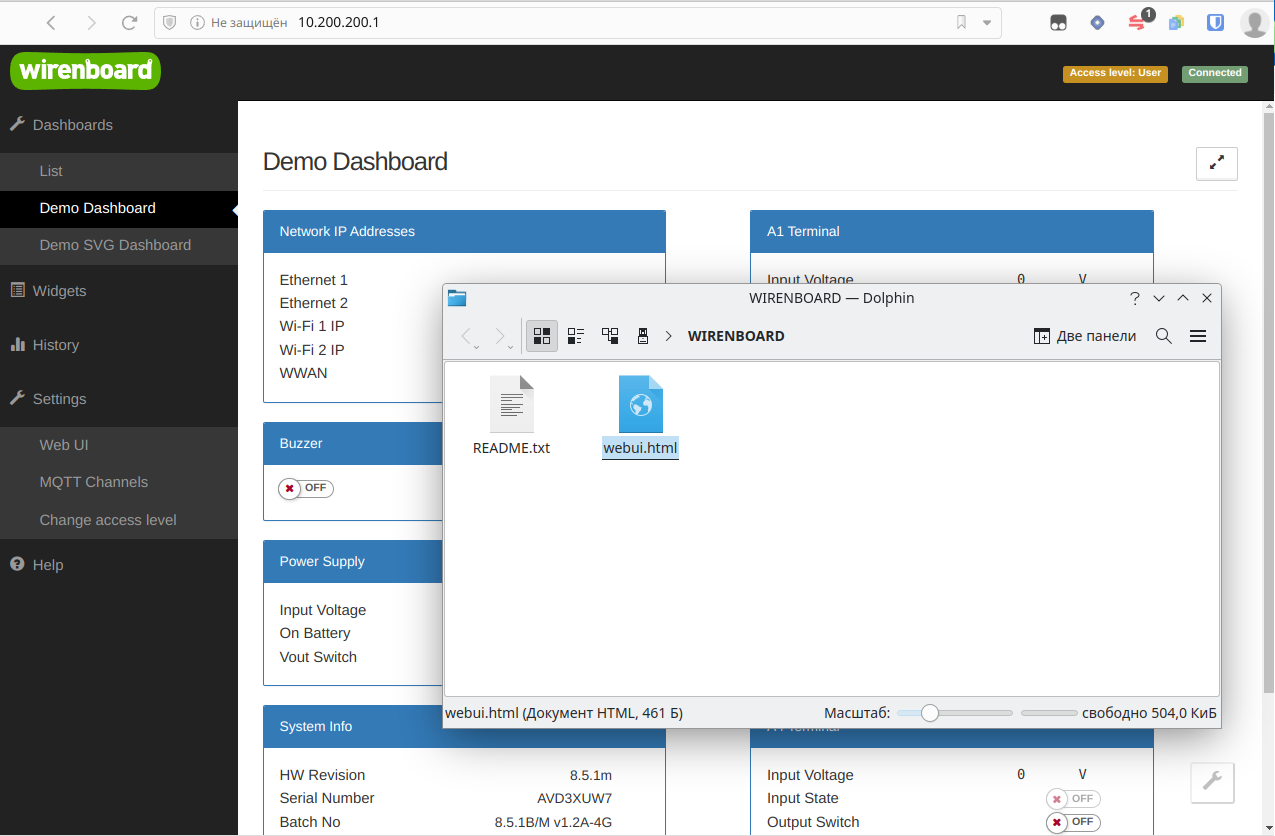
- L’ordinateur détecte un lecteur virtuel nommé WIRENBOARD. Il contient
webui.html, un lien vers l’interface web, etREADME.txt, contenant l’adresse IP du contrôleur. - Open
webui.htmlou saisissezhttp://10.200.200.1dans un navigateur. SSH est disponible à la même adresse,10.200.200.1.
Le connecteur Debug USB prend aussi en charge les mises à jour du micrologiciel et l’effacement de toutes les données et paramètres.
Wi-Fi
Le contrôleur crée initialement un point d’accès non protégé. Ouvrez la liste des réseaux Wi-Fi sur votre ordinateur portable ou téléphone et sélectionnez WirenBoard-XXXXXXXX, où XXXXXXXX est le numéro de série du contrôleur. Le contrôleur est disponible à l’adresse 192.168.42.1.
Ethernet
Les deux ports Ethernet obtiennent leur adresse IP par DHCP. Utilisez un routeur avec DHCP activé, comme c’est généralement le cas dans un réseau domestique ou de bureau.
- Raccordez un cordon RJ-45 d’un port libre du routeur à l’un des ports Ethernet du contrôleur.
- Recherchez l’adresse attribuée au contrôleur dans les paramètres du routeur.
- Sur un ordinateur raccordé au même routeur, saisissez cette adresse dans un navigateur web.
Interface web
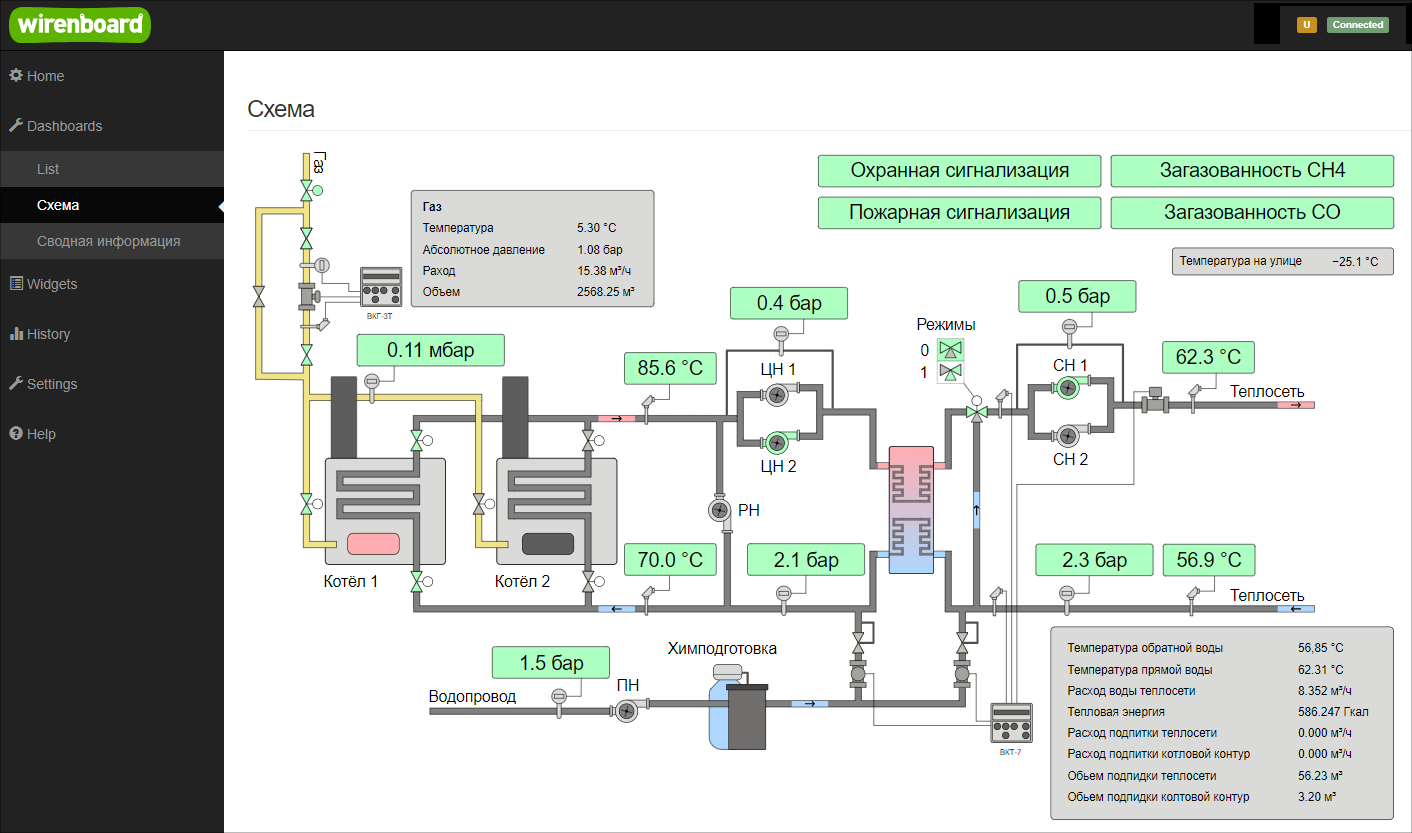
L’interface web préinstallée permet de configurer le contrôleur et les appareils raccordés, d’écrire des règles d’automatisation, de configurer les notifications et de créer une interface opérateur avec des tableaux de bord graphiques et textuels. Consultez le guide de l’interface web du contrôleur.
Ligne de commande
Wiren Board fonctionne sous Linux ; les paramètres sont donc enregistrés dans des fichiers. La plupart peuvent être modifiés dans l’interface web, mais la ligne de commande est nécessaire pour certaines tâches, notamment l’installation de logiciels supplémentaires et la configuration du fuseau horaire. Connectez-vous par SSH ou via le port de débogage. Les identifiants par défaut sont root / wirenboard.
Sécurité
Une configuration de sécurité incorrecte peut entraîner la perte de données ou d’accès au contrôleur et la défaillance du système d’automatisation. Le contrôleur exécute de nombreux services et est destiné à fonctionner dans un réseau local de confiance.
La configuration d’usine expose le point d’accès Wi-Fi, SSH avec identifiants par défaut, l’interface web et le courtier MQTT. Des logiciels tiers peuvent ouvrir d’autres ports ; consultez leur documentation et configurez leur authentification.
Un accès non autorisé à ces services peut exposer ou détruire des données. Par exemple, un accès MQTT ou à l’interface web pourrait permettre de charger un script wb-rules ajoutant une clé d’accès d’attaquant ou modifiant votre mot de passe.
- Protégez immédiatement le point d’accès Wi-Fi par défaut avec un mot de passe, ou désactivez-le s’il n’est pas nécessaire.
- Modifiez le mot de passe SSH ; utilisez de préférence l’authentification par clé SSH.
- Dans les réseaux d’entreprise ou les installations accessibles par VPN, configurez les utilisateurs et niveaux d’accès de l’interface web et protégez le courtier MQTT par mot de passe.
Pour l’accès distant, utilisez Wiren Board Cloud, Tailscale, OpenVPN ou un service équivalent. Si une adresse IP publique doit être attribuée directement au contrôleur, appliquez ces précautions et demandez à un administrateur système de configurer HTTPS, fermer les ports inutiles et renforcer la sécurité de l’installation.
Étapes suivantes
Mettez à jour le micrologiciel du contrôleur ; l’interface web est la méthode la plus simple. Définissez le bon fuseau horaire et configurez l’automatisation avec wb-rules. La version testing est disponible pour le développement actif et la mise en service nécessitant les derniers paquets. Si vous oubliez le mot de passe de connexion, utilisez la procédure de récupération du mot de passe root. Diagnostiquez tout problème du contrôleur avant de poursuivre la mise en service. Si nécessaire, effacez les données et rétablissez le logiciel installé en usine.
Logiciel
Vue d’ensemble
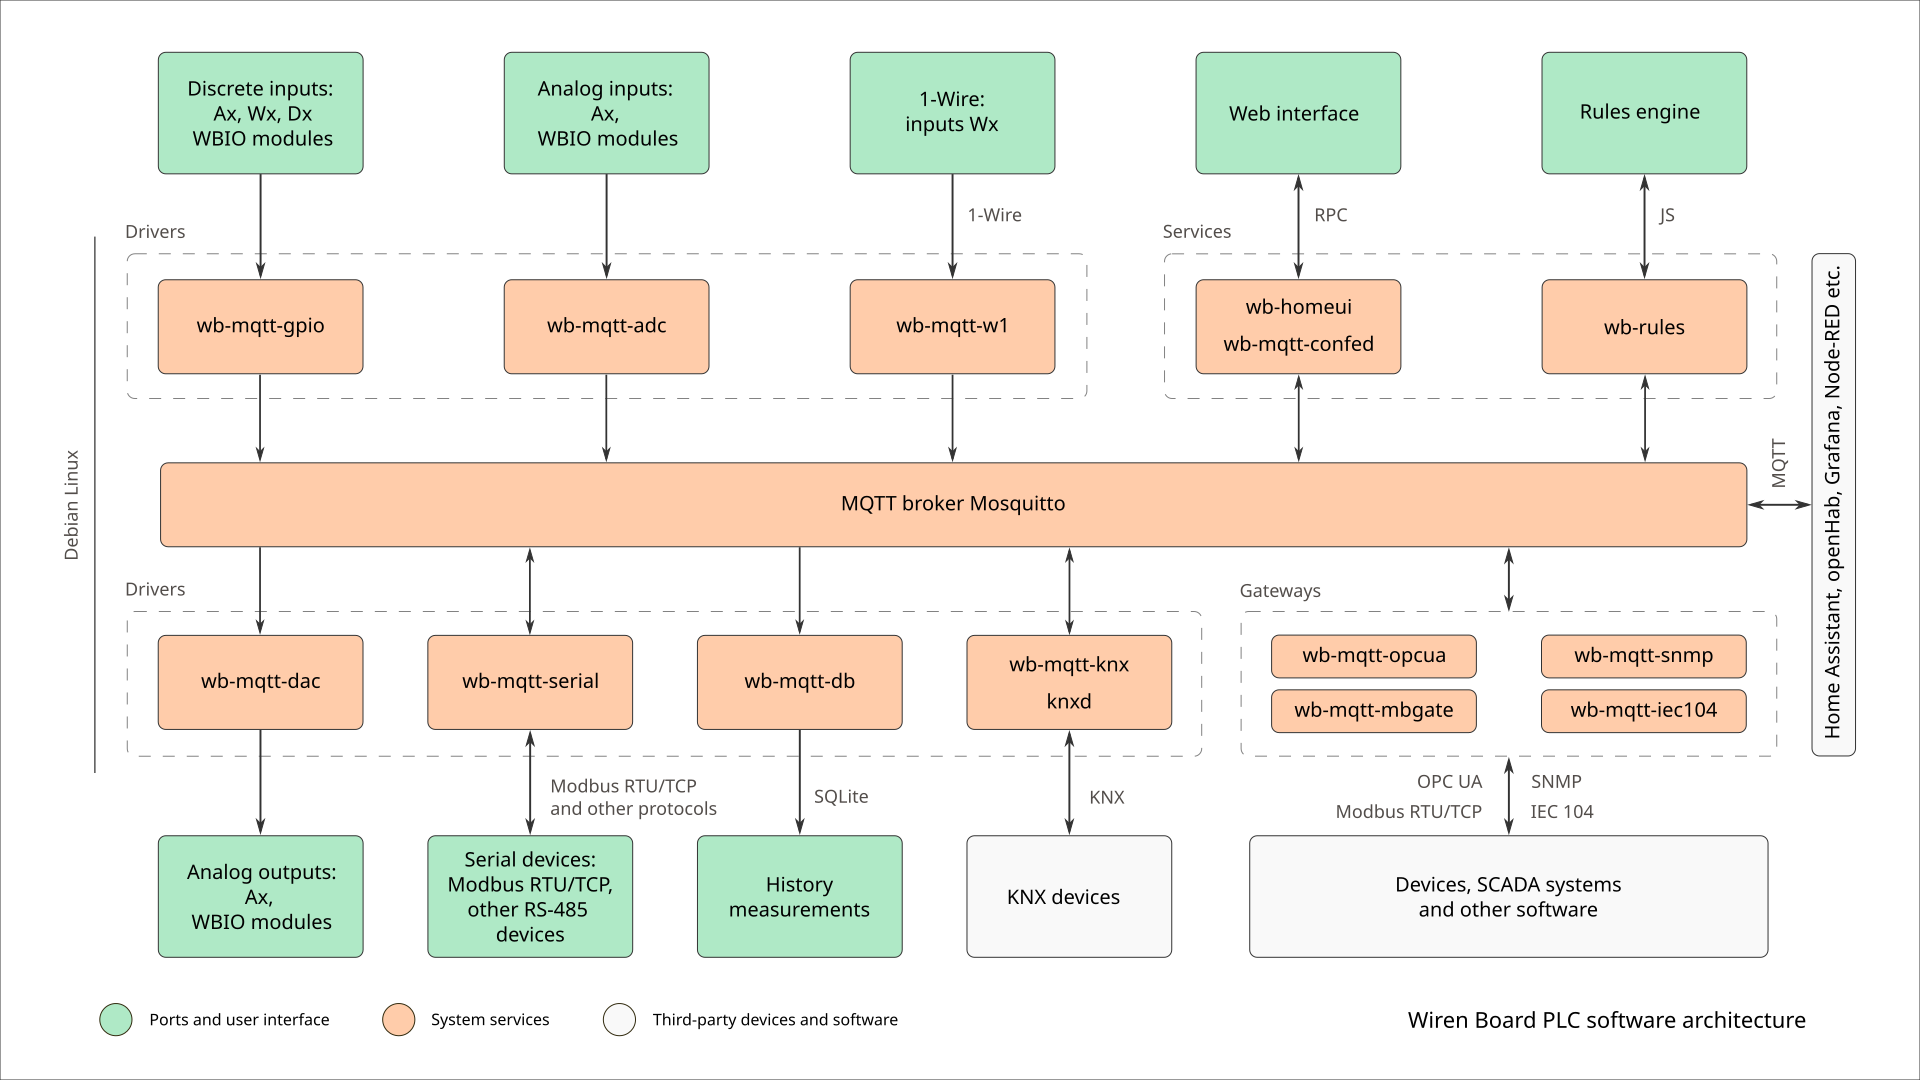
Le contrôleur fonctionne sous Debian Linux. Un portage officiel Debian existe pour son architecture processeur ; les applications Linux standard peuvent donc être installées avec apt install package_name. Le logiciel du contrôleur est distribué en paquets regroupés en versions : stable, installée sur les nouveaux contrôleurs, et testing, une version à mise à jour continue avec les dernières versions des paquets.
Logiciels préinstallés
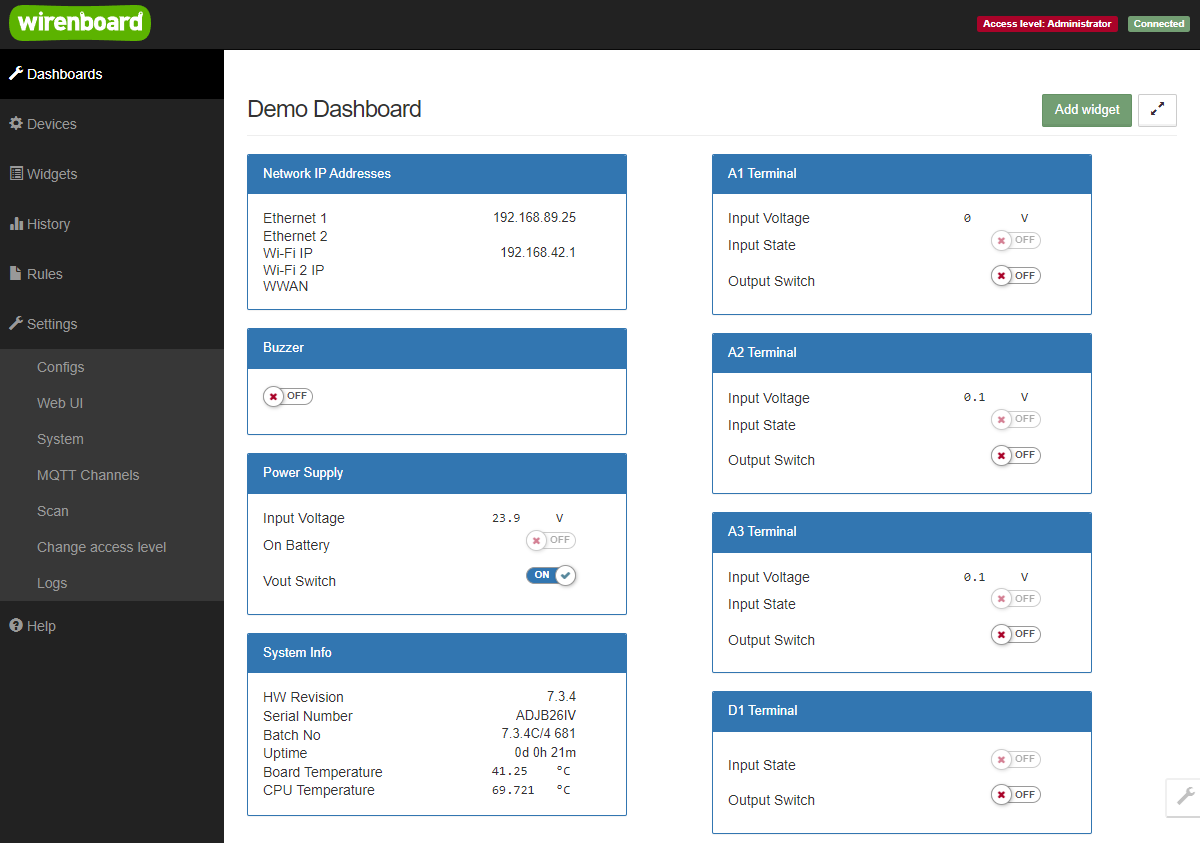
MQTT est au centre de l’architecture logicielle : les services communiquent via un courtier MQTT commun. L’interface web fonctionne directement sur le contrôleur. Elle permet de surveiller et commander le contrôleur et les appareils raccordés, d’ajouter des appareils, modifier les paramètres, mettre à jour les logiciels, écrire des règles, configurer les notifications SMS et e-mail et consulter des graphiques historiques de valeurs telles que température et tension.
Le wb-rules permet de créer des règles d’automatisation telles que « si la température du capteur descend sous 18 °C, allumer le chauffage ». Les règles sont écrites dans un langage de type JavaScript via l’interface web. Les scénarios d’automatisation sans code offrent un outil plus simple pour des tâches courantes telles que l’éclairage et le chauffage.
Le contrôleur prend en charge les périphériques via ses pilotes. Les appareils Modbus raccordés peuvent être configurés dans l’interface web et leur micrologiciel mis à jour. Les mises à jour du micrologiciel du contrôleur et le transfert de fichiers entre contrôleur et ordinateur sont des opérations de maintenance distinctes.
Intégration SCADA
Les mécanismes d’intégration disponibles comprennent un agent Zabbix, une passerelle Modbus TCP/RTU, une passerelle OPC UA, une passerelle IEC 60870-5-104, un agent SNMP et MQTT.
Logiciels tiers
Vous pouvez également installer :
- Node-RED pour la programmation visuelle.
- Des environnements IEC 61131-3 prenant en charge FBD, ST, LD et SFC.
- Grafana pour le stockage et la visualisation des données.
- IntraSCADA pour la gestion des bâtiments, la surveillance et l’automatisation industrielles.
- Rapid SCADA, plateforme d’automatisation industrielle open source.
- Home Assistant, plateforme domotique open source.
- Docker pour exécuter des applications dans des environnements isolés.
Des applications supplémentaires sont disponibles dans les dépôts Debian et auprès des partenaires d’intégration.
Développement de logiciels personnalisés
Vous pouvez développer votre propre logiciel de contrôleur ou créer une image de micrologiciel contenant les paramètres, licences et paquets requis. Installez votre image avec les outils de mise à jour standard, ou prévoyez une installation en usine pour un lot commandé séparément.
Le logiciel du contrôleur est open source, avec des exemples dans les dépôts GitHub du fabricant. La documentation développeur couvre la disposition des partitions du micrologiciel et la compilation d’images FIT, le développement logiciel, la puce de sécurité ATECCx08 et le protocole MQTT-RPC.
Voyant d’état de démarrage
Le matériel avec voyant bicolore distinct peut afficher du vert, du rouge ou de l’orange. Le matériel avec voyant intégré au bouton alterne rouge et vert. Le voyant fournit un diagnostic rapide du démarrage :
| Temps ou condition | Voyant distinct | Voyant du bouton | State |
|---|---|---|---|
| Mise sous tension | Off | Off | Le contrôleur embarqué prépare la mise en marche |
| Environ 0.2 s | Orange | Rouge | U-Boot attend trois secondes une saisie sur Debug UART |
| Environ 5 s avec clé USB de mise à jour | Clignotement orange | Clignotement rouge | Fichier de micrologiciel détecté ; U-Boot attend une confirmation |
| Environ 5 s sans support de mise à jour | Rouge | Rouge | Application de la configuration matérielle |
| Environ 10 s | Clignotement rouge | Clignotement rouge | Chargement de Linux et des services internes |
| Environ 60–70 s | Clignotement vert | Clignotement vert | Système d’exploitation prêt |
Modules d’extension internes et latéraux
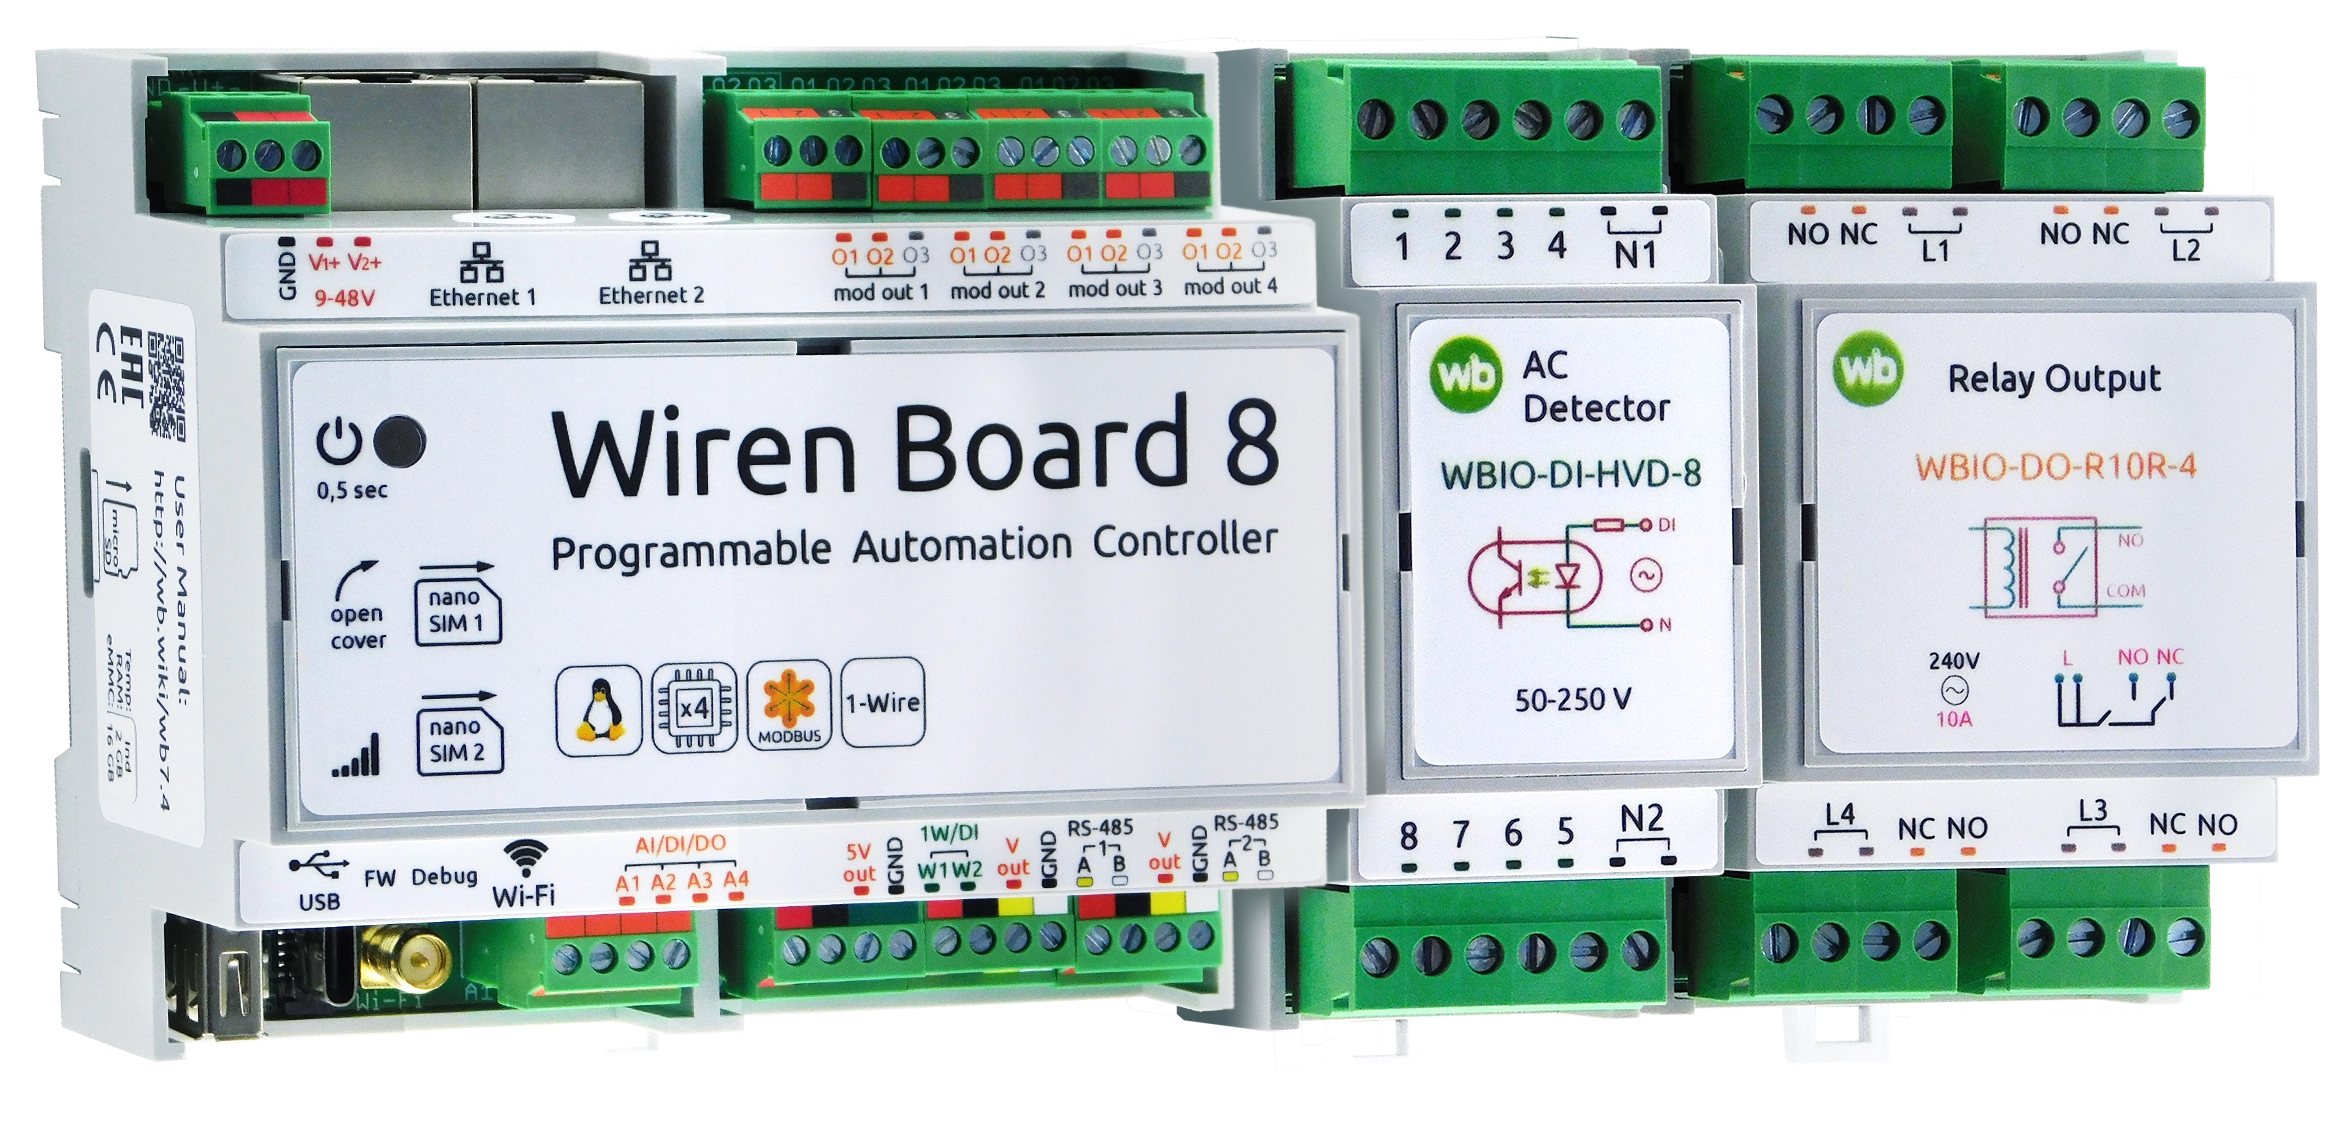
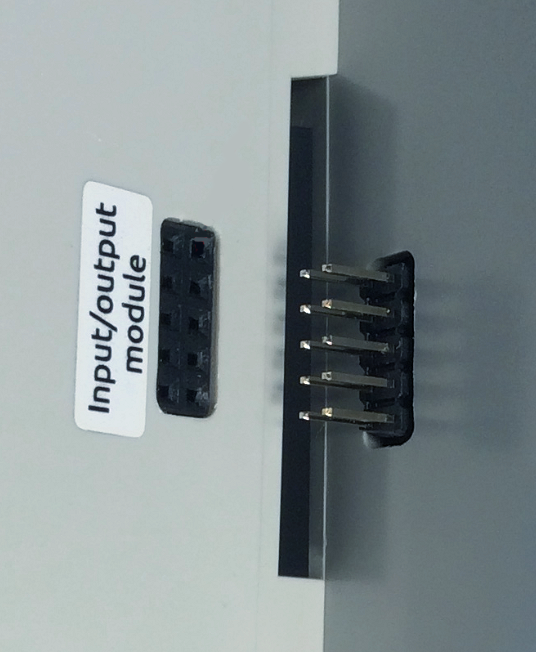
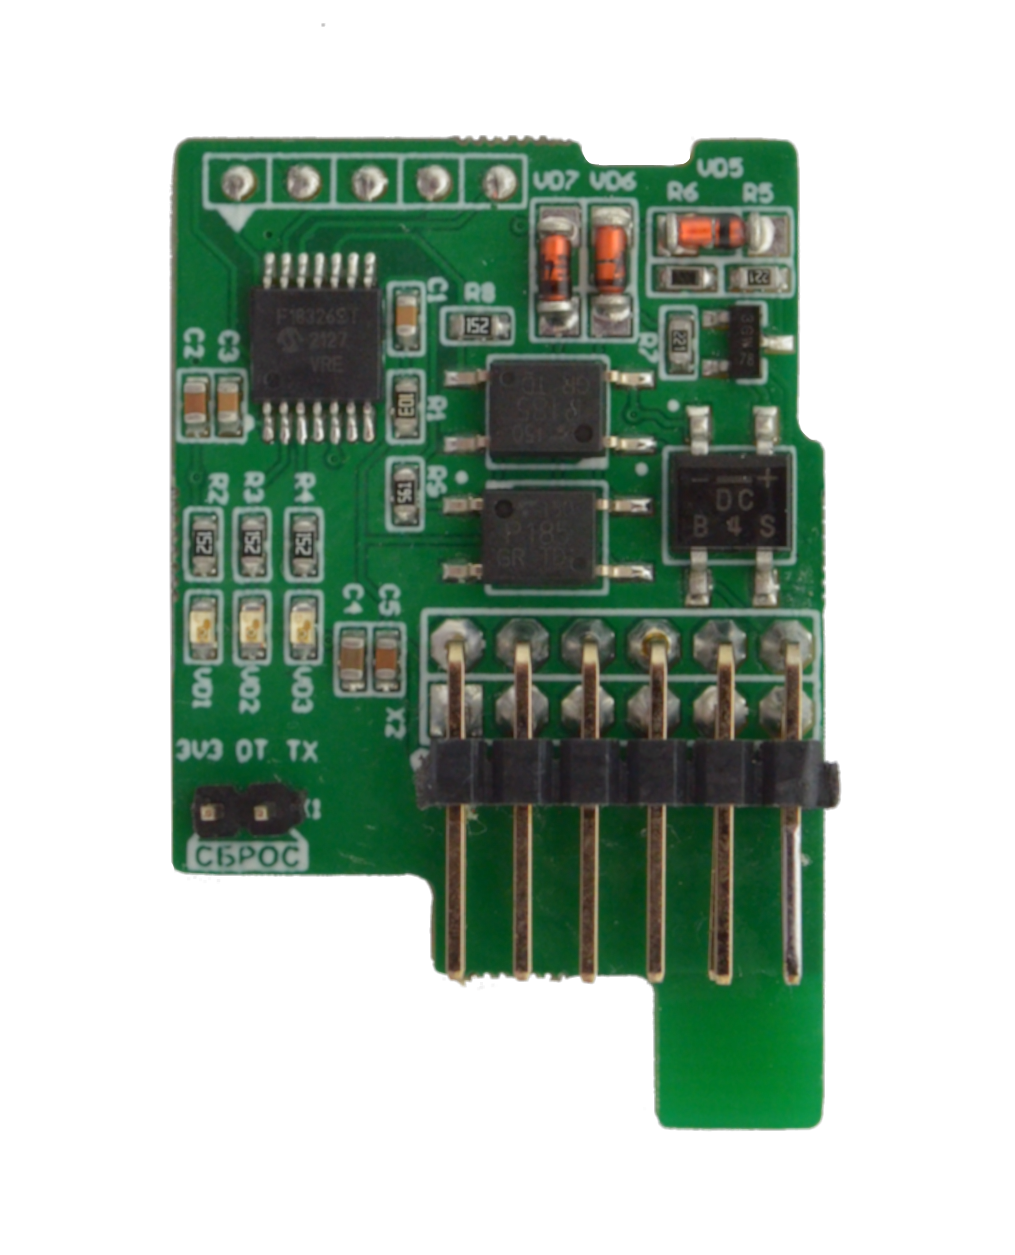
Quatre emplacements internes acceptent des cartes d’extension compactes pour RS-485, RS-232, sorties relais, HDMI et d’autres fonctions. Les quatre emplacements exposent des borniers d’E/S. MOD1 et MOD2 acceptent les modules GPIO et UART ; les modules d’extension I2C s’installent dans MOD3 ou MOD4.
Interfaces sans fil
Le Wi-Fi double bande 2.4/5 GHz peut fonctionner comme point d’accès, client ou les deux simultanément. Bluetooth 4.2 Low Energy peut détecter les téléphones ou balises à proximité.
La prise en charge de Z-Wave et Zigbee peut être ajoutée avec des modules radio compatibles. Les modules cellulaires fournissent 2G, 3G ou 4G LTE, SMS et accès Internet ; les deux emplacements SIM sont multiplexés, de sorte qu’une seule SIM est enregistrée à la fois. Raccordez les antennes Wi-Fi, cellulaires et radio à leurs connecteurs SMA. Si la réception cellulaire est faible, utilisez une antenne déportée éloignée du contrôleur.
Interfaces filaires
Les deux ports Ethernet 10/100 utilisent DHCP par défaut. Le connecteur USB-A est un hôte USB 2.0 et peut aussi servir à installer le micrologiciel.
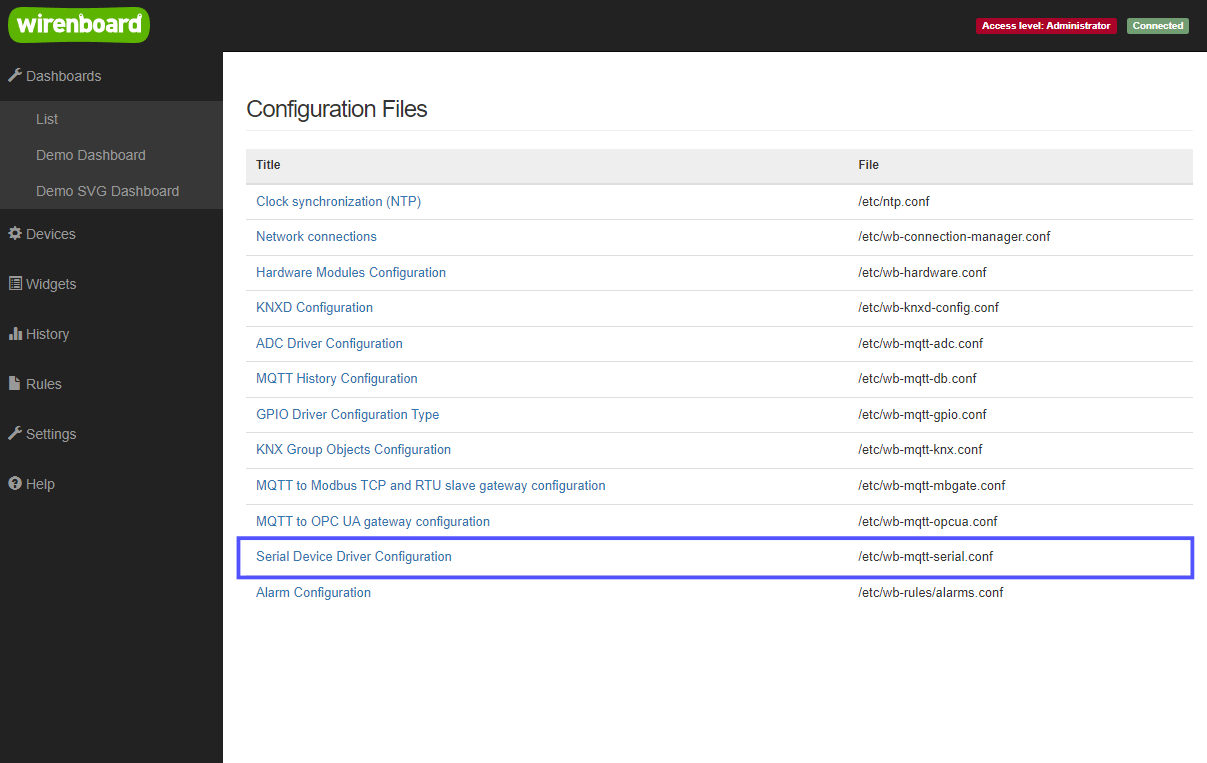
Deux ports RS-485 sont intégrés ; jusqu’à quatre ports RS-485 isolés ou CAN supplémentaires peuvent être installés avec des modules d’extension. La sortie HDMI est disponible via un module d’extension interne.wb-mqtt-serial relie les appareils RS-485 à MQTT.
Debug USB est l’interface de récupération pour les messages du chargeur d’amorçage, l’accès au shell et l’interface web. Elle reste disponible si la configuration réseau normale est indisponible.
Stockage MicroSD
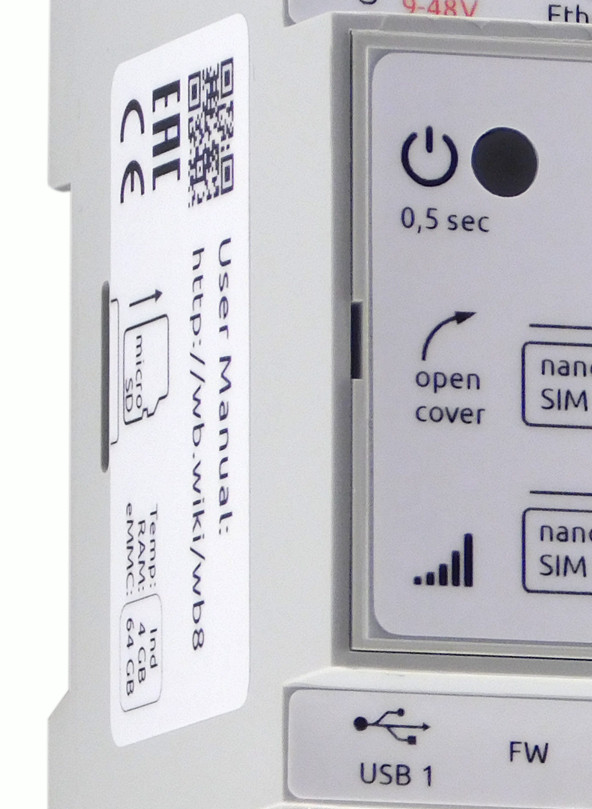
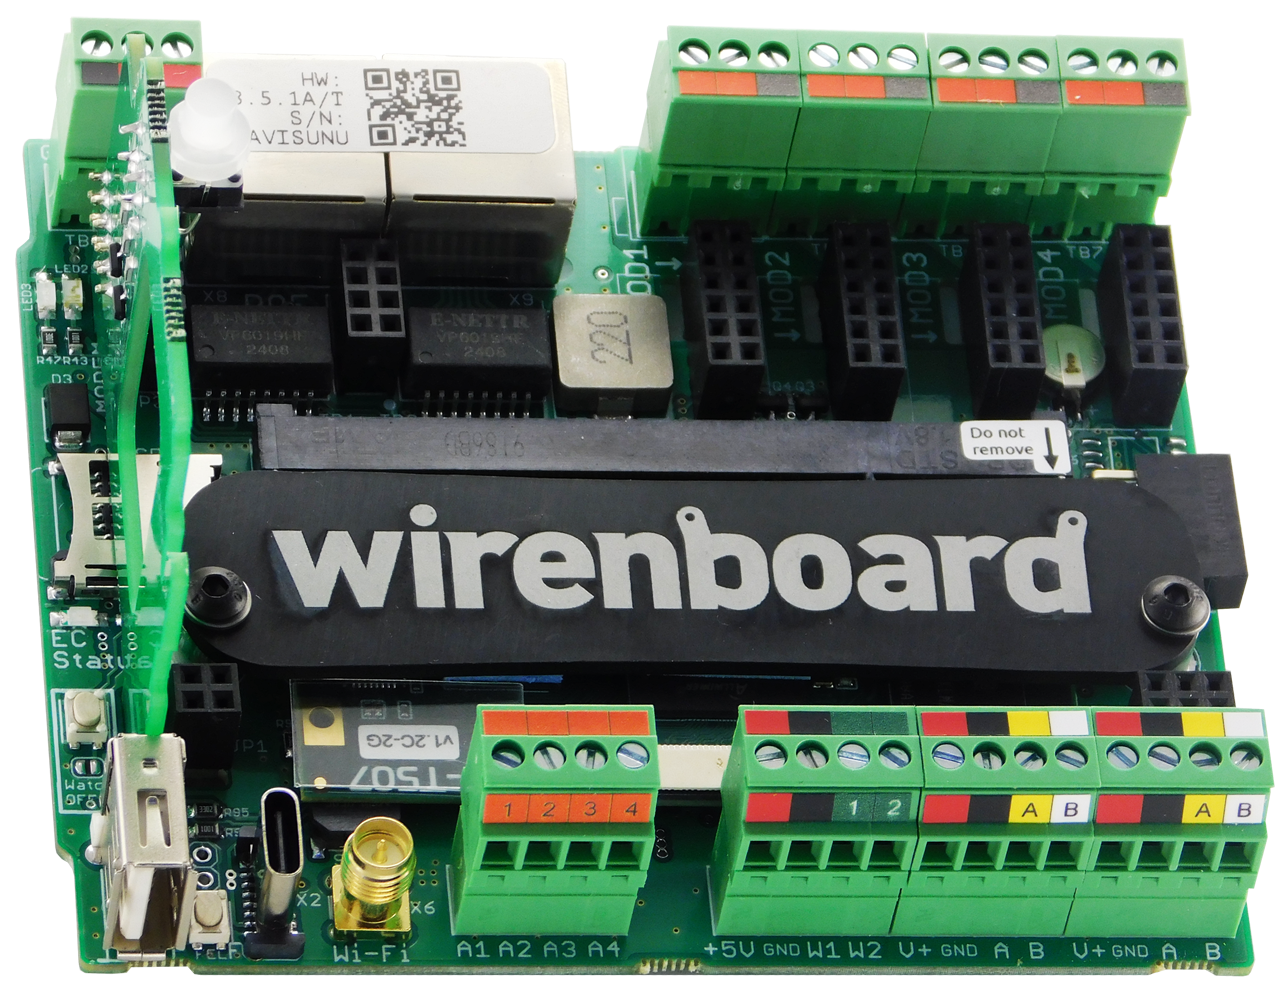
L’emplacement MicroSD à haut débit est sur le côté gauche. Insérez la carte avec les contacts vers le bas jusqu’au clic. Elle peut stocker les sauvegardes et journaux ou étendre le stockage de données disponible. La carte apparaît comme /dev/mmcblk1; sa première partition est montée automatiquement à /mnt/sdcard.
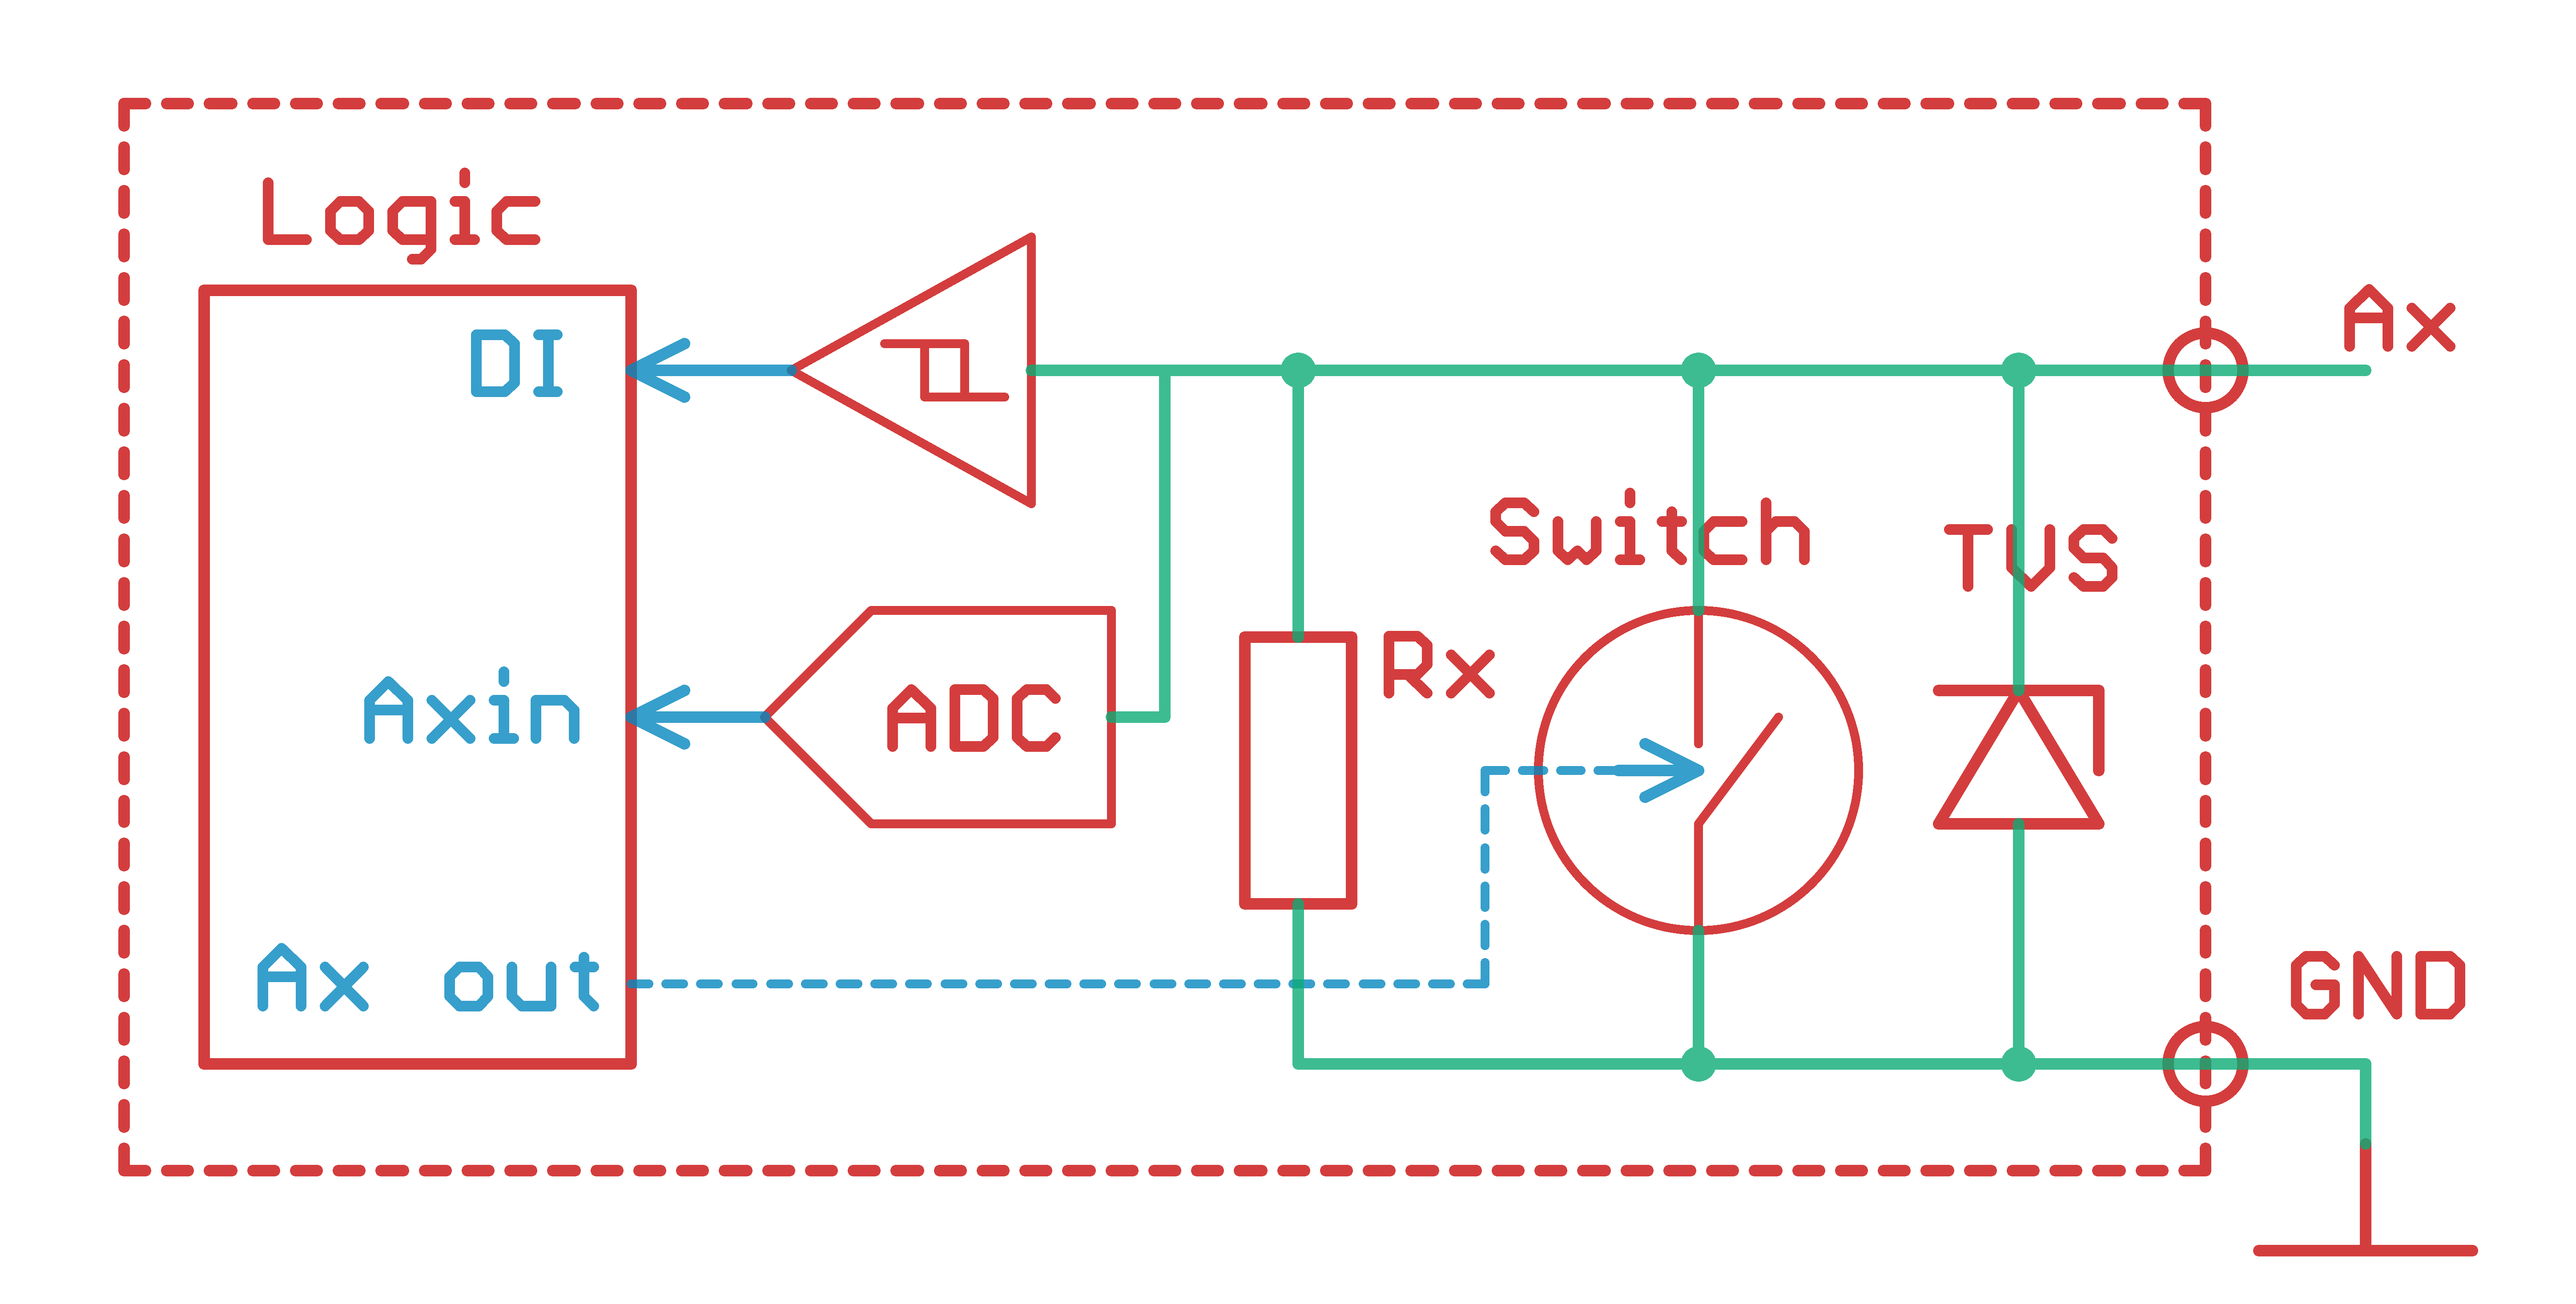
E/S universelles A1–A4
Chaque canal a une résistance d’entrée de 100 kΩ. Les mesures d’entrée numérique et analogique fonctionnent simultanément lorsque l’interrupteur de sortie est désactivé. Activer Ax_OUT relie la borne à GND via la sortie à collecteur ouvert.
| Fonction | Caractéristiques électriques | Commande MQTT |
|---|---|---|
| Sortie à collecteur ouvert | Jusqu’à 1 A sous 36 V ; écoule le courant vers GND | wb-gpio/Ax_OUT |
| Entrée numérique | Niveau logique 1 au-dessus de 3 V, niveau logique 0 en dessous de 1.5 V. | wb-gpio/Ax_IN |
| Entrée analogique | 0–36.3 V, ±(1% + 60 mV). | wb-adc/Ax |
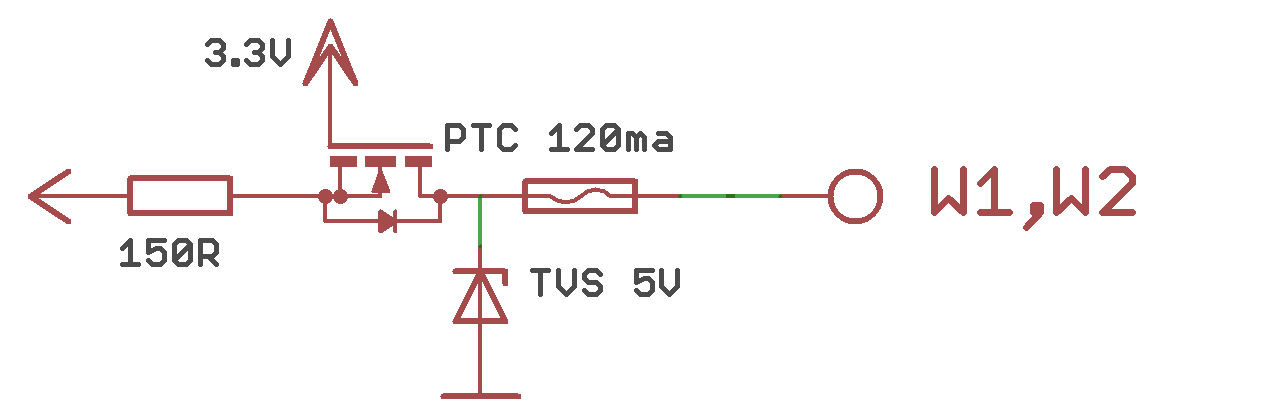
Canaux W1–W2
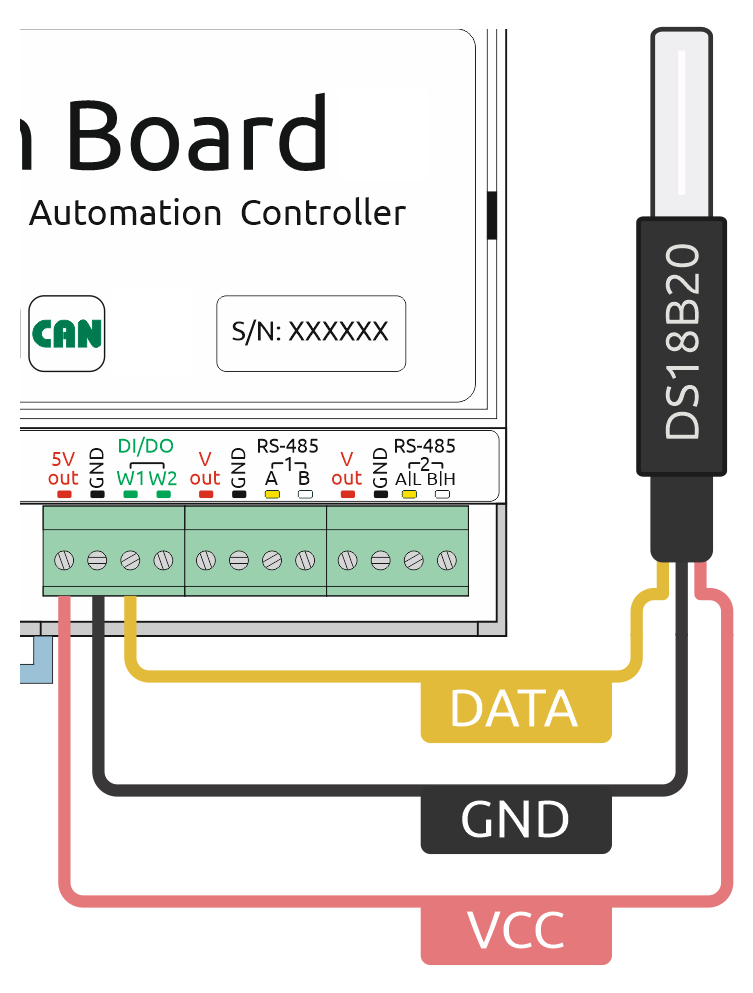
W1 et W2 sont configurables indépendamment comme interfaces 1-Wire ou entrées numériques à contact sec. Sélectionnez le mode dans l’interface web sous Settings → Configs → Expansion modules and ports → Wx terminal mode.
En mode 1-Wire, une résistance interne de rappel de 3 kΩ est déjà installée ; aucune résistance externe n’est donc nécessaire. Les capteurs de température pris en charge incluent DS18B20. La longueur du bus, sa topologie et la qualité du câble déterminent le nombre fiable de capteurs. En mode entrée numérique, le canal s’active lorsqu’il est court-circuité vers GND.
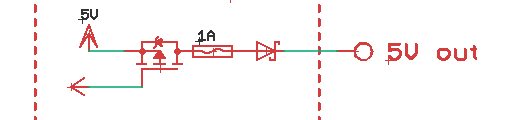
Sorties d’alimentation 5Vout et Vout
5Vout fournit 5 V pour les capteurs et est protégée contre les courts-circuits et les surtensions externes. Elle reste active sur alimentation de secours et peut être commutée depuis le canal 5V_OUT de l’appareil Discrete I/O.
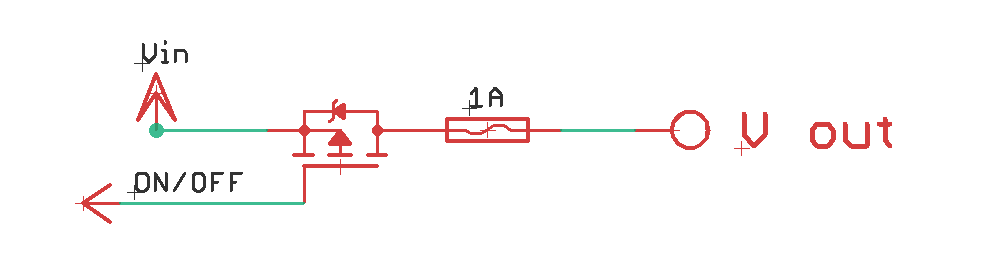
Les deux bornes Vout fournissent la tension d’alimentation du contrôleur avec une limite totale de 1 A. Leur état logiciel est conservé après redémarrage et arrêt par le bouton d’alimentation. Vout s’éteint automatiquement au-delà de 29 V d’alimentation du contrôleur ; sur alimentation de secours, elle fournit 11 V. Commandez-la avec Relays & FETs → V_OUT. Un fusible réarmable polymère de 1 A protège la sortie.
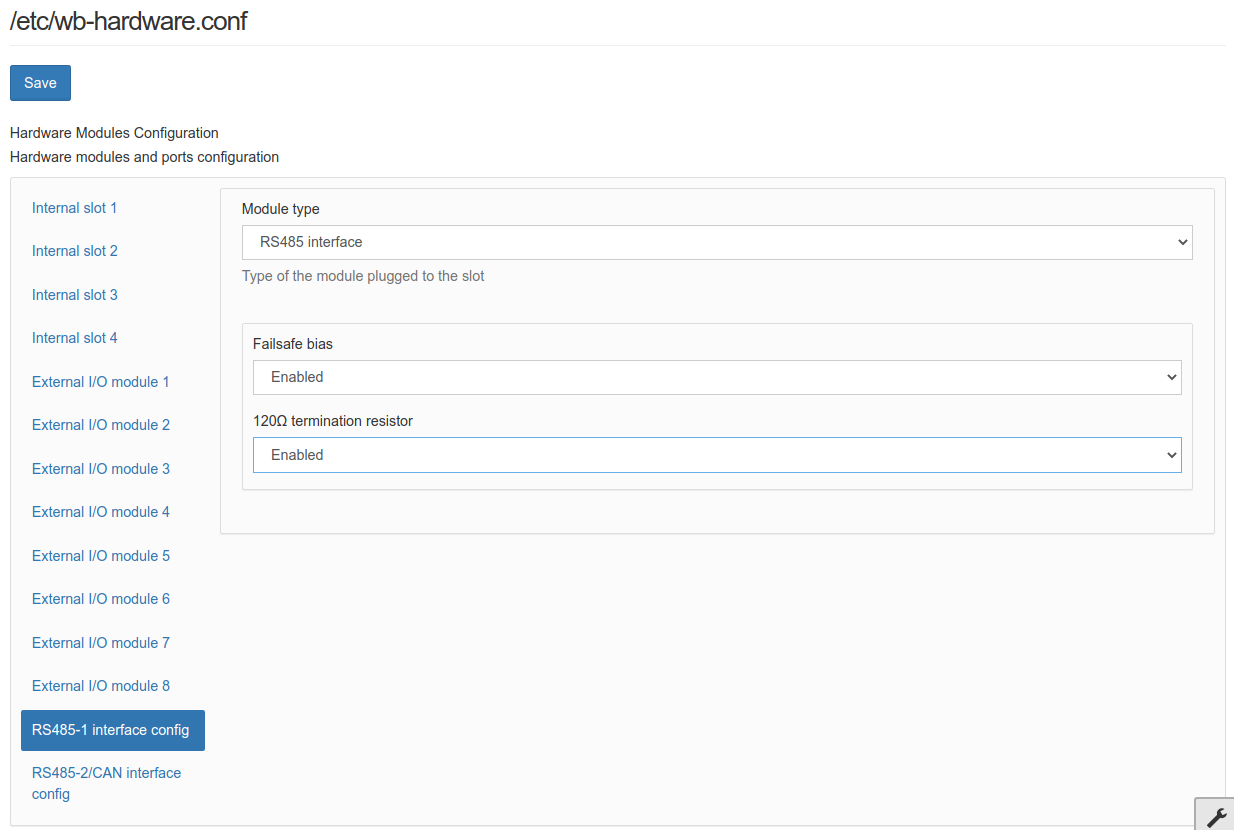
Terminaison RS-485 et polarisation de repos
Une ligne RS-485 doit être terminée par 100–120 Ω à ses deux extrémités physiques. Le contrôleur possède des terminaisons commandées par logiciel. Les résistances de polarisation de repos sur A et B sont activées par défaut ; désactivez-les dans l’interface web lorsque le contrôleur fonctionne comme esclave RS-485.
Borniers et câblage
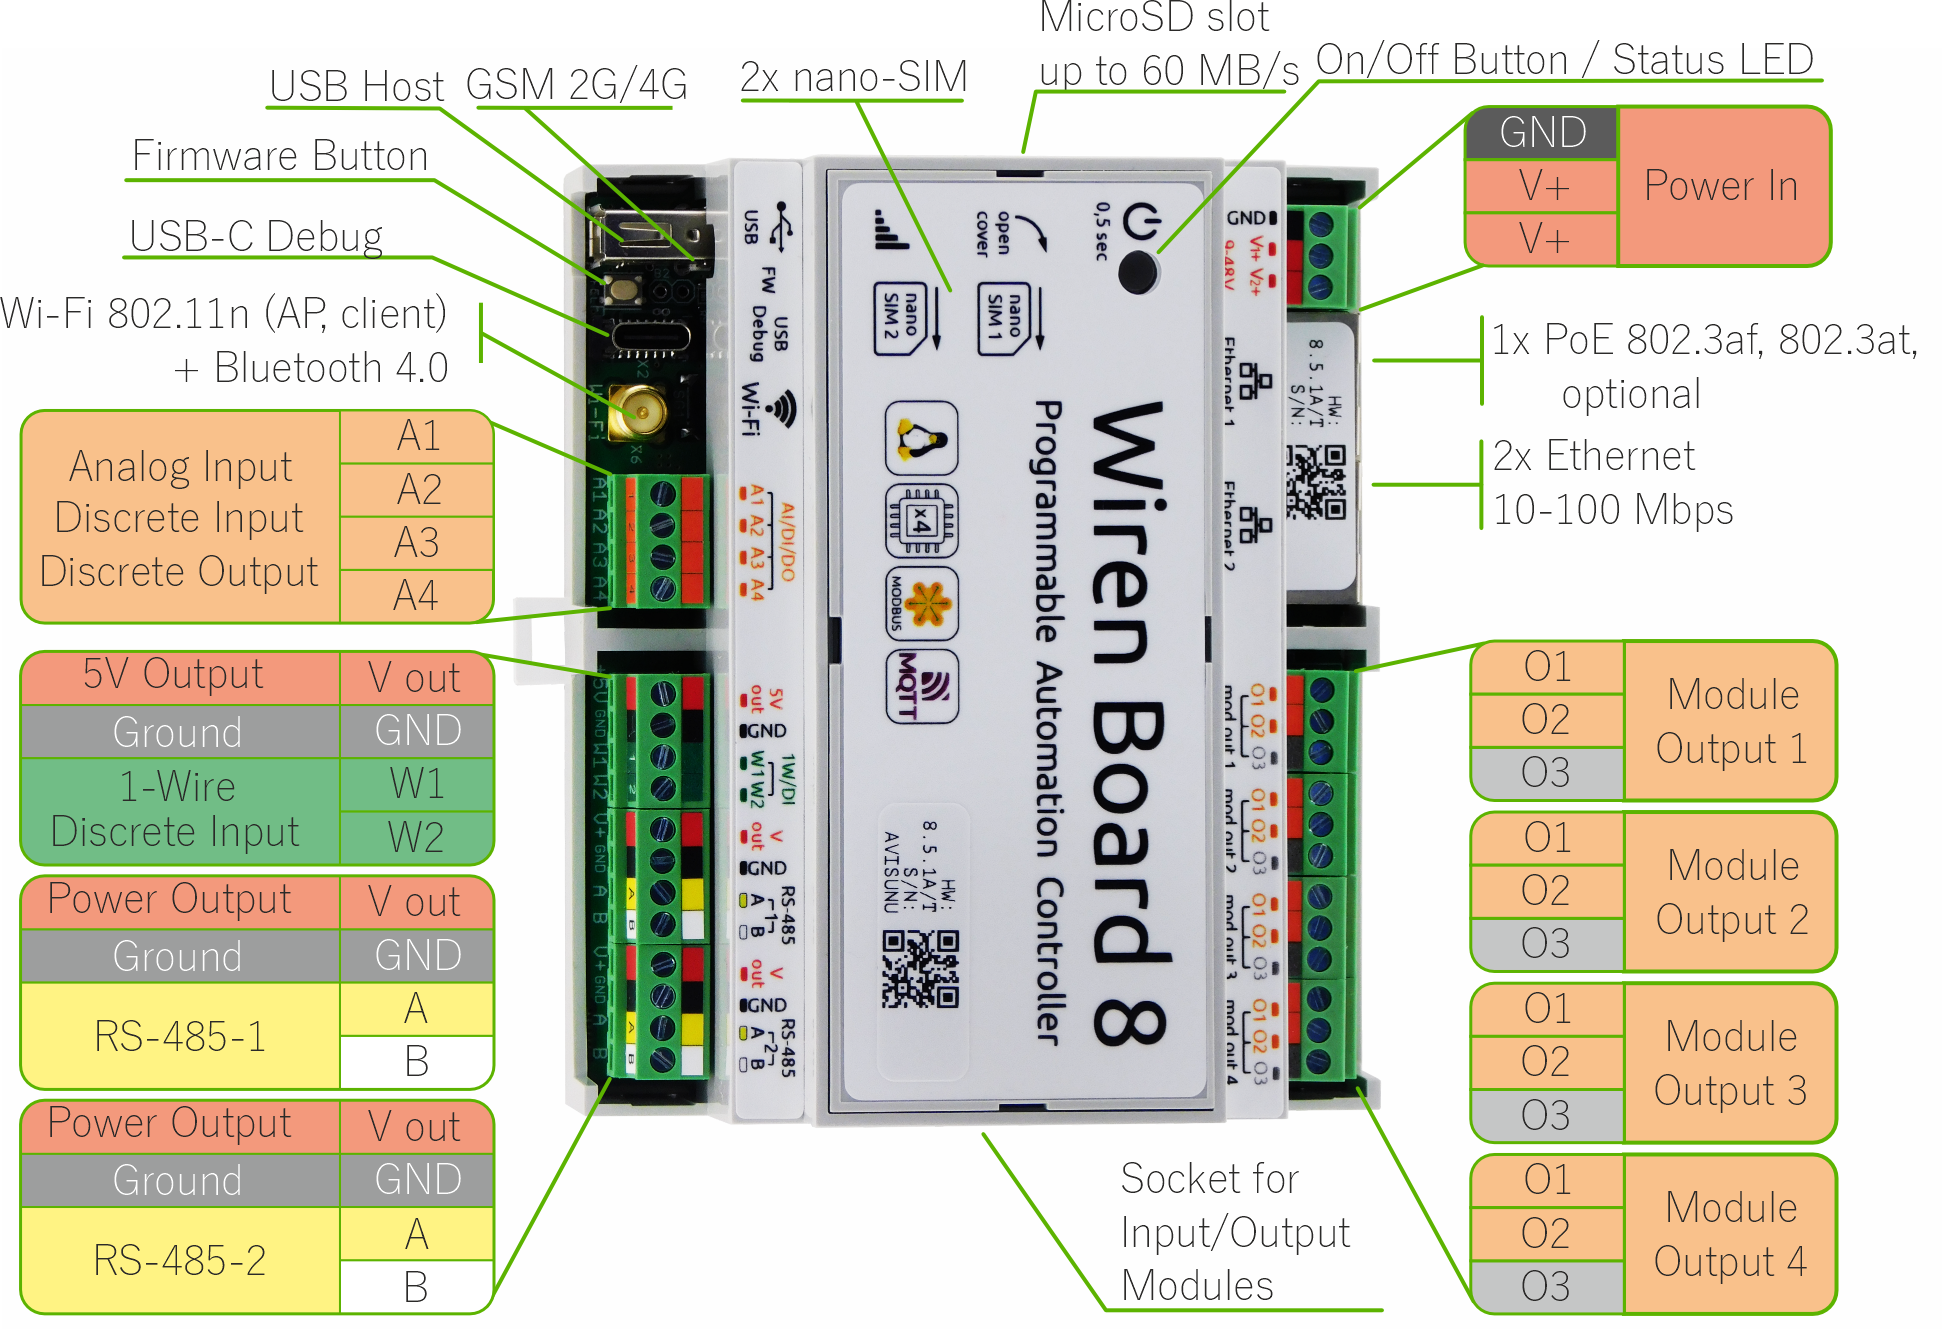
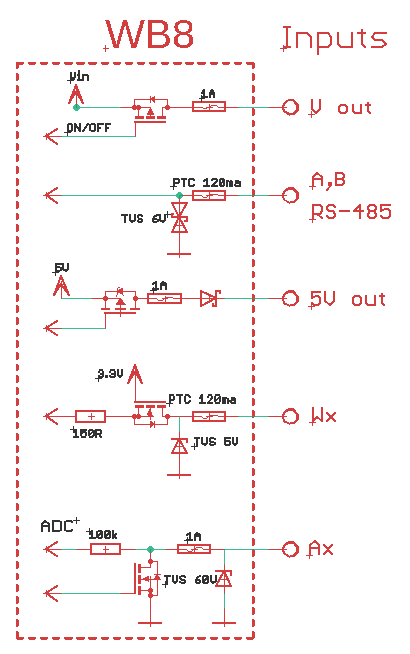
| Borne | Limite | Fonction |
|---|---|---|
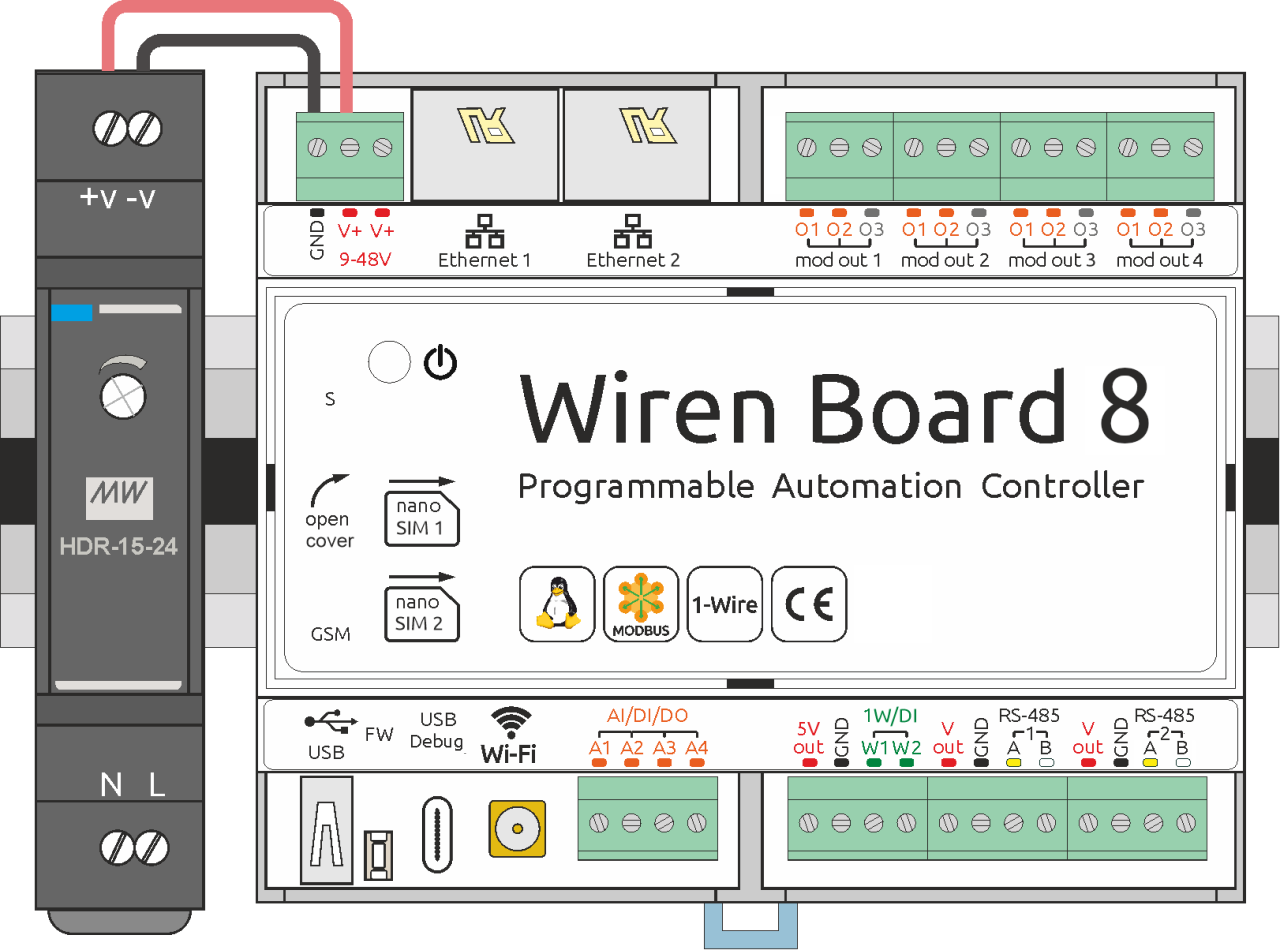
| Vin / GND | 52 V maximum | Entrée d’alimentation protégée contre l’inversion de polarité ; toutes les bornes GND sont communes |
| O1–O3 | Selon le module | E/S des modules d’extension internes |
| A1–A4 | 30 V, 1 A | Sortie à collecteur ouvert, entrée numérique et ADC |
| W1–W2 | 5 V | 1-Wire ou GPIO/entrée à contact sec |
| 5Vout | 5 V, 0.5 A | Alimentation de capteurs commutable par logiciel |
| A / B | Interface 5 V | Port RS-485 1 |
| RS-485-2 A / B | Interface 5 V | Second port RS-485 intégré |
| Vout | 1 A au total | Sortie d’alimentation du contrôleur commutable par logiciel, protégée au-delà de 29 V |
Utilisez des conducteurs souples multibrins avec embouts de câblage isolés. Pour les bornes de commande, utilisez des embouts simples de 0.35–1 mm² ou doubles de 0.35–0.5 mm² ; couple de serrage : 0.2 N·m. Les bornes de puissance acceptent des embouts simples jusqu’à 2.5 mm² ou doubles jusqu’à 1.5 mm² ; couple : 0.5 N·m. La longueur recommandée du manchon de l’embout est de 8 mm. Ne serrez pas excessivement les bornes à vis amovibles au pas de 3.5 mm.
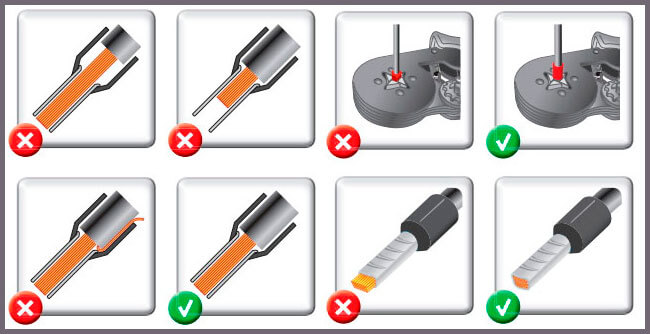
L’avertisseur sonore commandé par logiciel est raccordé au contrôleur embarqué. Il fournit des retours sonores à la mise sous tension, au redémarrage et lors de l’utilisation du bouton ; sa fréquence est configurable.
Alimentation principale et de secours
Raccordez une ou deux alimentations 9–48 V DC à V+ avec GND commun. Un PoE actif ou passif optionnel peut alimenter le contrôleur via Ethernet 1. Lorsque plusieurs sources sont raccordées, celle ayant la tension la plus élevée est utilisée.
Un module WBMZ6-BATTERY fournit l’alimentation de secours. Lorsque Vin tombe sous le seuil configuré, le contrôleur passe sur batterie et peut rester en fonctionnement ou effectuer un arrêt ordonné.
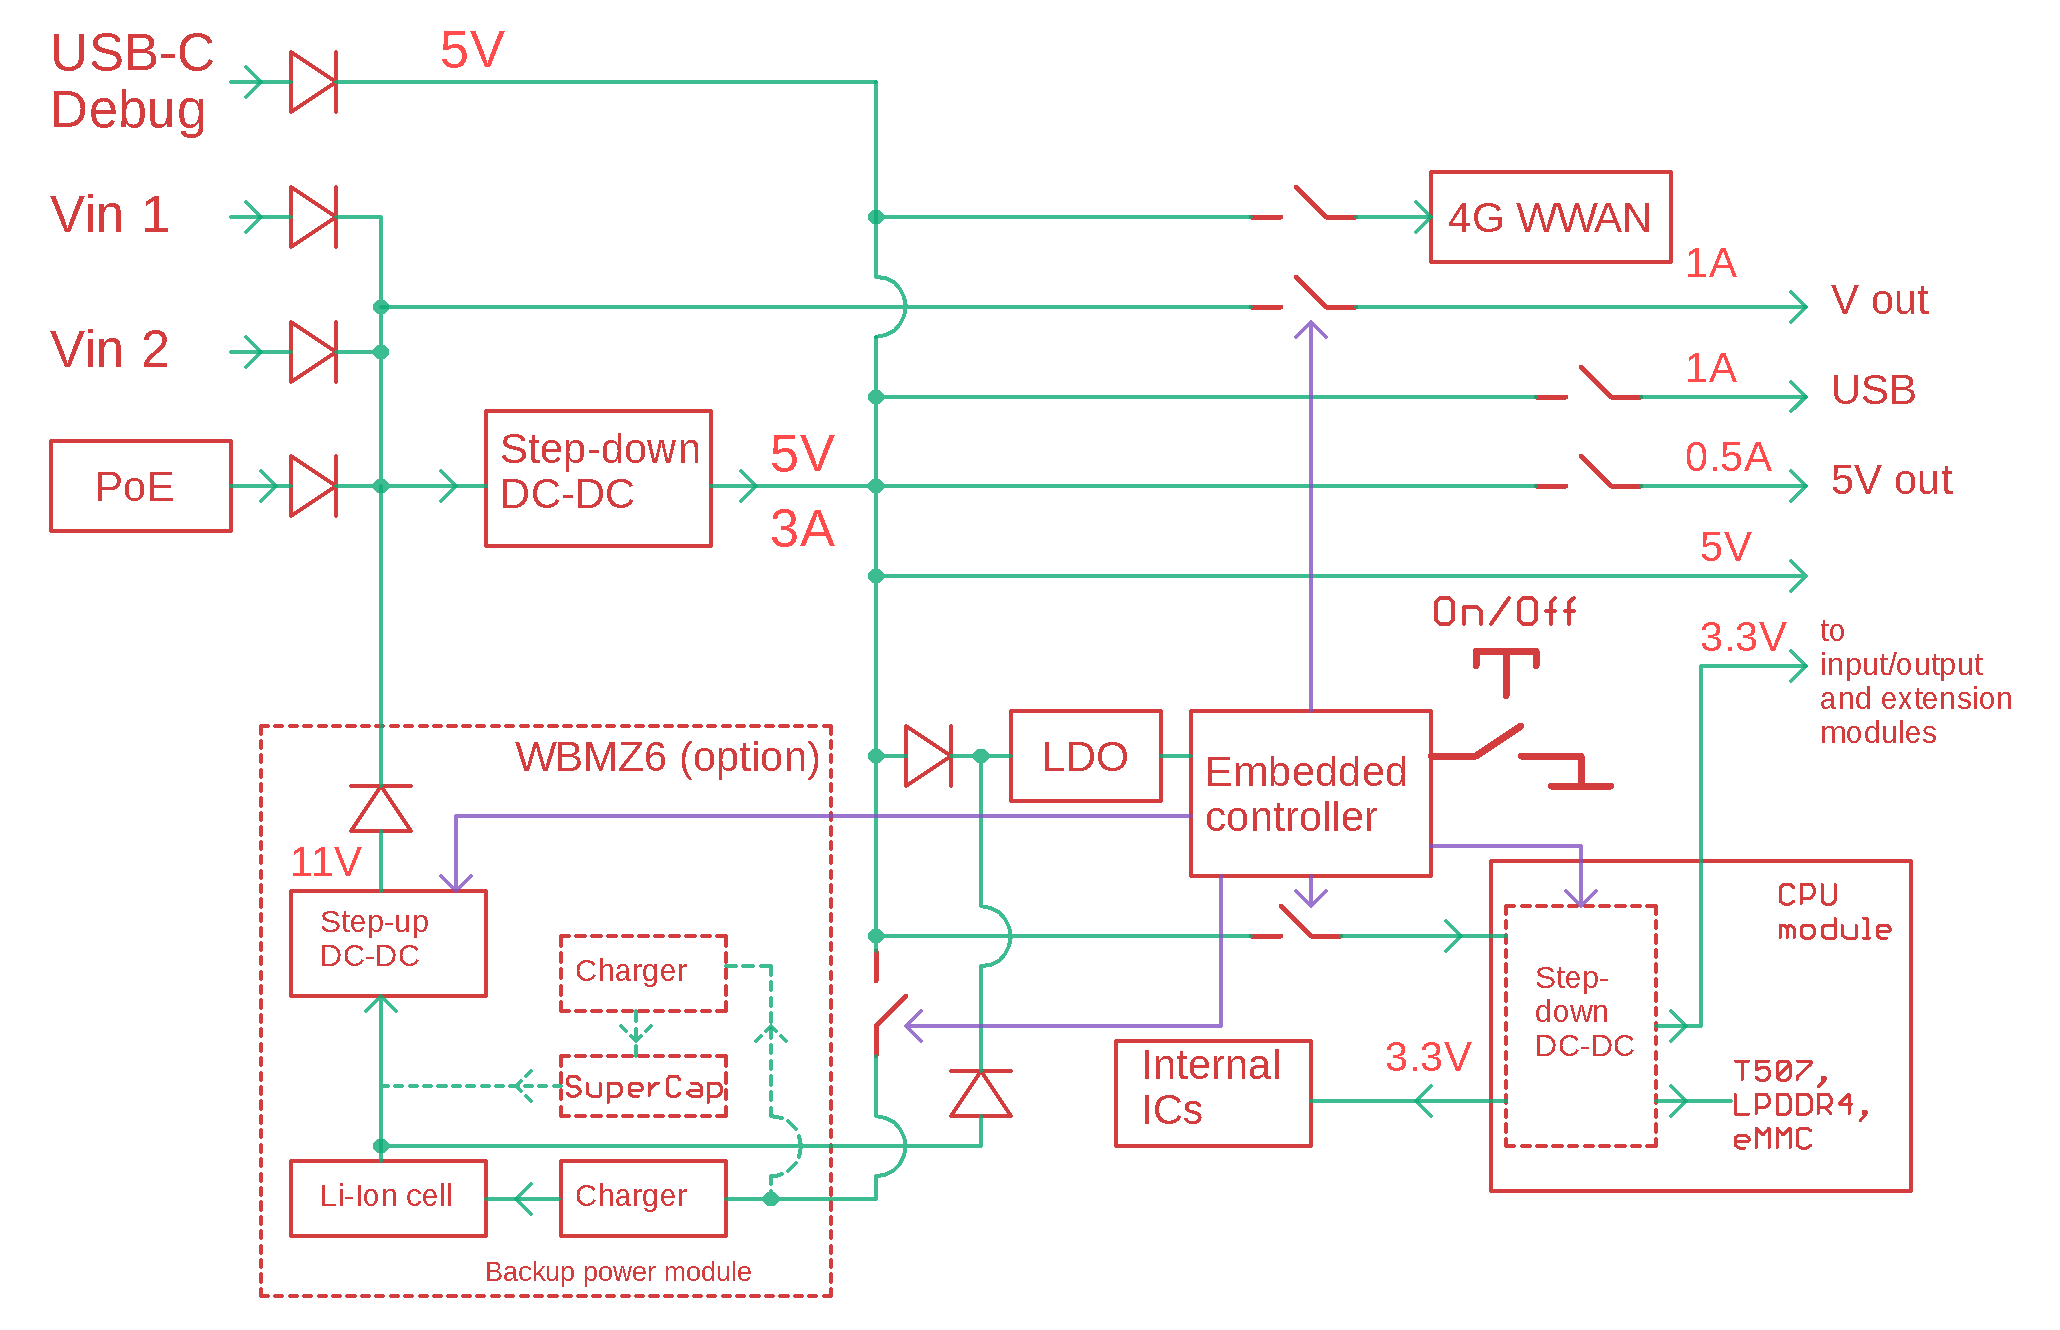
Contrôleur embarqué, réveil programmé et chien de garde
Le microcontrôleur embarqué gère l’alimentation, l’horloge temps réel, la mesure de tension A1–A4, la température de la carte, le réveil programmé et le temporisateur chien de garde.
Pour arrêter maintenant et réveiller après 60 secondes :
rtcwake -m off -s 60Pour réveiller à une heure locale absolue, convertissez-la en temps Unix et transmettez le résultat à rtcwake:
date +%s -d "2026-10-09 07:15"
rtcwake -m off -l -t 1791522900
Vérifiez l’horodatage généré pour le fuseau horaire du contrôleur avant utilisation. Le réveil programmé peut aussi être automatisé par wb-rules.
Le chien de garde matériel redémarre le contrôleur si le logiciel surveillé cesse de répondre. Arrêtez le chien de garde avant de modifier la configuration des services surveillés, validez les changements, puis redémarrez-le. Si une configuration invalide provoque une boucle de redémarrage, connectez-vous par SSH dans les 60 premières secondes après le démarrage et arrêtez le service chien de garde.
Chauffage de la carte processeur
À la mise sous tension, le contrôleur embarqué mesure la température de la carte. Sous −15 °C, il active le chauffage. Sous −20 °C, il retarde l’alimentation de la carte processeur jusqu’à ce qu’elle atteigne −15 °C, puis poursuit le chauffage jusqu’à −10 °C. Le chauffage ne fonctionne que depuis V+ ou PoE, pas depuis Debug USB ni la batterie de secours.
Exploitation à distance et dépannage
Pour les sites distants, utilisez un service d’accès distant administré, Tailscale ou un VPN correctement géré. Maintenez la date, l’heure et le fuseau horaire corrects pour les journaux, certificats et règles planifiées. Le numéro de lot matériel est imprimé sur l’étiquette du boîtier et le circuit imprimé et combine les numéros de lot de la carte de base et de la carte processeur.
Les relais et contacteurs peuvent générer des transitoires haute fréquence de plusieurs kilovolts, particulièrement avec des charges inductives. Installez le réseau RC d’amortissement, la varistance ou l’autre dispositif de suppression approprié directement sur la charge ou l’élément de commutation, séparez les câblages de puissance et de communication, et utilisez une topologie et une terminaison RS-485 correctes.
Carte et dimensions
Autres interfaces
L’avertisseur sonore produit un signal audible à fréquence réglable.
Appareils pris en charge
Le contrôleur prend en charge les appareils RS-485 Wiren Board et d’autres périphériques par les interfaces, pilotes et protocoles d’intégration disponibles. Consultez les manuels des appareils et les informations de compatibilité pour connaître la procédure de raccordement et de configuration nécessaire.
Configuration réseau pour les sites distants
Les options comprennent Wiren Board Cloud pour l’administration distante et Tailscale pour l’accès distant sans exploiter votre propre serveur VPN. Configurez et vérifiez les paramètres réseau du site avant de laisser le contrôleur sans surveillance.
Date, heure et fuseau horaire
Configurez la date, l’heure et le fuseau horaire local du contrôleur. Les paramètres de synchronisation horaire sont disponibles dans l’éditeur de configuration NTP sous Settings → Configs. Consultez les instructions de synchronisation horaire.
Problèmes connus
Consultez les errata matériels du Wiren Board 8 lors du diagnostic d’un problème susceptible de dépendre de la révision du contrôleur.
Révisions matérielles
Le numéro de lot (Batch №) figure sur l’étiquette latérale du boîtier et sur le circuit imprimé. Le numéro de lot du contrôleur combine ceux de sa carte de base et de sa carte processeur. Les relevés des révisions matérielles décrivent les modifications des cartes du contrôleur.
Dépannage
Perturbations des relais et contacteurs
Les relais et contacteurs peuvent produire des perturbations affectant les appareils voisins. Lors de la commutation d’une charge, particulièrement inductive, les contacts génèrent des transitoires haute fréquence pouvant atteindre plusieurs kilovolts et se coupler à d’autres circuits. Les réseaux d’amortissement suppriment ces transitoires, réduisant les perturbations et améliorant la stabilité des équipements.
Informations supplémentaires
- Périphériques du Wiren Board 8.5 : accès de bas niveau aux GPIO et autres périphériques du contrôleur depuis des logiciels personnalisés.
- Accès direct aux GPIO.
- Mises à jour du micrologiciel et rétablissement des paramètres d’usine.
- Récupération du mot de passe root.
Images et plans
- Bibliothèque CorelDRAW 2018, utilisant la police Ubuntu : WB-Library.cdr.zip.
- Bibliothèque Visio des appareils Wiren Board : WB-Visio-Lib.zip. Des symboles supplémentaires de boîtiers, disjoncteurs et contacteurs sont disponibles dans les bibliothèques tierces.
- Bibliothèque SVG : WB-Library.svg.zip.
- Plan AutoCAD 2013 DXF : Wiren_Board-8.5.dxf.zip.
- Plan PDF : Wiren_Board-8.5.dxf.pdf.
- Bibliothèque de symboles AutoCAD Electrical : Wirenboard-AE-base.zip.
