 Documentación
Z-Wave.Me WB-MSW
Multisensor mural Z-Wave Plus y RS-485
Referencias de pedido incluidas (1)
ZME_WB-MSW— Z-Wave Plus y RS-485 Modbus RTU
Descripción del producto
ZME_WB-MSW
WB-MSW-ZWAVE
Versión 1.0
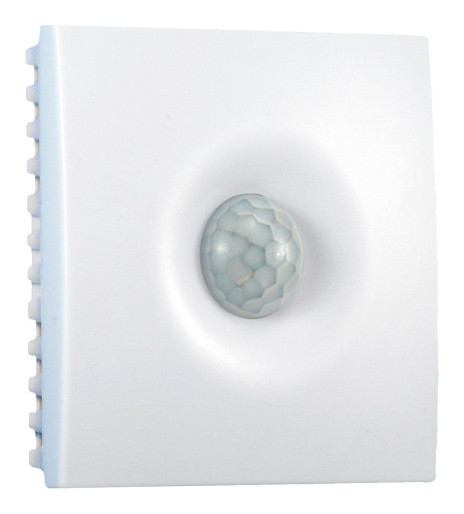
El multisensor mural Z-Wave.Me es un multisensor que funciona mediante Z-Wave Plus™ y RS-485 e incorpora sensores de temperatura, humedad, luz, movimiento, nivel de ruido, concentración de CO₂ y compuestos orgánicos volátiles (VOC). El transceptor IR integrado está diseñado para controlar equipos de TV/AV y aire acondicionado.
La carcasa del multisensor es de plástico y no es impermeable; está diseñada para su uso en viviendas y oficinas. Para montaje en pared.
Admite funcionamiento mediante el protocolo de radio Z-Wave o el bus RS-485 de dos hilos con órdenes Modbus RTU.
Valor medido |
Rango |
Exactitud |
Listo después del encendido |
|---|---|---|---|
Concentración de CO₂ |
400 – 5000 ppm (partes por millón) |
100 ppm + 5% del valor medido |
3 min, calibración automática cada 7 días |
Temperatura |
−40 °C – +80 °C |
±0.3 °C (en el rango 0 – 70 °C) ±0.5 °C (en los rangos −40 – 0 °C y 70 – 80 °C) |
1 sec, constante de tiempo (equilibrado con el aire ambiente) ~4 min |
Humedad |
5 – 95 % |
±3 % |
1 sec |
Nivel de ruido (presión sonora) |
38 – 105 dB |
±2 dB (±3 dB en v.4.8) |
5 s |
Iluminancia |
0,02 – 100 000 lx |
±10 % |
1 sec |
|
Calidad del aire - VOC (compuestos orgánicos volátiles) |
0 ppm – 60000 ppb (partes por millón) para etanol |
±15 % (típico) ±40 % (máx.) |
5 min (autocalibración después de 12 horas) |
Sensor de movimiento |
Hasta 8 m, 120 grados |
|
8 sec |
Transmisión de comandos IR |
Hasta 10 m (depende de las condiciones del entorno) |
|
1 sec |
¿Qué son Z-Wave™ y Long Range?
El protocolo Z-Wave es una tecnología de comunicación inalámbrica sub-GHz abierta e interoperable, diseñada específicamente para aplicaciones de control, supervisión y lectura de estado en entornos residenciales y comerciales ligeros. Z-Wave tiene dos modos de funcionamiento: Z-Wave MESH, una red MESH sub-GHz muy fiable, y Long Range (solo EE. UU.), que funciona con una topología STAR y ofrece un alcance de más de una milla.
Este producto puede utilizarse en cualquier red Z-Wave con otros dispositivos certificados Z-Wave de otros fabricantes.
Nota: Para añadirlo en modo Z-Wave Long Range, solo puede utilizar SmartStart.
Conexión
El bornero "V+ GND A B" con paso de 3.5 mm se utiliza para conectar la alimentación y el bus RS-485.
Características de la alimentación:
- Tensión: 9 V – 28 V DC
- Potencia: 4W
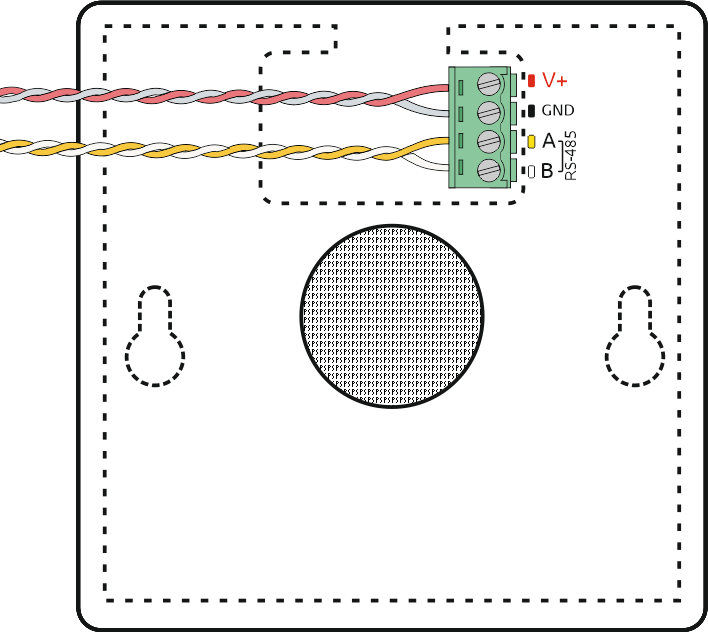
Montaje mural
Para un montaje que permita retirarlo fácilmente, utilice tornillos con una cabeza de unos 7 mm de diámetro; para una fijación permanente, utilice 9-10 mm.
El dispositivo debe utilizarse en las condiciones ambientales recomendadas.
Recomendamos colocar los multisensores en paredes cálidas (interiores), a una altura de 1-1.6 m sobre el nivel del suelo, teniendo en cuenta las posibles corrientes de aire y la exposición al sol.
Cuando se monta en el techo de una sala de estar, la temperatura será mayor que en la habitación y la humedad será menor. La concentración de CO₂ no depende de la altura.
Si el sensor se monta en una pared exterior, durante la estación fría la lectura del sensor de temperatura será varios grados inferior a la temperatura de la habitación.
Después de instalar el multisensor, el sensor de CO₂ se calibrará automáticamente en el nuevo entorno. La calibración completa tarda 7 días.
Proceso de inclusión (añadir) / exclusión (eliminar) Z-Wave
Incorporación mediante pulsaciones del botón Z-Wave
1. Encienda el dispositivo y espere 2-3 minutos hasta que el sensor de CO₂ (canal 6) esté calibrado. Si realiza la inclusión antes, faltará el sensor de CO₂.
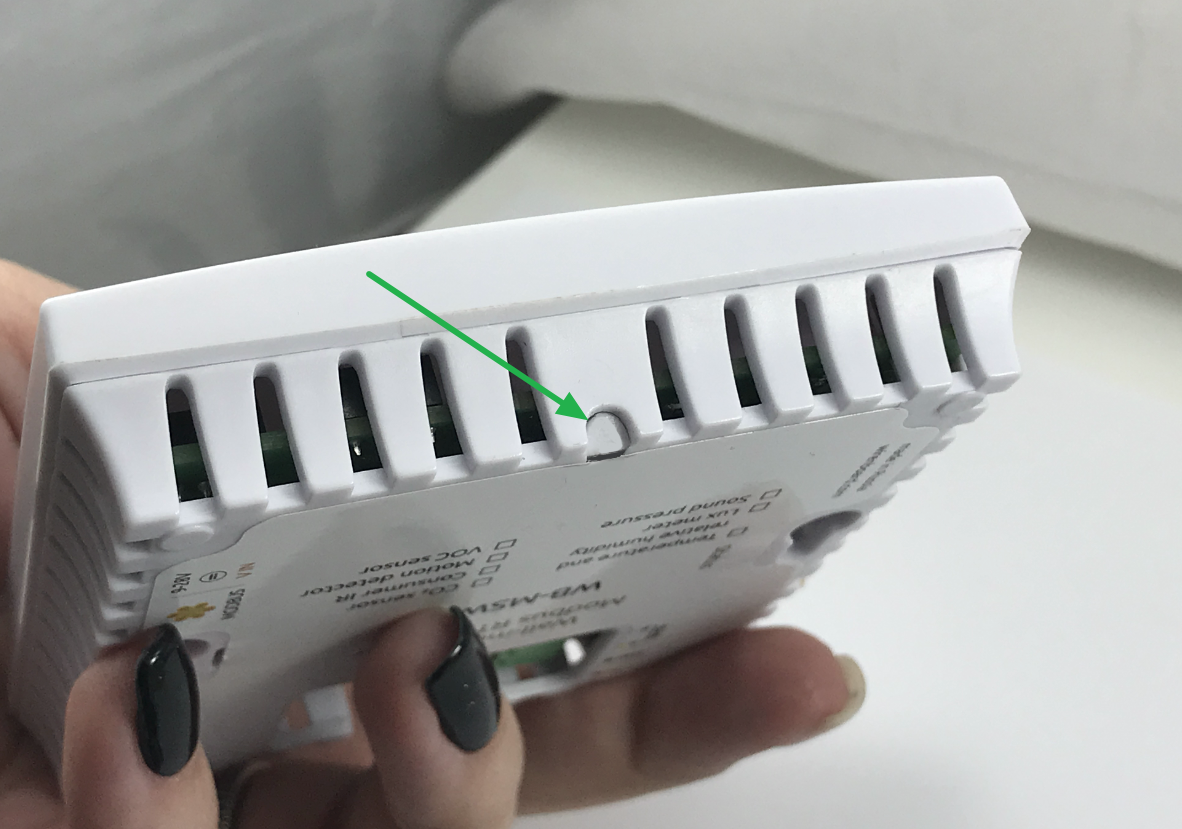
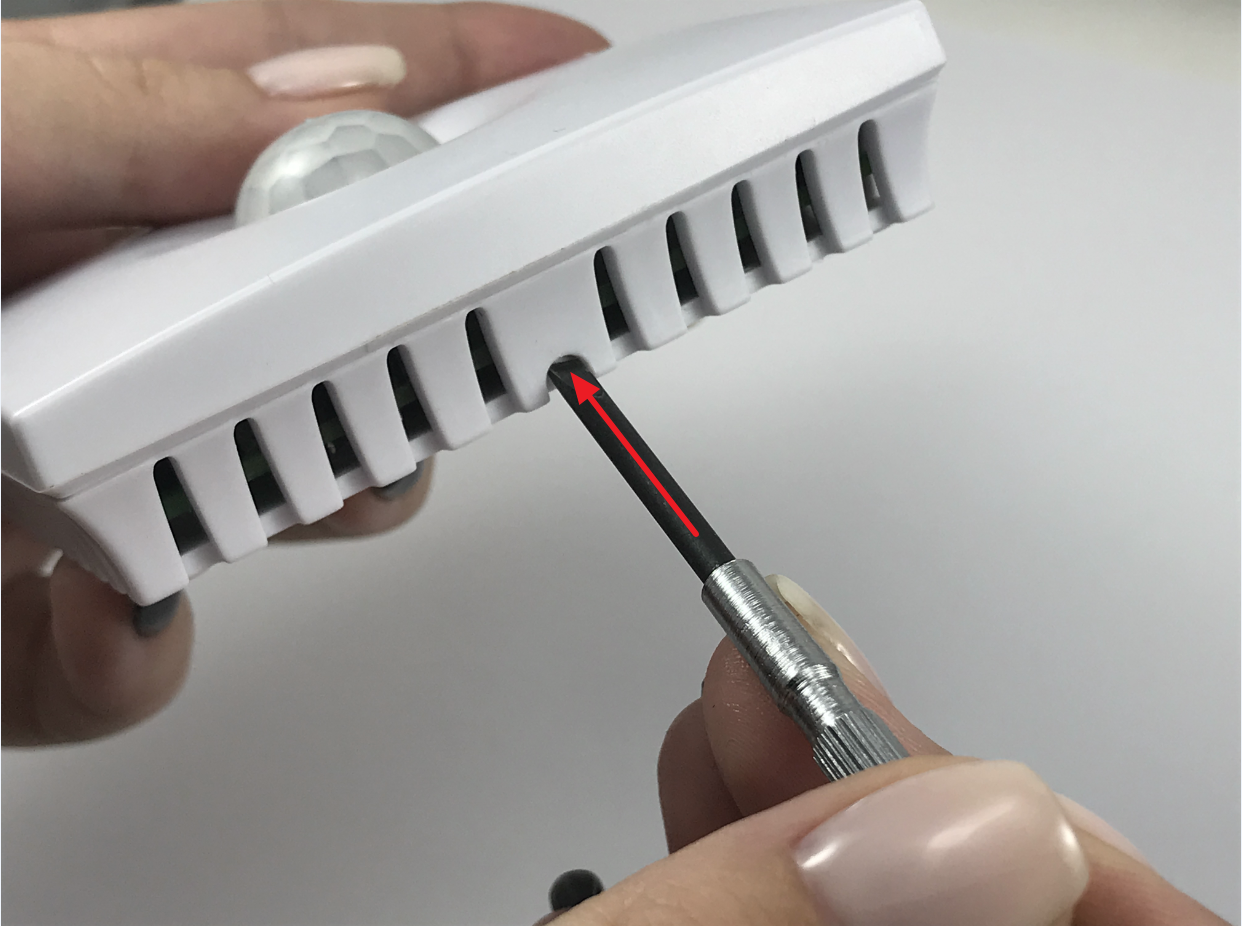
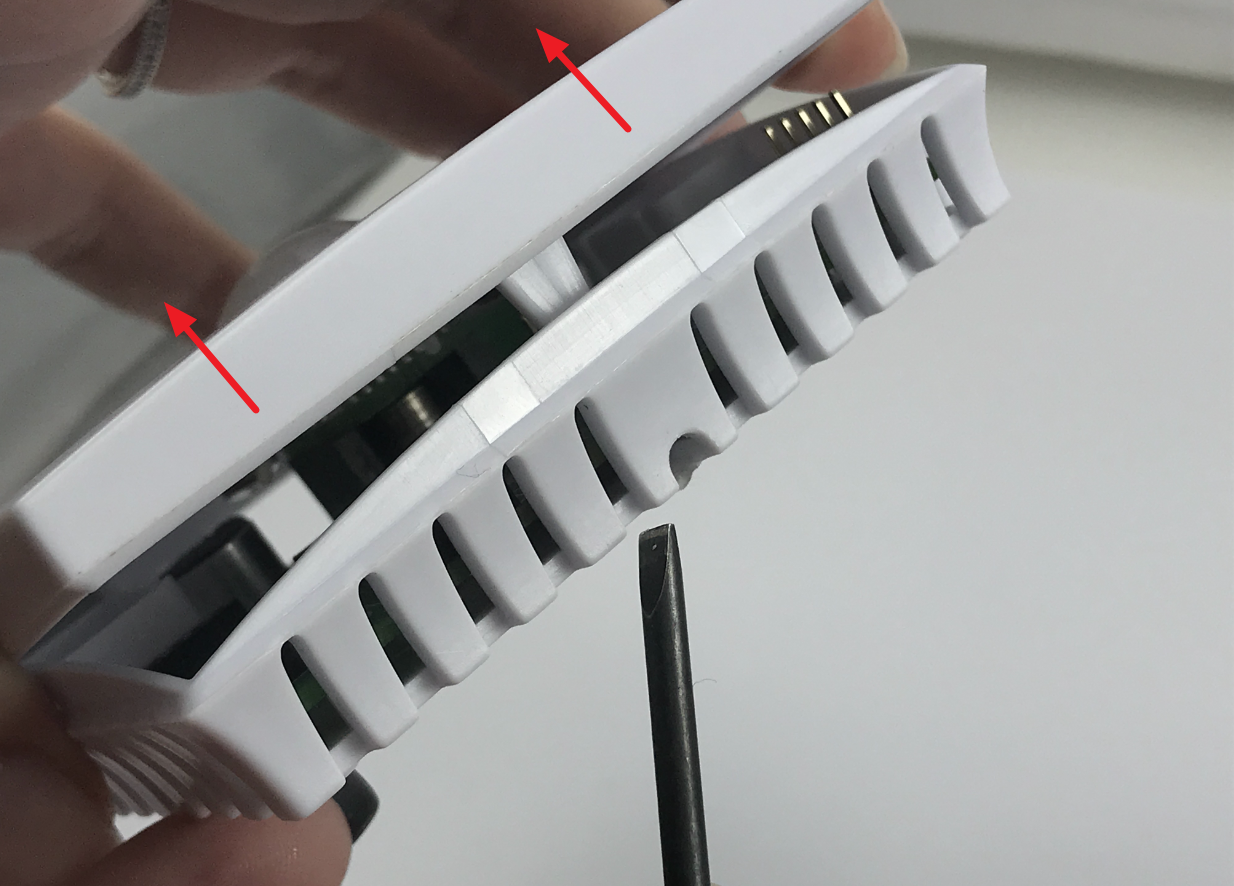
2. Retire la tapa superior
 |
 |
 |
|---|---|---|
| Localice la pestaña de cierre en la parte inferior de la carcasa | Presione el pestillo hasta el tope con un destornillador perpendicular al lateral de la carcasa | Levante la tapa superior |
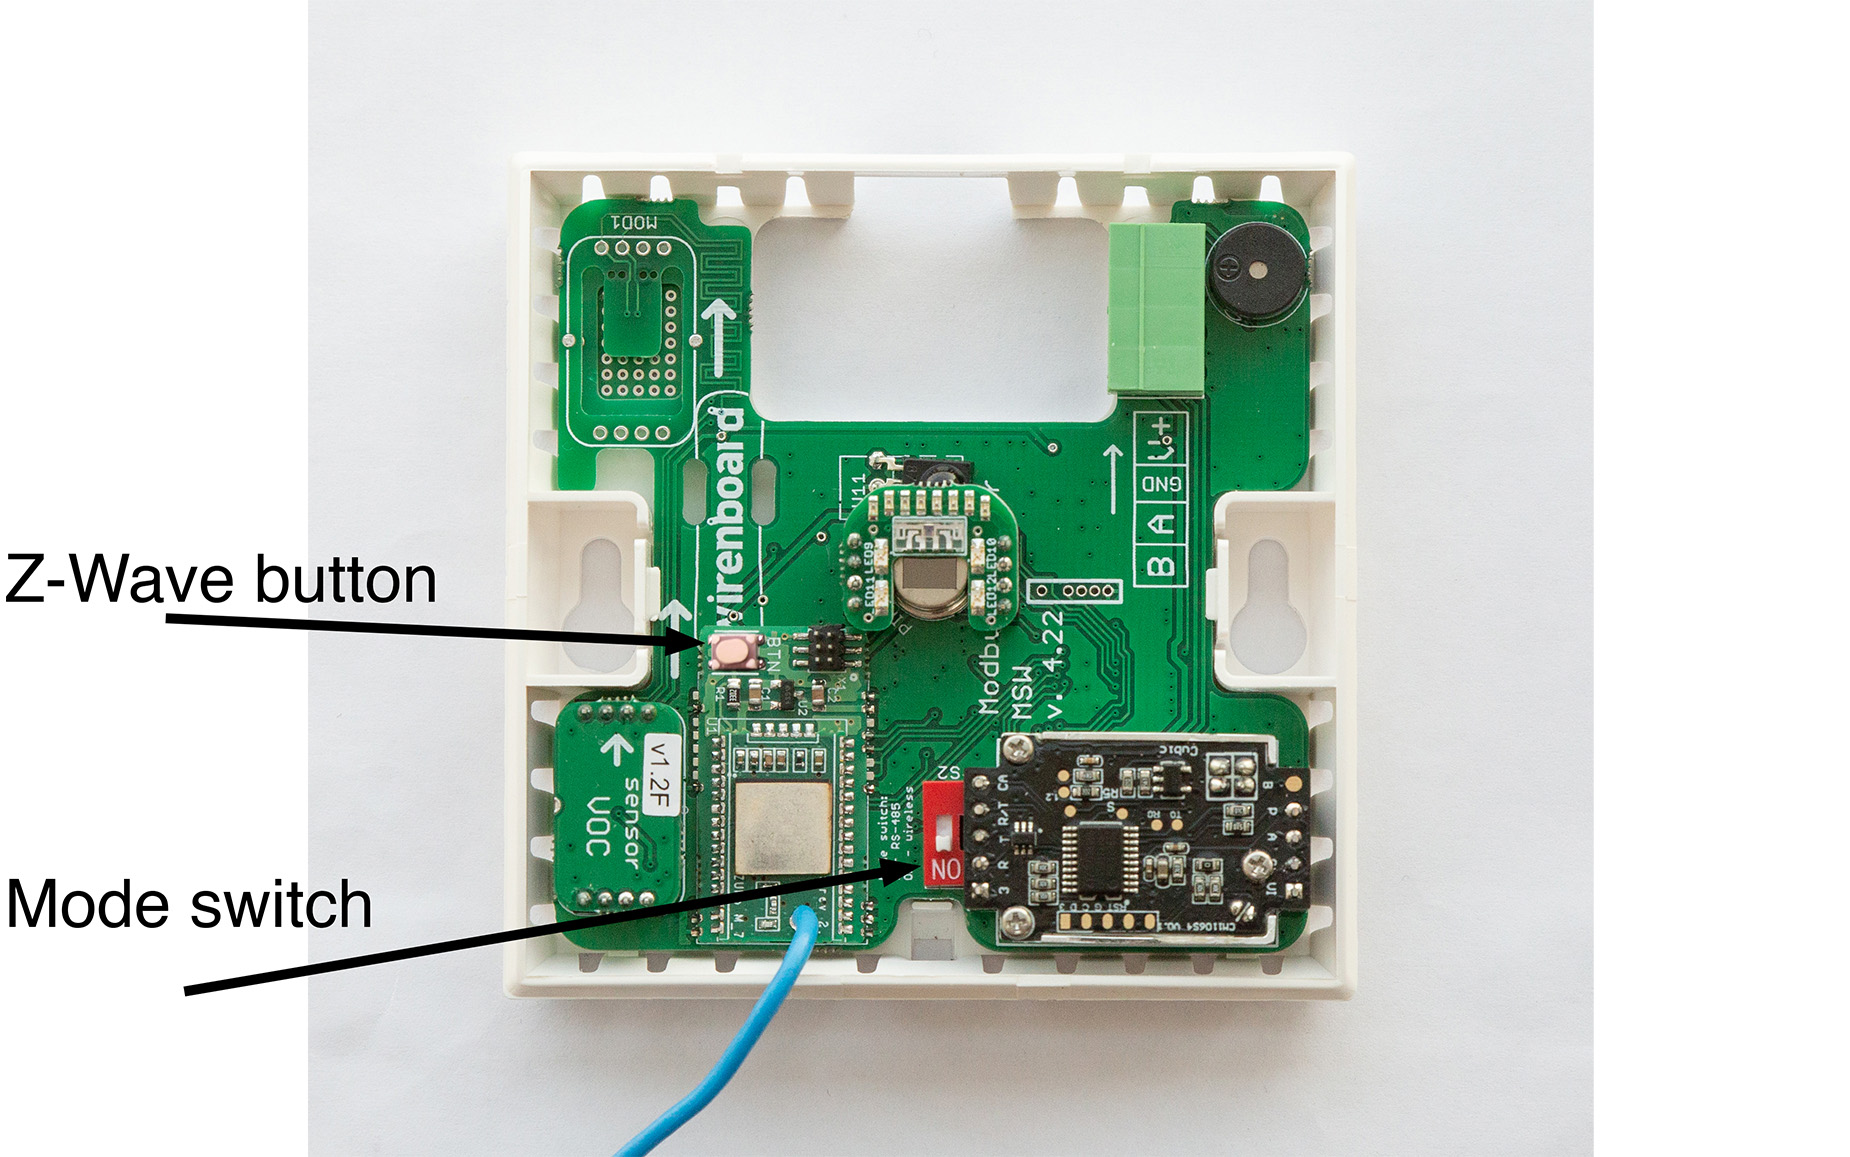
3. El botón de inclusión Z-Wave se encuentra en la placa. Ponga el controlador en modo "Inclusion" y pulse el botón 3 veces.
Para excluir el multisensor, ponga el controlador Z-Wave en modo "Exclusion" y pulse el botón Z-Wave 3 veces.
Incorporación mediante SmartStart
El multisensor mural es un producto compatible con SmartStart. Se puede añadir a una red Z-Wave escaneando el código QR Z-Wave situado en la tapa posterior.
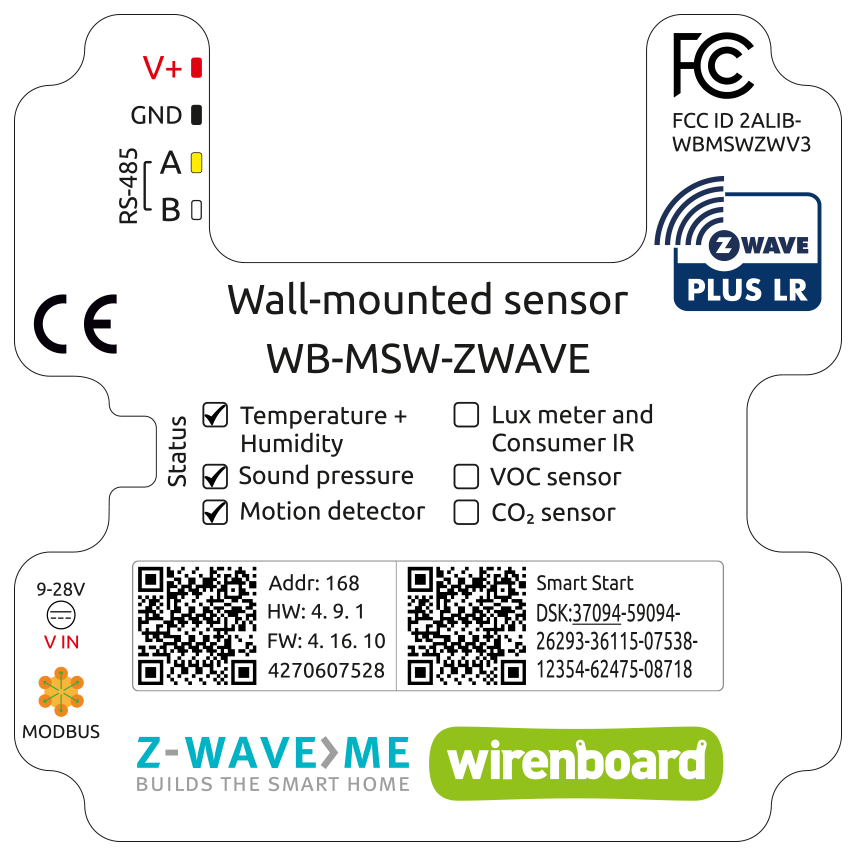
- Para utilizar SmartStart, su controlador debe admitir Security S2
- En la página para añadir dispositivos, escanee el código QR SmartStart o introduzca la cadena DSK completa
- Alimente el multisensor
- Espere a que comience el proceso de incorporación (hasta unos minutos)
Interfaces de comunicación RS-485 o Z-Wave
Mode Switch se utiliza para seleccionar la interfaz de comunicación.
| ON | Z-Wave (de forma predeterminada) |
| OFF | RS-485 |
Uso en una red Z-Wave
Gracias a sus numerosos sensores integrados, el dispositivo puede utilizarse en distintos escenarios.
Sensor de movimiento
El sensor de movimiento puede utilizarse para controlar la iluminación y para funciones de seguridad. Añada el dispositivo de iluminación (bombilla, tira LED, relé o regulador de intensidad) al grupo de asociación 2 para que el sensor pueda controlarlo. Los parámetros 64 - 67 son responsables de enviar los comandos de control cuando se activa el sensor de movimiento.
Sensor de temperatura
El sensor de temperatura puede utilizarse en un escenario de climatización. Añada al grupo de asociación 3 el enchufe que controla el calefactor. Los parámetros 68 - 73 permiten ajustar las temperaturas de encendido y apagado del calefactor.
Sensor de humedad
El sensor de humedad, junto con el sensor de temperatura, permite controlar el microclima de la estancia. Añada un humidificador al grupo de asociación 4. Los parámetros 74 - 79 permiten ajustar los niveles de humedad de encendido y apagado del humidificador.
Sensor de iluminancia
El sensor de iluminancia, junto con el sensor de movimiento, permite controlar la iluminación de forma más inteligente. Añada al grupo de asociación 5 un dispositivo que deba encenderse o apagarse al superar el nivel de iluminancia. Los parámetros 80 - 85 permiten controlar dispositivos cuando cambia el nivel de iluminancia. Ejemplo de situación: aunque se active el sensor de movimiento, si el nivel de iluminación natural es alto, la luz no puede encenderse.
Sensores de CO₂ y VOC
Los sensores de CO₂ y VOC están diseñados para supervisar la calidad del aire interior. Si se superan los valores, abra la ventana o active la ventilación. Añada a los grupos de asociación 6 y 7 un dispositivo de control de ventilación o una sirena para avisar de la necesidad de ventilar. Los parámetros 86 - 91 permiten ajustar el nivel de CO₂ que activa la ventilación, y los parámetros 92 - 97 permiten ajustar el nivel de VOC que la activa.
Autocalibración del sensor de CO₂
Autocalibración del sensor de CO₂. El valor mínimo medido durante 7 días se toma como 400 ppm: este es el valor de la concentración de CO₂ en el exterior. La concentración de CO₂ descenderá al nivel exterior si no hay personas en la habitación durante al menos unas horas al día, si funciona la ventilación de extracción o si se abren las ventanas ocasionalmente.
Niveles seguros de CO₂
| 250 - 400 ppm | Concentración de fondo normal en el aire ambiente exterior |
| 400 - 1000 ppm | Concentraciones típicas de espacios interiores ocupados con buena renovación de aire |
| 1000 - 2000 ppm | Quejas de somnolencia y mala calidad del aire. |
| 2000 - 5000 ppm | Dolor de cabeza, somnolencia y aire estancado, viciado y cargado. También puede haber falta de concentración, pérdida de atención, aumento de la frecuencia cardíaca y náuseas leves. |
| 5000 ppm | Límite de exposición laboral (como media ponderada de 8 horas) en la mayoría de las jurisdicciones. |
| >40000 ppm | La exposición puede provocar una grave privación de oxígeno que cause daños cerebrales permanentes, coma o incluso la muerte. |
Sensor de ruido
El sensor de ruido mide el nivel de ruido en dB y puede utilizarse en espacios públicos para supervisar la actividad de las personas. Añada al grupo de asociación 8 un dispositivo que deba encenderse o apagarse cuando se supere el nivel de ruido. Los parámetros 98 - 103 permiten controlar dispositivos cuando cambia el nivel de luminancia.
Detección de intrusión
La detección de intrusiones se realiza mediante un sensor de ruido. De forma predeterminada, si el nivel de ruido supera los 80 dB, se envía una alarma al controlador. Puede ajustar el nivel de ruido en los parámetros 104, 105. La alarma de intrusión también puede utilizarse para encender la luz con una palmada :).
Histéresis
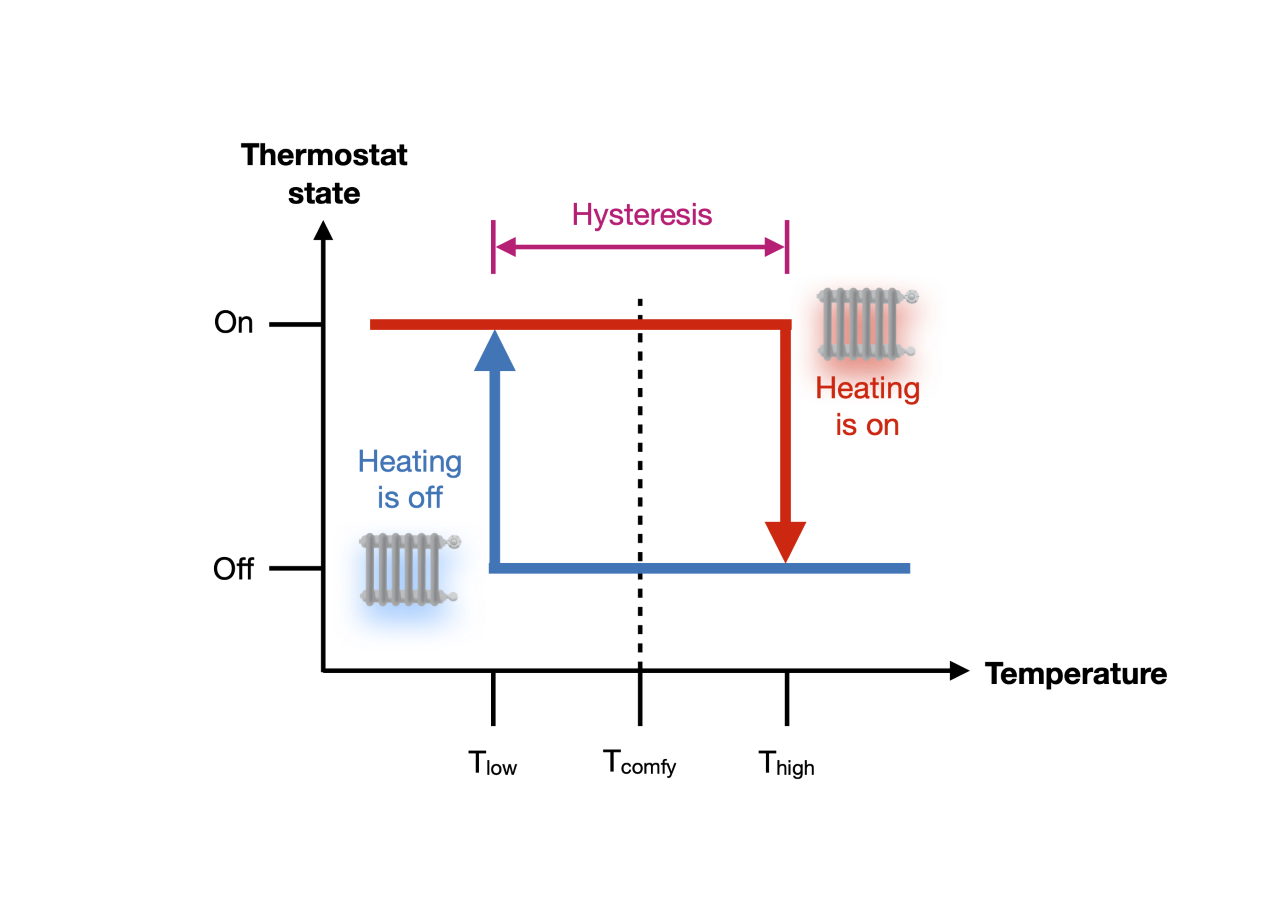
Al controlar la calefacción, la histéresis de temperatura se define mediante un valor mínimo y uno máximo de temperatura, a los cuales la calefacción se enciende y apaga, respectivamente. Por ejemplo, si la temperatura de la sala debe mantenerse a 21°C con una histéresis de 2°C, la calefacción se encenderá cuando la temperatura baje a 19°C y se apagará cuando alcance 23°C.
Asociaciones
Asociación - Control directo de otros dispositivos Z-Wave cuando se supera el umbral de uno de los sensores. Pueden incluirse hasta 5 dispositivos en cada uno de los 8 grupos.
| Grupo # | Descripción |
|---|---|
| 1 | Lifeline - comunica todos los valores de los sensores al controlador |
| 2 | Motion Basic On/Off - controlar dispositivos cuando se activa el sensor de movimiento |
| 3 | Temperature Basic On/Off - controla dispositivos cuando cambia la temperatura (función de termostato) |
| 4 | Humidity Basic On/Off - controlar dispositivos cuando cambia la humedad (función de higrómetro) |
| 5 | Lumen Basic On/Off - controla dispositivos cuando cambia la luminosidad |
| 6 | CO₂ Basic On/Off - controlar dispositivos cuando cambia el CO₂ |
| 7 | VOC Basic On/Off - controlar dispositivos cuando cambian los VOC |
| 8 | Noise level Basic On/Off - controla dispositivos cuando cambia el ruido |
Parámetros de configuración
Los parámetros de configuración se utilizan para adaptar el dispositivo a las necesidades individuales.
1. Debug mode
Habilita el modo de depuración de Z-Uno.
| Valor | 0 - 1 |
| Default | 0 |
| Tamaño | 1 byte |
2. Activity LED
Enciende/apaga el LED de actividad.
| Valor | 0 - 1 |
| Default | 1 |
| Tamaño | 1 byte |
8. RF logging
Activa/desactiva el registro de excepciones. Se utiliza para la depuración de Z-Uno SDK. Consulte la descripción de Z-Uno para obtener más información
| Valor | 0 - 1 |
| Default | 1 |
| Tamaño | 1 byte |
9. Frecuencia de radio (parámetro oculto)
Cambia la región Z-Wave
| Valor | 0 — No cambiar la frecuencia, solo reiniciar 256 — Cargar inmediatamente la última frecuencia seleccionada 255 — EU 510 — RU 765 — IN 1020 — US 1275 — ANZ 1530 — HK 1785 — CN 2040 — JP 2295 — KR 2550 — IL 4590 — US Long Range |
| Default | 255 (EU) |
| Tamaño | 2 bytes |
11. Multilevel report interval
Intervalo mínimo de envío de informes en segundos. Se requiere el modo de depuración.
Aunque la temperatura cambie cada segundo, el informe no llegará con una frecuencia superior a una vez cada 30 segundos (de forma predeterminada). Esto protege contra la saturación de la radio.
| Valor | 0 - 255 |
| Default | 30 |
| Tamaño | 1 byte |
20. Confirmación OTA (parámetro oculto)
Acepta el proceso de actualización del firmware. Establezca 1 para aceptarlo.
| Valor | 0 - 1 |
| Default | 0 |
| Tamaño | 4 bytes |
64. Retardo antes de cancelar la alarma de movimiento
Período de tiempo tras el cual se cancela la alarma de movimiento en el controlador y en el grupo de asociación 2. Si se detecta movimiento durante este período, el temporizador vuelve a empezar. Valor en segundos.
| Valor | 0 - 100000 |
| Default | 60 |
| Tamaño | 4 bytes |
65. Motion ON command
Enviar el comando Basic Set ON al grupo de asociación 2.
| Valor | 0 - 255 |
| Default | 255 |
| Tamaño | 4 bytes |
66. Motion OFF command
Envía la orden Basic Set OFF al grupo de asociación 2.
| Valor | 0 - 255 |
| Default | 0 |
| Tamaño | 4 bytes |
67. Motion ON/OFF commands rules
1 - Enviar ON si se detecta movimiento. Enviar OFF si no hay movimiento.
2 - Enviar ON si se detecta movimiento. No enviar OFF.
3 - No enviar ON. Enviar OFF si no hay movimiento.
Las órdenes se envían al grupo 2.
| Valor | 0 - 3 |
| Default | 1 |
| Tamaño | 4 bytes |
68. Temperature Report Threshold
0 - Informes desactivados. Envía un Report al controlador si la temperatura ha cambiado desde el último informe en el valor especificado. Valor en 0.01C° (100 = 1C°).
| Valor | 0 - 4000 |
| Default | 100 (1 C°) |
| Tamaño | 4 bytes |
69. Temperature Level to send Basic Set
Envíe Basic Set al grupo de asociación 3 si la temperatura ha cruzado el nivel por encima o por debajo + histéresis. Valor en 0.01C° (100 = 1C°).
| Valor | -4000 — 8000 |
| Default | 4000 (40 C°) |
| Tamaño | 4 bytes |
70. Temperature Hysteresis to send Basic Set
El rango alrededor de Temperature Level dentro del cual no se envían comandos al grupo de asociación 3. Valor en 0.01C° (100 = 1C°).
| Valor | 10 — 2000 |
| Default | 100 (0.5 C°) |
| Tamaño | 4 bytes |
71. Temperature ON command
Enviar el comando Basic Set ON al grupo de asociación 3.
| Valor | 0 - 255 |
| Default | 255 |
| Tamaño | 4 bytes |
72. Temperature OFF command
Enviar el comando Basic Set OFF al grupo de asociación 3.
| Valor | 0 - 255 |
| Default | 0 |
| Tamaño | 4 bytes |
73. Temperature ON/OFF commands rules
1 - Enviar ON si la temperatura es superior a Level. Enviar OFF si la temperatura es inferior a Level.
2 - Enviar ON si la temperatura es superior a Level. No enviar OFF.
3 - No enviar ON. Enviar OFF si la temperatura es inferior a Level.
Los comandos se envían al grupo 3.
| Valor | 1 - 3 |
| Default | 1 |
| Tamaño | 4 bytes |
74. Humidity Report Threshold
0 - Informes desactivados. Envíe un informe al controlador si la humedad ha cambiado en el valor especificado desde el último informe. Valor en %.
| Valor | 0 - 90 |
| Default | 5 |
| Tamaño | 4 bytes |
75. Humidity Level to send Basic Set
Envía Basic Set al grupo de asociación 4 si la humedad ha cruzado el nivel hacia arriba o hacia abajo + histéresis. Valor en %.
| Valor | 5 - 95 |
| Default | 50 |
| Tamaño | 4 bytes |
76. Humidity Hysteresis to send Basic Set
Rango alrededor de Humidity Level dentro del cual no se envían comandos al grupo de asociación 4. Valor en %.
| Valor | 1 - 50 |
| Default | 2 |
| Tamaño | 4 bytes |
77. Humidity ON command
Enviar el comando Basic Set ON al grupo de asociación 4.
| Valor | 0 - 255 |
| Default | 255 |
| Tamaño | 4 bytes |
78. Humidity OFF command
Enviar el comando Basic Set OFF al grupo de asociación 4.
| Valor | 0 - 255 |
| Default | 0 |
| Tamaño | 4 bytes |
79. Humidity ON/OFF commands rules
1 - Enviar ON si la humedad es superior a Level. Enviar OFF si la humedad es inferior a Level.
2 - Enviar ON si la humedad es superior a Level. No enviar OFF.
3 - No enviar ON. Enviar OFF si la humedad es inferior a Level.
Los comandos se envían al grupo 4.
| Valor | 1 - 3 |
| Default | 1 |
| Tamaño | 4 bytes |
80. Luminance Report Threshold
0 - Informes desactivados. Envía un Report al controlador si la iluminancia ha cambiado desde el último informe en el valor especificado. Valor en lux.
| Valor | 0 - 100000 |
| Default | 100 |
| Tamaño | 4 bytes |
81. Luminance Level to send Basic Set
Enviar Basic Set al grupo de asociación 5 si la iluminancia ha superado el nivel por encima o por debajo + histéresis. Valor en lux.
| Valor | 0 - 100000 |
| Default | 200 |
| Tamaño | 4 bytes |
82. Luminance Hysteresis to send Basic Set
El rango alrededor de un nivel de luminancia dentro del cual no se envían comandos al grupo de asociación 5. Valor en lux.
| Valor | 1 - 50000 |
| Default | 50 |
| Tamaño | 4 bytes |
83. Luminance ON command
Enviar el comando Basic Set ON al grupo de asociación 5.
| Valor | 0 - 255 |
| Default | 255 |
| Tamaño | 4 bytes |
84. Luminance OFF command
Enviar el comando Basic Set OFF al grupo de asociación 5.
| Valor | 0 - 255 |
| Default | 0 |
| Tamaño | 4 bytes |
85. Luminance ON/OFF commands rules
1 - Enviar ON si la luminancia es superior a Level. Enviar OFF si la luminancia es inferior a Level.
2 - Enviar ON si la iluminancia es superior a Level. No enviar OFF.
3 - No enviar ON. Enviar OFF si la iluminancia es inferior a Level.
Los comandos se envían al grupo 5.
| Valor | 1 - 3 |
| Default | 1 |
| Tamaño | 4 bytes |
86. CO₂ Report Threshold
0 - Informes deshabilitados. Enviar Report al controlador si el CO₂ ha cambiado desde el último informe en el valor especificado. Valor en ppm.
| Valor | 0 - 5000 |
| Default | 100 |
| Tamaño | 4 bytes |
87. CO₂ Level to send Basic Set
Envía Basic Set al grupo de asociación 6 si el CO₂ ha cruzado el nivel hacia arriba o hacia abajo + histéresis. Valor en ppm.
| Valor | 400 - 5000 |
| Default | 1500 |
| Tamaño | 4 bytes |
88. CO₂ Hysteresis to send Basic Set
Rango alrededor de CO₂ Level dentro del cual no se envían comandos al grupo de asociación 6. Valor en ppm.
| Valor | 1 - 2500 |
| Default | 50 |
| Tamaño | 4 bytes |
89. CO₂ ON command
Envíe el comando Basic Set ON al grupo de asociación 6.
| Valor | 0 - 255 |
| Default | 255 |
| Tamaño | 4 bytes |
90. CO₂ OFF command
Enviar el comando Basic Set OFF al grupo de asociación 6.
| Valor | 0 - 255 |
| Default | 0 |
| Tamaño | 4 bytes |
91. CO₂ ON/OFF commands rules
1 - Enviar ON si el CO₂ es superior a Level. Enviar OFF si el CO₂ es inferior a Level.
2 - Enviar ON si el CO₂ es superior a Level. No enviar OFF.
3 - No enviar ON. Enviar OFF si el CO₂ es inferior a Level.
Los comandos se envían al grupo 6.
| Valor | 1 - 3 |
| Default | 1 |
| Tamaño | 4 bytes |
92. VOC Report Threshold
0 - Informes desactivados. Envía un Report al controlador si el VOC ha cambiado desde el último informe en el valor especificado. Valor en ppb.
| Valor | 0 - 60000 |
| Default | 200 |
| Tamaño | 4 bytes |
93. VOC Level to send Basic Set
Enviar Basic Set al grupo de asociación 7 si el VOC ha superado el nivel por encima o por debajo + histéresis. Valor en ppb.
| Valor | 0 - 60000 |
| Default | 660 |
| Tamaño | 4 bytes |
94. VOC Hysteresis to send Basic Set
El rango alrededor de VOC Level dentro del cual no se envían comandos al grupo de asociación 7. Valor en ppb.
| Valor | 0 - 30000 |
| Default | 200 |
| Tamaño | 4 bytes |
95. VOC ON command
Envíe el comando Basic Set ON al grupo de asociación 7.
| Valor | 0 - 255 |
| Default | 255 |
| Tamaño | 4 bytes |
96. VOC OFF command
Enviar el comando Basic Set OFF al grupo de asociación 7.
| Valor | 0 - 255 |
| Default | 0 |
| Tamaño | 4 bytes |
97. VOC ON/OFF commands rules
1 - Enviar ON si los VOC son superiores a Level. Enviar OFF si los VOC son inferiores a Level.
2 - Enviar ON si el VOC es superior a Level. No enviar OFF.
3 - No enviar ON. Enviar OFF si VOC es inferior a Level.
Los comandos se envían al grupo 7.
| Valor | 1 - 3 |
| Default | 1 |
| Tamaño | 4 bytes |
98. Noise Report Threshold
0 - Informes deshabilitados. Enviar Report al controlador si el ruido ha cambiado desde el último informe en el valor especificado. Valor en dB.
| Valor | 0 - 105 |
| Default | 10 |
| Tamaño | 4 bytes |
99. Noise Level to send Basic Set
Envía Basic Set al grupo de asociación 8 si el ruido ha cruzado el nivel hacia arriba o hacia abajo + histéresis. Valor en dB.
| Valor | 38 - 105 |
| Default | 80 |
| Tamaño | 4 bytes |
100. Noise Hysteresis to send Basic Set
Rango alrededor de Noise Level dentro del cual no se envían comandos al grupo de asociación 8. Valor en dB.
| Valor | 1 - 50 |
| Default | 5 |
| Tamaño | 4 bytes |
101. Noise ON command
Enviar el comando Basic Set ON al grupo de asociación 8.
| Valor | 0 - 255 |
| Default | 255 |
| Tamaño | 4 bytes |
102. Noise OFF command
Envíe el comando Basic Set OFF al grupo de asociación 8.
| Valor | 0 - 255 |
| Default | 0 |
| Tamaño | 4 bytes |
103. Noise ON/OFF commands rules
1 - Enviar ON si el ruido es superior a Level. Enviar OFF si el ruido es inferior a Level.
2 - Enviar ON si el ruido es superior a Level. No enviar OFF.
3 - No enviar ON. Enviar OFF si el ruido es inferior a Level.
Los comandos se envían al grupo 8.
| Valor | 1 - 3 |
| Default | 1 |
| Tamaño | 4 bytes |
104. Intrusion Noise Level
Envía un informe Alarm al controlador si el nivel de ruido es superior al valor especificado. Valor en dB.
| Valor | 38 - 105 |
| Default | 80 |
| Tamaño | 4 bytes |
105. Retardo antes de cancelar la alarma de intrusión
Período de tiempo tras el cual se cancelará la alarma de intrusión en el controlador. Si Noise Level supera el valor especificado durante este período, el temporizador vuelve a empezar. Valor en segundos.
| Valor | 0 - 100000 |
| Default | 5 |
| Tamaño | 4 bytes |
106. Motion LED
0 - Parpadeo LED desactivado
255 - Parpadeo del LED activado
El LED parpadea en rojo cuando se detecta movimiento.
| Valor | 0 - 255 |
| Default | 255 |
| Tamaño | 4 bytes |
107. Operation mode LED
0 - Parpadeo LED desactivado
255 - Parpadeo del LED activado
El LED parpadea en verde en el modo de funcionamiento.
| Valor | 0 - 255 |
| Default | 255 |
| Tamaño | 4 bytes |
Restablecimiento de fábrica
Mantenga pulsado el botón Z-Wave durante 10 segundos hasta que los LED rojo y verde parpadeen; suéltelo y después púlselo tres veces. El dispositivo se restablecerá. Utilice este procedimiento únicamente si su controlador no está disponible o no funciona.
La notificación Device Reset Locally se envía justo antes de abandonar la red.
LED
Un parpadeo rojo - movimiento detectado
Parpadeo rojo cada 5 segundos - el sensor no está añadido a una red Z-Wave. Puede configurarse mediante el parámetro 106
Parpadeo verde cada 10 segundos: el sensor funciona en la red Z-Wave. Se puede configurar mediante el parámetro 107
Control del zumbador
Puede controlar el zumbador integrado mediante Sound Switch Command Class. Hay dos alertas sonoras disponibles.
- pitido continuo
- pitido intermitente
Notification Command Class
Versión: 8
Notification Type: Home Security (0x07)
| Canal | Evento / Estado | Variable de estado | Variable de estado después de la notificación [State idle] | Nombre de notificación | Valor |
|---|---|---|---|---|---|
| 0,1 | State | Estado del sensor de movimiento | Inactivo | Detección de movimiento | 8 |
| 2 | State | Estado del sensor | Inactivo | Intrusión | 2 |
Sensor Multilevel Command Class
Versión: 11
| Canal | Tipo de sensor | Escala | Precisión | Tamaño |
|---|---|---|---|---|
| 3 | Temperatura | °C | 2 | 2 |
| 4 | Humedad | % | 2 | 2 |
| 5 | Iluminancia | Lux | 2 | 4 |
| 6 | Nivel de CO₂ | PPM | 0 | 2 |
| 7 | Compuesto orgánico volátil (VOC) | mol/m³ | 0 | 2 |
| 8 | Nivel sonoro | Nivel sonoro absoluto (dB) | 2 | 2 |
Seguridad
Versión: 1
El multisensor admite cuatro niveles de seguridad Z-Wave
- Sin seguridad
- S0
- S2 Unauthenticated
- S2 Authenticated
Comando Basic
Versión: 1
El comando Basic Set se asigna al comando Sound Switch Tone Play Set del canal 9.| Comando Basic | Comando asignado | Parámetros |
|---|---|---|
| Basic Set | Sound Switch Tone Play Set | Value → Tone Identifier |
| Basic Report | Sound Switch Tone Play Report | Current Value → Tone Identifier |
Versiones de las clases de comandos
| Clase de comando | Versión | Seguridad |
|---|---|---|
| Application Status | 1 | Sin seguridad y con seguridad |
| Association | 3 | Nivel de seguridad más alto |
| Association Group Information | 3 | Nivel de seguridad más alto |
| Basic | 2 | Nivel de seguridad más alto |
| Configuración | 4 | Nivel de seguridad más alto |
| Device Reset Locally | 1 | Nivel de seguridad más alto |
| Firmware Update | 5 | Nivel de seguridad más alto |
| Indicator | 4 | Nivel de seguridad más alto |
| Manufacturer Specific | 2 | Nivel de seguridad más alto |
| Multi Channel | 4 | Nivel de seguridad más alto |
| Multi Channel Association | 4 | Nivel de seguridad más alto |
| Multilevel Sensor | 11 | Nivel de seguridad más alto |
| Notification | 8 | Nivel de seguridad más alto |
| Power Level | 1 | Nivel de seguridad más alto |
| Security S0 | 1 | Transporte de seguridad |
| Security S2 | 1 | Transporte de seguridad |
| Sound Switch | 2 | Nivel de seguridad más alto |
| Supervision | 2 | Sin seguridad y con seguridad |
| Transport Service | 2 | Sin seguridad y con seguridad |
| Versión | 3 | Nivel de seguridad más alto |
| Z-Wave Plus Information | 2 | Sin seguridad y con seguridad |
Especificaciones técnicas
| Tensión | 9 V – 28 V DC |
| Alimentación | 4W |
| Temperatura de funcionamiento | -10°C … +50°C |
| Humedad de funcionamiento | Hasta el 95%, sin condensación de humedad |
| Dimensiones | 83x83x21 mm |
| Peso | 90 g (con caja) |
| Interfaces de comunicación |
Z-Wave Plus (inalámbrico) RS-485 (cableado) |
| Frecuencia Z-Wave |
(865...869 MHz): Europa (EU), India (IN), Rusia (RU), China (CN), Sudáfrica (EU), Oriente Medio (EU) (908...917 MHz): América, excepto Brasil y Perú (US), Israel (IL) (919...921 MHz): Australia / Nueva Zelanda / Brasil / Perú (ANZ), Hong Kong (HK), Japón (JP), Taiwán (TW), Corea (KR) |
Mapa de registros Modbus
| RO / RW | Solo lectura / Lectura/escritura |
| Negrita | Valor predeterminado del registro |
| xN | El multiplicador por el que debe multiplicarse el número del registro para obtener el valor en unidades. No especificado - considerar igual a 1 |
| FW | Versión de firmware del dispositivo en la que apareció el registro. Vacío: el registro ha existido siempre. |
| Error: | Valor en caso de error |
| Celda gris | Registro de servicio: su finalidad, formato y contenido pueden cambiar en nuevas versiones del firmware |
| Dirección | Opciones de registro | Descripción | Valores | FW | |||
|---|---|---|---|---|---|---|---|
| Dec | Hex | Tipo | Acceso | Formato | |||
| 0 | 0x0000 | Coil | RW | bool | Activación del avisador acústico (zumbador) | 0 | 4.0.0 |
| un | 0x0001 | Coil | RW | bool | Calibración forzada del sensor de CO2 a la concentración atmosférica de CO2. Actívela después de 20 minutos de funcionamiento a 400ppm de CO2 (solo MH-Z19B) | 0 | |
| 2 | 0x0002 | Coil | RW | bool | Habilitación del calentamiento (calentador) en el chip del sensor de temperatura y humedad | 0 | 3.2.0 |
| 3 | 0x0003 | Coil | RW | bool | Activar sensor CO2 (1-activado, 0-desactivado) | 0 | 4.1.0 |
| diez | 0x000A | Coil | RW | bool | Encendido del LED rojo | 0 | 4.0.0 |
| once | 0x000B | Coil | RW | bool | LED verde encendido | 0 | |
| 0 | 0x0000 | Entrada | RO | s16 | Temperatura | x0.1, °C Error: 0x7FFF |
|
| 1 | 0x0001 | Entrada | RO | s16 | Humedad relativa | x0.1, %RH Error: 0xFFFF |
|
| 3 | 0x0003 | Entrada | RO | s16 | Nivel de ruido multiplicado por 100 | x0.01, dB | |
| 4 | 0x0004 | Entrada | RO | s16 | Temperatura | x0.01, °C Error: 0x7FFF |
4.2 |
| 5 | 0x0005 | Entrada | RO | s16 | Humedad relativa | x0.01, %RH Error: 0xFFFF |
4.2 |
| 8 | 0x0008 | Entrada | RO | u16 | Concentración de CO2 | ppm, Error: 0xFFFF |
4.0.0 |
| 9 - 10 | 0x0009 - 0x000A | Entrada | RO | u32 | Iluminancia (9 - dígito más significativo, 10 - dígito menos significativo del valor de iluminación) | x0.01, lx Error: 0xFFFFFFFF |
|
| 11 | 0x000B | Entrada | RO | u16 | Calidad del aire | ppb Error: 0xFFFF |
|
| 82 | 0x0052 | Entrada | RO | u16 | Disponibilidad del sensor de CO2: 0 - no encontrado, 1 - instalado. | 0 o 1 | 4.19.0 |
| 83 | 0x0053 | Entrada | RO | u16 | Tipo de sensor de CO2 instalado: 0 - MH-Z19B, 1 - CM1106. | 0 o 1 | 4.19.0 |
| 86 | 0x0056 | Entrada | RO | u16 | Canal actual del sensor de nivel de ruido: 0 - canal de ruido de bajo nivel, 1 - canal de ruido de alto nivel. | 0 o 1 | 4.15.0 |
| 87 | 0x0057 | Entrada | RO | u16 | HOLD_REG_SPL_HIGHGAIN_RAW_INT | x0.0625 | 4.15.0 |
| 88 | 0x0058 | Holding | RW | u16 | Calibración forzada del sensor de CO2 a un valor de concentración determinado. Para calibrarlo, escriba aquí el valor actual de CO2 medido por otro instrumento (solo para CM1106). | ppm 400 - 1500 |
3.12, no disponible en versiones de firmware anteriores a 4.19.0 |
| 89 | 0x0059 | Holding | RW | u16 | Duración del ciclo del algoritmo de autocalibración (ABC) del sensor de CO2 (solo CM1106). | días 1 - 30, Error: 0xFFFF |
3.12, no disponible en versiones de firmware anteriores a 4.19.0 |
| 91 | 0x005B | Holding | RW | u16 | Tiempo de promediado del ruido | x10, ms 20 |
|
| 92 | 0x005C | Holding | RW | s16 | HOLD_REG_SPL_RAW_OFFSET - desplazamiento del valor del ADC | x16 | 4.9.0 |
| 93 | 0x005D | Holding | RW | s16 | HOLD_REG_SPL_OFFSET - corrección del valor del nivel de ruido | x0.1, dB | 4.9.0 |
| 95 | 0x005F | Holding | RW | u16 | Modo de autocalibración del sensor de CO2 (ABC) para el nivel de CO2 atmosférico | 0 o 1 | |
| 96 | 0x0060 | Holding | RW | u16 | Rango de medición de CO2 (solo MH-Z19B) | 2000, 5000, 10000 | 3.5.0 |
| 97 | 0x0061 | Holding | RW | u16 | Periodo entre parpadeos de los LED de señal | c 0 - 10 |
3.13.0 |
| 98 | 0x0062 | Holding | RW | u16 | Duración del destello del LED | ms 0 - 50 |
3.13.0 |
| 100 | 0x0064 | Entrada | RO | u16 | HOLD_REG_SPL_RAW_INT | x0.0625 | 4.0.0 |
| 101 | 0x0065 | Entrada | RO | u16 | Número de lecturas correctas del sensor de temperatura y humedad | ||
| 102 | 0x0066 | Entrada | RO | u16 | Número de errores de lectura del sensor de temperatura y humedad | ||
| 106 | 0x006A | Entrada | RO | u16 | Valor de referencia del sensor VOC | ||
| 107 | 0x006B | Entrada | RO | u16 | Valores sin procesar del sensor VOC | Error: 0xFFFF | |
| 108 | 0x006C | Entrada | RO | u16 | Versión del sensor VOC | Error: 0xFFFF | 4.2 |
| 113 | 0x0071 | Holding | RW | u16 | Retardo antes de enviar un paquete de respuesta mediante RS-485 | ms 8 |
4.15.0 |
| 245 | 0x00F5 | Holding | RW | s16 | Compensación de temperatura por autocalentamiento del sensor de temperatura y humedad (valor que se resta de la temperatura medida). Valores de compensación permitidos de -10 °C a +10 °C. | x0.01, °C | 4.2 |
| 280 | 0x0118 | Entrada | RO | u16 | Valor máximo del sensor de movimiento durante la ventana de tiempo establecida (Max motion) | Error: 0xFFFF | 4.0.0 |
| 281 | 0x0119 | Entrada | RO | u16 | Valor sin procesar del ADC del sensor de movimiento | ||
| 282 | 0x011A | Holding | RW | u16 | Anchura de la ventana temporal para calcular el valor medio máximo del sensor de movimiento | c 1 - 60 ( 10) |
|
| 283 | 0x011B | Entrada | RO | u16 | Valor medio actual de movimiento en unidades arbitrarias (Current motion) | Error: 0xFFFF | |
| 284 | 0x011C | Entrada | RO | s16 | Valor bruto de temperatura (sin compensación de temperatura) | x0.01, °C Error: 0x7FFF |
4.16.16 |
| 285 | 0x011D | Entrada | RO | s16 | Valor sin procesar de la humedad relativa (sin compensación de temperatura) | x0.01, %RH Error: 0x7FFF |
|
| 286-287 | 0x011E - 0x011F | Entrada | RO | s16 | Valor bruto de iluminancia (9 es el dígito más significativo y 10 el menos significativo del valor de iluminancia) | x0.01, lx Error: 0xFFFF |
4.17.0 |
| 288 | 0x0120 | Holding | RW | s16 | Valor de calibración del sensor de luz; el ajuste se realiza según la fórmula siguiente: illuminance = illuminance * (1 + calib_coeff/2^7)) | val -128..127 | 4.17.3 |
| 340 | 0x0154 | Entrada | RO | u16 | Estado de precalentamiento del sensor de CO2: 1 - precalentamiento, 0 - precalentamiento completado (solo CM1106). | 0 o 1 | 4.19.0 |
| 341 | 0x0155 | Entrada | RO | u16 | Estado del sensor CO2: 1 - error, 0 - funcionamiento normal (solo para CM1106). | ||
| 342 | 0x0156 | Entrada | RO | u16 | Estado de fuera de rango del sensor de CO2: 1 - fuera de rango, 0 - funcionamiento normal (solo para CM1106). | ||
| 343 | 0x0157 | Entrada | RO | u16 | Estado del valor por debajo del límite inferior del rango de medición del sensor de CO2: 1 - el valor es inferior al rango de medición, 0 - funcionamiento normal (solo para CM1106). | ||
| 344 | 0x0158 | Entrada | RO | u16 | Estado de calibración del sensor CO2: 1 - sin calibrar, 0 - calibrado (solo CM1106). | ||
| 345 | 0x0159 | Entrada | RO | u16 | Estado de envejecimiento del sensor de CO2: 1 - envejecimiento óptico, 0 - funcionamiento normal (solo CM1106). | ||
| 346 | 0x015A | Entrada | RO | u16 | Estado de deriva del sensor de CO2: 1 - deriva, 0 - funcionamiento normal (solo para CM1106). | ||
| 348 - 352 | 0x015C - 0x0160 | Entrada | RO | u16 | Versión de software del sensor de CO2 (solo para CM1106). | Error: 0xFFFF | |
| 359 | 0x0167 | Entrada | RO | u16 | Tipo de sensor VOC | Error: 0xFFFF | 4.20.0 |
| 360 | 0x0168 | Entrada | RO | u16 | Valor equivalente de CO2 de calidad del aire (VOC) (solo para VOC versión 0x22) | Error: 0xFFFF | |
| 361 | 0x0169 | Entrada | RO | u16 | Valor de referencia de CO2 para VOC (solo para la versión VOC 0x22) | Error: 0xFFFF | |
| Dirección | Opciones de registro | Descripción | Valores | Tenga en cuenta | |||
|---|---|---|---|---|---|---|---|
| Dec | Hex | Tipo | Acceso | Formato | |||
| Parámetros de conexión | |||||||
| 110 | 0x006E | Holding | RW | u16 | Velocidad del puerto | x100, velocidad en baudios 12 — 1200 bits/s, 24 — 2400 bits/s, 48 — 4800 bits/s, 96 — 9600 bits/s, 192 — 19 200 bits/s, 384 — 38 400 bits/s, 576 — 57 600 bits/s, 1152 — 115 200 Kbits/s |
|
| 111 | 0x006F | Holding | RW | u16 | Paridad |
0 — Ninguno, 1 — Impar, 2 — Par |
|
| 112 | 0x0070 | Holding | RW | u16 | Bits de parada | 1, 2 | |
| 128 | 0x0080 | Holding | RW | u16 | Dirección Modbus del dispositivo | ||
| Modelo del dispositivo y versión del firmware | |||||||
| 200-205 | 0x00C8 - 0x00CD | Entrada | RO | string | Modelo del dispositivo | ||
| 206-219 | 0x00CE - 0x00DB | Entrada | RO | string | Extensión del modelo del dispositivo | Para leer el modelo del dispositivo, debe leer un rango de 20 registros (200 - 219) | |
| 220-248 | 0x00DC - 0x00F8 | Entrada | RO | string | Hash del commit y nombre de la rama desde la que se compiló el firmware (2 caracteres por registro) | ||
| 250-265 | 0x00FA - 0x0109 | Entrada | RO | string | Versión del firmware | ||
| 266-269 | 0x010A - 0x010D | Entrada | RO | u64 | Extensión del número de serie | ||
| 270-271 | 0x010E - 0x010F | Entrada | RO | u32 | Serial number | ||
| 290-301 | 0x0122 - 0x012D | Holding | RO | string | Firma del firmware | ||
| 320 | 0x0140 | Entrada | RO | u16 | Versión del firmware en formato numérico | MAJOR | |
| 321 | 0x0141 | MINOR | |||||
| 322 | 0x0142 | PATCH | |||||
| 323 | 0x0143 | s16 | SUFFIX | ||||
| 324-325 | 0x0144 - 0x0145 | Entrada | RO | u32 | Versión del firmware en formato numérico | ||
| 326-327 | 0x0146 - 0x0147 | Entrada | RO | u32 | Versión del firmware en formato Big Endian | ||
| Otros | |||||||
| 104-105 | 0x0068 - 0x0069 | Entrada | RO | u32 | Tiempo de funcionamiento | segundos | |
| 120 | 0x0078 | Holding | RW | u16 | Reinicio del dispositivo sin guardar el estado | cualquier valor distinto de 0 reinicia el dispositivo | |
| 123 | 0x007B | Entrada | RO | u16 | Tensión del microcontrolador | mV | |
| 129 | 0x0081 | Holding | RW | u16 | Cambio al modo de actualización del firmware durante 2 minutos | cualquier valor distinto de 0 pone el dispositivo en modo de actualización del firmware | |
| 330-336 | 0x014A - 0x0150 | Holding | RO | string | Versión del cargador de arranque | ||
| 113 | 0x0071 | Holding | RW | u16 | Tiempo antes de enviar una respuesta a una solicitud Modbus | 0 - 254 ms | |
| 114 | 0x0072 | Holding | RW | u16 | Modo de lectura continua de registros con un intervalo vacío |
0 - Apagado
1 - Encendido 2 - El estado activado se conserva después de un reinicio |
|
| 121 | 0x0079 | Entrada | RO | u16 | Tensión de alimentación actual | mV | |
| 125 | 0x007D | Entrada | RO | u16 | Tensión de alimentación actual (sin filtro) | mV | |
| 124 | 0x007C | Entrada | RO | u16 | Temperatura interna del microcontrolador | x0.1, °C | |